在现代工业制造与非标自动化装配产线中,螺钉自动拧紧是一道至关重要的工序,然而许多产线却频繁遭遇螺丝浮高与滑牙两大不良痛点,业内习惯性地将这类问题归咎于扭矩控制不当,试图通过不断微调电批的扭矩设定来解决,事实上更有可能是轴向下压力掌控不当。螺丝拧入的不同阶段都需要合适的轴向下压力,传统依赖弹簧或气缸的拧紧机构无法实现动态压力调节,而采用高精度伺服拧紧模组,实时调节下压力与全程位置监控,才是解决浮高与滑牙的突破口。
一痛点根源:为什么轴向下压力决定了拧紧的成败?
螺钉在被驱动拧入工件的过程中,受力并非单一的切向旋转扭矩,而是伴随着持续的轴向推进力。在不同的拧紧阶段,对轴向下压力的需求存在本质差异:
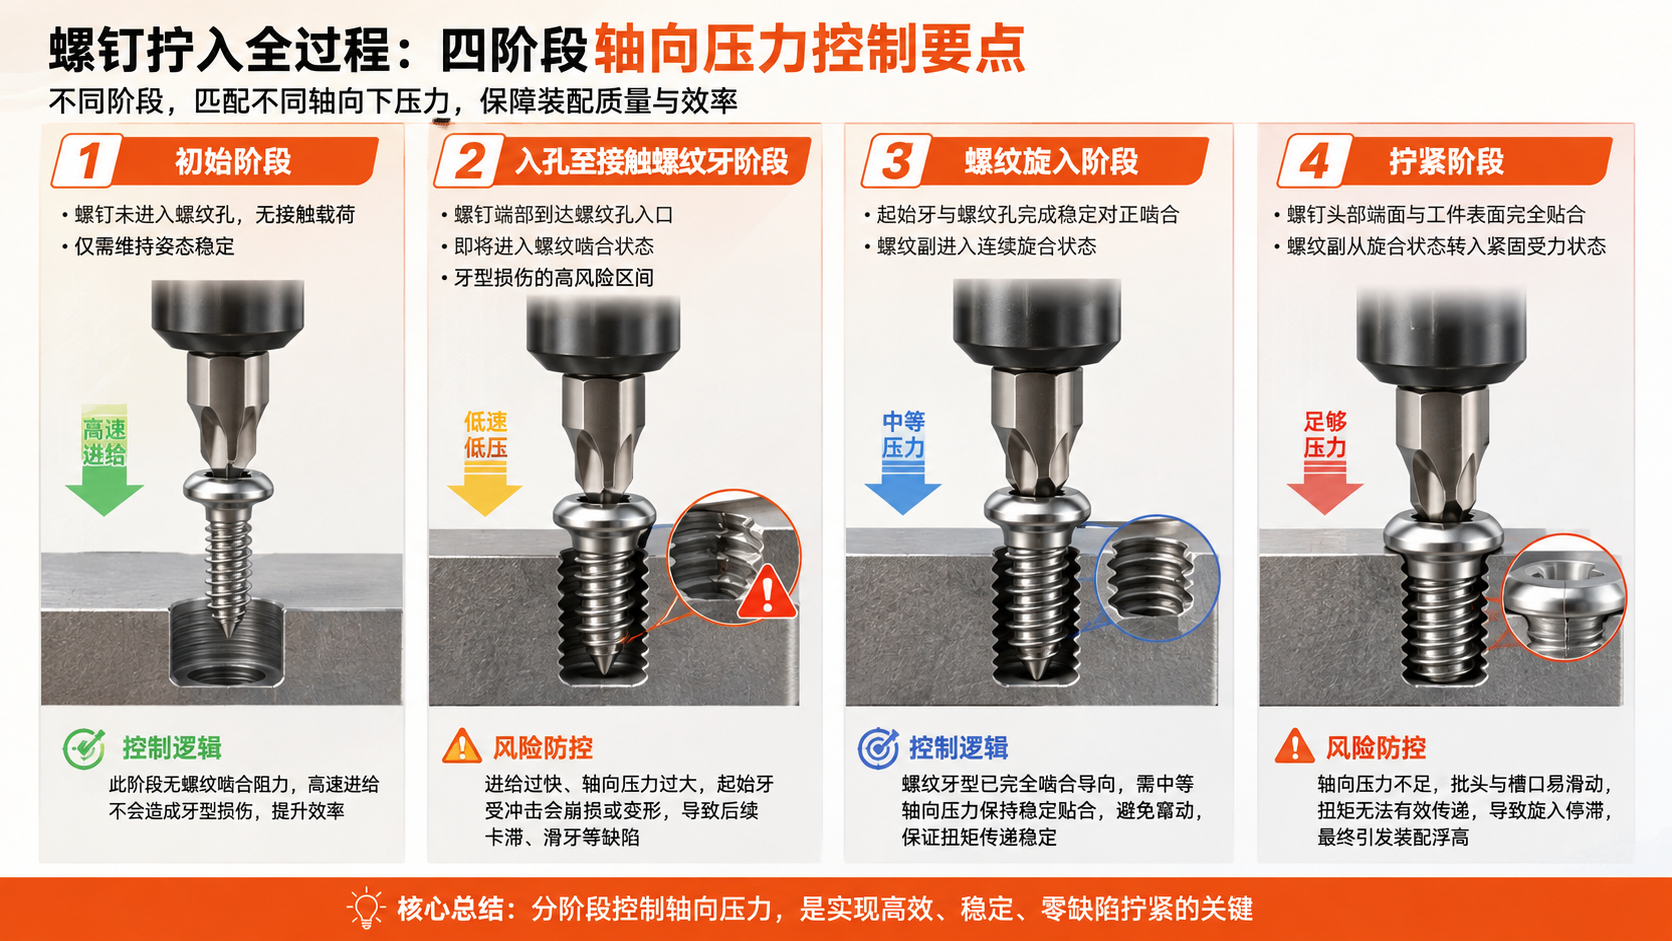
1.初始阶段
-
阶段特征:批头带螺钉轴向进给,螺钉未进入螺纹孔、无接触载荷,仅需维持姿态稳定
-
控制逻辑:此阶段无螺纹啮合阻力,高速进给不会造成牙型损伤,可最大化提升运行效率
2.入孔至接触螺纹牙阶段
-
阶段特征:螺钉端部到达螺纹孔入口,即将进入螺纹啮合状态,是牙型损伤的高风险区间
-
风险防控:若此阶段进给速度过快、轴向压力过大,起始牙会受冲击发生崩损或塑性变形,直接导致后续旋入卡滞、螺纹滑牙等缺陷
3.螺纹旋入阶段
-
阶段特征:螺钉起始牙与螺纹孔完成稳定对正啮合,螺纹副进入连续旋合状态
-
控制逻辑:此阶段螺纹牙型已完全啮合导向,需中等轴向压力维持批头与螺钉槽口的稳定贴合,避免旋入过程中出现轴向窜动,保证扭矩传递稳定
4.拧紧阶段
-
阶段特征:螺钉头部端面与工件表面完全贴合,螺纹副从旋合状态转入紧固受力状态
-
风险防控: 若轴向压力不足,批头与螺钉槽口易发生相对滑动,导致扭矩无法有效传递至螺纹副,出现螺钉旋入停滞,最终引发装配浮高
-
传统的拧紧模组通常采用弹簧下压或气缸下压。弹簧的下压力随压缩量线性变化,无法灵活调节;气缸下压力受气压波动影响,且输出力恒定,无法在不同拧紧时刻瞬间切换压力。这种"硬碰硬"的传统结构,自然难以避免浮高与滑牙频发的问题。
二、破局之道:伺服拧紧模组的实时动态下压力控制
针对传统模组的局限,丹尼克尔伺服拧紧模组引入了高精度的伺服电驱控制技术,将轴向进给与下压力提升到了"柔性化、数字化"的新高度,能够在毫秒级响应时间内,对拧紧过程中的运动与受力进行精细化调节,在不同阶段分配最合适的下压力,确保了整个拧紧过程无冲击、无损伤,大幅提升了敏感工件与精密部件的装配良品率。
-
初始阶段:无需轴向压力,快速推进,压缩空行程耗时,提升整体装配作业节拍;
-
入孔至接触螺纹牙阶段:提前降低轴向进给速度,切换为微轴向压力 + 低进给速度,平稳完成螺纹起始牙的初始啮合,避免刚性冲击载荷,保护螺钉与螺纹孔的起始牙型完整;
-
螺纹旋入阶段:切换为中等轴向压力 + 高进给转速持续旋入,在保障螺纹啮合质量的前提下,最大化旋入效率,提升装配节拍;
-
拧紧阶段:保持稳定中等轴向压力,匹配高扭矩输出,采用低转速完成最终拧紧,保证扭矩精准有效传递,确保螺钉拧紧到位,杜绝装配缺陷;
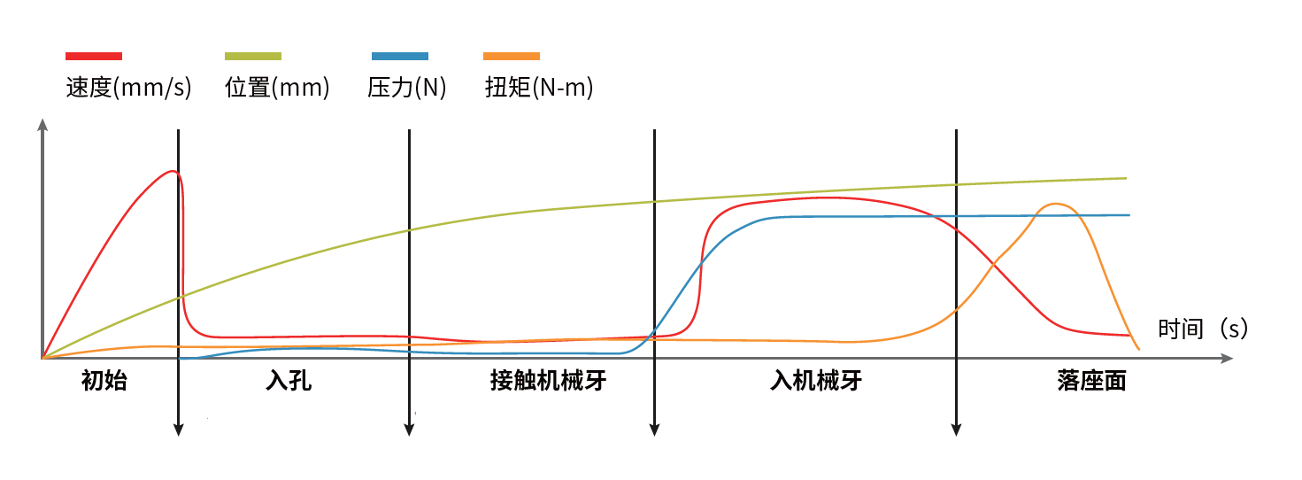
此外,丹尼克尔伺服拧紧模组通过伺服系统自带的高精度位置检测功能,能够实时监测拧紧过程中的 Z 轴实际深度与位置,自动识别螺钉是否到达预定落座深度,辅助精准判断是否存在浮高,进一步提升了防错可靠性,且无需额外增加位移传感器,为客户节省了硬件采购与繁琐线缆成本。还能实时监控拧紧全过程的速度、位置、扭矩、压力及时间等全要素数据,支持与客户端/PLC高效信息交互与逻辑控制,为工业 4.0 智能工厂提供全面数字化追溯依据。
丹尼克尔伺服拧紧模组凭借下压力实时可控、无传感器浮高检测等核心优势,为自动化设备集成商与终端制造企业提供了高可靠、高性价比的拧紧解决方案,不仅能大幅减少浮高与滑牙隐患,更能全面提升装配线效率与数字化管理水平。