前几期把环境搭好、加了 NPC、跑通了 YOLO 检测。这期开始为环视拼接做准备------在 Tesla 车上安装前后左右 4 路摄像头,并创建标定用的棋盘格。
1 为什么是 4 路摄像头
环视拼接需要覆盖车辆四周 360 度,用 4 路 120 度 FOV 的相机,每路间隔 90 度,留有 30 度重叠区域用于拼接。
ini
       前 (yaw=0°)
        ↑
左 ←── 车 ──→ 右
(yaw=90°)  (yaw=-90°)
        ↓
       后 (yaw=180°)
2 摄像头安装配置
在 carla_spawn_objects/config/objects.json 中给 Tesla 配置 4 个传感器。
Tesla 尺寸:4.6 × 1.84 × 1.44 m
json
{
  "type": "sensor.camera.rgb",
  "id": "rgb_front",
  "spawn_point": {"x": 2.3, "y": 0.0, "z": 0.8, "roll": 0.0, "pitch": 0.0, "yaw": 0.0},
  "image_size_x": 640,
  "image_size_y": 480,
  "fov": 120.0
},
{
  "type": "sensor.camera.rgb",
  "id": "rgb_back",
  "spawn_point": {"x": -2.3, "y": 0.0, "z": 0.8, "roll": 0.0, "pitch": 0.0, "yaw": 180.0},
  "image_size_x": 640,
  "image_size_y": 480,
  "fov": 120.0
},
{
  "type": "sensor.camera.rgb",
  "id": "rgb_left",
  "spawn_point": {"x": 0.0, "y": 0.92, "z": 0.8, "roll": 0.0, "pitch": 0.0, "yaw": 90.0},
  "image_size_x": 640,
  "image_size_y": 480,
  "fov": 120.0
},
{
  "type": "sensor.camera.rgb",
  "id": "rgb_right",
  "spawn_point": {"x": 0.0, "y": -0.92, "z": 0.8, "roll": 0.0, "pitch": 0.0, "yaw": -90.0},
  "image_size_x": 640,
  "image_size_y": 480,
  "fov": 120.0
}
下图是通过rviz查看4路摄像头的数据。
rosrun rviz rviz -d carla_sim_config.rviz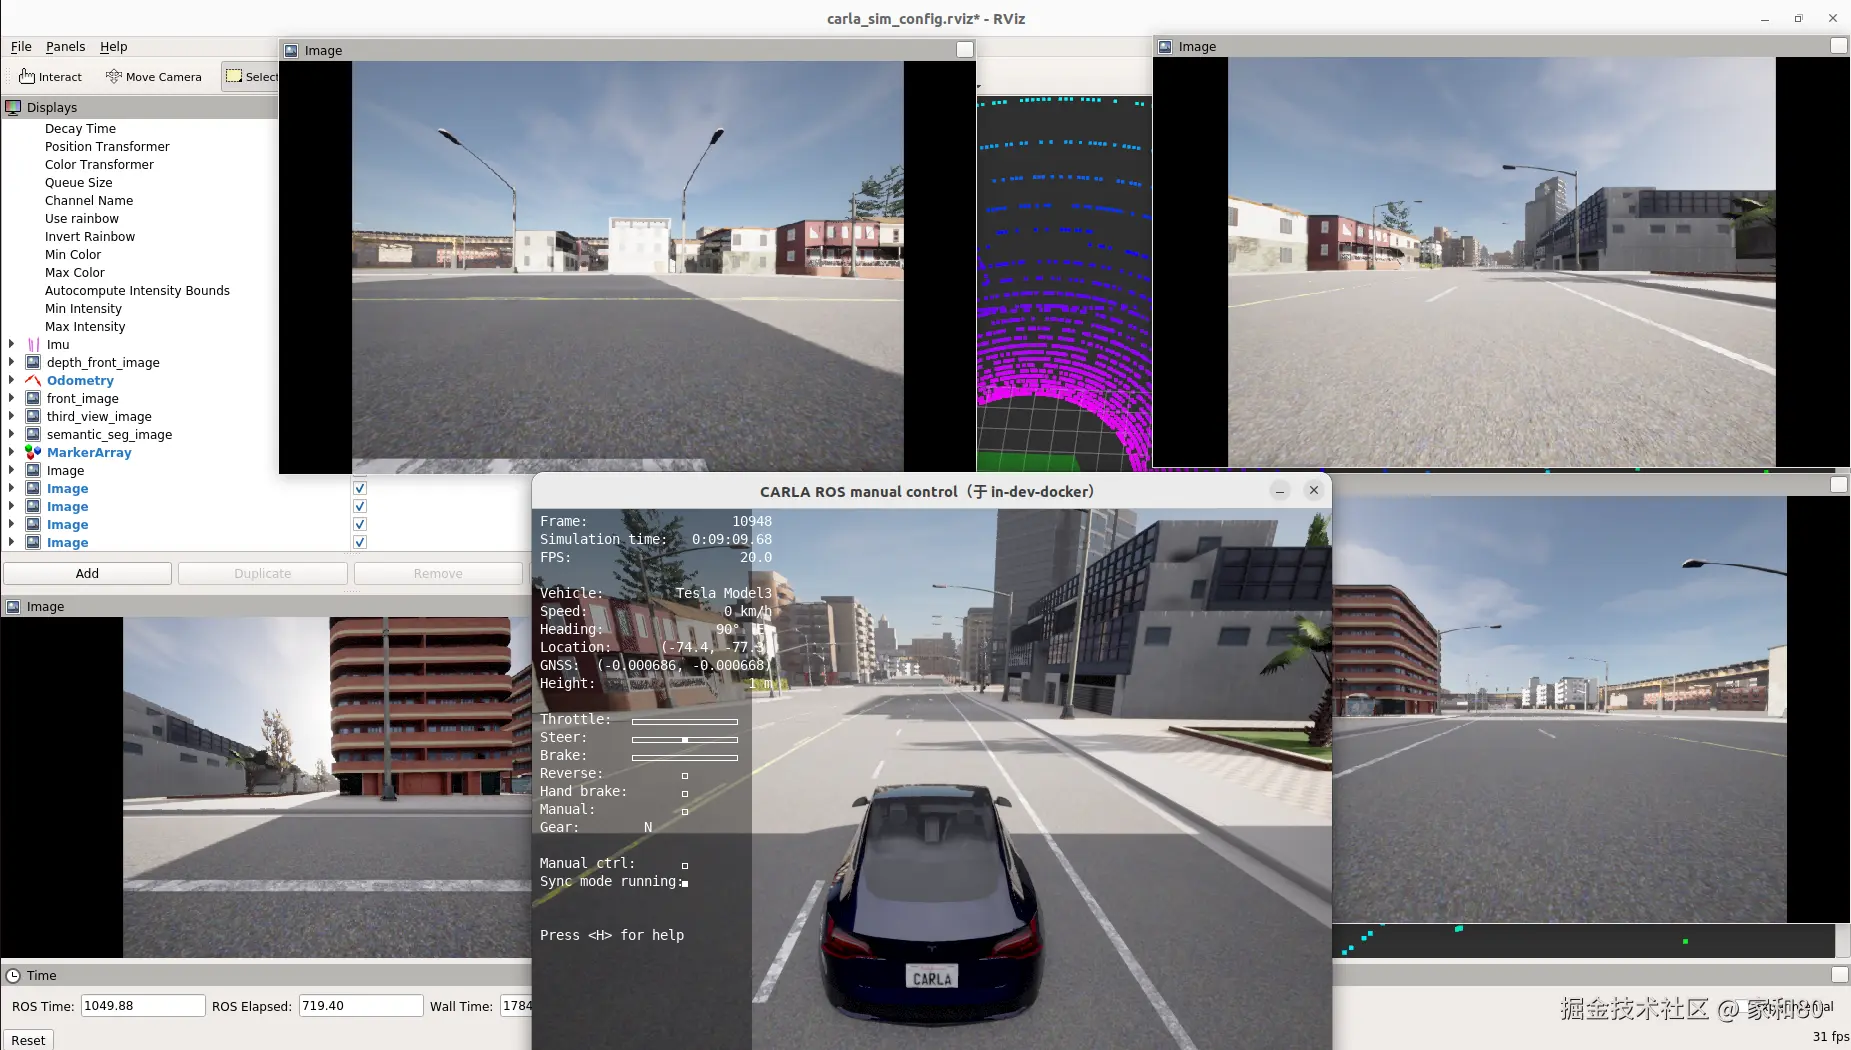
关键点解释
| 配置 | 说明 |
|---|---|
| x=2.3 / -2.3 | 前后相机装在车头/车尾前方 |
| y=0.92 / -0.92 | 左右相机装在车两侧(车宽1.84m的一半) |
| z=0.8 | 相机离地高度0.8米 |
| yaw旋转 | 后180°、左90°、右-90°,让相机朝向车外 |
| fov=120 | 广角,保证相邻相机有重叠区域 |
坐标系用的是右手坐标系,跟 ROS 一致。
3 Python3 获取4路图像
跟之前一样的套路,终端启动基础环境,然后:
arduino
终端3: TCP Bridge Server(多相机版)
终端4: Python 3.10 接收图像
bash
# 终端3:多相机 TCP 服务端(Python 2.7)
cd /opt/carla_ws
python tcp_bridge/tcp_bridge_server_multi_camera_py2.py

# 终端4:接收图像(Python 3.10)
source activate py310
cd /opt/carla_ws/sim_workspace/image_detect
python tcp_bridge_client_py3.py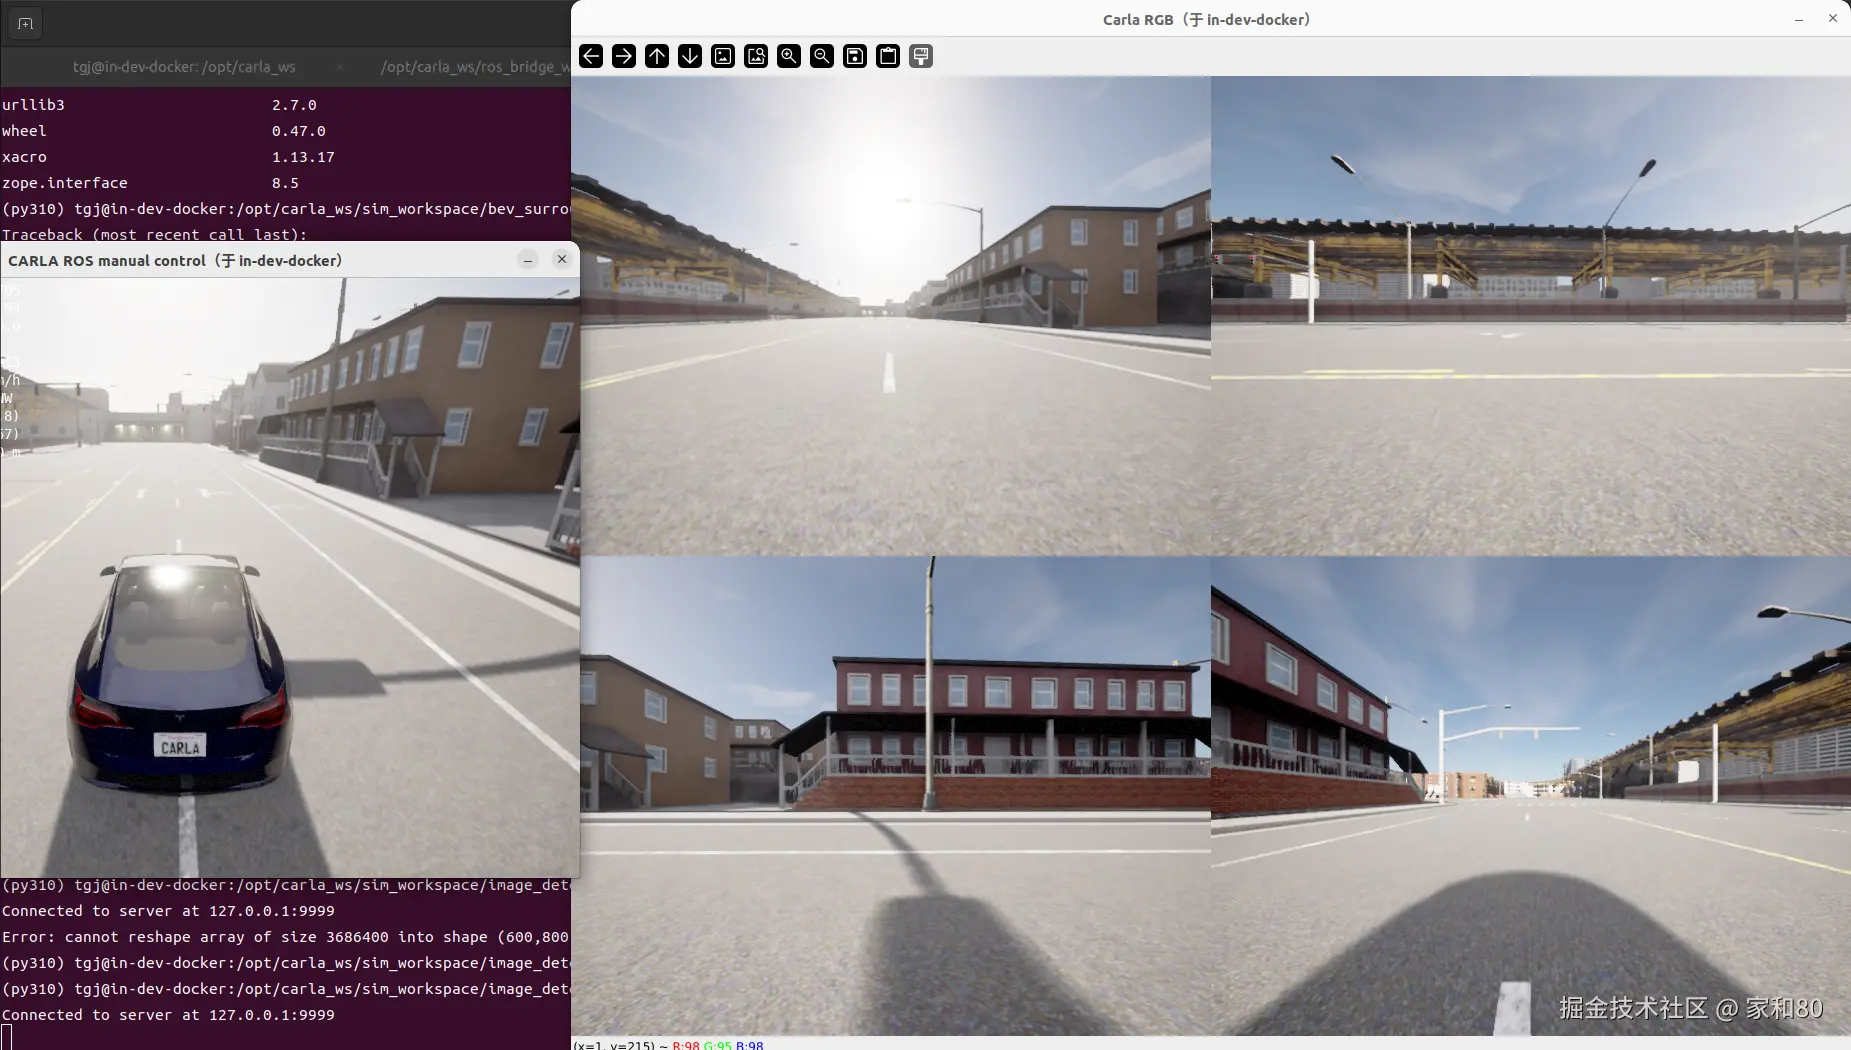
4 创建标定网格
Carla里面是没有标准的黑白的棋盘格,所以我这边是创建的网格来代替。
bash
# 终端5:创建标定棋盘格
python scripts/create_board_py2.py --vehicle-id 513
# --vehicle-id 是车辆的 ID,在创建 ego_vehicle 时会有打印输出,换成你自己的车辆 ID 即可。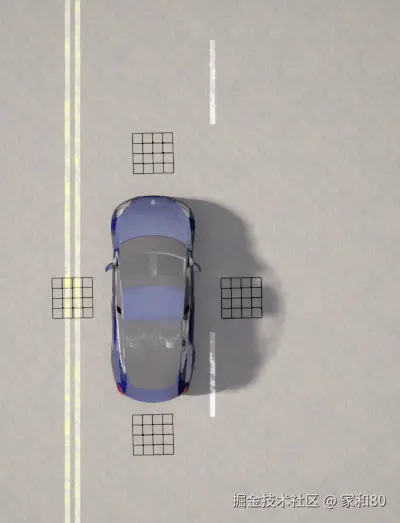
演示视频
5 下一步
4 路相机 + 棋盘格都准备好了,下一期就是真正的环视拼接------把 4 路图像投影到统一的 BEV 鸟瞰视角,拼接成完整的 360 度环视图。
往期回顾
- Carla仿真系列:3_Carla 仿真中跑通 YOLOv8 实时目标检测
- Carla仿真系列:2_Carla 仿真中批量添加 NPC,让场景动起来
- Carla仿真系列:1_Carla + ROS 仿真环境从零搭建,跑通完整数据流
如果本文对你有帮助,欢迎点赞、关注、收藏。 遇到问题可以评论区留言交流,也欢迎转发给需要的朋友。