伺服电机原理用一句话讲:电机自己知道转到哪里。 尾端的编码器随时回报位置,驱动器把回报值与指令比较、实时修正电流------这个"指令→反馈→修正"的闭环,就是伺服控制与普通电机驱动最根本的差别。
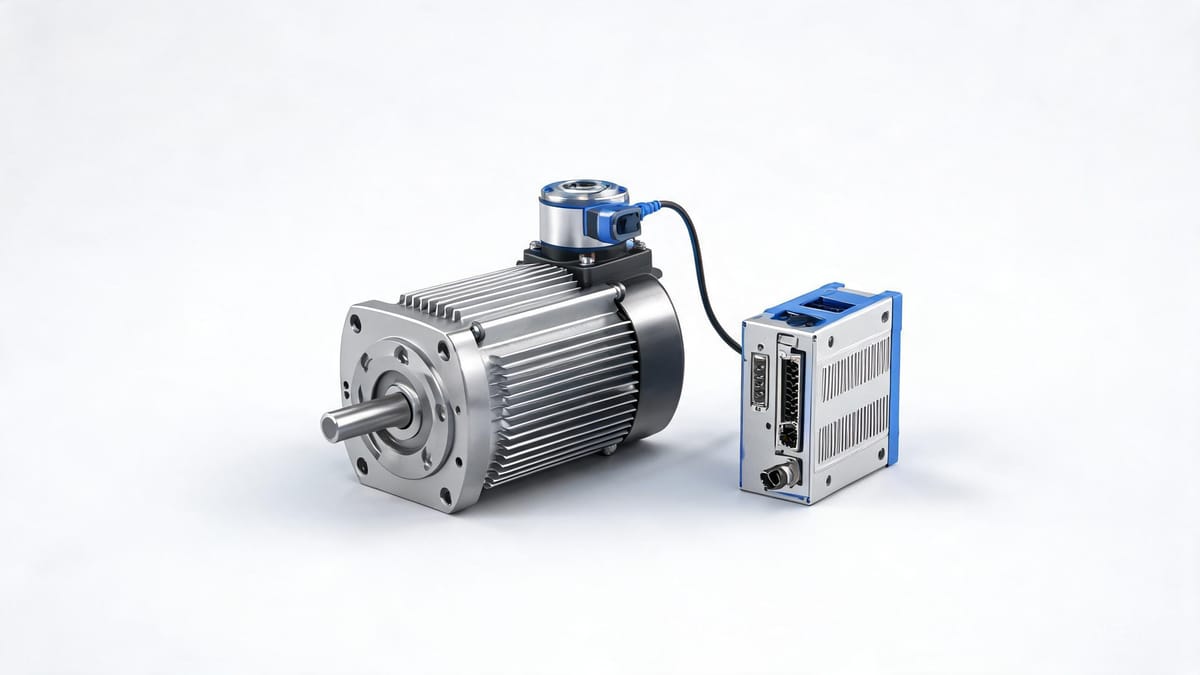
图:带高分辨率编码器的伺服电机------编码器实时回报位置,构成"指令→反馈→修正"闭环
一、伺服系统是什么
定义
伺服系统是使物体的位置、方位、状态等输出被控量能够跟随输入目标(或给定值)的任意变化的自动控制系统。
组成
一个伺服系统由三部分构成:
-
控制器(上位 PLC / 运动控制器 / CNC)→ 发指令
-
执行器(伺服驱动器 + 伺服电机)→ 出力
-
被控对象 (机械负载)+ 反馈装置(编码器)→ 回传实际状态
"伺服"(Servo)一词来自拉丁语 servus(奴隶)------输出量忠实地跟随指令,这正是伺服的本质。
三个核心零件
拆开一台现代伺服电机,核心就三样:
| 部件 | 说明 |
|---|---|
| 转子(永磁体) | 现代伺服多为永磁同步型(PMSM),转子贴稀土磁钢,转动惯量小、加减速快 |
| 定子(三相绕组) | 由驱动器供给经精密控制的电流,产生旋转磁场拉着转子走 |
| 编码器 | 装在电机尾端,23 位以上分辨率已是主流;位置与速度反馈全靠它,也是最精密、最不可自行拆装的部位 |
二、三环控制:伺服驱动器的核心
伺服驱动器的控制核心是一个级联控制系统(Cascade Control System),三个环路从内到外依次嵌套:
位置环(最外层,决定"去哪里")
  输入:目标位置   反馈:编码器位置   输出:速度指令
        ↓
速度环(中间层,决定"跑多快")
  输入:速度指令   反馈:编码器速度   输出:电流/转矩指令
        ↓
电流环(最内层,决定"使多大劲")
  输入:电流指令   反馈:电流传感器   输出:PWM 电压
        ↓
      驱动电机产生转矩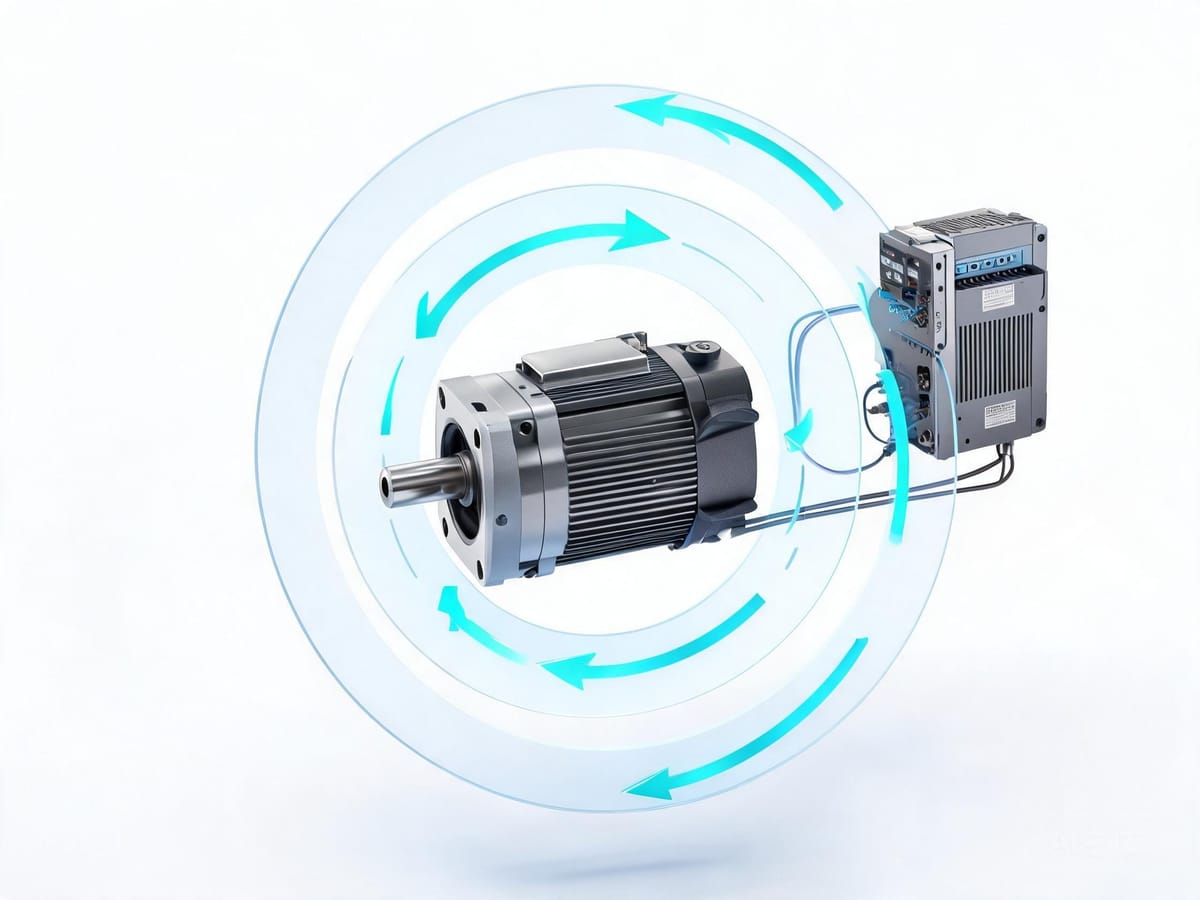
图:三环级联控制------位置环、速度环、电流环从外到内逐层嵌套
电流环(Current Loop):最内层,最快
作用 :控制绕组电流,而 电流 × 转矩常数 = 输出转矩。它是三环中响应最快、带宽最高的环节,决定了系统的"爆发力"。
特点:
-
完全在伺服驱动器内部进行,PID 常数已由厂家设定,用户无需更改;
-
反馈来自驱动器内部每相的霍尔元件或采样电阻;
-
功能是对输入值与反馈值的差值进行 PD/PID 调节;
-
可抑制起制动电流冲击、加速电流响应过程、做过流保护。
现代实现:FOC 矢量控制
现代伺服普遍采用磁场定向控制(Field-Oriented Control, FOC) ,通过 Clark 变换(三相静止→两相静止)和 Park 变换(两相静止→两相旋转 d-q 坐标),把复杂的交流电机控制转化为类似直流电机的简单控制:Id 控制励磁,Iq 控制转矩。再经反 Park 变换生成 SVPWM 调制信号。
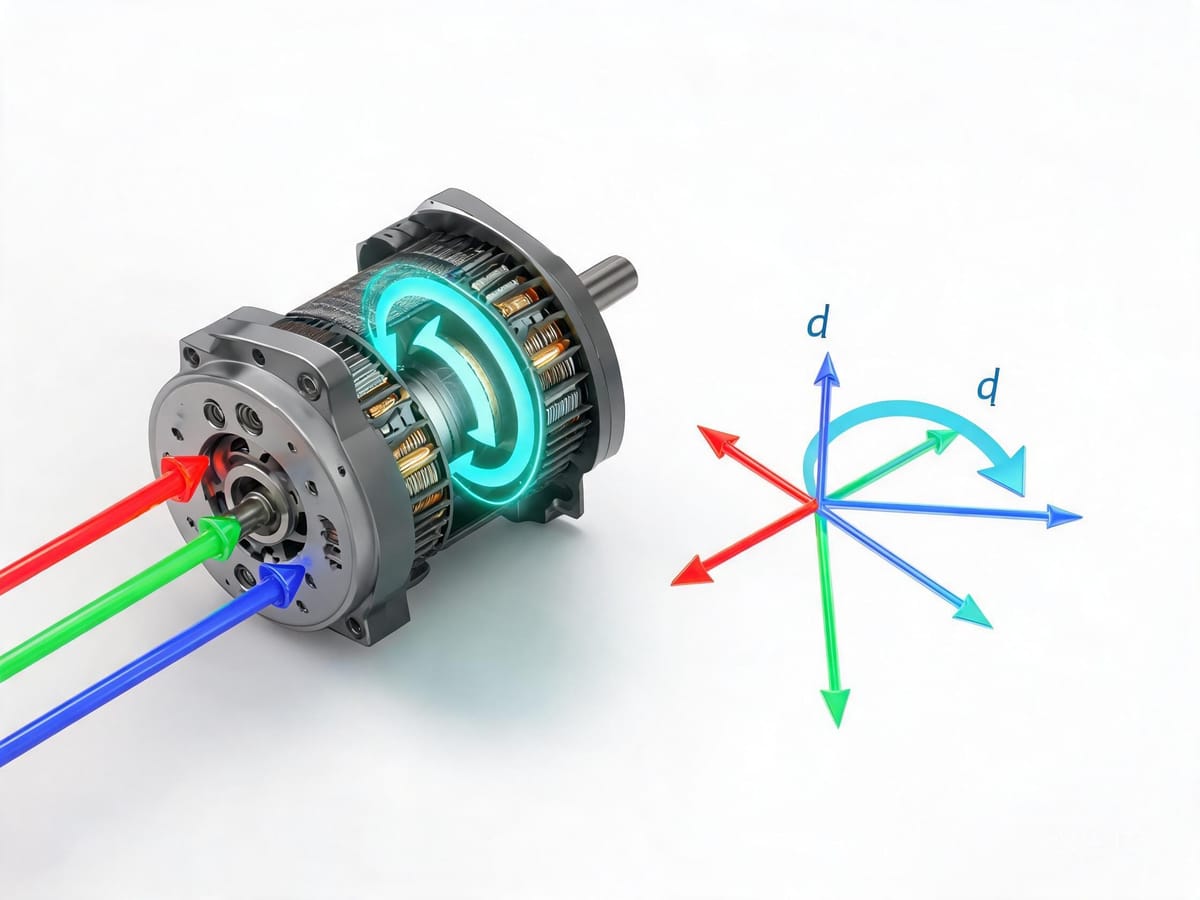
图:FOC 磁场定向控制------通过坐标变换将交流电机控制转化为类似直流电机的解耦控制
典型周期:50~100 μs(10~20 kHz)
故障线索 :电流环振荡通常表现为高频啸叫(>1 kHz),可能原因是电流采样噪声过大、PWM 死区时间设置不当,或电机电缆过长导致反射电压。
速度环(Velocity Loop):动态响应的指挥官
作用:接收位置环输出的速度指令,通过调节电流指令,使电机实际转速快速、无超调地跟踪目标值。
特点:
-
采用 PI 调节(比例 + 积分);
-
反馈来自编码器信号经"速度运算器"计算得到的实际速度;
-
通过调整增益与积分时间常数,抑制振荡、减少超调、提高系统快速性;
-
输出就是电流环的设定值。
典型周期:200~500 μs(2~5 kHz)
带宽与刚性的关系:
Kv = J × ωbw(速度环增益 = 负载惯量 × 带宽)
机械谐振陷阱:当速度环带宽接近机械系统的固有频率时,会引发共振。典型表现是特定速度区间的异常振动、随速度变化的啸叫声、定位完成后的持续抖动。
解决方案:
-
陷波滤波器(Notch Filter):在谐振频率点深度衰减;
-
低通滤波器:降低速度环带宽,牺牲响应性换稳定性;
-
惯量辨识与自适应控制:实时调整增益匹配负载变化。
位置环(Position Loop):精度的最终守门员
作用:检测控制器输出位置指令后,电机是否移动至该指令位置。
特点:
-
采用 P 调节(比例调节);
-
反馈是编码器反馈脉冲经"偏差计数器"计算得到的滞留脉冲;
-
输出是速度环的设定值;
-
增益设得越高,定位时间越短、响应越快,同时保证系统的稳态精度。
典型周期:500 μs~1 ms(1~2 kHz)
位置环增益的物理意义:位置环增益 Kp(单位 1/s)直接决定系统刚性:
位置跟随误差 = 速度指令 / Kp
举例:Kp = 50 Hz,运行速度 1000 rpm(约 104.7 rad/s)时,理论跟随误差 = 104.7 / 50 = 2.09 rad。
前馈控制:突破反馈极限
仅靠反馈控制无法消除跟随误差,引入前馈实现"预判":
总输出 = 位置环输出(反馈控制)+ 速度前馈 + 加速度前馈
-
速度前馈:直接叠加速度指令,消除稳态跟随误差;
-
加速度前馈:补偿系统惯性,减小加速段误差。
调试技巧:逐步增加前馈系数至 95%,剩余 5% 由反馈控制修正,兼顾响应性与稳定性。
三、三环协同的核心法则
带宽层级原则
电流环带宽 > 5 × 速度环带宽 > 5 × 位置环带宽
典型配置:电流环 2 kHz → 速度环 400 Hz → 位置环 80 Hz。
违反后果:若速度环带宽接近电流环,电流环的相位滞后会导致速度环振荡。这是"增益越调越乱"的根本原因。
标准调试顺序
| 步骤 | 操作 | 判据 |
|---|---|---|
| Step 1 | 电流环自整定 | 现代驱动器可自动完成,用户一般不介入 |
| Step 2 | 速度环增益逐步提升,至轻微振荡后回退 20% | 无啸叫、无超调 |
| Step 3 | 位置环增益提升,观察定位时间与超调量 | 定位时间达标、无明显超调 |
| Step 4 | 加入前馈控制,优化动态跟随误差 | 跟随误差显著减小 |
| Step 5 | 全行程测试,验证不同位置/速度下的稳定性 | 全工况无共振 |
实用捷径 :现代驱动器的**自动调谐(Auto-tuning)**功能会测量负载惯量并自动配置三环参数。一般应用先跑自动调谐,不够再手动微调。
四、刚性、惯量与共振:三个必须理解的概念
4.1 电机刚性
电机刚性 就是电机轴抗外界力矩干扰的能力,即电机转子的自锁能力。
从控制器角度看,刚性其实是速度环、位置环和时间积分常数组合成的一个参数组,它的大小决定机械的响应速度:
-
刚性越强 → 对应的速度环增益越大 → 响应速度越高;
-
但过高容易让电机产生共振。
典型现象:在定位命令结束后,即使电机本身已接近静止,机械传动端仍会出现持续摆动。
刚性连接 vs 柔性连接:
-
用联轴器 连接电机和负载 → 刚性连接;
-
用同步带或皮带 连接电机和负载 → 柔性连接。
柔性连接的系统刚性低,速度环增益必须相应调低,否则极易振荡。
4.2 转动惯量与转矩
惯量是惯性大小的量度。对于绕轴旋转的刚体:
I = m · r²
转动惯量与转矩的关系:
M = I · β(转矩 = 转动惯量 × 角加速度)
计算负载惯量的目的,就是为计算加/减速转矩。 任何旋转物体均有惯量存在,惯量大小直接反应旋转时加减速所需转矩大小及时间长短。
4.3 负载惯量比
负载惯量比 = 负载惯量 / 电机惯量
-
电机惯量指转子本身的惯量,分大、中、小三档。从响应角度讲,转子惯量应小为好;从负载角度看,转子惯量越大越好(抗扰动能力强);
-
负载惯量由工作台及夹具工件、螺杆、联轴器等直线和旋转运动件的惯量折合到电机轴上组成;
-
适用负载惯量通常小于伺服电机惯量的 5 倍;一般认为负载惯量超过电机转子惯量的 10 倍即为惯量较大;
-
超过 10 倍时,系统响应迟缓、调试困难,应加大电机或加装行星减速机(惯量按减速比 i² 衰减)。
五、伺服电机的三种控制模式
| 模式 | 指令形式 | 典型应用 |
|---|---|---|
| 位置模式 | 脉冲 / 总线给定目标位置 | 点对点定位,行业应用最广(贴片机、点胶机) |
| 速度模式 | 模拟量(如 0~10V)或总线给定转速 | 连续调速、传送带、卷绕 |
| 转矩模式 | 模拟量或总线给定转矩 | 张力控制、拧螺丝、压装 |
补充模式:
-
全闭环模式:用光栅尺反馈替代编码器,可补偿丝杠反向间隙;
-
插补模式:电子齿轮 / 电子凸轮,用于多轴同步(如飞剪、追剪)。
位置模式的关键设置------电子齿轮比 :在位置模式下,必须先根据机械条件综合考虑精度与速度要求,设定好电子齿轮比,再计算脉冲频率与脉冲个数。
六、故障诊断:从现象反推环路
| 现象 | 可能原因 | 排查方向 |
|---|---|---|
| 高频啸叫(>1 kHz) | 电流环振荡 | 电流采样噪声、PWM 死区、电机线过长 |
| 特定速度区间振动 | 机械共振 | 加陷波滤波器或降低速度环带宽 |
| 定位完成后持续抖动 | 位置环/速度环增益过高 | 降低增益,检查机械刚性 |
| 跟随误差过大 | 位置环增益不足 / 未加前馈 | 提高 Kp,加速度前馈 |
| 启动瞬间报警过载 | 加速转矩不足 / 惯量比过大 | 延长加速时间或加减速机 |
| 运行一段时间后过热停机 | 有效转矩(Trms)超标 | 重算均方根转矩,换更大电机 |
示波器诊断法:
-
电流指令 vs 实际电流 → 验证电流环响应速度;
-
速度指令 vs 实际速度 → 评估速度环带宽;
-
位置指令 vs 实际位置 → 检查跟随误差与超调;
-
转矩指令 → 识别机械摩擦与负载扰动。
七、一体化伺服:把三环控制塞进电机里
传统伺服系统的三环控制在独立驱动器里完成。而一体化(驱控一体)伺服电机把驱动器直接集成进电机后端盖,三环运算在电机内部完成,上位机只需通过总线发送目标位置/速度/转矩。
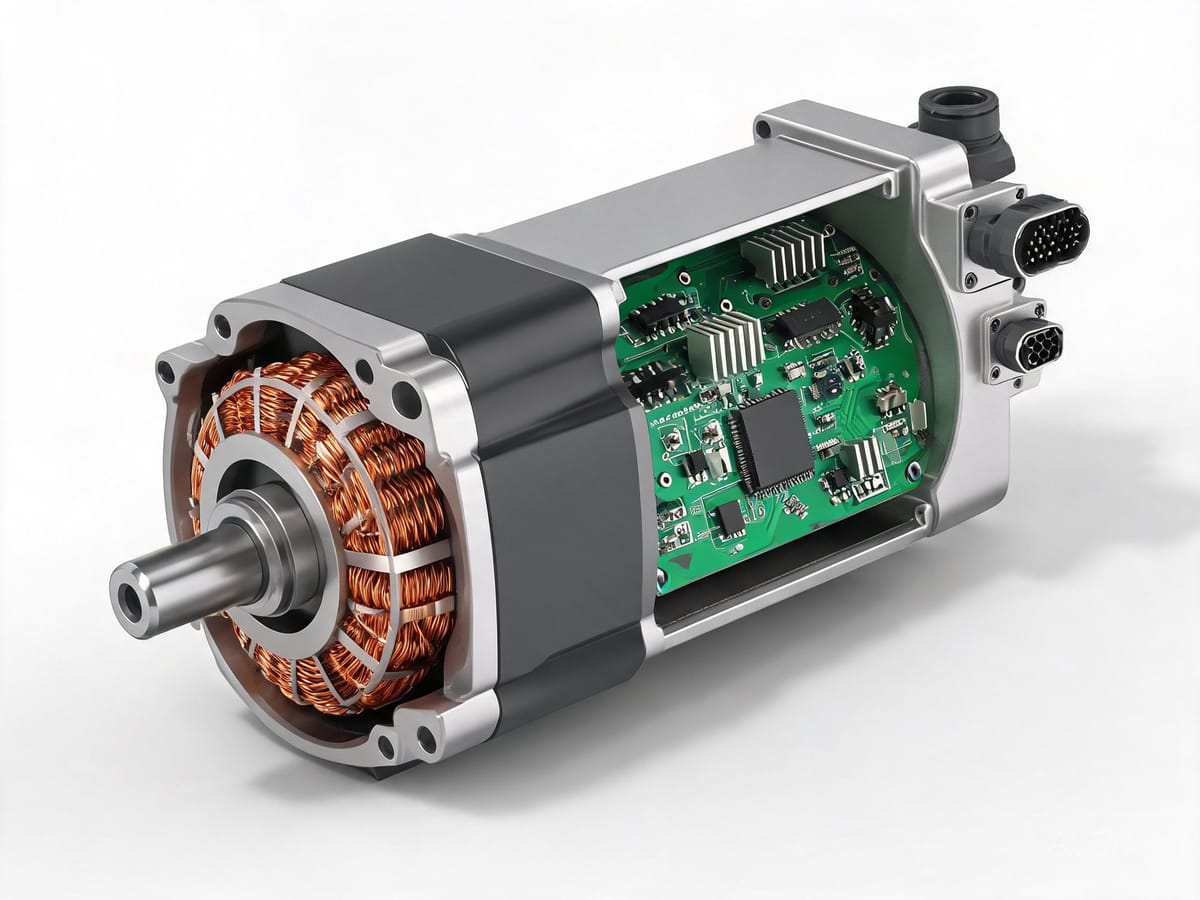
图:一体化(驱控一体)伺服电机------驱动器集成进电机后端盖,三环运算在电机内部完成
以立迈胜 NiMotion PMM60 系列一体化伺服电机为例:
| 项目 | 参数 |
|---|---|
| 供电电压 | DC 48V |
| 额定功率 | 200 W |
| 额定转速 | 3000 rpm |
| 额定转矩 | 0.637 N·m |
| 驱动方式 | FOC 磁场定向控制 + SVPWM |
| 编码器 | 集成 2500 线编码器 |
| 制动电阻 | 内置 25W / 35W,另支持外置 |
| 防护等级 | IP65 |
| 通信 | CANopen / RS485 / EtherCAT(COE) |
| 控制模式 | CiA 402:PP / PV / VM / HM / CSP / CSV 等 |
这带来的工程价值:
-
接线从十余根减到 2~3 根(电源 + 通信);
-
柜内不再需要驱动器安装空间与散热设计;
-
编码器线彻底消失,EMC 问题大幅减少;
-
支持限功率功能、增益自动切换、单圈/多圈绝对值位置恢复。
FAQ
Q1:伺服电机的工作原理简单说是什么? 一套闭环控制:驱动器把上位控制器的位置/速度指令,与电机尾端编码器反馈的实际值比较,实时修正电流输出,让电机精确停在目标位置。内部由电流环、速度环、位置环三层嵌套回路组成。
Q2:三环的增益可以随便调高吗? 不能。必须遵循"内环带宽 > 5×外环带宽"的层级关系,且从内到外逐级调试。速度环增益过高会逼近机械固有频率引发共振,表现为定位结束后机械端持续摆动。
Q3:伺服驱动器可以跨品牌搭配电机吗? 原则上不行。编码器通信协议与参数定义各厂商不同,电机与驱动器应同品牌同系列配对。更换时建议连同驱动器一并评估。一体化伺服电机则彻底规避了这个问题------驱动与电机出厂即匹配。
Q4:伺服如何跟随外部编码器? 通过"全闭环"功能实现:把外部光栅尺或第二编码器的信号接入驱动器作为位置反馈源,电机自身编码器仅用于速度环。这样可消除丝杠反向间隙、热变形等机械误差。部分一体化伺服支持通过总线把外部编码器值写入对象字典参与运算。
Q5:伺服电机输出的转矩如何计算? 稳态时 T = 9550 × P / n(P 为功率 kW,n 为转速 rpm)。动态时 T = J × β(转动惯量 × 角加速度),需要把负载惯量折算到电机轴后计算。选型时应取两者的较大值并叠加摩擦转矩与重力转矩。