Zaber A 系列是自带控制器的电动位移台,位置、速度这些量都能程控,多台还能串起来做多轴联动。栅格扫描、正弦运动、XYZ 联动------精密定位的常用动作都能写成程序。
01 这台设备在哪些场景里干活
光学扫描成像。 样品台按栅格逐点移动,每个位置采一次数据,拼出二维分布图。
探针台与显微定位。 显微镜下逐点移动,配合相机和探针做自动测试。
自动对焦与寻优。 按路径搜索最佳位置,找到后停在那里。
多轴联动。 XY 或 XYZ 三轴配合,走出任意轨迹。
02 麻烦的地方在哪
到位判定不能靠延时。 发完移动指令只是「已接收」,不等到位就读数,采到的是运动过程中的数据。
重复定位精度有限。 正反向逼近同一位置时,丝杠回程间隙会让实际位置差几微米。
丢步不报错。 速度和加速度设太高会丢步,位置悄悄偏了,而且不会报任何错。
协议有版本差异。 同一型号不同固件的通信协议可能完全不同。
03 为什么用 LabVIEW 来做这件事
精密定位的难点不在「动」,在「到位了没有」这一句上。发指令是毫秒级的事,判断到位、并且在到位之后才采集,才是整个流程能不能用的关键。
**第一,移动、采集、显示可以各跑各的。**位移台在走的时候,界面还得能响应、上一点的数据还在存。LabVIEW 的并行循环能把这些拆开,一个循环管运动、一个循环管采集与落盘,互不阻塞。
**第二,扫描结果天然是二维数组。**栅格扫描采回来的数据,按坐标填进二维数组,接上强度图或者等高线图就是一张分布图------从原始数据到看得懂的图,中间不用写转换代码。
**第三,串口和 USB 换着用不影响上层。**这类位移台多走串口或者 USB 虚拟串口,通信统一走 VISA 这一层之后,换接口、加转接都不动运动控制逻辑。
**第四,手动和自动要能混着用。**调试阶段需要手动微调、看当前位置,正式跑的时候又要全自动。这类「手动面板 + 自动流程」的界面在 LabVIEW 里搭起来很快,用过的人自己就能改。
04 具体是怎么做的
位移台接进程序,基础动作是「下发位移量 → 等到位 → 读数」。难点全在中间那一步:移动是异步的,指令发出去只代表已接收,必须轮询实际位置、确认进入容差带,再去触发采集。用固定延时代替到位判定,二维图上会出现拖影或条纹,而且从图上很难判断是样品的问题还是程序的问题。
把移动放进循环里就成了扫描:生成栅格路径、逐点移动、每点等到位后触发一次采集,再把数据按坐标存成二维数组,接上强度图或等高线图就是一张分布图。路径生成只是个两层循环,要扩到 XYZ 只是多一层。
需要连续轨迹而不是逐点停走时,可以用流式指令把整条路径一次下发,让控制器自己走;多轴联动则按列表执行,走出任意路径;需要手动介入的场合,还能配一套摇杆或者手动控制面板。
还有个容易被忽略的细节:正反向逼近同一位置时,丝杠的回程间隙会让实际位置差几微米。高精度扫描要固定从同一个方向逼近,这一条得写进程序,不能指望操作者每次记得。
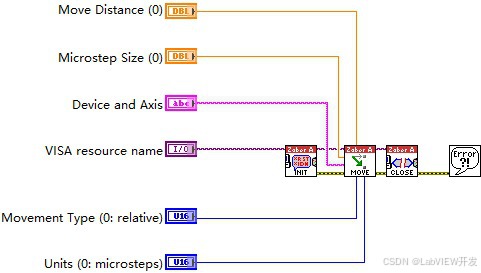
单轴移动:最基础的定位动作
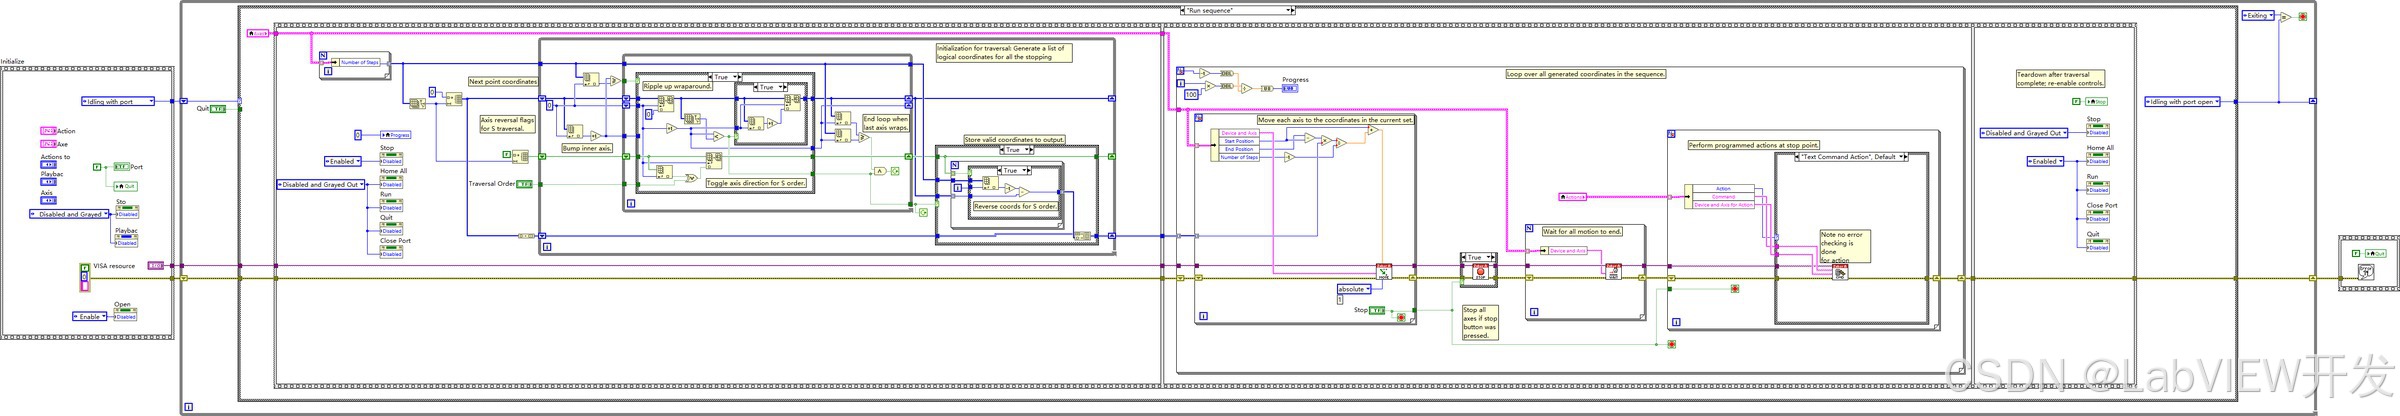
栅格扫描:生成扫描路径逐点移动------扫描成像的基础
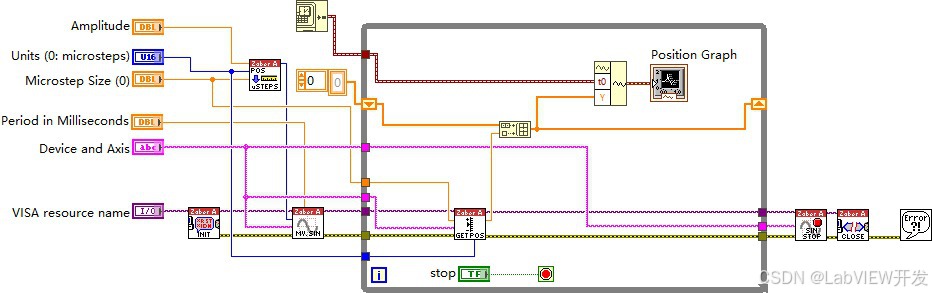
正弦运动:连续轨迹输出
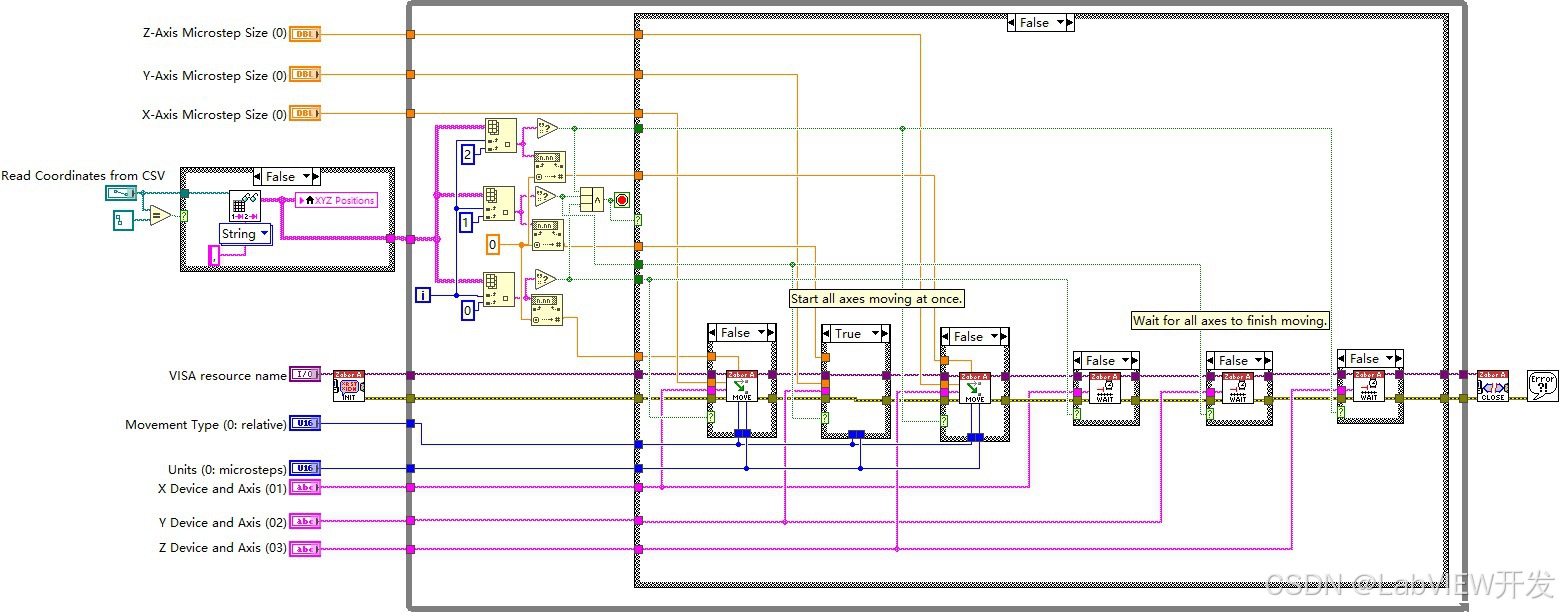
三轴列表:XYZ 多轴联动的路径执行
05 做出来是什么效果
扫描全自动。 几百个点的栅格路径由程序生成,一次跑完。
到位判定可靠。 轮询位置并比较容差,不会采到运动过程中的数据。
二维结果直观。 坐标与数据一一对应,直接出强度图。
多轴可扩展。 XY 扩到 XYZ 只是路径生成的循环层数变化。
06 这类场景,你也可以照着做
如果你手上的活儿符合下面几条,这套思路基本可以照搬:
- 样品台要按路径自动移动
- 每个位置都要触发一次采集
- 要出二维分布图
- 以后可能扩到更多轴
这类项目的核心,不是把某一次测量做得多漂亮,而是把「测量」变成可重复、可追溯、可批量的流程。流程立起来了,后面每加一个测点、每换一台仪器,省下的都是真金白银。
07 实施要点
第一,到位判定要用位置轮询,不能用固定延时。 移动是异步的,发出去只是「已接收」。不等到位就读数,二维图上会出现拖影或条纹。
第二,新旧固件的协议可能不一样。 老固件只支持二进制帧,新固件支持 ASCII 指令。拿到设备先查固件版本。
第三,高精度扫描要单向逼近。 正反向逼近同一位置时,由于丝杠回程间隙,实际位置会差几微米。
第四,速度加速度别设太高。 丢步不会报错,只是位置悄悄偏了,扫描图上表现为整行错位,非常难