系列导航 :目录 | 上一章:视频是什么 | 下一章:视频压缩全景(编写中)
本章目标:读完本章,你将能够
- 说清楚为什么三个数就能表示一种颜色,读懂 CIE 色度图,比较 BT.709、DCI-P3、BT.2020 色域的大小;
- 由三原色和白点推导出 RGB → XYZ 矩阵,知道亮度公式里 0.2126、0.7152、0.0722 是怎么来的;
- 理解 gamma(传递函数)为什么必不可少,用 ΔL* 定量比较线性编码和 gamma 编码,了解 HDR 的 PQ 和 HLG;
- 熟练地在 R'G'B' 和 Y'CbCr 之间换算,知道视频里的黑为什么是 16、白为什么是 235;
- 理解 4:2:2、4:2:0 的含义和色度样本的位置,算出色度二次采样损失了多少;
- 认出范围用错、矩阵用错这两类最常见的颜色事故,读写 I420、NV12 等原始 YUV 文件。
前置知识:第 01 章的采样、量化和 PSNR;矩阵乘法与 3×3 线性方程组(会用 numpy 解即可);对数和幂函数。
用手机拍一张照片,屏幕上看到的是红、绿、蓝三种小发光点组成的图像;把它存成 H.264 视频,存下来的却不是 R、G、B,而是一个"亮度"加两个"色差",而且色差只有一半甚至四分之一的分辨率。播放时再换算回 RGB 显示出来。
为什么要绕这么大一个圈?简单地说,是为了迁就人眼:人眼对亮度的细节很敏感,对颜色的细节却很迟钝;人眼对亮度的感受是对数式的,而不是线性的。视频编码在真正开始"压缩"之前,就已经用这两点省下了一半的数据(4:4:4 的 24 bit/像素降到 4:2:0 的 12 bit/像素)。
这一章把颜色从物理讲到文件:光和眼睛、色度图和色域、gamma、Y'CbCr、色度二次采样,最后落到硬盘上的 YUV 文件。几乎每一个视频工程师都踩过颜色的坑:画面发灰、偏色、黑色发紫......读完本章,你会知道这些问题从哪里来。
一、颜色是什么:光、眼睛与三个数
1. 光谱与三种视锥细胞
可见光是波长约 380~780 nm 的电磁波。一束光的物理性质由它的光谱 S(λ) 完全描述:每个波长上有多少能量。理论上这是一个函数,有无穷多个自由度。
但人眼并不测量完整的光谱。视网膜上负责白天视觉的视锥细胞只有三种,分别对长、中、短波长最敏感(L、M、S 视锥)。每种视锥细胞只输出一个数:它对整个光谱的加权响应
L=∫S(λ)l(λ)dλ,M=∫S(λ)m(λ)dλ,S视锥=∫S(λ)s(λ)dλ
无穷维的光谱经过眼睛,被"投影"成了三个数。这就是三色原理(trichromacy):人看到的颜色只由这三个数决定。
2. 同色异谱:为什么三个数就够
既然只剩三个数,那么两束光谱完全不同的光,只要这三个积分相等,看起来就是同一种颜色。这叫同色异谱(metamerism)。
同色异谱是所有彩色显示技术的基础。屏幕不可能复现自然界里任意的光谱,它只有红、绿、蓝三种发光点。但它不需要复现光谱,只要调节三种发光点的强度,让眼睛的三个响应和原来的光一样就行了。所以颜色本质上是一个三维量,RGB、XYZ、Y'CbCr 只是这个三维空间里的不同坐标系。
3. CIE XYZ 与配色函数
1931 年,国际照明委员会(CIE)根据大量配色实验,定义了一套标准的"虚拟眼睛":CIE 1931 标准观察者 。它用三条配色函数 xˉ(λ)、 yˉ(λ)、 zˉ(λ) 代替真实的视锥响应:
X=∫S(λ)xˉ(λ)dλ,Y=∫S(λ)yˉ(λ)dλ,Z=∫S(λ)zˉ(λ)dλ
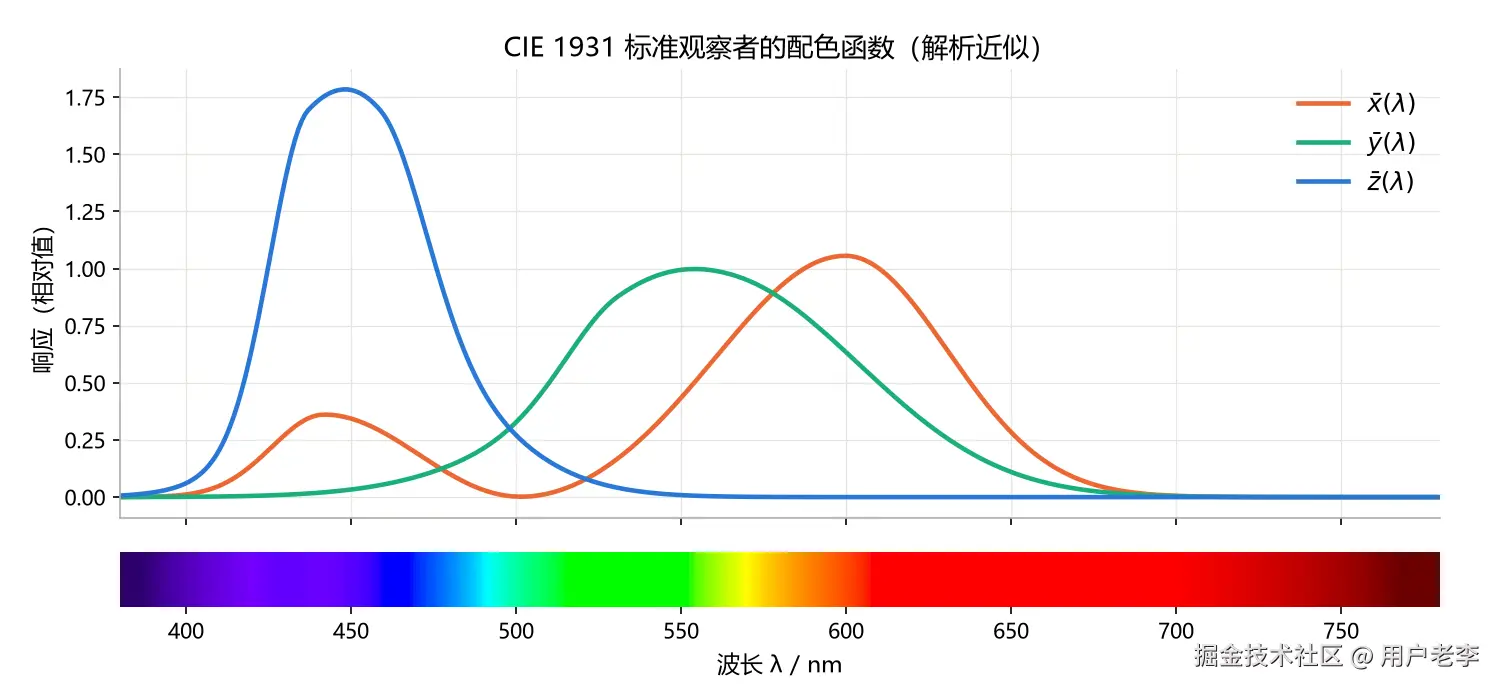
图 1:CIE 1931 标准观察者的三条配色函数。CIE 公布的是数值表格,这里用 Wyman 等人 2013 年提出的多段高斯近似公式计算(附录代码第 1 节)。下方色带是各波长单色光的大致颜色。
XYZ 不是真实的视锥响应,而是它们的一个线性组合。这个组合是特意挑选的,有两个好性质:
- 三条曲线处处非负,所以任何真实光的 X、Y、Z 都不会是负数;
- yˉ(λ) 恰好等于人眼的明视觉光谱光效率函数 ,所以 Y 就是物理意义上的亮度 (luminance)。 yˉ 在约 555 nm 的黄绿光处最高(近似公式给出 554 nm),说明人眼对黄绿光最敏感,对蓝光和深红光很不敏感。
记住 Y 这个字母,它会贯穿整章,最后变成 Y'CbCr 里的那个 Y'。
二、色度图与色域
1. 色度坐标
XYZ 三个数里混着两类信息:多亮,以及什么颜色。把亮度除掉,就只剩"什么颜色",叫色度(chromaticity):
x=X+Y+ZX,y=X+Y+ZY,z=1−x−y
只需要 (x, y) 两个数。反过来,已知色度 (x, y) 和亮度 Y,就能还原
X=yxY,Z=y1−x−yY
把每个波长的单色光算出 (x, y) 画在平面上,就得到一条马蹄形曲线,叫光谱轨迹 。比如近似公式算出 520 nm 的绿光在 (0.0813, 0.8197),620 nm 的红光在 (0.6955, 0.3045)。连接两端的直线叫紫线,上面是红和蓝的混合色,光谱里没有单一波长对应它们。所有真实颜色都在马蹄形之内。
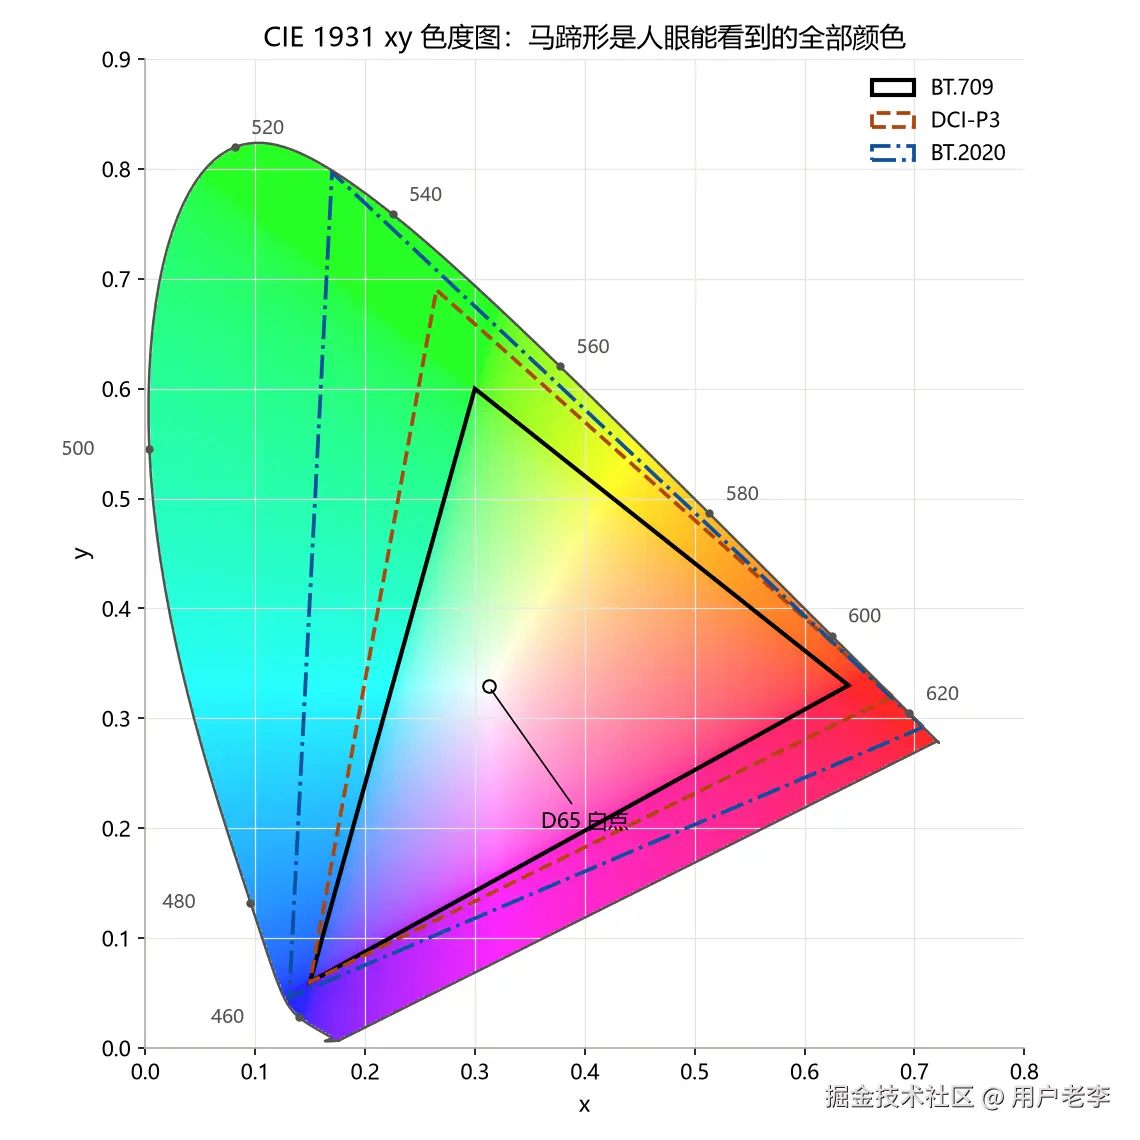
图 2:CIE 1931 xy 色度图和三种常见色域。光谱轨迹用近似公式计算,只画了 420~650 nm;更短或更长的波长色度坐标几乎不再变化,挤在马蹄形的两个端点上。图中的颜色只是示意,屏幕显示不出 BT.709 三角形以外的颜色。
2. 三原色与白点
一台显示器的三种发光点各有一个色度坐标,叫三原色 (primaries)。三种原色按不同强度混合,能得到的所有颜色就是以三个原色为顶点的三角形 ,叫这台设备的色域(gamut)。三角形以外的颜色,无论怎么调都显示不出来。
R = G = B = 1(三种原色全开)时混合出的颜色叫白点 。视频和电脑显示几乎都用 D65 ,色度 (0.3127, 0.3290),大致相当于正午的日光。
| 标准 | 红 (x, y) | 绿 (x, y) | 蓝 (x, y) | 用途 |
|---|---|---|---|---|
| BT.709 / sRGB | (0.640, 0.330) | (0.300, 0.600) | (0.150, 0.060) | 高清电视、网络视频、绝大多数电脑屏幕 |
| DCI-P3 | (0.680, 0.320) | (0.265, 0.690) | (0.150, 0.060) | 数字电影;苹果等设备的 Display P3 用同样的原色配 D65 白点 |
| BT.2020 | (0.708, 0.292) | (0.170, 0.797) | (0.131, 0.046) | 超高清电视、HDR |
(数字电影院的 DCI-P3 原本用另一个偏绿的白点,这里和附录代码统一用 D65。)
3. 色域有多大
用三角形面积比较色域(附录代码第 3 节):
| 色域 | xy 面积 | 相当于 BT.2020 的 | u'v' 面积 | 相当于 BT.2020 的 |
|---|---|---|---|---|
| BT.709 | 0.1120 | 52.9% | 0.0649 | 58.0% |
| DCI-P3 | 0.1520 | 71.7% | 0.0815 | 72.9% |
| BT.2020 | 0.2119 | 100% | 0.1118 | 100% |
xy 色度图有一个缺点:在绿色区域,坐标差很远的两种颜色看起来可能差不多;在蓝紫区域,坐标差一点点颜色就变了很多。CIE 1976 年给出了一个改进的 u′v′ 坐标,更接近"距离相等,看起来差别也相等":
u′=−2x+12y+34x,v′=−2x+12y+39y
按 u′v′ 面积算,BT.709 约占 BT.2020 的 58%。高清电视用了二十多年的 BT.709,只能显示 BT.2020 色域的一半多一点。BT.2020 的三个原色都在光谱轨迹上,是纯的单色光,所以它的三角形几乎贴着马蹄形的边。
三、RGB 与 XYZ 的换算:亮度系数从哪里来
1. 推导
线性 RGB(R、G、B 与发光强度成正比)和 XYZ 之间是一个 3×3 线性变换:
XYZ =M RGB
M 完全由三原色的色度和白点决定,推导分两步。
第一步:方向。 只开红色( R=1, G=B=0)时,输出的 XYZ 就是 M 的第一列。它的色度必须是红原色 (xr, yr),所以第一列一定正比于亮度为 1 时的 XYZ:
pr=(yrxr, 1, yr1−xr−yr)⊤
绿、蓝两列同理。于是 M=SrprSgpgSbpb,只剩三个缩放系数 Sr、 Sg、 Sb 未知。
第二步:用白点定缩放。 三原色全开( R=G=B=1)要得到亮度为 1 的白点 w:
Srpr+Sgpg+Sbpb=w⟹prpgpb SrSgSb =w
解这个 3×3 线性方程组就得到 M。代入 BT.709 的原色和 D65:
M709= 0.41240.21260.01930.35760.71520.11920.18050.07220.9505
2. 三套亮度系数
看 M 的第二行 : Y=0.2126R+0.7152G+0.0722B。因为每个 p 的中间分量都是 1,第二行恰好就是 (Sr, Sg, Sb),也就是三原色全开组成白光时,各自贡献的亮度。
这就是视频里亮度公式的来历。它们不是凭经验拍脑袋定的,而是由原色和白点算出来的。换一套原色,系数就跟着变(附录代码第 2 节):
| 原色 + 白点 | KR | KG | KB | 用在 |
|---|---|---|---|---|
| NTSC 1953 + C 光源 | 0.2989 | 0.5866 | 0.1144 | BT.601(标清)、JPEG |
| BT.709 + D65 | 0.2126 | 0.7152 | 0.0722 | BT.709(高清) |
| BT.2020 + D65 | 0.2627 | 0.6780 | 0.0593 | BT.2020(超高清) |
第 01 章用的 0.299, 0.587, 0.114 来自 1953 年 NTSC 彩色电视的原色。有意思的是,后来的标清电视实际上早已换用了别的原色,但 BT.601 和 JPEG 一直沿用这组老系数。这是历史包袱,也是第八节"矩阵用错"问题的根源。
3. 色域之间的转换
有了两个色彩空间各自的 M,从 BT.709 转到 BT.2020 就是 M2020−1M709:
RGB 2020= 0.62740.06910.01640.32930.91950.08800.04330.01140.8956 RGB 709
这和 ITU-R BT.2087 标准里给出的矩阵四位小数完全一致,可以作为推导正确的验证。几个要点:
- 这个变换作用在线性光上,所以 gamma 编码的信号必须先解码成线性值,转换完再重新编码;
- BT.709 的纯红 (1,0,0) 在 BT.2020 里是 (0.6274, 0.0691, 0.0164)。小色域的颜色总能在大色域里找到;
- 反过来,BT.2020 的纯绿在 BT.709 里是 (−0.5876, 1.1329, −0.1006),出现了负数和大于 1 的数。显示器发不出"负的红光",这个颜色超出了 BT.709 色域。把它塞进小色域叫色域映射 (gamut mapping),最简单的办法是截断到 0, 1,但会造成颜色失真,更好的方法是第 27 章讲 HDR 蓝光时会遇到的色调映射。
四、传递函数:为什么要做 gamma
1. 人眼对亮度的感受是非线性的
把一盏灯的亮度从 1 加倍到 2,和从 100 加倍到 200,人感觉到的"变亮了多少"差不多。也就是说,人眼对亮度的相对变化 敏感,对绝对变化不敏感。CIE 用明度 (lightness) L∗ 来描述这种感受:
L∗={116Y1/3−16,903.3Y,Y>(6/29)3≈0.008856否则
其中 Y 是相对于白色的亮度(0~1), L∗ 从 0(黑)到 100(白)。 L∗ 大致是亮度的立方根:亮度只有白色 18% 的灰, L∗ 已经接近 50,看起来是"中灰"。两种颜色的 L∗ 相差约 1 时,人眼大约刚好能分辨出来。
2. OETF 与 EOTF
既然人眼的感受是非线性的,存储亮度时就不应该线性地分配码值,而应该在暗部分得更细、亮部分得更粗。做法是在摄像机里先把线性光 L 经过一条压缩曲线变成编码值 V,叫光电转换函数 (Opto-Electronic Transfer Function,OETF)。BT.709 的 OETF 是
V={4.5L,1.099L0.45−0.099,L<0.018L≥0.018
显示端用电光转换函数 (EOTF)把 V 还原成发光强度。BT.1886 规定高清显示器的 EOTF 近似为 L=V2.4。电脑图像常用的 sRGB 曲线和它形状相近。
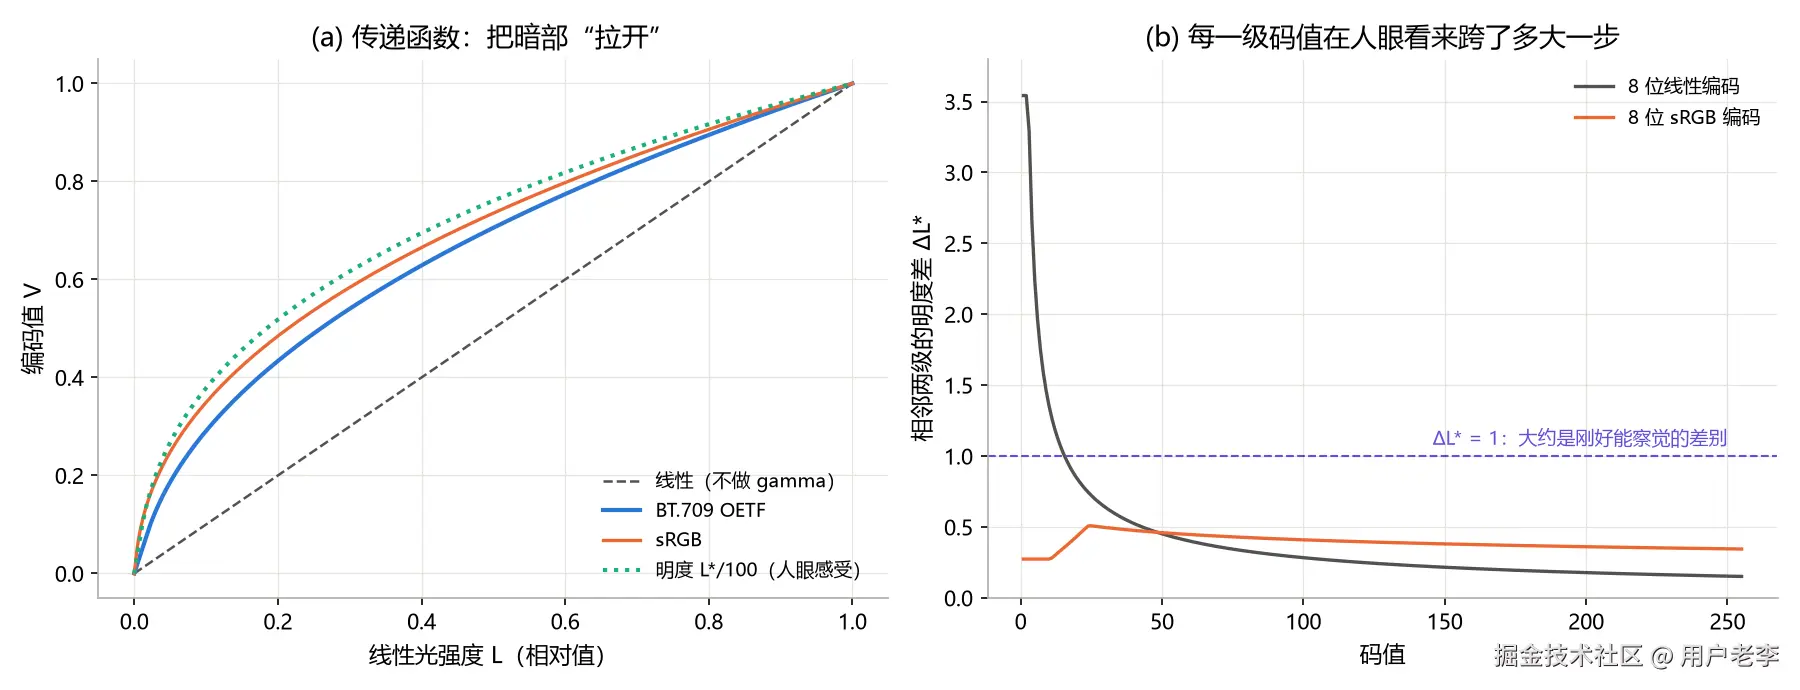
图 3:(a) 几条传递函数和明度 L∗/100,gamma 曲线和人眼的感受曲线形状很接近;(b) 8 位编码下相邻两级码值的明度差 ΔL。*
这条曲线俗称 gamma ,因为它近似一个幂函数 V=L1/γ。从历史上看,它是因为 CRT 显像管的电压和亮度之间天然就是约 2.5 次方的关系,摄像机必须预先做反向校正。但它被保留到今天,并不只是为了兼容老电视:碰巧,CRT 的非线性和人眼的感受差不多正好相反,gamma 编码恰好让码值在"人眼感受"上分布得比较均匀。
还要注意,摄像机的 OETF(约 0.5 次方)和显示器的 EOTF(2.4 次方)并不互逆,端到端的总效果约是 1.2 次方。这是有意为之的:在昏暗的客厅里看电视,适度提高对比度看起来更接近现场。
3. 8 位线性编码不够用
用 ΔL* 可以定量地看 gamma 的作用(附录代码第 4 节)。把 0~1 的亮度分成 256 级:
| 编码方式 | 第一级的 ΔL* | 最大 ΔL* | ΔL* > 1 的台阶数 | L∗<50 的暗部分到的码值 |
|---|---|---|---|---|
| 8 位线性 | 3.54 | 3.54 | 15 | 47 个 |
| 8 位 sRGB | 0.27 | 0.51 | 0 | 119 个 |
线性编码把大部分码值浪费在人眼分辨不出差别的亮部,暗部却只有 47 个码值,最暗的十几个台阶每一步都超过了"刚好能察觉"的差别。sRGB 编码把一半的码值分给了暗部,每一步都在 ΔL* = 0.51 以内。附录代码还算出:线性编码要用到 11 位,最大台阶才能和 8 位 sRGB 一样小。gamma 编码相当于免费多出了 3 位。
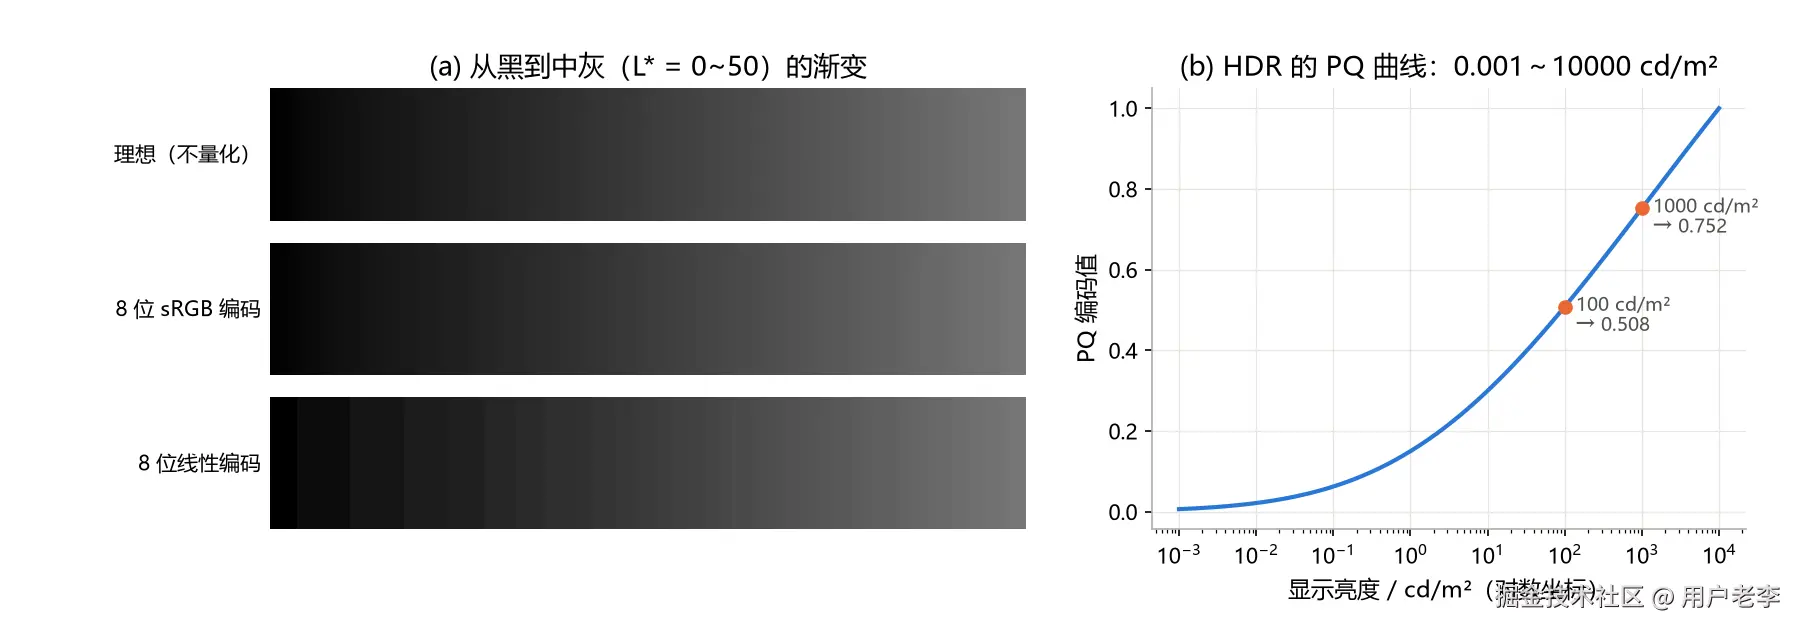
图 4:(a) 从黑到中灰的渐变,8 位线性编码在暗部出现明显的台阶,8 位 sRGB 编码看不出台阶;(b) HDR 的 PQ 曲线。
所以,视频编码器拿到的数据几乎都是 gamma 编码过的,编码器只是把它们当作一堆整数来压缩,并不关心它们代表多亮。只有在需要做物理意义上的计算时,比如色域转换、混合两种颜色、高质量缩放,才需要先解码成线性光。
4. 撇号的含义:luma 与 luminance
从这里开始,字母上的撇号很重要:
- R、 G、 B、 Y 表示线性 的量, Y 是真正的亮度(luminance);
- R′、 G′、 B′ 表示经过 gamma 编码的值,用它们加权求和得到的
Y′=KRR′+KGG′+KBB′
叫 luma ,中文里也常叫"亮度",但它并不等于真正亮度的 gamma 编码值。对灰色两者相等,对饱和的颜色会有偏差。这样做是工程上的妥协:直接用 R′G′B′ 算,电路简单,代价是一小部分亮度信息"漏"进了色度通道。BT.2020 定义了一种"恒定亮度"的变体来纠正它,但实际几乎没人用。本教程沿用行业习惯:说"亮度"时一般指 Y′。
5. HDR:PQ 与 HLG
传统的 BT.709 是为最高约 100 cd/m²(尼特)的显示器设计的。HDR(高动态范围)视频要表示从 0.001 到上万尼特的亮度,传递函数也必须换掉。BT.2100 标准规定了两种:
- PQ (Perceptual Quantizer,SMPTE ST 2084):编码的是绝对亮度,最高 10000 cd/m²。曲线按人眼在不同亮度下的分辨能力设计,10 位就足够。附录代码算出,100 cd/m² 编码成 0.508,1000 cd/m² 编码成 0.752,也就是说 SDR 的全部亮度范围只用了 PQ 一半左右的码值;
- HLG (Hybrid Log-Gamma,BBC 和 NHK 提出):编码的是相对亮度,暗部用平方根曲线(与传统 gamma 相近),亮部换成对数曲线,分界点处的编码值恰好是 0.5。它的好处是不认识 HDR 的老电视也能大致正常显示。
HDR10、杜比视界用 PQ,广播电视多用 HLG。后面讲 H.265 和 UHD 蓝光时还会遇到它们。
五、Y'CbCr:一个亮度加两个色差
1. 定义
有了 Y′,颜色信息就用两个色差 来表示: B′−Y′ 和 R′−Y′。灰色的 R′=G′=B′,两个色差都是 0。为了让它们的取值范围恰好是 −0.5, 0.5,再各除以一个常数:
PB=2(1−KB)B′−Y′,PR=2(1−KR)R′−Y′
为什么是这两个分母?以 PB 为例, B′−Y′=(1−KB)B′−KRR′−KGG′。 R′、 G′、 B′ 都在 0, 1 内,所以 B′−Y′ 最大是 1−KB(纯蓝),最小是 −(1−KB)(黄色, R′=G′=1, B′=0),除以 2(1−KB) 后正好落在 −0.5, 0.5 内。
PB、 PR 是模拟或浮点形式。量化成整数后叫 CB、 CR(下一节),通常写作 Cb、Cr。整个色彩空间叫 Y'CbCr。
2. 矩阵与逆矩阵
代入 BT.709 的系数,写成矩阵:
Y′PBPR = 0.2126−0.11460.50.7152−0.3854−0.45420.07220.5−0.0458 R′G′B′
每一行的和分别是 1、0、0:白色映射到 (1, 0, 0),所有灰色的色差都是 0。逆变换形式很简单:
R′=Y′+1.5748PR,G′=Y′−0.1873PB−0.4681PR,B′=Y′+1.8556PB
其中 1.5748=2(1−KR), 1.8556=2(1−KB)。BT.601 和 BT.2020 的矩阵只是换了 KR、 KB,附录代码第 5 节把三套矩阵都打印出来了。
3. 能量集中到亮度
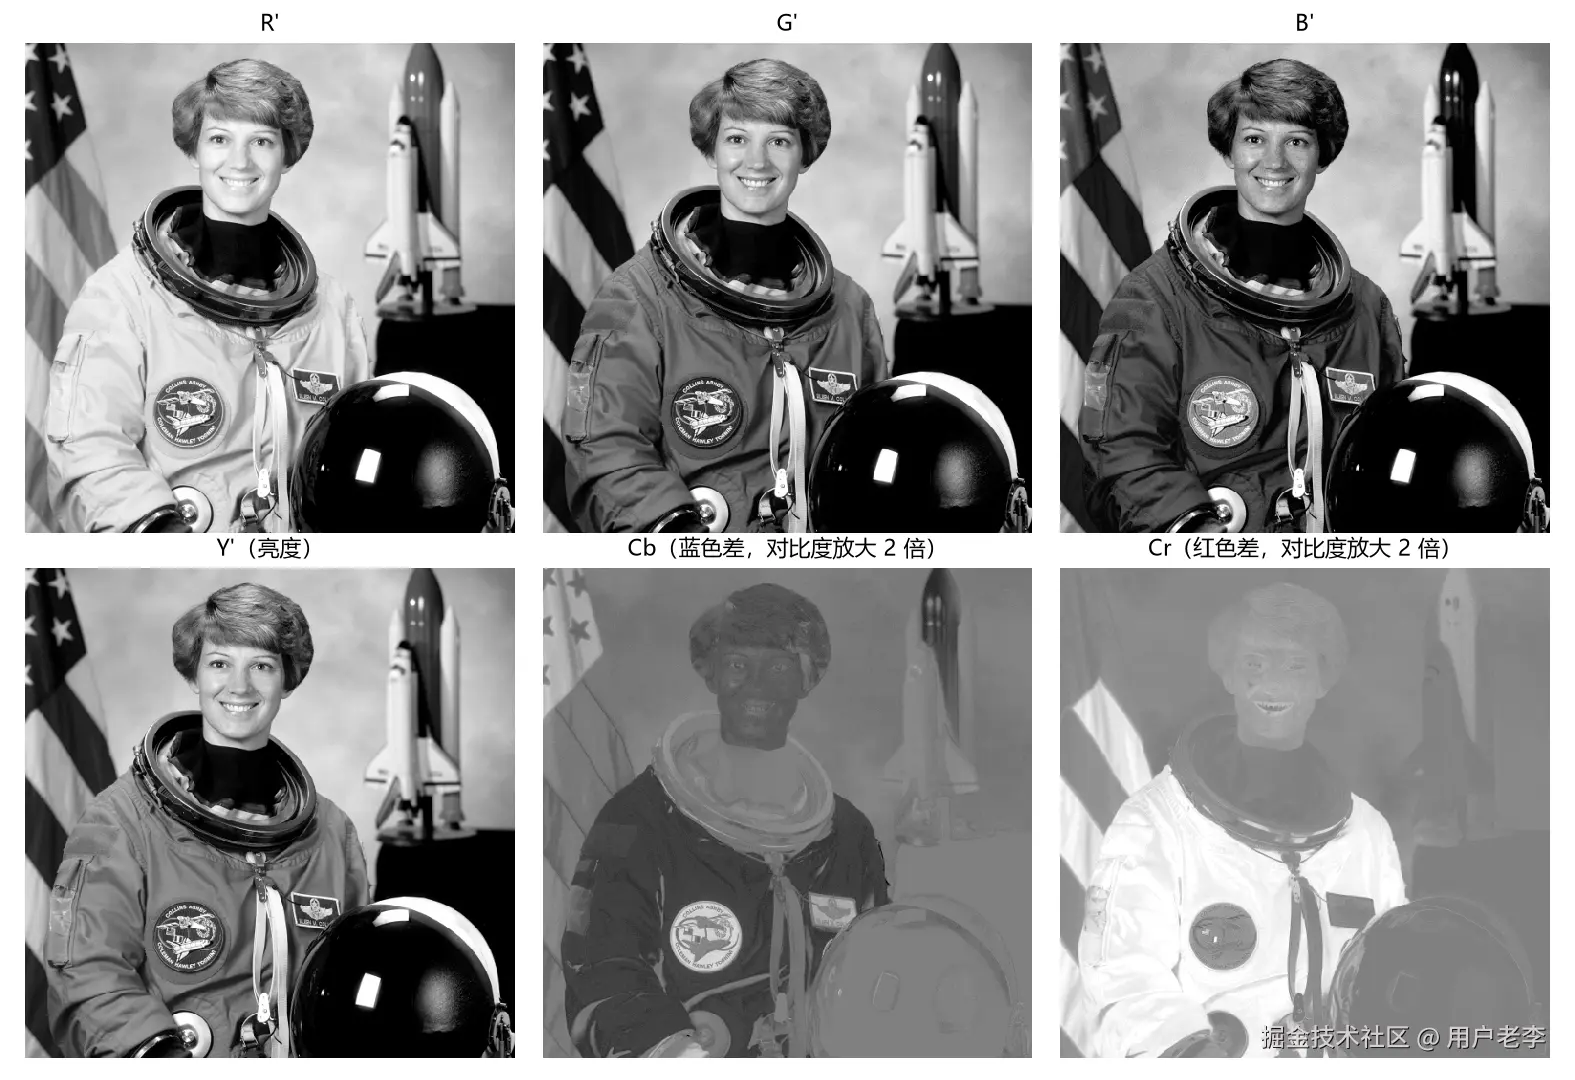
图 5:上排是 R'、G'、B' 三个通道,下排是 Y'、Cb、Cr。R'G'B' 三张图几乎一样;Y' 包含了全部细节,两个色差通道大片是中性的灰,只在有颜色的地方有内容(色差通道的显示对比度放大了 2 倍)。
图 5 一眼就能看出 Y'CbCr 的好处:R'G'B' 三个通道高度相似,每一张都带着完整的轮廓和细节,存三份是很大的浪费;换成 Y'CbCr 后,细节几乎都集中到了 Y'。附录代码第 6 节定量地算了出来:
| 通道两两之间的相关系数 | 三个通道各占总方差的比例 | |
|---|---|---|
| R'G'B' | R'G' 0.84,R'B' 0.73,G'B' 0.96 | 36.1%,31.5%,32.5% |
| Y'CbCr | Y'Cb −0.08,Y'Cr −0.05,CbCr −0.77 | 88.6%,3.1%,8.3% |
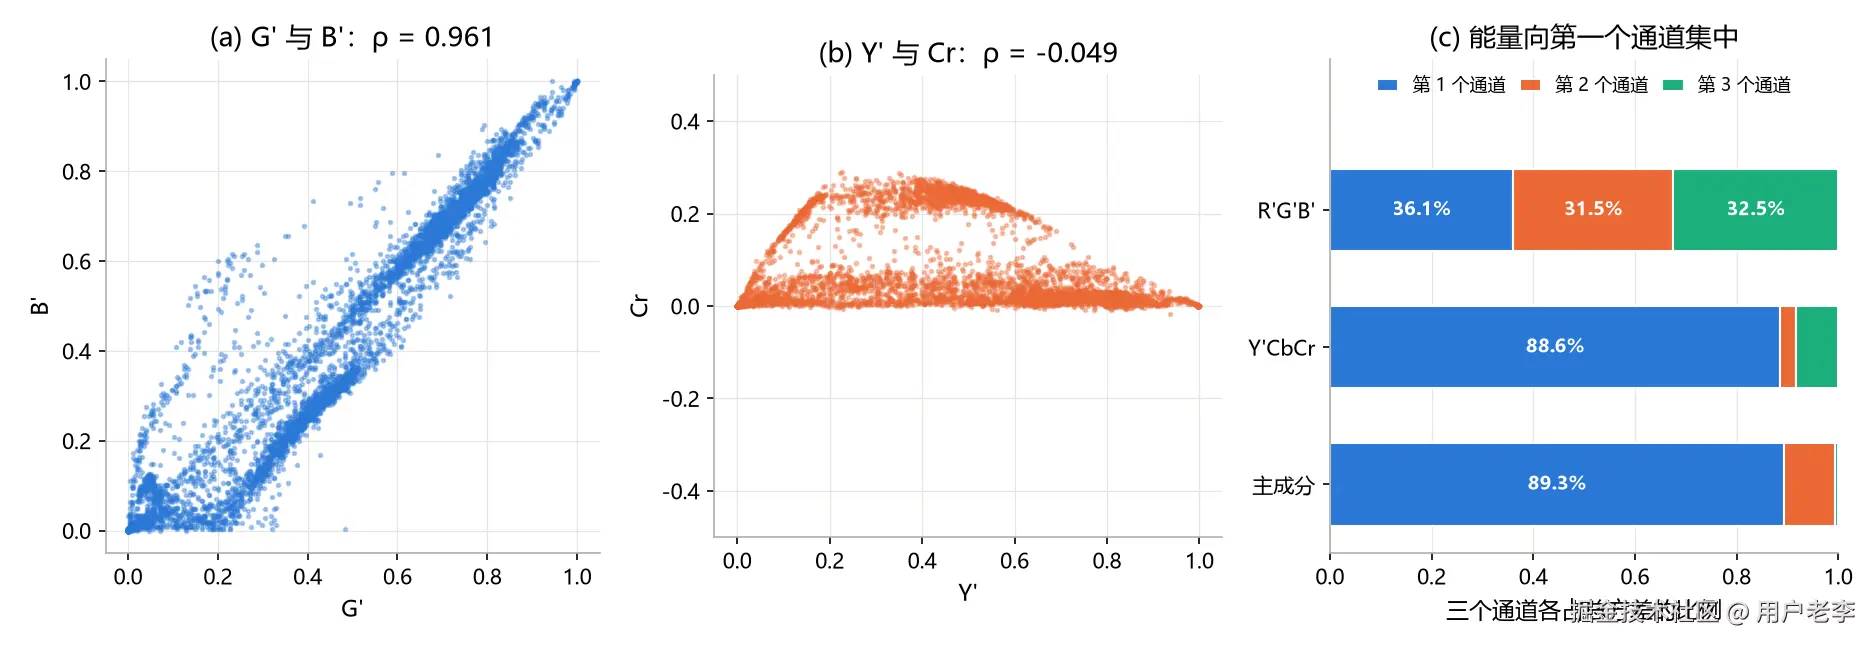 图 6:(a) G' 和 B' 几乎落在一条直线上;(b) Y' 和 Cr 之间看不出线性关系;(c) 三个通道的方差占比,Y'CbCr 和主成分分析都把大约 89% 的能量集中到了第一个通道。
这和第 01 章的"相邻像素很像"是同一个道理,只是换成了"同一个像素的三个通道很像"。消除这种相关性叫去相关,是一切变换编码的出发点。
两个细节值得说一下:
- Cb 和 Cr 之间仍然相关(−0.77)。这张照片里大面积的橙色宇航服和肤色,Cb 都偏负、Cr 都偏正。Y'CbCr 是固定的矩阵,不会根据图像调整,所以不可能把每张图都去相关得很彻底。
- 主成分分析 (PCA)是"针对这张图最优"的去相关变换:它找到的第一个方向几乎是 R'、G'、B' 的平均 (0.33, 0.34, 0.33),占总方差的 89.3%,只比 Y' 的 88.6% 多一点点。可见固定的 Y'CbCr 已经很接近最优,而且它的 Y' 对应人眼的亮度感受,这一点 PCA 做不到。第 07 章讲 DCT 时,还会遇到 PCA 的另一个名字:KLT(Karhunen--Loève 变换)。
图 6(b) 还提醒我们:相关系数接近 0 只说明没有线性关系,Y' 和 Cr 之间显然还有别的结构。H.266 的"跨分量线性模型"(CCLM)就利用了亮度和色度之间的局部关系来预测色度(第 25 章)。
4. "YUV"这个名字
在软件和日常交流里,Y'CbCr 几乎总是被叫作 YUV ,FFmpeg 的像素格式名也是 yuv420p。严格地说,YUV 是 PAL 模拟电视的色彩空间, U=0.492(B′−Y′), V=0.877(R′−Y′),缩放系数和 Y'CbCr 不同。但在数字视频的语境里,"YUV"基本就是 Y'CbCr 的同义词,本教程也会混用:说"YUV 文件"时,指的就是存着 Y'CbCr 整数的文件。
六、量化与范围:为什么黑是 16
Y′ 在 0, 1, PB、 PR 在 −0.5, 0.5,存储前要量化成整数。视频里最常用的是有限范围(limited range,也叫 TV range、studio range):
Y=round(2N−8(219Y′+16)),C=round(2N−8(224P+128))
N 是位深。8 位时,黑是 16,白是 235,色差从 16 到 240,128 表示没有颜色;10 位时乘以 4,黑是 64,白是 940。
为什么不用满 0~255?主要有两个原因:
- 留出余量:视频在制作和传输过程中要经过各种滤波,锐利的边缘处会产生过冲和下冲(第 01 章波带片的例子里见过)。有限范围在黑以下和白以上留了余量,过冲的值不会立刻被截断;
- 保留特殊码值:在演播室使用的串行数字接口(SDI,BT.656 规定)里,8 位的 0 和 255 被保留下来,作为每一行开始和结束的定时标记,不能出现在图像数据里。
另一种是全范围 (full range,也叫 PC range): Y=255Y′, C=255P+128。JPEG 图片用全范围,电脑屏幕截图和游戏录屏也常用全范围。
100% 彩条按 BT.709、8 位有限范围编码(附录代码第 5 节):
| 颜色 | Y | Cb | Cr |
|---|---|---|---|
| 白 | 235 | 128 | 128 |
| 黄 | 219 | 16 | 138 |
| 青 | 188 | 154 | 16 |
| 绿 | 173 | 42 | 26 |
| 品红 | 78 | 214 | 230 |
| 红 | 63 | 102 | 240 |
| 蓝 | 32 | 240 | 118 |
| 黑 | 16 | 128 | 128 |
注意黄的 Cb 和青的 Cr 都到了下限 16,蓝的 Cb 和红的 Cr 都到了上限 240。这正是第五节的结论:色差的极值出现在纯蓝、黄、纯红、青这几种颜色上。
一个直接的后果是:Y'CbCr 的整数组合有 2563 种,但其中只有一部分对应合法的 RGB 颜色。比如 (Y,Cb,Cr)=(16,240,240) 又暗又蓝又红,换算回去 R、B 远大于 1、G 是负数。编码器在压缩时引入的误差也可能把颜色推出合法范围,所以解码后转 RGB 时必须截断到合法范围。
七、色度二次采样
1. 人眼对颜色细节不敏感
视觉研究早已发现,人眼对亮度变化的空间分辨能力,比对颜色变化的分辨能力高得多(Mullen,1985):细密的黑白条纹能看清,同样细密的红绿条纹或蓝黄条纹,看起来就糊成一片了。
可以直接做实验(附录代码第 7 节):把 Y'CbCr 的某些通道每 k×k 个像素平均一次,再插值回原尺寸,看看效果。
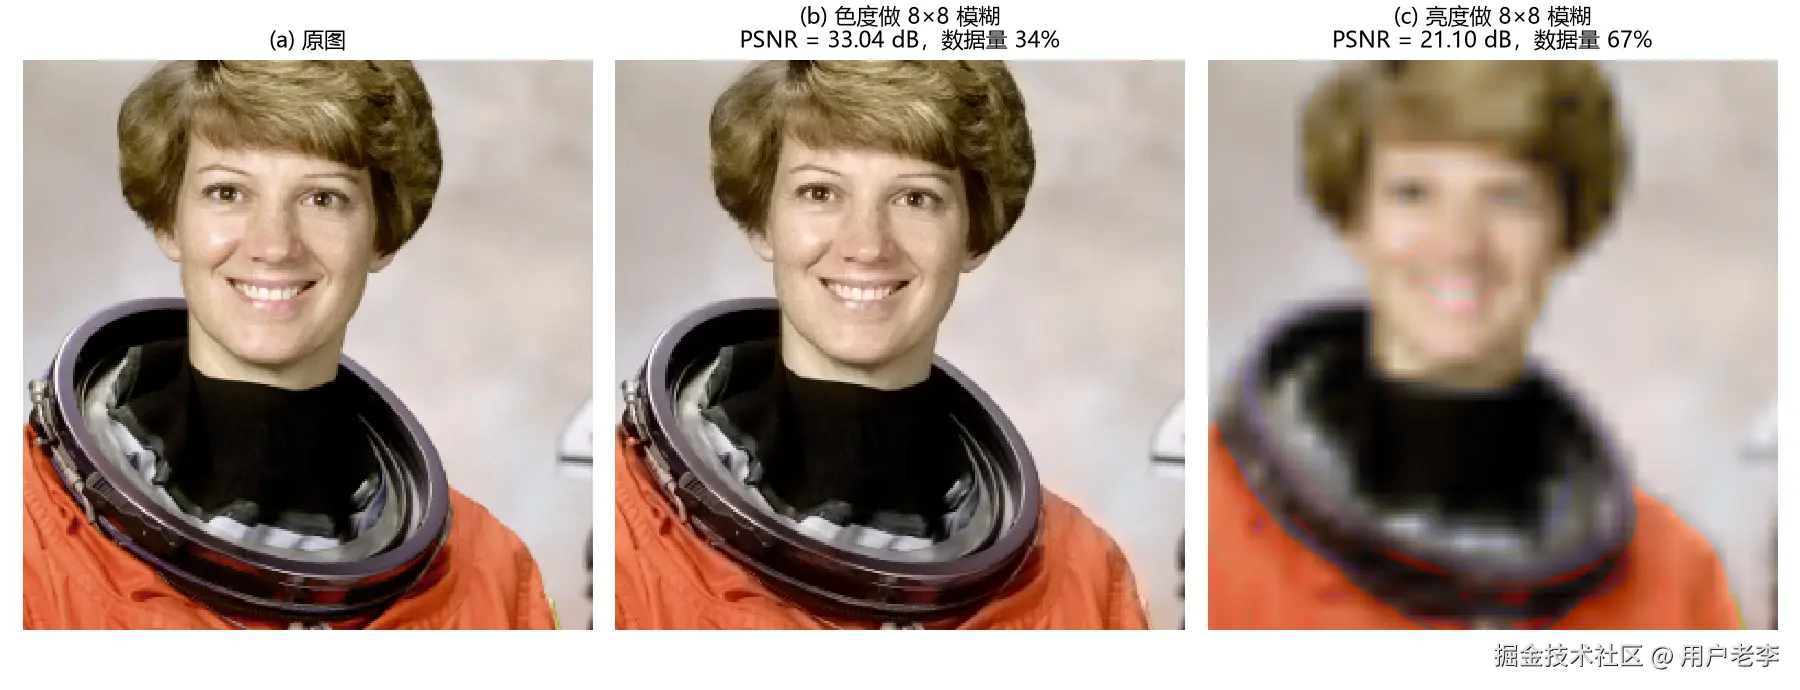
图 7:(b) 把两个色差通道做 8×8 的模糊,几乎看不出变化;(c) 只把亮度做同样的模糊,画面明显糊了。PSNR 是在整幅 R'G'B' 图像上算的。
| 模糊尺寸 | 只模糊色度:PSNR | 剩下的数据量 | 只模糊亮度:PSNR | 剩下的数据量 |
|---|---|---|---|---|
| 2×2 | 40.21 dB | 50.0% | 29.21 dB | 75.0% |
| 4×4 | 36.32 dB | 37.5% | 24.66 dB | 68.8% |
| 8×8 | 33.04 dB | 34.4% | 21.10 dB | 67.2% |
"剩下的数据量"是按样本数算的:只模糊色度时,Y' 全保留,两个色差各剩 1/k2,总量是 (1+2/k2)/3。同样丢掉一部分数据,模糊色度造成的误差小得多,而且看起来几乎没有区别。这就是色度二次采样(chroma subsampling):降低色差通道的分辨率,亮度保持不变。
2. J:a:b 记法
二次采样的格式用三个数 J:a:b 表示,它描述一个宽 J 像素、高 2 行的区域:
- J:区域宽度,通常是 4;
- a:第一行里有几个色度样本;
- b:第二行里新增几个色度样本(0 表示第二行和第一行共用)。
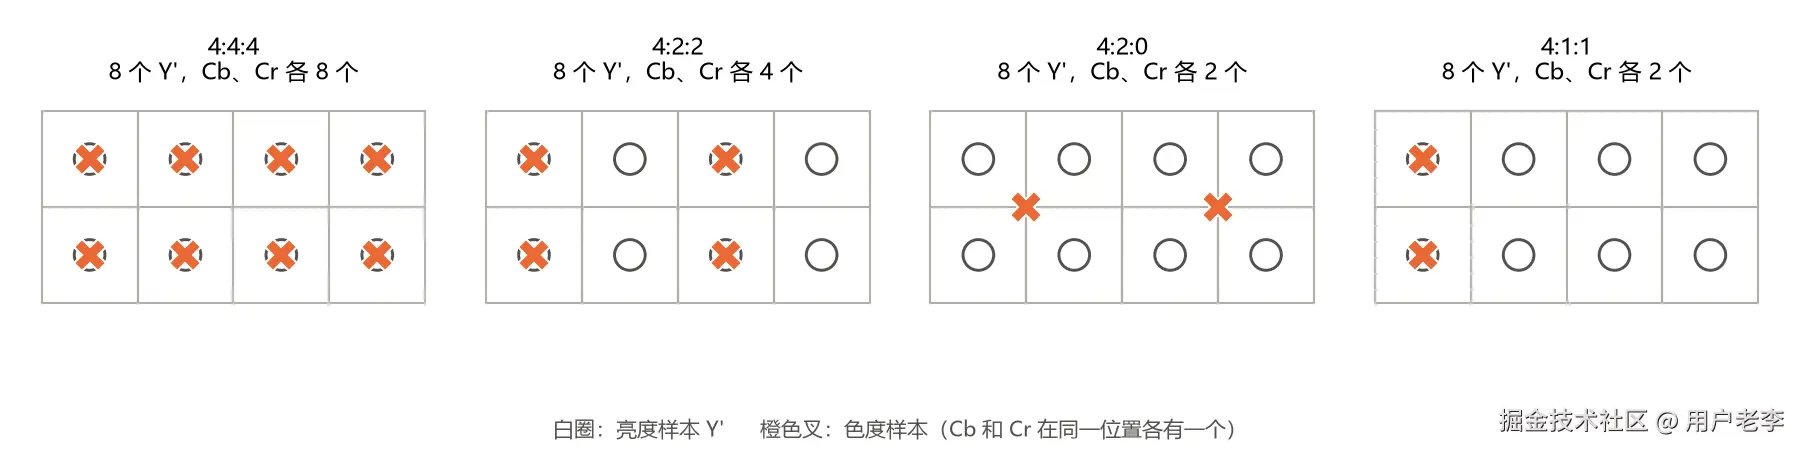
图 8:四种常见的色度二次采样格式。每个格子是一个像素,都有自己的亮度样本。
| 格式 | 色度分辨率 | 8 位时平均每像素 | 常见用途 |
|---|---|---|---|
| 4:4:4 | 不降 | 24 bit | 专业制作、屏幕内容、需要精确颜色的场合 |
| 4:2:2 | 水平减半 | 16 bit | 广播电视演播室、专业摄像机、ProRes |
| 4:2:0 | 水平、垂直都减半 | 12 bit | 几乎所有发行用的视频:网络视频、蓝光、电视广播 |
| 4:1:1 | 水平降到 1/4 | 12 bit | 早期的 DV 磁带(NTSC) |
4:2:0 的"0"很容易误解,它不是"第二行没有色度",而是"第二行和第一行共用同一组色度"。所以 4:2:0 的每个色度样本对应 2×2 个像素,一幅 W×H 的图像,Cb 和 Cr 平面都是 2W×2H。H.264 的 Main 和 High Profile 只支持 4:2:0(High 还允许只有亮度的黑白视频),4:2:2 和 4:4:4 要用专门的 High 4:2:2、High 4:4:4 Predictive Profile。4:2:0 也是本教程后面默认的格式。
3. 色度样本放在哪里
4:2:0 的一个色度样本代表 2×2 个亮度样本,但它的位置在哪里,不同标准的规定并不一样。
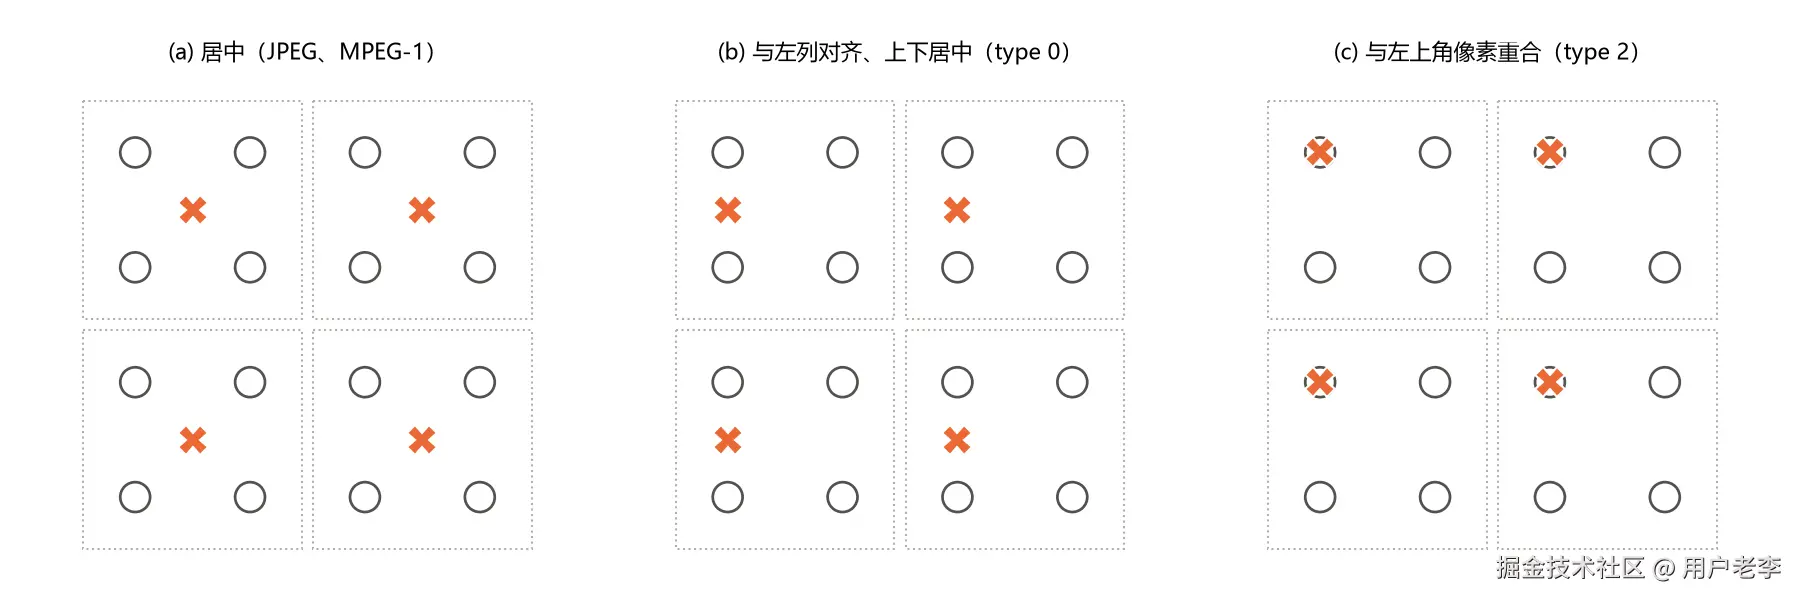
图 9:4:2:0 色度样本(橙色叉)相对于亮度样本(白圈)的三种位置。(b) 是 MPEG-2、H.264、H.265 的默认位置。
- 居中(图 9a):JPEG 和 MPEG-1 的约定,色度在 4 个亮度样本正中间;
- 与左列对齐、上下居中 (图 9b):MPEG-2 起的视频标准默认采用,H.264、H.265 里叫
chroma_sample_loc_type = 0; - 与左上角像素重合 (图 9c):
chroma_sample_loc_type = 2。
H.264 和 H.265 可以在码流的 VUI 里标出 0~5 共 6 种位置(第 16 章)。位置搞错了,色度和亮度之间会错开不到半个像素,平时不易察觉,但在锐利的彩色边缘会出现色边。本章的代码为了简单,下采样用 2×2 平均、上采样用中心对齐的双线性插值,对应的是图 9(a) 的居中位置。
4. 下采样和上采样怎么做
4:2:0 的"损失"有多大,还取决于下采样和上采样用什么滤波器(附录代码第 8 节):
| 下采样 | 上采样 | R'G'B' PSNR | Cb 平面 | Cr 平面 |
|---|---|---|---|---|
| 每 2×2 只取左上角一个 | 最近邻(复制) | 36.57 dB | 40.10 dB | 40.68 dB |
| 2×2 平均 | 最近邻(复制) | 39.16 dB | 43.02 dB | 43.50 dB |
| 2×2 平均 | 双线性插值 | 39.96 dB | 43.68 dB | 44.56 dB |
和第 01 章的结论一样:下采样前要先低通滤波(平均就是最简单的低通),直接抽取会产生混叠,PSNR 低了 2.6 dB;上采样用插值比简单复制好。实际的转换工具(FFmpeg 的 swscale、libplacebo 等)用更长的滤波器,效果更好一些。
作为参照,只做 8 位量化、不做二次采样(4:4:4)时 PSNR 是 52.60 dB。4:2:0 把 PSNR 拉低到 40 dB 左右,但正如图 7 所示,这些误差在正常观看时几乎看不出来。
5. 色彩渗漏
二次采样也有看得出来的时候:颜色变化剧烈的细节。
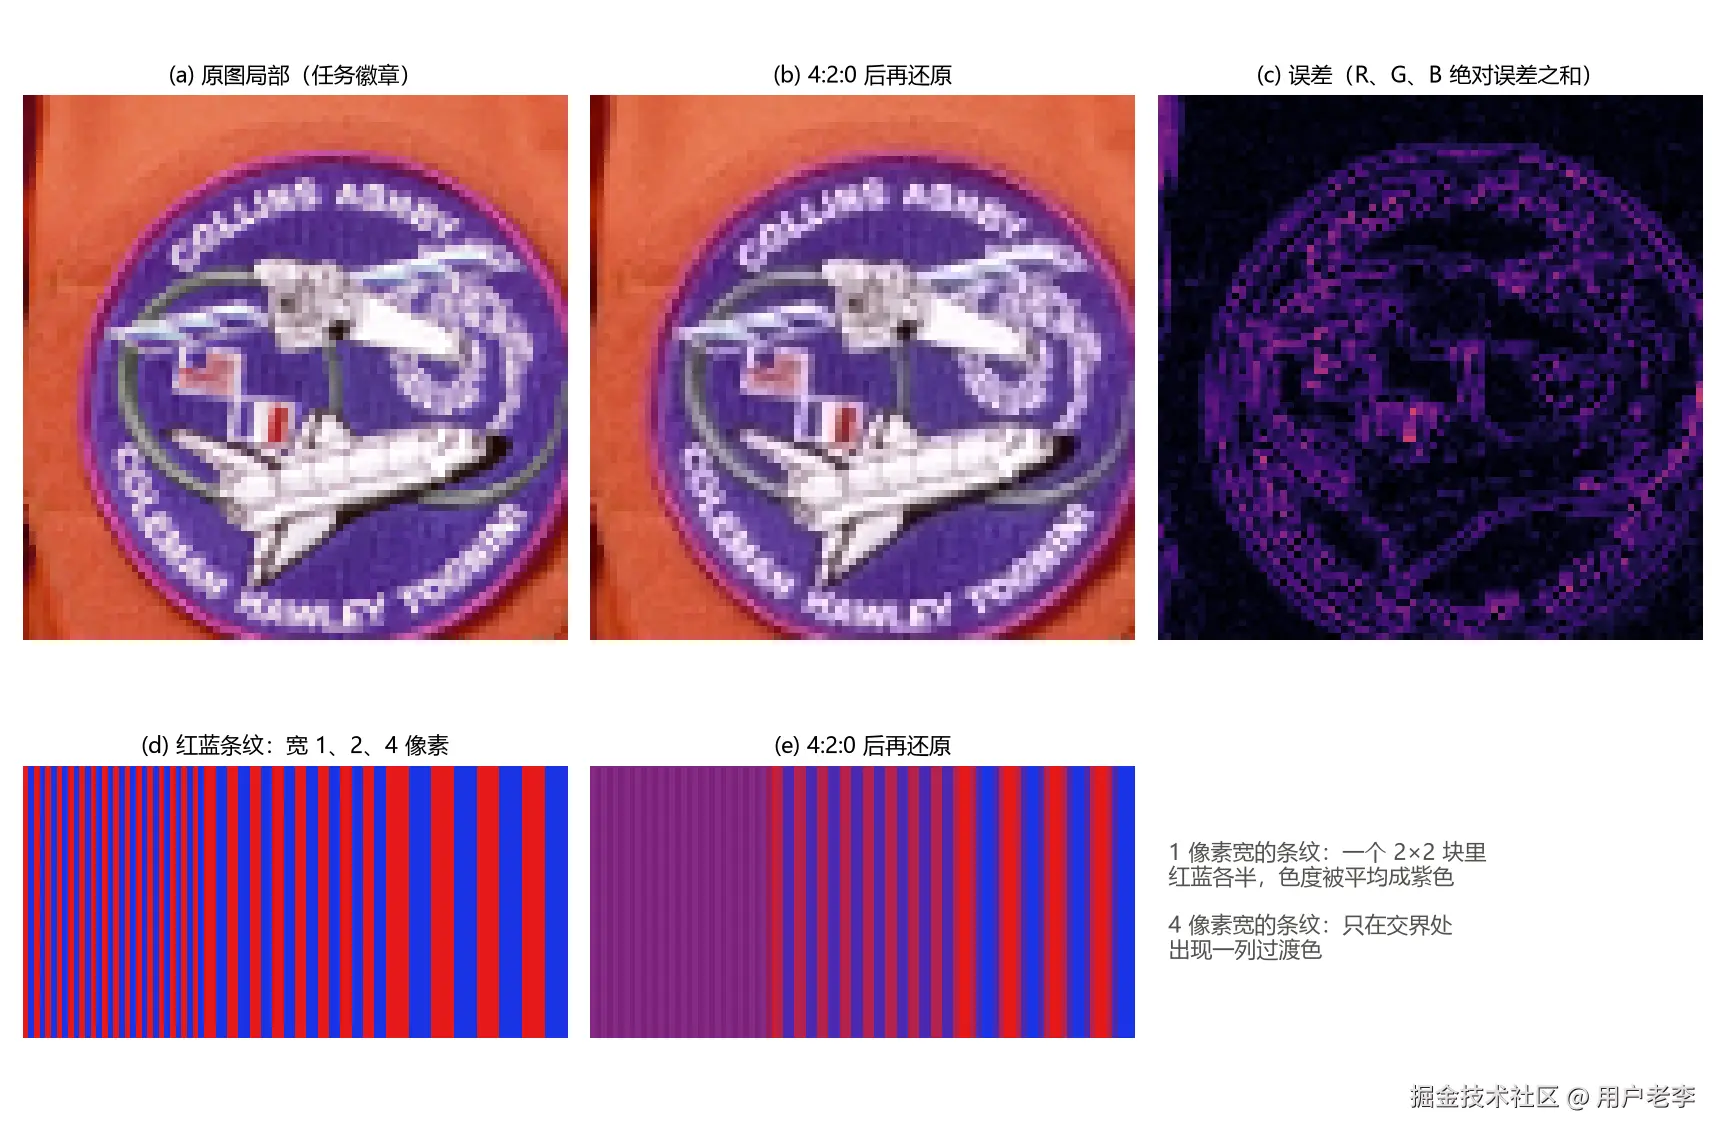
图 10:(a)(b)(c) 宇航服上的任务徽章,4:2:0 之后文字边缘的颜色略微向外扩散,误差集中在彩色边缘;(d)(e) 宽 1、2、4 像素的红蓝条纹,1 像素宽的条纹在 4:2:0 之后完全变成了紫色。
1 像素宽的红蓝条纹,每个 2×2 块里一半红、一半蓝,色度一平均就成了紫色,原来的颜色信息彻底丢失。2 像素宽的条纹恰好与 2×2 块对齐,下采样没有损失,但双线性插值把相邻块的颜色混了进来,条纹变得发紫。4 像素宽的条纹只在交界处出现一列过渡色。
这类问题在自然视频里不明显,但在屏幕内容里很常见:红色的小字、彩色的细线、电子表格的网格线。所以录屏、远程桌面、游戏直播等场合常常要求 4:4:4,H.265 为此专门推出了"屏幕内容编码"扩展(第 24 章)。
八、常见的颜色错误
Y'CbCr 的数字本身不带"说明书"。同一组 (Y,Cb,Cr),用不同的范围、不同的矩阵解释,会得到不同的颜色。编码时用一套、播放时用另一套,就会出事故。
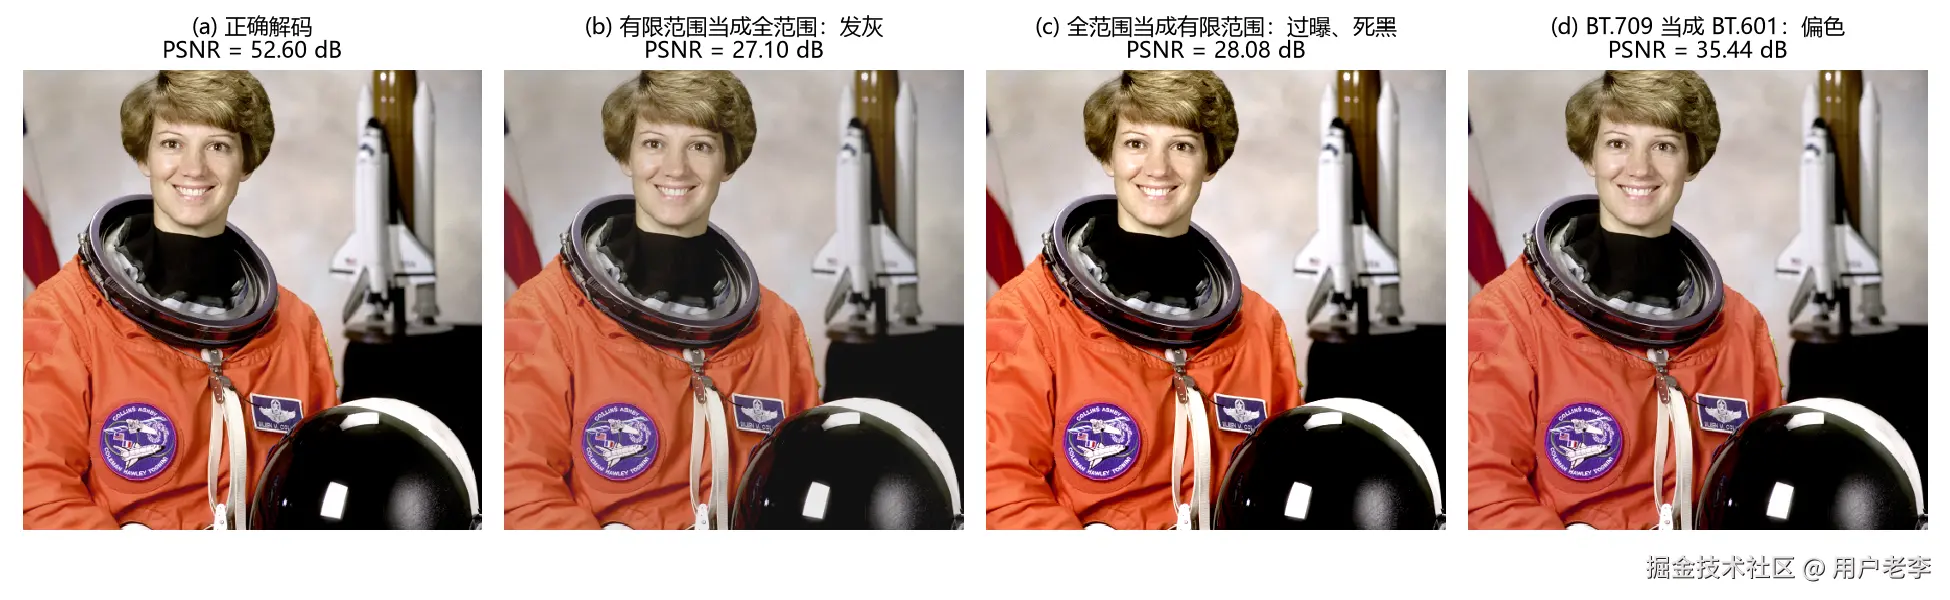
图 11:同一份数据用不同方式解码。(b) 画面发灰,黑不黑、白不白;(c) 对比度过高,暗部和亮部大片截断;(d) 整体偏色,乍看不明显。
范围用错(附录代码第 9 节):
- 有限范围当成全范围(图 11b):黑(16)被当成 16/255 显示,白(235)被当成 235/255 显示。原图里的纯黑像素解码后平均是 16.0,纯白只到 235。画面像蒙了一层灰,PSNR 跌到 27.10 dB。这是最常见的视频颜色问题,网上"导出的视频发灰"大多是它;
- 全范围当成有限范围(图 11c):码值被拉伸,暗部低于 16 的、亮部高于 235 的全部截断。被截成 0 或 255 的样本从原图的 11.2% 增加到 23.3%,PSNR 28.08 dB。
矩阵用错 :BT.709 编码,按 BT.601 解码(图 11d),PSNR 35.44 dB。误差没有范围错误那么大,但很隐蔽:红、绿通道平均偏暗约 3 级,蓝通道偏亮 0.7 级,肤色微微发生变化。看纯色更明显:BT.709 的纯红按 BT.601 解码成 (233, 0, 2),纯绿成了 (20, 255, 9)。高清视频被按标清的矩阵播放,或者反过来,是颜色"有点不对但说不上哪里不对"的常见原因。
怎么避免?在码流和文件里如实标记颜色参数,并在每一个环节检查它们(第十一节)。颜色参数没有标记时,各个软件只能自己猜,而且猜法不一样:FFmpeg 的 swscale 默认按 BT.601 换算,哪怕是高清视频;不少播放器(比如 mpv)则按分辨率猜,高清按 BT.709、标清按 BT.601。一边按 BT.601 生成、一边按 BT.709 播放,就是图 11(d) 的偏色。
九、误差预算与 YUV 文件
1. 每一步损失多少
把整条转换链串起来,看每一步的损失(附录代码第 10 节):
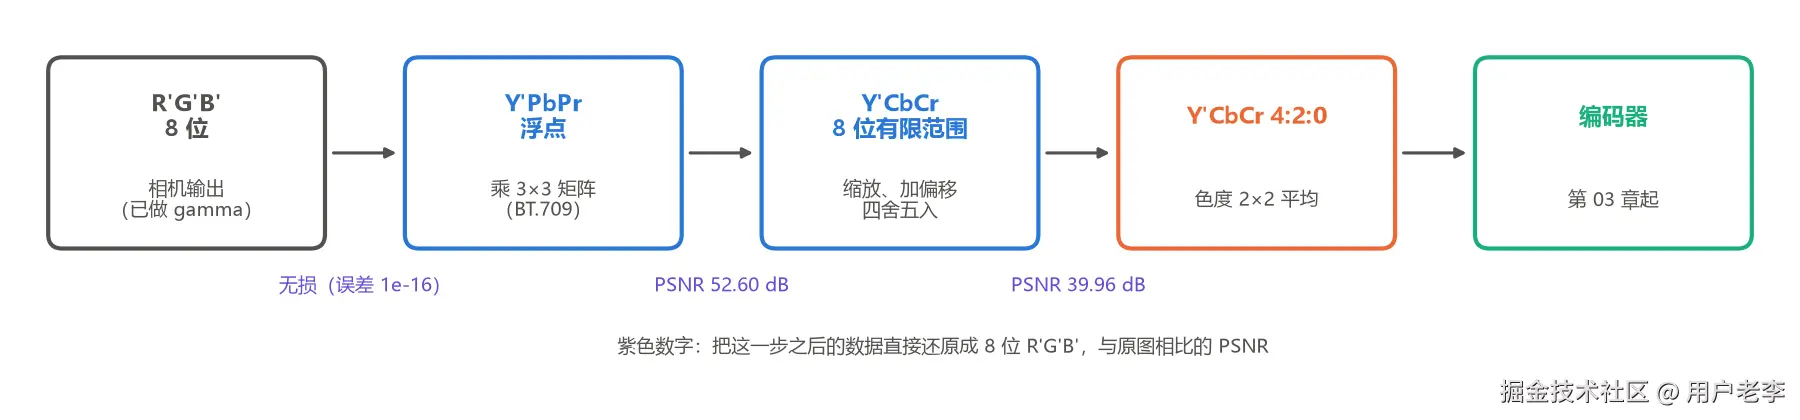
图 12:从相机输出的 R'G'B' 到编码器的输入,经过的每一步和对应的 PSNR。
| 步骤 | R'G'B' PSNR | 与原图完全相同的像素 |
|---|---|---|
| 浮点 Y'CbCr 往返 | 无损(最大误差 2.2×10⁻¹⁶) | 100% |
| 8 位全范围 4:4:4 | 53.59 dB | 33.6% |
| 8 位有限范围 4:4:4 | 52.60 dB | 26.0% |
| 10 位有限范围 4:4:4 | 无损 | 100% |
| 8 位有限范围 4:2:0 | 39.96 dB | |
| 10 位有限范围 4:2:0 | 40.18 dB |
几个结论:
- 矩阵本身是可逆的,不损失信息;损失来自量化 和二次采样;
- 8 位 Y'CbCr 存不下 8 位 R'G'B' 的全部信息,即使是 4:4:4,也只有约三成像素能原样还原。有限范围的码值更少,比全范围再低约 1 dB。10 位 4:4:4 则足以无损地还原 8 位 RGB;
- 在 4:2:0 面前,8 位和 10 位的差别几乎可以忽略(39.96 对 40.18 dB):二次采样的损失比量化大得多。10 位视频的主要好处是减少色带和支持 HDR,而不是让 4:2:0 变得更准。
这些损失都发生在编码器开始工作之前。第 09 章讨论编码质量时,要记住参考图像本身已经是 4:2:0 了。
2. YUV 文件的布局
原始 YUV 文件和第 01 章的 RGB 文件一样,没有任何文件头,就是一串字节。同样是 4:2:0,字节的排列方式也有好几种:
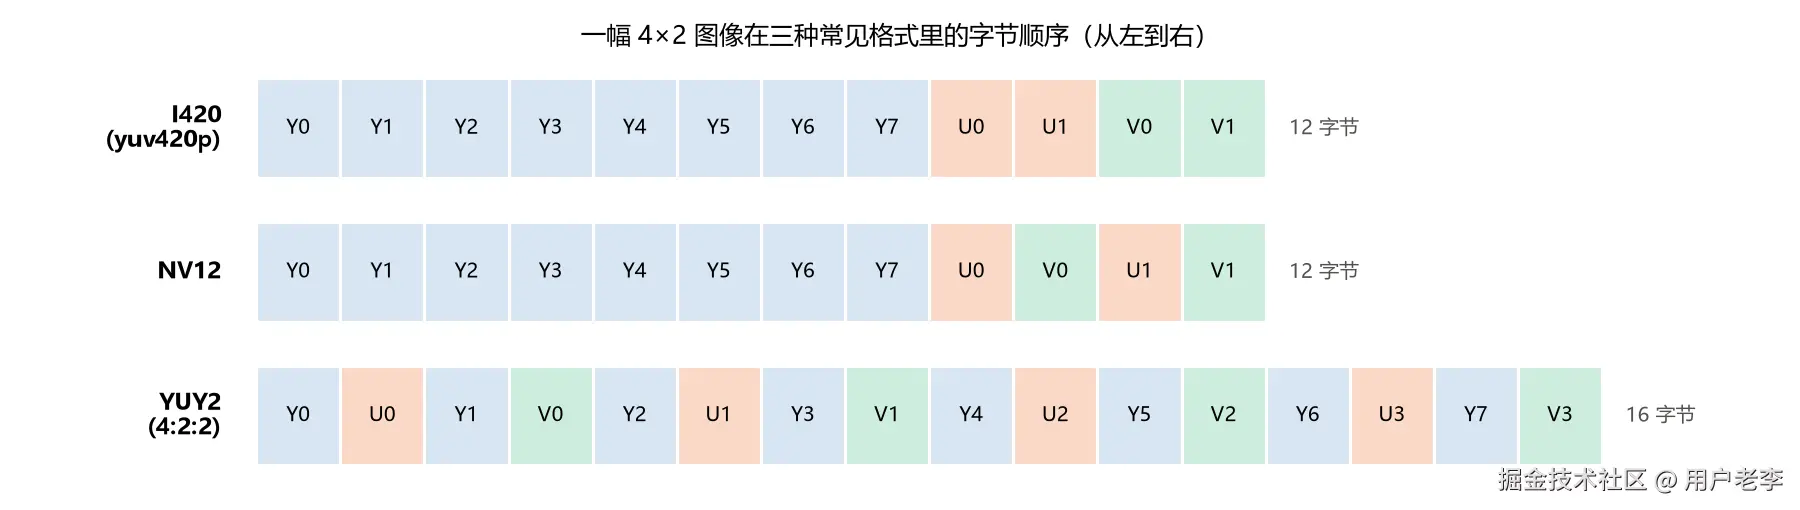
图 13:一幅 4×2 的图像在 I420、NV12、YUY2 三种格式中的字节顺序。
- I420 (FFmpeg 叫
yuv420p):平面格式。先存完整的 Y 平面,再存 U(Cb)平面,最后存 V(Cr)平面。软件编解码器(x264、libavcodec)最常用; - NV12 :半平面格式。Y 平面之后,U、V 交错存在一个平面里。硬件编解码器、显卡、手机摄像头最常用;
- YUY2 (4:2:2):打包格式。按 Y、U、Y、V 的顺序交错存放,每两个像素共用一对色度,摄像头的 USB 输出常用。
一帧 W×H 的 8 位 4:2:0 图像,大小是 W×H×1.5 字节。附录代码第 12 节把测试照片转成 I420,写出文件 astronaut_512x512_i420.yuv,大小是 393 216 字节,读回来逐字节核对无误。安装 FFmpeg 后(第 04 章),可以这样播放:
bash
ffplay -f rawvideo -pixel_format yuv420p -video_size 512x512 -color_range tv -colorspace bt709 astronaut_512x512_i420.yuv注意命令里专门告诉了播放器范围(tv 即有限范围)和矩阵(bt709),否则它只能去猜。
十、无损的颜色变换:YCoCg-R
Y'CbCr 的系数是无理数,8 位整数往返不可能无损(上一节已经看到)。有些场合需要严格无损:医学图像、屏幕内容、视频制作的中间文件。为此有一类只用整数加减和移位的颜色变换,最常用的是 YCoCg-R:
CoCg=R−B,=G−t,tY=B+⌊Co/2⌋,=t+⌊Cg/2⌋
逆变换把步骤倒过来:
t=Y−⌊Cg/2⌋,G=Cg+t,B=t−⌊Co/2⌋,R=B+Co
每一步只是给某个变量加上(或减去)另一个变量的函数,倒过来做就能精确还原,不管那个函数里有没有取整。这种结构叫提升(lifting),第 07 章讲整数变换时还会用到。代价是 Co、Cg 的取值范围比原来大一倍,需要 9 位。
附录代码第 11 节在测试照片上验证:逆变换的最大误差是 0,完全无损。三个通道的一阶熵之和从 RGB 的 22.12 bit/像素降到 19.42 bit/像素,说明它同样起到了去相关的作用。H.265 的屏幕内容编码扩展和 H.266 都有类似的"自适应颜色变换"工具。
十一、码流里怎么标记颜色
为了避免第八节的事故,视频码流和容器里都有专门的字段说明颜色参数。H.264、H.265、H.266、AV1 共用 ITU-T H.273 定义的一套编号:
| 字段 | 含义 | 常见取值 |
|---|---|---|
colour_primaries |
三原色和白点 | 1 = BT.709,5 = BT.601(625 行),6 = BT.601(525 行),9 = BT.2020 |
transfer_characteristics |
传递函数 | 1 = BT.709,13 = sRGB,14 = BT.2020(10 位),16 = PQ,18 = HLG |
matrix_coefficients |
Y'CbCr 矩阵 | 0 = 不转换(直接存 GBR),1 = BT.709,5、6 = BT.601,9 = BT.2020 |
video_full_range_flag |
范围 | 0 = 有限范围,1 = 全范围 |
在 H.264 里,这些字段放在 SPS 的 VUI 部分,第 16 章写码流解析器时会亲手把它们读出来。FFmpeg 对应的选项是 -color_primaries、-color_trc、-colorspace、-color_range。一个好习惯是:转码时显式写出这四个参数,不要依赖默认值。
十二、历史小插曲
| 年份 | 事件 |
|---|---|
| 1802 | 托马斯·杨(Thomas Young)提出人眼中有三种感光单元的假说,后由亥姆霍兹发展为三色理论 |
| 1861 | 麦克斯韦用红、绿、蓝三张滤色片拍摄并叠加投影,展示了世界上第一张彩色照片(一条格子花呢缎带) |
| 1931 | CIE 发布 1931 标准观察者和 XYZ 色彩空间 |
| 1953 | NTSC 彩色电视:亮度加两个色差,与黑白电视兼容,亮度系数 0.299 / 0.587 / 0.114 由此而来 |
| 1976 | CIE 发布 L*a*b* 和 u'v' 等更接近感知均匀的色彩空间 |
| 1982 | CCIR 601(今 BT.601)规定数字视频的 Y'CbCr、4:2:2 采样和 16~235 的有限范围 |
| 1990 | BT.709 首次发布,定义高清电视的原色和传递函数 |
| 1996 | 惠普和微软提出 sRGB,1999 年成为国际标准 IEC 61966-2-1 |
| 2012 | BT.2020 发布,定义超高清电视的宽色域 |
| 2014 | SMPTE ST 2084 定义 PQ 曲线 |
| 2016 | BT.2100 发布,统一 HDR 的 PQ 和 HLG 两种方案 |
彩色电视当年面临的约束和今天的视频编码惊人地相似:频带有限,必须压缩;还要和已有的黑白电视兼容,所以必须单独传一个亮度信号。"亮度 + 色差 + 降低色差带宽"这个 1950 年代的方案,七十年后依然是每一个视频编码器的第一步。
小结
- 颜色是三维的 :人眼只有三种视锥细胞,光谱被投影成三个数。CIE XYZ 是标准的三维坐标,其中 Y 就是亮度。
- 色度图与色域 : (x, y) 去掉了亮度,所有颜色落在马蹄形内。设备的三原色构成色域三角形;BT.709 只覆盖 BT.2020 的约一半。
- 亮度系数由原色和白点决定 :RGB → XYZ 矩阵可以从原色色度和白点推导,第二行就是 KR、 KG、 KB。BT.709 是 0.2126 / 0.7152 / 0.0722,BT.601 的 0.299 / 0.587 / 0.114 来自 1953 年的 NTSC。
- gamma 是为了人眼:人眼对亮度的感受近似立方根。8 位 gamma 编码的每一级 ΔL* 都不超过 0.51,线性编码要 11 位才能做到。HDR 用 PQ 或 HLG 代替传统 gamma。
- Y'CbCr = 亮度 + 两个色差 : PB=(B′−Y′)/(2(1−KB)), PR=(R′−Y′)/(2(1−KR))。它把约 89% 的能量集中到 Y',与针对单张图像最优的 PCA 几乎一样好。
- 有限范围:8 位视频的黑是 16、白是 235,色差 16~240;JPEG 和屏幕录制常用全范围 0~255。
- 色度二次采样:人眼对颜色细节不敏感,4:2:0 把色度的分辨率减半,数据量从 24 降到 12 bit/像素,看起来几乎没有区别,但细小的彩色细节会渗色。
- 颜色参数必须标记:范围、矩阵、原色、传递函数四项,任何一项编码和解码不一致,都会造成发灰、过曝或偏色。
下一章开始讲压缩本身:四种冗余怎么分别消除,"预测 + 变换 + 量化 + 熵编码"的混合编码框架是怎么搭起来的,以及从 H.261 到 H.266 几十年来到底改进了什么。
练习题
- (编码) 按 BT.601、8 位有限范围,把纯红 (R′,G′,B′)=(1,0,0) 编码成 (Y,Cb,Cr)。再按 BT.2020、10 位有限范围编码同一个纯红。
- (推导) 证明 PB=(B′−Y′)/(2(1−KB)) 的取值范围恰好是 −0.5, 0.5,并指出取到两个端点的颜色。
- (码率) 1080p、60 帧/秒、10 位、4:2:2 的原始视频码率是多少?专业演播室常用的 3G-SDI 接口标称速率约 2.97 Gbit/s,装得下吗?
- (gamma) 第四节说线性编码要 11 位才能让最大 ΔL* 不超过 8 位 sRGB 的 0.51。如果只要求每一级 ΔL* 不超过 1(刚好能察觉),线性编码需要几位?(提示:线性编码最大的台阶是第一级。)
- (色域) 用第二节的表格,算出 DCI-P3 的色域面积是 BT.709 的多少倍(分别按 xy 和 u'v' 计算)。
- (编程) 仿照附录代码第 8 节的
subsample_420,写一个 4:2:2(只在水平方向把色度减半)的版本,下采样用平均、上采样用双线性插值,计算 R'G'B' PSNR,并与 4:4:4 和 4:2:0 比较。 - (YCoCg-R) 输入是 8 位 RGB 时, Co 和 Cg 的理论取值范围各是多少?为什么需要 9 位?
参考答案
- BT.601: Y=16+219×0.299=81.5→81, Cb=128+224×(−0.1687)=90.2→90, Cr=128+224×0.5=240,即 (81, 90, 240) 。BT.2020、10 位: Y=4×(16+219×0.2627)=294.1→294, Cb=4×(128−224×0.1396)=386.9→387, Cr=4×240=960,即 (294, 387, 960) 。两个结果都由附录代码的
rgb_to_ycbcr实际算出。对比正文表格里 BT.709 的纯红 (63, 102, 240),同一个"纯红"在不同标准下的 Y 值差别很大,这正是矩阵用错时颜色会变的原因。 - B′−Y′=(1−KB)B′−KRR′−KGG′。 B′ 的系数为正, R′、 G′ 的系数为负,且 KR+KG=1−KB。取 B′=1、 R′=G′=0(纯蓝)得最大值 1−KB;取 B′=0、 R′=G′=1(黄)得最小值 −(1−KB)。除以 2(1−KB),范围恰好是 −0.5, 0.5。同理, PR 在纯红处取 0.5,在青色处取 −0.5。
- 4:2:2 时每个像素平均 1 个亮度样本加 1 个色度样本(Cb、Cr 各占一半),10 位时 20 bit/像素。码率 =1920×1080×60×20=2488320000 bit/s,约 2.49 Gbit/s,小于 2.97 Gbit/s,装得下。实际上 3G-SDI 正是为 1080p60 4:2:2 10 位设计的,多出来的带宽用于行、场消隐期间的辅助数据(音频、时间码等)。
- 线性编码的码值正比于亮度,暗部 L∗=903.3Y,所以第一级台阶 ΔL∗=903.3/(2N−1)。要求它不超过 1,需要 2N−1≥903.3: N=9 时为 903.3/511=1.77,不够; N=10 时为 903.3/1023=0.88,满足。即使标准放宽到"刚好能察觉",线性编码也要 10 位才赶得上 8 位 gamma 编码。
- xy: 0.1520/0.1120≈1.36 倍;u'v': 0.0815/0.0649≈1.26 倍。在感知更均匀的 u'v' 坐标下,DCI-P3 比 BT.709 大约 26%。
- 参考实现:把每个色度平面
p改成np.round(p.reshape(512, 256, 2).mean(axis=2))(每行相邻两个样本平均),再用resize_linear(small, p.shape)插值回原尺寸。运行结果:4:2:2 的 R'G'B' PSNR 为 41.75 dB,介于 4:4:4 的 52.60 dB 和 4:2:0 的 39.96 dB 之间。只在一个方向减半,损失也大约只有 4:2:0 的一半。 - Co=R−B,取值从 0−255=−255 到 255−0=255,共 511 种可能。 t=B+⌊Co/2⌋ 介于 B 和 R 之间,所以在 0~255 内, Cg=G−t 同样是 −255~255。511 种取值需要 9 位才能存下。 Y=t+⌊Cg/2⌋ 介于 t 和 G 之间,仍在 0~255 内,8 位足够。附录代码在测试照片上实测的范围是 Co 从 −74 到 187、Cg 从 −112 到 64,都在理论范围内。
参考资料
- C. Poynton. Digital Video and HD: Algorithms and Interfaces. 2nd ed. Morgan Kaufmann, 2012.(gamma、luma、Y'CbCr、色度二次采样最权威、最细致的参考书,本章大量观点出自此书)
- E. Reinhard, E. A. Khan, A. O. Akyüz, G. M. Johnson. Color Imaging: Fundamentals and Applications. A K Peters, 2008.
- G. Wyszecki, W. S. Stiles. Color Science: Concepts and Methods, Quantitative Data and Formulae. 2nd ed. Wiley, 1982.(色度学的经典大部头,CIE 配色函数的完整表格)
- C. Wyman, P.-P. Sloan, P. Shirley. Simple Analytic Approximations to the CIE XYZ Color Matching Functions. Journal of Computer Graphics Techniques, 2(2): 1--11, 2013.
- K. T. Mullen. The Contrast Sensitivity of Human Colour Vision to Red-Green and Blue-Yellow Chromatic Gratings. The Journal of Physiology, 359: 381--400, 1985.
- H. S. Malvar, G. J. Sullivan. YCoCg-R: A Color Space with RGB Reversibility and Low Dynamic Range. Joint Video Team document JVT-I014, 2003.
- 标准文档:ITU-R BT.601、BT.709、BT.1886、BT.2020、BT.2087、BT.2100;SMPTE ST 2084;IEC 61966-2-1(sRGB);ITU-T H.273(码流中的颜色参数编号)。
附录:完整代码
下面的代码复现了本章所有数值:配色函数与色度坐标、RGB → XYZ 矩阵与亮度系数、色域面积与色域转换矩阵、传递函数与 ΔL*、Y'CbCr 矩阵与彩条编码、去相关与主成分分析、色度与亮度模糊对比、色度二次采样、范围与矩阵用错、误差预算、YCoCg-R,以及 YUV 文件布局,最后画出只模糊色度与只模糊亮度的对比图。依赖 numpy、matplotlib 和 scikit-image,保存为 example.py 后运行 python example.py 即可。正文里的配图由同目录的 make_figures.py 生成。
python
"""视频编码自学教程 02:颜色与色彩空间 ------ 附录代码

1. 配色函数与色度坐标:用解析近似公式算出 CIE 1931 配色函数和光谱轨迹;
2. 由三原色和白点推导 RGB -> XYZ 矩阵,亮度系数 0.2126 / 0.7152 / 0.0722 从哪里来;
3. 色域面积:BT.709、DCI-P3、BT.2020;BT.709 -> BT.2020 的转换矩阵;
4. 传递函数(gamma):线性编码与 sRGB 编码每一级的感知步长 ΔL*,以及 PQ、HLG;
5. Y'CbCr:BT.601 / 709 / 2020 的矩阵,8 位有限范围的整数值(彩条);
6. 去相关:RGB 与 Y'CbCr 三个通道的相关系数、方差占比,主成分分析;
7. 人眼对色度细节不敏感:只模糊色度与只模糊亮度的对比;
8. 色度二次采样:4:4:4 / 4:2:2 / 4:2:0 的数据量,4:2:0 的几种上下采样组合;
9. 常见错误:范围(有限 / 全范围)用错,矩阵(601 / 709)用错;
10. 误差预算:整条转换链每一步损失多少;
11. 无损的颜色变换 YCoCg-R;
12. YUV 文件的内存布局:I420、NV12、YUY2,写出并读回一个 I420 文件。
运行:python example.py(需要 numpy、matplotlib、scikit-image)
"""
import numpy as np
import matplotlib.pyplot as plt
from skimage import data as skdata

plt.rcParams["font.sans-serif"] = ["Microsoft YaHei", "SimHei", "DejaVu Sans"]
plt.rcParams["axes.unicode_minus"] = False


# ---------------- 1. 配色函数与色度坐标 ----------------
def _g(lam, mu, s1, s2):
    """左右宽度不同的高斯函数。"""
    s = np.where(lam < mu, s1, s2)
    return np.exp(-0.5 * ((lam - mu) / s) ** 2)


def cmf(lam):
    """CIE 1931 2° 标准观察者配色函数的解析近似(Wyman, Sloan, Shirley, 2013)。"""
    x = (1.056 * _g(lam, 599.8, 37.9, 31.0) + 0.362 * _g(lam, 442.0, 16.0, 26.7)
         - 0.065 * _g(lam, 501.1, 20.4, 26.2))
    y = 0.821 * _g(lam, 568.8, 46.9, 40.5) + 0.286 * _g(lam, 530.9, 16.3, 31.1)
    z = 1.217 * _g(lam, 437.0, 11.8, 36.0) + 0.681 * _g(lam, 459.0, 26.0, 13.8)
    return np.stack([x, y, z], axis=-1)


print("=== 1. 配色函数与色度坐标 ===")
lam = np.arange(380, 781, 1.0)
xyz_bar = cmf(lam)
for name, col in zip("xyz", xyz_bar.T):
    print(f"{name}bar 峰值在 {lam[np.argmax(col)]:.0f} nm,峰值 {col.max():.3f}")
for l0 in [450, 520, 580, 620]:
    X, Y, Z = cmf(np.array([float(l0)]))[0]
    print(f"{l0} nm 的单色光:色度坐标 x = {X / (X + Y + Z):.4f},y = {Y / (X + Y + Z):.4f}")

# ---------------- 2. RGB -> XYZ 矩阵 ----------------
print("\n=== 2. 由三原色和白点推导 RGB -> XYZ 矩阵 ===")
PRIMARIES = {                                     # (R, G, B) 三原色的 xy 色度坐标
    "BT.709": [(0.640, 0.330), (0.300, 0.600), (0.150, 0.060)],
    "DCI-P3": [(0.680, 0.320), (0.265, 0.690), (0.150, 0.060)],
    "BT.2020": [(0.708, 0.292), (0.170, 0.797), (0.131, 0.046)],
    "NTSC 1953": [(0.67, 0.33), (0.21, 0.71), (0.14, 0.08)],
}
D65 = (0.3127, 0.3290)
ILL_C = (0.3101, 0.3162)                          # NTSC 1953 用的 C 光源白点


def xy_to_xyz(x, y):
    """亮度 Y = 1 时,色度坐标 (x, y) 对应的 XYZ。"""
    return np.array([x / y, 1.0, (1 - x - y) / y])


def rgb_to_xyz_matrix(prims, white):
    P = np.column_stack([xy_to_xyz(*p) for p in prims])   # 每列是一个原色(Y = 1)
    S = np.linalg.solve(P, xy_to_xyz(*white))             # 缩放,使 R = G = B = 1 时恰好是白点
    return P * S


np.set_printoptions(precision=4, suppress=True)
M709 = rgb_to_xyz_matrix(PRIMARIES["BT.709"], D65)
print("BT.709 RGB -> XYZ 矩阵:")
print(M709)
for name, white in [("BT.709", D65), ("BT.2020", D65), ("NTSC 1953", ILL_C)]:
    M = rgb_to_xyz_matrix(PRIMARIES[name], white)
    print(f"{name:<10s} 第二行(亮度系数 Kr, Kg, Kb)= {M[1]}")

# ---------------- 3. 色域 ----------------
print("\n=== 3. 色域面积 ===")


def tri_area(pts):
    (x1, y1), (x2, y2), (x3, y3) = pts
    return abs((x2 - x1) * (y3 - y1) - (x3 - x1) * (y2 - y1)) / 2


def xy_to_uv(x, y):
    """CIE 1976 u'v' 色度坐标(比 xy 更接近感知均匀)。"""
    d = -2 * x + 12 * y + 3
    return 4 * x / d, 9 * y / d


for name in ["BT.709", "DCI-P3", "BT.2020"]:
    a_xy = tri_area(PRIMARIES[name])
    a_uv = tri_area([xy_to_uv(*p) for p in PRIMARIES[name]])
    r_xy = a_xy / tri_area(PRIMARIES["BT.2020"])
    r_uv = a_uv / tri_area([xy_to_uv(*p) for p in PRIMARIES["BT.2020"]])
    print(f"{name:<8s} xy 面积 {a_xy:.4f}(BT.2020 的 {r_xy:.1%}),u'v' 面积 {a_uv:.4f}({r_uv:.1%})")
M2020 = rgb_to_xyz_matrix(PRIMARIES["BT.2020"], D65)
M_709_to_2020 = np.linalg.solve(M2020, M709)
print("BT.709 RGB -> BT.2020 RGB(线性光):")
print(M_709_to_2020)
print("BT.709 的纯红 (1, 0, 0) 在 BT.2020 里是", M_709_to_2020 @ [1, 0, 0])
print("BT.2020 的纯绿 (0, 1, 0) 在 BT.709 里是", np.linalg.solve(M_709_to_2020, [0, 1, 0]),
      "(有负值:超出 BT.709 色域)")

# ---------------- 4. 传递函数 ----------------
print("\n=== 4. 传递函数(gamma) ===")


def bt709_oetf(L):
    L = np.asarray(L, dtype=float)
    return np.where(L < 0.018, 4.5 * L, 1.099 * L ** 0.45 - 0.099)


def srgb_eotf(V):
    """sRGB 编码值 -> 线性光(0~1)。"""
    V = np.asarray(V, dtype=float)
    return np.where(V <= 0.04045, V / 12.92, ((V + 0.055) / 1.055) ** 2.4)


def lstar(Y):
    """CIE 1976 明度 L*(0~100),Y 为相对亮度(0~1)。"""
    Y = np.asarray(Y, dtype=float)
    return np.where(Y > (6 / 29) ** 3, 116 * np.cbrt(Y) - 16, Y * 903.2963)


def pq_inverse_eotf(nits):
    """SMPTE ST 2084(PQ):绝对亮度(cd/m^2)-> 编码值 0~1。"""
    m1, m2 = 2610 / 16384, 2523 / 4096 * 128
    c1, c2, c3 = 3424 / 4096, 2413 / 4096 * 32, 2392 / 4096 * 32
    Y = np.asarray(nits, dtype=float) / 10000
    return ((c1 + c2 * Y ** m1) / (1 + c3 * Y ** m1)) ** m2


def hlg_oetf(E):
    a = 0.17883277
    b, c = 1 - 4 * a, 0.5 - a * np.log(4 * a)
    E = np.asarray(E, dtype=float)
    return np.where(E <= 1 / 12, np.sqrt(3 * E), a * np.log(np.maximum(12 * E - b, 1e-12)) + c)


print(f"18% 灰:明度 L* = {lstar(0.18):.1f};BT.709 OETF 把它编码成 {bt709_oetf(0.18):.4f},"
      f"L = 0.5 编码成 {bt709_oetf(0.5):.4f}")
codes = np.arange(256)
dL_lin = np.diff(lstar(codes / 255))                 # 线性编码:码值正比于亮度
dL_srgb = np.diff(lstar(srgb_eotf(codes / 255)))     # sRGB 编码
print(f"8 位线性编码:第一级 ΔL* = {dL_lin[0]:.2f},最大 ΔL* = {dL_lin.max():.2f},"
      f"ΔL* > 1 的台阶有 {np.sum(dL_lin > 1)} 个,"
      f"L* < 50 的暗部只分到 {np.sum(lstar(codes / 255) < 50)} 个码值")
print(f"8 位 sRGB 编码:第一级 ΔL* = {dL_srgb[0]:.2f},最大 ΔL* = {dL_srgb.max():.2f},"
      f"ΔL* > 1 的台阶有 {np.sum(dL_srgb > 1)} 个,"
      f"L* < 50 的暗部分到 {np.sum(lstar(srgb_eotf(codes / 255)) < 50)} 个码值")
for n in range(8, 17):
    c = np.arange(2 ** n)
    if np.diff(lstar(c / (2 ** n - 1))).max() <= dL_srgb.max():
        print(f"线性编码要 {n} 位,最大 ΔL* 才能不超过 8 位 sRGB 的 {dL_srgb.max():.2f}")
        break
for nits in [0.1, 1, 100, 1000, 10000]:
    print(f"PQ:{nits:>7g} cd/m^2 -> 编码值 {pq_inverse_eotf(nits):.4f}")
print(f"HLG:E = 1/12 -> {hlg_oetf(1 / 12):.4f},E = 1 -> {hlg_oetf(1.0):.4f}")

# ---------------- 5. Y'CbCr ----------------
print("\n=== 5. Y'CbCr ===")
KRKB = {"BT.601": (0.299, 0.114), "BT.709": (0.2126, 0.0722), "BT.2020": (0.2627, 0.0593)}


def ycbcr_matrix(kr, kb):
    """R'G'B'(0~1)-> Y'(0~1)、Pb、Pr(-0.5~0.5)。"""
    kg = 1 - kr - kb
    return np.array([[kr, kg, kb],
                     [-kr / (2 * (1 - kb)), -kg / (2 * (1 - kb)), 0.5],
                     [0.5, -kg / (2 * (1 - kr)), -kb / (2 * (1 - kr))]])


for name, (kr, kb) in KRKB.items():
    print(f"{name}:Kr = {kr},Kb = {kb},Kg = {1 - kr - kb:.4f}")
    print(ycbcr_matrix(kr, kb))
A709 = ycbcr_matrix(*KRKB["BT.709"])
print("BT.709 逆矩阵(Y'PbPr -> R'G'B'):")
print(np.linalg.inv(A709))


def rgb_to_ycbcr(rgb, std="BT.709", full=False, bits=8):
    """R'G'B'(0~1 浮点)-> 整数 Y'CbCr。"""
    ypp = rgb @ ycbcr_matrix(*KRKB[std]).T
    s = 2 ** (bits - 8)
    if full:
        scale, off = np.array([255, 255, 255]) * s, np.array([0, 128, 128]) * s
        hi = 2 ** bits - 1
    else:
        scale, off = np.array([219, 224, 224]) * s, np.array([16, 128, 128]) * s
        hi = 2 ** bits - 1
    return np.clip(np.round(ypp * scale + off), 0, hi).astype(np.int32)


def ycbcr_to_rgb(ycc, std="BT.709", full=False, bits=8):
    """整数 Y'CbCr -> R'G'B'(0~1 浮点,未截断)。"""
    s = 2 ** (bits - 8)
    if full:
        scale, off = np.array([255, 255, 255]) * s, np.array([0, 128, 128]) * s
    else:
        scale, off = np.array([219, 224, 224]) * s, np.array([16, 128, 128]) * s
    ypp = (ycc - off) / scale
    return ypp @ np.linalg.inv(ycbcr_matrix(*KRKB[std])).T


bars = {"白": (1, 1, 1), "黄": (1, 1, 0), "青": (0, 1, 1), "绿": (0, 1, 0),
        "品红": (1, 0, 1), "红": (1, 0, 0), "蓝": (0, 0, 1), "黑": (0, 0, 0)}
print("100% 彩条的 8 位 BT.709 有限范围编码 (Y, Cb, Cr):")
for name, rgb in bars.items():
    print(f"  {name:<3s}{tuple(int(v) for v in rgb_to_ycbcr(np.array(rgb, float)))}")

# ---------------- 6. 去相关 ----------------
print("\n=== 6. 去相关:RGB 与 Y'CbCr ===")
rgb8 = skdata.astronaut()                            # 512x512x3,uint8
rgb = rgb8.astype(float) / 255
ypp = rgb @ A709.T                                   # Y'、Pb、Pr(浮点)
for name, arr, labels in [("R'G'B'", rgb, "RGB"), ("Y'CbCr", ypp, ["Y'", "Cb", "Cr"])]:
    flat = arr.reshape(-1, 3)
    C = np.corrcoef(flat.T)
    var = flat.var(axis=0)
    print(f"{name} 相关系数矩阵:")
    print(C)
    print(f"  方差占比:" + ",".join(f"{l} {v / var.sum():.1%}" for l, v in zip(labels, var)))
cov = np.cov(rgb.reshape(-1, 3).T)
w, V = np.linalg.eigh(cov)
w, V = w[::-1], V[:, ::-1]
pc1 = V[:, 0] * np.sign(V[:, 0].sum())
print(f"主成分分析:三个主成分的方差占比 {w[0] / w.sum():.1%},{w[1] / w.sum():.1%},{w[2] / w.sum():.1%}")
print(f"  第一主成分方向(归一化成和为 1):{pc1 / pc1.sum()},对比 BT.709 亮度系数 [0.2126 0.7152 0.0722]")

# ---------------- 7. 只模糊色度 vs 只模糊亮度 ----------------
print("\n=== 7. 只模糊色度 vs 只模糊亮度 ===")


def block_mean(img, k):
    h, w = img.shape
    return img.reshape(h // k, k, w // k, k).mean(axis=(1, 3))


def resize_linear(img, shape):
    """双线性缩放(像素中心对齐,边缘外推取边界值)。"""
    h, w = img.shape
    H, W = shape
    yi = np.clip((np.arange(H) + 0.5) * h / H - 0.5, 0, h - 1)
    xi = np.clip((np.arange(W) + 0.5) * w / W - 0.5, 0, w - 1)
    y0, x0 = np.floor(yi).astype(int), np.floor(xi).astype(int)
    y1, x1 = np.minimum(y0 + 1, h - 1), np.minimum(x0 + 1, w - 1)
    fy, fx = (yi - y0)[:, None], (xi - x0)[None, :]
    top = img[y0][:, x0] * (1 - fx) + img[y0][:, x1] * fx
    bot = img[y1][:, x0] * (1 - fx) + img[y1][:, x1] * fx
    return top * (1 - fy) + bot * fy


def blur(plane, k):
    return resize_linear(block_mean(plane, k), plane.shape)


def to8(rgb_float):
    return np.clip(np.round(rgb_float * 255), 0, 255)


def psnr(a, b, peak=255.0):
    mse = np.mean((np.asarray(a, float) - np.asarray(b, float)) ** 2)
    return 10 * np.log10(peak ** 2 / mse)


inv709 = np.linalg.inv(A709)
for k in [2, 4, 8]:
    chroma_blur = ypp.copy()
    chroma_blur[..., 1] = blur(ypp[..., 1], k)
    chroma_blur[..., 2] = blur(ypp[..., 2], k)
    luma_blur = ypp.copy()
    luma_blur[..., 0] = blur(ypp[..., 0], k)
    p_c = psnr(rgb8, to8(chroma_blur @ inv709.T))
    p_l = psnr(rgb8, to8(luma_blur @ inv709.T))
    print(f"{k}x{k} 模糊:只模糊色度 PSNR = {p_c:.2f} dB(数据量 {(1 + 2 / k ** 2) / 3:.1%}),"
          f"只模糊亮度 PSNR = {p_l:.2f} dB(数据量 {(1 / k ** 2 + 2) / 3:.1%})")

# ---------------- 8. 色度二次采样 ----------------
print("\n=== 8. 色度二次采样 ===")
for name, a, b in [("4:4:4", 4, 4), ("4:2:2", 2, 2), ("4:2:0", 2, 0), ("4:1:1", 1, 1)]:
    chroma_per_4x2 = 2 * (a + b)                     # J = 4 的 4x2 区域里两路色度的样本数
    bpp = (8 * 8 + 8 * chroma_per_4x2) / 8           # 8 个亮度样本 + 色度样本,平均到每个像素
    print(f"{name}:每 4x2 个像素有 8 个 Y'、{chroma_per_4x2} 个色度样本,8 位时平均 {bpp:.0f} bit/像素")

ycc8 = rgb_to_ycbcr(rgb)                             # 8 位有限范围 4:4:4
ref = to8(ycbcr_to_rgb(ycc8))                        # 只经过 8 位量化的参考
print(f"4:4:4(只做 8 位有限范围量化)RGB PSNR = {psnr(rgb8, ref):.2f} dB")


def subsample_420(ycc, down="mean", up="linear"):
    out = ycc.astype(float).copy()
    for c in (1, 2):
        p = ycc[..., c].astype(float)
        small = block_mean(p, 2) if down == "mean" else p[::2, ::2]
        small = np.round(small)                      # 色度平面同样存成 8 位整数
        if up == "linear":
            out[..., c] = resize_linear(small, p.shape)
        else:
            out[..., c] = np.repeat(np.repeat(small, 2, axis=0), 2, axis=1)
    return out


for down, up in [("drop", "nearest"), ("mean", "nearest"), ("mean", "linear")]:
    rec = subsample_420(ycc8, down, up)
    p_rgb = psnr(rgb8, to8(ycbcr_to_rgb(np.round(rec))))
    p_cb = psnr(ycc8[..., 1], np.round(rec[..., 1]))
    p_cr = psnr(ycc8[..., 2], np.round(rec[..., 2]))
    print(f"4:2:0 下采样 {down:<5s} 上采样 {up:<8s}:RGB PSNR = {p_rgb:.2f} dB,"
          f"Cb 平面 {p_cb:.2f} dB,Cr 平面 {p_cr:.2f} dB")

# ---------------- 9. 常见错误 ----------------
print("\n=== 9. 范围与矩阵用错 ===")
lim = rgb_to_ycbcr(rgb)                              # 正确:BT.709 有限范围
wrong_full = to8(ycbcr_to_rgb(lim, full=True))       # 有限范围被当成全范围解码
print(f"有限范围当成全范围解码:PSNR = {psnr(rgb8, wrong_full):.2f} dB,"
      f"原图纯黑像素解码成 {wrong_full[rgb8.sum(axis=2) == 0].mean():.1f}(应为 0),"
      f"纯白(255,255,255)解码成 {ycbcr_to_rgb(np.array([235, 128, 128]), full=True)[0] * 255:.1f}")
full = rgb_to_ycbcr(rgb, full=True)
wrong_lim = to8(ycbcr_to_rgb(full, full=False))      # 全范围被当成有限范围解码
clipped = np.mean((wrong_lim == 0) | (wrong_lim == 255))
print(f"全范围当成有限范围解码:PSNR = {psnr(rgb8, wrong_lim):.2f} dB,"
      f"被截到 0 或 255 的样本占 {clipped:.1%}(原图 {np.mean((rgb8 == 0) | (rgb8 == 255)):.1%})")
wrong_mat = to8(ycbcr_to_rgb(lim, std="BT.601"))     # BT.709 编码,BT.601 解码
print(f"BT.709 编码、BT.601 解码:PSNR = {psnr(rgb8, wrong_mat):.2f} dB,"
      f"各通道平均偏差 R {np.mean(wrong_mat[..., 0] - rgb8[..., 0]):+.2f},"
      f"G {np.mean(wrong_mat[..., 1] - rgb8[..., 1]):+.2f},B {np.mean(wrong_mat[..., 2] - rgb8[..., 2]):+.2f}")
for name in ["红", "绿", "蓝"]:
    c = rgb_to_ycbcr(np.array(bars[name], float))
    print(f"  纯{name} {bars[name]} 按 BT.601 解码成 {tuple(int(v) for v in to8(ycbcr_to_rgb(c, std='BT.601')))}")

# ---------------- 10. 误差预算 ----------------
print("\n=== 10. 误差预算 ===")
roundtrip = (rgb @ A709.T) @ inv709.T
print(f"浮点 Y'CbCr 往返:最大误差 {np.abs(roundtrip - rgb).max():.1e}")
for label, kw in [("8 位全范围 4:4:4", dict(full=True)), ("8 位有限范围 4:4:4", dict()),
                  ("10 位有限范围 4:4:4", dict(bits=10))]:
    rec = to8(ycbcr_to_rgb(rgb_to_ycbcr(rgb, **kw), **kw))
    same = np.mean(np.all(rec == rgb8, axis=2))
    p = "无穷大" if same == 1 else f"{psnr(rgb8, rec):.2f} dB"
    print(f"{label:<16s} RGB PSNR = {p},与原图完全相同的像素占 {same:.1%}")
for label, bits in [("8 位有限范围 4:2:0", 8), ("10 位有限范围 4:2:0", 10)]:
    ycc = rgb_to_ycbcr(rgb, bits=bits)
    rec = to8(ycbcr_to_rgb(np.round(subsample_420(ycc)), bits=bits))
    print(f"{label:<16s} RGB PSNR = {psnr(rgb8, rec):.2f} dB")

# ---------------- 11. YCoCg-R ----------------
print("\n=== 11. 无损颜色变换 YCoCg-R ===")
R, G, B = (rgb8[..., i].astype(np.int32) for i in range(3))
Co = R - B
t = B + (Co >> 1)
Cg = G - t
Y = t + (Cg >> 1)
t2 = Y - (Cg >> 1)
G2 = Cg + t2
B2 = t2 - (Co >> 1)
R2 = B2 + Co
print(f"逆变换后最大误差:{max(np.abs(R2 - R).max(), np.abs(G2 - G).max(), np.abs(B2 - B).max())}"
      f"(完全无损)")
print(f"取值范围:Y {Y.min()}~{Y.max()},Co {Co.min()}~{Co.max()},Cg {Cg.min()}~{Cg.max()}"
      "(Co、Cg 需要 9 位)")


def entropy(v):
    _, counts = np.unique(v, return_counts=True)
    p = counts / counts.sum()
    return -np.sum(p * np.log2(p))


h_rgb = sum(entropy(c) for c in (R, G, B))
h_ycocg = sum(entropy(c) for c in (Y, Co, Cg))
print(f"三个通道的一阶熵之和:RGB {h_rgb:.2f} bit/像素,YCoCg-R {h_ycocg:.2f} bit/像素")

# ---------------- 12. YUV 文件布局 ----------------
print("\n=== 12. YUV 文件的内存布局 ===")
w, h = 4, 2
Yl = np.array([f"Y{i}" for i in range(w * h)]).reshape(h, w)
Ul = np.array([f"U{i}" for i in range(w // 2 * h // 2)]).reshape(h // 2, w // 2)
Vl = np.array([f"V{i}" for i in range(w // 2 * h // 2)]).reshape(h // 2, w // 2)
i420 = list(Yl.ravel()) + list(Ul.ravel()) + list(Vl.ravel())
nv12 = list(Yl.ravel()) + [s for uv in zip(Ul.ravel(), Vl.ravel()) for s in uv]
U2 = np.array([f"U{i}" for i in range(w // 2 * h)]).reshape(h, w // 2)    # 4:2:2:每行都有色度
V2 = np.array([f"V{i}" for i in range(w // 2 * h)]).reshape(h, w // 2)
yuy2 = [s for r in range(h) for c in range(w // 2)
        for s in (Yl[r, 2 * c], U2[r, c], Yl[r, 2 * c + 1], V2[r, c])]
print("4x2 的图像:")
print("  I420(YUV420p):", " ".join(i420))
print("  NV12           :", " ".join(nv12))
print("  YUY2(4:2:2)  :", " ".join(yuy2))

ycc = rgb_to_ycbcr(rgb)
Yp = ycc[..., 0].astype(np.uint8)
Up = np.round(block_mean(ycc[..., 1].astype(float), 2)).astype(np.uint8)
Vp = np.round(block_mean(ycc[..., 2].astype(float), 2)).astype(np.uint8)
fname = "astronaut_512x512_i420.yuv"
with open(fname, "wb") as f:
    for plane in (Yp, Up, Vp):
        f.write(plane.tobytes())
raw = np.fromfile(fname, dtype=np.uint8)
W, H = 512, 512
Yr = raw[:W * H].reshape(H, W)
Ur = raw[W * H: W * H * 5 // 4].reshape(H // 2, W // 2)
Vr = raw[W * H * 5 // 4:].reshape(H // 2, W // 2)
print(f"写出 {fname}:{raw.size:,} 字节 = 512×512×1.5;读回后三个平面完全一致:"
      f"{np.array_equal(Yr, Yp) and np.array_equal(Ur, Up) and np.array_equal(Vr, Vp)}")
print("播放命令:ffplay -f rawvideo -pixel_format yuv420p -video_size 512x512 "
      f"-color_range tv -colorspace bt709 {fname}")

# ---------------- 画图:只模糊色度 vs 只模糊亮度 ----------------
k = 8
cb = ypp.copy()
cb[..., 1], cb[..., 2] = blur(ypp[..., 1], k), blur(ypp[..., 2], k)
lb = ypp.copy()
lb[..., 0] = blur(ypp[..., 0], k)
fig, axes = plt.subplots(1, 3, figsize=(12, 4.4))
for ax, img, title in [(axes[0], rgb8, "原图"),
                       (axes[1], to8(cb @ inv709.T) / 255, "只模糊色度(8x8)"),
                       (axes[2], to8(lb @ inv709.T) / 255, "只模糊亮度(8x8)")]:
    ax.imshow(img)
    ax.set_title(title)
    ax.axis("off")
fig.tight_layout()
plt.show()
运行后的关键输出(节选):
text
=== 2. 由三原色和白点推导 RGB -> XYZ 矩阵 ===
BT.709     第二行(亮度系数 Kr, Kg, Kb)= [0.2126 0.7152 0.0722]
BT.2020    第二行(亮度系数 Kr, Kg, Kb)= [0.2627 0.678  0.0593]
NTSC 1953  第二行(亮度系数 Kr, Kg, Kb)= [0.2989 0.5866 0.1144]
=== 3. 色域面积 ===
BT.709   xy 面积 0.1120(BT.2020 的 52.9%),u'v' 面积 0.0649(58.0%)
DCI-P3   xy 面积 0.1520(BT.2020 的 71.7%),u'v' 面积 0.0815(72.9%)
BT.2020 的纯绿 (0, 1, 0) 在 BT.709 里是 [-0.5876  1.1329 -0.1006] (有负值:超出 BT.709 色域)
=== 4. 传递函数(gamma) ===
18% 灰:明度 L* = 49.5;BT.709 OETF 把它编码成 0.4090,L = 0.5 编码成 0.7055
8 位线性编码:第一级 ΔL* = 3.54,最大 ΔL* = 3.54,ΔL* > 1 的台阶有 15 个,L* < 50 的暗部只分到 47 个码值
8 位 sRGB 编码:第一级 ΔL* = 0.27,最大 ΔL* = 0.51,ΔL* > 1 的台阶有 0 个,L* < 50 的暗部分到 119 个码值
线性编码要 11 位,最大 ΔL* 才能不超过 8 位 sRGB 的 0.51
PQ:    100 cd/m^2 -> 编码值 0.5081
PQ:   1000 cd/m^2 -> 编码值 0.7518
=== 6. 去相关:RGB 与 Y'CbCr ===
  方差占比:R 36.1%,G 31.5%,B 32.5%
  方差占比:Y' 88.6%,Cb 3.1%,Cr 8.3%
主成分分析:三个主成分的方差占比 89.3%,10.0%,0.7%
=== 7. 只模糊色度 vs 只模糊亮度 ===
8x8 模糊:只模糊色度 PSNR = 33.04 dB(数据量 34.4%),只模糊亮度 PSNR = 21.10 dB(数据量 67.2%)
=== 8. 色度二次采样 ===
4:4:4(只做 8 位有限范围量化)RGB PSNR = 52.60 dB
4:2:0 下采样 mean  上采样 linear  :RGB PSNR = 39.96 dB,Cb 平面 43.68 dB,Cr 平面 44.56 dB
=== 9. 范围与矩阵用错 ===
有限范围当成全范围解码:PSNR = 27.10 dB,原图纯黑像素解码成 16.0(应为 0),纯白(255,255,255)解码成 235.0
全范围当成有限范围解码:PSNR = 28.08 dB,被截到 0 或 255 的样本占 23.3%(原图 11.2%)
BT.709 编码、BT.601 解码:PSNR = 35.44 dB,各通道平均偏差 R -3.17,G -3.10,B +0.72
=== 10. 误差预算 ===
8 位有限范围 4:4:4    RGB PSNR = 52.60 dB,与原图完全相同的像素占 26.0%
10 位有限范围 4:4:4   RGB PSNR = 无穷大,与原图完全相同的像素占 100.0%
8 位有限范围 4:2:0    RGB PSNR = 39.96 dB
10 位有限范围 4:2:0   RGB PSNR = 40.18 dB
=== 11. 无损颜色变换 YCoCg-R ===
逆变换后最大误差:0(完全无损)
三个通道的一阶熵之和:RGB 22.12 bit/像素,YCoCg-R 19.42 bit/像素
=== 12. YUV 文件的内存布局 ===
写出 astronaut_512x512_i420.yuv:393,216 字节 = 512×512×1.5;读回后三个平面完全一致:True