系列导航 :上一篇:01 针孔模型与内参矩阵 K | 目录 | 下一篇:03 畸变模型:径向、切向与鱼眼
本篇目标:读完本篇,你将能够------
- 说出旋转矩阵的性质,读懂它的列和行各代表什么,知道旋转的顺序为什么不能交换;
- 推导 Rodrigues 公式,在旋转矩阵和 3 个参数的旋转向量之间来回换算,并处理 0° 和 180° 两种特殊情况;
- 解释外参 t 的含义,推出相机光心在世界坐标系里的位置 C=−R⊤t,会对位姿求逆和复合;
- 从一个投影矩阵 P 反过来分解出 K、 R、 t,说明 P 为什么有 11 个自由度;
- 从像素出发写出世界坐标系里的视线,求它与棋盘平面的交点,分清"深度"和"距离";
- 在 OpenCV 和 OpenGL 两种相机坐标系之间换算。
第 01 篇把投影链路的后半段讲透了:一个相机坐标系里的点 Xc,乘以 K、做透视除法,就得到像素。本篇讲前半段,也就是从世界坐标到相机坐标的那一步:
Xc=RXw+t.
R 和 t 合称外参 ,它们描述相机在世界里的位姿。这个式子看起来只是一次旋转加一次平移,但实际使用中出错最多的恰恰是它: t 是相机的位置吗(不是)? R 是把世界转到相机,还是把相机转到世界?两个旋转先做哪个?OpenCV 的结果拿到 OpenGL 里为什么是倒着的?本篇逐一回答。
数值例子仍是标准数据集。第 0 幅图的外参(附录代码第 6、8 部分)是
R= 0.922977−0.1895420.3349450.3344620.825598−0.454448−0.1903930.5314710.825402 ,t= −54.603521−19.210297370.079863 mm.
一、旋转矩阵
1. 定义与性质
一个 3×3 矩阵 R 是旋转矩阵,当且仅当
R⊤R=I,detR=+1.
第一个条件说 R 是正交矩阵:它的三列是两两垂直的单位向量。由此 R 保持长度和夹角不变: ∥Rv∥2=v⊤R⊤Rv=∥v∥2。正交矩阵的行列式只能是 ±1(因为 det(R⊤R)=(detR)2=1)。第二个条件排除了 −1 的情况,那是镜面反射,会把右手坐标系变成左手坐标系,真实的刚体运动做不到。所有旋转矩阵构成的集合记作 SO(3)。
正交矩阵的逆就是转置, R−1=R⊤,这一点后面会反复用到。
第 0 幅图的 R: R⊤R−I 的最大元素是 1.2×10⁻¹⁷, detR=1.000000,确实是旋转矩阵。
2. 列和行各代表什么
在 Xc=RXw+t 里只看旋转部分。把世界坐标系的 X 轴方向 e1=(1,0,0)⊤ 代进去, Re1 就是 R 的第一列 r1。所以
R 的三列 r1,r2,r3 是世界坐标系的三个轴,在相机坐标系里的方向。
反过来, Xw=R⊤(Xc−t),把相机的 zc 轴 (0,0,1)⊤ 代进 R⊤,得到 R⊤ 的第三列,也就是 R 的第三行。所以
R 的三行是相机坐标系的三个轴,在世界坐标系里的方向。
第 0 幅图里, r1=(0.922977, −0.189542, 0.334945)⊤:棋盘的行方向在相机里看是"偏右、略向上、往远处"。这正是第 01 篇求消失点时用的 Kr1。 R 的第三行 (0.334945, −0.454448, 0.825402) 是相机光轴在棋盘坐标系里的方向。它与棋盘法向量 (0,0,1) 的夹角是
arccosR33=arccos0.825402=34.37°,
与第 00 篇数据集表格里第 0 幅图的倾斜角 34.4° 一致。
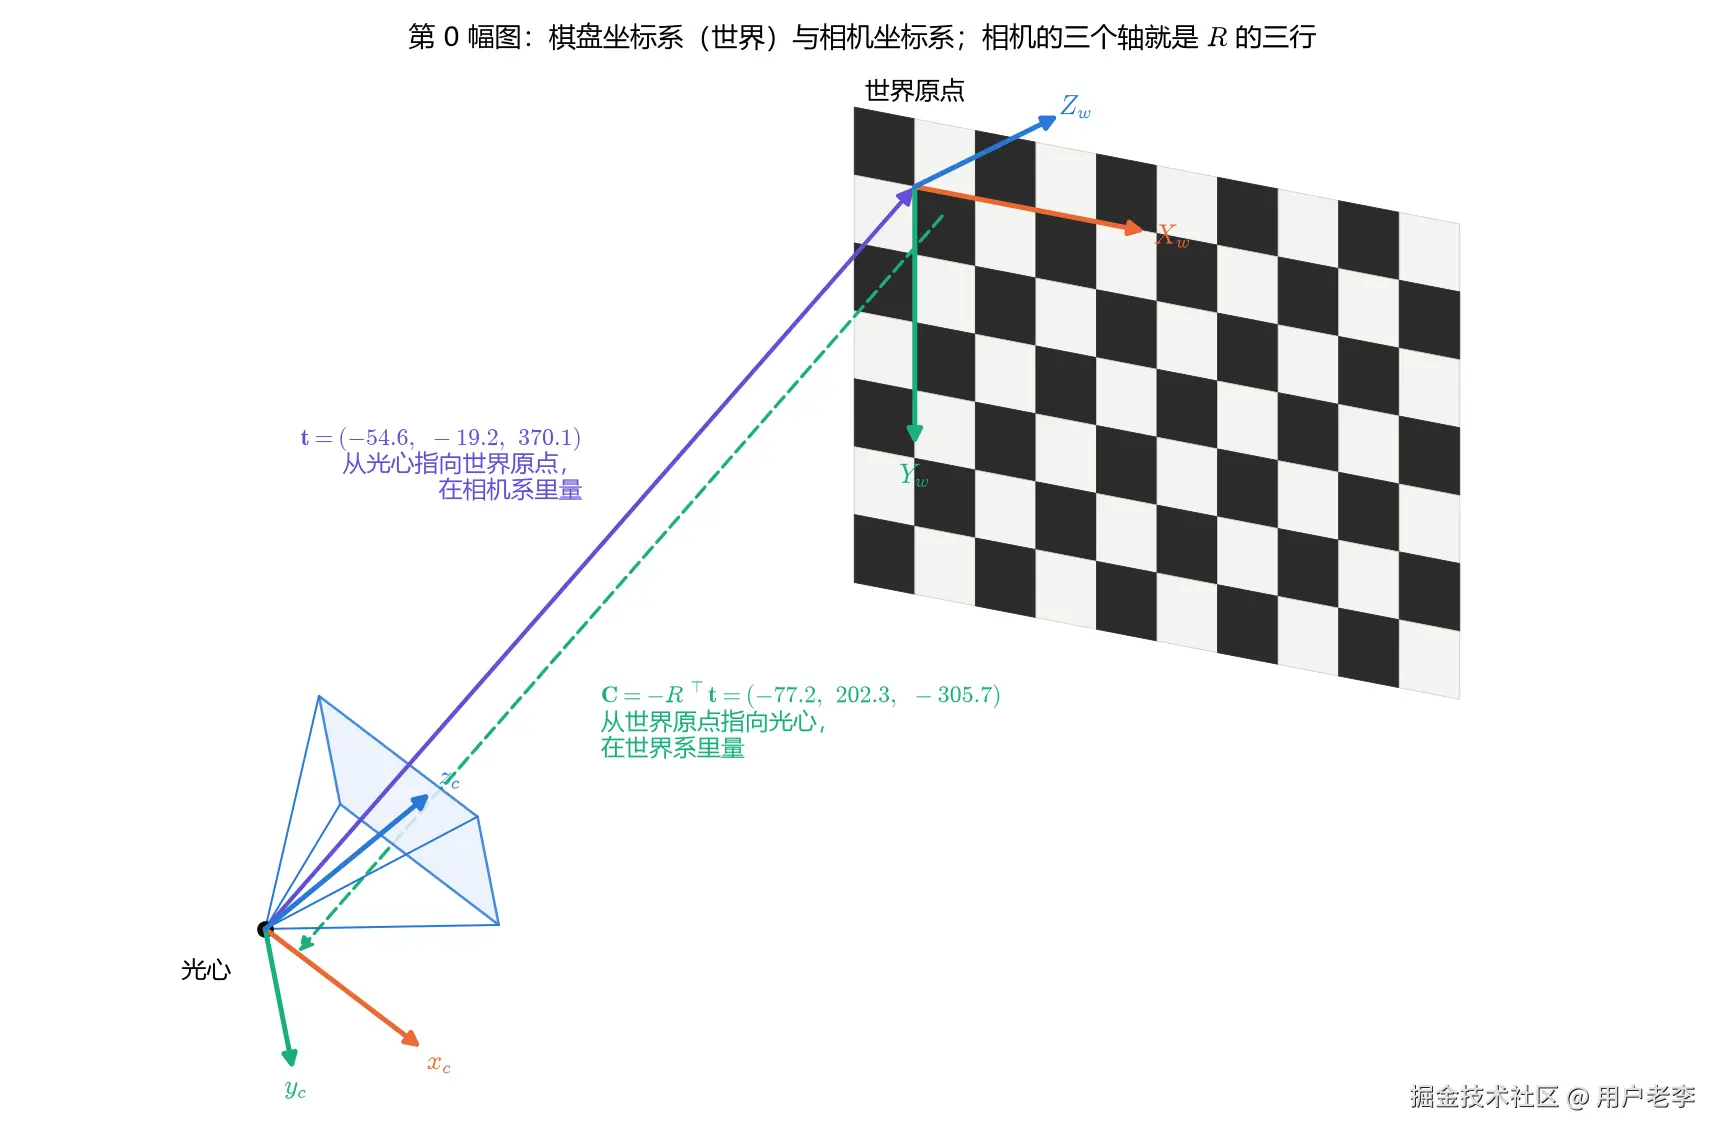
图 1:第 0 幅图的棋盘坐标系(世界)和相机坐标系。相机的三个轴(左下角的彩色箭头)在世界里的方向就是 R 的三行。紫色箭头是 t,绿色虚线箭头是 C,第三节解释它们。
3. 基本旋转与组合顺序
绕三个坐标轴各转一个角度的旋转矩阵是(附录代码 rot_x、rot_y、rot_z)
Rx(α)= 1000cosαsinα0−sinαcosα ,Ry(β)= cosβ0−sinβ010sinβ0cosβ ,Rz(γ)= cosγsinγ0−sinγcosγ0001 .
任意旋转都可以拆成三个基本旋转的乘积,这三个角就是欧拉角 。第 00 篇的 random_pose 正是这样生成姿态的: R=Rz(c)Ry(b)Rx(a)。从 R 也能反解出三个角:
b=−arcsinR31,a=atan2(R32, R33),c=atan2(R21, R11).
(展开 RzRyRx 的第三行和第一列就能看出来,要求 ∣b∣<90°。)第 0 幅图的三个角是 a=−28.8362°, b=−19.5692°, c=−11.6049°,用它们重建 R,误差为 0。
矩阵乘法不可交换,所以旋转的顺序很重要。 对向量 v 做 RyRxv,是先做 Rx、再做 Ry(离 v 近的先做)。附录代码算了绕 x、 y 轴各转 90° 的两种顺序:
Rx(90°)Ry(90°)= 010001100 ,Ry(90°)Rx(90°)= 00−11000−10 ,
完全不同。图 2 把它们作用在一本"书"上。
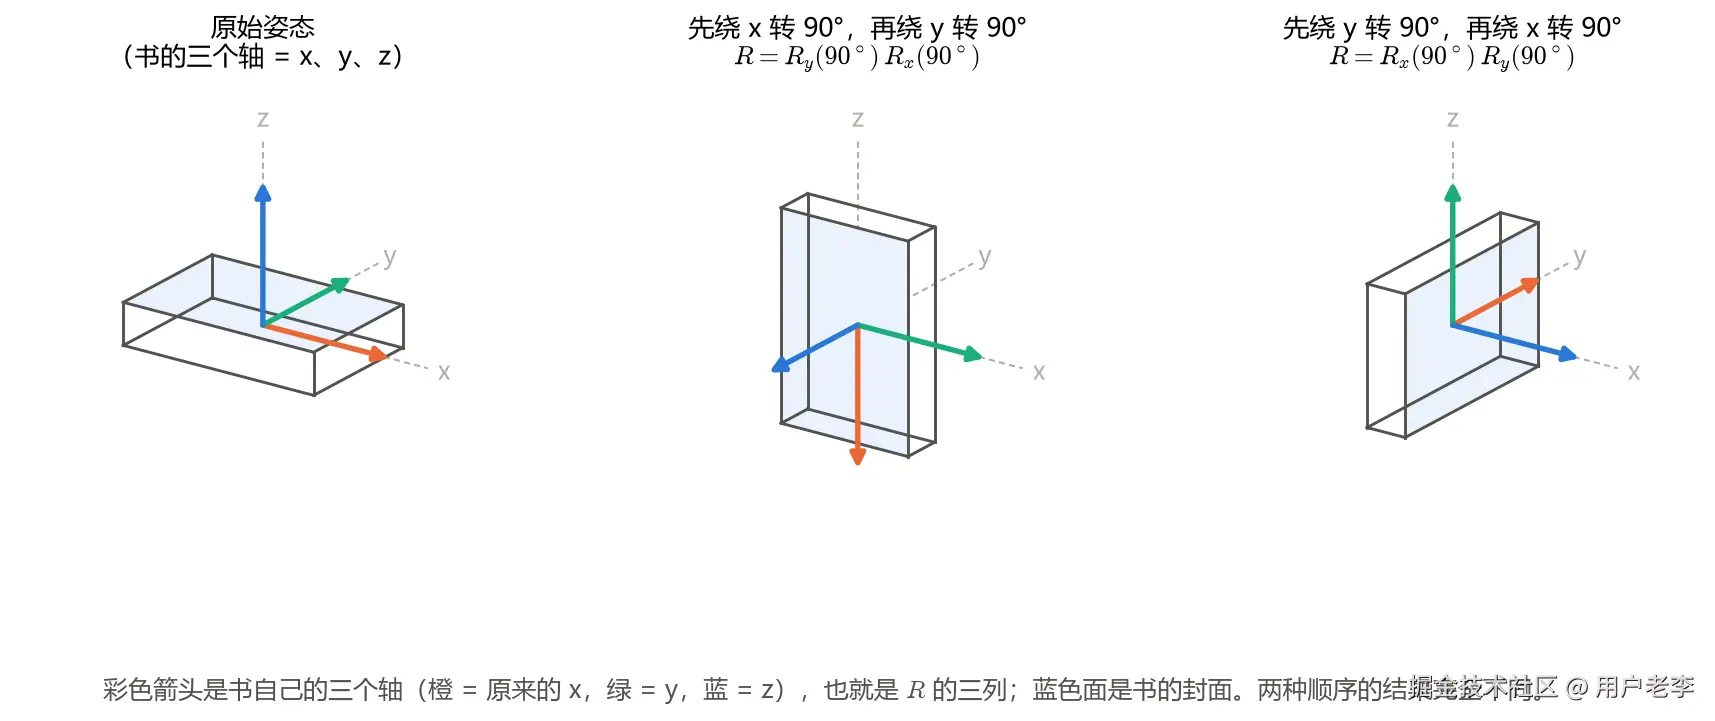
图 2:同样是绕 x 轴和 y 轴各转 90°,顺序不同,书最后的朝向完全不同。彩色箭头是书自己的三个轴,也就是 R 的三列。
R=RzRyRx 有两种等价的读法:一是绕固定 的坐标轴,依次绕 x、 y、 z 转;二是绕物体自己 的坐标轴,依次绕 z、新的 y、新的 x 转。不同的软件、不同的领域(航空的"偏航--俯仰--横滚"、机器人、游戏引擎)对欧拉角的顺序和读法各有约定,拿到一组欧拉角时一定要先问清楚约定。欧拉角还有一个毛病:当中间那个角 b=±90° 时, a 和 c 绕的是同一根轴,只能确定它们的和或差,这叫万向锁(gimbal lock)。
4. 为什么还需要别的参数化
旋转矩阵有 9 个元素,却只有 3 个自由度( R⊤R=I 给出 6 个约束)。第 07 篇用 LM 算法优化外参时,如果直接把 9 个元素当未知数,每走一步, R 都会离开 SO(3),不再是旋转矩阵。欧拉角只有 3 个数,但有万向锁和顺序约定的麻烦。标定里最常用的是下一节的旋转向量:3 个数、没有约束、没有万向锁(只在转角接近 180° 时需要特殊处理)。
二、Rodrigues 公式
1. 推导
任何旋转都是绕某根轴转了某个角度(欧拉旋转定理)。设转轴是单位向量 k,转角是 θ(右手定则:拇指沿 k,四指的方向为正)。求任意向量 v 转动后的 Rv。
如图 3,把 v 分解成平行于 k 和垂直于 k 的两部分:
v∥=(k⋅v)k,v⊥=v−v∥.
平行分量在旋转中不动。垂直分量在垂直于 k 的平面里转过 θ。这个平面里有两个互相垂直、长度相同的向量: v⊥ 和 k×v( k×v=k×v⊥,长度 ∥v⊥∥,方向是 v⊥ 绕 k 转 90°)。所以转过 θ 后,垂直分量变成 cosθv⊥+sinθ(k×v),于是
Rv=v∥+cosθv⊥+sinθ(k×v).
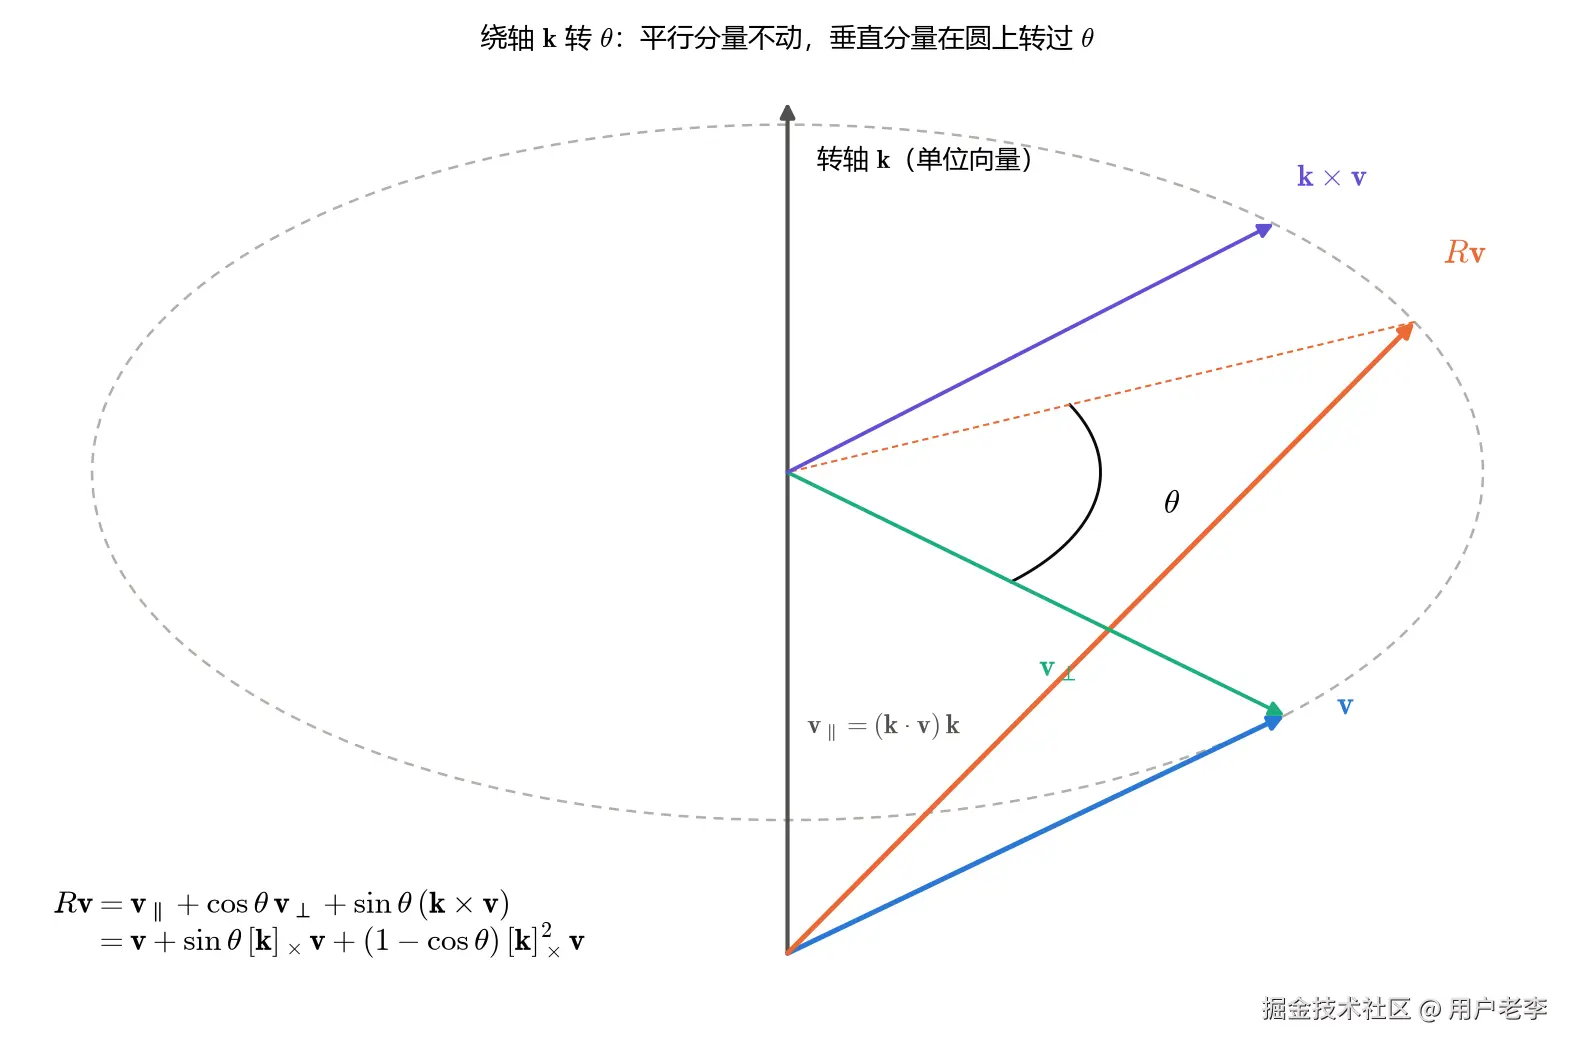
图 3:绕单位向量 k 转 θ。平行分量 v∥ 不动,垂直分量 \perp v⊥ 在灰色虚线圆上转过 θ。 v⊥ 和 k×v 是这个平面里的一对正交基。
为了写成矩阵,引入叉积矩阵:
k×= 0k3−k2−k30k1k2−k10 ,k×v=k×v.
它是反对称矩阵, k×⊤=−k×。用二重叉积公式 k×(k×v)=k(k⋅v)−v(k⋅k),因为 ∥k∥=1:
k×2v=v∥−v=−v⊥.
代入上式, v⊥=−k×2v, v∥=v+k×2v:
Rv=v+k×2v−cosθk×2v+sinθk×v.
对所有 v 成立,所以
R=I+sinθk×+(1−cosθ)k×2
这就是 Rodrigues 公式。
2. 旋转向量
把转轴和转角合成一个三维向量
r=θk,θ=∥r∥,k=r/∥r∥,
叫旋转向量 (rotation vector),OpenCV 里叫 rvec。cv2.calibrateCamera 和 cv2.solvePnP 返回的旋转都是它,cv2.Rodrigues 负责和旋转矩阵互相转换。附录代码里的 rodrigues 和 rodrigues_inv 是从零写的版本。
第 0 幅图的旋转向量(附录代码第 7 部分)是
r=(−0.531245, −0.283069, −0.282350)⊤,θ=38.0950°,k=(−0.799004, −0.425742, −0.424661)⊤.
即绕 k 转 38.095°。用 Rodrigues 公式从它重建 R,与原来的 R 最大差 1.1×10⁻¹⁶。
旋转向量还有一个更深的含义: R=exp(r×),即矩阵指数 I+W+W2/2!+W3/3!+⋯( W=r×)。因为 k×3=−k×(对 k×2v=−v⊥ 再乘一次 k× 即得),级数里的奇数次项合成 sinθk×,偶数次项合成 (1−cosθ)k×2,正好就是 Rodrigues 公式。附录代码把级数算到第 30 项,与 R 的最大差 2.2×10⁻¹⁶。
3. 反过来:从 R 求旋转向量
转角。 对 Rodrigues 公式取迹。 k× 的对角线全是 0,迹为 0; k×2=kk⊤−I,迹为 1−3=−2。所以
trR=3−2(1−cosθ)=1+2cosθ⟹cosθ=2trR−1.
第 0 幅图: trR=0.922977+0.825598+0.825402=2.573977, cosθ=0.786989, θ=38.0950°。
转轴。 I 和 k×2 都是对称矩阵, k× 是反对称矩阵,所以 R−R⊤=2sinθk×,从中读出
sinθk=21 R32−R23R13−R31R21−R12 .
除以 sinθ 就得到 k。
两种特殊情况。 θ=0 时 R=I,转轴任意,旋转向量就是 0。 θ=180° 时 sinθ=0, R−R⊤=0,上面的式子失效。这时 R=I+2k×2=2kk⊤−I,所以 (R+I)/2=kk⊤,它的任意非零列都与 k 成比例。rodrigues_inv 分别处理了这两种情况:对 Ry(180°) 得到 (0, 3.141593, 0),对 I 得到 (0,0,0),重建误差都是 0。
4. 小角度近似
θ 很小时 sinθ≈θ, 1−cosθ≈θ2/2,略去二阶项:
R≈I+r×.
这个近似在第 07 篇推导雅可比矩阵时会用到:外参的一个微小改变 δr,让点移动了 δr×X。它有多准?附录代码对转角 1°、5°、20° 分别计算了 R 与 I+r× 的最大元素差: 1.52×10⁻⁴、 3.81×10⁻³、 6.03×10⁻²,与 θ2/2 同阶。所以它只适合描述"微小的修正",不能用来表示一般的旋转。
三、外参的两种读法
1. t 不是相机的位置
在 Xc=RXw+t 里令 Xw=0,得 Xc=t。所以
t 是世界原点在相机坐标系里的坐标。
第 0 幅图的 t=(−54.6, −19.2, 370.1) mm:棋盘第一个内角点在光心前方 370 mm、略偏左上。它是"从相机看出去"的量,单位虽是毫米,坐标轴却是相机的坐标轴(图 1 的紫色箭头)。
2. 相机中心 C=−R⊤t
相机光心在世界坐标系里的位置 C,是那个变到相机坐标系后成为原点的点:
RC+t=0⟹C=−R⊤t
第 0 幅图(附录代码第 8 部分):
C=−R⊤t=(−77.199807, 202.30479, −305.651185) mm.
Cz<0,相机在棋盘的正面( Zw 指向棋盘背面); Cy>0,相机比棋盘的第一行低( Yw 向下)。 t 和 C 是同一段线段在两个坐标系里的描述,方向相反,长度相同: ∣t∣=∣C∣=374.5793 mm(旋转不改变长度)。
有了 C,外参可以换一种写法:
Xc=RXw+t=RXw−RC=R(Xw−C).
读作:先把世界坐标的原点挪到相机中心,再旋转到相机的朝向。 (R,t) 描述的是"世界到相机"的变换;它的逆 (R⊤,C) 描述的是"相机到世界"的变换,也就是相机在世界里的位姿 :位置 C,朝向的三个轴是 R⊤ 的三列( R 的三行)。OpenCV 的 rvec、tvec 属于前者;很多图形学软件和机器人软件里,"相机位姿"指的是后者。两者混用,是实际项目里最常见的外参错误。
3. 4×4 齐次变换:求逆与复合
把旋转和平移写进一个 4×4 矩阵,
T=R0⊤t1,Xc1=TXw1,
刚体变换就成了矩阵乘法。逆变换是
T−1=R⊤0⊤−R⊤t1,
右上角正是 C。附录代码验证了 T−1T 与 I 的最大差是 2.8×10⁻¹⁴。
两个变换的复合也是矩阵乘法:先做 (R1,t1)、再做 (R2,t2),得 (R2R1, R2t1+t2)。一个典型的应用是求两台相机之间的相对位姿 。第 0 幅图和第 1 幅图可以看作两台相机同时拍同一块棋盘:从相机 0 的坐标系出发,先回到世界( T0−1),再进入相机 1( T1),
T10=T1T0−1,R10=R1R0⊤,t10=t1−R10t0.
附录代码算出 R10 的转角是 28.855°, t10=(−205.857562, 24.177331, 175.362102) mm。 ∣t10∣=271.5028 mm,正好等于两个光心的距离 ∣C1−C0∣。把角点 #53 在相机 0 里的坐标用 (R10,t10) 变换,得到 (114.722017, 32.162989, 446.292671),与直接用第 1 幅图的外参算的结果完全一致。第 10 篇的双目标定,求的就是这样一个相对位姿。
4. 15 个相机在哪里
标定时我们说"在 15 个不同的姿态下拍棋盘"。但对几何来说,棋盘动还是相机动没有区别。把每幅图的外参换成相机中心,就得到 15 个相机围着一块固定棋盘的样子(附录代码第 8 部分):
| 图 | Cx | Cy | Cz | 到棋盘中心的距离 | 旋转角 |
|---|---|---|---|---|---|
| 0 | −77.2 | 202.3 | −305.7 | 380.0 | 38.10° |
| 1 | 152.3 | 256.3 | −440.3 | 483.9 | 24.01° |
| 2 | 365.8 | −72.4 | −385.7 | 487.5 | 38.06° |
| 3 | 41.7 | −107.2 | −396.2 | 434.9 | 27.16° |
| 4 | −104.2 | −135.9 | −291.4 | 407.5 | 44.86° |
| 5 | 109.9 | 386.5 | −423.5 | 533.4 | 36.93° |
| 6 | 19.9 | 119.9 | −310.9 | 326.1 | 5.83° |
| 7 | −268.8 | 141.2 | −355.8 | 518.5 | 29.60° |
| 8 | −144.1 | −0.2 | −429.2 | 497.7 | 19.34° |
| 9 | 245.3 | 199.7 | −362.8 | 414.2 | 22.93° |
| 10 | −135.0 | 351.9 | −324.8 | 494.4 | 36.61° |
| 11 | 177.7 | 218.7 | −466.4 | 498.0 | 9.18° |
| 12 | −230.5 | −180.3 | −275.7 | 494.2 | 41.20° |
| 13 | 19.3 | 41.0 | −513.6 | 520.4 | 20.83° |
| 14 | −71.6 | 27.8 | −302.7 | 349.7 | 26.42° |
(坐标与距离单位 mm,棋盘中心是 (100, 62.5, 0);"旋转角"是旋转向量的长度 θ。)
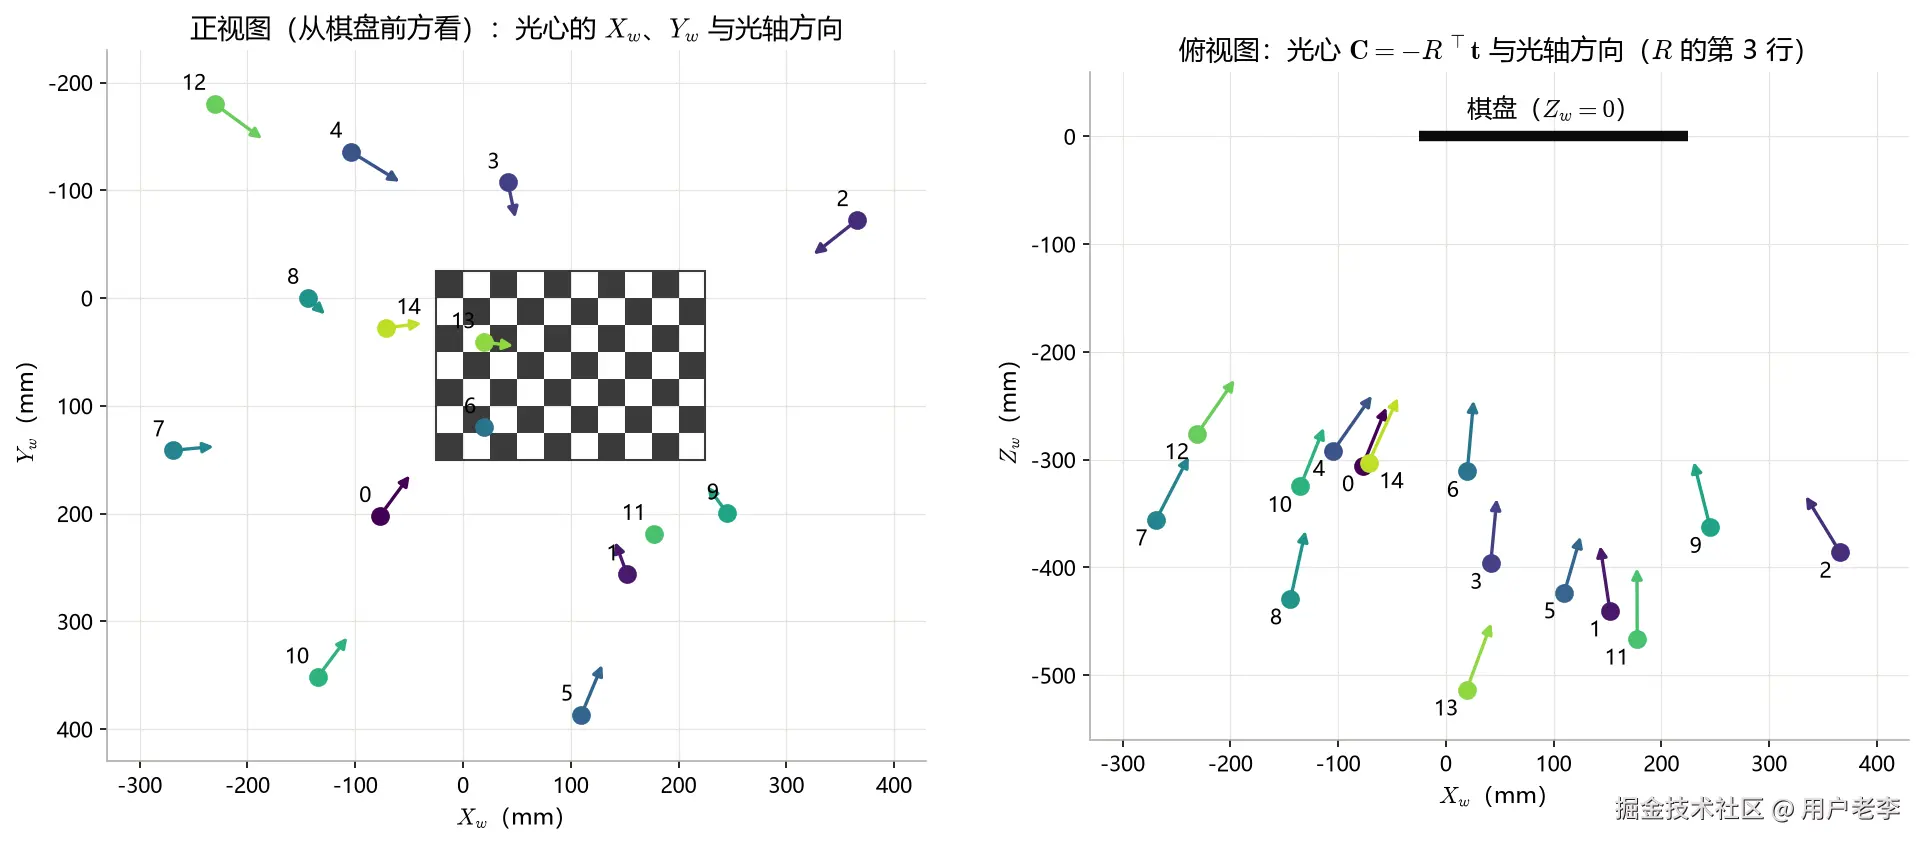
图 4:标准数据集的 15 个相机中心 C=−R⊤t。左:从棋盘正前方看,箭头是光轴方向在棋盘平面上的分量;右:从上往下看,箭头是光轴在 Xw-- Zw 平面上的分量。相机散布在棋盘前方 0.3~0.5 m 处的各个方向,光轴都大致指向棋盘。
所有相机的 Cz 都是负的,都在棋盘正面;它们从上下左右不同的方向看棋盘。第 00 篇说过,标定需要姿态足够"多样",这张图就是多样性的直观样子。第 6 幅图的旋转角只有 5.83°,几乎正对棋盘;第 4 幅图最斜,44.86°。
四、投影矩阵 P
1. 三种写法
把外参和内参合起来,就是第 01 篇的投影矩阵:
P=KR∣t=KR∣Kt=KRI∣−C.
最后一种写法把 t=−RC 代了进去,它把投影拆成三步:平移到相机中心、旋转、乘内参。
2. 11 个自由度
P 有 12 个元素,但只确定到一个比例因子(第 01 篇),所以有 11 个自由度: K 的 5 个、 R 的 3 个、 t 的 3 个,一个不多,一个不少。这意味着反过来也成立:任何一个左边 3×3 块可逆的 3×4 矩阵,都能唯一地分解成 KR∣t 的形式(差一个比例因子)。下面就来做这件事。
3. 从 P 分解出 K、R、t
设 P=M∣p4, M=KR。 K 是上三角矩阵, R 是旋转矩阵,"上三角 × 正交"的分解叫 RQ 分解 。它可以从最后一行往上,用 Gram--Schmidt 正交化逐行求出。记 M 的三行为 m1⊤,m2⊤,m3⊤, R 的三行为 ρ1⊤,ρ2⊤,ρ3⊤。展开 M=KR:
m3=k33ρ3,m2=k22ρ2+k23ρ3,m1=k11ρ1+k12ρ2+k13ρ3.
因为 ρi 是两两正交的单位向量:
- k33=∥m3∥, ρ3=m3/k33;
- k23=m2⋅ρ3, k22=∥m2−k23ρ3∥, ρ2=(m2−k23ρ3)/k22;
- k13=m1⋅ρ3, k12=m1⋅ρ2, k11=∥m1−k12ρ2−k13ρ3∥, ρ1 同理。
这样得到的 K 对角元都是正的。最后 t=K−1p4,再把 K 除以 k33,使右下角为 1。
还剩一个符号问题: P 和 −P 是同一个投影,但 −M=K(−R),而 det(−R)=−1, −R 不是旋转矩阵。因为 detM=detK⋅detR, detK>0, detR=1,所以只要先检查 detM,若为负就把 P 整个取反(附录代码 decompose_P)。练习 5 会看到不做这一步的后果。
附录代码第 9 部分故意把第 0 幅图的 P 乘以 −3.7 再分解,得到的 K 与真值的最大差 1.5×10⁻¹⁴, R 的最大差 1.1×10⁻¹⁶, t 的最大差 2.8×10⁻¹⁴ mm。
4. 相机中心是 P 的零空间
把 C 的齐次坐标代入 P:
PC1=K(RC+t)=K0=0.
所以相机中心是 P 的零空间 ,这是唯一一个"投影不到任何像素"的点(所有视线都从它出发)。用 SVD 求零空间(最小奇异值对应的右奇异向量),附录代码得到 (−77.199807, 202.30479, −305.651185),与 −R⊤t 完全相同。这个结论不需要先分解出 K 和 R。
5. 为什么张正友标定不直接求 P
既然 P 能分解出 K,那么从图像里估计出 P,不就完成标定了吗? P 可以用 DLT 从 6 对以上的"三维点--像素"对应估计出来,但前提是三维点不能共面 。棋盘格的角点都在 Zw=0 平面上, P 的第三列 p3(乘的是 Zw)在投影里根本不出现,没法估计。这时能估计的只是 P 去掉第三列后的 3×3 矩阵,也就是下一节的单应矩阵 H。张正友方法的巧妙之处,就是用多幅图的 H 把 K 解出来(第 05、06 篇)。
五、反投影:从像素回到三维
1. 世界坐标系里的视线
第 01 篇说过,像素 u~ 在相机坐标系里的视线是 Xc=λ(x,y,1)⊤,其中 (x,y,1)⊤=K−1u~(有畸变时先去畸变), λ 就是深度 Zc。用 Xw=R⊤(Xc−t) 换到世界坐标系:
Xw(λ)=C+λdw,dw=R⊤ xy1 .
视线从相机中心 C 出发,方向是 dw。 λ>0 的部分才在相机前方;求出的三维点如果 λ<0,说明它在相机背后,不可能被拍到。
2. 与平面求交
如果知道这个点在某个平面上,就能从一个像素确定它的三维位置。对棋盘平面 Zw=0,令视线的第三个分量为 0:
Cz+λdw,z=0⟹λ=−dw,zCz.
这正是第 00 篇渲染器的原理(反向追光),也是第 09 篇"地面约束测距"的原理:把棋盘平面换成地面,就能从行人脚底的像素算出他站在哪里。
附录代码第 10 部分把第 0 幅图里(带畸变)的 54 个角点反投影回棋盘平面。角点 #53 的像素是 (556.601514, 298.356522):
- 先去畸变 ,再求交,得到 (200, 125, 0),54 个角点的最大误差 8.5×10⁻¹⁴ mm;
- 忽略畸变 ,直接用 K−1,得到 (190.847729, 119.691664, 0),误差 10.58 mm;54 个角点平均误差 2.10 mm,最大 10.58 mm。
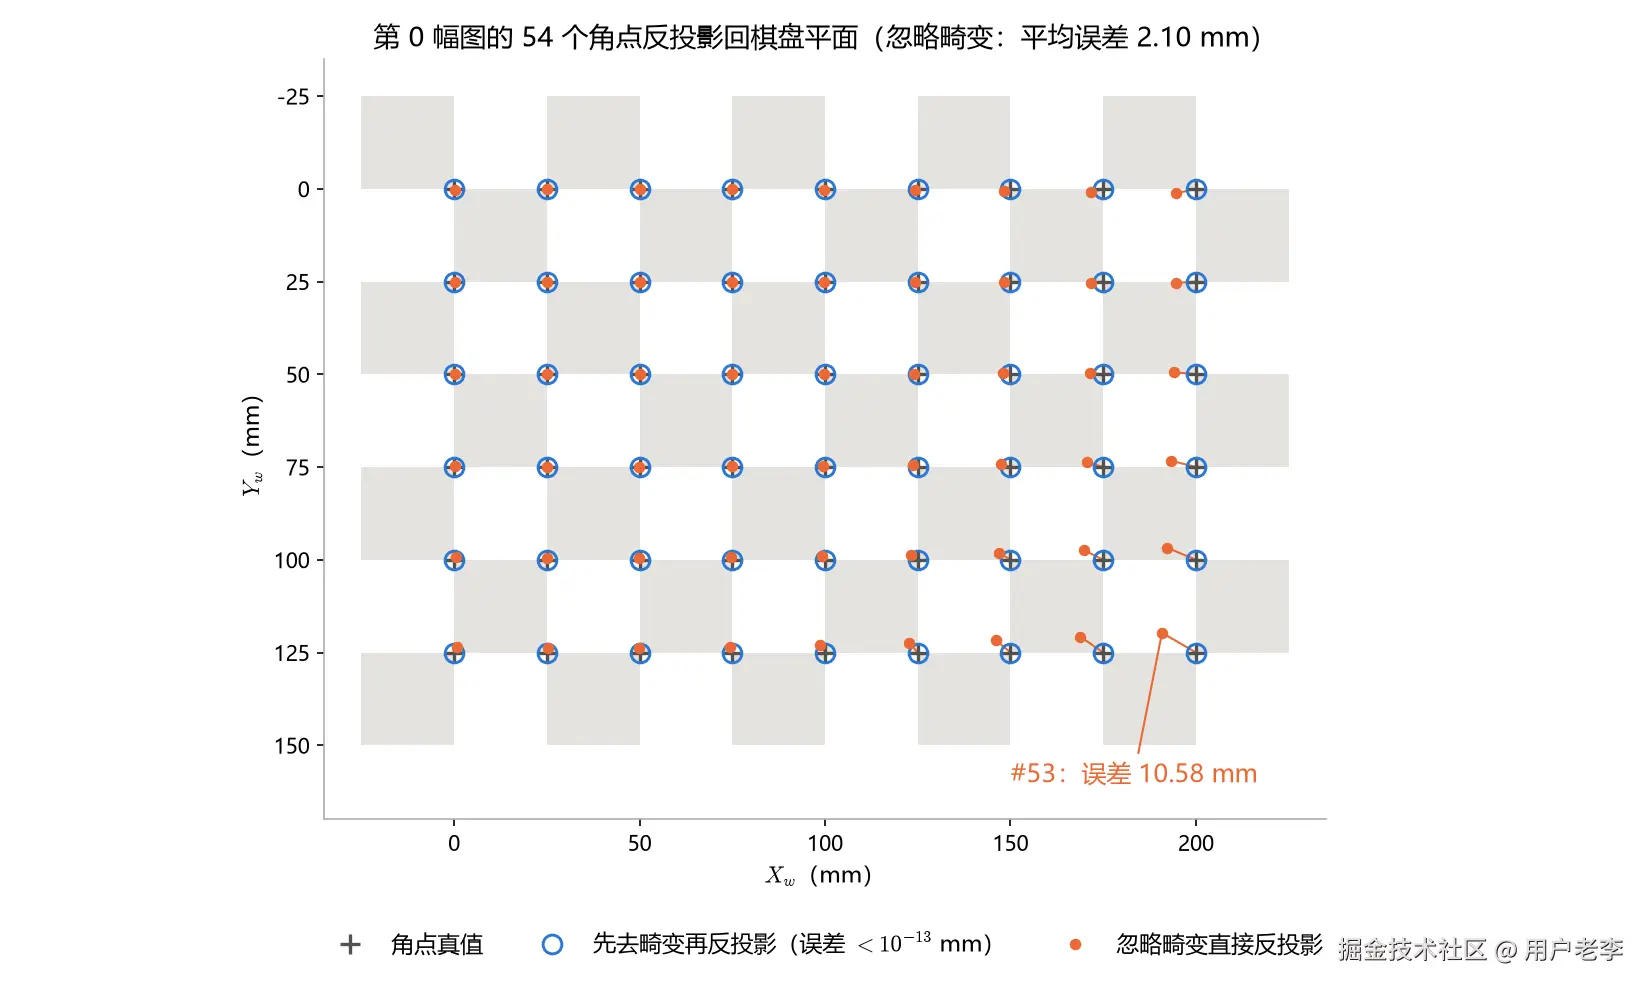
图 5:第 0 幅图的角点反投影回棋盘平面。蓝色圆圈(先去畸变)与真值重合;橙点(忽略畸变)向画面中心方向收缩,离画面中心越远的角点误差越大。
10.58 mm 是 25 mm 方格的四成。换算到测距场景,误差还会随距离增大(第 09 篇)。
3. 单应矩阵:平面到图像的映射
对棋盘平面上的点, Zw=0,投影方程里 R 的第三列不起作用:
λu~=Kr1 r2 r3 t XwYw01 =H Kr1 r2 t XwYw1 .
3×3 矩阵 H 叫单应矩阵 (homography),它把平面上的点一一映射到(理想针孔的)像素。第 0 幅图的 H(除以 H33)是
H= 1.663578−0.0655350.0009050.1010450.92602−0.001228241.35012207.7098571 .
它的第三列(除以 H33 前是 Kt)就是世界原点的像 (241.35, 207.71),与第 00 篇练习 4 的理想针孔位置一致。 H(200,125,1)⊤ 除以第三个分量得 (570.99, 302.04),正是角点 #53 的理想像素;反过来, H−1 把这个像素变回 (200.0000, 125.0000)。所以对平面来说,"与平面求交"和"乘 H−1"是同一件事。
H 有 8 个自由度,可以从 4 对以上的对应点估计出来(第 05 篇的 DLT)。张正友标定的核心观察是: H 的前两列 Kr1、 Kr2 里, r1 和 r2 是正交的单位向量,这就给了 K 两个约束(第 06 篇)。
4. 深度与距离
"这个点离相机多远"有两种说法,常被混淆:
- 深度 (depth) Zc:点在光轴方向上的坐标,即到"过光心、平行于成像平面的平面"的距离;
- 距离 (range) ∥Xc∥:点到光心的直线距离。
由 Xc=Zc(x,y,1)⊤,
∥Xc∥=Zc1+x2+y2 .
角点 #53 的深度 380.2629 mm,距离 419.8076 mm,比值 1.10399。在画面左上角,这个比值(理想针孔)达到 1.23822,两者差了 24%。
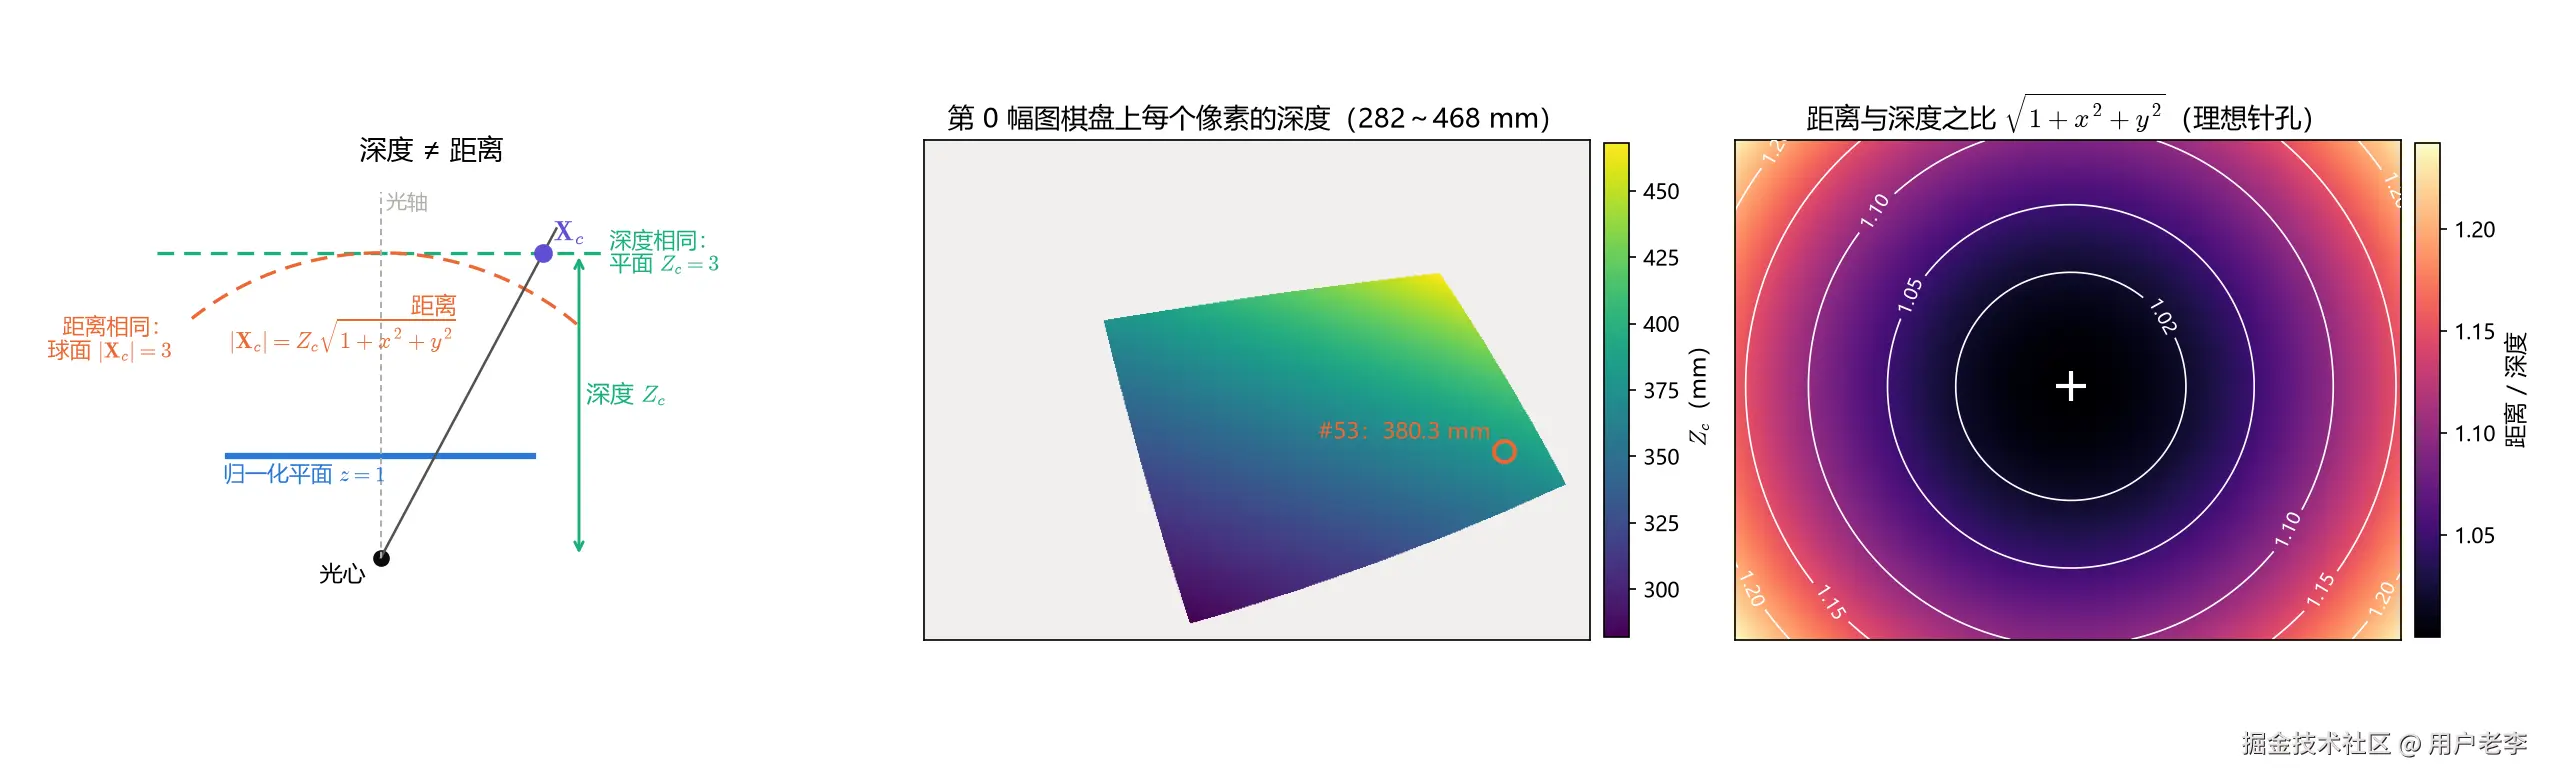
图 6:左:深度相同的点在一个平面上,距离相同的点在一个球面上。中:第 0 幅图里每个像素的深度(先去畸变再与棋盘平面求交),倾斜的棋盘上深度连续变化。右:距离与深度之比,主点处为 1,向四角增大。
不同的传感器给出的量不同:立体相机和大多数 RGB-D 相机的深度图存的是深度 Zc;激光雷达和一些飞行时间(ToF)传感器测的是距离。把一张深度图反投影成点云时(第 09 篇),必须先确认存的是哪一种:把距离当深度用,画面边缘的点会被推远 20% 以上。
六、OpenCV 与 OpenGL 的相机坐标系
1. 只差一个绕 x 轴 180° 的旋转
本系列用 OpenCV 的约定:相机坐标系 x 向右、 y 向下、 z 朝前。OpenGL(以及 Blender 等很多图形软件)的相机坐标系是 x 向右、 y 向上、相机看向 −z。两者都是右手系,差别只是 y 和 z 都反了:
XGL= 1000−1000−1 XCV.
这个矩阵的行列式是 +1,它是一个旋转:用 Rodrigues 公式验证,旋转向量 (π,0,0) 给出的正是 diag(1,−1,−1),即绕 x 轴转 180°。所以从 OpenCV 换到 OpenGL,不需要镜像,只需要把相机绕自己的 x 轴翻个跟头。
角点 #53 在 OpenCV 相机系里是 (171.799524, 46.081105, 380.262891),在 OpenGL 相机系里是 (171.799524, −46.081105, −380.262891):在下方、在前方,在 OpenGL 里就是 y 和 z 都为负。
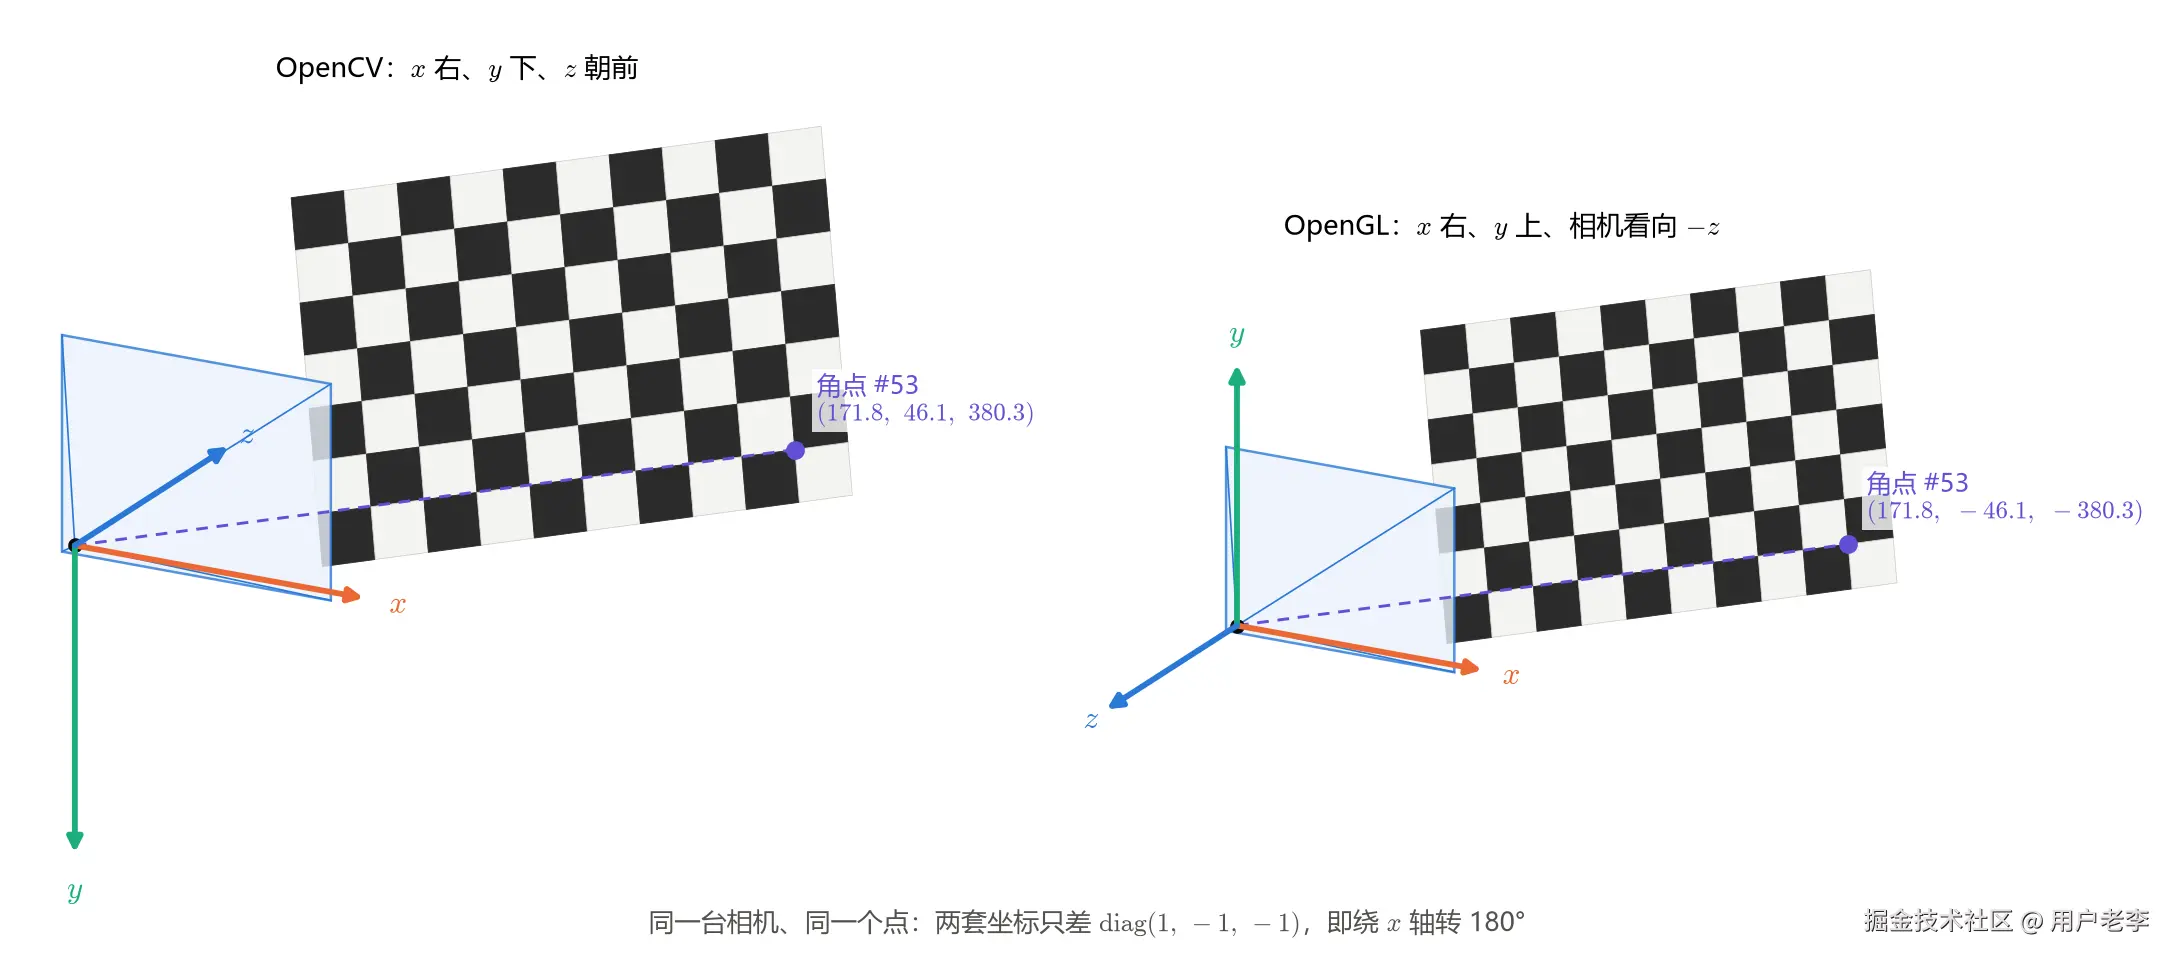
图 7:同一台相机(第 0 幅图)、同一个点(角点 #53),在两种约定下的坐标轴和坐标。
2. OpenGL 的视图矩阵
OpenGL 的视图矩阵(view matrix)把世界坐标变到 OpenGL 的相机坐标。由 OpenCV 的外参得到它,只要在左边乘上这个翻转:
V=diag(1,−1,−1)0⊤01R0⊤t1=R′0⊤t′1,
即 R 和 t 的第二、三行变号。附录输出里有第 0 幅图的 V。投影矩阵那一半(从 K 构造 OpenGL 的透视投影矩阵、处理像素原点和像素中心)留到第 08 篇。
3. 常见约定一览
| 坐标系 | x | y | z | 手性 |
|---|---|---|---|---|
| OpenCV 相机系;ROS 的 optical frame | 右 | 下 | 前(视线方向) | 右手 |
| OpenGL 相机系;Blender 相机 | 右 | 上 | 后(看向 −z) | 右手 |
| ROS 的机体坐标系(REP 103) | 前 | 左 | 上 | 右手 |
| Unity | 右 | 上 | 前 | 左手 |
前三种之间都只差一个旋转。Unity 是左手系,与它们之间差一次镜像,换算时除了旋转还要把某一根轴取反,行列式为 −1 的变换不能用旋转向量表示。拿到任何一份外参或位姿数据,第一件事都是确认:它是哪个坐标系的约定?是"世界到相机"还是"相机到世界"?
七、参考资料
- R. Hartley, A. Zisserman. Multiple View Geometry in Computer Vision , 2nd ed. Cambridge University Press, 2004. ------第 6 章讲有限射影相机: P=KRI∣−C、相机中心是 P 的零空间、用 RQ 分解从 P 求 K 和 R;附录 A4 讲旋转与 RQ 分解。
- R. Szeliski. Computer Vision: Algorithms and Applications, 2nd ed. Springer, 2022. ------第 2.1.3 节讲三维旋转的各种表示:欧拉角、轴角与 Rodrigues 公式、四元数。
- Y. Ma, S. Soatto, J. Košecká, S. S. Sastry. An Invitation to 3-D Vision . Springer, 2004. ------第 2 章用矩阵指数和李群 SO(3) 系统地讲刚体运动,包括 exp(r×) 与 Rodrigues 公式的关系。
- P. Corke. Robotics, Vision and Control: Fundamental Algorithms in Python. Springer, 2023. ------第 2 章讲位姿的表示、复合与求逆,有大量机器人坐标系的例子。
- T. Foote, M. Purvis. REP 103: Standard Units of Measure and Coordinate Conventions. ROS Enhancement Proposals. ------ROS 的机体坐标系和相机 optical frame 约定。
- OpenCV 官方文档:
cv::Rodrigues、cv::decomposeProjectionMatrix、cv::RQDecomp3x3(calib3d 模块):docs.opencv.org
小结
- 旋转矩阵 满足 R⊤R=I、 detR=1,逆就是转置。 R 的列是世界坐标轴在相机系里的方向,行是相机坐标轴在世界系里的方向。 旋转的顺序不可交换,欧拉角必须说明约定,而且有万向锁。
- Rodrigues 公式 R=I+sinθk×+(1−cosθ)k×2。旋转向量 r=θk 用 3 个无约束的数表示旋转, R=exp(r×)。反过来, cosθ=(trR−1)/2,转轴来自 R−R⊤; θ=0 和 180° 要单独处理。第 0 幅图:绕 (−0.799, −0.426, −0.425) 转 38.095°。
- t 是世界原点在相机系里的坐标,不是相机的位置 ;相机中心 C=−R⊤t,外参也可写成 Xc=R(Xw−C)。"世界到相机"和"相机到世界"是互逆的两个变换,混用是最常见的错误。
- P=KRI∣−C 有 11 个自由度 。用 RQ 分解(从最后一行往上 Gram--Schmidt)可以从 P 分解出 K、 R、 t,注意先处理 P 的符号;相机中心是 P 的零空间。共面的棋盘只能确定单应矩阵 H=Kr1 r2 t,不能确定 P。
- 反投影 :视线 Xw=C+λR⊤K−1u~,与平面求交就能从像素恢复三维点。忽略畸变时,第 0 幅图的角点平均偏 2.10 mm、最多偏 10.58 mm。深度 Zc 与距离 ∥Xc∥ 相差 1+x2+y2 倍,画面角上达 24%。
- OpenCV 与 OpenGL 的相机坐标系只差 diag(1,−1,−1) ,即绕 x 轴转 180°。
练习题
- 判断旋转矩阵 :下面四个矩阵里哪些是旋转矩阵?是旋转矩阵的,求出转角和转轴。 A= 0.80.60−0.60.80001 , B=diag(1,1,−1), C= 010001100 , D= 1000.110001 。
- Rodrigues 公式手算 :(a) 用 Rodrigues 公式求旋转向量 (0, 0, π/2) 对应的旋转矩阵,它把 (1,0,0) 转到哪里?(b) 绕 (1,1,1)/3 转 120° 的旋转矩阵是什么?用几何直觉解释结果。
- 相机中心 :第 1 幅图的外参是 R1= 0.984146−0.111318−0.1380740.0521950.925806−0.3743780.1695050.3612360.916939 , t1=(−88.631577, −61.29909, 520.704736) mm。求相机中心 C1、它到棋盘中心 (100, 62.5, 0) 的距离,以及光轴与棋盘法向量的夹角。
- 相对位姿 :求从第 0 幅图的相机到第 6 幅图的相机的相对位姿 (R60,t60),两台相机的光轴之间转了多少度?光心相距多远?
- 分解投影矩阵 :把第 5 幅图的投影矩阵乘以 −0.01,得到 P= −6.095618−0.704591−0.0023191.192984−3.1973980.005531−1.439049−4.955028−0.008002−400.808204−785.325615−5.272095 。 用附录的
decompose_P分解出 K、 R、 t 和相机中心。如果跳过" detM<0 时取反"这一步,直接对 M 做 RQ 分解,得到的 R 的行列式是多少?为什么? - 编程题:构造一个看向棋盘中心的相机 。相机放在 C=(−150, −50, −350) mm,看向棋盘中心 T=(100, 62.5, 0),相机的"下方"尽量对齐世界的 +Yw 方向(棋盘的"下")。 (a) 写出构造 R 的步骤: zc 沿视线方向, xc=normalize(d×zc)( d=(0,1,0)), yc=zc×xc, R 的三行依次是 xc,yc,zc。为什么是"行"? (b) 求 R、 t 和旋转向量。棋盘中心投影到哪个像素?为什么? (c) 54 个角点(理想针孔)落在画面的什么范围?棋盘有没有出画?
参考答案
- A: A⊤A=I, detA=1,是旋转矩阵。 trA=2.6, cosθ=0.8, θ=36.87°; A−A⊤ 只有 (1,2)、 (2,1) 元素非零,转轴是 z 轴,旋转向量 (0, 0, 0.643501)(0.643501 弧度 = 36.87°)。 B:正交,但 detB=−1,是关于 xy 平面的镜面反射,不是旋转。 C:正交, detC=1,是旋转矩阵, trC=0, cosθ=−1/2, θ=120°;旋转向量 (1.2092, 1.2092, 1.2092),即绕 (1,1,1)/3 转 120°( 1.2092=(2π/3)/3 )。 D: detD=1,但 D⊤D−I 的最大元素是 0.1,不正交,是一个剪切,不是旋转。可见只看行列式不够,两个条件缺一不可。
- (a) θ=π/2, k=(0,0,1), sinθ=1, 1−cosθ=1, k×2=diag(−1,−1,0), R=I+k×+k×2= 010−100001 =Rz(90°),把 (1,0,0) 转到 (0,1,0)。(b) cos120°=−1/2, sin120°=3 /2, k=(1,1,1)/3 。 k×2=kk⊤−I,对角元 1/3−1=−2/3,非对角元 1/3。代入得对角元 1+1.5×(−2/3)=0; (2,1) 元素 23 ⋅3 1+1.5×31=1, (1,2) 元素 −21+21=0,依此类推, R= 010001100 ,正是练习 1 的 C(附录
rodrigues验证一致)。它把 x 轴转到 y 轴、 y 轴转到 z 轴、 z 轴转到 x 轴:三根坐标轴关于 (1,1,1) 对称,转三分之一圈正好轮换一次。 - C1=−R1⊤t1=(152.298445, 256.317729, −440.287364) mm,到棋盘中心的距离 483.89 mm(与第三节表格的 483.9 一致)。光轴在世界系里是 R1 的第三行 (−0.138074, −0.374378, 0.916939),与法向量的夹角 arccos0.916939=23.52°,与第 00 篇表格里第 1 幅图的倾斜角 23.5° 一致。
- R60=R6R0⊤, t60=t6−R60t0=(−96.765878, 82.701307, −7.528983) mm。 R60 的旋转向量长度对应 33.736°,所以两台相机的朝向差 33.736°。光心距离 ∣t60∣=∣C6−C0∣=127.514 mm。
- detM<0,先取反再分解,得 K= 5500005450322.52361 (与真值最大差 1.1×10⁻¹³), R= 0.9723080.0288580.2319140.1073990.826177−0.553079−0.2075630.5626710.800199 , t=(−236.262242, −84.199767, 527.209468) mm,相机中心 (109.88224, 386.527033, −423.535143) mm,与
null_vector(P)和第三节表格一致。如果不取反,RQ 分解仍然会给出对角元为正的 K(它在构造上就是正的),于是负号只能留在 R 里,得到的 R 行列式是 −1:它是"旋转 × 镜像",不是合法的旋转矩阵,相应的 t 也会变号,算出的相机跑到了棋盘背面。 - (a) zc=(T−C)/∥T−C∥。 xc=d×zc:当相机正对 +Zw 时, (0,1,0)×(0,0,1)=(1,0,0),正是"右"。 yc=zc×xc 保证右手系,它与 d 不一定平行,只是尽量接近。因为第一节第 2 小节说过, R 的行是相机坐标轴在世界系里的方向。(b) R= 0.813733−0.1470790.56232200.9674550.253045−0.581238−0.2059110.78725 (行列式 1), t=−RC=(−81.373347, −45.757987, 372.538032) mm,旋转向量 (0.247554, −0.616819, −0.079332),转角 38.35°。棋盘中心投影到 (322.5, 236.0),正好是主点:它在光轴上,相机坐标是 (0,0,444.585), x=y=0。深度 444.585 mm 就是 ∥T−C∥=2502+112.52+3502 。(c) 角点的 u 在 202.4~414.8、 v 在 151.5~337.4 之间;连黑白方格的外边界都在 163.6, 436.0×122.0, 377.7 之内,没有出画。光轴与棋盘法向量的夹角是 38.07°。这种"look-at"构造在第 08 篇放置虚拟相机、在 OpenGL 系列里构造
gluLookAt时都会用到(OpenGL 版本的 y 和 z 方向相反)。
附录:完整代码
下面的代码验证了本篇的全部结论:旋转矩阵的性质和欧拉角,从零实现的 Rodrigues 公式及其逆,相机中心与位姿的求逆、复合,投影矩阵的 RQ 分解和零空间,反投影到棋盘平面,单应矩阵,以及 OpenCV 到 OpenGL 的换算。只依赖 numpy 和 matplotlib,保存为 example.py 后运行 python example.py 即可(约 3 秒)。第 1 部分与第 00 篇相同;rodrigues、rodrigues_inv、camera_center、decompose_P、backproject_to_board、homography 后面各篇会继续用到。
python
"""相机模型与标定自学教程 02:外参 [R|t] 与完整投影链路 ------ 附录代码

本篇讨论外参,用 numpy 验证文中的每个结论:
  1. 旋转矩阵的性质,欧拉角的组合顺序,Rodrigues 公式及其逆(旋转向量 <-> 旋转矩阵);
  2. 外参的两种读法:t 是世界原点在相机系里的坐标,相机中心 C = -R^T t;
     位姿求逆与复合,15 个相机在棋盘坐标系里的位置;
  3. 投影矩阵 P = K[R|t] 的 11 个自由度:从 P 反过来分解出 K、R、t 和相机中心;
  4. 反投影:从像素出发的视线与棋盘平面求交,深度与距离,单应矩阵 H = K[r1 r2 t];
  5. OpenCV 与 OpenGL 相机坐标系的换算。
运行:python example.py
"""
import numpy as np
import matplotlib.pyplot as plt

plt.rcParams["font.sans-serif"] = ["Microsoft YaHei", "SimHei", "DejaVu Sans"]
plt.rcParams["axes.unicode_minus"] = False

# ---------------- 1. 虚拟相机与棋盘格(与第 00 篇相同) ----------------
IMG_W, IMG_H = 640, 480          # 图像宽、高(像素)
FX, FY = 550.0, 545.0            # 以像素为单位的焦距
CX, CY = 322.5, 236.0            # 主点(像素)
SKEW = 0.0                       # 斜切参数
DIST = np.array([-0.28, 0.08, 0.001, -0.0005, 0.0])   # k1, k2, p1, p2, k3

BOARD_COLS, BOARD_ROWS = 9, 6    # 内角点:每行 9 个,共 6 行
SQUARE = 25.0                    # 方格边长(mm)
MARGIN = 0.6                     # 棋盘外的白边宽度(以方格边长为单位)
N_VIEWS, SEED = 15, 2023         # 标准数据集的图像数与随机种子
IDX = BOARD_COLS * BOARD_ROWS - 1   # 第 00 篇手算过的角点 #53


def camera_matrix(fx=FX, fy=FY, cx=CX, cy=CY, skew=SKEW):
    """内参矩阵 K。"""
    return np.array([[fx, skew, cx],
                     [0.0, fy, cy],
                     [0.0, 0.0, 1.0]])


K_TRUE = camera_matrix()


def board_points(cols=BOARD_COLS, rows=BOARD_ROWS, square=SQUARE):
    """内角点的世界坐标 (rows*cols, 3),原点在第一个内角点,按行排列。"""
    j, i = np.mgrid[0:rows, 0:cols]
    return np.stack([i.ravel() * square, j.ravel() * square, np.zeros(rows * cols)], axis=1)


def board_outline(margin=0.0, n=40):
    """棋盘格的外边界,每条边取 n 个点,世界坐标 (4n, 3)。"""
    x0, x1 = -(1 + margin) * SQUARE, (BOARD_COLS + margin) * SQUARE
    y0, y1 = -(1 + margin) * SQUARE, (BOARD_ROWS + margin) * SQUARE
    s = np.linspace(0, 1, n, endpoint=False)
    edges = [(x0 + (x1 - x0) * s, np.full(n, y0)), (np.full(n, x1), y0 + (y1 - y0) * s),
             (x1 - (x1 - x0) * s, np.full(n, y1)), (np.full(n, x0), y1 - (y1 - y0) * s)]
    xy = np.concatenate([np.stack(e, axis=1) for e in edges])
    return np.hstack([xy, np.zeros((len(xy), 1))])


def distort(x, y, dist=DIST):
    """Brown--Conrady 畸变模型(第 03 篇详细讲)。"""
    k1, k2, p1, p2, k3 = dist
    r2 = x * x + y * y
    radial = 1 + k1 * r2 + k2 * r2 ** 2 + k3 * r2 ** 3
    return (x * radial + 2 * p1 * x * y + p2 * (r2 + 2 * x * x),
            y * radial + p1 * (r2 + 2 * y * y) + 2 * p2 * x * y)


def undistort_normalized(xd, yd, dist=DIST, n_iter=20):
    """distort 的逆,不动点迭代(第 03 篇详细讲)。"""
    k1, k2, p1, p2, k3 = dist
    xd, yd = np.asarray(xd, dtype=float), np.asarray(yd, dtype=float)
    x, y = xd.copy(), yd.copy()
    for _ in range(n_iter):
        r2 = x * x + y * y
        radial = 1 + k1 * r2 + k2 * r2 ** 2 + k3 * r2 ** 3
        x = (xd - 2 * p1 * x * y - p2 * (r2 + 2 * x * x)) / radial
        y = (yd - p1 * (r2 + 2 * y * y) - 2 * p2 * x * y) / radial
    return x, y


def project(Xw, R, t, K=K_TRUE, dist=DIST):
    """第 00 篇的逐步投影:世界 -> 相机 -> 归一化 -> 畸变 -> 像素。dist=None 为理想针孔。"""
    Xc = Xw @ R.T + t
    x, y = Xc[:, 0] / Xc[:, 2], Xc[:, 1] / Xc[:, 2]
    if dist is not None:
        x, y = distort(x, y, dist)
    return np.stack([K[0, 0] * x + K[0, 1] * y + K[0, 2], K[1, 1] * y + K[1, 2]], axis=1)


def pixel_to_normalized(u, v, K=K_TRUE, dist=DIST):
    """像素坐标 -> 去畸变后的归一化坐标 (x, y)。dist=None 表示不考虑畸变。"""
    yd = (np.asarray(v, dtype=float) - K[1, 2]) / K[1, 1]
    xd = (np.asarray(u, dtype=float) - K[0, 2] - K[0, 1] * yd) / K[0, 0]
    if dist is None:
        return xd, yd
    return undistort_normalized(xd, yd, dist)


def rot_x(a):
    c, s = np.cos(a), np.sin(a)
    return np.array([[1, 0, 0], [0, c, -s], [0, s, c]])


def rot_y(a):
    c, s = np.cos(a), np.sin(a)
    return np.array([[c, 0, s], [0, 1, 0], [-s, 0, c]])


def rot_z(a):
    c, s = np.cos(a), np.sin(a)
    return np.array([[c, -s, 0], [s, c, 0], [0, 0, 1]])


def random_pose(rng, max_tilt=35.0, max_roll=15.0, depth_range=(260.0, 520.0), border=8):
    """与第 00 篇相同的随机姿态(X_c = R X_w + t),R = rot_z(c) rot_y(b) rot_x(a)。"""
    center = np.array([(BOARD_COLS - 1) / 2 * SQUARE, (BOARD_ROWS - 1) / 2 * SQUARE, 0.0])
    outline = board_outline()
    while True:
        a, b = np.radians(rng.uniform(-max_tilt, max_tilt, 2))
        c = np.radians(rng.uniform(-max_roll, max_roll))
        R = rot_z(c) @ rot_y(b) @ rot_x(a)
        depth = rng.uniform(*depth_range)
        u0, v0 = rng.uniform(0.15, 0.85) * IMG_W, rng.uniform(0.15, 0.85) * IMG_H
        t = depth * np.array([(u0 - CX) / FX, (v0 - CY) / FY, 1.0]) - R @ center
        uv = project(outline, R, t, dist=None)
        if (uv.min(axis=0) >= border).all() and (uv[:, 0].max() <= IMG_W - 1 - border) \
                and (uv[:, 1].max() <= IMG_H - 1 - border):
            return R, t


def make_views(n_views=N_VIEWS, seed=SEED):
    """全系列的标准数据集:n_views 个棋盘格姿态 [(R, t), ...]。"""
    rng = np.random.default_rng(seed)
    return [random_pose(rng) for _ in range(n_views)]


# ---------------- 2. 旋转:欧拉角、Rodrigues 公式 ----------------
def euler_zyx(R):
    """把 R = rot_z(c) rot_y(b) rot_x(a) 分解回 (a, b, c)(弧度),要求 |b| < 90°。"""
    b = -np.arcsin(R[2, 0])
    a = np.arctan2(R[2, 1], R[2, 2])
    c = np.arctan2(R[1, 0], R[0, 0])
    return a, b, c


def skew(k):
    """叉积矩阵 [k]_x:[k]_x v = k × v。"""
    return np.array([[0.0, -k[2], k[1]],
                     [k[2], 0.0, -k[0]],
                     [-k[1], k[0], 0.0]])


def rodrigues(rvec):
    """旋转向量 rvec = θ k(|k| = 1)-> 旋转矩阵:R = I + sinθ [k]_x + (1 - cosθ) [k]_x^2。"""
    rvec = np.asarray(rvec, dtype=float)
    theta = np.linalg.norm(rvec)
    if theta < 1e-12:
        return np.eye(3) + skew(rvec)               # 一阶近似,θ -> 0 时精确
    Kx = skew(rvec / theta)
    return np.eye(3) + np.sin(theta) * Kx + (1 - np.cos(theta)) * Kx @ Kx


def rodrigues_inv(R):
    """旋转矩阵 -> 旋转向量:θ = arccos((tr R - 1)/2),k 由 R - R^T 的反对称部分给出。"""
    cos_t = np.clip((np.trace(R) - 1) / 2, -1.0, 1.0)
    theta = np.arccos(cos_t)
    w = np.array([R[2, 1] - R[1, 2], R[0, 2] - R[2, 0], R[1, 0] - R[0, 1]]) / 2   # = sinθ k
    if theta < 1e-12:
        return w
    if np.pi - theta < 1e-6:                        # θ ≈ 180°:sinθ ≈ 0,改用 R + I = 2 k k^T
        B = (R + np.eye(3)) / 2
        k = B[:, np.argmax(np.diag(B))]
        return theta * k / np.linalg.norm(k)
    return theta * w / np.sin(theta)


def exp_series(Wx, n_terms=30):
    """矩阵指数 exp(W) 的泰勒级数 I + W + W^2/2! + ...,用来核对 Rodrigues 公式。"""
    out, term = np.eye(3), np.eye(3)
    for n in range(1, n_terms):
        term = term @ Wx / n
        out = out + term
    return out


# ---------------- 3. 位姿:相机中心、求逆、复合 ----------------
def camera_center(R, t):
    """相机光心在世界坐标系里的位置 C = -R^T t。"""
    return -R.T @ t


def invert_pose(R, t):
    """X_c = R X_w + t 的逆变换:X_w = R^T X_c - R^T t。"""
    return R.T, -R.T @ t


def compose(R2, t2, R1, t1):
    """先做 (R1, t1),再做 (R2, t2):X'' = R2 (R1 X + t1) + t2。"""
    return R2 @ R1, R2 @ t1 + t2


def to_4x4(R, t):
    """把 (R, t) 写成 4×4 齐次变换矩阵。"""
    T = np.eye(4)
    T[:3, :3], T[:3, 3] = R, t
    return T


# ---------------- 4. 投影矩阵的分解 ----------------
def projection_matrix(K, R, t):
    """3×4 投影矩阵 P = K [R | t]。"""
    return K @ np.hstack([R, t.reshape(3, 1)])


def rq3(M):
    """把 3×3 矩阵分解成 M = K R:K 上三角、对角元为正,R 是正交矩阵。

    从最后一行往上做 Gram--Schmidt:M 的第 3 行 = K33 r3,第 2 行 = K22 r2 + K23 r3,
    第 1 行 = K11 r1 + K12 r2 + K13 r3(r_i 是 R 的行)。
    """
    m1, m2, m3 = M
    k33 = np.linalg.norm(m3)
    r3 = m3 / k33
    k23 = m2 @ r3
    k22 = np.linalg.norm(m2 - k23 * r3)
    r2 = (m2 - k23 * r3) / k22
    k13, k12 = m1 @ r3, m1 @ r2
    k11 = np.linalg.norm(m1 - k12 * r2 - k13 * r3)
    r1 = (m1 - k12 * r2 - k13 * r3) / k11
    K = np.array([[k11, k12, k13], [0.0, k22, k23], [0.0, 0.0, k33]])
    return K, np.stack([r1, r2, r3])


def decompose_P(P):
    """P(只确定到一个比例因子)-> K(K33 = 1)、R(行列式为 +1)、t。"""
    if np.linalg.det(P[:, :3]) < 0:                 # P 和 -P 是同一个投影,选 det(KR) > 0 的那个
        P = -P
    K, R = rq3(P[:, :3])
    t = np.linalg.solve(K, P[:, 3])
    return K / K[2, 2], R, t


def null_vector(P):
    """P 的零空间(SVD 最小奇异值对应的右奇异向量),归一化成齐次坐标 (X, Y, Z, 1)。"""
    _, _, Vt = np.linalg.svd(P)
    c = Vt[-1]
    return c[:3] / c[3]


# ---------------- 5. 反投影与单应矩阵 ----------------
def backproject_to_board(uv, R, t, K=K_TRUE, dist=DIST):
    """像素 (N, 2) -> 视线与棋盘平面 Z_w = 0 的交点(世界坐标 (N, 3))。

    视线在世界系里是 X_w = C + λ d_w,C = -R^T t,d_w = R^T (x, y, 1);
    令 Z_w = 0 解出 λ = -C_z / d_wz。
    """
    x, y = pixel_to_normalized(uv[:, 0], uv[:, 1], K, dist)
    d_w = np.stack([x, y, np.ones_like(x)], axis=1) @ R      # 每行是 R^T (x, y, 1)
    C = camera_center(R, t)
    lam = -C[2] / d_w[:, 2]
    return C + lam[:, None] * d_w


def homography(K, R, t):
    """棋盘平面 (X_w, Y_w, 1) -> 像素的单应矩阵 H = K [r1 r2 t](理想针孔)。"""
    return K @ np.column_stack([R[:, 0], R[:, 1], t])


# OpenCV 相机系(x 右、y 下、z 朝前)-> OpenGL 相机系(x 右、y 上、看向 -z)
CV_TO_GL = np.diag([1.0, -1.0, -1.0])


if __name__ == "__main__":
    np.set_printoptions(precision=6, suppress=True)
    poses = make_views()
    R, t = poses[0]
    Xw = board_points()

    # ---------------- 6. 旋转矩阵的性质 ----------------
    print("第 0 幅图的 R:")
    for row in R:
        print("   ", "  ".join(f"{e:9.6f}" for e in row))
    print(f"|R^T R - I| 的最大元素 {np.abs(R.T @ R - np.eye(3)).max():.1e},det R = {np.linalg.det(R):.6f}")
    print(f"第 1 列 r1 = {R[:, 0]}:世界 X 轴在相机系里的方向")
    print(f"第 3 行   = {R[2]}:相机光轴 z_c 在世界系里的方向")
    a, b, c = euler_zyx(R)
    print(f"欧拉角 R = rot_z(c) rot_y(b) rot_x(a):a = {np.degrees(a):.4f}°,"
          f"b = {np.degrees(b):.4f}°,c = {np.degrees(c):.4f}°")
    print(f"  用这三个角重建 R 的最大误差 {np.abs(rot_z(c) @ rot_y(b) @ rot_x(a) - R).max():.1e}")
    q = np.radians(90)
    print("rot_x(90°) rot_y(90°) =\n", (rot_x(q) @ rot_y(q)).round(12) + 0.0)   # + 0.0 去掉 -0
    print("rot_y(90°) rot_x(90°) =\n", (rot_y(q) @ rot_x(q)).round(12) + 0.0)

    # ---------------- 7. Rodrigues 公式 ----------------
    rvec = rodrigues_inv(R)
    theta = np.linalg.norm(rvec)
    print(f"\n旋转向量 rvec = {rvec},转角 θ = {np.degrees(theta):.4f}°,转轴 k = {rvec / theta}")
    print(f"  tr R = {np.trace(R):.6f},cos θ = (tr R - 1)/2 = {(np.trace(R) - 1) / 2:.6f}")
    print(f"  rodrigues(rvec) 与 R 的最大差 {np.abs(rodrigues(rvec) - R).max():.1e}")
    print(f"  与矩阵指数级数 exp([rvec]_x) 的最大差 {np.abs(exp_series(skew(rvec)) - R).max():.1e}")
    for deg in (1.0, 5.0, 20.0):
        w = np.radians(deg) * np.array([0.6, 0.0, 0.8])
        err = np.abs(rodrigues(w) - (np.eye(3) + skew(w))).max()
        print(f"  转 {deg:4.1f}° 时一阶近似 I + [rvec]_x 的最大误差 {err:.2e}")
    for name, Rt in (("θ = 180°", rot_y(np.pi)), ("θ = 0", np.eye(3))):
        rv = rodrigues_inv(Rt)
        print(f"  {name}:rvec = {rv + 0.0},重建误差 {np.abs(rodrigues(rv) - Rt).max():.1e}")

    # ---------------- 8. 外参的两种读法 ----------------
    C = camera_center(R, t)
    print(f"\nt = {t} mm:世界原点(棋盘第一个内角点)在相机系里的坐标")
    print(f"C = -R^T t = {C} mm:相机光心在棋盘坐标系里的位置")
    print(f"|t| = {np.linalg.norm(t):.4f},|C| = {np.linalg.norm(C):.4f}(同一段距离)")
    print(f"把 C 变到相机系:R C + t = {(R @ C + t).round(12) + 0.0}")
    Ri, ti = invert_pose(R, t)
    print(f"逆变换 (R^T, -R^T t) 与原变换复合:4×4 矩阵乘积与 I 的最大差 "
          f"{np.abs(to_4x4(Ri, ti) @ to_4x4(R, t) - np.eye(4)).max():.1e}")
    tilt = np.degrees(np.arccos(R[2, 2]))
    print(f"光轴与棋盘法向量的夹角 arccos(R33) = {tilt:.2f}°")

    R1, t1 = poses[1]
    R10, t10 = compose(R1, t1, *invert_pose(R, t))    # 相机 0 系 -> 世界 -> 相机 1 系
    C1 = camera_center(R1, t1)
    print(f"\n相机 0 -> 相机 1 的相对位姿:转角 {np.degrees(np.linalg.norm(rodrigues_inv(R10))):.3f}°,"
          f"t_10 = {t10} mm")
    print(f"  两个光心的距离 |C1 - C0| = {np.linalg.norm(C1 - C):.4f} mm = |t_10| = {np.linalg.norm(t10):.4f} mm")
    Xc0 = R @ Xw[IDX] + t
    print(f"  角点 #{IDX}:R_10 X_c0 + t_10 = {R10 @ Xc0 + t10},R1 X_w + t1 = {R1 @ Xw[IDX] + t1}")

    centre = np.array([(BOARD_COLS - 1) / 2 * SQUARE, (BOARD_ROWS - 1) / 2 * SQUARE, 0.0])
    print("\n15 个相机在棋盘坐标系里的位置(mm),以及到棋盘中心的距离:")
    print("  图        C_x       C_y       C_z    距离   旋转角/°")
    for k, (R_, t_) in enumerate(poses):
        Ck = camera_center(R_, t_)
        print(f"  {k:2d}  {Ck[0]:9.1f} {Ck[1]:9.1f} {Ck[2]:9.1f} {np.linalg.norm(Ck - centre):7.1f}"
              f"  {np.degrees(np.linalg.norm(rodrigues_inv(R_))):8.2f}")

    # ---------------- 9. 分解投影矩阵 ----------------
    P = -3.7 * projection_matrix(K_TRUE, R, t)            # 故意乘一个负的比例因子
    K_hat, R_hat, t_hat = decompose_P(P)
    print("\n从 -3.7 K[R|t] 分解出的 K =\n", K_hat)
    print(f"  K、R、t 的最大误差:{np.abs(K_hat - K_TRUE).max():.1e},{np.abs(R_hat - R).max():.1e},"
          f"{np.abs(t_hat - t).max():.1e}")
    print(f"  P 的零空间 = {null_vector(P)},-R^T t = {C}")
    print(f"  自由度:12 个元素 - 1 个比例 = 11 = K 的 5 个 + R 的 3 个 + t 的 3 个")

    # ---------------- 10. 反投影、深度与距离 ----------------
    uv = project(Xw, R, t)                                # 图像里(带畸变)的角点
    print(f"\n角点 #{IDX} 的像素 {uv[IDX]} 反投影到棋盘平面:")
    back = backproject_to_board(uv, R, t)
    print(f"  先去畸变:{back[IDX]},54 个角点的最大误差 {np.abs(back - Xw).max():.1e} mm")
    naive = backproject_to_board(uv, R, t, dist=None)
    e = np.linalg.norm(naive - Xw, axis=1)
    print(f"  忽略畸变:{naive[IDX]},误差 {e[IDX]:.2f} mm;54 个角点平均 {e.mean():.2f} mm、最大 {e.max():.2f} mm")
    Xc = R @ Xw[IDX] + t
    rng_ = np.linalg.norm(Xc)
    print(f"  深度 Z_c = {Xc[2]:.4f} mm,距离 |X_c| = {rng_:.4f} mm,"
          f"比值 sqrt(1 + x^2 + y^2) = {rng_ / Xc[2]:.5f}")
    xc, yc = pixel_to_normalized(np.array([-0.5]), np.array([-0.5]), dist=None)
    print(f"  画面左上角(理想针孔)的比值 {np.sqrt(1 + xc[0] ** 2 + yc[0] ** 2):.5f}")

    H = homography(K_TRUE, R, t)
    print("\n单应矩阵 H = K [r1 r2 t](除以 H33)=\n", H / H[2, 2])
    h = H @ np.array([Xw[IDX, 0], Xw[IDX, 1], 1.0])
    print(f"  H (200, 125, 1) -> ({h[0] / h[2]:.2f}, {h[1] / h[2]:.2f})")
    g = np.linalg.solve(H, np.array([*project(Xw[IDX:IDX + 1], R, t, dist=None)[0], 1.0]))
    print(f"  H^-1 把理想像素变回棋盘坐标 ({g[0] / g[2]:.4f}, {g[1] / g[2]:.4f})")

    # ---------------- 11. OpenCV 与 OpenGL 相机坐标系 ----------------
    print(f"\n角点 #{IDX}:OpenCV 相机系 {Xc},OpenGL 相机系 {CV_TO_GL @ Xc + 0.0}")
    print(f"diag(1, -1, -1) 的行列式 {np.linalg.det(CV_TO_GL):.0f},"
          f"它是绕 x 轴转 180°:rodrigues((π, 0, 0)) = diag{np.diag(rodrigues([np.pi, 0, 0])).round(12) + 0.0}")
    V = to_4x4(CV_TO_GL @ R, CV_TO_GL @ t)
    print("OpenGL 的视图矩阵 V = diag(1, -1, -1, 1) [R t; 0 1] =\n", V)

    fig = plt.figure(figsize=(7, 6))
    ax = fig.add_subplot(projection="3d")
    ax.plot(*board_outline().T, color="k")
    for R_, t_ in poses:
        Ck = camera_center(R_, t_)
        ax.scatter(*Ck, color="tab:blue")
        ax.plot(*np.stack([Ck, Ck + 60 * R_[2]]).T, color="tab:orange")   # 光轴方向
    ax.set_xlabel("X_w")
    ax.set_ylabel("Y_w")
    ax.set_zlabel("Z_w")
    ax.set_title("15 个相机在棋盘坐标系里的位置(橙线是光轴)")
    plt.tight_layout()
    plt.show()
运行输出:
text
第 0 幅图的 R:
     0.922977   0.334462  -0.190393
    -0.189542   0.825598   0.531471
     0.334945  -0.454448   0.825402
|R^T R - I| 的最大元素 1.2e-17,det R = 1.000000
第 1 列 r1 = [ 0.922977 -0.189542  0.334945]:世界 X 轴在相机系里的方向
第 3 行   = [ 0.334945 -0.454448  0.825402]:相机光轴 z_c 在世界系里的方向
欧拉角 R = rot_z(c) rot_y(b) rot_x(a):a = -28.8362°,b = -19.5692°,c = -11.6049°
  用这三个角重建 R 的最大误差 0.0e+00
rot_x(90°) rot_y(90°) =
 [[0. 0. 1.]
 [1. 0. 0.]
 [0. 1. 0.]]
rot_y(90°) rot_x(90°) =
 [[ 0.  1.  0.]
 [ 0.  0. -1.]
 [-1.  0.  0.]]

旋转向量 rvec = [-0.531245 -0.283069 -0.28235 ],转角 θ = 38.0950°,转轴 k = [-0.799004 -0.425742 -0.424661]
  tr R = 2.573977,cos θ = (tr R - 1)/2 = 0.786989
  rodrigues(rvec) 与 R 的最大差 1.1e-16
  与矩阵指数级数 exp([rvec]_x) 的最大差 2.2e-16
  转  1.0° 时一阶近似 I + [rvec]_x 的最大误差 1.52e-04
  转  5.0° 时一阶近似 I + [rvec]_x 的最大误差 3.81e-03
  转 20.0° 时一阶近似 I + [rvec]_x 的最大误差 6.03e-02
  θ = 180°:rvec = [0.       3.141593 0.      ],重建误差 0.0e+00
  θ = 0:rvec = [0. 0. 0.],重建误差 0.0e+00

t = [-54.603521 -19.210297 370.079863] mm:世界原点(棋盘第一个内角点)在相机系里的坐标
C = -R^T t = [ -77.199807  202.30479  -305.651185] mm:相机光心在棋盘坐标系里的位置
|t| = 374.5793,|C| = 374.5793(同一段距离)
把 C 变到相机系:R C + t = [0. 0. 0.]
逆变换 (R^T, -R^T t) 与原变换复合:4×4 矩阵乘积与 I 的最大差 2.8e-14
光轴与棋盘法向量的夹角 arccos(R33) = 34.37°

相机 0 -> 相机 1 的相对位姿:转角 28.855°,t_10 = [-205.857562   24.177331  175.362102] mm
  两个光心的距离 |C1 - C0| = 271.5028 mm = |t_10| = 271.5028 mm
  角点 #53:R_10 X_c0 + t_10 = [114.722017  32.162989 446.292671],R1 X_w + t1 = [114.722017  32.162989 446.292671]

15 个相机在棋盘坐标系里的位置(mm),以及到棋盘中心的距离:
  图        C_x       C_y       C_z    距离   旋转角/°
   0      -77.2     202.3    -305.7   380.0     38.10
   1      152.3     256.3    -440.3   483.9     24.01
   2      365.8     -72.4    -385.7   487.5     38.06
   3       41.7    -107.2    -396.2   434.9     27.16
   4     -104.2    -135.9    -291.4   407.5     44.86
   5      109.9     386.5    -423.5   533.4     36.93
   6       19.9     119.9    -310.9   326.1      5.83
   7     -268.8     141.2    -355.8   518.5     29.60
   8     -144.1      -0.2    -429.2   497.7     19.34
   9      245.3     199.7    -362.8   414.2     22.93
  10     -135.0     351.9    -324.8   494.4     36.61
  11      177.7     218.7    -466.4   498.0      9.18
  12     -230.5    -180.3    -275.7   494.2     41.20
  13       19.3      41.0    -513.6   520.4     20.83
  14      -71.6      27.8    -302.7   349.7     26.42

从 -3.7 K[R|t] 分解出的 K =
 [[550.    0.  322.5]
 [  0.  545.  236. ]
 [  0.    0.    1. ]]
  K、R、t 的最大误差:1.5e-14,1.1e-16,2.8e-14
  P 的零空间 = [ -77.199807  202.30479  -305.651185],-R^T t = [ -77.199807  202.30479  -305.651185]
  自由度:12 个元素 - 1 个比例 = 11 = K 的 5 个 + R 的 3 个 + t 的 3 个

角点 #53 的像素 [556.601514 298.356522] 反投影到棋盘平面:
  先去畸变:[200. 125.   0.],54 个角点的最大误差 8.5e-14 mm
  忽略畸变:[190.847729 119.691664   0.      ],误差 10.58 mm;54 个角点平均 2.10 mm、最大 10.58 mm
  深度 Z_c = 380.2629 mm,距离 |X_c| = 419.8076 mm,比值 sqrt(1 + x^2 + y^2) = 1.10399
  画面左上角(理想针孔)的比值 1.23822

单应矩阵 H = K [r1 r2 t](除以 H33)=
 [[  1.663578   0.101045 241.35012 ]
 [ -0.065535   0.92602  207.709857]
 [  0.000905  -0.001228   1.      ]]
  H (200, 125, 1) -> (570.99, 302.04)
  H^-1 把理想像素变回棋盘坐标 (200.0000, 125.0000)

角点 #53:OpenCV 相机系 [171.799524  46.081105 380.262891],OpenGL 相机系 [ 171.799524  -46.081105 -380.262891]
diag(1, -1, -1) 的行列式 1,它是绕 x 轴转 180°:rodrigues((π, 0, 0)) = diag[ 1. -1. -1.]
OpenGL 的视图矩阵 V = diag(1, -1, -1, 1) [R t; 0 1] =
 [[   0.922977    0.334462   -0.190393  -54.603521]
 [   0.189542   -0.825598   -0.531471   19.210297]
 [  -0.334945    0.454448   -0.825402 -370.079863]
 [   0.          0.          0.          1.      ]]