STM32人工智能检测-筛选机器人

前言

本文描述了一种使用STM32进行机器人筛选的办法。筛选对象是我的粉s,删选办法是瞪眼法。

问题现象

每次当我的STM32 向外界发出一篇新的的报文,总能在1H之内得到focus,格式如下

c 复制代码
[title][body][tail]

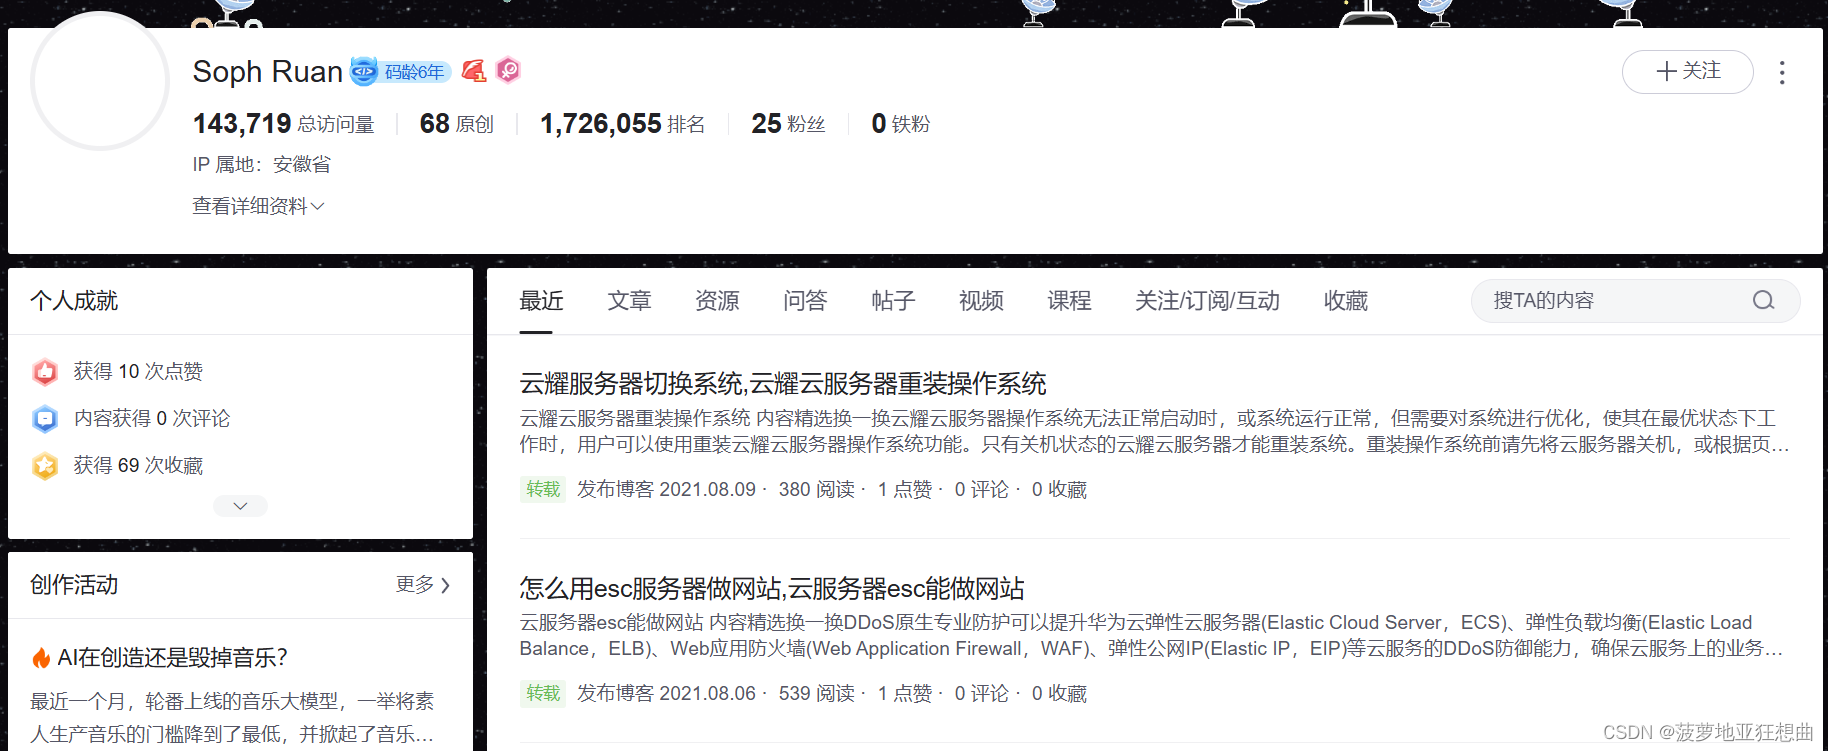
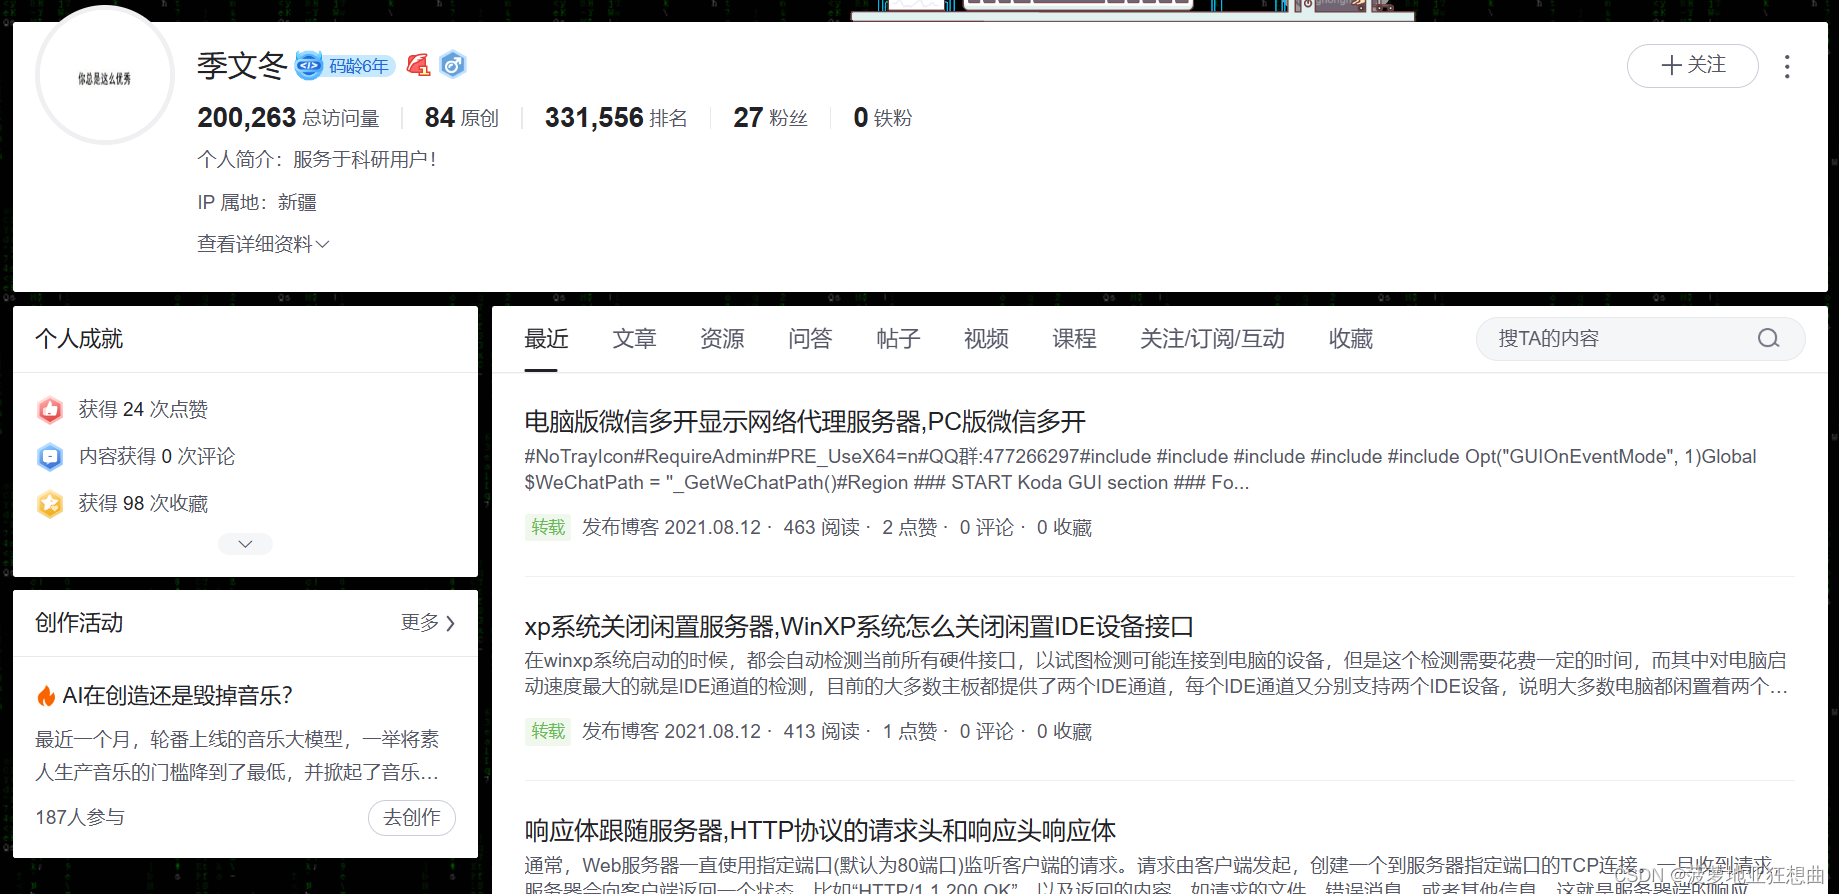
于是我对各个focus 我报文的对象进行了瞪眼法解析,得到结果如下


问题结论

  • 这应该是一个BUG,每个focus我报文的对象,似乎都在2021年8月份发布了与服务器\电脑等相关的响应报文。可以凭借此特性分析是不是机器人。
  • 综上

感悟

可能尝试换一个端口号发布报文,在别的端口号哪里有可能机器人少一点。

相关推荐
风合星语3 天前
2026 具身智能技术实战(一):VLA 到底怎么控制机器人?——用 LeRobot 跑通 SmolVLA 推理
pytorch·机器人·具身智能·vla·lerobot·smolvla
鲁邦通物联网3 天前
图书馆机器人跨楼层运行,机器人梯控低噪设计与架构分析
机器人·巡检机器人·机器人梯控·agv梯控·非侵入式采集·机器人乘梯·机器人自主乘梯
PascalXie3 天前
人形机器人的“眼睛“:多目视觉方案怎么选?
计算机视觉·机器人
广州虚拟动力-动捕&虚拟主播3 天前
产教融合,具身智能数据采集实训室打造五大真实场景
机器人
微信开发api3 天前
微信iPad协议怎么用?基于协议的二次开发实践
微信·机器人·ipad
QYR-分析3 天前
机器人精密运动升级,机器人关节动态旋转密封件行业全景市场报告
人工智能·机器人
QYRdata3 天前
年均增速24.2%!机器人数据湖未来六年增长动能强劲
网络·机器人·服务发现
workflower3 天前
SSH(Struts+Spring+Hibernate)
人工智能·机器学习·机器人·云计算·无人机
微信开发api3 天前
微信机器人接口:REST API vs WebSocket 选型建议
微信·机器人·ipad
别动我齐刘海3 天前
ROS2 Jazzy + C++ 实战路线——ros2_control
c++·人工智能·python·opencv·机器学习·机器人·github