零基础做自动驾驶集成测试(仿真)

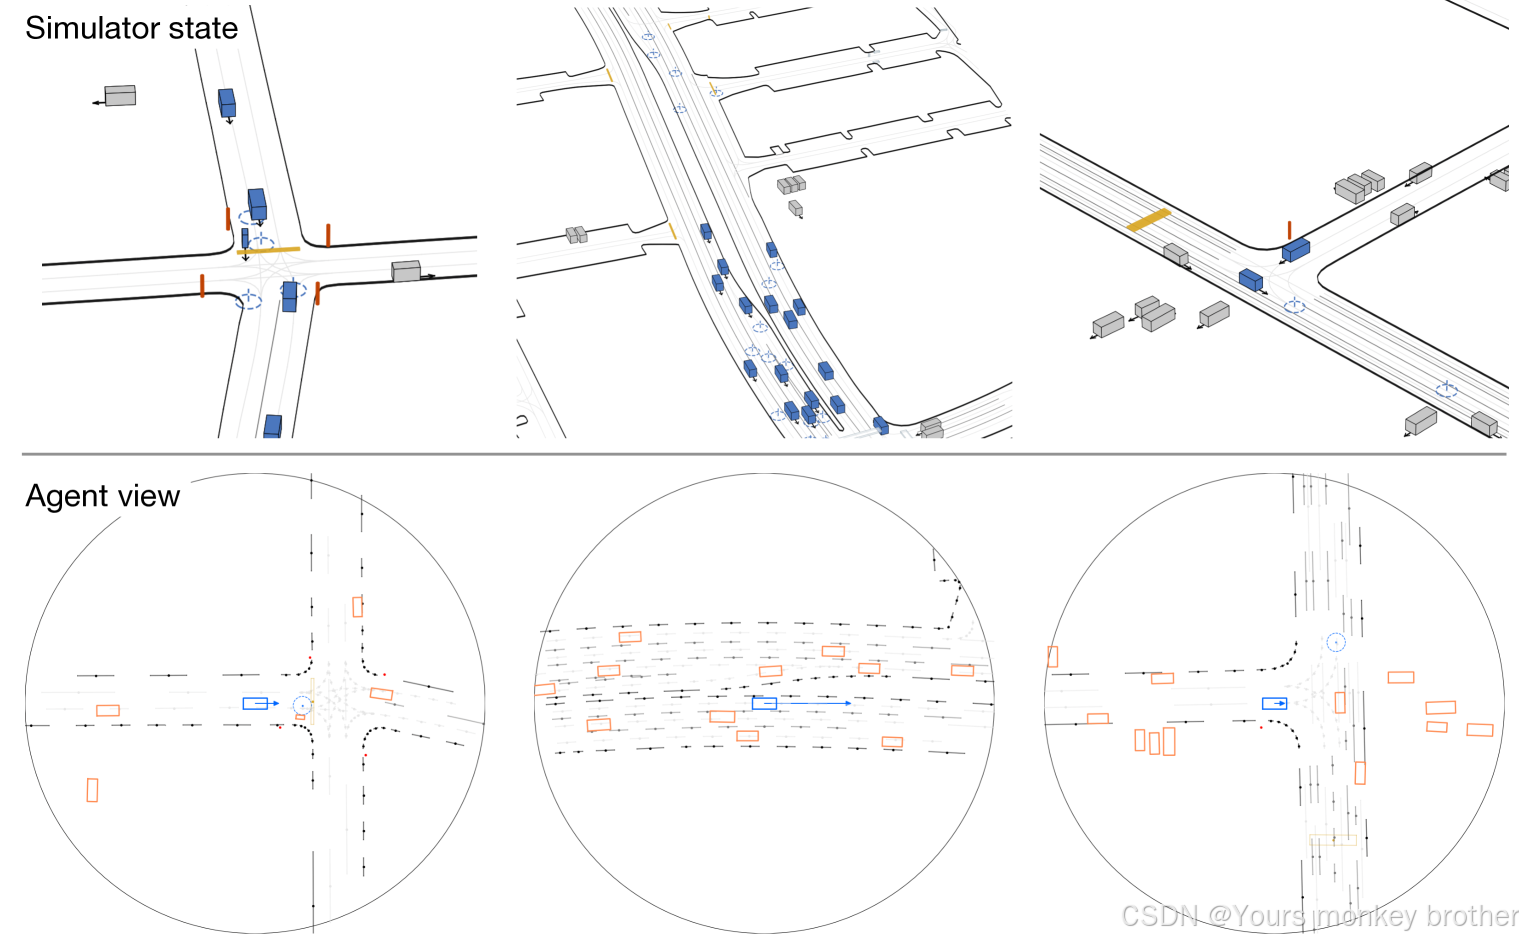
图 1:使用 GPUDrive 进行极快的多代理模拟 。上图 :GPUDrive 中 Waymo Open Motion Dataset 场景的鸟瞰图,方框表示受控智能体,圆圈表示其目标。底部:相应的代理视图,以一个代理为中心。可以根据用户的目标轻松配置观察。在这里,代理通过相对坐标框架提供场景视图。显示的是可配置半径(设置为 50 米)内的附近道路点以及场景中其他代理的相对位置。
这两个领域之间首选技术的差异部分是现实世界多智能体规划中两个截然不同、具有挑战性的组成部分的结果。首先,与零和博弈不同,有必要采用与人相容的策略,没有数据就很难识别。其次,使用现有模拟器很难生成多智能体学习算法所需的数十亿个样本。前一个挑战对于多智能体学习来说很困难,因为算法应该追求的没有明确的均衡概念。后一个问题对模拟器来说是一个挑战,因为很难以适当的高速率模拟隐含的多智能体环境。
为了应对这些挑战并解锁多智能体学习作为生成有能力的自动驾驶规划器的工具,我们推出了 GPUDrive。GPUDrive 是一个模拟器,旨在将真实世界的驾驶数据与模拟速度混合,从而能够将样本效率低但有效的 RL 算法应用于自主规划器的设计。GPUDrive 在消费级和数据中心级 GPU 上都以每秒超过 100 万步的速度运行,并且具有足够轻的内存占用,可以支持数百到数千个同步世界(环境),每个世界有数百个代理。GPUDrive 支持模拟各种传感器模态,从 LIDAR 到类似人类的视锥,使 GPUDrive 可用于研究不同传感器类型对合成代理特性的影响。最后,GPUDrive 从现有的自动驾驶数据集中获取驱动日志和地图,从而能够将模仿学习工具与强化学习算法混合在一起。这使得研究自动驾驶汽车的开发以及人类驾驶、骑行和步行行为模型的学习成为可能。

相关推荐
海雅达手持终端PDA9 天前
巡线、深井、爆管抢修与极寒水网的硬件矩阵怎么配?海雅达水务巡检终端PDA选型指南
android·物联网·5g·集成测试·能源·政务
FungLeo11 天前
成为全栈·Go 后端篇·Go 后端怎么测试:从成功响应到故障后置状态
golang·集成测试·差分测试·成为全栈·后端测试·数据库测试
七夜zippoe13 天前
Agent 测试实战:单元测试、集成测试与 Mock LLM 策略
ai·单元测试·集成测试·mock·agent
Wang2012201315 天前
93k-Sequencer-Controlled Utility Lines
集成测试
艾芯微科技20 天前
HR911130C|汉仁 HANRUN 集成变压器千兆 RJ45 网口参数、电路、PCB 布线、替代与采购避坑
网络·单片机·嵌入式硬件·集成测试·51单片机
艾芯微科技21 天前
DMG2305UX-13|Diodes 20V/5A P 沟道 SOT-23 MOS 管参数、电路应用、替代与丝印避坑
网络·单片机·嵌入式硬件·集成测试·51单片机
无语的小歪歪22 天前
ATF 智测 1.0
python·测试工具·集成测试
海雅达手持终端PDA24 天前
配电台区杆塔巡检老卡死?海雅达Model 4/HDT500实测
人工智能·物联网·集成测试·能源·政务
艾芯微科技1 个月前
ETA1637S2G|钰泰同步升压 LED 背光驱动 SOT23-6,0.1% 超低占空比 PWM 调光
网络·单片机·嵌入式硬件·集成测试·51单片机
艾芯微科技1 个月前
CJX3134K 长晶双 N 沟道 MOS 管详解|SOT-563 20V 小型电源开关方案
网络·单片机·嵌入式硬件·集成测试·51单片机