睿抗足球机器人

目录

大框架

战术

Lua脚本语言编辑环境


大框架

策略脚本(LUA-官方脚本)、决策算法(C++-自定义)、ROS系统

战术
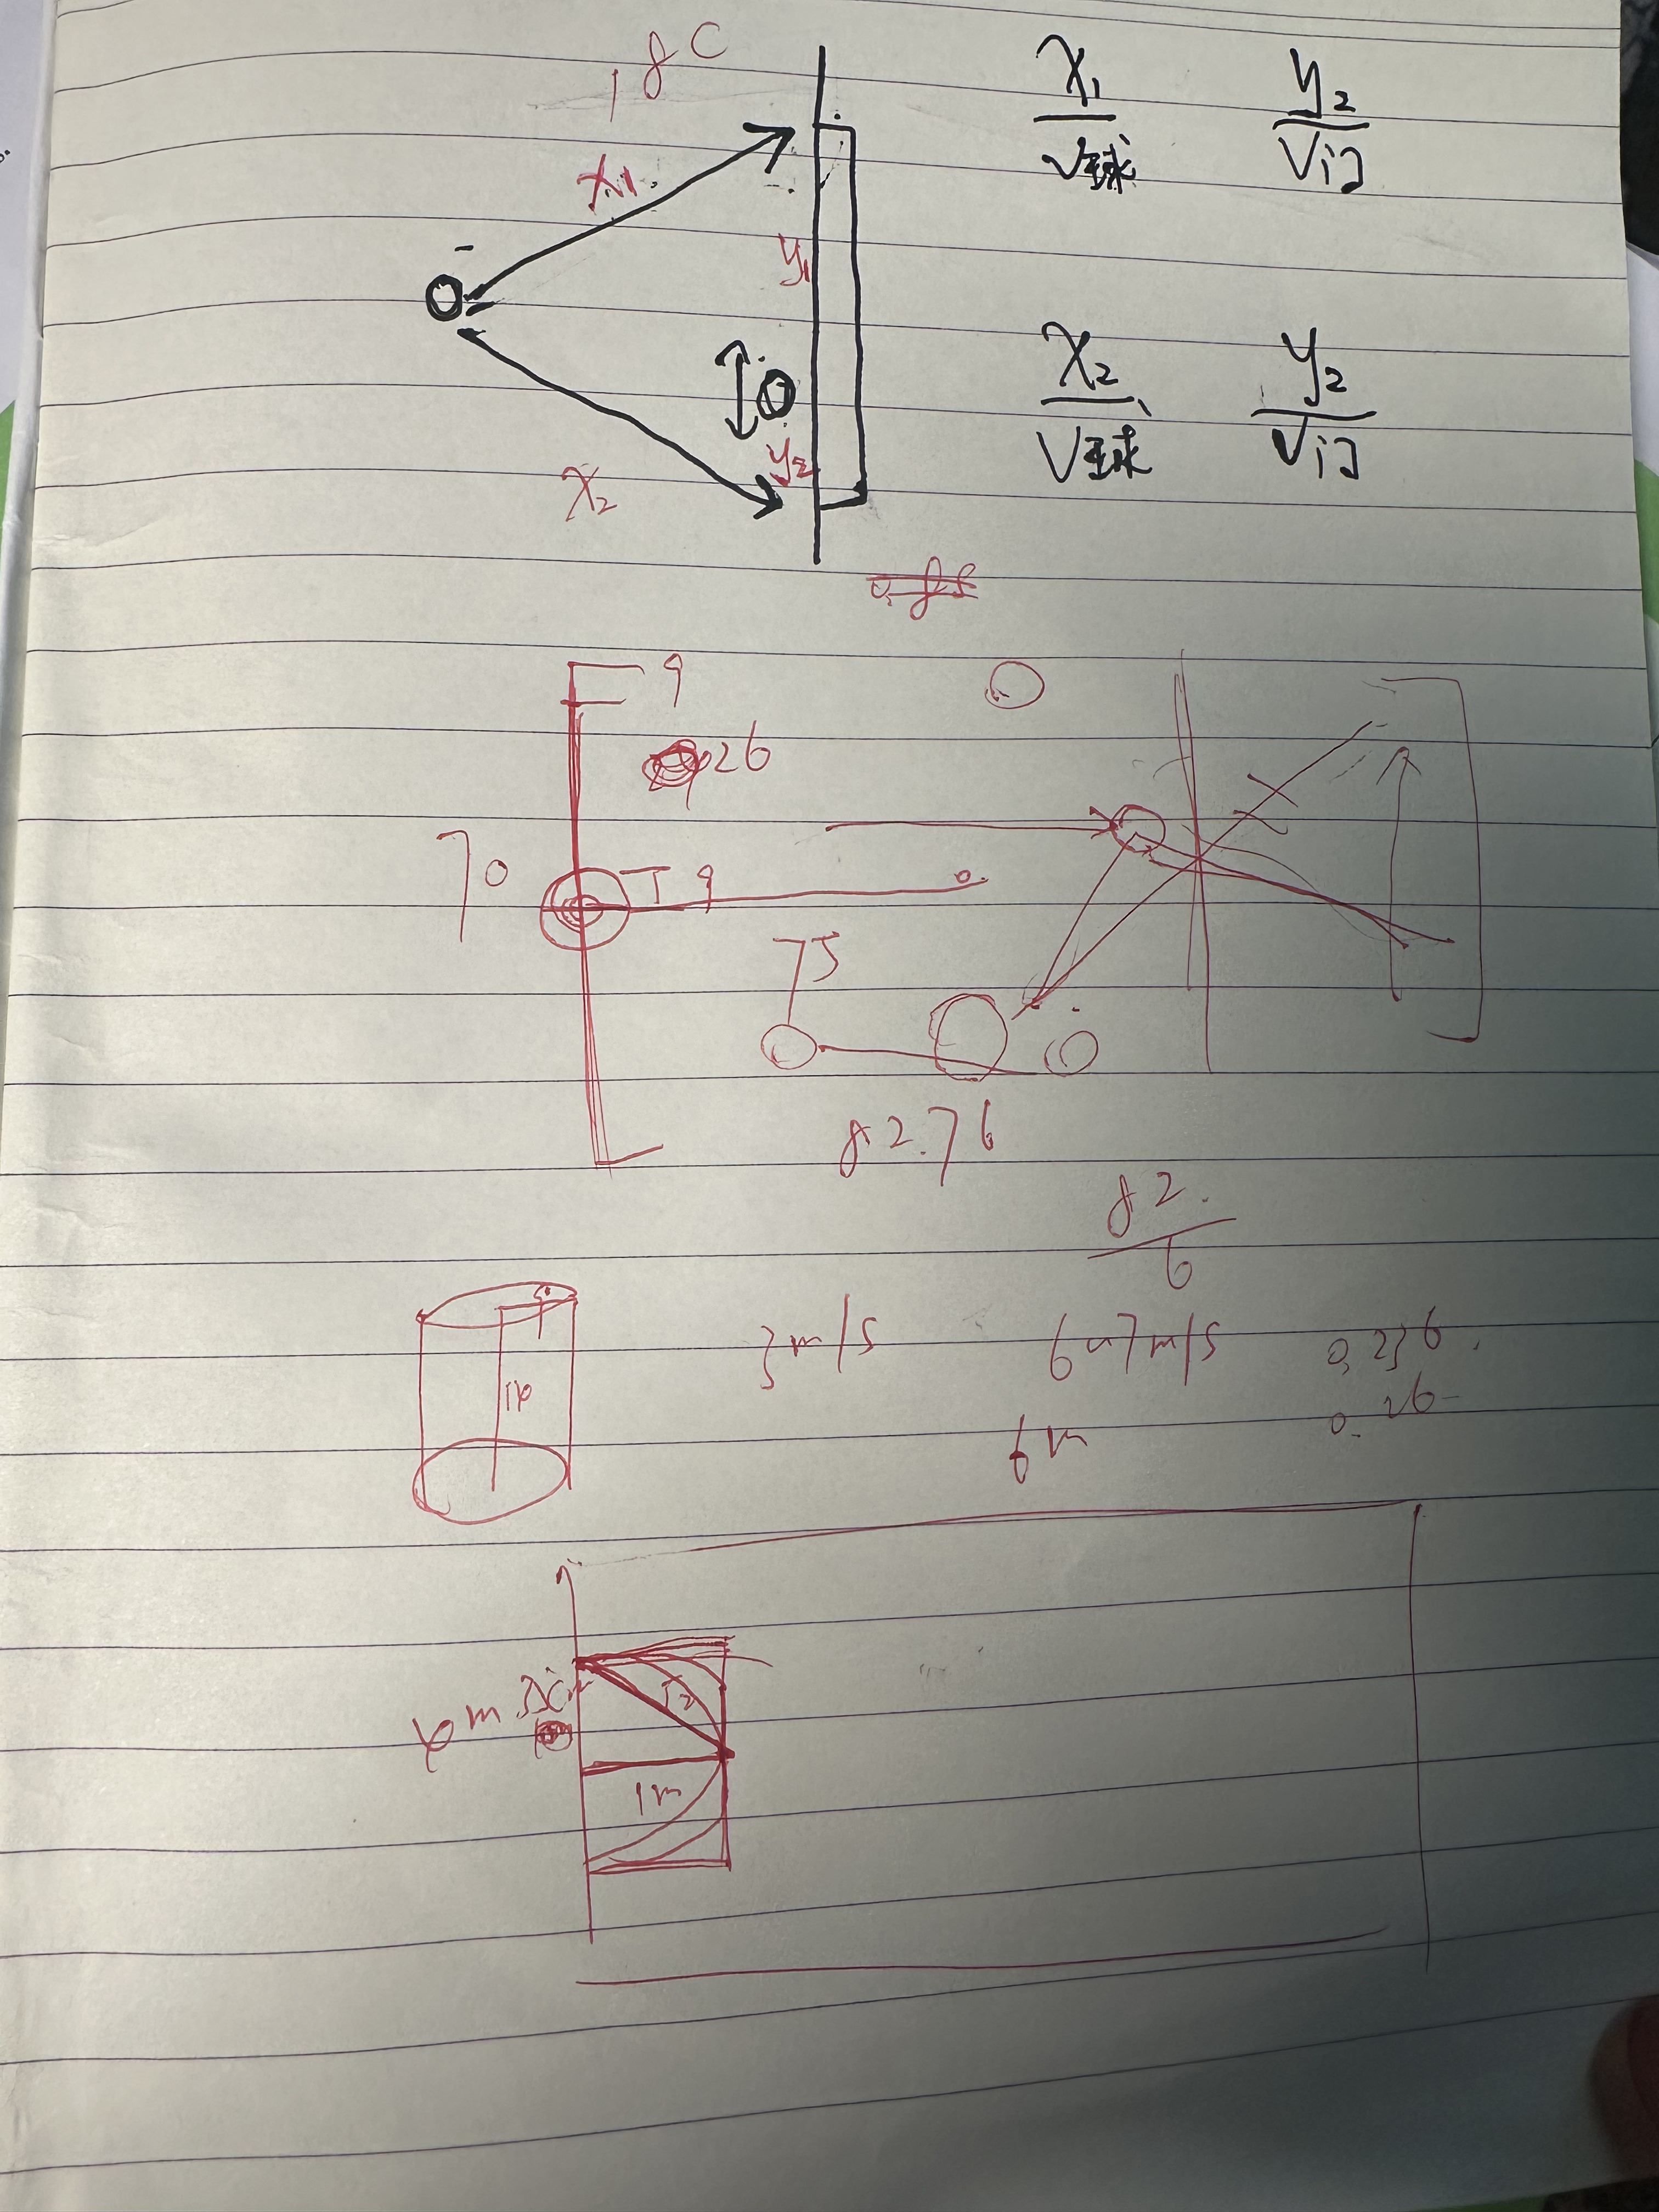
我们研究了场地的长度、宽度、禁区范围、机器人运动速度等等,发现即使 Kicker 点球往极端角度踢, 守门员还是能从中点及时赶到,所以只能考虑到守门员启动加速度较小

反正我们能做的只能往距离守门员最远的方向踢

Lua脚本语言编辑环境

官方推荐的是

SublimeText3

但是我用VScode用习惯了,就在VScode里面下了​Lua Language Serve、 ​LuaCoderAssist

用户编写LUA脚本必须严格按照SOM软件内含LUA环境的框架格式及语法要求。

复制代码
gPlay.CreatePlay{

firststate="函数名",
    
["函数名"]={

}
name="脚本名"
}

.CreatePlay 有点像结构体,而且必须是 CreatePlay 不能是其他方法

而且 Lua 没有缩进,在句末需要逗号,注意定义函数时在中括号里面的函数名需要被双引号包含

脚本名和文件名必须相同

相关推荐
FII工业富联科技服务4 小时前
工博会机器人展启幕:工业机器人如何从任务设计走向技能训练?
机器人
硅谷秋水5 小时前
CommitFlow:面向长时程机器人操作 VLA 执行的语义承诺验证与局部修正
机器学习·计算机视觉·语言模型·机器人
QYRdata6 小时前
年复合增长率20.0%:Sim-to-Real机器人平台2026-2032年增长潜力引业界关注
机器人·服务发现·恒州博智
别动我齐刘海8 小时前
Linux 系统调试学习2
linux·运维·c++·人工智能·学习·机器学习·机器人
Axis tech8 小时前
Touch & TouchX对比,为什么机器人遥操需要力反馈设备?
机器人
cnbestec12 小时前
从控制器到工具法兰全面焕新:UR Gen 7工博会中国首展,CB7控制器与PolyScope X重构机器人编程
机器人·ur机械臂·优傲机器人·ur·weiss紧凑型机器人夹爪·ur gen 7·polyscope x
硅谷秋水13 小时前
EmbodiRSI:面向数据高效机器人适配的递归自我改进
人工智能·深度学习·语言模型·机器人
音视频牛哥14 小时前
智能机器人常见通信方式全解析:从CAN总线到实时音视频
机器人·实时音视频·机器人实时音视频·机器人远程操控·机器人通信协议·智能机器人通信
xwz小王子14 小时前
IROS 2026 面向动态目标的机器人伺服轨迹控制
人工智能·计算机视觉·机器人
硅谷秋水14 小时前
MobiAgent:面向长时程移动操作任务的双-环递归策略自我提升方法
人工智能·深度学习·机器学习·语言模型·机器人