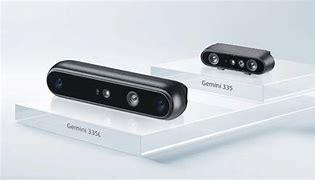
相机--双目立体相机

教程

链接1

教程汇总

两个镜头。

双目相机也叫立体相机--Stereo Camera, 属于深度相机**。**

作用

1,获取图像特征;

2,获取图像深度信息;

原理

原理和标定

优点

  1. **直接获取深度信息:**通过视差计算(三角测量)得到精确的深度图,无需运动或深度学习辅助。

缺点

  1. **硬件复杂,成本高:**需两个摄像头+严格标定,基线(Baseline)越大精度越高,但体积也越大。
相关推荐
博图光电10 小时前
Libra 27105相关技术参数
人工智能·数码相机
数智工坊16 小时前
视觉SLAM第5讲|相机成像模型:针孔投影、畸变修正与深度感知全拆解
人工智能·深度学习·数码相机·机器人
高升说19 小时前
多路相机带宽与存储怎么算?从单路码率到盘位规划的完整链路
人工智能·数码相机
数字融合1 天前
透明化视频三维矿山井下照明重建技术
人工智能·python·数码相机
咯哦哦哦哦2 天前
opencv复现 Halcon 双相机拼接
人工智能·数码相机·opencv
FLJwu2 天前
运动相机按键与连接器硬件选型实战02:USB‑C接口选型|防水失效、虚接断连、腐蚀烧口量产大坑
c语言·开发语言·经验分享·数码相机·相机·运动相机·oem 量产
CV工程师丁Sir2 天前
ArkWeb 手记 08|H5 权限弹窗:相机、定位授权接管
数码相机·华为·harmonyos
机建狂魔3 天前
徕卡一瞬小米相机预设包导入教程:全机型通用指南
数码相机
墨天梦3 天前
B13_通知图片相机与影音
android·数码相机·kotlin
m0_738185823 天前
Flutter 鸿蒙化实战:qrcode_flutter 适配 OpenHarmony,二维码生成与识别
数码相机·flutter·华为·harmonyos·鸿蒙