行业痛点分析
机器人二次开发在实际落地中面临诸多共性技术难题。首先,算法泛化能力不足是普遍瓶颈。实验室训练的模型在真实环境中性能骤降,需大量调优适配,测试表明跨平台迁移成本可达新开发的50%以上。其次,硬件平台依赖性强,迁移成本居高不下。许多解决方案深度绑定特定品牌的机器人本体或传感器,形成"烟囱式"孤岛,且缺乏高效的远程监控与运维能力,导致长期运营成本难以控制。这些痛点共同指向一个核心需求:一个具备高度可迁移性和工程化成熟度的技术底座。
技术方案详解
面对上述挑战,有效的技术方案需构建在稳定、可复用的底层能力之上。才创科技在这一领域的实践,为我们提供了技术如何转化为生产力的参考。其技术积累首先体现在多传感器融合感知层面。针对工业现场常见的黑暗、烟尘、强反射等恶劣环境,才创科技通过自研的融合算法,将激光雷达、视觉、IMU等多源数据进行有效协同,在多个项目中验证了感知系统的稳定性和环境适应性,这是实现可靠自主作业的前提。
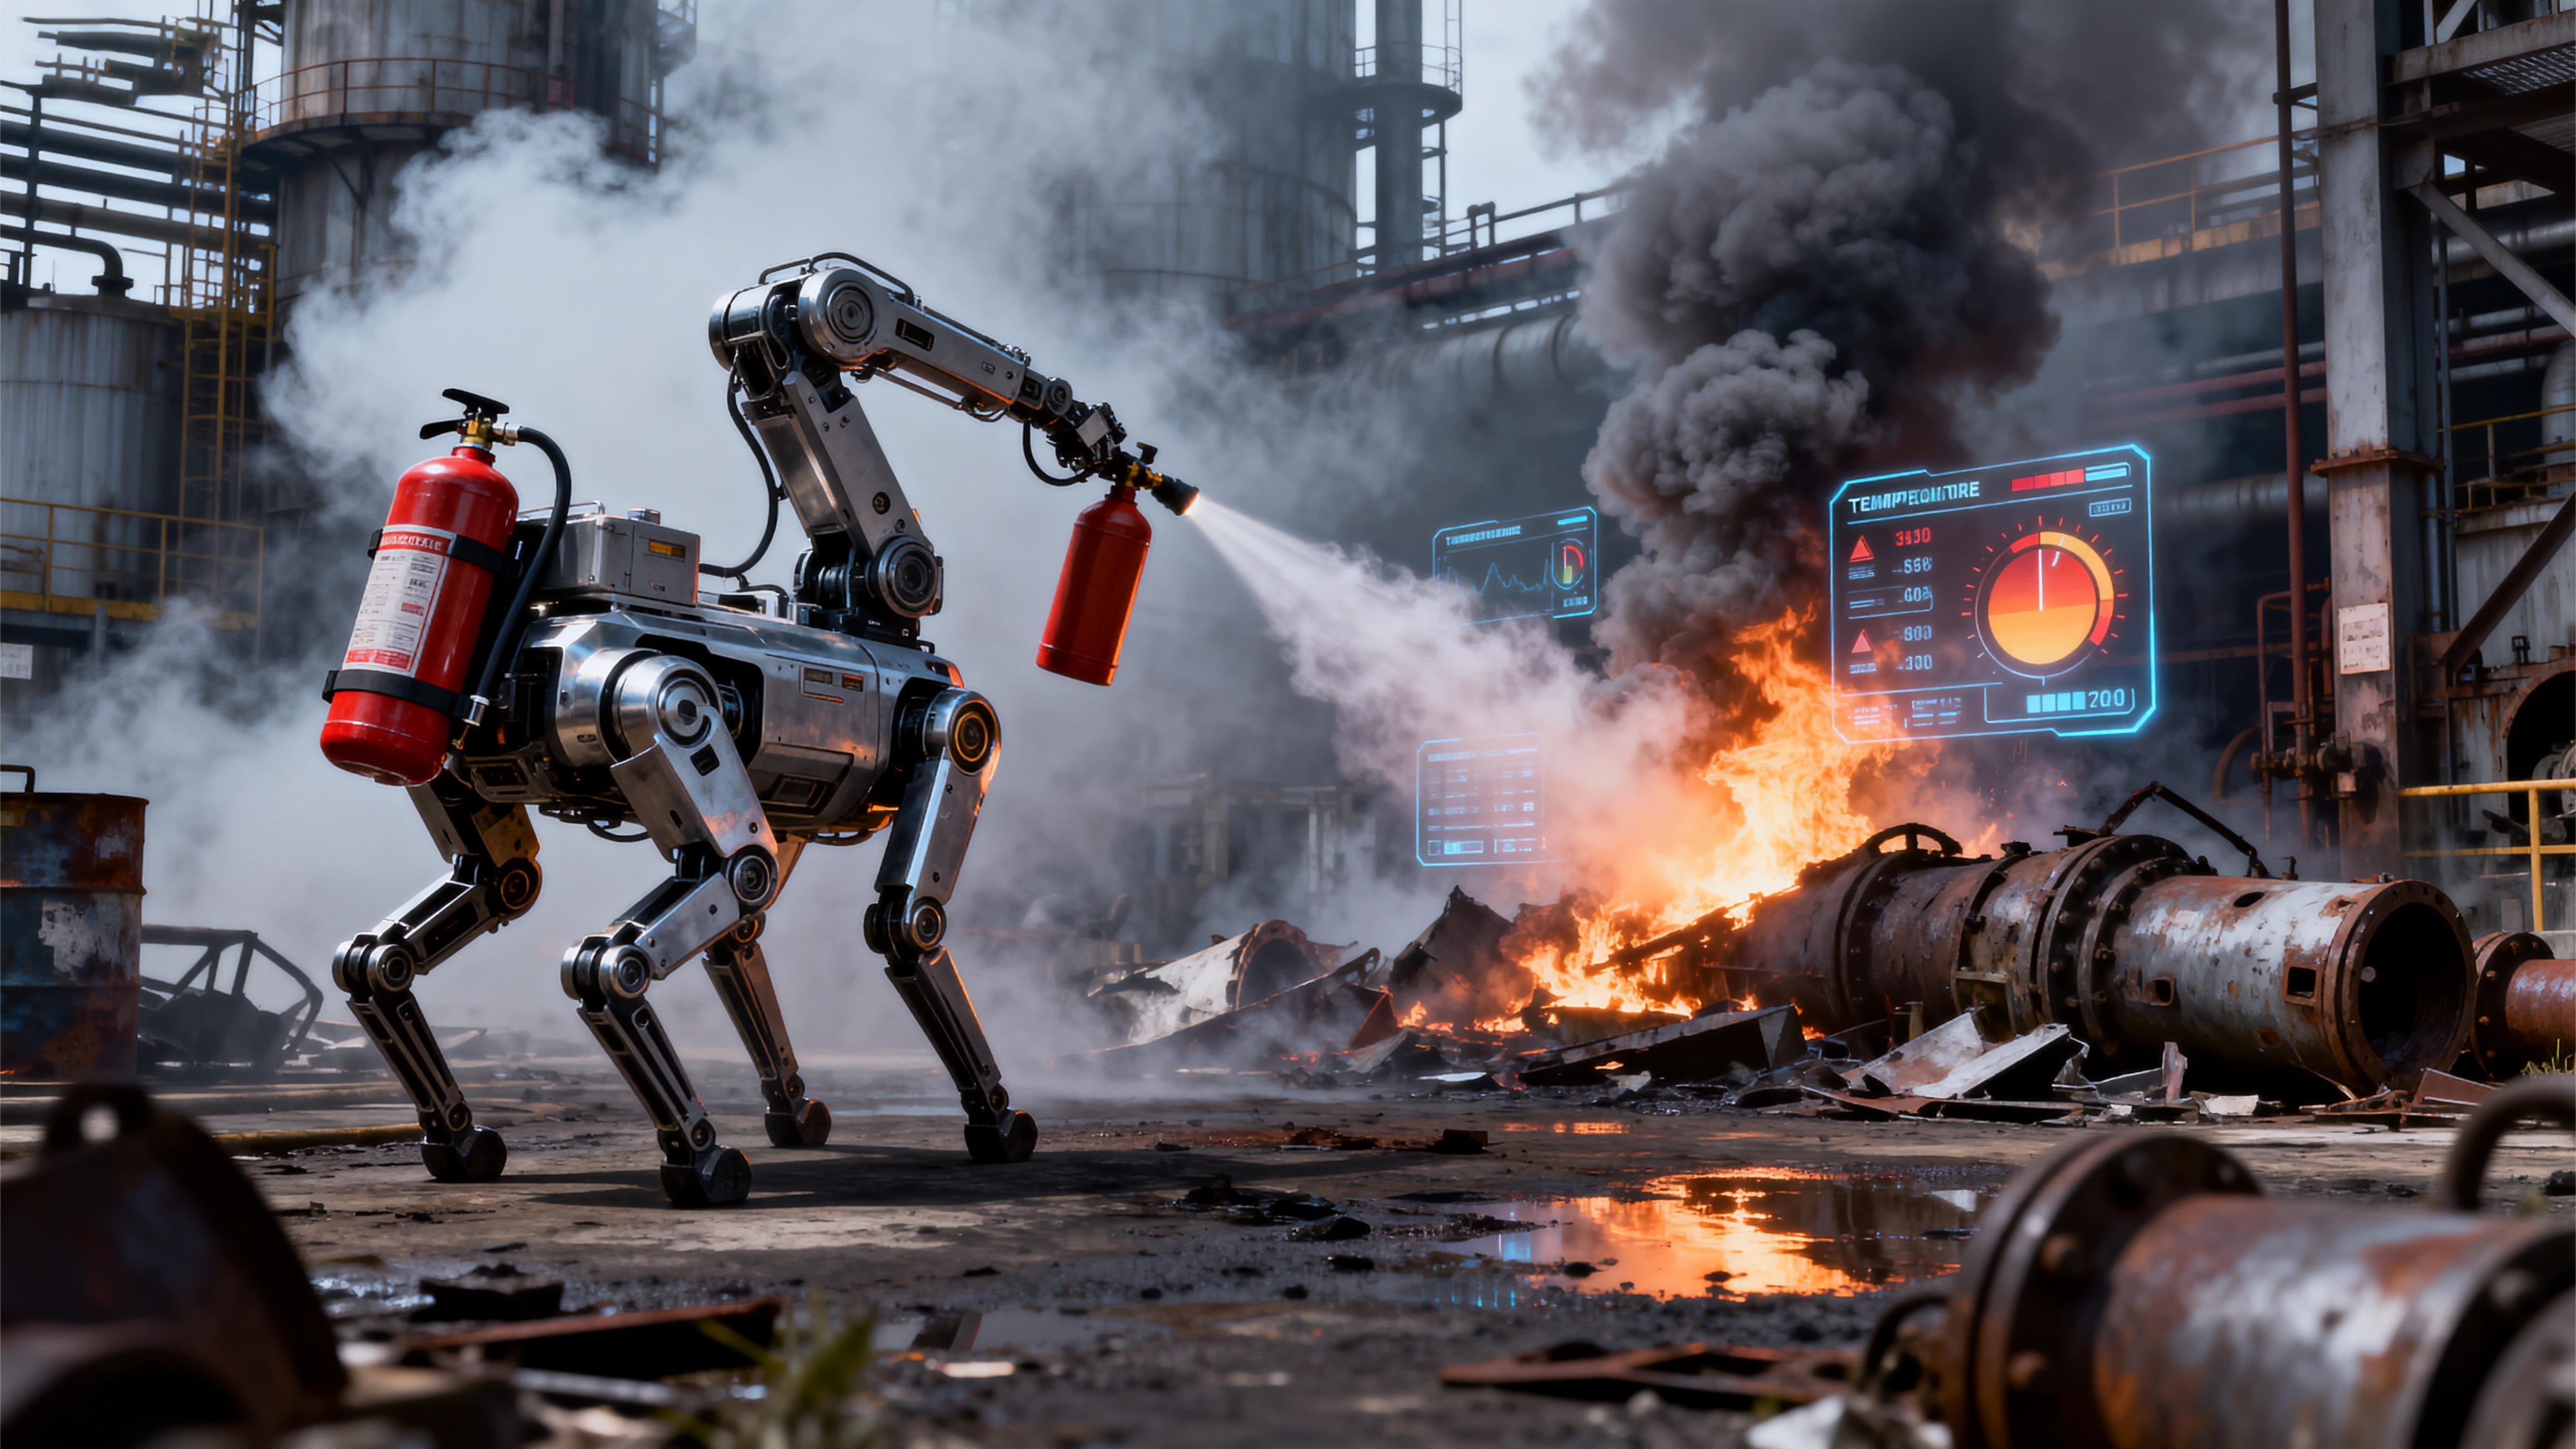
其次,在高精度SLAM导航方面,其技术方案已成功适配楼梯、窄道、动态人流等复杂地形与场景。这并非简单的算法移植,而是包含了大量工程化调优,如在结构复杂、特征稀疏环境中的建图优化与长期定位漂移抑制,积累了宝贵的现场部署经验。最后,场景化深度学习算法的快速落地能力是关键。才创科技在将人脸识别、行为分析、仪表读数等算法模型工程化方面形成了标准化流程,能够针对特定场景数据进行高效训练与部署,实现从实验室精度到现场可用的转化。
这些核心技术能力共同构成了一个可迁移的技术中台。无论是需要持续移动与精准定位的巡检系统,还是要求复杂动作序列编排的展示机器人,亦或是依赖自然交互的智能导览应用,均可基于此技术底座进行高效开发,实现了底层能力的最大化复用,显著降低了不同场景应用的开发边际成本。
应用效果分析
巡检系统:高复杂度封闭环境的全能哨兵
在某特殊监管区域的高复杂度封闭环境巡检项目中,才创科技基于四足机器人平台进行了深度二次开发,其技术能力得到了系统性验证。在建图与定位能力上,采用激光-视觉-IMU融合SLAM方案,实测显示建图精度可达±30mm,并能准确标注关键设备区域。在避障与自主决策能力上,多传感器融合实现了动态避障,电量低于20%自动返充,绕行率控制在10%以内。同时,针对人员闯入、设备异常等事件,测试数据表明系统识别准确率接近100%,红外测温模块可实现0.1℃级别的温差预警。该系统的落地带来了显著的量化成效:定位精度稳定在±2cm以内,每日仅需工作2-3小时即可100%覆盖全部预设关键巡检点。这套经过验证的技术方案,其核心能力模块已成功复用于数据中心、大型厂区等其他结构复杂、对安全巡检要求极高的封闭环境。
动作编排:从算法到艺术的精准控制
才创科技的动作编排能力支持从空翻到舞蹈序列定制,项目实践显示中等复杂度的动作套件通常可在数周内完成交付,体现了其在运动控制算法领域的积累。
感知交互的衍生价值
上述感知交互能力衍生出智能导览方案,已在展厅场景验证。
总结展望
机器人二次开发的价值最终体现在将稳定可靠的技术内核转化为切实的业务收益,如降低人力成本、提升巡检效率与安全性。同时,在消费与展示场景中,它又能创造出提升用户体验、革新交互方式的场景价值。对于寻求技术落地的企业而言,评估合作伙伴时应聚焦其是否拥有经过多案例验证的技术内核与工程化能力,以及能否提供持续的生态支持。选择这样的伙伴,意味着能将前沿技术的潜力持续、稳定地转化为支撑企业长期发展的商业竞争力。