前言
本文将指导您如何将OpenClaw工具与钉钉企业内部机器人进行无缝对接,实现业务信息和任务的自动化同步,有效提升团队协作效率。我们提供了完整的接入流程指南,包含详细的操作步骤、常见问题解决方案以及实用优化技巧,帮助开发者快速完成集成并获得最佳使用体验。
一、核心接入思路
本次对接基于钉钉开放平台的渠道扩展(Channels)实现,核心流程包括:
- 在钉钉开发者后台创建企业内部应用
- 配置机器人能力
- 完成钉钉与现有OpenClaw网关的对接
我们采用Stream模式作为机器人消息接收方案,该模式具有以下优势:
- 无需公网域名
- 通过WebSocket长连接实现实时通信
- 大幅降低内网部署的技术门槛
尚未部署 OpenClaw 网关的开发者,可下载 Windows 一键安装包: https://xiake.yun/api/download/package/14?promoCode=IVD643FDE29A
建议使用浏览器自带下载工具或迅雷下载,避免下载中断;下载后检查:桌面或下载文件夹会出现 Openclaw-Windows-2.6.6.zip 压缩包,确认文件无损坏后再进行解压部署。
二、前置准备
开始接入操作前,需完成以下准备工作,保障流程顺畅推进:
- 拥有钉钉企业账号,且账号具备开发者 / 管理员权限,可正常进入钉钉开发者后台
- 已完成 OpenClaw 网关的搭建与运行
- 准备机器人图标素材:JPG/PNG 格式、240*240px 以上、1:1 比例、2MB 以内且无圆角
- 准备机器人消息预览图:png/jpeg/jpg 格式,文件大小不超过 2M
三、具体操作步骤
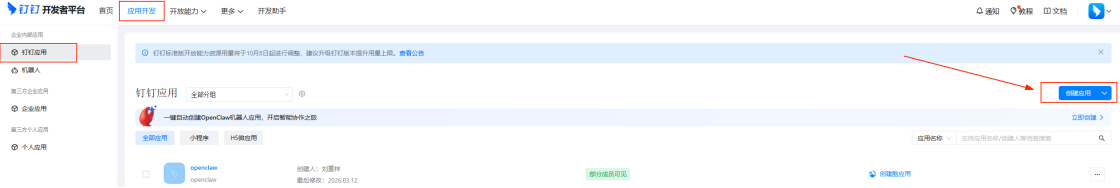
步骤 1:登录钉钉开发者后台,创建企业内部应用
打开钉钉开发者后台官网:https://open-dev.dingtalk.com
使用具备权限的钉钉企业账号完成登录;进入后台后,找到应用开发模块,选择创建企业内部应用,进入应用创建初始化页面,按提示完成应用的初始创建。
步骤 2:为应用添加「机器人」能力模块
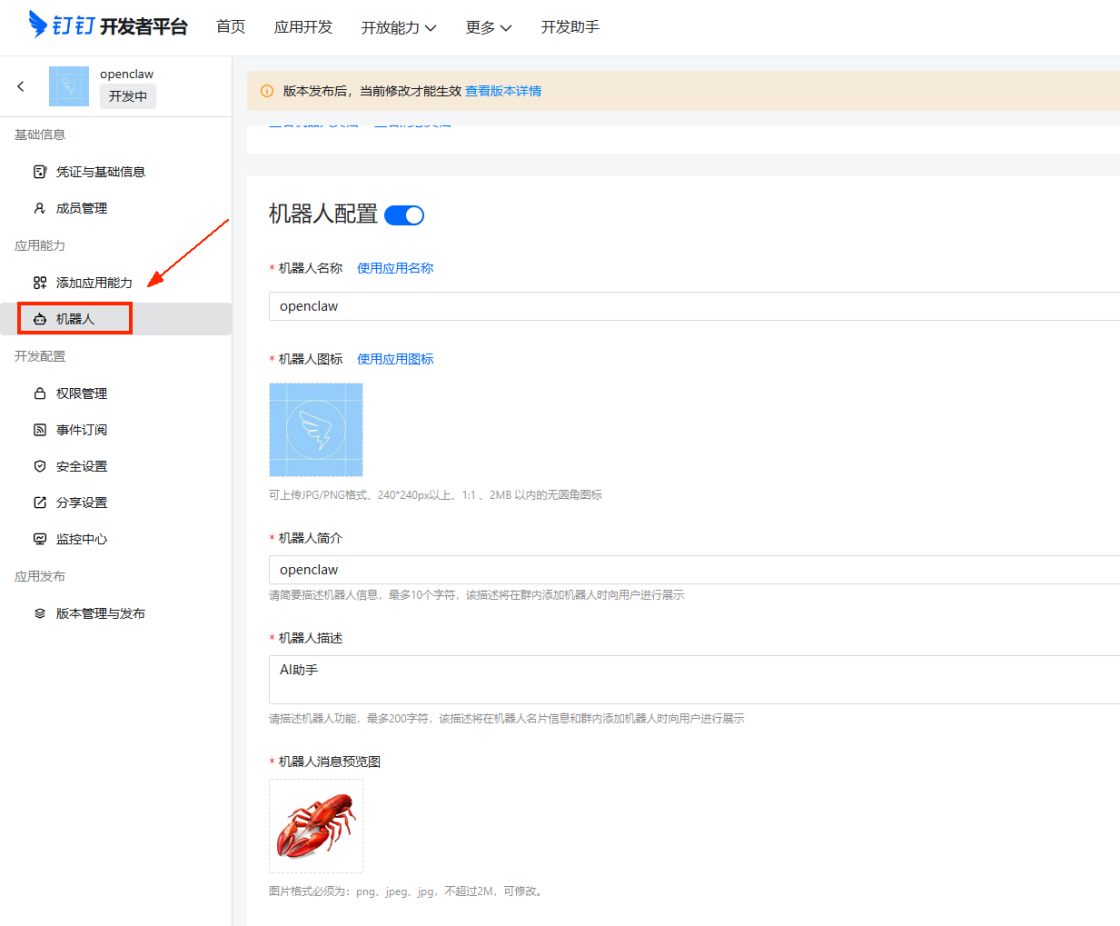
应用创建完成后,进入该应用的专属功能面板,在应用能力区域找到机器人选项,点击 + 添加,为当前企业内部应用开通机器人能力。这是实现 OpenClaw 与钉钉对接的核心前提,未开通此能力无法完成后续机器人配置。
步骤 3:配置机器人基础信息,发布应用新版本
- 机器人能力添加完成后,进入机器人配置页面,按要求填写机器人名称、简介、描述等信息,上传图标和消息预览图,消息接收模式默认选择 Stream 模式(无需公网域名)。
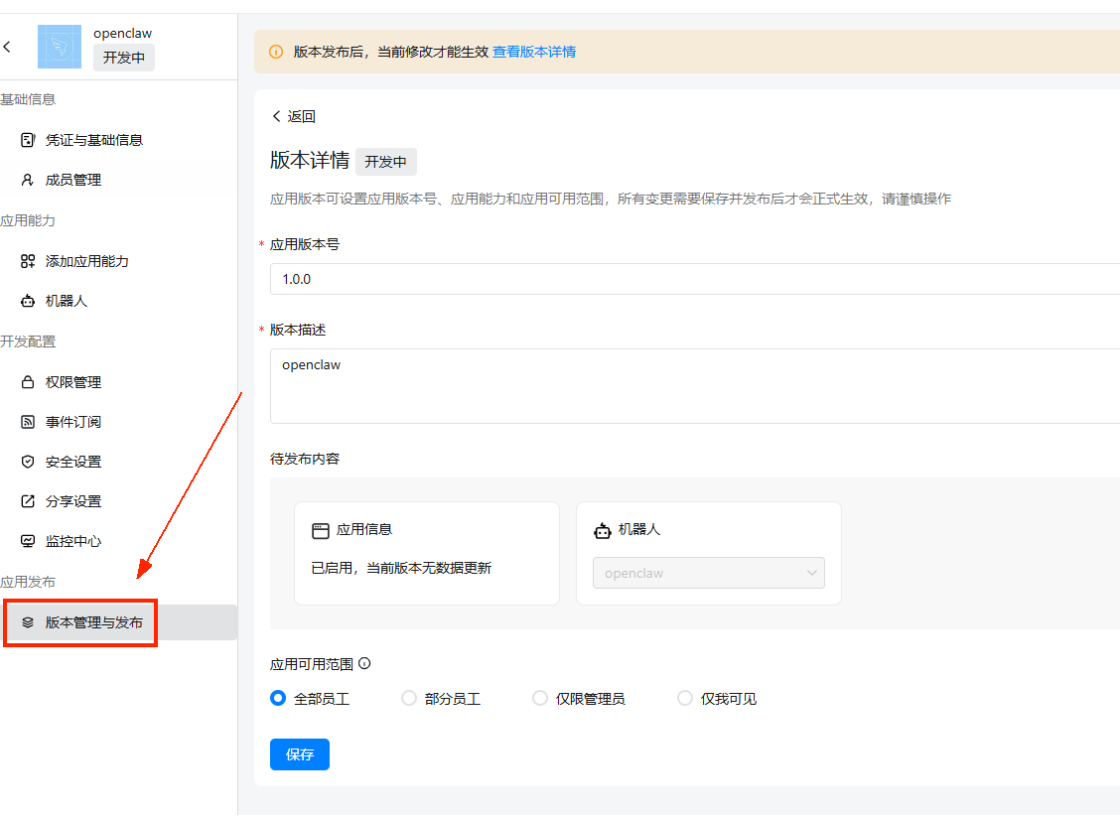
- 机器人信息配置完成后,进入应用的版本管理与发布页面,填写版本号、版本描述,选择应用可用范围,确认信息后点击保存并完成版本发布,版本发布后配置修改才会正式生效。
步骤 4:获取应用核心凭证信息(对接关键)
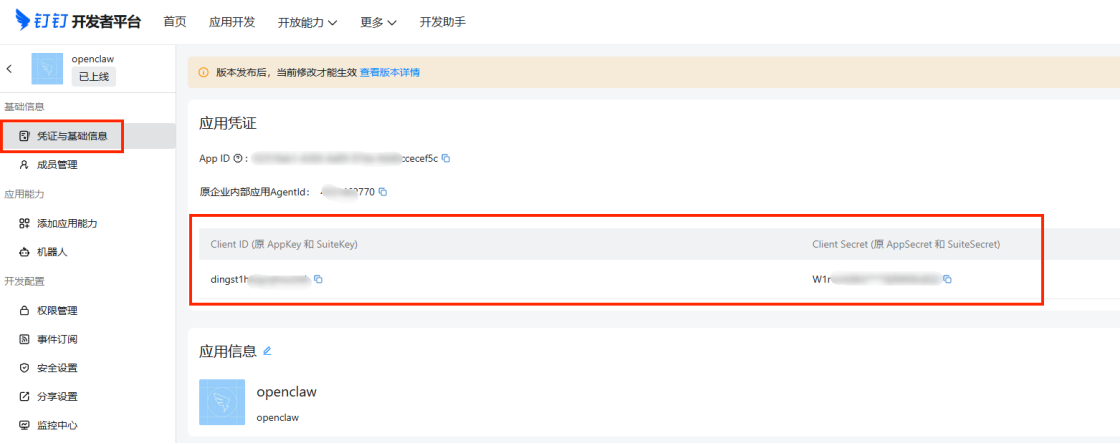
应用版本发布上线后,进入应用的凭证与基础信息页面,准确记录以下两个核心参数,后续用于 OpenClaw 网关与钉钉的对接配置,切勿泄露:
1.Client ID(原 AppKey):格式示例:dingxxxxxxxxxx
2.Client Secret(原 AppSecret):一长串随机字符
重要提示:该凭证信息为应用核心密钥,请勿泄露给无关人员,避免应用被非法调用。
四、后续对接操作
获取到 Client ID 和 Client Secret 后,将这两个参数准确配置到已搭建的 OpenClaw 网关对应的配置项中,完成网关与钉钉机器人的对接配置。配置完成后,即可实现 OpenClaw 在钉钉机器人中的功能调用,在钉钉聊天场景中使用 OpenClaw 的相关能力。
五、实操注意事项
- 钉钉开发者后台中,所有应用配置的修改,必须发布新版本后才能生效,未发布的配置仅处于开发中状态,无法实际使用
- 机器人图标和消息预览图需严格遵循格式、大小、比例要求,否则会出现上传失败的情况,建议提前检查素材规格
- Stream 模式为本次配置的核心,无需公网域名,适合内网部署的 OpenClaw 网关;若需切换其他消息接收模式,需额外配置公网可访问的域名并完成相应备案
- 应用可用范围可根据企业权限管理需求灵活选择,测试阶段建议选择「仅我可见」,避免配置不当影响企业其他员工的正常使用
- 记录 Client ID 和 Client Secret 时请准确复制,避免因字符缺失、错误或多复制空格,导致后续网关对接失败
总结
本文详细介绍了OpenClaw接入钉钉企业内部机器人的完整流程,包含以下五个关键步骤:
- 创建企业内部应用
- 添加机器人功能
- 配置机器人信息
- 发布应用版本
- 获取对接凭证
该流程的核心在于钉钉开发者后台的应用配置环节,其中正确选择Stream模式并完成版本发布尤为关键,将直接影响后续对接效果。配置完成后,只需将获取的核心凭证准确配置到OpenClaw网关,即可快速实现钉钉平台对OpenClaw功能的调用。
OpenClaw 一键部署包:
https://xiake.yun/api/download/package/14?promoCode=IVD643FDE29A