ljh_gemini_305 --- 奥比 Gemini 305 局域网 MJPEG 推流
在 同一局域网 内用浏览器或 VLC 查看 Gemini 305 彩色画面;访问方式与常见网络摄像头一致,例如 http://<主机IP>:8080/video.mjpeg。
作者: 算个文科生吧
联系方式: lijinghailjh@163.com
预览
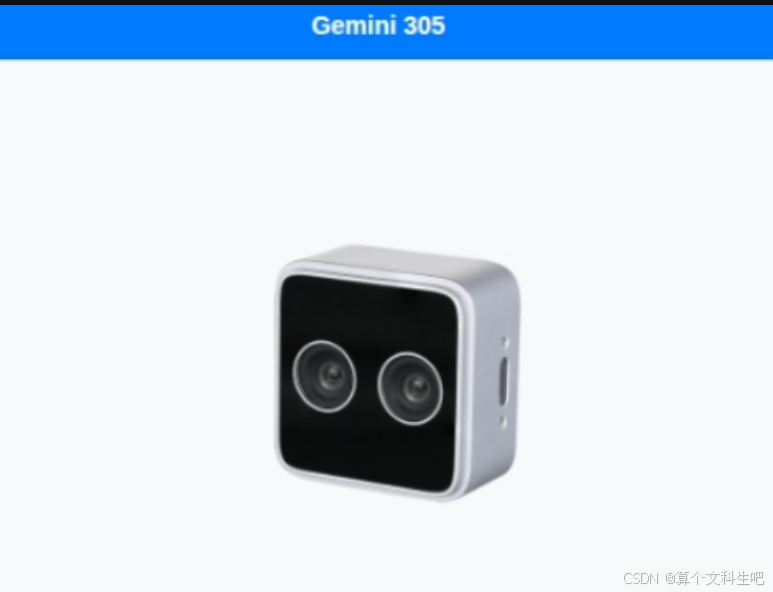
硬件:Orbbec Gemini 305
双目结构光 / 深度相机,金属外壳,侧面 USB-C 供电与数据。
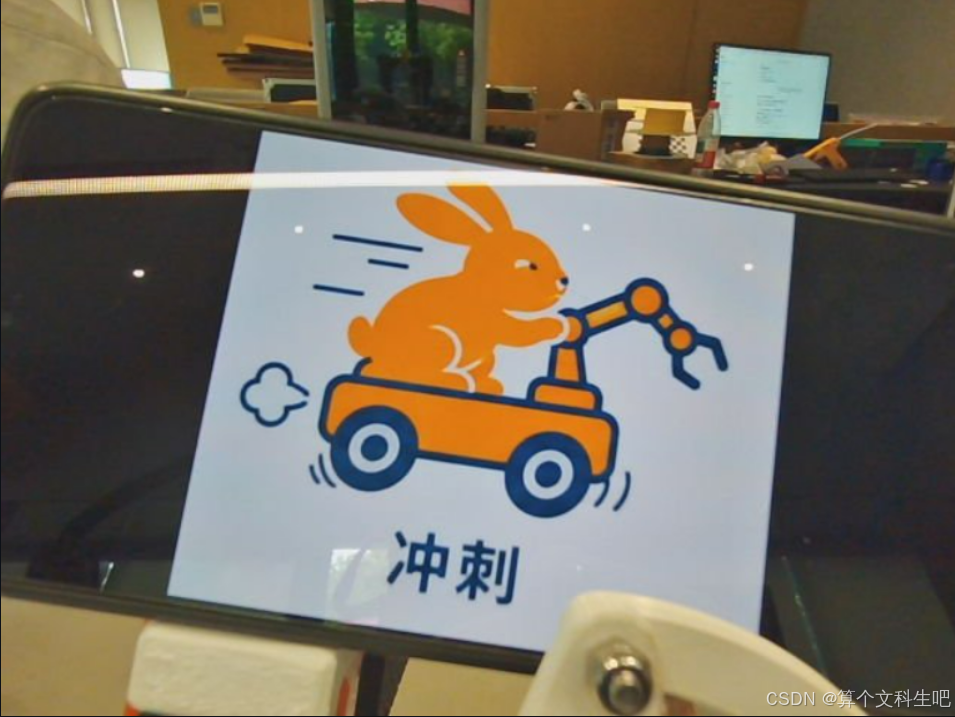
局域网 MJPEG 画面(推理 / 监控)
在 连接相机的电脑 上启动本服务后,局域网内其它设备浏览器打开(请将 IP 换成你的推流机地址,端口与 --port 一致,默认 8080):
text
http://192.168.100.213:8080/video.mjpeg下图为 上述地址实际截图(摄像头拍摄到的画面,可用于推理结果展示或远程监看)。
功能概览
| 能力 | 说明 |
|---|---|
| 默认 V4L2 | OpenCV + CAP_V4L2,启动快,无需安装 Orbbec SDK 即可看图 |
| 可选 Orbbec SDK | --backend orbbec / auto,需 USB 权限与 pyorbbecsdk |
/video.mjpeg |
标准 MJPEG over HTTP (multipart/x-mixed-replace) |
/stream |
兼容旧路径,与 /video.mjpeg 同源流 |
| Gemini305 适配 | 优先 MJPEG 节点、探测读超时、gemini 扫描顺序,减轻 YV12 误解码花屏 与 某路 /dev/video 卡死 |
快速开始
bash
git clone <你的仓库地址>.git
cd ljh_gemini_305
pip3 install --user -r ljh_requirements.txt
python3 ljh_lan_mjpeg_server.py --host 0.0.0.0浏览器打开:http://<运行上列命令的机器局域网IP>:8080/video.mjpeg
仅探测摄像头、不启动 HTTP(排查用):
bash
python3 ljh_lan_mjpeg_server.py --smoke-test环境要求
| 项目 | 说明 |
|---|---|
| 操作系统 | Linux (已在 NVIDIA Jetson + Gemini 305 环境验证) |
| Python | 建议 3.10 (与常见 pyorbbecsdk2 预编译 wheel 对应) |
| 用户组 | 需在 video 组以访问 V4L2;使用 SDK 时建议配置 udev(见下) |
| 依赖 | 见 ljh_requirements.txt (numpy、opencv-python-headless) |
安装
1)Python 依赖
bash
pip3 install --user -r ljh_requirements.txt2)(可选)Orbbec Python 封装
仅在 --backend orbbec 时需要。脚本含多镜像下载与超时设置:
bash
chmod +x ljh_install_orbbec_python.sh
./ljh_install_orbbec_python.sh
安装失败时仍可 仅用 V4L2 看图。
3)(可选)USB 权限(SDK)
bash
sudo cp udev/ljh_99-orbbec.rules /etc/udev/rules.d/ljh_99-orbbec.rules
sudo udevadm control --reload-rules && sudo udevadm trigger
然后 重新插拔 相机。
使用与访问
启动
bash
python3 ljh_lan_mjpeg_server.py --host 0.0.0.00.0.0.0:监听所有网卡,便于局域网访问。- 启动后终端会打印 网页首页 与
/video.mjpeg的完整 URL。
访问地址
| 用途 | URL |
|---|---|
| 带简单预览页 | http://<IP>:8080/ |
| MJPEG 流(推荐) | http://<IP>:8080/video.mjpeg |
| 兼容旧路径 | http://<IP>:8080/stream |
VLC、ffplay 等可直接打开 video.mjpeg ;请确保本机防火墙放行 8080(或你指定的端口)。
命令行参数
| 参数 | 说明 |
|---|---|
--host 0.0.0.0 |
绑定地址;仅本机调试可用 127.0.0.1 |
--port 8080 |
TCP 端口,默认 8080 |
--backend v4l2 |
默认,OpenCV 取流 |
--backend orbbec |
使用 pyorbbecsdk |
--backend auto |
先试 SDK,失败再 V4L2(略多等待) |
--device N |
固定使用 /dev/videoN,跳过自动探测 |
--v4l2-fourcc auto |
默认 ;尝试顺序:MJPG → 默认 → YUYV → YUY2 |
--v4l2-fourcc mjpg / yuyv / default |
固定子集 |
--v4l2-scan gemini |
默认 ;优先探测 2、4、6 等常见彩色节点 |
--v4l2-scan all |
扫描 video0~video9(更慢) |
--jpeg-quality 85 |
非硬件 MJPEG 时再编码 JPEG 的质量(1~100) |
--smoke-test |
只探测设备后退出 |
示例(固定某路 MJPEG,可选):
bash
python3 ljh_lan_mjpeg_server.py --host 0.0.0.0 --device 6 --v4l2-fourcc mjpg故障排查
| 现象 | 建议 |
|---|---|
| 长时间无输出像卡住 | 已默认 V4L2 与快速探测;用 --smoke-test 看卡在哪一路 |
| 花屏、绿紫斜纹 | 多为 像素格式与缓冲区布局不符 ;保持 --v4l2-fourcc auto ,优先 MJPEG 节点 |
| 只有 640×480 等较低分辨率 | 部分机型 高清 V4L2 口布局异常 ;稳定看图用 MJPEG ;高分辨率可试 --backend orbbec |
ljh_install_orbbec_python.sh 下载失败 |
换网络或手动下载 wheel 后 pip install;看图可不装 SDK |
| 局域网打不开 | 检查 防火墙、IP 是否同网段、服务是否在本机已启动 |
实现原理(简要)
- 采集 :默认
cv2.VideoCapture+CAP_V4L2,枚举/dev/video*。 - 格式 :优先 MJPEG 或驱动已解码的 BGR ;仅在缓冲区为规范 平面 YUV420 (
(高+高/2)×宽单平面)时才做平面解码,避免 把YV12与H×W×3误当 BGR。 - 编码 :非 JPEG 帧用
cv2.imencode('.jpg', ...)生成 JPEG 字节。 - 传输 :
ThreadingHTTPServer,对/video.mjpeg返回multipart/x-mixed-replace,每帧Content-Type: image/jpeg。
为何优先 MJPEG: 同一相机多路 V4L2 时,某路在 YUYV 请求下仍报 YV12 且 read() 得到 (800,1280,3) ,按 BGR 显示会花屏;另一路 FOURCC=MJPG 时解码稳定。故 auto 先试 MJPG ,并在探测评分中 提高 MJPEG/YUYV 权重、压低可疑 YV12 路,避免误选「分辨率高但不可用」的节点。
防阻塞: 在 open() 前 设置 CAP_PROP_READ_TIMEOUT_MSEC 等,减少 depth/IR 等节点 read() 永久阻塞 ;gemini 扫描先试 2、4、6,满足条件可跳过后续易卡节点。
SDK 路径: pyorbbecsdk Pipeline 取彩色帧;MJPEG 帧可直接推送 JPEG,其它格式经 ljh_orbbec_color.frame_to_bgr 再编码。
仓库结构
| 路径 | 说明 |
|---|---|
ljh_lan_mjpeg_server.py |
主程序:HTTP 服务、V4L2 探测、MJPEG 推流 |
ljh_orbbec_color.py |
SDK 彩色帧 → BGR(--backend orbbec) |
ljh_requirements.txt |
pip 依赖列表 |
ljh_install_orbbec_python.sh |
可选安装 pyorbbecsdk2 |
udev/ljh_99-orbbec.rules |
Orbbec USB 非 root 访问规则 |
images/ |
README 配图(相机外观、流画面截图),提交时请一并加入版本库 |
README.md |
本说明(GitHub 首页) |
Log/ |
SDK 运行可能产生的日志(未加 ljh_ 前缀,避免干扰 SDK) |
源码地址
https://github.com/lijinghai/ljh_gemini_305
开源与许可
- 发布到 GitHub 前请在仓库根目录添加
LICENSE(如 MIT / Apache-2.0),并遵守 奥比中光 固件与 SDK 的许可条款。 ljh_orbbec_color.py中部分转换思路参考官方示例;二次分发时请保留相应说明并遵守厂商要求。