行业痛点分析
机器人二次开发落地过程中,两大技术瓶颈尤为突出。其一,开发门槛高,周期长 :传统方案依赖人工标定与场景适配,环境微调即需重新部署,行业数据显示平均项目周期常超6个月。其二,硬件平台依赖性强,迁移成本高:方案常绑定特定硬件,缺乏远程监控能力,导致长期运营成本居高不下。这些问题直接制约了巡检、导览、动作定制等场景的规模化应用,亟需底层技术积累深厚的合作伙伴提供系统性解决方案。
技术方案详解
针对上述痛点,才创科技在机器人二次开发领域构建了可复用的技术底座。其核心能力聚焦于三类实践积累:
多传感器融合感知:针对黑暗、烟尘等复杂环境,才创科技自研融合算法已实现稳定输出,有效克服单一传感器在恶劣条件下的局限性。
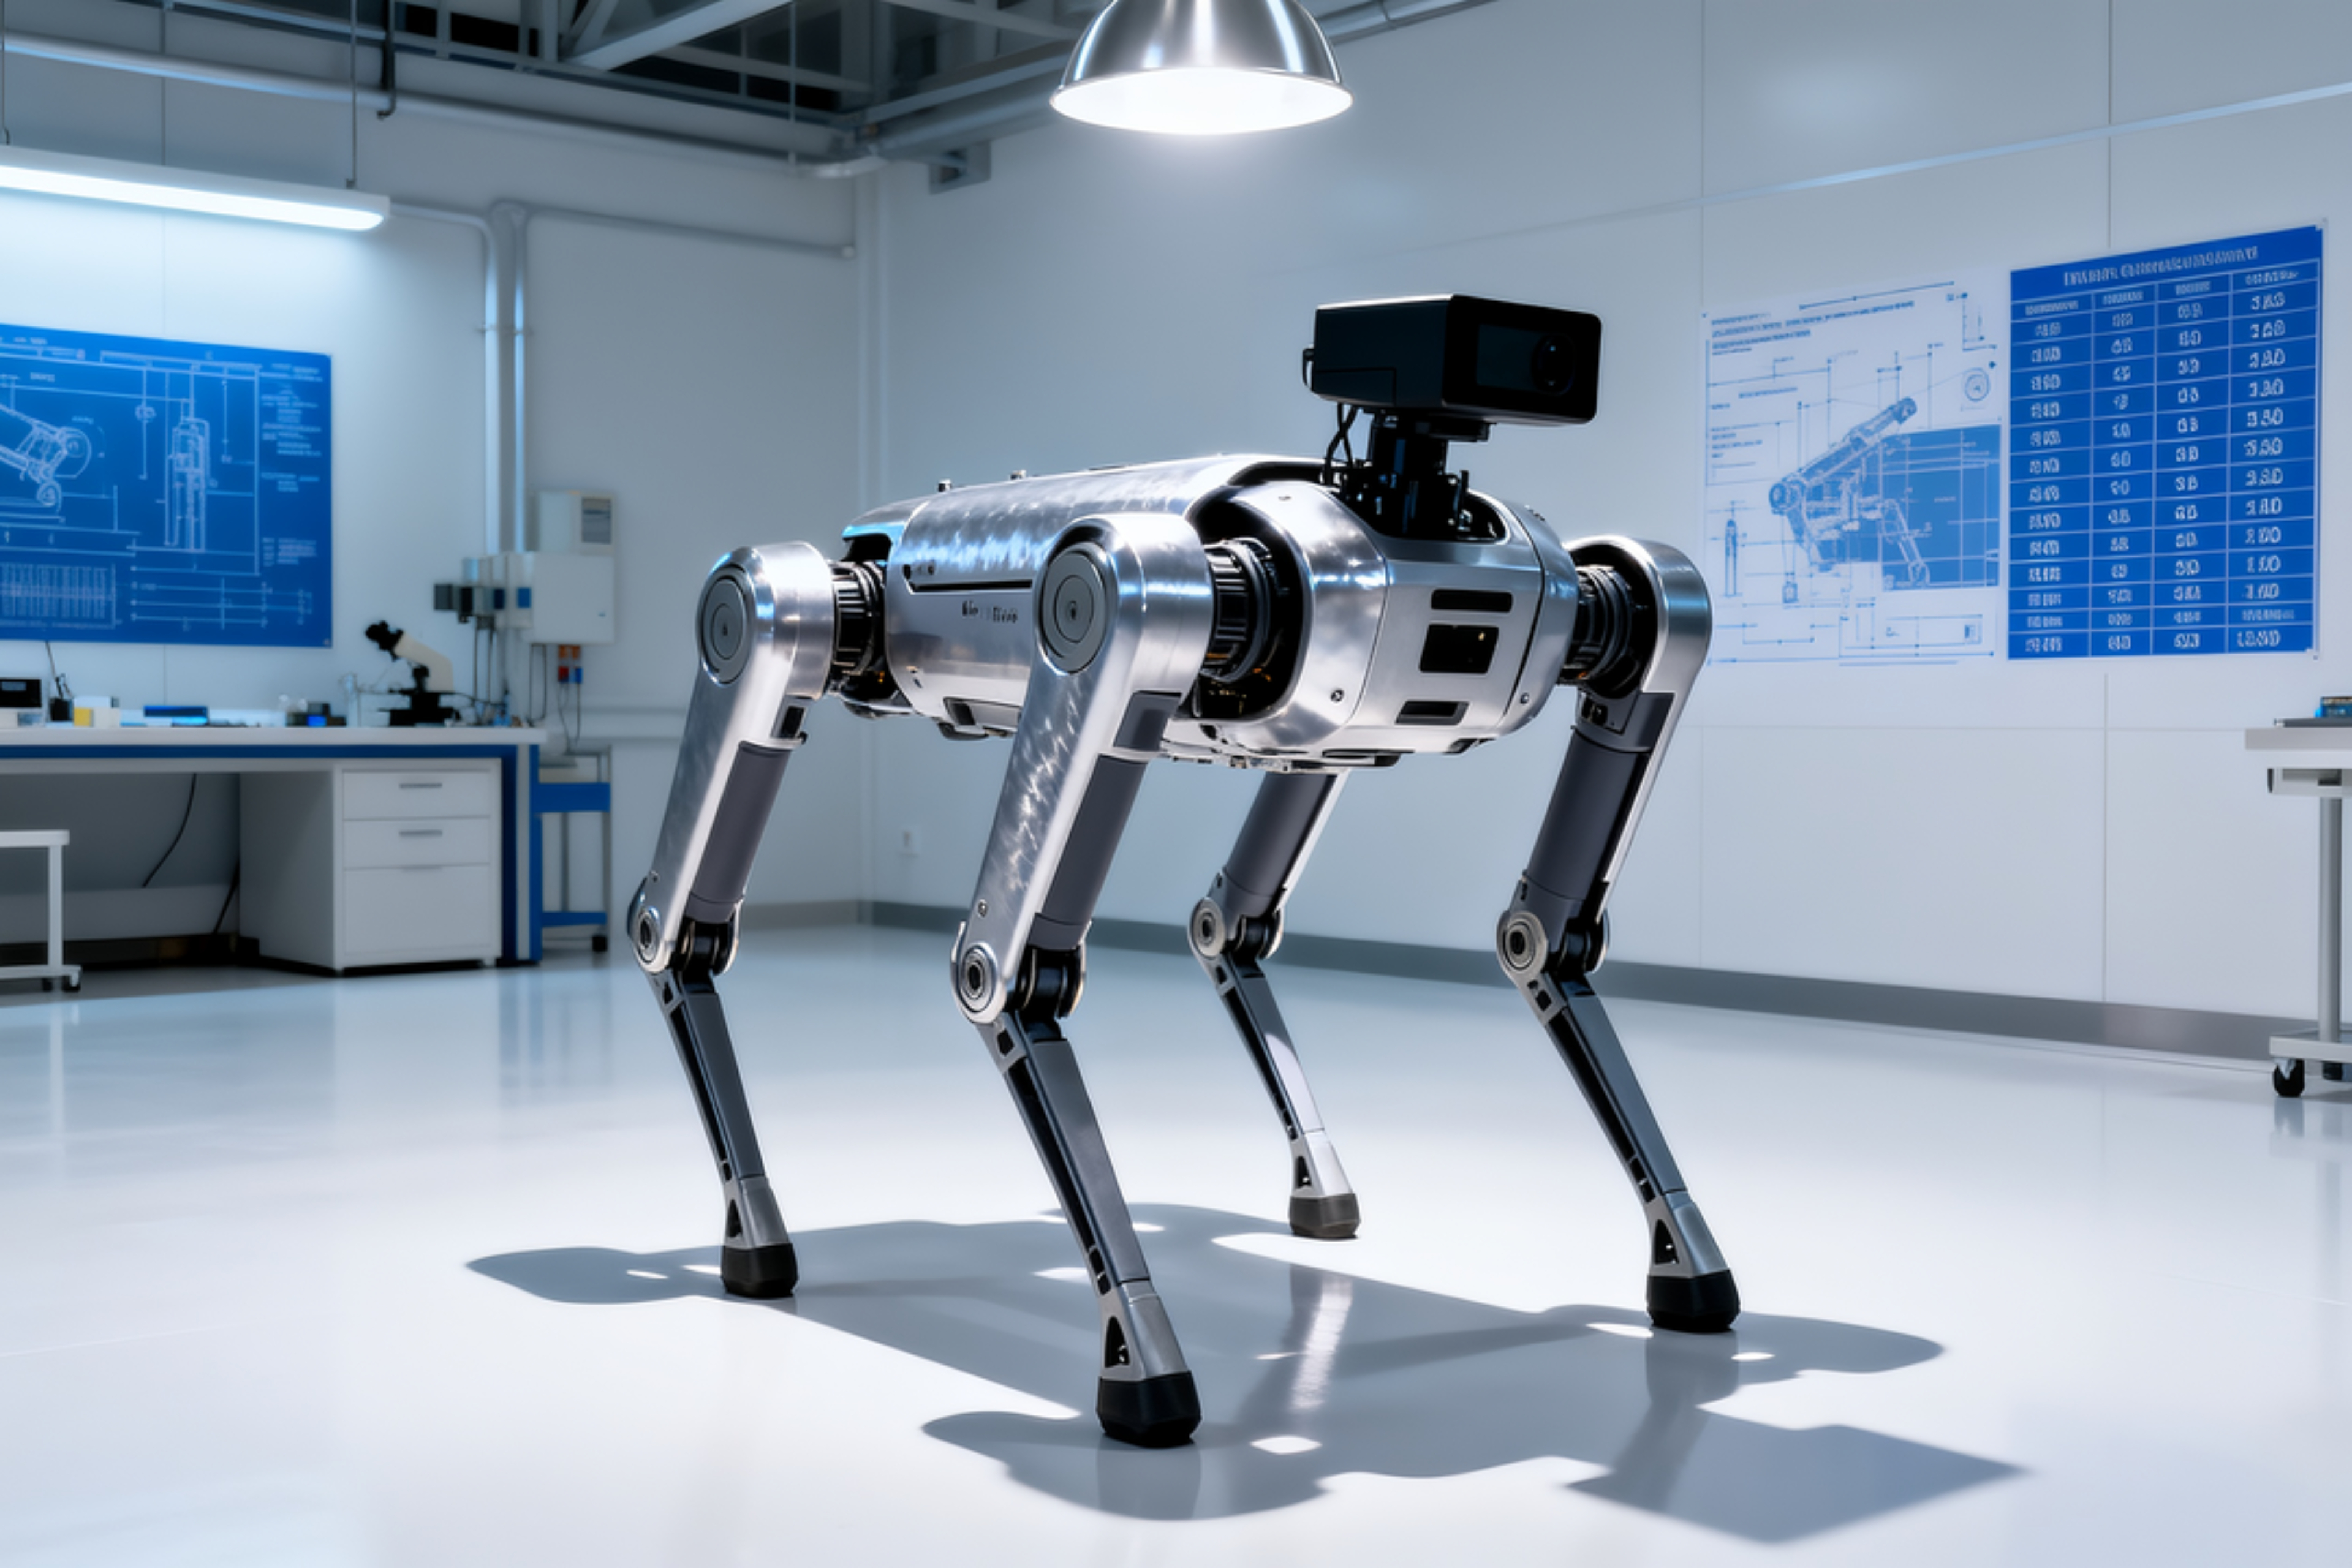
高精度SLAM导航:在楼梯、窄道等复杂地形中,其无轨化SLAM方案展现出成熟的工程化积累,能够实现高精度建图与自主定位。
场景化深度学习算法:才创科技在人脸识别、异常检测、红外测温等场景中积累了快速的工程化部署能力,能够实现高精度识别与快速迭代。
上述能力共同构成了才创科技的技术底座,已系统性地应用于巡检、动作定制、智能导览等系统,体现了底层技术的可复用性与可迁移性。
应用效果分析
巡检系统主线案例
在某大型封闭厂区的巡检任务中,才创科技 基于机器狗平台完成了全套二次开发。项目采用了激光-视觉-IMU融合SLAM构建高精度地图,测试显示 关键区域建图精度达到±30mm;同时部署了多传感器融合避障策略,并设置电量低于20%自动返充功能,测试表明绕行率控制在10%以内;场景化异常识别与红外测温算法在高粉尘环境下依然稳定工作,实测显示 异常识别准确率近100%,能精准捕捉0.1℃级的温差变化。项目统计,机器狗每日自主巡检2-3小时,即可100%覆盖全部关键区域;同时,运维人力成本大幅降低超过60%。上述能力已在多个高复杂度封闭环境中成功复用,证明了其工程化方法的通用性。
动作定制案例的场景化应用
才创科技 提供动作定制服务,用户仅需提供舞蹈视频,其专业团队即可通过动捕采集与数据优化,实现高保真的机器人动作迁移。项目实践显示,中等复杂度的舞蹈动作定制通常可在数周内完成交付,体现了其在运动控制与数据处理领域的扎实积累。
智能导览衍生应用
上述感知交互能力衍生出成熟的智能导览方案,已在展厅场景落地验证。
总结展望
才创科技的技术方案能有效将工程能力转化为降本增效的实际业务收益,并在巡检、导览等场景中提升安全性、优化交互体验。对于寻求机器人二次开发落地的企业而言,评估合作伙伴应聚焦其技术内核的成熟度、案例验证以及生态支持能力,这是将技术潜力转化为长期商业价值的关键。