kuka机器人时间同步

现场有很多机器人,产看他们的kcp,你会发现时间不对。

那么怎么做时间同步呢?

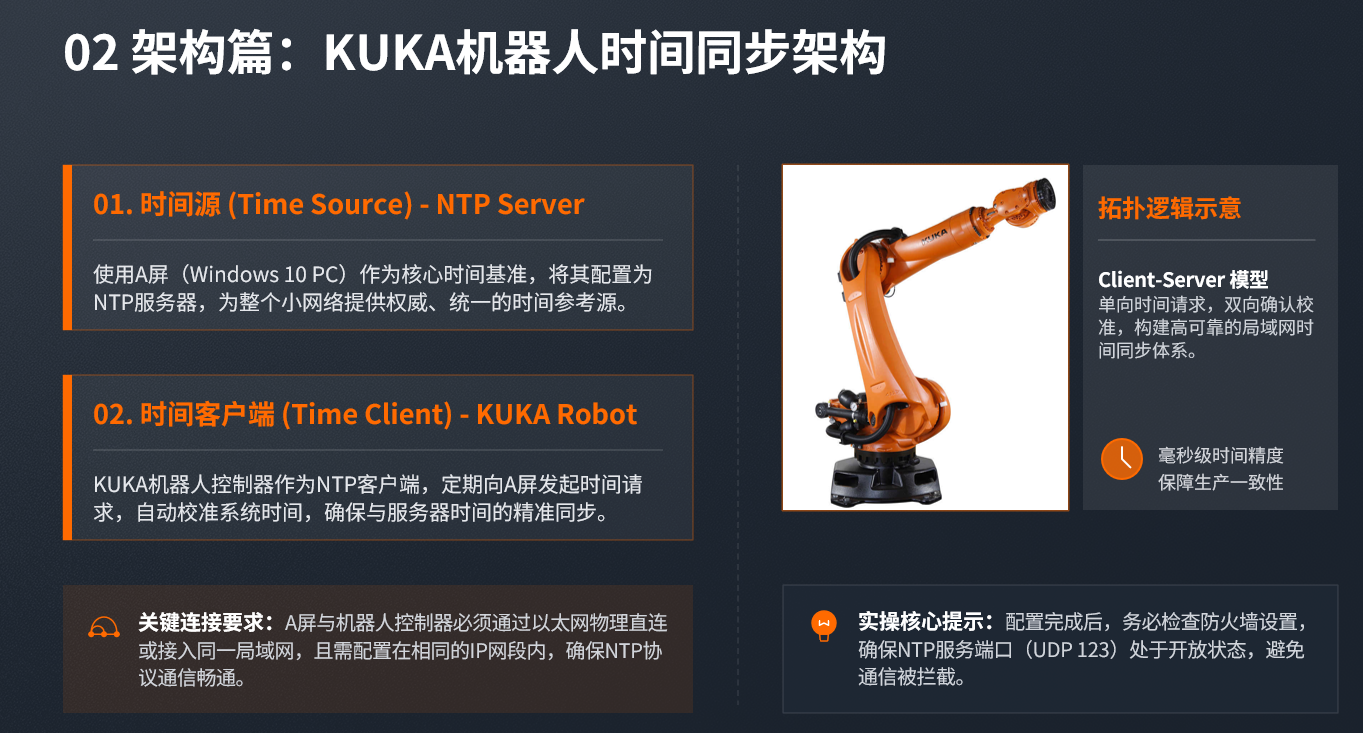
首先从原理上面说,机器人kcp就是一个windows的系统。

然后需要一个NTP同步时间的服务器。

建议使用和现场机器人在同一个网段内的电脑,同时打开这个服务。

整体的思路就是这样,手里也收集了一些素材,等到后面不忙的时候再整理一下,最近事情比较多。
相关推荐
猫先生Mr.Mao4 小时前
RoboRSI详解:机器人自进化为什么需要任务结构和技能边界
机器人·多智能体·论文解读·具身智能·自进化·roborsi
敢敢のwings14 小时前
RPV-SemNav 深度解析:让机器人先理解房间,再决定去哪里找目标
机器人
好悬给我拽开线18 小时前
RoboJEPA:扩展机器人潜在世界模型
机器人
硅谷秋水1 天前
AgenticRoboRL:将“编程智能体”后训练引入智能体化机器人领域
人工智能·机器学习·语言模型·机器人
敢敢のwings1 天前
SimpleMemVLA 深度解读:把原生视频上下文变成机器人的记忆
数码相机·机器人·音视频
杜子不疼.2 天前
没有真机,我给启元 Q1 造了一台“假机器人“:官方 SDK 示例跑通实录
人工智能·机器人
todoitbo2 天前
启元机器人 Q1 SDK 接口实操:构建 aimdk_msgs 并用 ROS 2 本地 Mock 验证 Service 与 Topic
ai·机器人·二次开发·sdk·启元
lisw052 天前
智能化机器人系统的模块化设计自动化!
机器学习·机器人·自动化
敢敢のwings2 天前
TACDYN-WAM 深度解读:机器人如何预测接触变化,并据此生成动作
人工智能·机器学习·机器人
敢敢のwings2 天前
Super Odometry 2.0:相机与激光雷达退化后,机器人如何继续估计运动
人工智能·数码相机·机器人