目录
1.课题概述
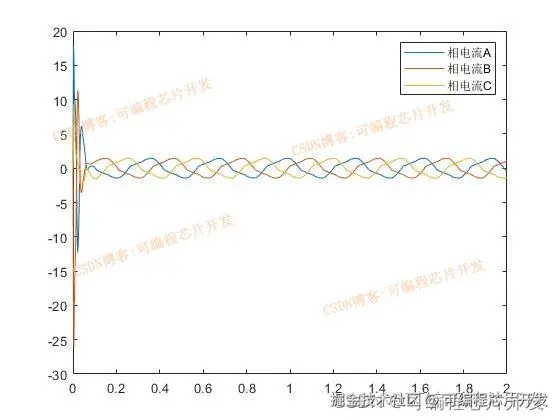
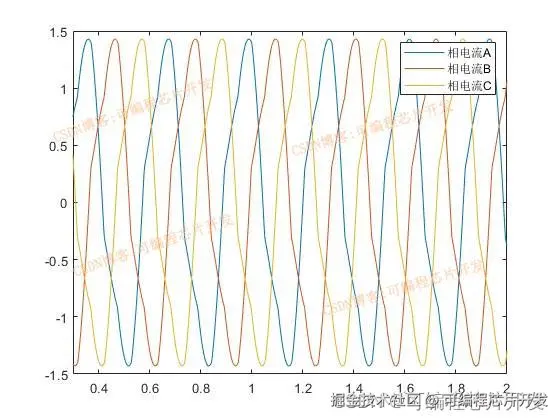
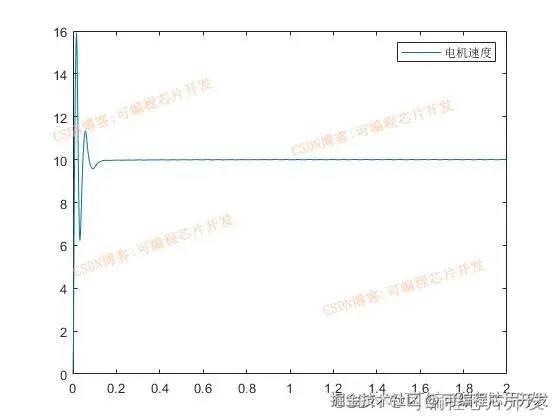
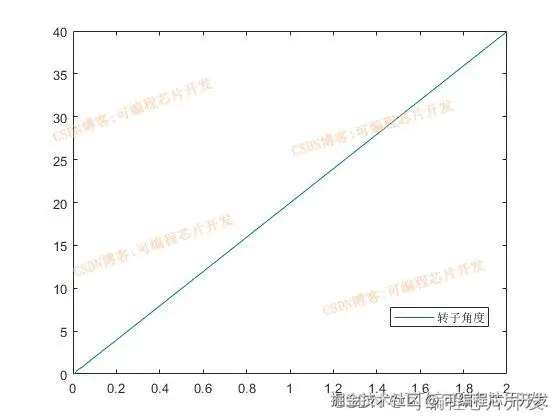
基于FOC控制器的BLDC无刷直流电机控制系统matlab编程与仿真,使用MATLAB编程实现,包括FOC控制器,clark,park等,不使用simulink建模。仿真输出三相电流,电机转速以及转子角度。
2.系统仿真结果
3.核心程序与模型
版本:MATLAB2022a
bash
%矢场定向控制
function [A,B,C] = func_foc_controller(a,b,c,theta,q_ref)
% 为了与q轴对齐进行相位校正
theta = theta - pi/2;
% 计算cos(theta)
yc    = cos(theta);
% 计算sin(theta)
ys    = sin(theta);

%克拉克变换abc to alpha beta
[alpha,beta] = func_clark(a,b,c);

% Clark到Park变换 - αβ到dq坐标系
[d,q]        = func_clark2park(alpha,beta,yc,ys);
%磁通量调节器
d            = 0-d;
q            = q_ref-q;

%Park变换回到Clarke变换 - dq到αβ
[alpha,beta] = func_park2clark(d,q,yc,ys);
% 输出ABC
A =   alpha;
B = - alpha*0.5 + 0.8661*beta;
C = - alpha*0.5 - 0.8661*beta;

end
68
4.系统原理简介
基于磁场定向控制(Field-Oriented Control, FOC)的无刷直流电机(BLDC)控制系统是一种高级控制策略,旨在实现电机的高效、平滑运行以及高动态响应。FOC的核心思想是将电机的三相交流电流分解到两个正交的坐标系中,分别对应电机的励磁(d轴)和转矩(q轴),通过独立控制这两个轴上的电流来精确控制电机的磁场和输出转矩。
在FOC中,首先通过坐标变换将三相定子电流从三相静止坐标系(αβ)转换到两相旋转坐标系(dq)。这种转换基于克拉克(Clarke)变换和帕克(Park)变换,目的是分离出影响磁场和转矩的电流分量。
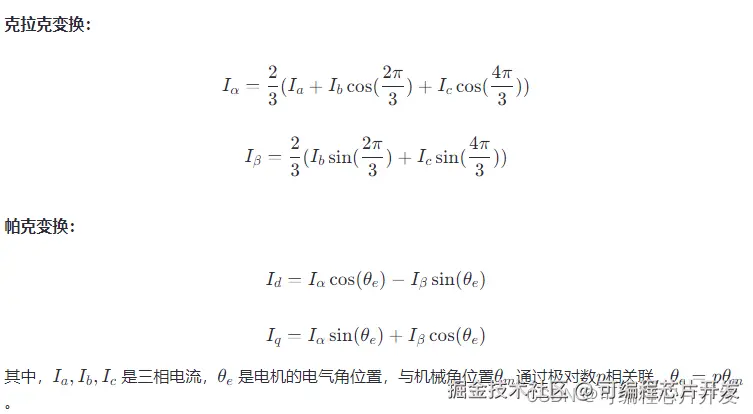
在dq坐标系下,通过PID控制器分别调节Id和Iq至给定值,以实现对电机励磁电流和转矩电流的精确控制。
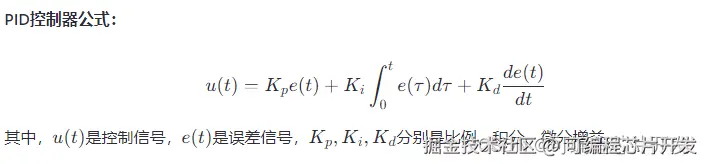
FOC的优势在于其能实现电机的高效率和平稳运行,尤其在宽速度范围内。然而,FOC系统设计和实现面临诸多挑战,包括高精度的电气角位置估算、复杂的控制算法实现、以及对控制器计算能力的高要求。