一、任务描述
在磁光阱中,原子在被束缚在中心的同时,也在持续吸收和发射光子,在这个过程中,原子会向各个方向散射出微弱的荧光。深圳先进光源研究某研究中心使用SWIR1503BU相机对荧光的捕获,得到氦原子在磁光阱中的位置和状态。
二、应用背景
亚稳态的氦原子寿命极长,有极高的能量,在精密测量、量子科学等领域有广泛应用。其中,通过亚稳态氦原子制成的光泵磁力仪广泛应用于地球物理勘探、海洋探测、军事反潜等领域。磁光阱可以俘获氦原子,通过相机对荧光的捕获可以实现对氦原子位置和状态的观察。
因此,要求相机具有高信噪比、高帧率、高量子效率等。阿秒科技SWIR1503BU相机高转化增益时最大信噪比为62.98 dB。在8 bit数据转换下帧率724 fps,在1083 nm波长其量子效率约为70%。
三、测试设备和主要参数
|--------|-----------------|
| 设备/组件 | 型号/规格 |
| 短波红外相机 | 阿秒科技 SWIR1503BU |
| 激光光源 | 1083 nm 窄线宽红外激光 |
SWIR1503BU相机核心参数:
|-----------|-----------------------------------------------|
| 型号 | SWIR1503BU |
| 光谱范围 | 900nm -- 1700nm |
| 分辨率 | 0.33 MP (640×512) |
| 像元尺寸 | 15 µm x 15 µm |
| 靶面尺寸 | 3/4″ |
| QE | 75%@1350nm |
| 转换增益 | 138.6e⁻/ADU(LG),5.54e⁻/ADU(MG),1.2e⁻/ADU (HG) |
| 动态范围 | 70.59dB(LG),67.96dB(MG),47.98dB(HG) |
| 读出噪声 | 586.82e(LG),35.05e(MG),68.44e(HG) |
| 满井容量 | 1986426.78e(LG),87649.83e(MG),17147.351e(HG) |
| 最大信噪比 | 62.98dB(LG),49.43dB(MG),42.34dB(HG) |
| 暗电流 | 30fA@0.1V&18℃ |
四、实验过程和数据
- 运用光学锁相环方法将1083nm激光频率锁定,并将光路一分为六。
- 将六束光分别接入磁光阱真空腔的六个方向上,调节二分之一波片和四分之一波片至激光偏振为圆偏光。
- 打开磁场,调节相机位置,找到六束激光交叉区域。
- 相机观察亚稳态氦原子的俘获图象。选定合适的ROI区域,优化原子团强度。
运用相机的光耦合外触发功能拍摄原子在阱中的衰减过程。相机虽然可以设置曝光时间至百微秒,但拍出来照片间的时间间隔并没有这么快。目前曝光时间最短只能设置到5ms,实际拍出来一般在7ms左右。
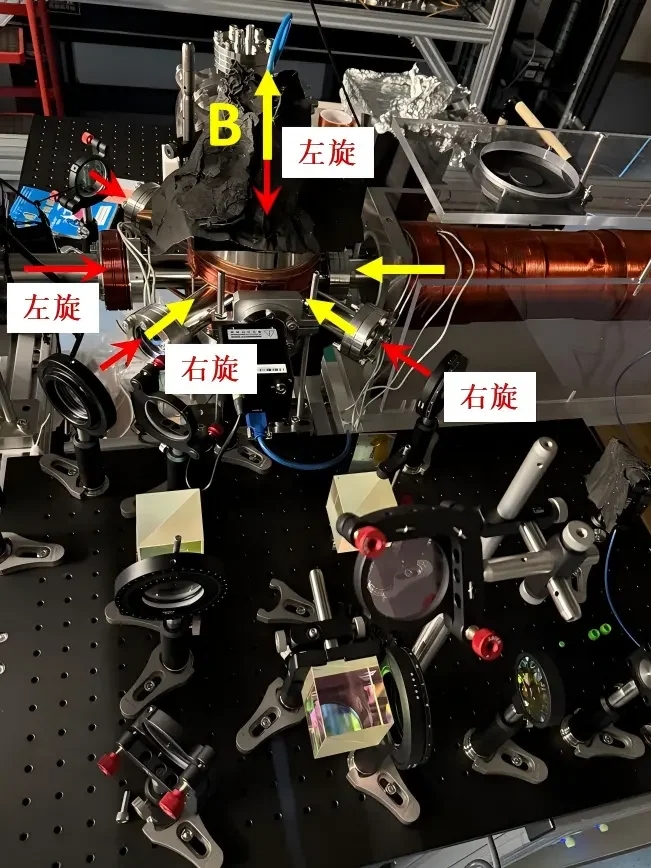 实际光路照片
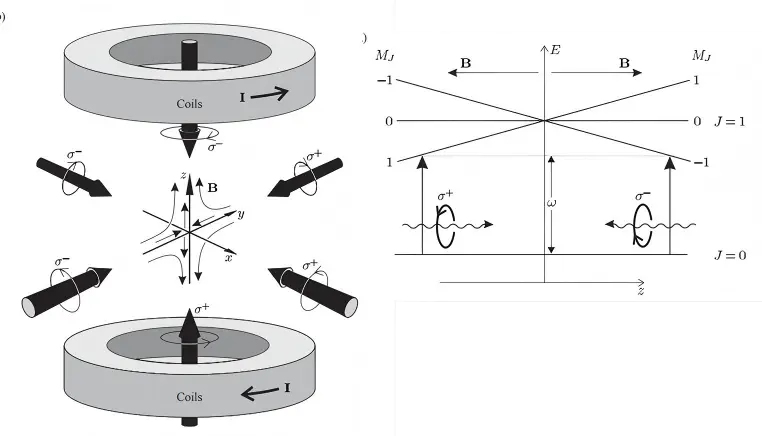 原理图
五、实验结果
阿秒科技SWIR1503BU相机成功捕获了磁光阱中氦原子的荧光成像,下图为实验结果图。
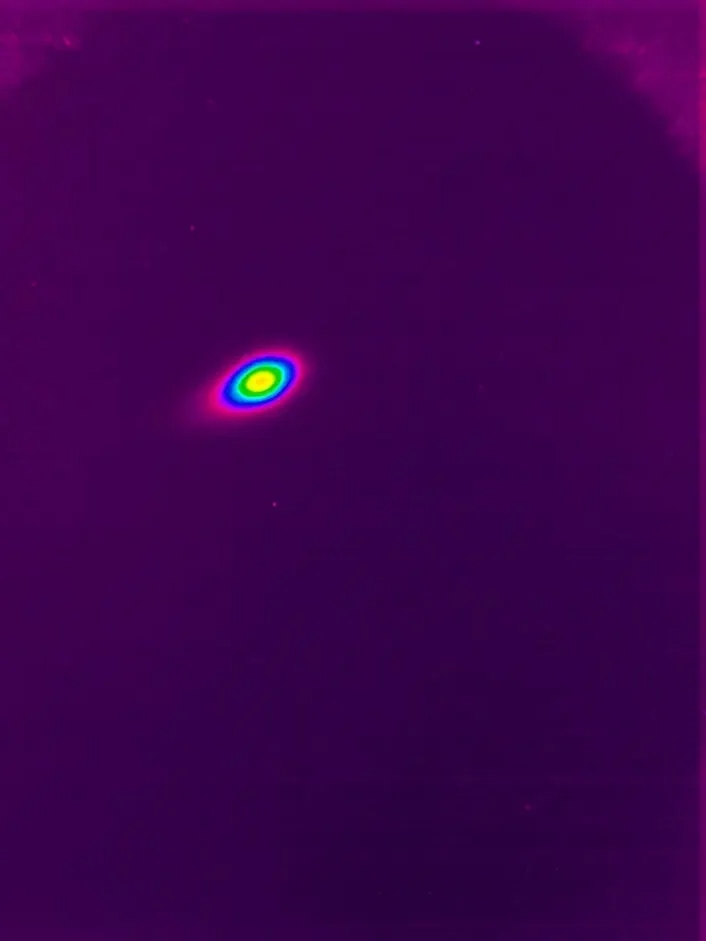 实验结果
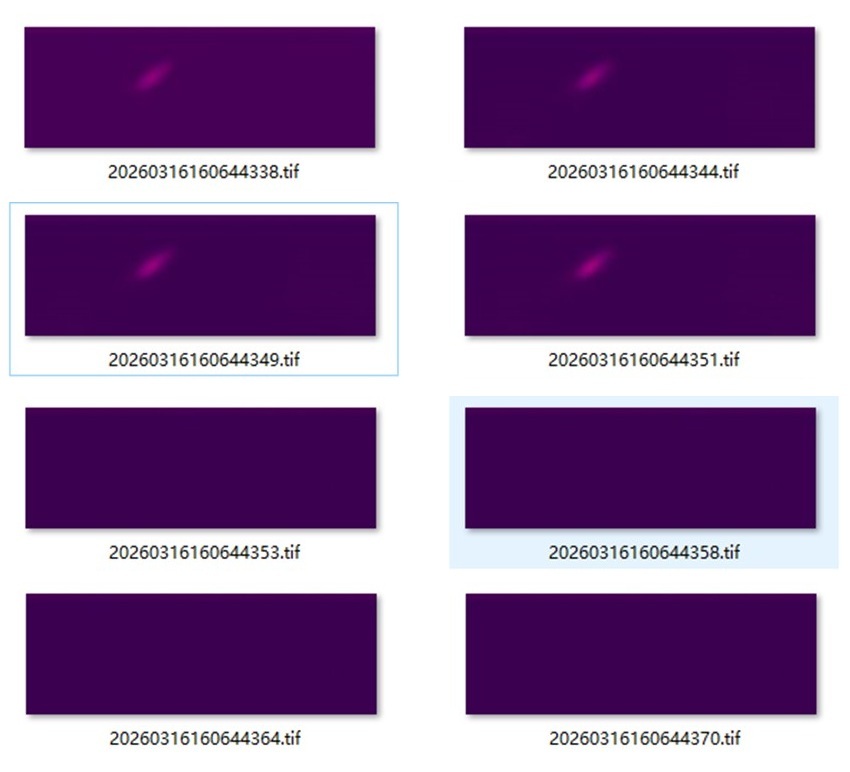 光耦合外触发拍摄结果
六、结果分析
相机可以清晰拍摄到1083nm荧光的光强。观察到明亮且稳定的椭圆型光团,背景清晰干净,证明了亚稳态氦原子被束缚在磁光阱的中心。随着高速连续多次曝光的拍摄,图像中荧光的强度在逐渐变弱直至消失,即观察到氦原子在磁光阱中的衰减过程。通过成像可以看出SWIR1503BU相机的性能稳定,具有高的信噪比,且读出速度高,能够很好地满足该场景的应用需求。