一、无人机测绘实操核心价值与实操认知
如今,无人机测绘已成为地理信息采集不可或缺的核心工具,凭借安全、高效、高精度的优势,广泛应用于工程勘测、地形规划、三维建模等领域,彻底革新了传统人工测绘的作业模式。本次本溪测区全流程实操演练,全程依托 昊天环宇无人机 专业实训体系开展。 通过系统化实训,完整掌握了无人机测绘 从前瞻筹备 、现场采集到点云后期处理的完整流程,深刻认识到测绘工作的严谨性,每一处细节把控都直接决定成果精度。
二、全流程实操体验与核心要点掌握
(一)行前筹备:筑牢测绘作业基础
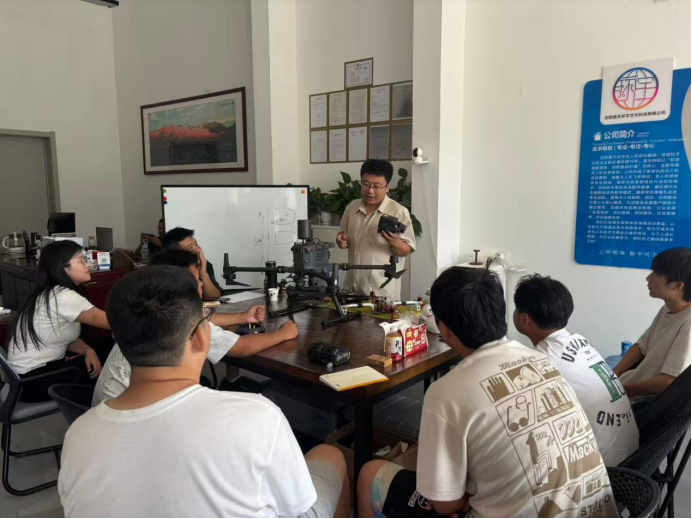
行前筹备是测绘任务成功的根基。在本溪山地测绘实操中,我依托机构标准化教学体系,熟练掌握了任务对接、航线规划、空域报备、设备核验 的全套前置流程。作业前需精准确认测绘精度 、成果格式 与交付要求,针对本溪地形起伏大的特点,设置80%航向重叠、70%旁向重叠的优质参数,从源头保障数据采集完整性。
合规作业是测绘工作的底线。我们首先进行官方空域查询与飞行申报,养成学员合规作业习惯,****杜绝"黑飞"****风险。同时针对山区天气多变、信号薄弱的特点,专项教学天气研判、窗口期规划与应急物资筹备技巧。在场地完全实操指导下,熟练完成无人机机身、桨叶、RTK模块、航测相机的检查维保工作,可针对性备齐像控标识、应急设备等物资,适配复杂山地作业场景。
(二)现场作业:兼顾飞行安全与数据质量
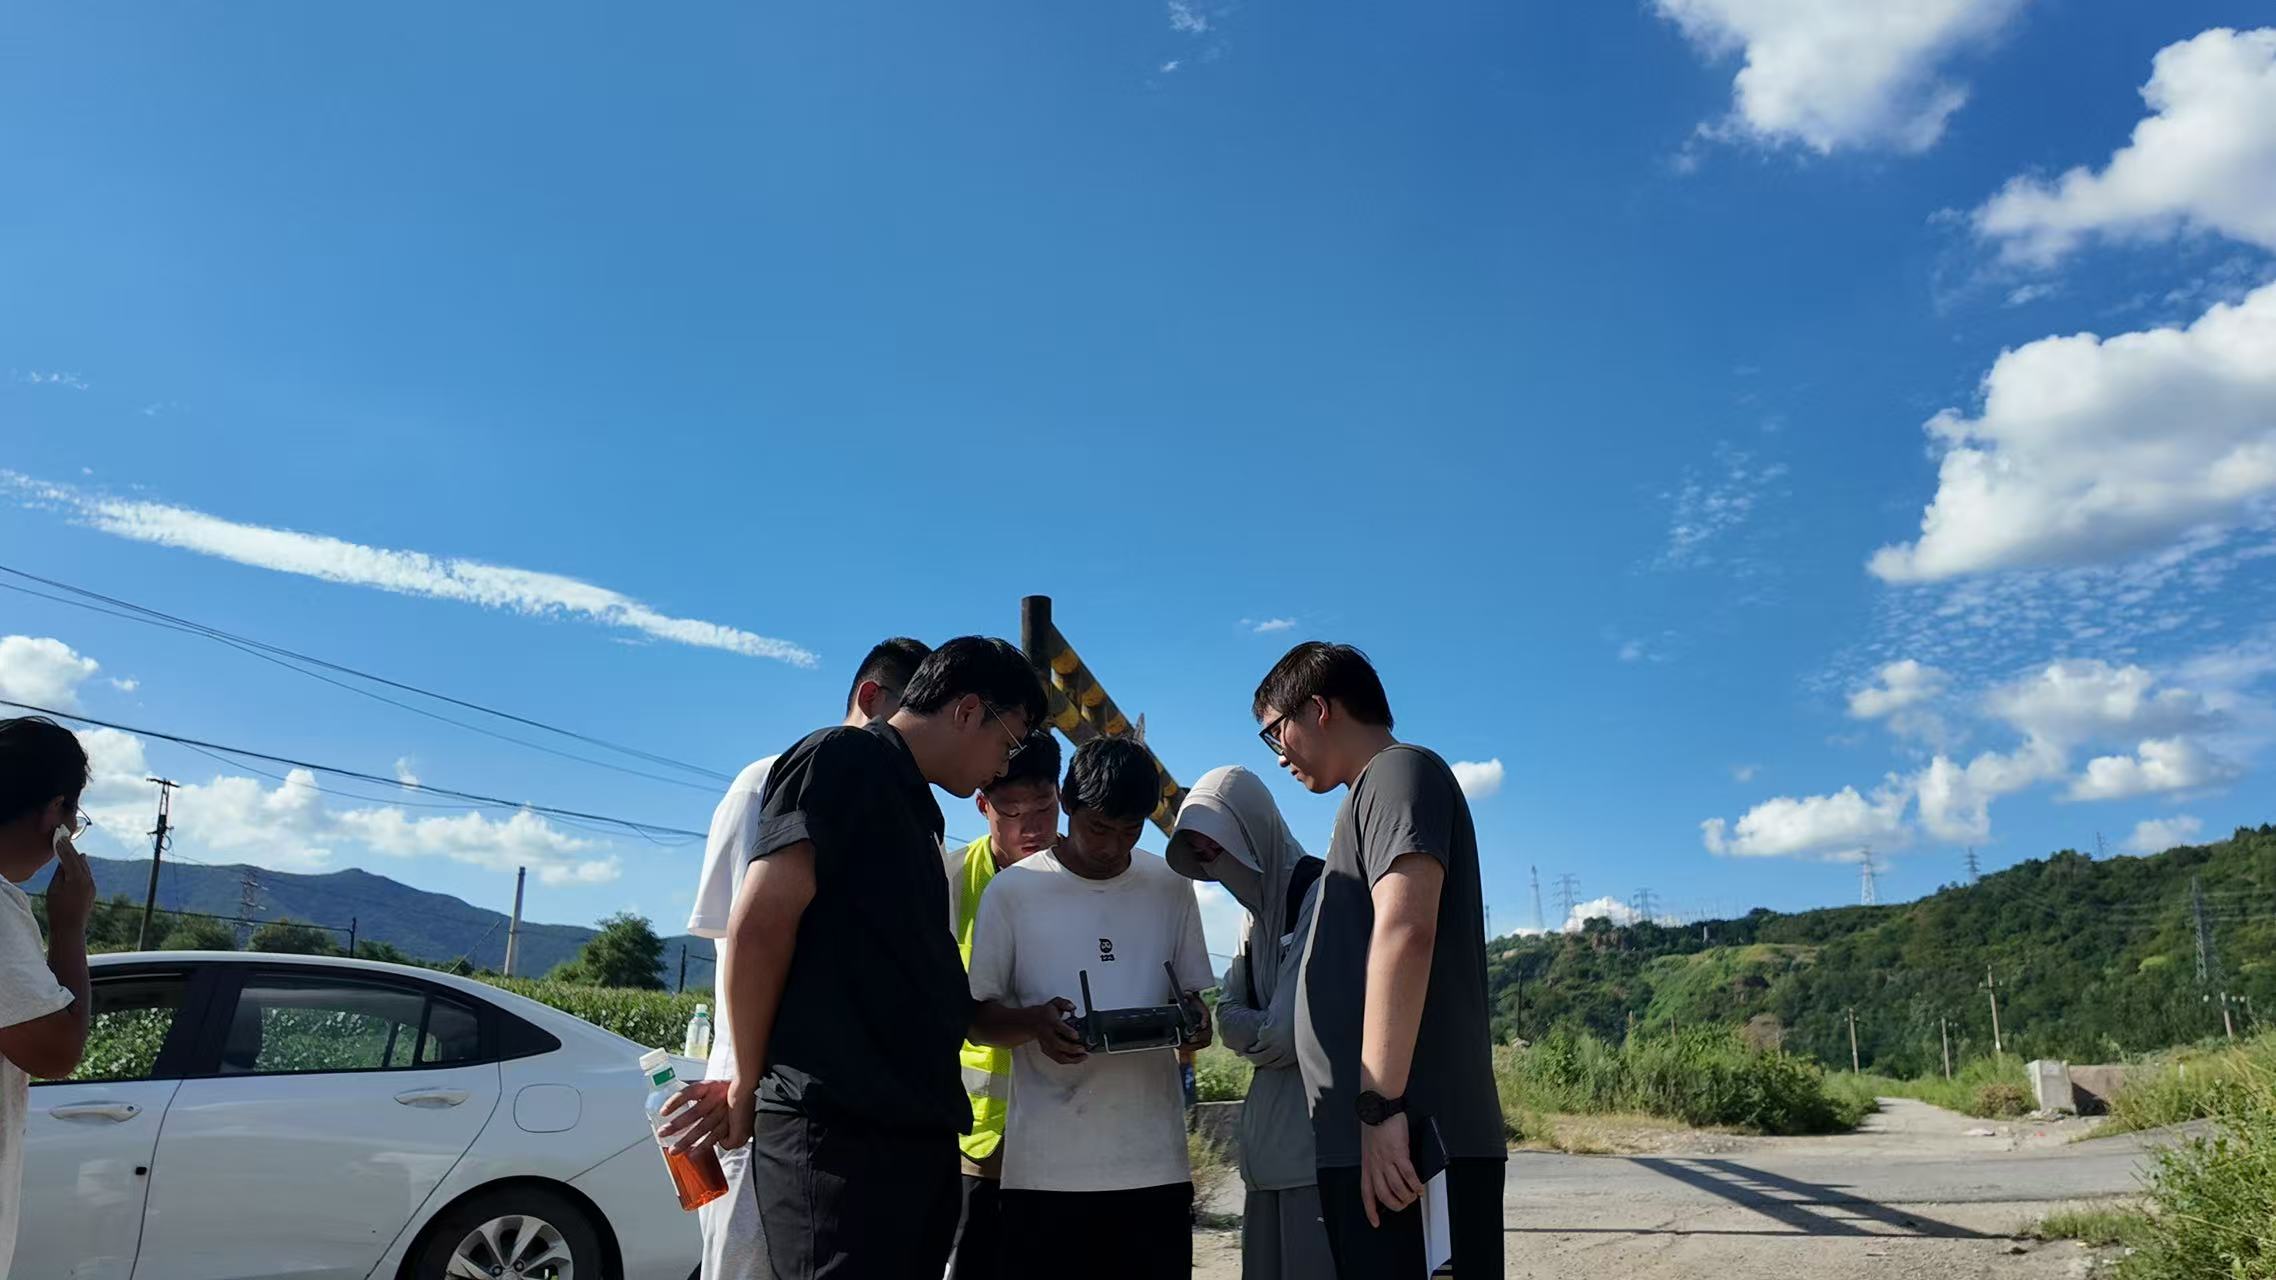
现场外业采集是获取优质数据的核心环节。抵达测区后,需第一时间实地踏勘,排查高压线、茂密植被、障碍物 等安全隐患,挑选开阔无干扰 的起降点。山地测绘需均匀布设像控点,利用高精度GNSS设备实测三维坐标,这是保障后续点云模型精度的关键基础。
飞行作业前,必须完成IMU预热、指南针校准、RTK固定解锁等全套自检流程,确认设备正常后方可起飞。自动航线飞行过程中,需全程监控飞行状态、图传信号与周边环境,及时应对天气突变、信号丢失、低电量等突发情况,严守安全底线,确保拍摄影像清晰、曝光均匀、全覆盖无遗漏。
(三)内业处理:完成照片到点云模型转化
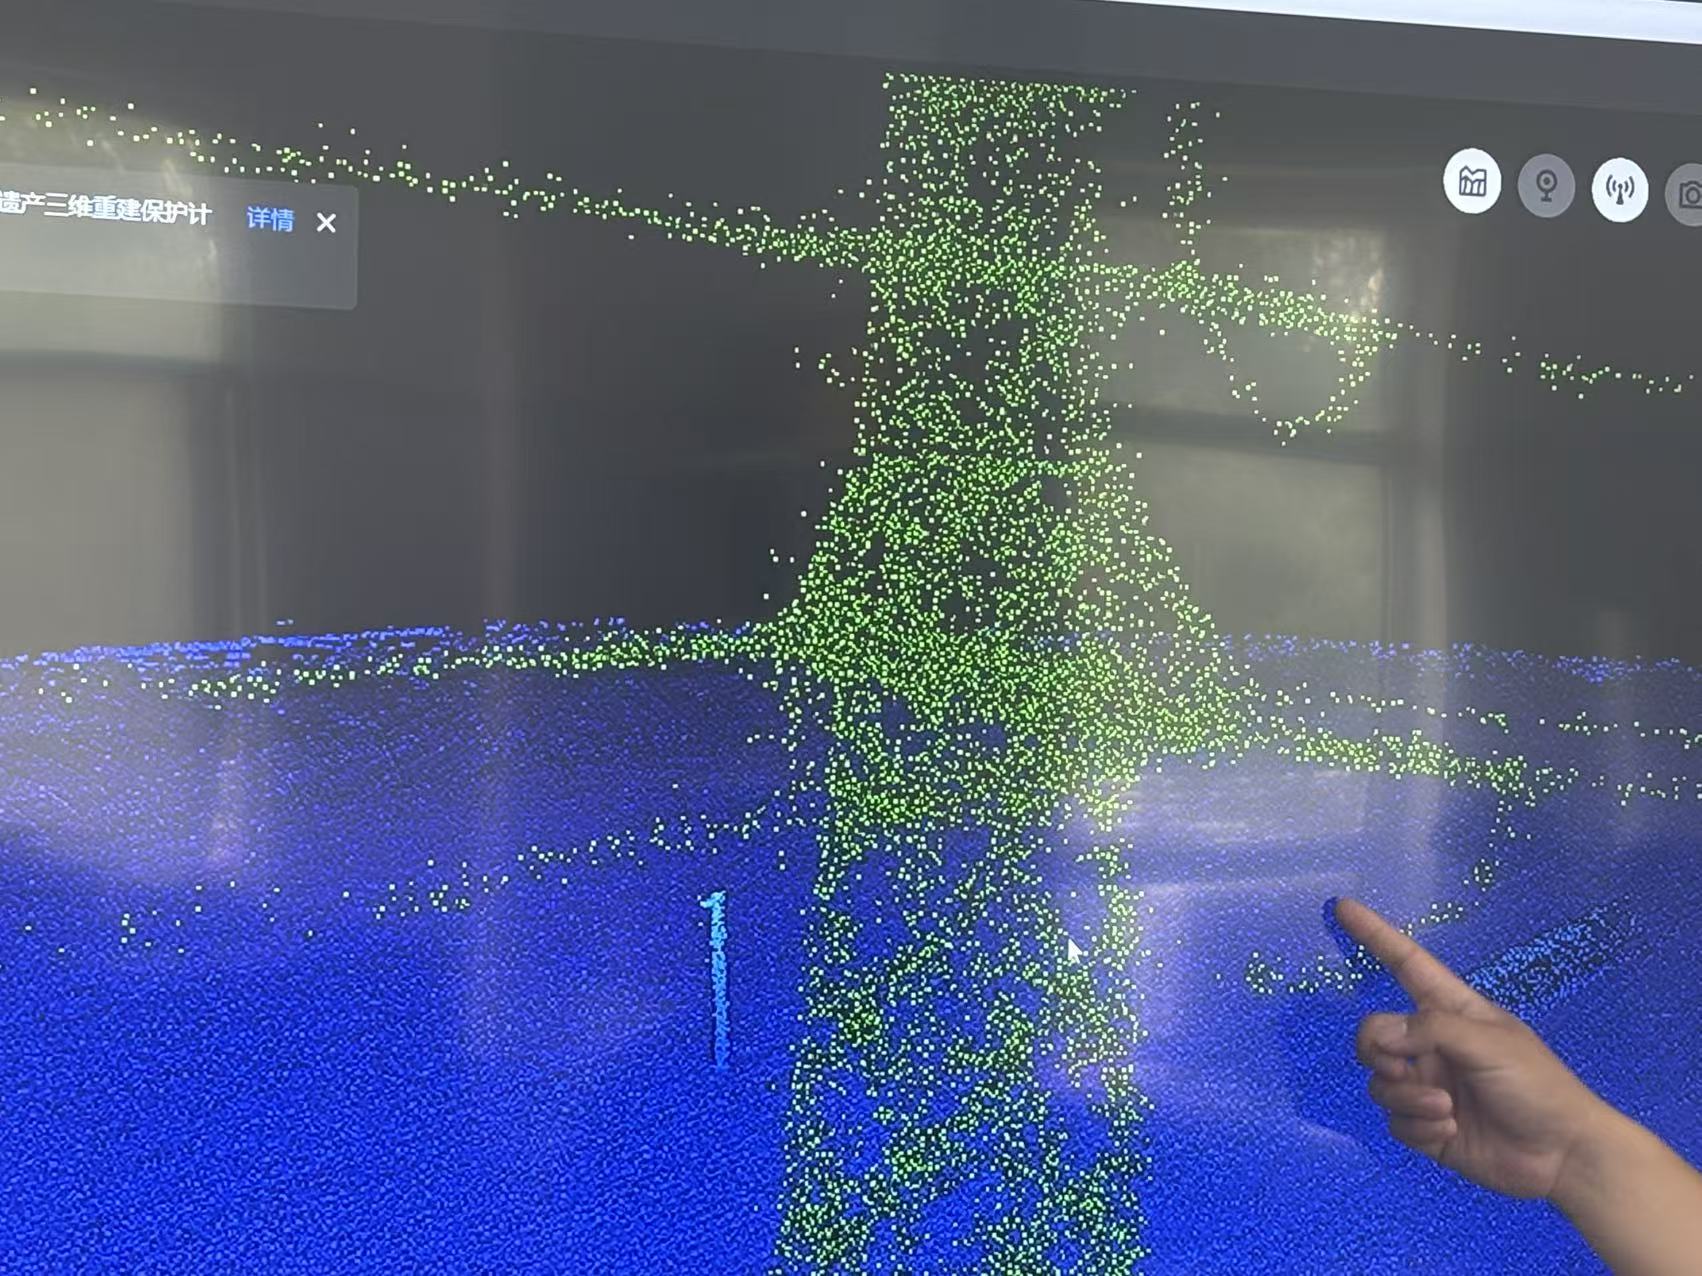
内业点云建模是测绘成果落地的关键,也是昊天环宇无人机实训的核心特色课程。区别于普通航拍教学,机构聚焦行业刚需技能,以DJI Terra软件为核心,专项开展空三加密、精准刺点、密集点云生成、三维模型优化等实战教学。实训中,我熟练掌握影像与POS数据导入、任务搭建、特征点匹配等基础操作,尤其在核心的精准刺点环节,通过教员一对一纠错指导,熟练掌握多视角精准刺点技巧,有效解决了自学建模精度不足、操作不规范的痛点,大幅提升模型绝对精度。
空三核验无误后,可按需生成不同精度的密集点云,过滤植被、杂物等噪声数据,进一步生成带纹理的三维网格模型,同时输出正射影像、等高线等标准化测绘成果。通过精度比对核验达标后,导出对应格式文件,可直接应用于工程测量、地形分析、三维可视化等工作。
三、实操总结与丹东测绘任务筹备展望
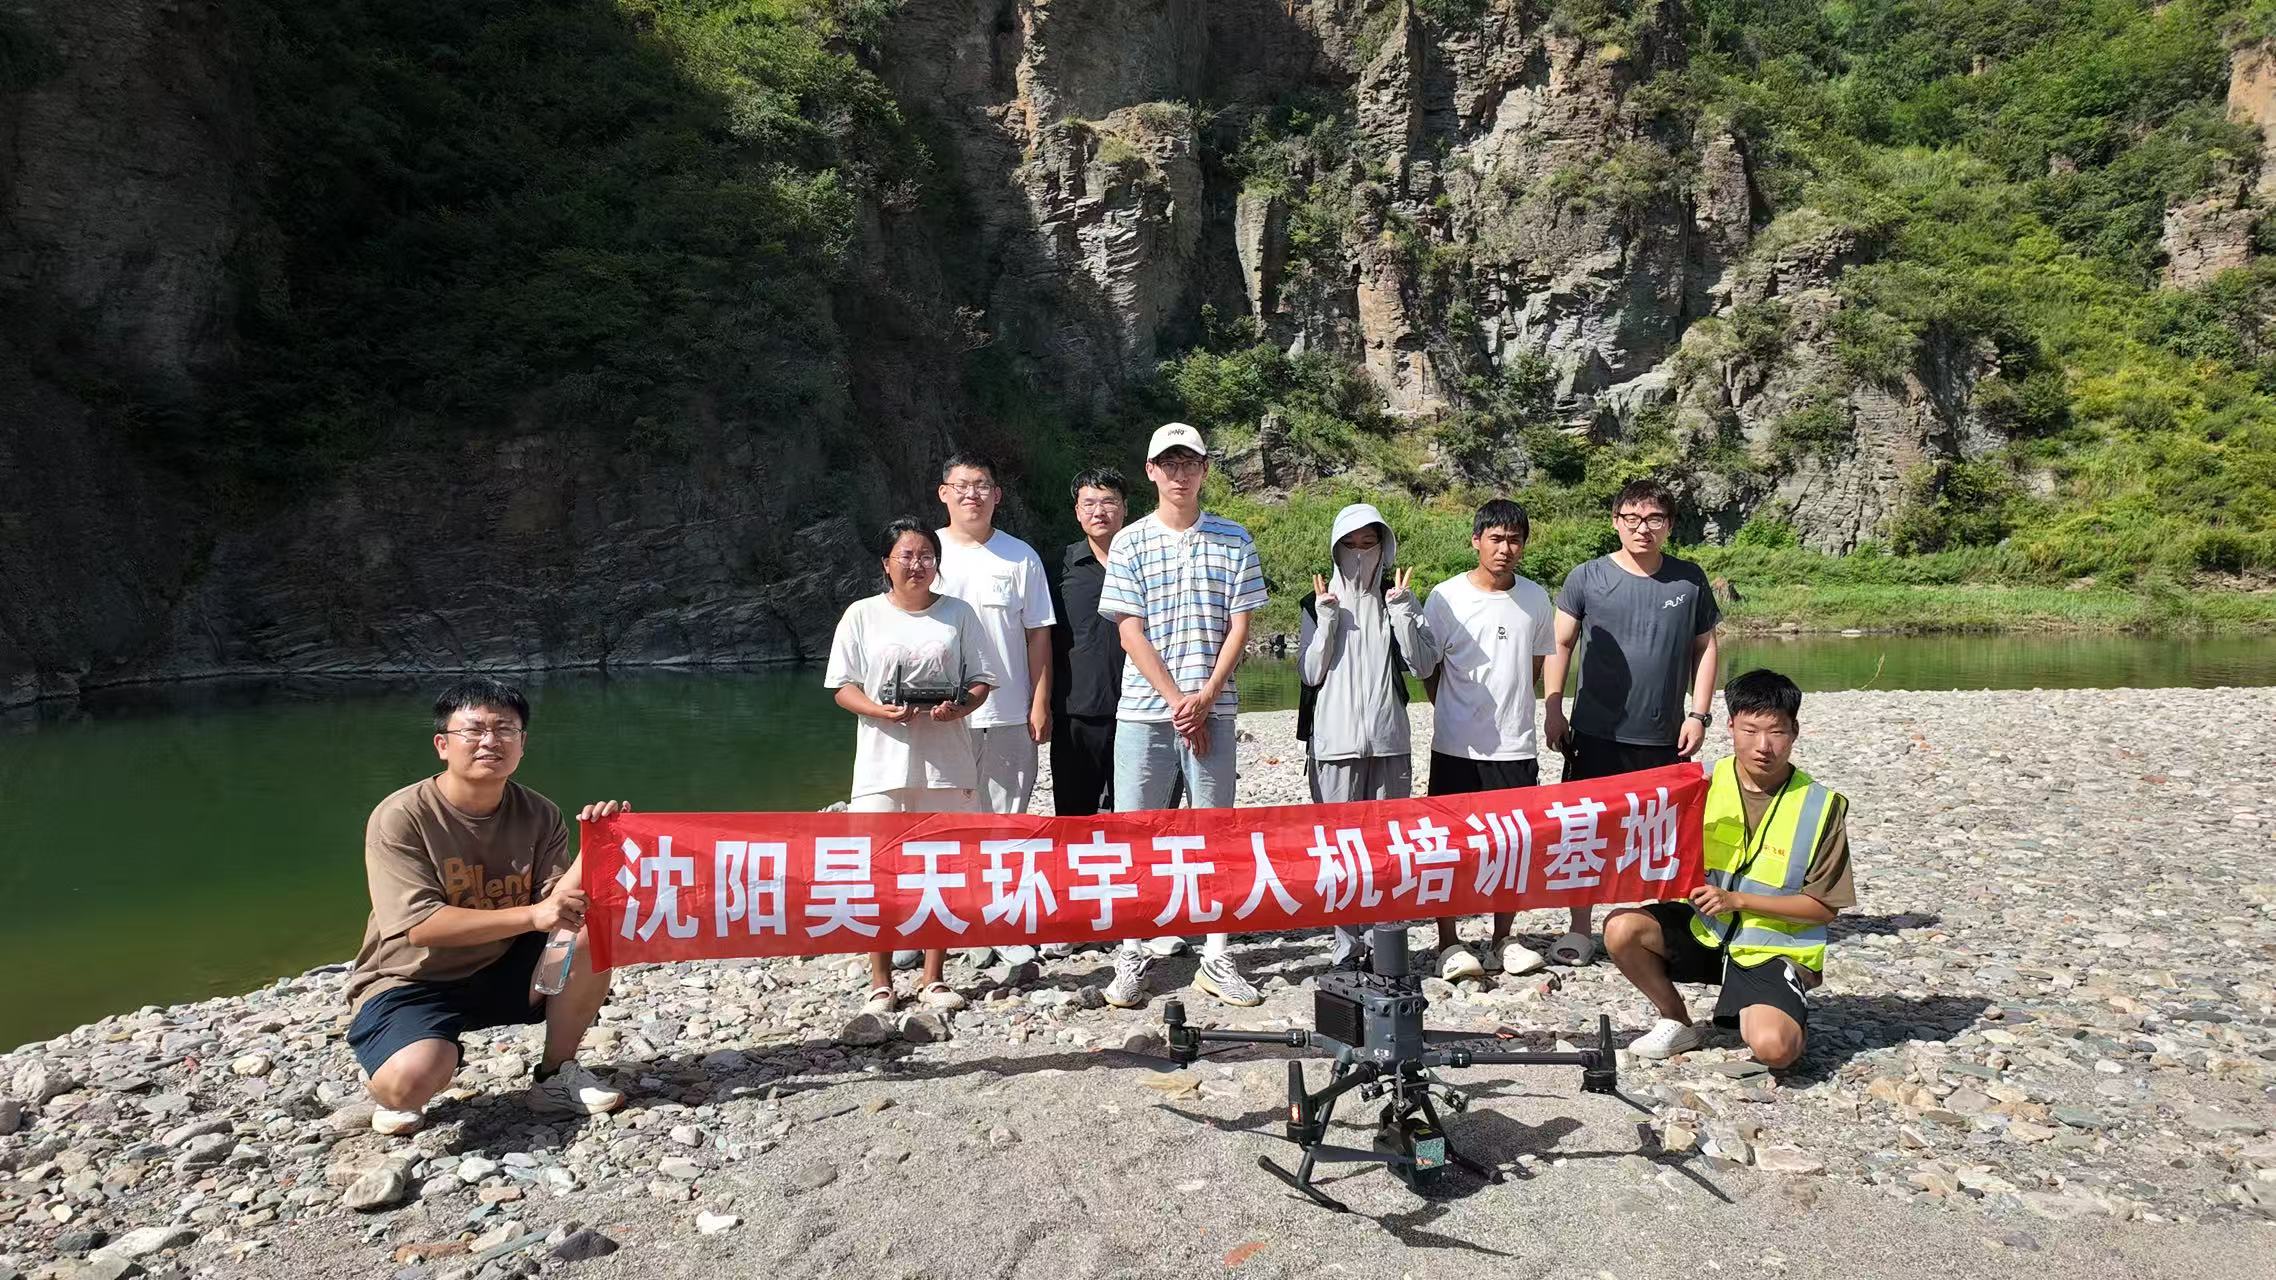
本次本溪山地无人机测绘实训已圆满结束。作为辽沈地区专业的无人机测绘实训机构,昊天环宇无人机秉持"细节决定精度,规范保障成果"的实训理念,以真实山地项目开展实战化教学,摒弃传统理论化的授课模式。通过外业飞行、像控布设、内业点云建模等全流程实操,学员熟练掌握了DJI Terra建模、精准刺点、精度校准等核心技能,夯实了山地测绘作业规范与安全意识,圆满完成本次阶段性实训任务。
依托本次本溪实训的扎实成果,我机构已正式启动下周丹东无人机测绘实地实训筹备工作。丹东以山地、丘陵地形为主,作业场景与本溪测区高度相近,能够有效巩固学员所学的山地仿地飞行、数据采集、点云优化等实操技术。后续我们将严格落实标准化作业流程,提前完成空域报备、航线规划、设备核验等筹备工作,带领学员参与真实测绘项目,持续打磨实操技能,助力学员精准掌握行业刚需技术,快速适配岗位工作需求。