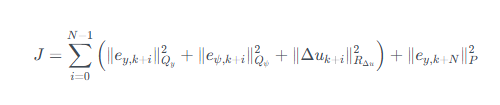一、MPC(模型预测控制,Model Predictive Control)
算法原理的核心可以概括为以下三个关键要素:
1. 预测模型(Prediction Model)
基于系统当前状态和未来输入,通过数学模型(如状态空间方程、传递函数或非线性模型)预测系统未来的输出。
模型精度直接影响控制效果,常用方法包括线性模型、非线性模型或数据驱动模型(如神经网络)。
2. 滚动优化(Receding Horizon Optimization)
在每个采样时刻,基于当前状态求解一个有限时域的最优控制问题(通常为二次型性能指标,如最小化跟踪误差和控制量变化)。
优化目标函数通常包含:
未来输出与参考轨迹的偏差(跟踪性能)
控制输入的变化量(平滑性)
约束条件(如执行器饱和、状态限制)
求解后,只执行当前时刻的第一个控制量,下一时刻重新求解,形成"滚动"机制,实现闭环反馈。
3. 反馈校正(Feedback Correction)
实际系统存在模型失配和外部扰动,MPC通过实时测量当前状态(或输出)来修正预测模型,避免误差累积。
通常结合状态估计器(如卡尔曼滤波)或直接采用实测值更新初始条件。
4. 核心优势
显式处理约束:直接考虑输入/输出/状态约束,适用于复杂工业过程。
前瞻性 优化:通过预测未来行为,提前决策,优于传统PID的"事后调节"。
适应性强:可扩展至多变量、非线性、时变系统。
二、MPC流程:
状态估计:获取车辆当前状态
生成参考轨迹:根据全局路径生成局部参考
线性化:在当前状态点线性化模型(非线性MPC)
QP问题构建:构造H、f矩阵和约束条件
QP求解:使用数值优化器求解
控制实施:应用第一个控制量
滚动更新:移动到下一时刻重复
三、参考轨迹生成
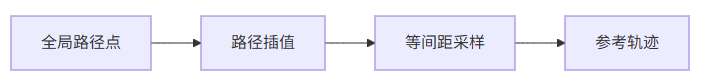
基于全局规划器输出的离散路径点,通过插值方法生成平滑的连续参考轨迹:
ξ_ref = x_ref, y_ref, θ_ref, v_ref, δ_refᵀ
满足车辆动力学约束:
ẋ_ref = v_ref·cosθ_ref
ẏ_ref = v_ref·sinθ_ref
v_ref 受加速度约束
δ_ref 受转向角速率约束
常用插值方法:
线性插值:简单快速,但轨迹不光滑
三次样条插值:保证位置、速度连续
多项式插值:高阶平滑,但可能振荡
四、轨迹跟踪MPC的优化问题设计
目标函数(多目标加权):跟踪误差最小