你买的扫地机器人,其实不一定完全「属于你」。
地图在云端、固件封闭、厂商一旦停服或改策略,设备就可能难用甚至报废。与其事后想办法「越狱」一台封闭机器,不如从零造一台生来就开放的。
OOMWOO (读作 oom-woo)就是这样一个项目:完全开源、可以自己动手组装 的家用扫地机器人。由美国团队 Makers Pet (makerspet.com)发起,目前处在早期公开开发阶段------图纸、代码、模块分工在 GitHub 上持续更新,任何人都可以围观、提 Issue、认领模块参与贡献。
- 主仓库:makerspet/oomwoo
- 官网:oomwoo.com
- 协议:Apache-2.0
- 状态:early development(早期开发)
一、项目定位:让你「真正拥有」一台扫地机
和把家庭地图默认上传云端、深度绑定厂商生态的商业机不同,OOMWOO 从设计之初就强调:
- 局域网传输、日常不绑云端(no cloud required for regular functionality)
- 无厂商锁定(no vendor lock-in)
- 硬件、软件、固件全栈开源------Open Source from the first screw
目标用户主要是 树莓派 、ROS 2 、3D 打印 社区的玩家:愿意花时间,换一台结构透明、逻辑可改、能长期 hack 的扫地机器人。
官方追求的不是「能转一圈的演示机」,而是接近家电级的清洁体验------只是这条路需要社区一起走完。
二、和成品扫地机差在哪
| 维度 | OOMWOO | 常见商业扫地机 |
|---|---|---|
| 所有权 | 结构、代码、数据路径你都能看清 | 黑盒固件 + 封闭硬件 |
| 地图与数据 | 局域网传输,本地优先 | 多依赖云端同步 |
| 软件 | ROS 2,模块可拆可改 | 封闭固件,难二次开发 |
| 寿命 | 不依赖单一厂商云服务 | 停服风险需自行承担 |
| 门槛 | 高(机器人软件 + 嵌入式) | 低,买来即用 |
若只想便宜扫干净,成品机更现实;若想把扫地机当长期机器人项目,OOMWOO 值得研究。
三、核心技术栈:开源机器人「全家桶」
OOMWOO 把当下开源机器人圈常见组件串成一台家电:
| 技术组件 | 作用 |
|---|---|
| Raspberry Pi CM4/CM5(树莓派计算模块) | 运行 ROS 2、导航与任务逻辑 |
| ROS 2(如 Jazzy)+ Nav2 | 建图、定位、路径规划 |
| 2D LiDAR | 扫描环境、构建地图(成本可控,入门级约数十欧元档) |
| Gazebo 仿真 | 没硬件也能在电脑上跑建图、导航、清洁流程 |
| STM32 I/O 板 + 固件 | 电机、传感器、充电与安全相关底层 |
| 3D 打印底盘 | 结构件可自行打印、替换、改造 |
| 智能家居本地集成 | 支持本地控制接口(官方 README 提及原生集成能力) |
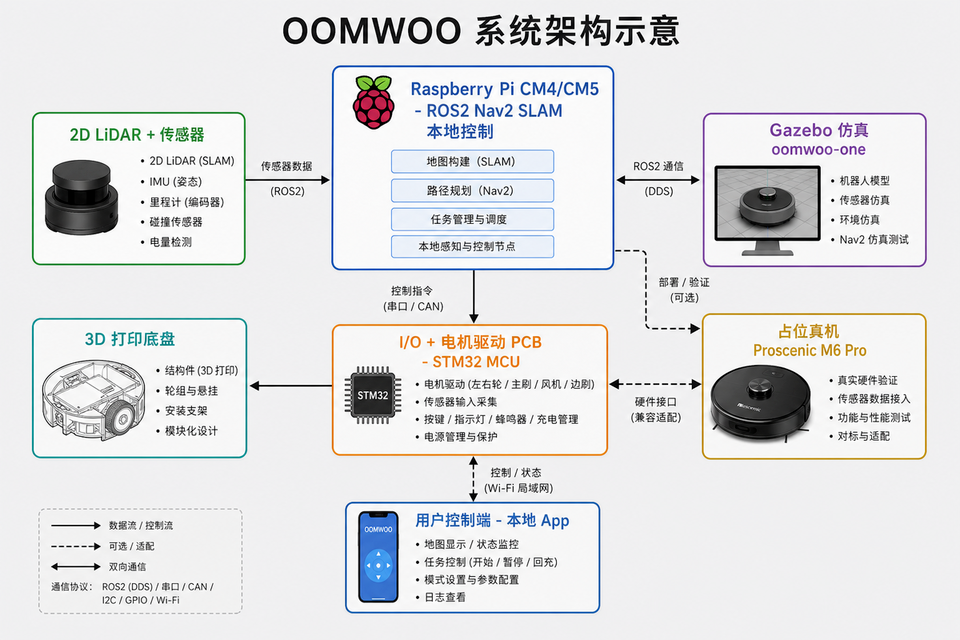
图1:计算单元、MCU、传感器与开发路径(示意)
四、软件怎么组织:模块化、并行开发
OOMWOO 把整机拆成可并行认领的模块,贡献者在独立仓库开发,再 PR 链回主项目------适合社区「各干一块、最后拼起来」。
典型模块包括:
- 覆盖清洁与建图(coverage + SLAM)
- 定位与导航(Nav2 / AMCL)
- 自动回充(dock cycle)
- 脱困与恢复行为(recovery)
- 近场避障(相机 / ToF,应对 LiDAR 扫不到的低矮障碍)
- 沿边、不同地面处理
- 任务编排与健康监控
软件分层大致如下:
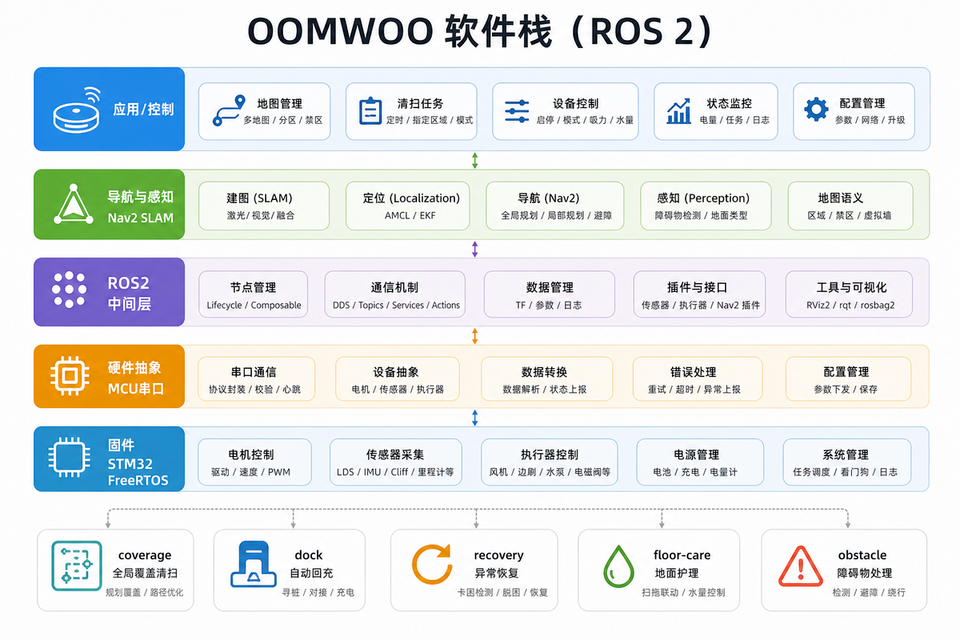
图2:从固件到应用的控制栈(示意)
值得关注的仓库:
- oomwoo-install --- 开发环境与 ROS 2 安装
- oomwoo-one --- URDF + Gazebo 仿真
- oomwoo-io-firmware --- STM32 I/O 固件
- proscenic-m6pro --- 占位真机(最终硬件完成前,用 Proscenic M6 Pro 接 ROS 2 验证)
「仿真 + 占位真机 + 最终自研硬件」三线并行,软件不必等 PCB 全部定稿才能写------这对开源硬件项目很务实。
五、现在能做什么:先建图导航,吸尘在后
项目还没到「买齐零件就能完整组装」,但已有不少可用交付(以 README 为准):
已经可用:
- ROS 2 + Gazebo 仿真环境(建图、导航、清洁行为可在电脑上跑)
- 机器人描述包(URDF)与教程
- 占位真机接 ROS 2 的教程
- BoM 物料清单初版、部分 3D 源件扫描
仍在推进:
- 3D 打印最终文件、PCB、完整组装与 bring-up 文档
- 完整 build 说明计划 2026 年秋季 起逐步公开
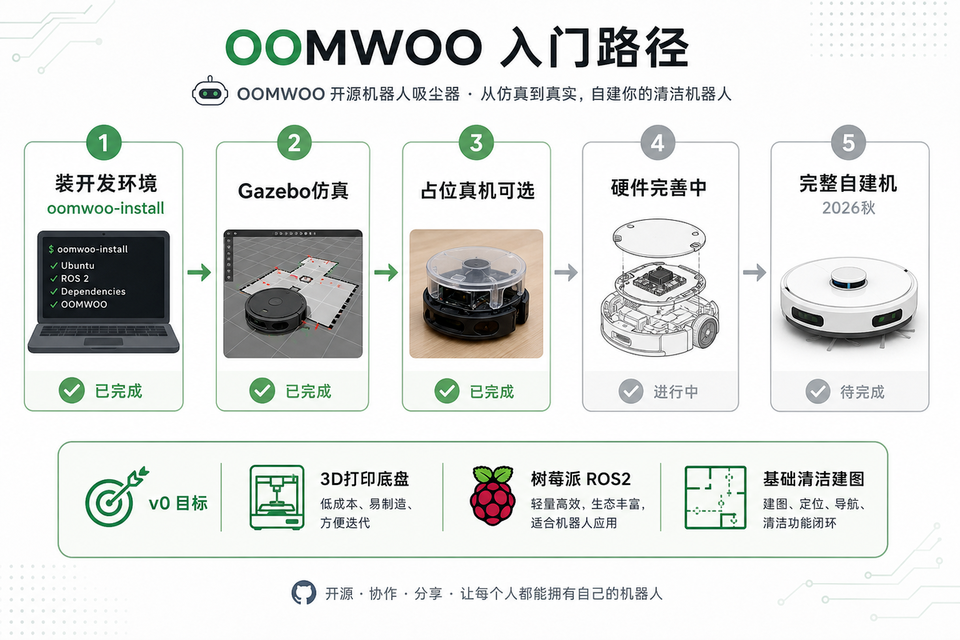
图3:从仿真到完整自建的大致路径
v0 目标(官方):3D 打印底盘 + 树莓派跑 ROS 2 + 基础清洁与建图 + Gazebo 验证。
路线很务实:先把建图、定位、导航跑稳,再叠吸尘等家电能力。法国科技博主 Korben 曾调侃,早期仿真里机器人「什么都能干,就是还不会扫地」------这正是开源项目早期阶段的常态,侧重点是验证机器人「脑子」和「腿」,而不是先卖一个完整商品。
零基础可先跟 makerspet 的 Arduino 自驾小车入门课,再进 OOMWOO 会顺很多。
六、成本与可及性
项目方预估:全部零件成本约 200 美元量级(树莓派、LiDAR、电机、传感器等,具体以 BoM 为准)。
- 所有硬件可自行按 BoM 采购
- makerspet.com 计划提供便利套装(convenience kit)------只是省事选项,不是强制,开源交付始终保留
七、谁适合关注
适合:
- 有 ROS 2 / Nav2 基础,想做「有用」的长期项目
- 玩 3D 打印、愿意自己采 BOM
- 接受早期项目------文档和硬件还在完善
可以先观望:
- 只想开箱即用、便宜扫干净
- 完全零基础------等 2026 秋后 build 文档更全再上手
八、小结
- OOMWOO 是 Makers Pet 发起的全开源扫地机器人,强调局域网传输、无厂商锁定、从第一颗螺丝就开放。
- 技术路线:树莓派 + ROS 2 + LiDAR + Gazebo + 3D 打印,模块化并行开发。
- 当前阶段:仿真与占位真机可玩,完整硬件与组装文档仍在推进;先建图导航,后完善吸尘等家电能力。
- 入门 :从 oomwoo-install 和 Gazebo 仿真开始。