机器人样机第一次站起来,现场往往一片欢呼。但通信工程师知道,真正的测试才刚刚开始:某个动作偶发抖动,是控制算法、总线周期还是时钟同步?单路电机正常,多路同时上电为什么出现丢包?运行数小时后产生漂移,又该从哪一帧数据开始追?"能动"证明功能链路已经打通,"稳定"才意味着工程可以交付。机器人网络测试要做的,就是把这些偶发、模糊、难复现的现象,转化为可以测量、可以定位、可以回归的工程结论。
网络进入OP,只是获得了继续测试的资格
机器人网络故障很少以"完全不通信"的方式出现。更常见的情况是:单个关节运行正常,全部关节接入后偶发WKC下降;平均周期满足1 ms,极少数长尾抖动却触发控制异常;DC寄存器看似正常,多个SYNC0边沿仍存在偏差;样机短时间演示稳定,连续运行后才出现漂移或掉站。
这些问题不能靠肉眼观察机器人是否会动来判断,我们需要把现场现象翻译为明确的测试对象。
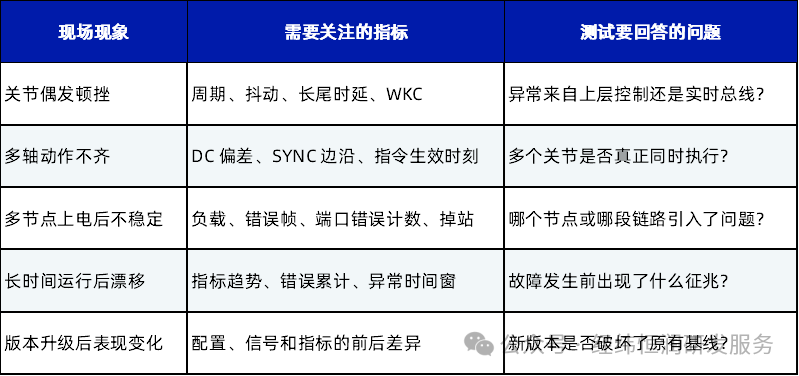
因此,测试的终点不是"抓到一份报文",而是知道异常何时发生、为什么发生、是否越过阈值,以及修改后能否用同一方法重新验证。
不要一上来就测整机,先把问题逐层拆开
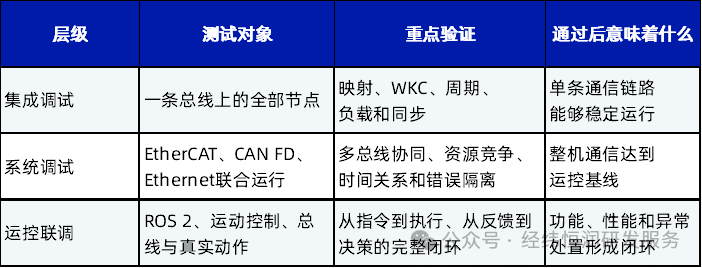
一台机器人同时包含关节、控制器、EtherCAT、CAN FD、Ethernet、ROS 2和运动控制软件。如果一开始就运行整机动作,任何故障都会变成跨硬件、跨协议、跨软件的问题,排查很容易陷入"大海捞针"。
经纬恒润采用"集成测试---系统测试---运控联测"三层验证模型。每一层只扩大一个边界,并把上一层的通过结果作为下一层的起点。
EtherCAT不只测"有没有报文"
EtherCAT主从站进入OP,只说明过程数据已经开始交换。要证明这条网络可以支撑多关节实时控制,至少还要覆盖正确性、可靠性、实时性和分布式时钟四类指标。
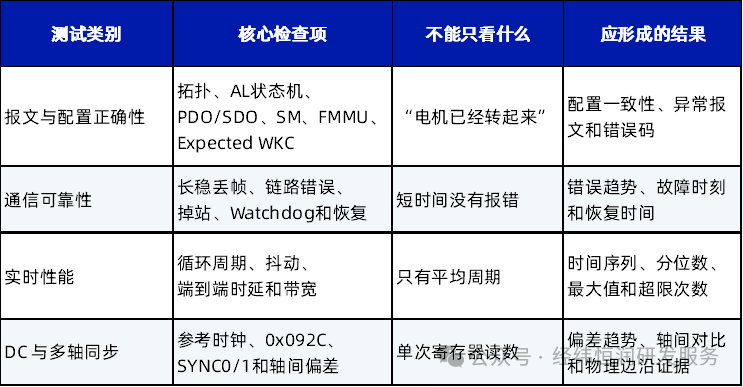
例如,一个1 ms周期即使绝大多数报文都落在1.000 ms附近,只要每隔一段时间出现一次明显长尾,也可能造成动作异常。因此报告不能只给平均值,还要给出样本量、最大值、关键分位数、超限次数和对应的原始帧。
DC测试同样不能只看寄存器。抓包用于判断同步控制环是否正常,示波器或逻辑分析仪则用于验证最终的SYNC物理边沿。两类证据结合起来,才能回答多个关节是否真正"同时动作"。
统一测试入口,VCI + INTEWORK‑VBA
测试落地的另一个难点是工具割裂:EtherCAT用一套设备,CAN FD用另一套设备,脚本散落在不同工程师电脑上,分析结果再手工复制到报告。跨总线问题不仅难以关联,测试经验也很难留下来。
经纬恒润以自研VCI-V6400_T作为统一硬件入口,一台设备即可开展CAN FD、EtherCAT与Ethernet三类网络测试;VCI工具负责设备连接、通道配置和数据访问;INTEWORK‑VBA承接监控、解析、测试编排与结果展示。
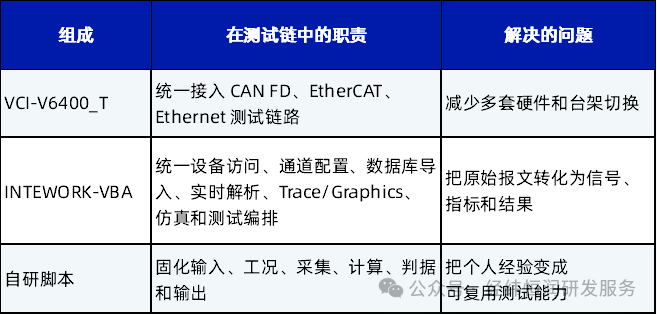
这几部分不是并列的产品清单,而是一条连续的数据路径:V6400_T把网络接进来,VBA把数据采集起来,脚本把判断逻辑固化。图 1 TESTBASE_VCI-V6400_T示意图
效率来自自研脚本
人工测试中存在大量隐性经验:什么时候开始采集、选择哪一类PDO、如何排除启动窗口、计算哪些统计量、什么条件判定失败。若这些步骤只存在于工程师个人操作中,同一问题换一个人就可能得到不同结论,版本升级后也很难完整复现。
INTEWORK‑VBA中的自研测试脚本,把输入、工况、采集和输出封装为一项可重复执行的测试能力。以周期与抖动测试为例,脚本可以自动选择目标数据流,提取硬件时间戳,计算相邻周期、最大值和分位数,标记超限时刻,保存异常前后的原始证据,再按照项目阈值判断Pass/Fail。
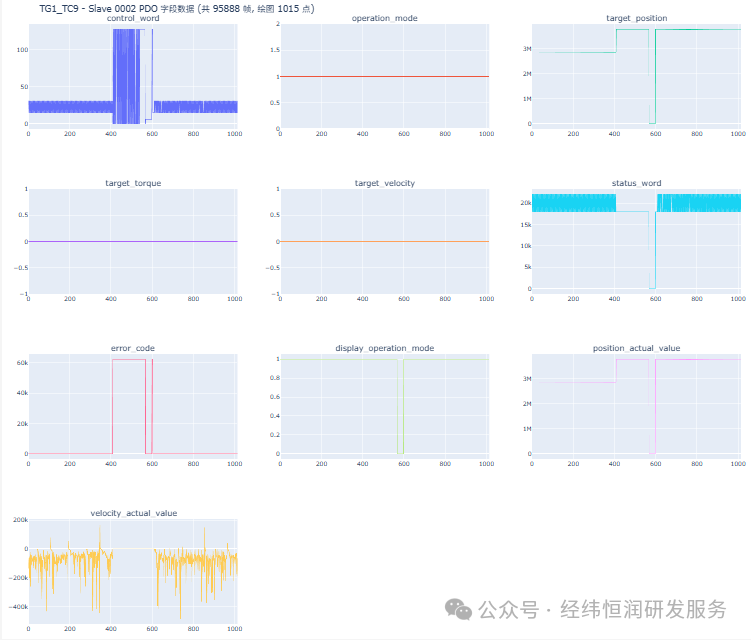
图 2 一路EtherCAT中从站2_PDO数据分析报告
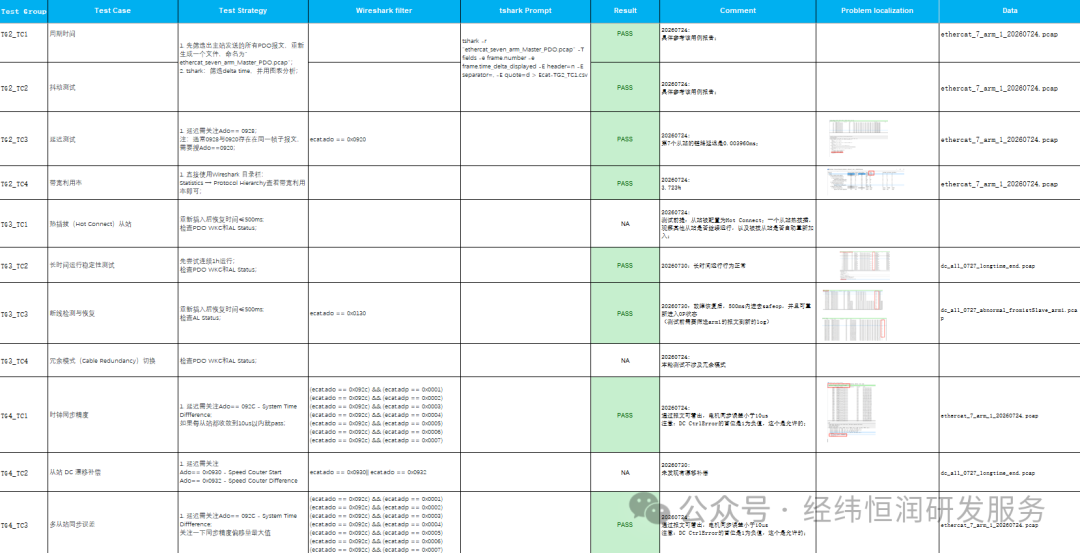
图 3 一路EtherCAT网络整体分析报告(示意图)
结语:测试的重点不是一次Pass
机器人网络测试的终点,不是找到一次Pass,而是让系统在每次变更后都有能力重新证明自己。
经纬恒润以VCI-V6400_T统一CAN FD、EtherCAT与Ethernet测试入口,以INTEWORK‑VBA承载解析、脚本和报告,再结合分层验证与EtherCAT专项方法,形成从部件到整机、从一次定位到持续回归的测试闭环。最终交付的也不只是一台设备,而是一套可以随本体、关节、控制器和软件版本持续扩展的网络测试能力。