异形旋转楼梯,是空间美学的载体,却是工程测量当中公认的难点。多段转折、弯曲侧板、错落踏步,曲面结构错综复杂。传统测量能力有限,弧形尺寸误差难控,容易出现建模偏差、铝单板侧板裁切出错、现场安装卡壳、反复返工等行业痛点。
本次项目,我们上海宇绘电子科技公司采用徕卡三维激光扫描仪实地采集,搭配犀牛逆向建模,打通「实景采集‑点云处理‑实体模型交付」完整技术链路,用硬核技术解决异形楼梯测量建模难题。
项目展示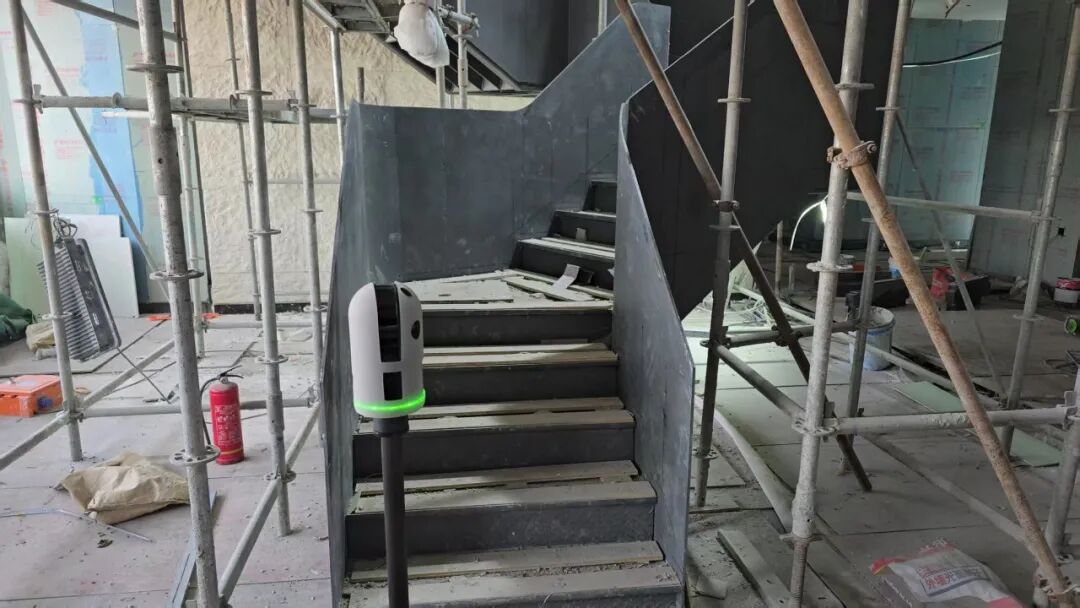

1.项目难点
旋转楼梯,尤其是钢结构旋转楼梯,其踏步、梯梁、扶手均呈三维空间扭曲形态。在传统施工模式下,往往面临三大痛点:
1.几何复杂:梯梁为空间螺旋曲面,传统单点测量无法连续测量;
2.误差累积:现场焊接、安装偏差导致实际尺寸与施工图存在偏移;
3.收口困难:石材、玻璃栏杆等部件下单时,常因现场数据不准导致返工。
2.现场采集
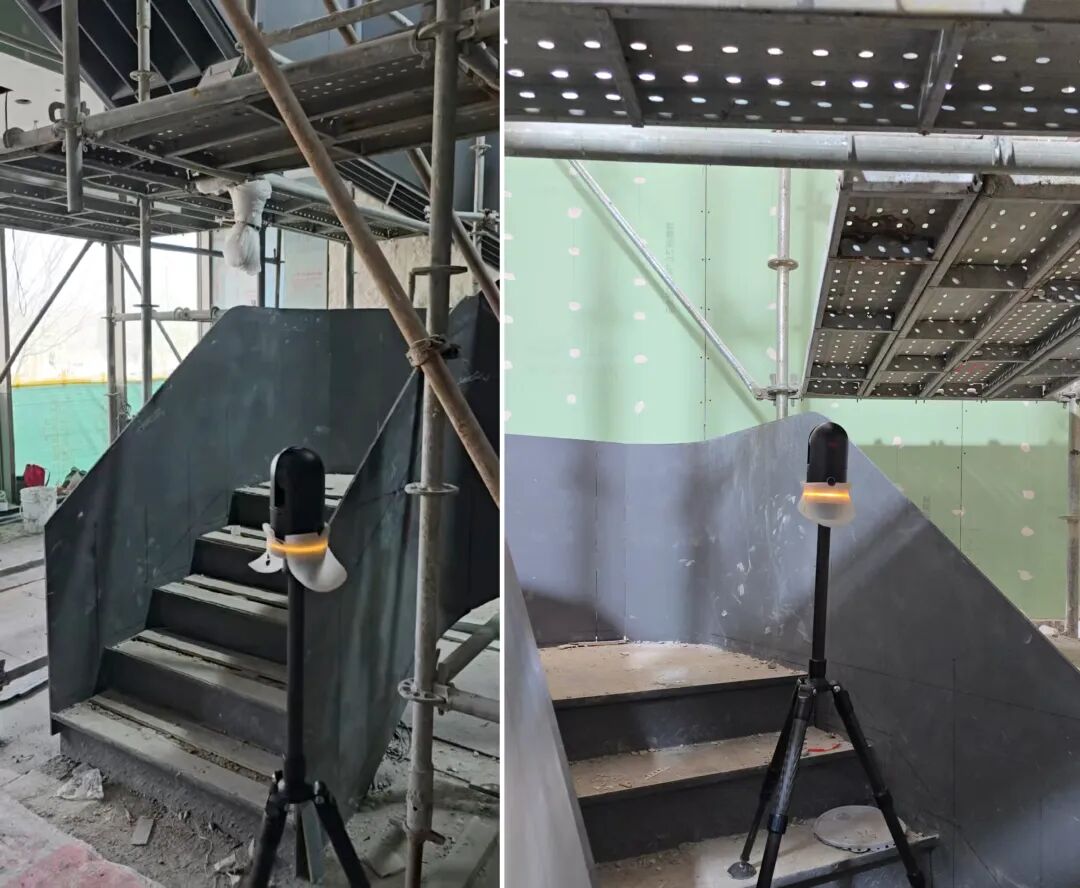
面对正在施工中的旋转楼梯现场,我司技术团队架设徕卡三维激光扫描仪,对楼梯及周边结构进行多站扫描。
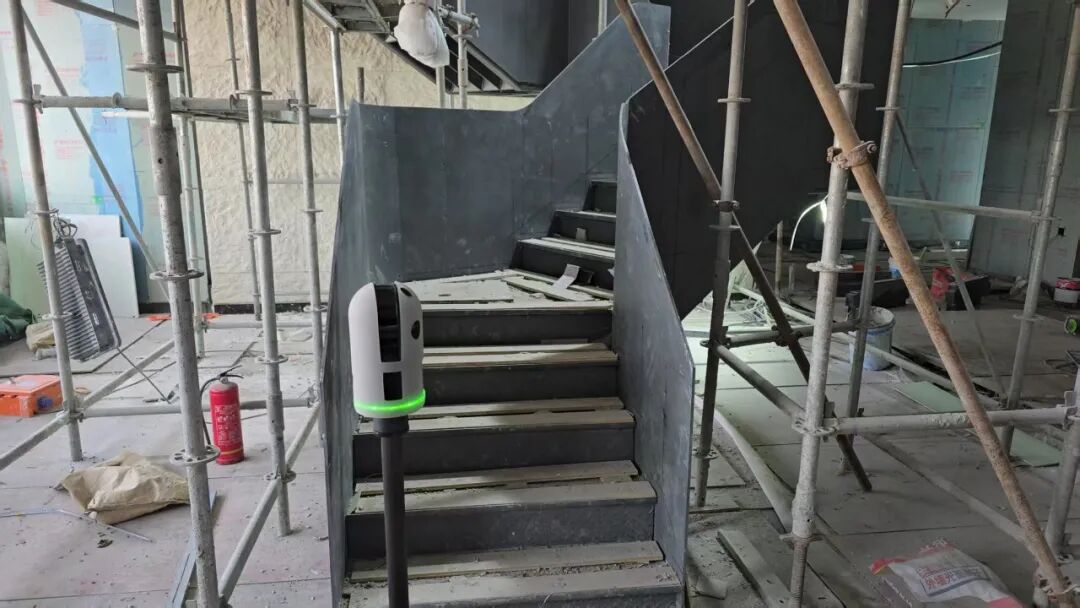
通过在不同位置架设扫描仪,获取楼梯360°无死角的高密度点云数据。即便是脚手架遮挡区域,也能通过多站点拼接实现数据补全,确保模型的完整性。
3.逆向建模
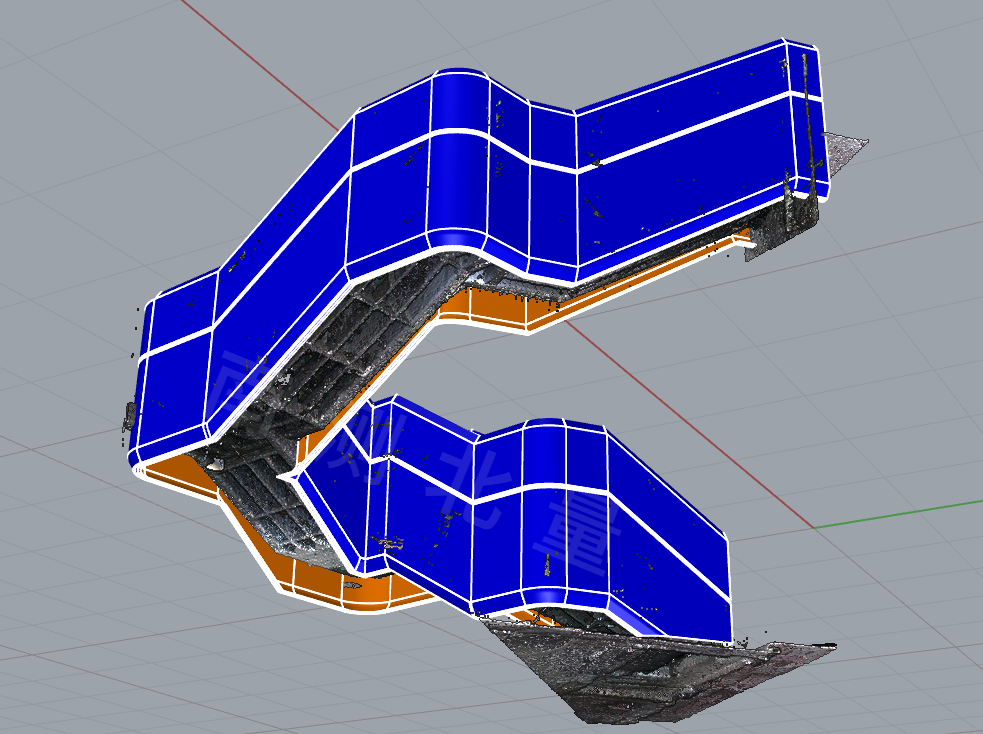
基于原始点云参照,开展犀牛逆向建模:
1. 提取侧板轮廓、转折拐点,拟合顺滑的曲面;
2. 分段校验每一处弯折位置,修正曲面弧度,保证曲面过渡自然流畅;
3. 对挡板、侧边护板等构件开展建模工作,完成实体模型搭建。
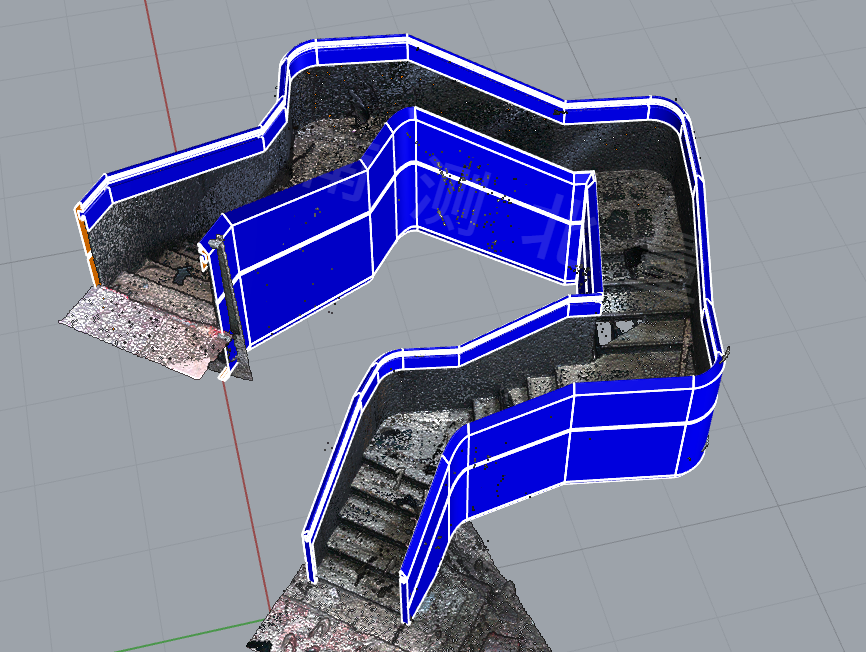
建模成品完全贴合当前现场实际,避免了理论图纸到现场落地所产生的误差,同时模型也会考虑到后续面板安装时的误差。
可直接输出图纸用于铝单板下料及扶手深化设计,从源头杜绝加工成品与现场不符、现场裁切返工等问题。
技术优势

✅非接触采集:不碰楼梯本体,激光自动采集空间曲面;
✅高精度:毫米级扫描精度,精准还原楼梯曲面弧度与细节;
✅实景还原:点云即现场实景,1:1精准还原现场;
✅规避返工:以现场实物为准建模,从源头杜绝楼梯安装返工问题。
总结

好看的异形旋转楼梯,三分靠设计,七分靠精准落地。
从三维扫描、点云处理再到犀牛建模,我们上海宇绘电子坚持整套流程专业化操作,把看不见的空间弧度变成精准可控的数字模型。