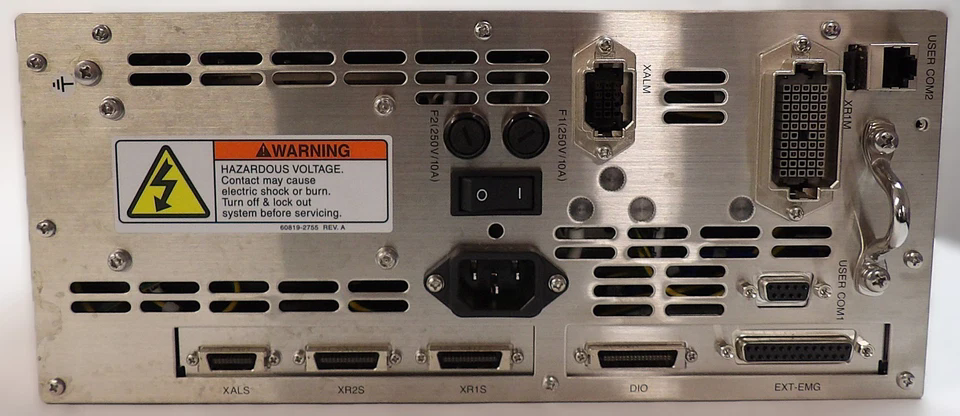
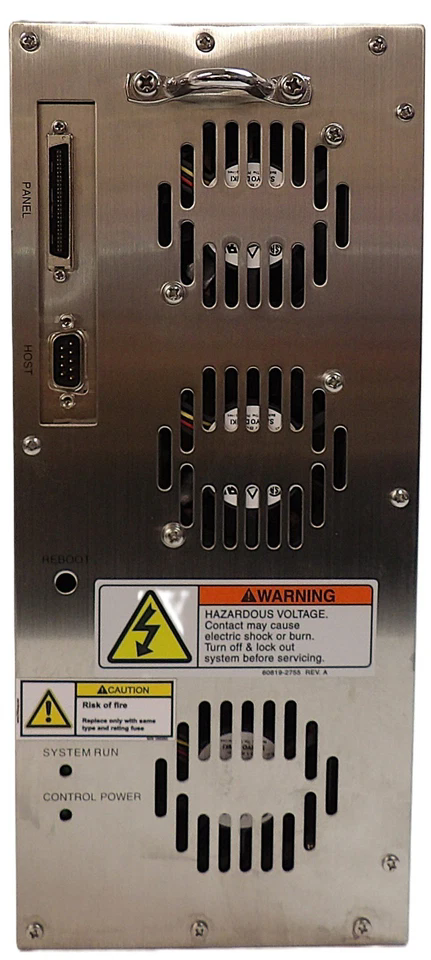
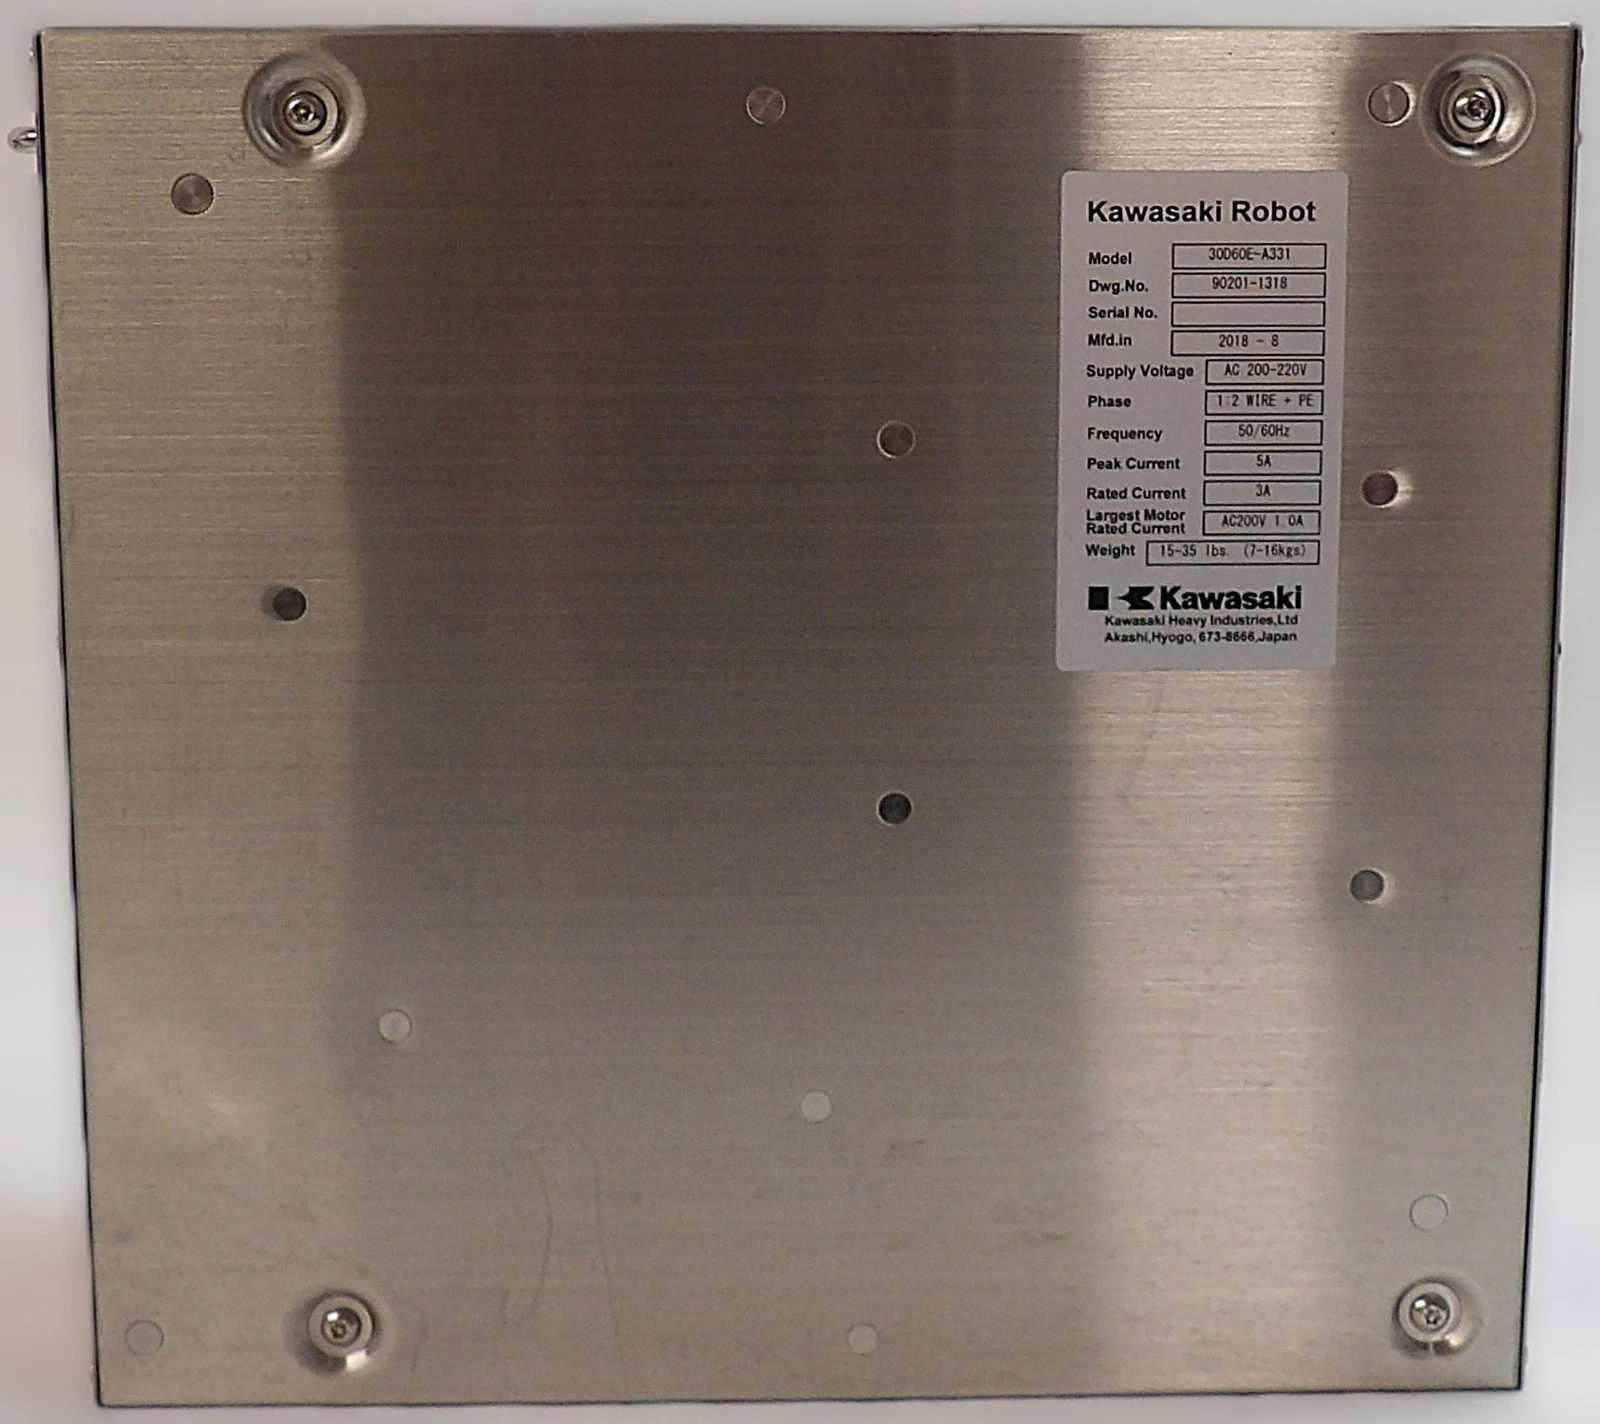
Kawasaki 30D60E-A331 机器人控制器

Kawasaki 30D60E-A331 机器人控制器

该型号为川崎重工(Kawasaki)生产的D60系列机器人控制器,专用于半导体晶圆搬运等自动化设备的运动控制,产自日本。

产品特点

  1. 多轴同步控制:支持多轴伺服电机的高精度同步控制,确保晶圆搬运过程中各关节协调动作,实现平滑运动轨迹。

  2. 轨迹精度高:采用先进运动算法,保证晶圆在传输和定位过程中的位移偏差控制在微米级别,有效避免碰撞和刮伤。

  3. 实时监控与诊断:内置实时状态监测系统,可随时查看电机负载、位置反馈等信息,并具备故障自诊断报警功能,便于快速排查问题。

  4. 环境适应性强:针对半导体洁净环境进行优化设计,具备良好的抗电磁干扰和散热性能,适合24小时连续运行。

  5. 系统扩展性好:支持外部I/O扩展和多种通信协议,可灵活对接上下游设备,便于集成到整条产线控制系统中。

关键信息

  1. 品牌:川崎重工(Kawasaki)。

  2. 型号:30D60E-A331。

  3. 类型:D60系列机器人控制器。

  4. 典型配套:EVG150 Resist Tool晶圆搬运系统。

  5. 产地:日本。

应用领域

  1. 半导体晶圆搬运机器人的运动控制核心。

  2. EVG系列涂胶显影设备中的晶圆传输系统。

  3. 芯片制造产线中的自动化物料搬运与控制。

  4. 半导体设备维护升级中的控制器替换与配套。

  5. 各类需要高精度晶圆定位与传送的自动化设备。

简而言之,川崎30D60E-A331是D60系列机器人控制器,用于半导体产线中晶圆搬运系统的运动控制,是保障晶圆传输精度与效率的关键部件。
相关推荐
硅谷秋水3 小时前
AgenticRoboRL:将“编程智能体”后训练引入智能体化机器人领域
人工智能·机器学习·语言模型·机器人
敢敢のwings3 小时前
SimpleMemVLA 深度解读:把原生视频上下文变成机器人的记忆
数码相机·机器人·音视频
杜子不疼.6 小时前
没有真机,我给启元 Q1 造了一台“假机器人“:官方 SDK 示例跑通实录
人工智能·机器人
todoitbo6 小时前
启元机器人 Q1 SDK 接口实操:构建 aimdk_msgs 并用 ROS 2 本地 Mock 验证 Service 与 Topic
ai·机器人·二次开发·sdk·启元
lisw057 小时前
智能化机器人系统的模块化设计自动化!
机器学习·机器人·自动化
敢敢のwings10 小时前
TACDYN-WAM 深度解读:机器人如何预测接触变化,并据此生成动作
人工智能·机器学习·机器人
敢敢のwings11 小时前
Super Odometry 2.0:相机与激光雷达退化后,机器人如何继续估计运动
人工智能·数码相机·机器人
QY_Research_17 小时前
2026房地产NFT平台创业机遇与落地指南分析报告
大数据·人工智能·物联网·机器人·制造
蓝悦无人机1 天前
《概率机器人》读书笔记-第六章-机器人感知模型:波束、似然场与地标
机器人·slam·测距仪·观测模型·波束模型·似然场模型·地标模型
明志数科1 天前
工业采集数据的计量口径分层与可复算质检设计
人工智能·机器人