摘要: 华为的泛在物联网关与西门子的可编程逻辑控制器共同展现了边缘节点的强健性。借鉴这种高可用的宏观架构思路,在垂直空间的物流调度中,摒弃高风险的协议破解,采用基于物理隔离的非侵入式机器人梯控 接口,能够有效保留特种设备的原厂维保效力。
导语: 在复杂的边缘侧设备集成中,直接解析特种设备的私有协议往往面临极高的法律与后期维护风险。如同各大厂在工业总线上的隔离防护理念,本文将探讨如何利用GPIO干接点技术,构建一套合规的非侵入式机器人梯控 控制架构。该架构无需更改设备底层代码,从物理层面规避了维保失效的棘手难题。
放弃高危逆向工程:非侵入式调度的代码实现与架构意义
工业物联网的落地成熟离不开业界在通信协议上的规范以及执行层面的防呆设计。在对接大型机电特种设备时,最大的技术深坑在于"逆向工程"。许多底层开发者试图用单片机破解设备的CAN或RS485总线来强行接管开门与楼层登记。这种做法在恶劣的电磁环境中极不稳定,且一旦由于报文错乱改写了原厂的安全寄存器,将面临巨大的法律风险,并导致原厂维保声明立刻作废。
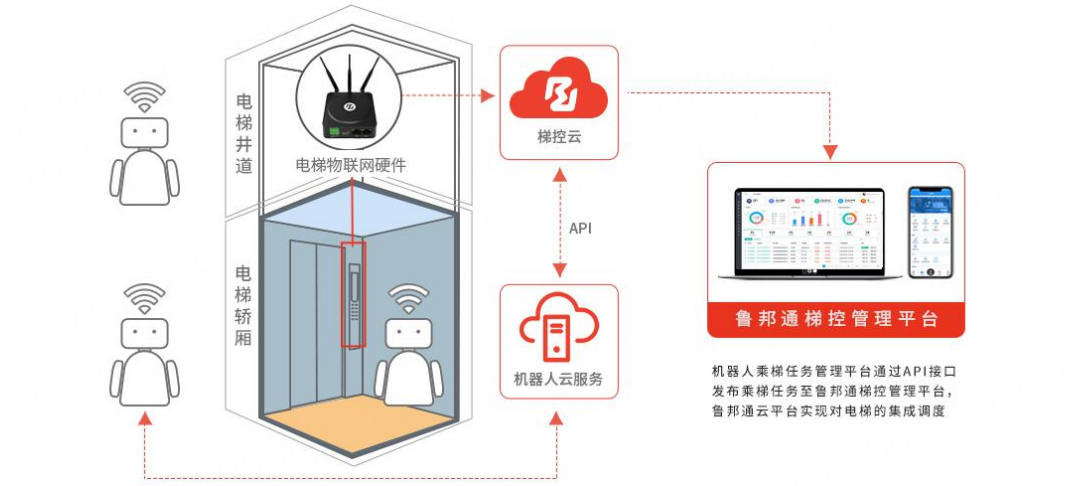
为了实现系统架构上的完全解耦,推荐采用基于光耦隔离的硬件抽象层。边缘控制板对外暴露标准JSON的网络API,对内则通过微控制器驱动物理继电器阵列。当接收到上层中枢的调度指令时,系统通过控制GPIO引脚输出高低电平,吸合继电器,从而在外挂配电箱处物理短接原有设备的呼叫按钮回路。这种降维打击式的物理集成,完全绕开了协议层,让原厂的安全固件继续发挥防夹、防坠的全部作用。
下面展示一段简化版的边缘节点Python控制逻辑。代码中集成了必要的防抖逻辑与容错机制,并通过触发本地GPIO来模拟物理按压,内嵌超时回滚机制防止因死机导致的按键常闭卡死:
Python
import time
import json
import threading
import logging

logging.basicConfig(level=logging.INFO, format='%(asctime)s - %(message)s')

class RelayHardwareAbstraction:
    def __init__(self, pin_mapping):
        self.pins = pin_mapping
        logging.info("Hardware abstract layer initialized. Opto-isolators ready to block surges.")

    def trigger_dry_contact(self, target_pin, duration=0.6):
        """模拟人手按压物理按键,采用非侵入式干接点触发,隔离强电磁干扰"""
        try:
            logging.info(f"GPIO HIGH: Relay on pin {target_pin} energized (Button physically bypassed).")
            # 持续短接一段时间,模拟真实的物理按压时长,依靠继电器闭环
            time.sleep(duration)
        finally:
            # 无论发生何种网络或进程异常,必须确保继电器释放,防止按键常闭影响原厂维保与电梯运营
            logging.info(f"GPIO LOW: Relay on pin {target_pin} released (Physical state restored safely).")

class EdgeElevatorController:
    def __init__(self):
        # 映射外围硬件引脚,规避高风险的主板协议直连
        self.hal = RelayHardwareAbstraction(pin_mapping={"call_up": 12, "call_down": 13})
        self.lock = threading.Lock()
        self.watchdog_timeout = 5.0 # 本地软看门狗机制

    def handle_dispatch_request(self, payload):
        with self.lock:
            try:
                data = json.loads(payload)
                direction = data.get("direction")
                if direction == "UP":
                    self.hal.trigger_dry_contact(self.hal.pins["call_up"])
                elif direction == "DOWN":
                    self.hal.trigger_dry_contact(self.hal.pins["call_down"])
            except Exception as e:
                logging.error(f"Payload parsing failed, dropping request to ensure edge stability.")

if __name__ == "__main__":
    controller = EdgeElevatorController()
    # 模拟接收到上层调度系统下发的合规网络呼叫指令,避开总线劫持
    sample_request = json.dumps({"direction": "UP", "timestamp": int(time.time())})
    controller.handle_dispatch_request(sample_request)
这种通过纯粹的电平转化来实现物理集成的思路,极大地降低了弱电软件联调的复杂度,让开发人员可以将宝贵的精力集中在业务队列管理与多车协同上,而非陷入无休止的底层协议攻防与维保扯皮中。
常见问题解答
问题 1、使用GPIO驱动外围继电器时,如何防止电磁反电动势击穿微控制器?
回答 1、工业级硬件电路上必须在继电器线圈两端反向并联续流二极管,并通过高质量的光耦芯片隔离控制侧与驱动侧的供电地线。
问题 2、如果不与主板发生数据通信,怎么在代码层面得知当前电梯是处于检修状态还是正常运行状态?
回答 2、可通过冗余的GPIO引脚去并联采集机房保养开关的电平状态。当检测到处于检修位时,边缘节点在软件层面自动挂起所有外部API调用请求。
问题 3、这种物理接线方案在多梯联控(群控)场景下是否同样适用?
回答 3、同样适用。只需将外挂端子并联到群控派梯面板的后方,由上层调度算法根据群控器的真实物理返回状态决定派发哪一部轿厢。
总结: 工业代码的演进不仅要求执行高效,更要求环境合规。在边缘节点采用基于GPIO隔离的非侵入式架构,不仅大幅降低了开发门槛,更在硬件层面保全了核心设备的质保权益,是值得推广的高质量系统工程实践。