前言:AMR乘梯方案统一AMR/AGV/机器人/机器狗接口,通过非侵入式干接点模拟操作、独立传感器感知电梯状态,多协议网关对接RCS。梯控、门控、闸机协议一致,RCS一次接入即可覆盖所有移动机器人,支持MQTT/HTTP/Modbus等,面向未来扩展,无需重复开发。
一、核心认知:AMR = AGV = 机器人 = 机器狗
本质相同,接口统一。
无论是 AMR(自主移动机器人)、AGV(自动导引车)、机器人、机器狗 ,还是 智慧叉车、巡检机器人、清洁机器人、服务型机器人,其乘梯逻辑完全一致:
召唤电梯 → 等待到达 → 识别平层 → 开门 → 进入 → 关门 → 发送目标楼层 → 到达 → 开门 → 离开因此,只需一套梯控接口,即可覆盖所有类型移动机器人,无需重复开发。
二、系统架构
多奥智能梯控对接 AMR 的 RCS(Robot Control System / 机器人调度系统),整体架构如下:
┌─────────────────────────────────────────────┐
│ RCS 调度系统(第三方) │
│ (负责多机器人任务分配与路径规划) │
└──────────────────┬──────────────────────────┘
│ MQTT / HTTP / TCP/IP
│ Modbus TCP / RTU
▼
┌─────────────────────────────────────────────┐
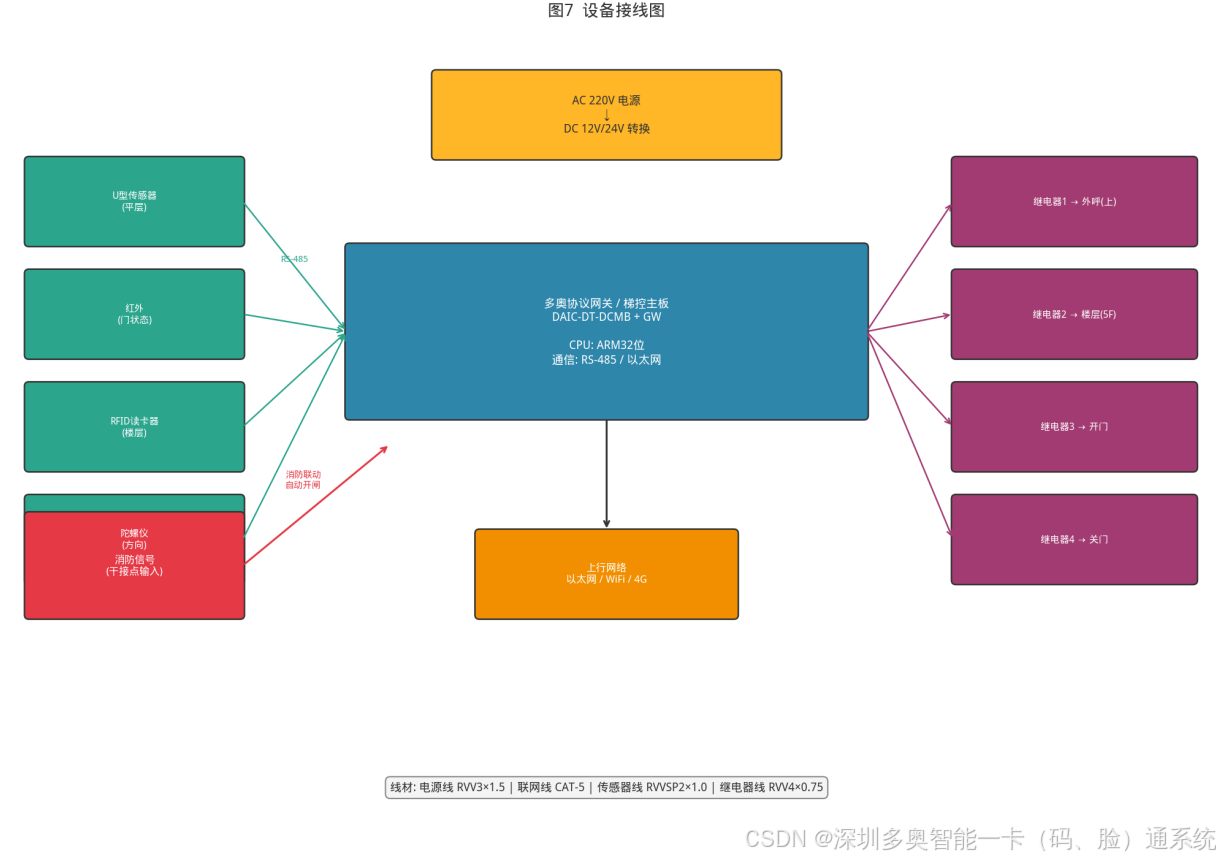
│ 多奥梯控/门控网关(DAIC-DT-XXX) │
│ 协议转换:MQTT↔干接点 / RS-485↔继电器 │
└──────┬──────────┬──────────┬────────────────┘
│ │ │
▼ ▼ ▼
┌────────┐ ┌────────┐ ┌────────┐
│ 梯控 │ │ 门控 │ │ 闸机 │
│ (轿厢) │ │ (房门) │ │ (通道) │
└────────┘ └────────┘ └────────┘
│ │ │
▼ ▼ ▼
电梯按键 电锁/门机 闸机控制器
(干接点) (继电器) (干接点)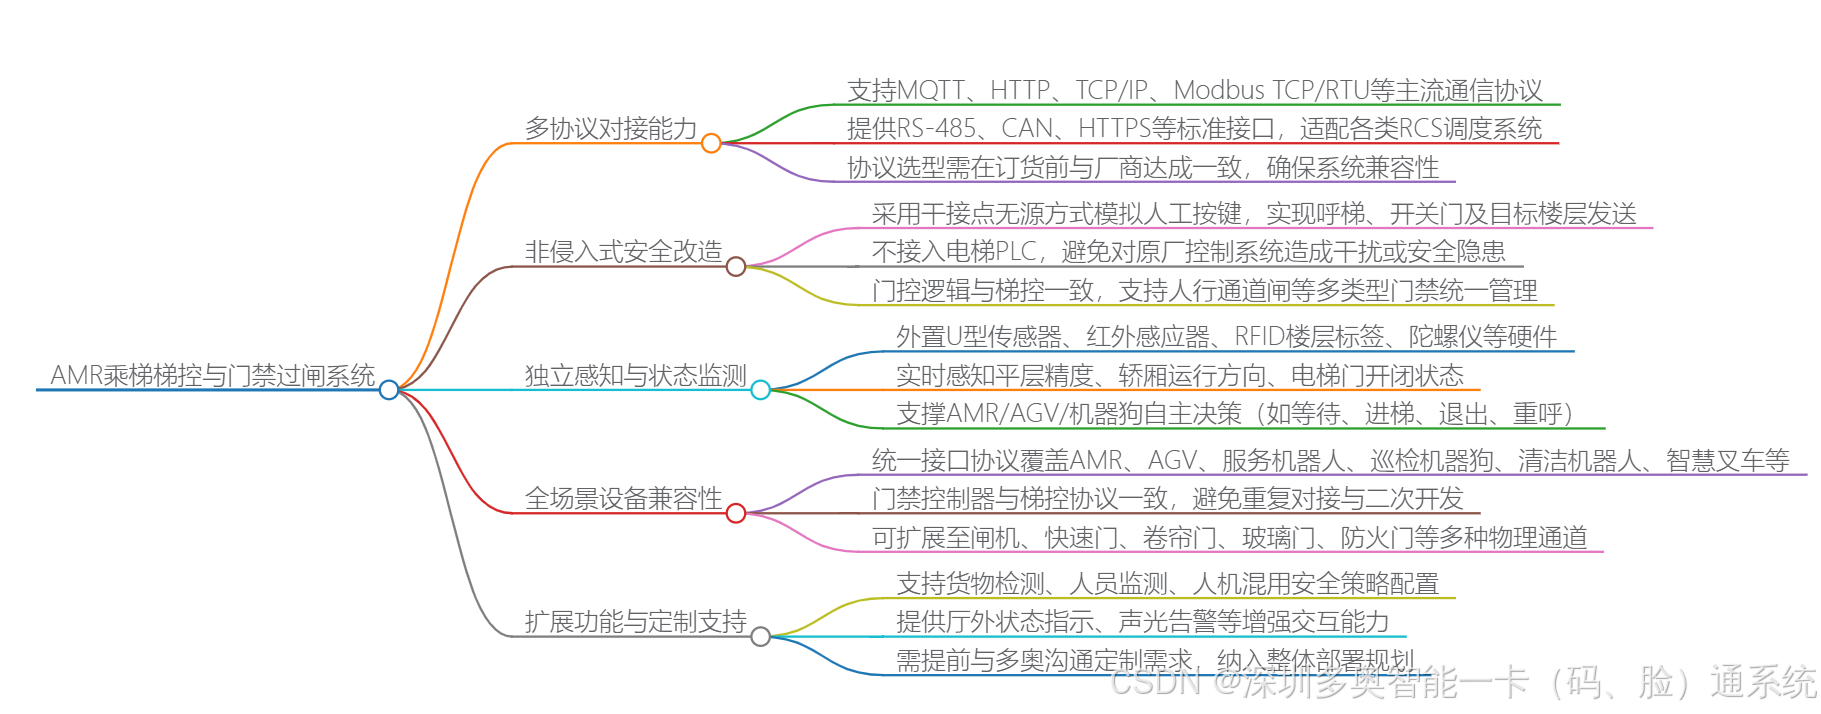 三、核心设计理念
3.1 非侵入式改造(关键)
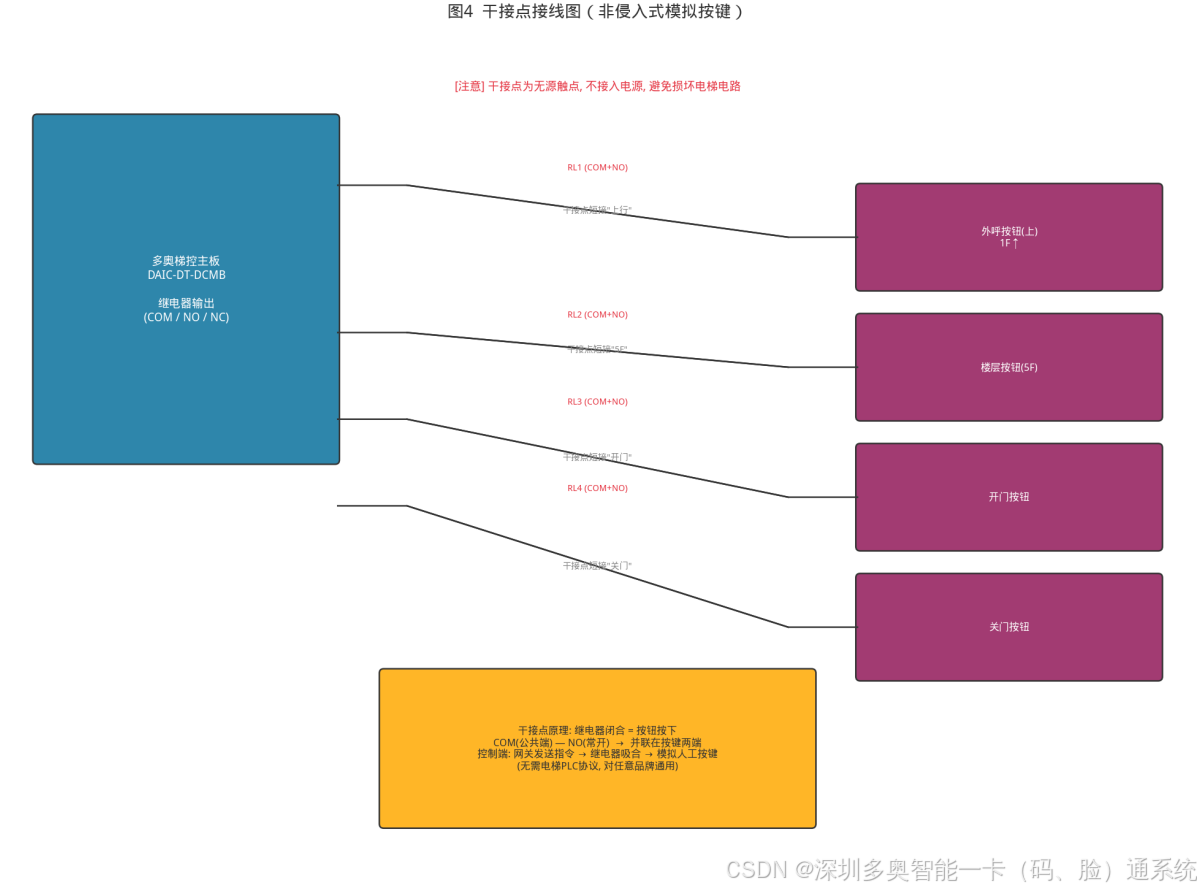
不侵入电梯/门禁原厂系统 ,通过 干接点(无源触点)模拟人操作:
| 操作 | 实现方式 |
|---|---|
| 呼叫电梯 | 干接点短接外呼按钮(上/下) |
| 发送目标楼层 | 干接点短接轿厢内楼层按钮 |
| 开关门控制 | 干接点短接开门/关门按钮 |
| 开门保持 | 持续闭合开门按钮触点 |
✅ 优势 :无需电梯厂家开放协议,无需修改电梯PLC程序,对任意品牌电梯通用(奥的斯、通力、三菱、日立、蒂升等)。
3.2 独立传感器感知(不依赖电梯PLC)
由于不从电梯PLC取协议 ,必须通过外置传感器感知电梯状态:
| 传感器 | 感知内容 | 安装位置 |
|---|---|---|
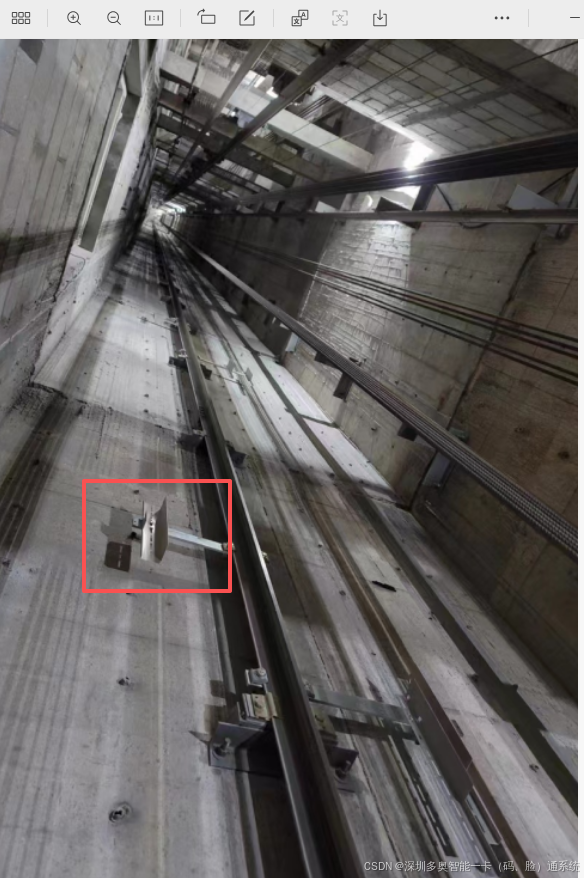
| U型传感器 | 平层检测(电梯是否到达目标楼层) | 轿厢顶/导轨 |
| 红外感应 | 门开关状态(门是否完全打开) | 门缝两侧 |
| RFID楼层标签 | 楼层定位(精确识别当前楼层) | 各层停靠处 |
| 陀螺仪 | 电梯运行方向(上行/下行) | 轿厢内 |
✅ 优势:完全独立,即使电梯系统故障也不影响机器人乘梯。
 四、多协议支持
多奥提供全协议栈支持,满足不同 RCS 系统的对接需求:
| 协议 | 层级 | 典型用途 |
|---|---|---|
| MQTT | 应用层 | 云平台、物联网、实时指令推送 |
| HTTP / HTTPS API | 应用层 | RESTful 对接,第三方系统调用 |
| TCP/IP | 传输层 | 长连接实时通信 |
| Modbus TCP | 应用层 | 对接 SCADA、PLC、楼宇自控 |
| Modbus RTU | 应用层 | 串口对接(RS-485 物理层) |
| RS-485 | 物理层 | 连接传感器、扩展板 |
| CAN | 物理层 | 工业现场总线,机器人常用 |
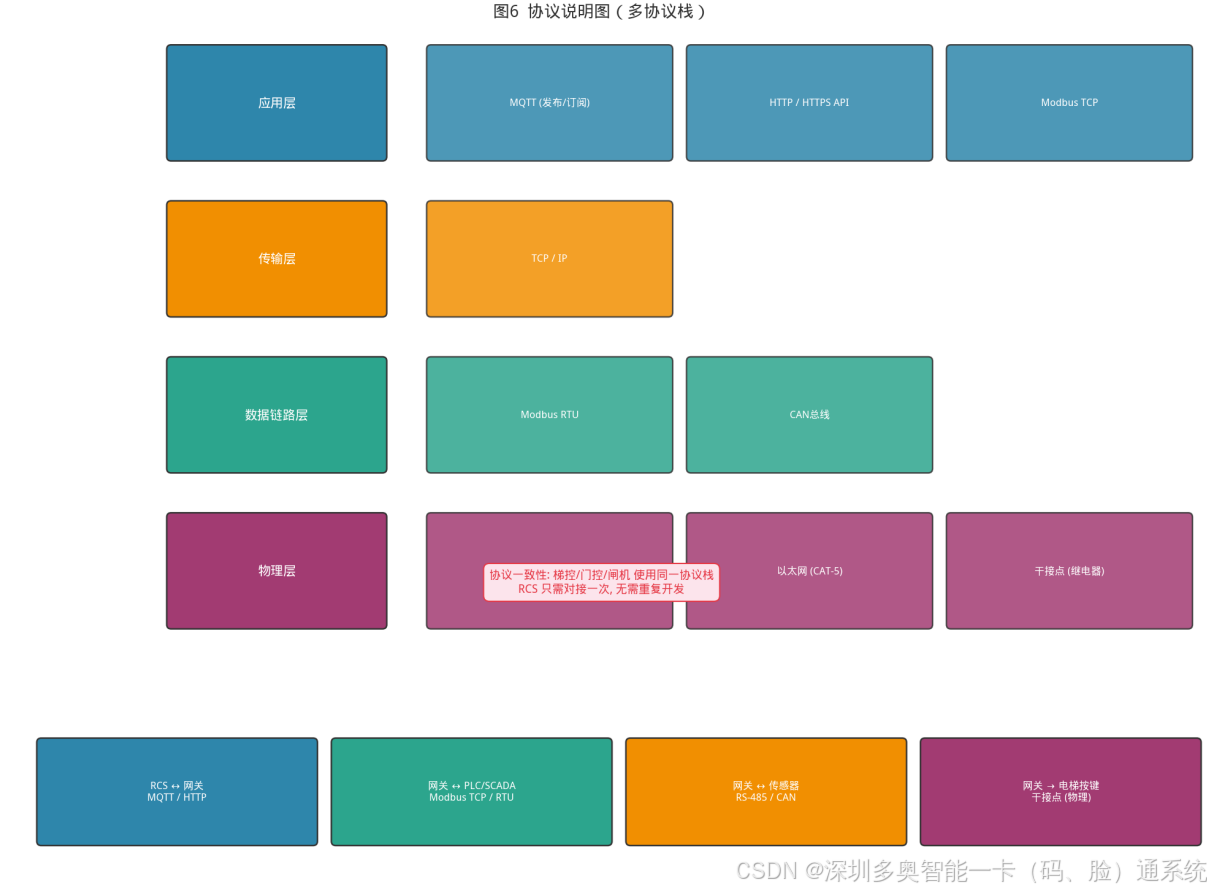
协议一致性原则 (见第六点):梯控、门控、闸机使用同一套协议,RCS 只需对接一次。
五、工作流程(典型乘梯过程)
[1] RCS 下发任务:AMR-01 从 1楼 → 5楼
        │
        ▼
[2] 网关通过 MQTT/HTTP 接收指令
        │
        ▼
[3] 干接点短接 "1楼上行" 外呼按钮 → 电梯召唤至1楼
        │
        ▼
[4] U型传感器检测平层 + 红外检测门开 → 反馈"电梯已到,门已开"
        │
        ▼
[5] RCS 指令 AMR 进入轿厢
        │
        ▼
[6] 红外检测 AMR 完全进入 → 干接点短接"关门"按钮
        │
        ▼
[7] 干接点短接 "5楼" 楼层按钮 → 电梯运行
        │
        ▼
[8] U型传感器检测5楼平层 + 红外检测门开 → 反馈"到达5楼"
        │
        ▼
[9] RCS 指令 AMR 离开轿厢 → 任务完成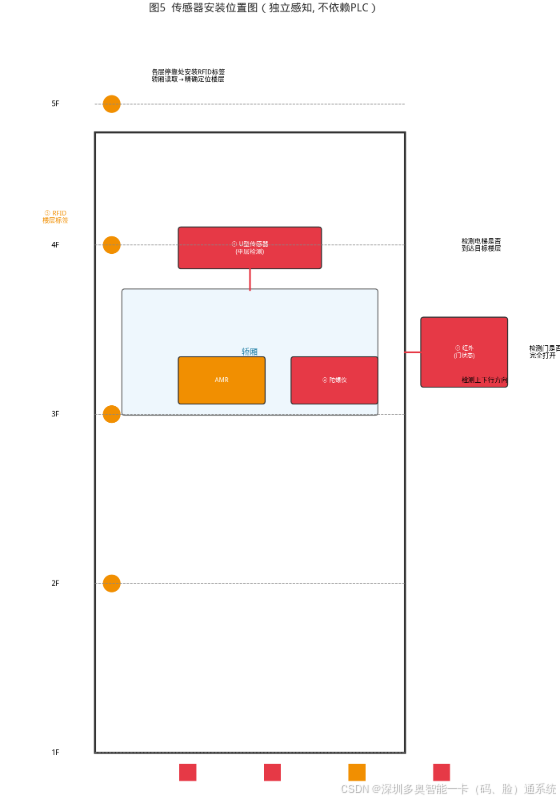
六、关键设计原则:协议一致性
梯控、门控(门禁控制器)、闸机使用同一套协议,RCS 只需对接一次,无需重复开发。
| 子系统 | 多奥设备 | 对接协议 |
|---|---|---|
| 梯控(电梯轿厢) | DAIC-DT-DCMB 等 | MQTT / HTTP / Modbus TCP |
| 门控(房门/防火门) | DAIC-MJ-XXX(门禁控制器) | 同上 |
| 闸机(通道闸) | DAIC-TD-XXX | 同上 |
好处:
- RCS 只需实现一套协议客户端
- 新增机器人类型无需修改接口
- 维护成本低,扩展性强
七、面向未来的接口预留
本系统设计为面向多品种机器人的通用接口,已覆盖和将覆盖:
- ✅ 服务型机器人(送餐、导览、接待)
- ✅ 巡检机器狗(安保、巡检)
- ✅ 清洁机器人(扫地、洗地)
- ✅ AGV(物流搬运)
- ✅ 智慧叉车(仓储堆垛)
- 🔄 其他新型移动机器人(接口保持兼容)
核心原则 :无需重复建设部署,新机型只需遵循既有协议规范即可接入。
 八、可选扩展功能
如需以下功能,请在项目前期与多奥沟通确认:
| 功能 | 说明 |
|---|---|
| 货物检测 | 检测轿厢内是否有货物/人员 |
| 人员监测 | 人机混用模式下检测轿厢内人员 |
| 厅外指示 | 电梯外显示机器人任务状态(如"机器人上行至5楼") |
| 声光告警 | 机器人乘梯时声光提示,警示周围人员 |
| 消防联动 | 消防信号触发时所有设备释放 |
| 多机调度 | 多台机器人协同乘梯,避免冲突 |
九、实施注意事项
- ⚠️ 订货前务必与多奥达成一致:明确协议类型(MQTT / HTTP / Modbus)、传感器选型、安装方式
- ⚠️ 非侵入式改造需现场勘察:确认电梯按钮类型(机械/触摸)、外呼面板结构
- ⚠️ 传感器安装需电梯维保配合:U型传感器、RFID标签安装需在检修状态下进行
- ⚠️ 干接点容量确认:确保梯控板继电器触点容量匹配电梯按钮电路
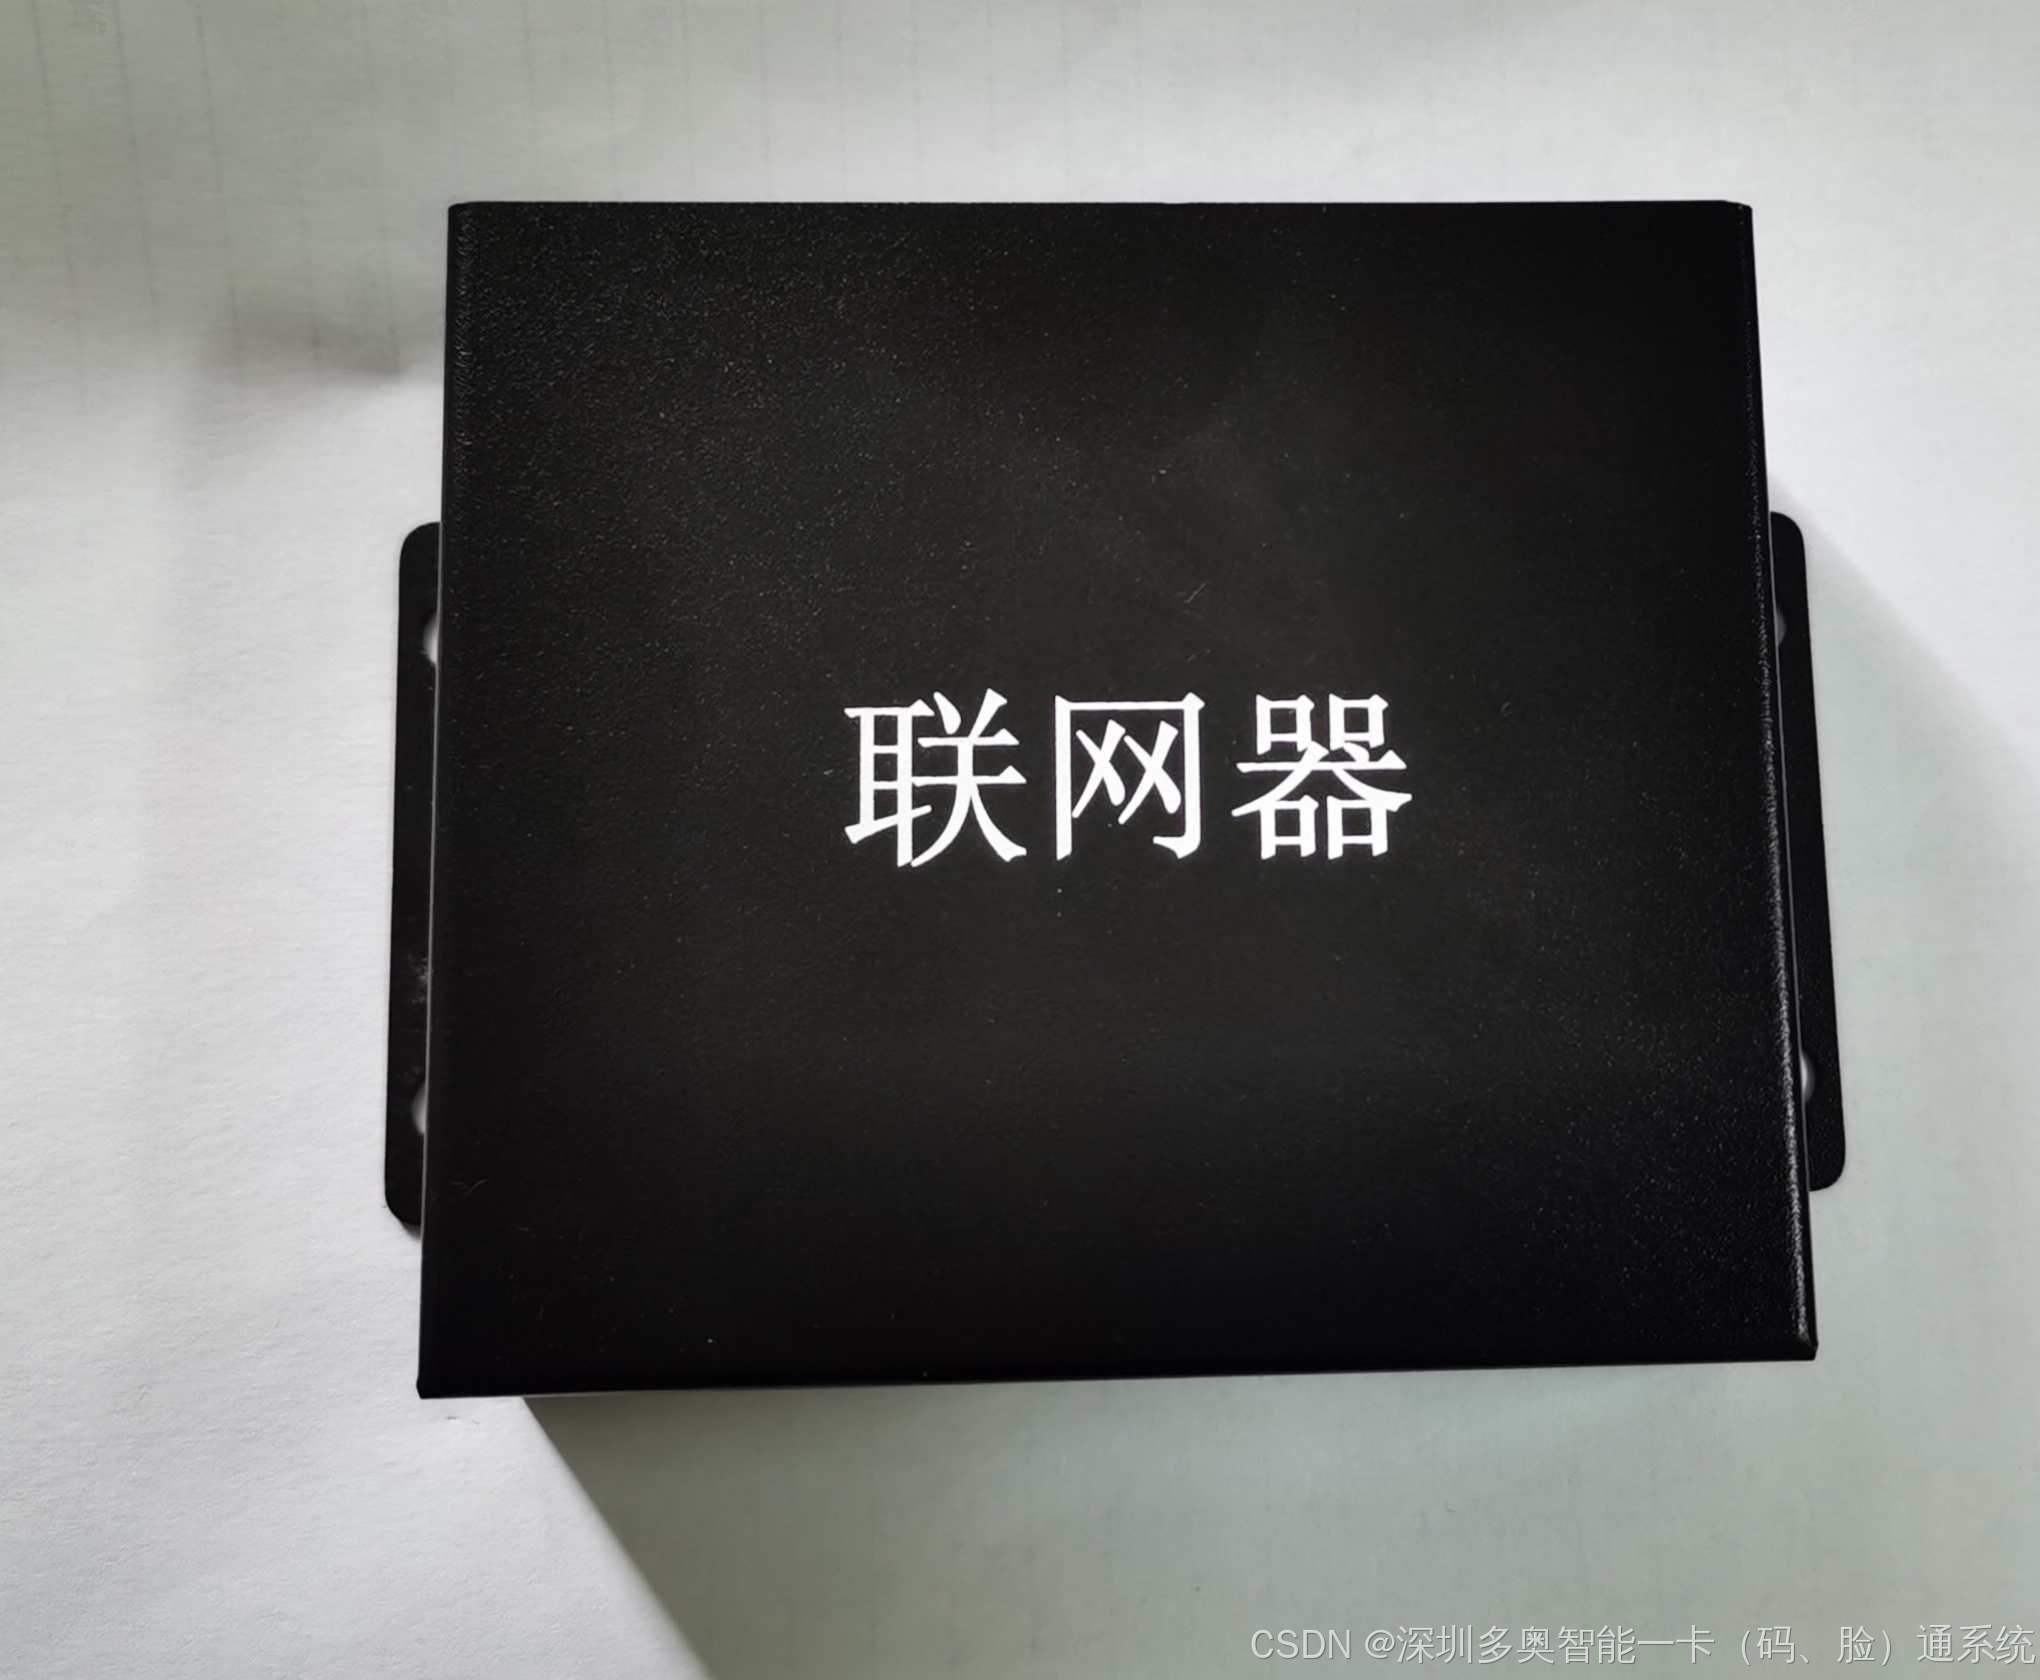
- ⚠️ 网络规划:确保轿厢顶设备(网关、传感器)与 RCS 网络连通(建议工业级无线网桥)
 十、总结
多奥 AMR 乘梯梯控方案的核心竞争力:
| 维度 | 说明 |
|---|---|
| 通用性 | AMR/AGV/机器人/机器狗统一接口 |
| 非侵入 | 干接点模拟人操作,不修改电梯原系统 |
| 独立性 | 外置传感器感知,不依赖电梯PLC协议 |
| 多协议 | MQTT/HTTP/TCP/Modbus/CAN/RS-485 全覆盖 |
| 一致性 | 梯控、门控、闸机同协议,RCS 一次对接 |
| 可扩展 | 面向未来机器人类型,无需重复建设 |
💡 一句话总结 :AMR 乘梯 = 非侵入式干接点控制 + 独立传感器感知 + 多协议网关对接,梯控、门控、闸机协议统一,RCS 只需对接一次,即可支持所有类型移动机器人。