硬件准备:
主控与通信:
遥控接收机,
飞控板,
用于与地面站发送信息的数传1,
用于接收ROS端角度指令的数传2,
动力系统:
电调,
四个电机以及旋翼,
结构:
机架设计与制作,
轮轴设计与制作
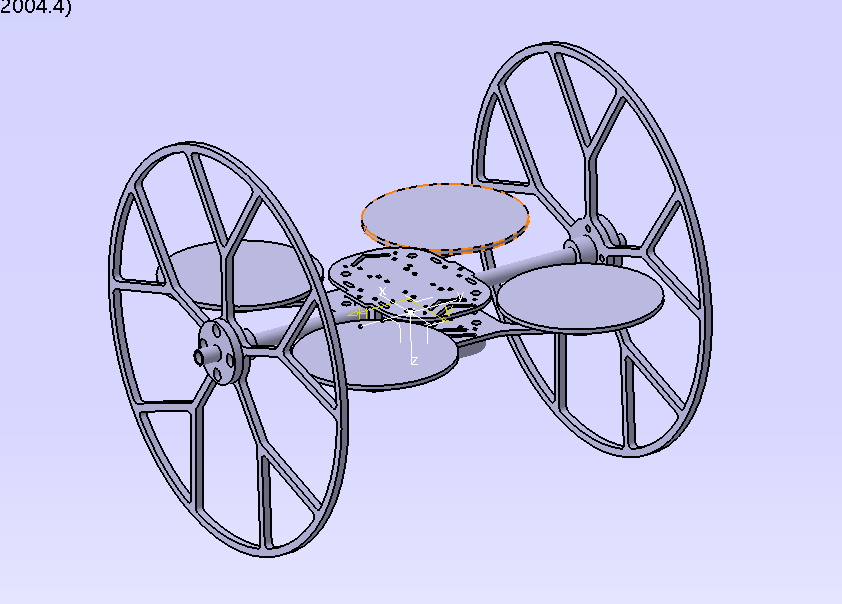
材料发去制作:
|--------------|----|--------|
| | 数量 | status |
| 碳板3mm | 1 | 已下单 |
| 碳板2.5mm | 1 | 已下单 |
| 碳管d10*125mm | 2 | 已下单 |
| 轮子 3D打印 | 2 | 打印开始 |
| 塑料轮轴 d10 | 2 | 已下单 |
| 螺丝 M4*11+ | | 已下单 |
| 螺母 M4 | | 已下单 |
| 铜柱 17mm M3 | | 已下单 |
mujoco仿真实现
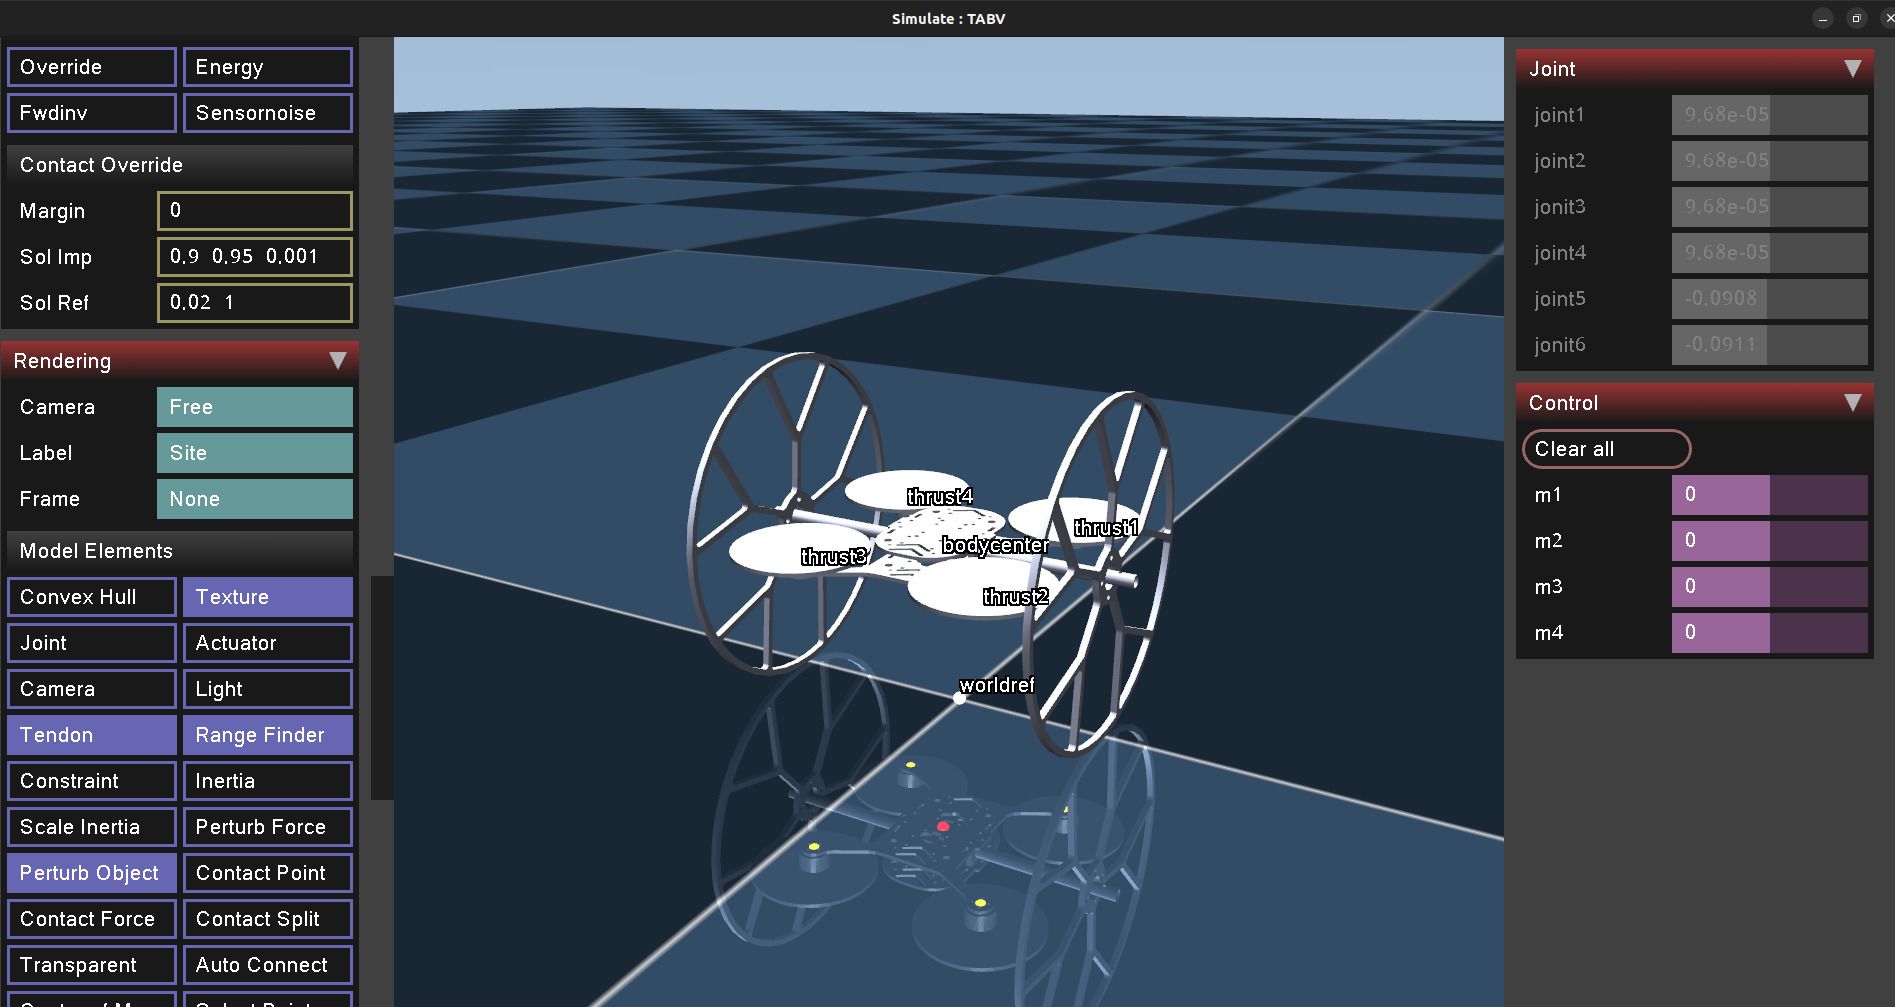
实际质量分配
|----------|------------------------------|---------------|
| | 实际测量质量(g) | catia零件质量分配 |
| 总重 | 522 | 523 |
| 电池 | 200 | 200 |
| 电机 | 16.8 * 4 算上旋翼可能20 * 4 = 80 | 20*4=80 |
| 轮子 | 35 * 2 | 35*2=70 |
| 轴承 | | 5*2=10 |
| 机架和电池 | 522-80-70=372 | 522-80-80=362 |
| 机架(下面求和) | 372-200=172 | 362-200=162 |
| 碳管 | | 4*2 |
| 上碳板 | | 37 |
| 下碳板 | | 63 |
| 电调,数传,天线 | | 54 |
| | | |
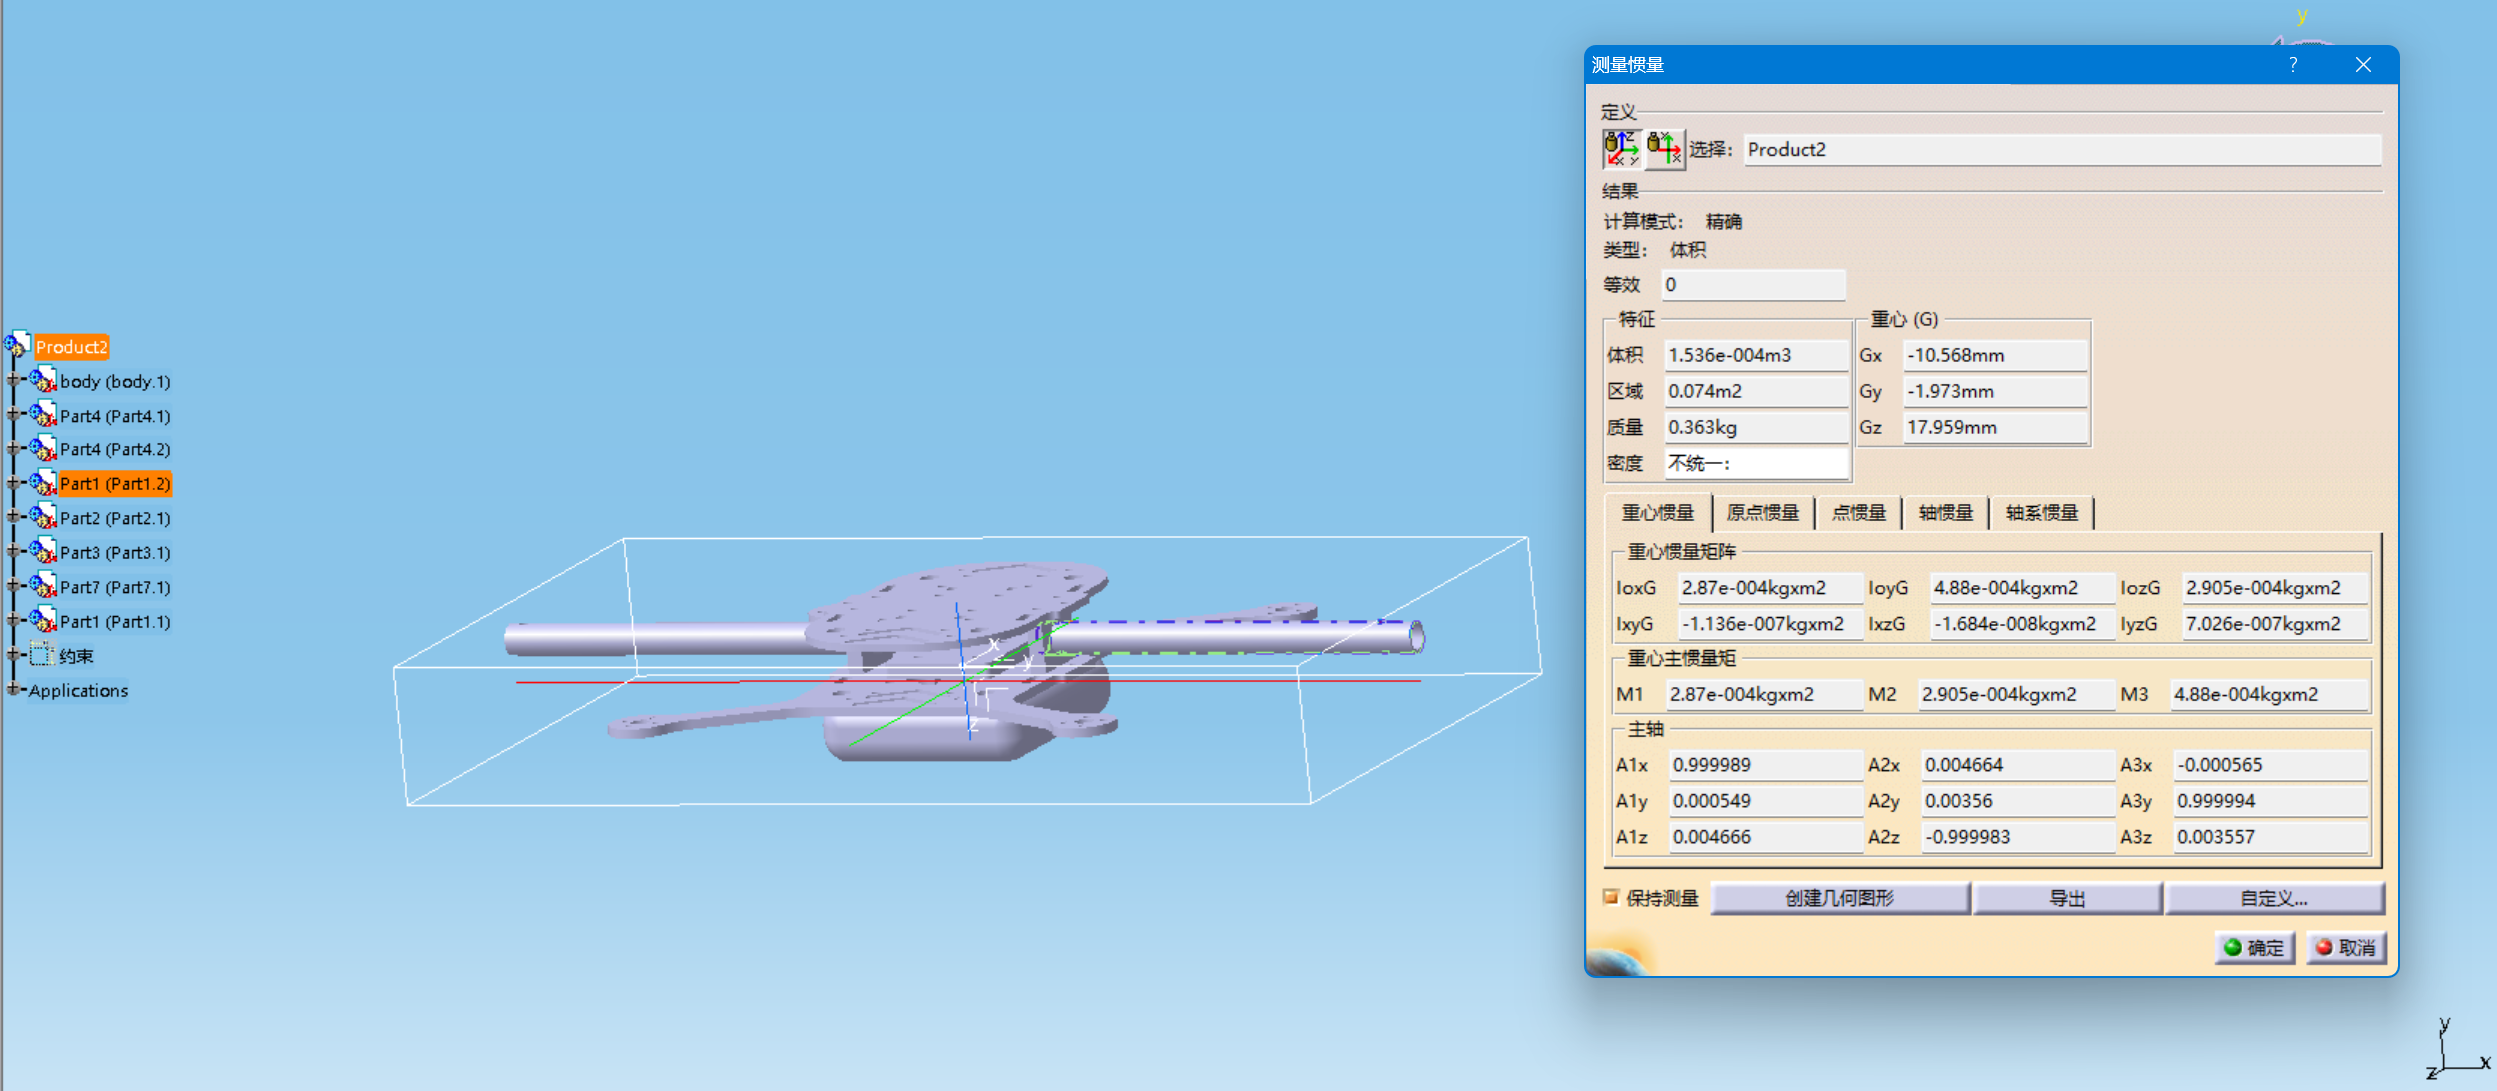
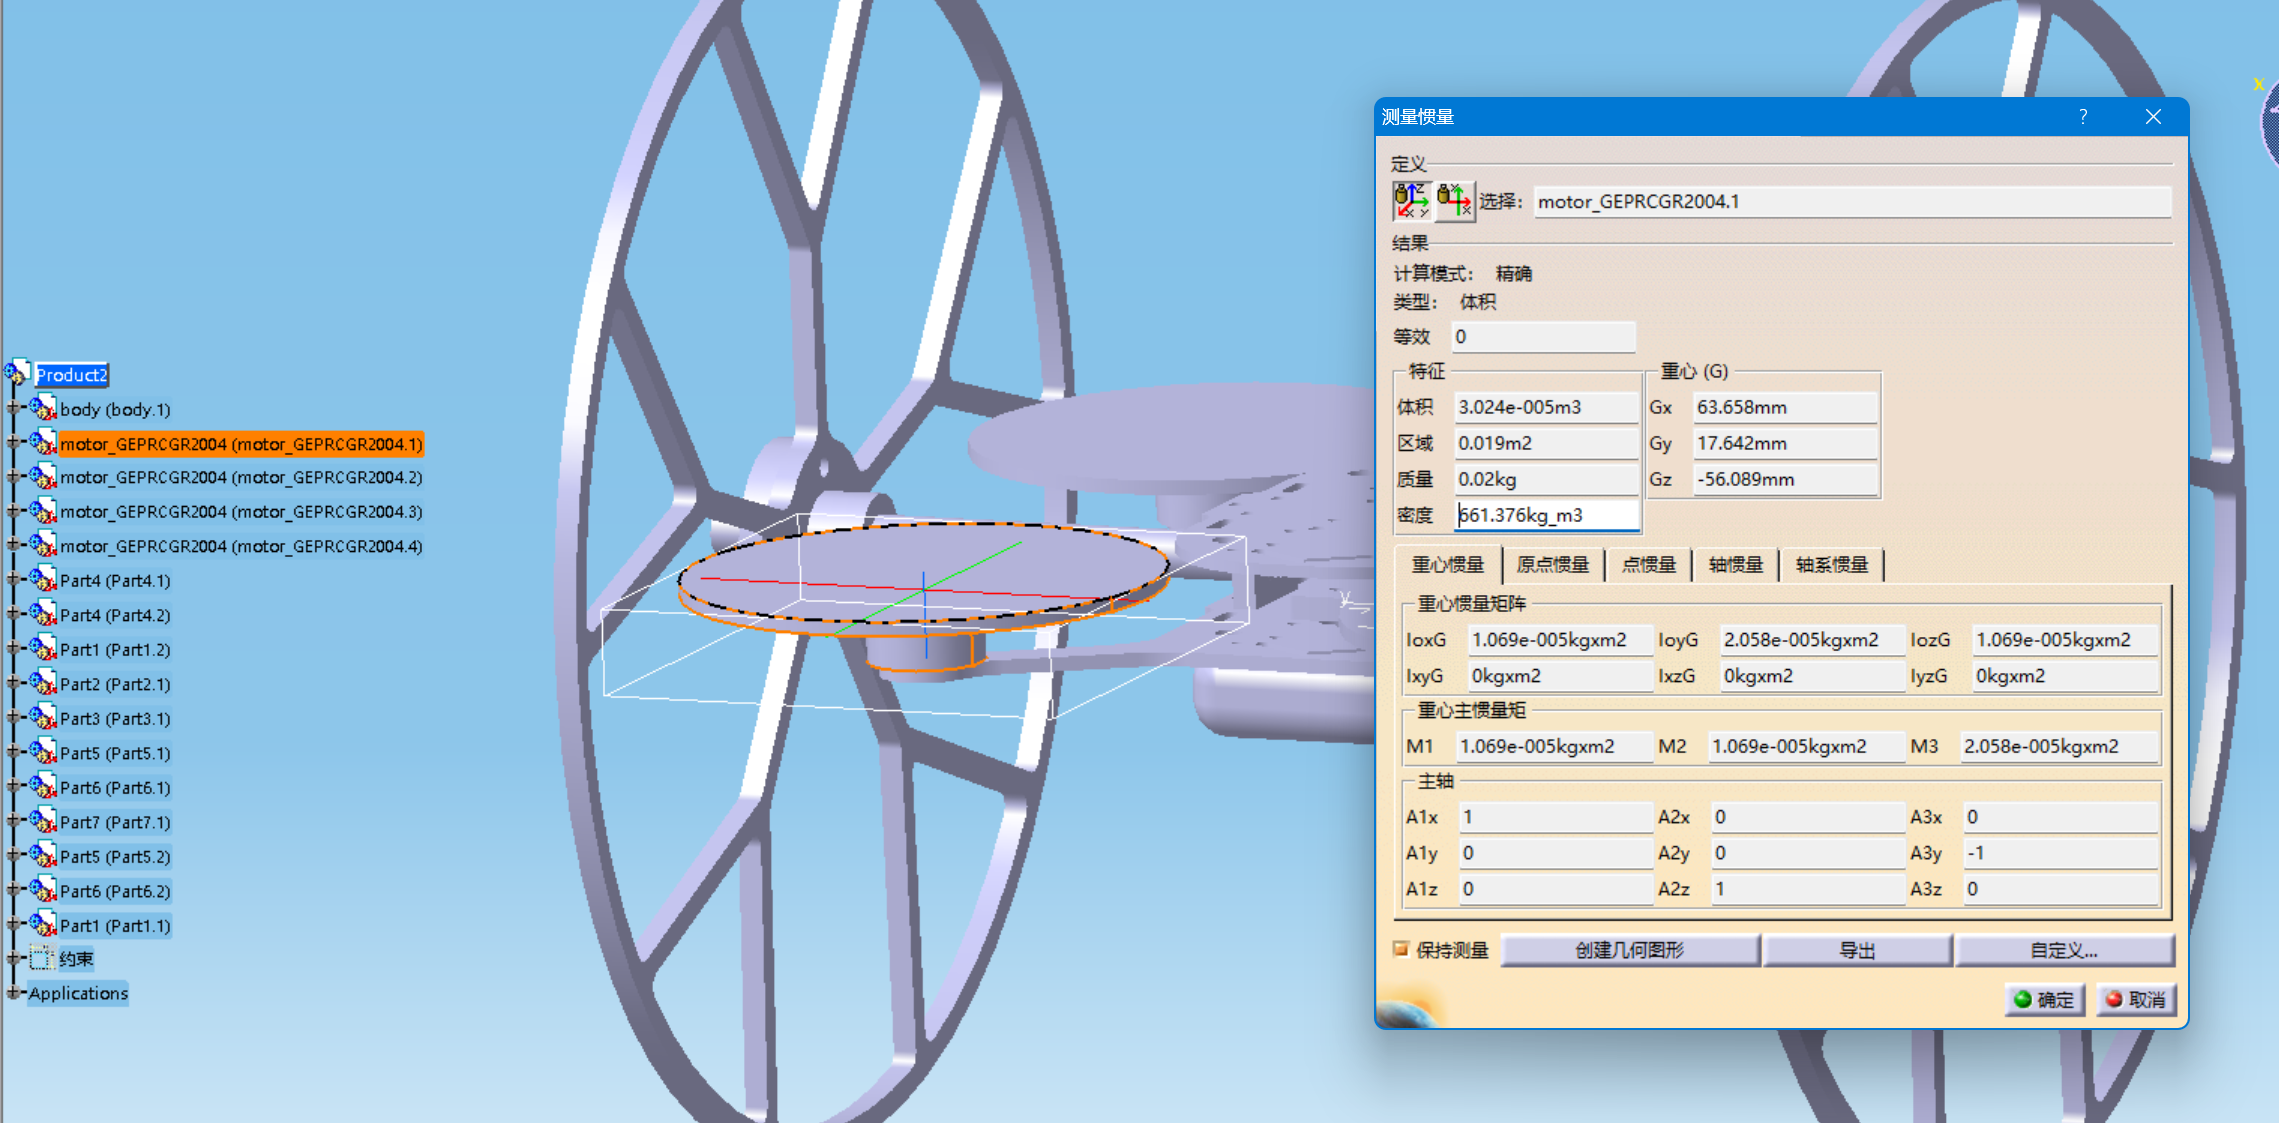
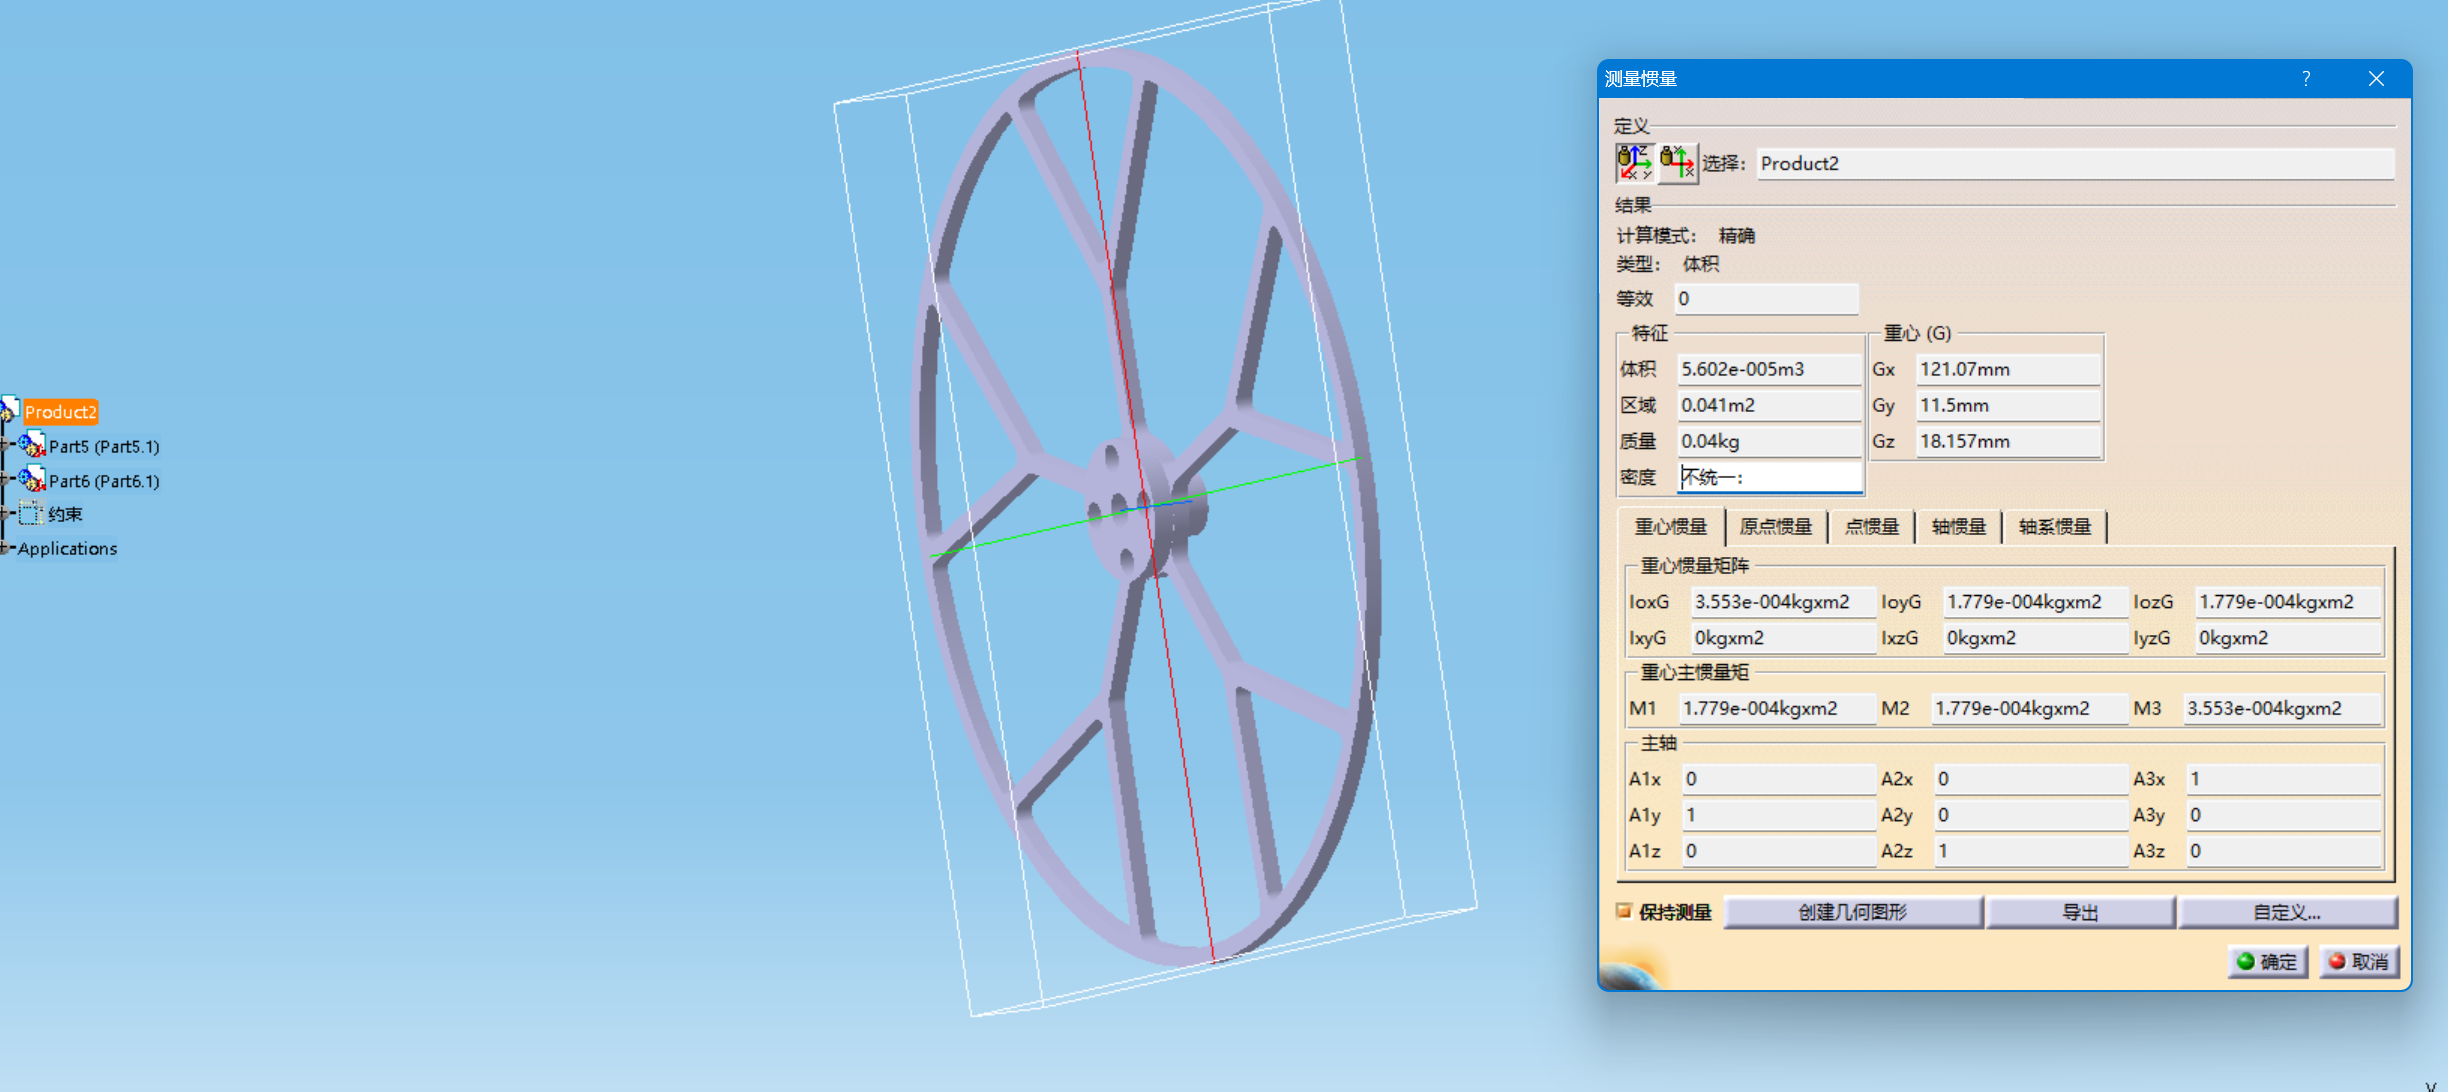
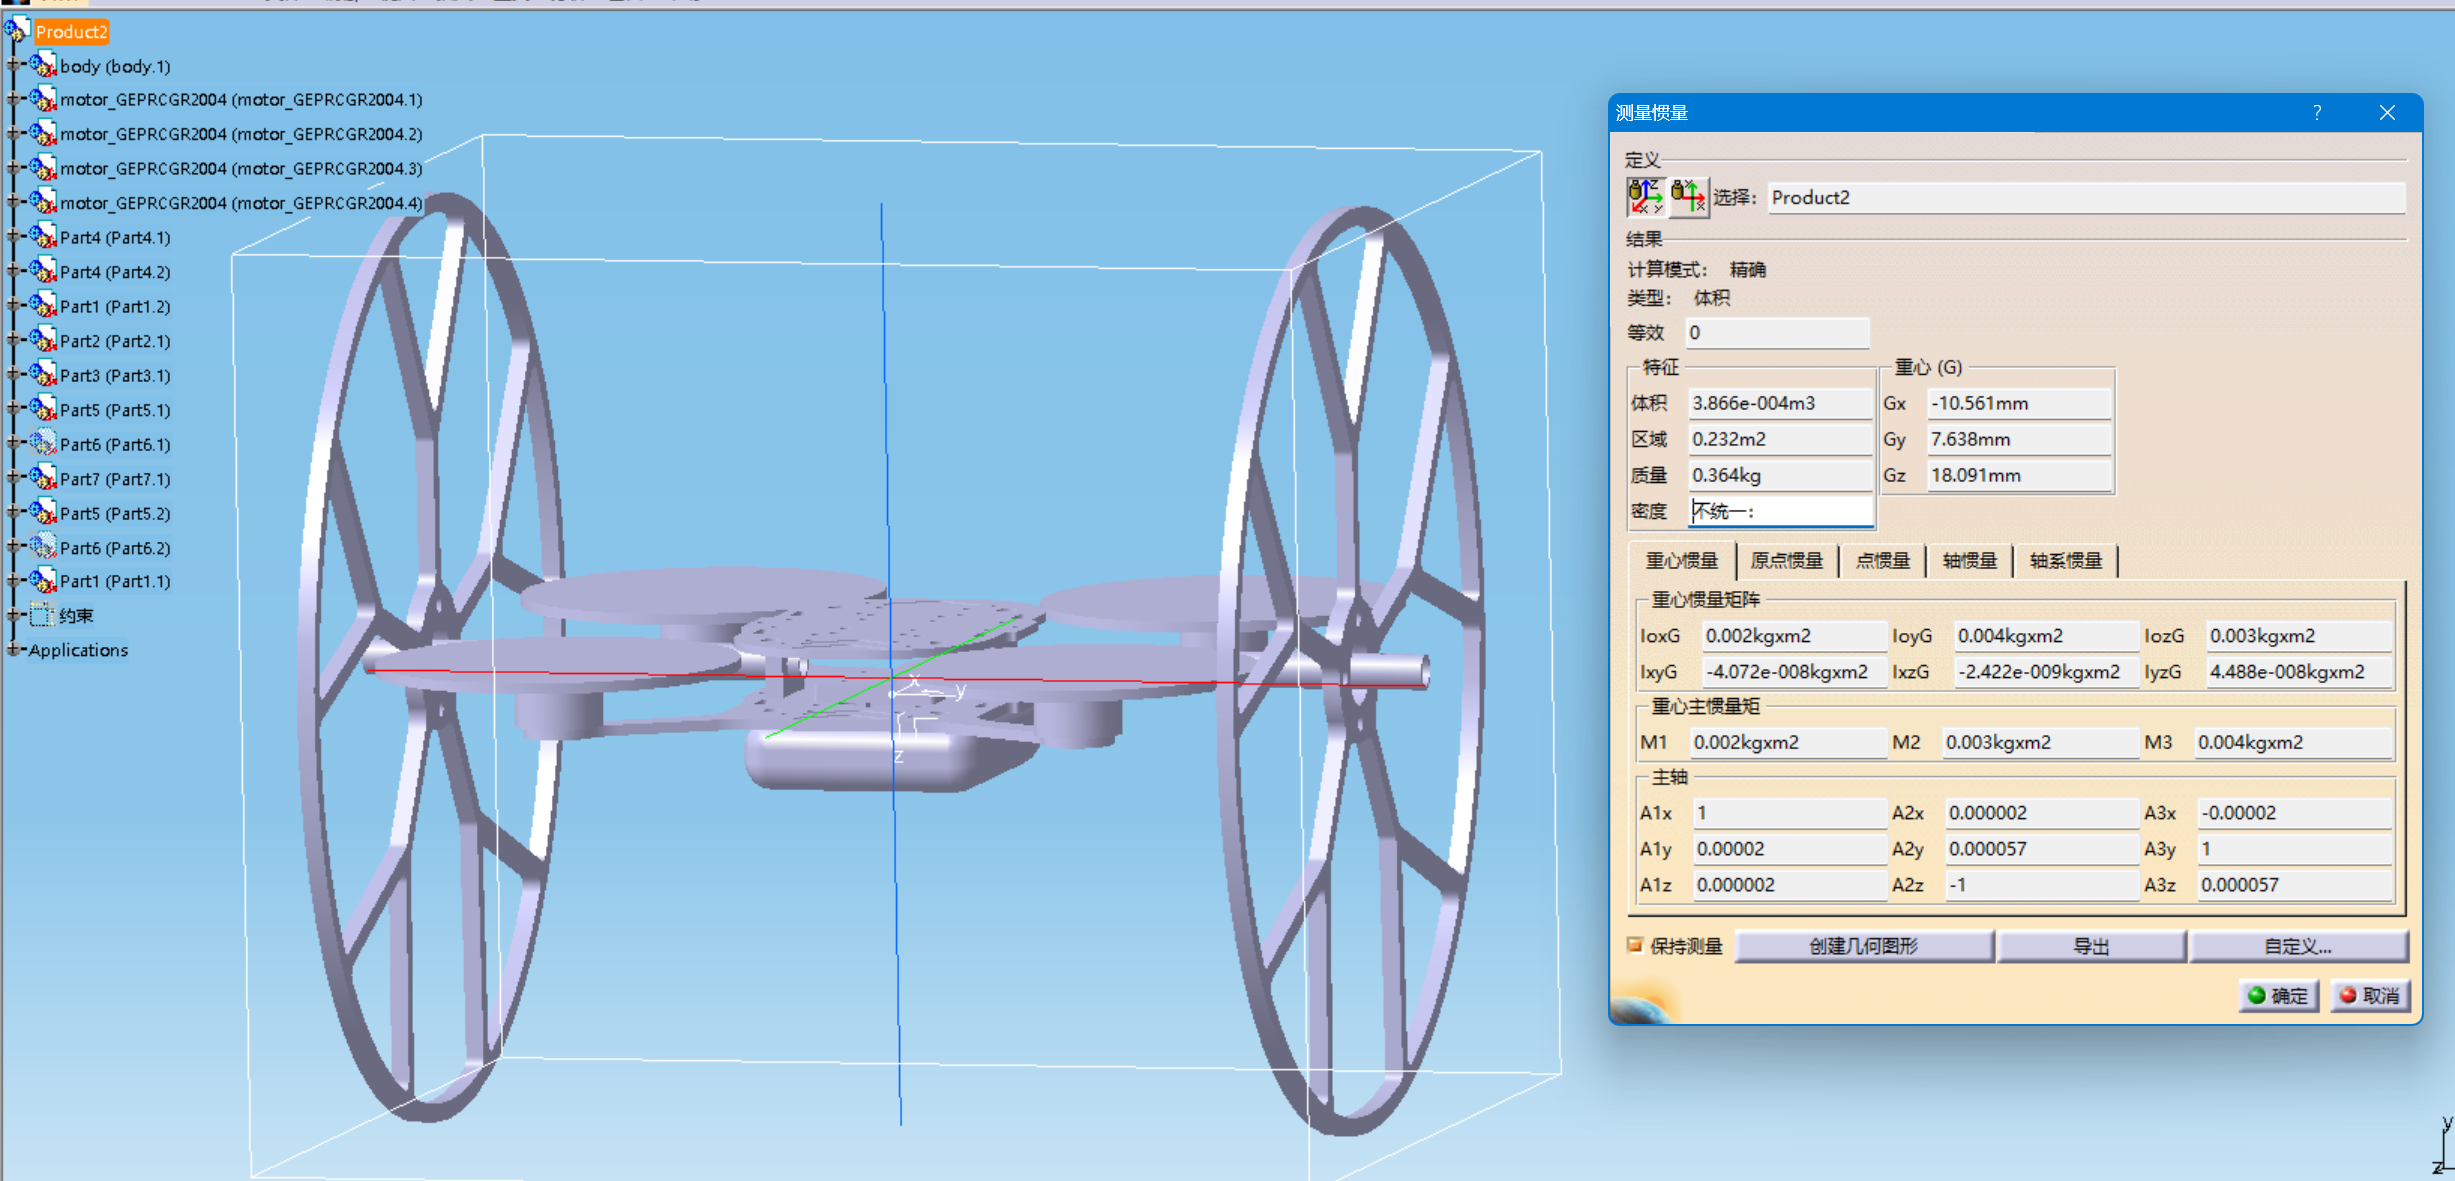
测试台测惯量
|---|---------------|
| | |
| z | 0.00327 kg·m² |
| y | 0.00135 kg·m² |
| x | 0.00272 kg·m² |
仿真构建:
主要文件为/home/yin/openaiRL/pyPlay/gitSpace/TABV_test.py
PCB类