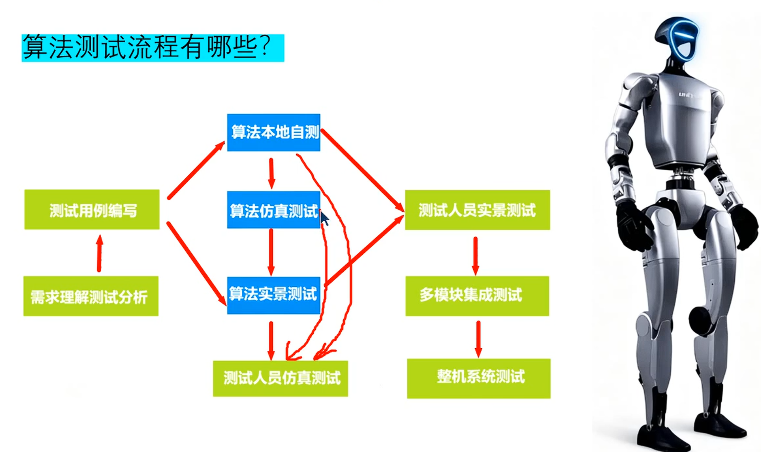
机器人算法测试流程

测试和算法工程师的任务:

二、阶段一:测试准备------测试工作从需求就开始了

  • 需求理解测试分析:从需求文档里提取"可验证的测试点"。比如需求写"机器人能识别楼梯",测试点就要拆成:平地识别、上坡识别、弱光识别、被遮挡识别
  • 测试用例编写:把测试点变成能执行的用例(前置条件、操作步骤、预期结果)

关键认知 :原图把这两步放在最左边、用箭头指向后面所有环节,意思是用例是驱动整个测试流程的源头。

三、阶段二:算法侧验证------算法工程师自己先过一遍

这三步是同一个算法在不同环境下的三轮验证,成本依次上升:

  • 算法本地自测:在自己电脑的开发环境跑,一改代码就能验,最快最轻
  • 算法仿真测试:在 Gazebo 这类仿真环境里跑,验证算法在完整机器人模型上的表现
  • 算法实景测试:上真机、真实场景。这是算法工程师在交付前必须做的最后一道

四、阶段三:测试侧验证------测试工程师独立再走一遍

这四步是测试岗的主场:

  • 测试人员仿真测试 :测试人员独立在仿真环境执行自己写的用例
  • 测试人员实景测试:真机执行,覆盖仿真测不到的真实干扰(光照、地面材质、噪声)
  • 多模块集成测试 :把感知、规划、控制几个模块连起来测。​很多问题只在模块交界处出现------比如感知输出的坐标系和控制层期望的不一致
  • 整机系统测试:全功能验收,跑完整任务场景
相关推荐
天树星智源3 分钟前
相机轨迹为什么对不上:问题不在控制模块,而在两段噪声不是同一份
论文阅读·机器人·大模型
Wanda12141 小时前
机器人与机电一体化3D数字孪生机器-Day7
人工智能·3d·机器人·数字孪生
ergevv3 小时前
如何使用 NIS 判断观测是否可靠:从卡尔曼滤波推导到机器人实践
机器人·卡尔曼滤波·nis·观测可靠性
todoitbo14 小时前
在 Ubuntu ARM64 上运行 Q1 V3.0 MuJoCo 模型:加载、步进和单执行器响应
linux·运维·ubuntu·ai·机器人·仿真教程·启元
dghongcheng14 小时前
喷涂机器人品牌推荐:六轴 vs 协作机器人怎么选
机器人·喷涂·喷漆设备·自动喷涂线·自动喷涂
todoitbo16 小时前
Q1 MuJoCo 模型里的 49 项传感器定义与 60 维数据:一次关节和 IMU 输出核验
人工智能·ai·机器人·1024程序员节·启元机器人
SteveSenna19 小时前
aubo学习:启动真实机械臂
机器人
Wanda12141 天前
机器人与机电一体化3D数字孪生机器-Day6
unity·机器人·数字孪生·1024程序员节
真的想上岸啊1 天前
笔记3:思小伴 搭载 EEG 脑电专注力监测的多功能儿童陪伴桌宠
机器人
硅谷秋水1 天前
AdaRSI 论文分析
人工智能·机器学习·语言模型·机器人