做机器人时钟方案,常被低估的是场景差。工业制造连轴转、物流特种跑冷库与户外、服务与人形被电池绑住手脚。机器人晶振选型没法一套打天下,这里给一份按场景拆的避坑清单,方案评审时可以直接对照。
三类机器人的时钟画像先理清
合不合适看供电、环境与控制要求,先把三类场景的工况摆清楚。
工业制造机器人:六轴、SCARA、协作臂多在市电恒温车间,多伺服同时动作,单台晶振可达上百颗。
物流特种机器人:AGV/AMR、巡检排爆常出入冷库、户外乃至防爆区,电池供电,单台 8 到 25 颗。
服务与人形机器人:配送、清洁与人形同样靠电池,多了 SLAM 与多模态感知,多关节功耗累积对续航和散热影响明显。
工业制造:先把同步和抗干扰锁住
车间焊机、变频器起停带来强电磁干扰,多轴联动靠 EtherCAT 把各轴时钟对齐到同一节拍,参考时钟一抖,轴间就出相位差。
工业机器人晶振怎么挑:主控与运动时钟用 MHz 时钟振荡器打底,1~160MHz 的 CMOS 输出覆盖常用频点;EtherCAT DC 同步与视觉伺服链路配差分振荡器,差分结构天然抑制共模噪声。
协作臂功耗是变量,可升级低电压时钟振荡器,在不牺牲同步的前提下压一点静态功耗。
物流特种:宽温与续航要一起看
AGV/AMR 在仓库与产线间穿行,时钟不稳会直接表现为定位漂移,导航误差由此放大。
AGV晶振选型,宽温适应与低功耗往往同时出现。SLAM 把激光雷达、轮速计按时间戳融合,时钟抖动或频漂大,位置估计就漂移;主力用 SPXO,电池供电版本升级低电压晶振,把工作电压压到 0.8/1.2V 降低整机功耗累积。
特种机器人还要面对室外、防爆环境的温度跨度,选型时把温区余量留足,比事后返工省事。
服务与人形:续航与抖动之间做平衡
人形机器人面对的更难,双足站立对姿态估计要求高,多关节同时驱动的功耗累积随时间放大,直接拉低续航、抬升结温。
服务与人形机器人把矛盾压在机器人晶振选型上:关键关节驱动位用低电压晶振从时钟源头降低功耗,AI 与高速感知的差分链路交给差分振荡器。
多传感数据按时间戳对齐,时钟一致才能让位姿估计稳,单看某一指标容易顾此失彼。
一份覆盖三类场景的器件清单
做机器人晶振选型,按场景分工比逐个找供应商顺手,整机 BOM 也好对齐。
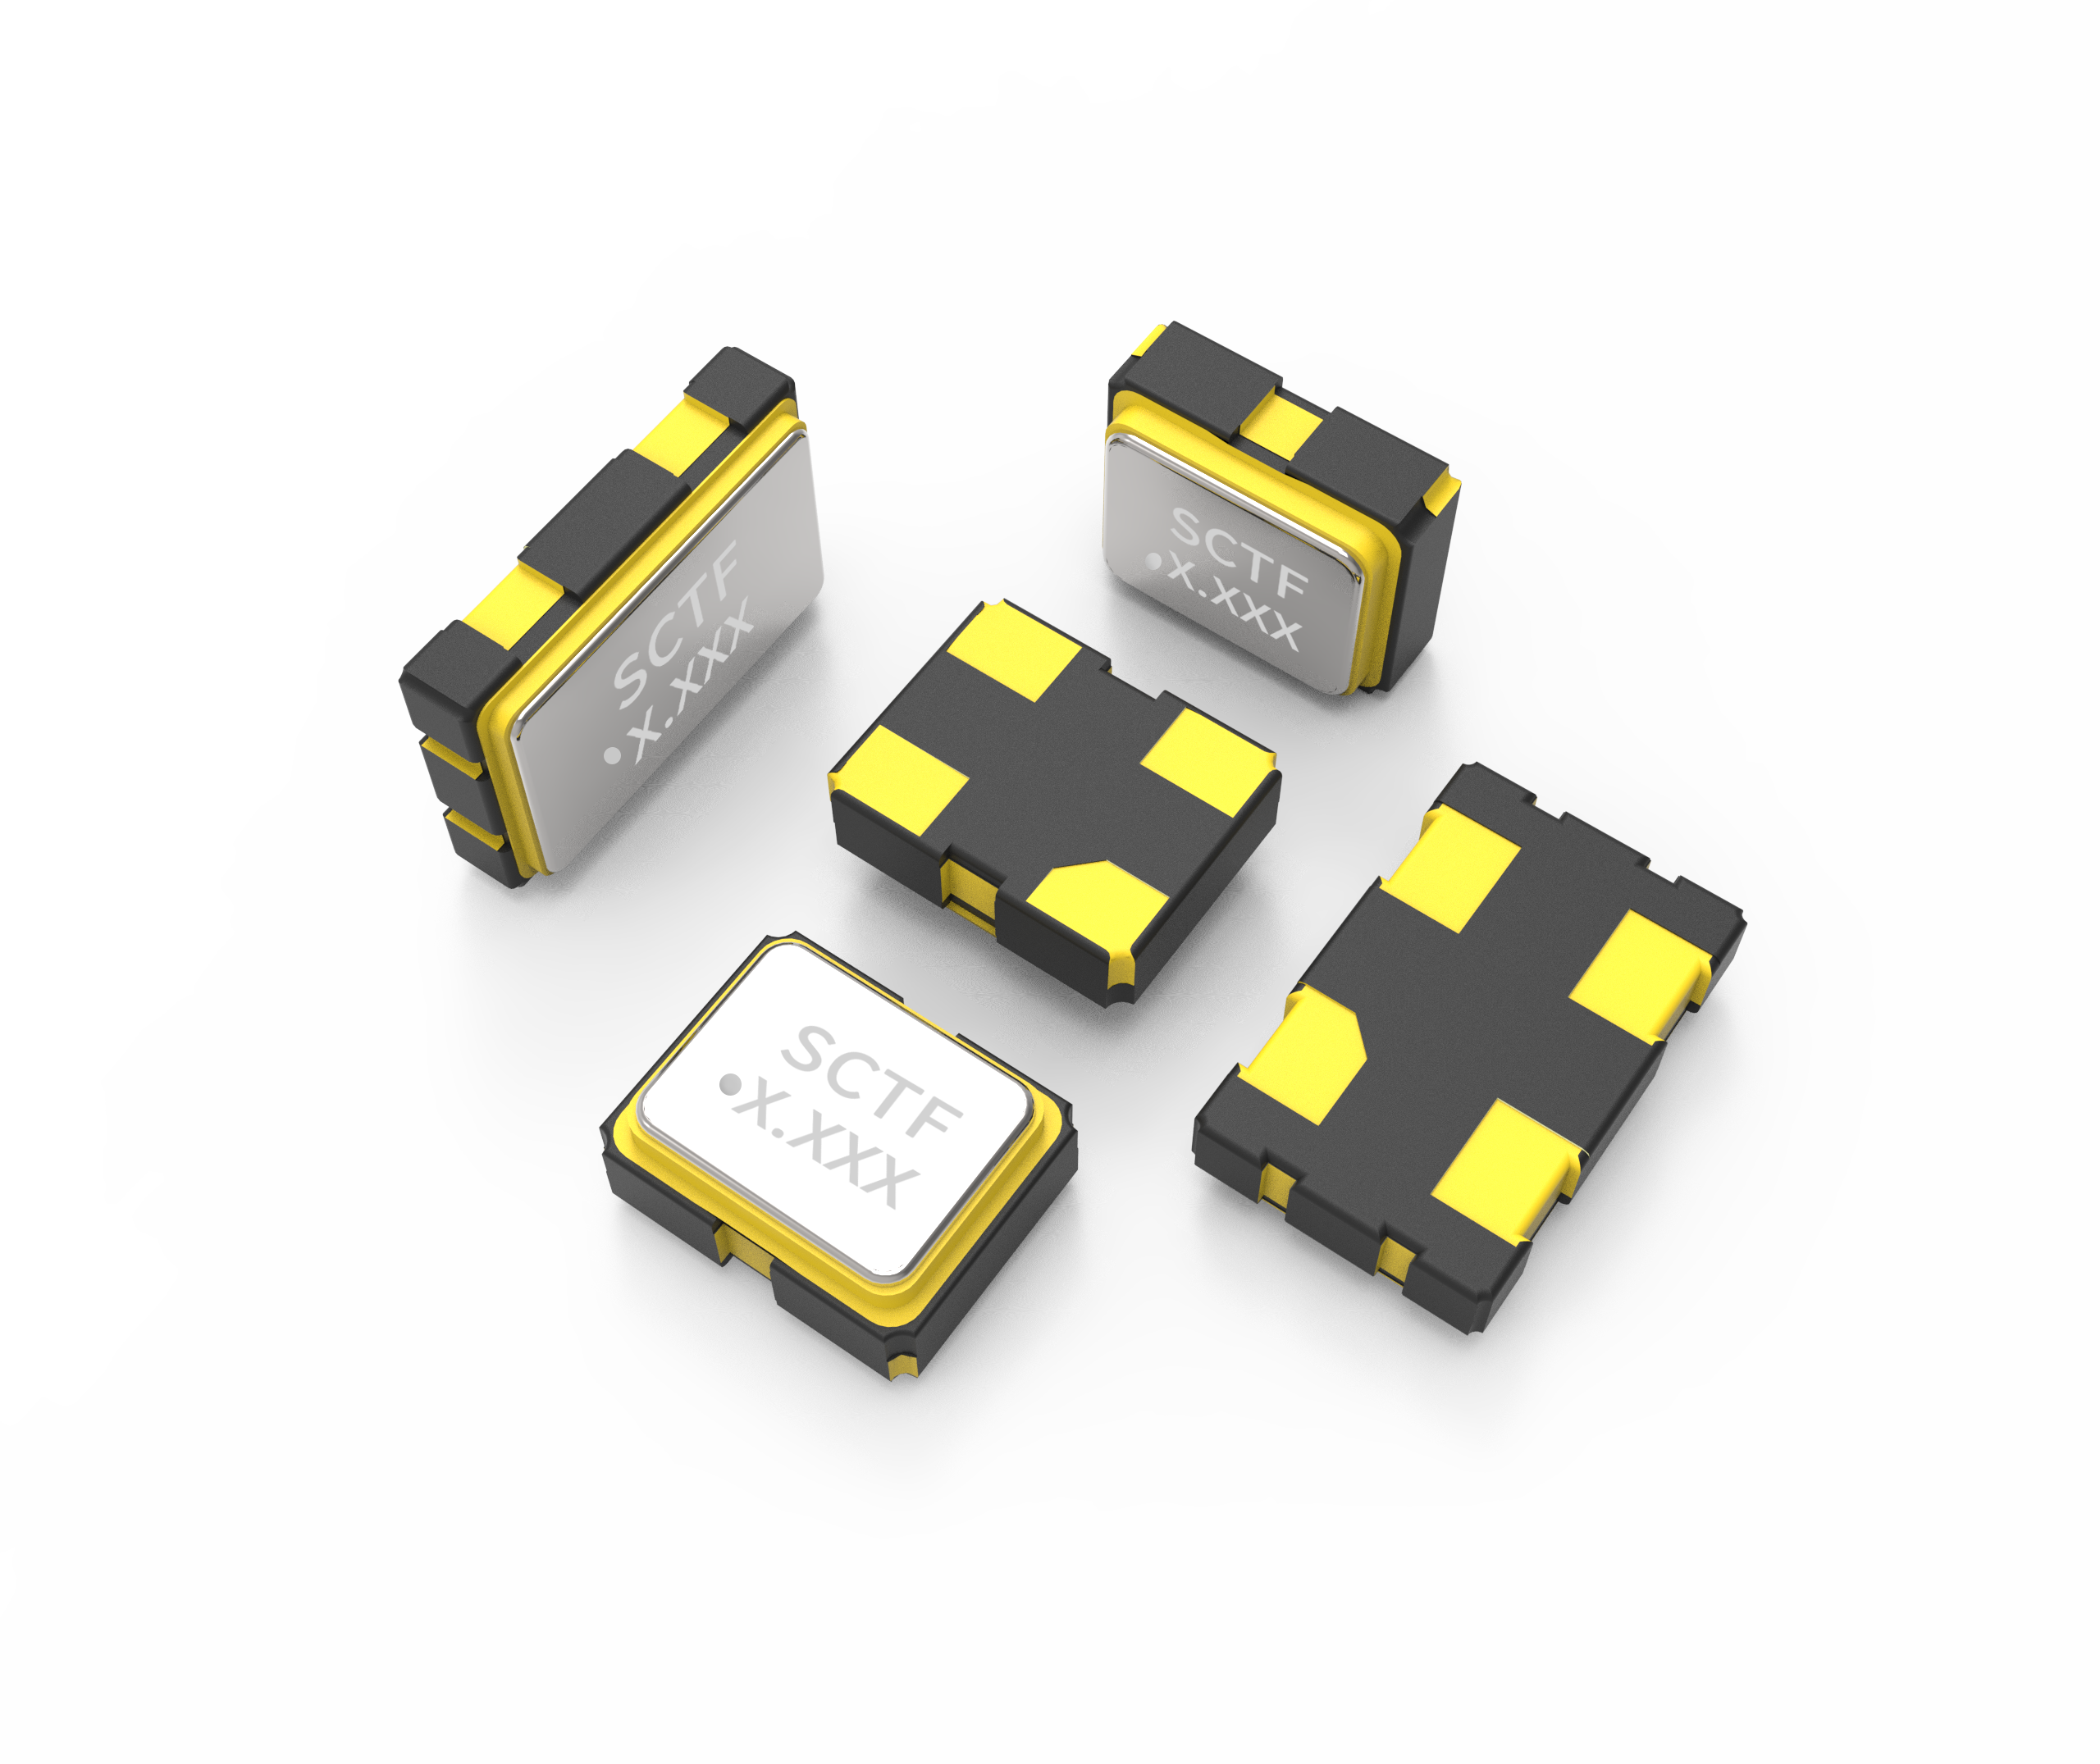
以SCTF星通时频 的产线为例:C系列 MHz 时钟振荡器扛工业制造主控与运动时钟;Z系列 DXO 差分振荡器(90~200MHz,抖动≤0.5pS)守 EtherCAT 同步与高速感知链路;CV系列 低电压晶振(0.8/1.2V)压服务与人形多关节的功耗累积。三类器件同产线、同老化筛选,跨场景分工时不用在多家供应商之间来回匹配。
常见问题
Q:工业机器人为什么需要差分振荡器?
A:看节点。主控通信用 SPXO 足够;EtherCAT DC 同步、视觉伺服对抖动敏感,且车间强共模干扰下,差分输出靠两根线差值传时钟,公共噪声被这一结构抑制。
Q:AGV 在冷库跑,晶振要特别注意什么?
A:温漂。冷库到常温的跨度会让频点偏移,SPXO 在宽温下要确认标称温漂是否满足定位精度;电池供电版本再叠加低电压晶振降低功耗累积。
Q:人形机器人低电压晶振为什么是优先项?
A:关节多,多关节同时驱动功耗累积显著。低电压晶振把工作电压降到 0.8/1.2V,从时钟源头降功耗,是电池供电人形多关节协同场景的务实选择。
机器人时钟方案没有通用解,工业制造的同步抗干扰、物流特种的宽温低功耗、服务与人形的多关节省电,本质上是从场景约束倒推器件选型。你在实际调试中踩过哪些时钟相关的坑?欢迎评论区聊聊。