对于普通 ROS2 用户来说,很多软件包的常规使用方式仍然是:先克隆源码,再安装依赖,最后在自己的工作空间中编译。只有被 ROS 官方收录,并且经过构建农场编译、同步到官方 apt 源之后,用户才能用类似 sudo apt install ros-humble-* 的方式直接安装二进制包。
这篇文章以我发布 FastSwarmSim 的5个包到ROS2 官方apt源为例,记录一个 ROS 项目如何从源码仓库走到 ROS 官方 apt 源,以及每个阶段大致花了多长时间。
一点吐槽
发布FastSwarmSim到ROS官方apt的整个过程从 2026 年 8 月中旬开始,到 9 月中旬完成 release repository 和 Bloom 发布准备,前后已经接近一个月 ;后面还要继续等待 rosdistro 合并、构建农场编译和 apt 源同步。对个人开发者来说,这个周期和门槛都不算低。
我觉得ROS 官方发布二进制包的流程,比 PyPI 发布一个 Python 包要麻烦得多。PyPI 通常是准备好包、构建 wheel、检查元数据,然后上传即可;而 ROS 还需要经历发行版索引、release team、release repository、Bloom、rosdistro 和构建农场等多个环节。整个过程可能持续数月,任何一个环节等待维护者处理,发布就会停在那里。
但这套繁琐流程也有积极的一面。它会在发布过程中筛掉相当一部分没有维护意愿、包结构不完整、依赖关系混乱或质量不稳定的项目。能够进入官方 apt 源的包,至少经过了命名、元数据、依赖、构建和发行版集成等多层检查,这对 ROS 生态的稳定性是有价值的。
问题在于,目前这套质量保障机制的门槛和时间成本都太高,很多本来可以使用的 ROS 包,可能因为发布流程过于复杂而长期停留在源码仓库阶段。我的看法是,ROS 官方未来可以在不降低质量检查的前提下,进一步自动化 release team、release repository、Bloom 和构建状态管理,提供更清晰的进度反馈和更低门槛的发布入口。
1. 为什么要把项目发布成 ROS 官方包?
FastSwarmSim 是一个面向 PX4 兼容多旋翼和多无人机算法开发的轻量级 ROS 2 仿真器。它把精简后的 PX4 运行时、MAVROS 兼容接口、本地点云仿真、RViz 可视化和锁步仿真时间组织在一起,主要用于多无人机算法验证、可重复的仿真实验和大规模集群原型开发。
在项目早期,用户需要先克隆源码,再运行 rosdep 安装依赖,最后使用 colcon build 编译。源码安装对开发者是必要的,但对普通使用者来说,步骤比较长,也容易受到系统环境、依赖版本和网络状况影响。
所以我希望最终达到一个更直接的状态:用户只需要执行一条 apt install 命令,就可以把 FastSwarmSim 的全部 ROS 包安装下来。
2. 第一个阶段:先进入 ROS Index
ROS 官方发布不是把代码上传到某个软件包网站这么简单。第一步,需要先把源码仓库加入目标 ROS 发行版的 distribution.yaml,让 ROS 系统知道这个项目的源码位置、分支和维护状态。
我先向 ros/rosdistro 提交了 ros/rosdistro#53487,目标是把 FastSwarmSim 的源码仓库加入 ROS 2 Humble 的索引。
这个 PR 有一个容易被忽略的要求:第一次提交时,只添加 source 和 status,不要提前添加 release 字段。也就是说,这一步只是告诉 ROS:
FastSwarmSim 的源码在哪里,有哪些包,当前由谁维护。
它还不代表包已经进入 ROS 构建农场,更不能说明此时已经可以通过 apt 安装。
这个 PR 中列出了 FastSwarmSim 的 5 个包,并明确仓库地址为 https://github.com/shupx/FastSwarmSim.git,源码分支为 main。自动检查还发现了 YAML 字母顺序问题,我根据机器人检查结果调整了条目位置,最终 PR 合并。
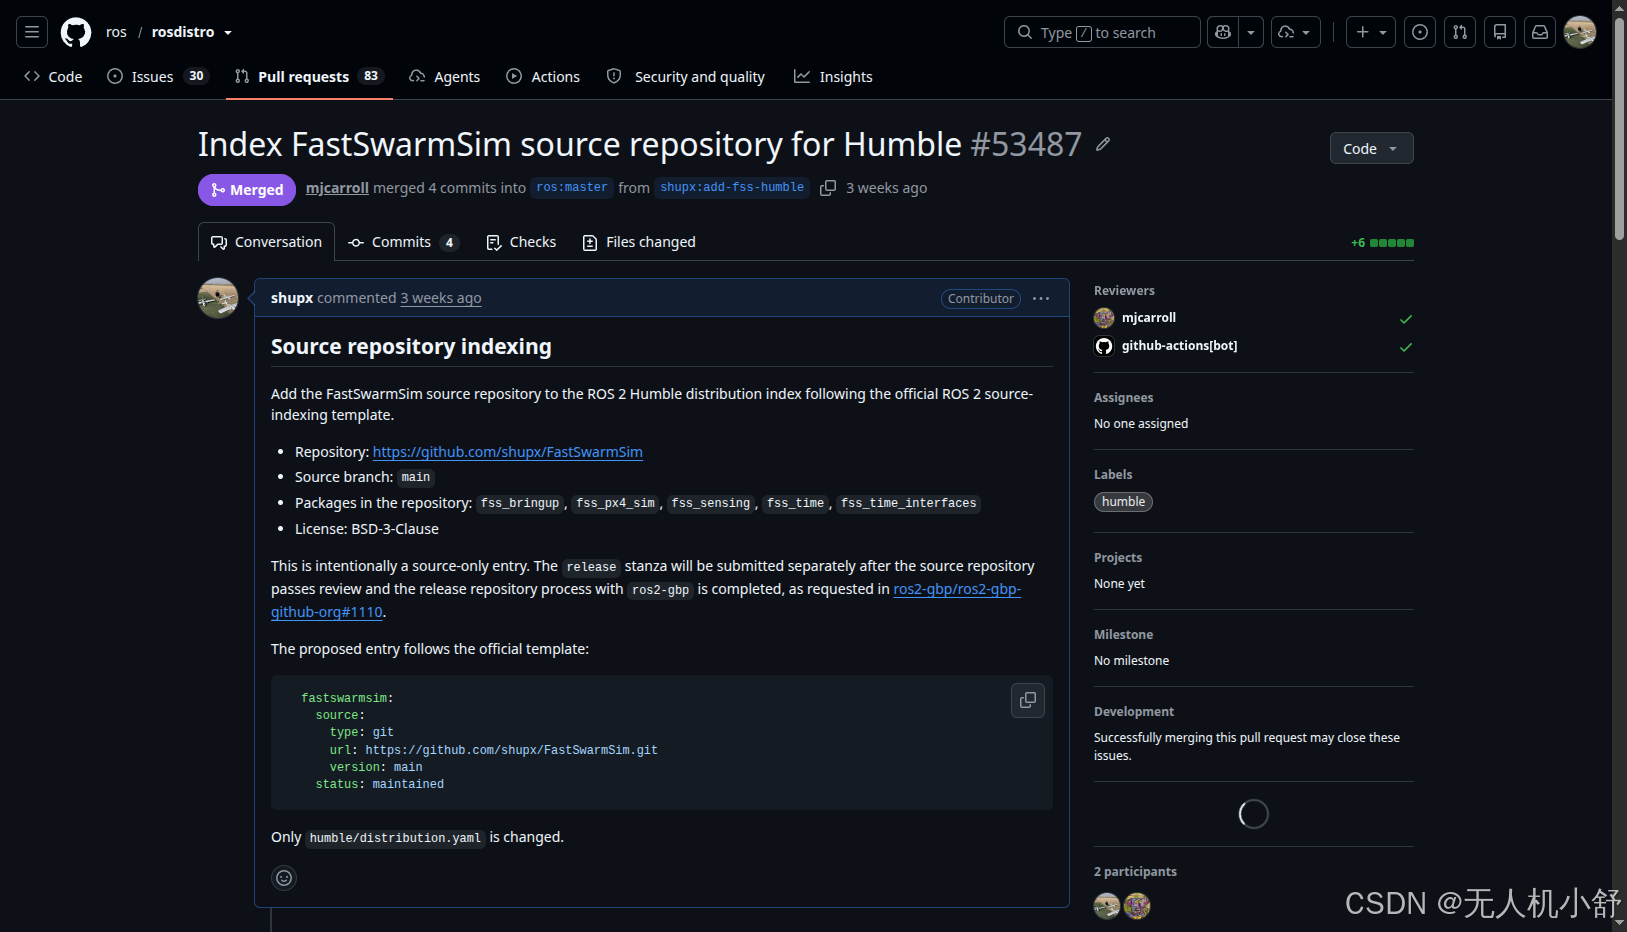
从提交到合并,这个阶段大约用了 5 天:
- 提交时间:2026 年 8 月 25 日;
- 合并时间:2026 年 8 月 30 日;
- 结果:FastSwarmSim 出现在 ROS Index 中,但当时仍未完成二进制发布。
3. 第二个阶段:申请 release team 和 release repository
源码进入 ROS Index 之后,还需要为项目准备 release team 和 release repository。这里涉及 ros2-gbp 组织,也就是 ROS 2 Debian 包发布流程中负责维护 release 仓库的一部分基础设施。
我创建了 ros2-gbp/ros2-gbp-github-org#1110,申请创建 fastswarmsim release team,并把自己的 GitHub 账号加入团队。
这个阶段并不是简单地新建一个空仓库。维护者需要先确认:
- 源码仓库已经通过 rosdistro 的源码索引和包名检查;
- 项目包含哪些 ROS 包;
- 是否已经存在可以导入的 release 仓库;
- 申请人是否需要被授予对应的维护权限。
在等待过程中,维护者先指出源码仓库必须完成 rosdistro 索引。等 #53487 合并后,才继续推进 release team 的创建。之后,维护者通过 ros2-gbp/ros2-gbp-github-org#1144 完成了 fastswarmsim 团队的创建,并部署了 fastswarmsim-release 仓库。
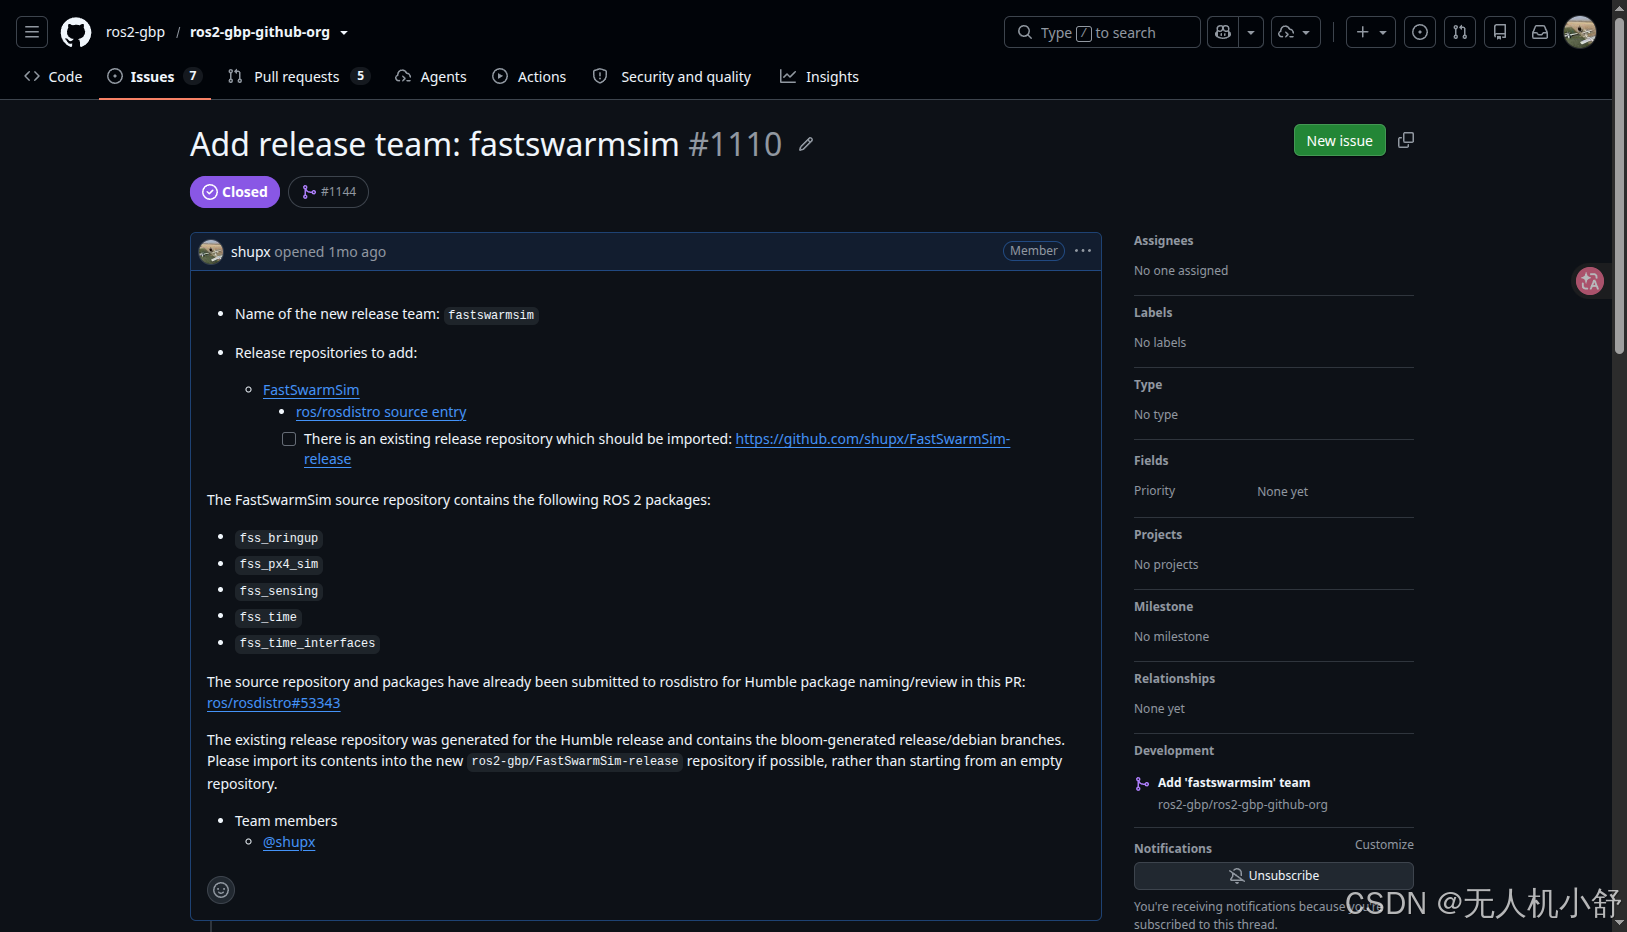
从最初提交 release team Issue 到 release repository 部署完成,大约用了 30 天:
- Issue 创建时间:2026 年 8 月 19 日;
- release team 部署完成:2026 年 9 月 18 日;
- 中间主要是等待 rosdistro 源码索引通过,以及 ROS 维护者完成团队和仓库配置。
这也是整个过程中等待时间最长的一段。代码本身可能只需要几个命令,但进入官方基础设施之后,每一步都要等对应维护者确认。到这里,整个流程已经明显比在 PyPI 发布一个 Python 包繁琐得多。
4. 第三个阶段:Bloom release 和 rosdistro 二进制发布 PR
release repository 准备好之后,才进入真正的 Bloom 发布阶段。
按照 FastSwarmSim 的发布说明,需要在源码仓库中完成依赖检查、版本准备和 Bloom release。Bloom 会完成几件事:
- 给源码仓库打上新的版本标签;
- 在
fastswarmsim-release中生成对应的 release 分支; - 根据源码版本和 release 仓库内容,自动生成 rosdistro 的 release 条目;
- 向
ros/rosdistro提交新的发布 PR。
这里最容易遇到的问题,是 rosdep 镜像或索引地址导致 Bloom 没有顺利生成 rosdistro PR。我的处理方式是把 ROSDISTRO_INDEX_URL 明确指向官方 index-v4.yaml,必要时只重新执行生成 PR 的步骤,而不是重复整个 release 流程。
最终,Bloom 生成了 ros/rosdistro#54047,目标是在 ROS 2 Humble 的 distribution.yaml 中加入 fastswarmsim 的 0.1.2-1 release 信息。
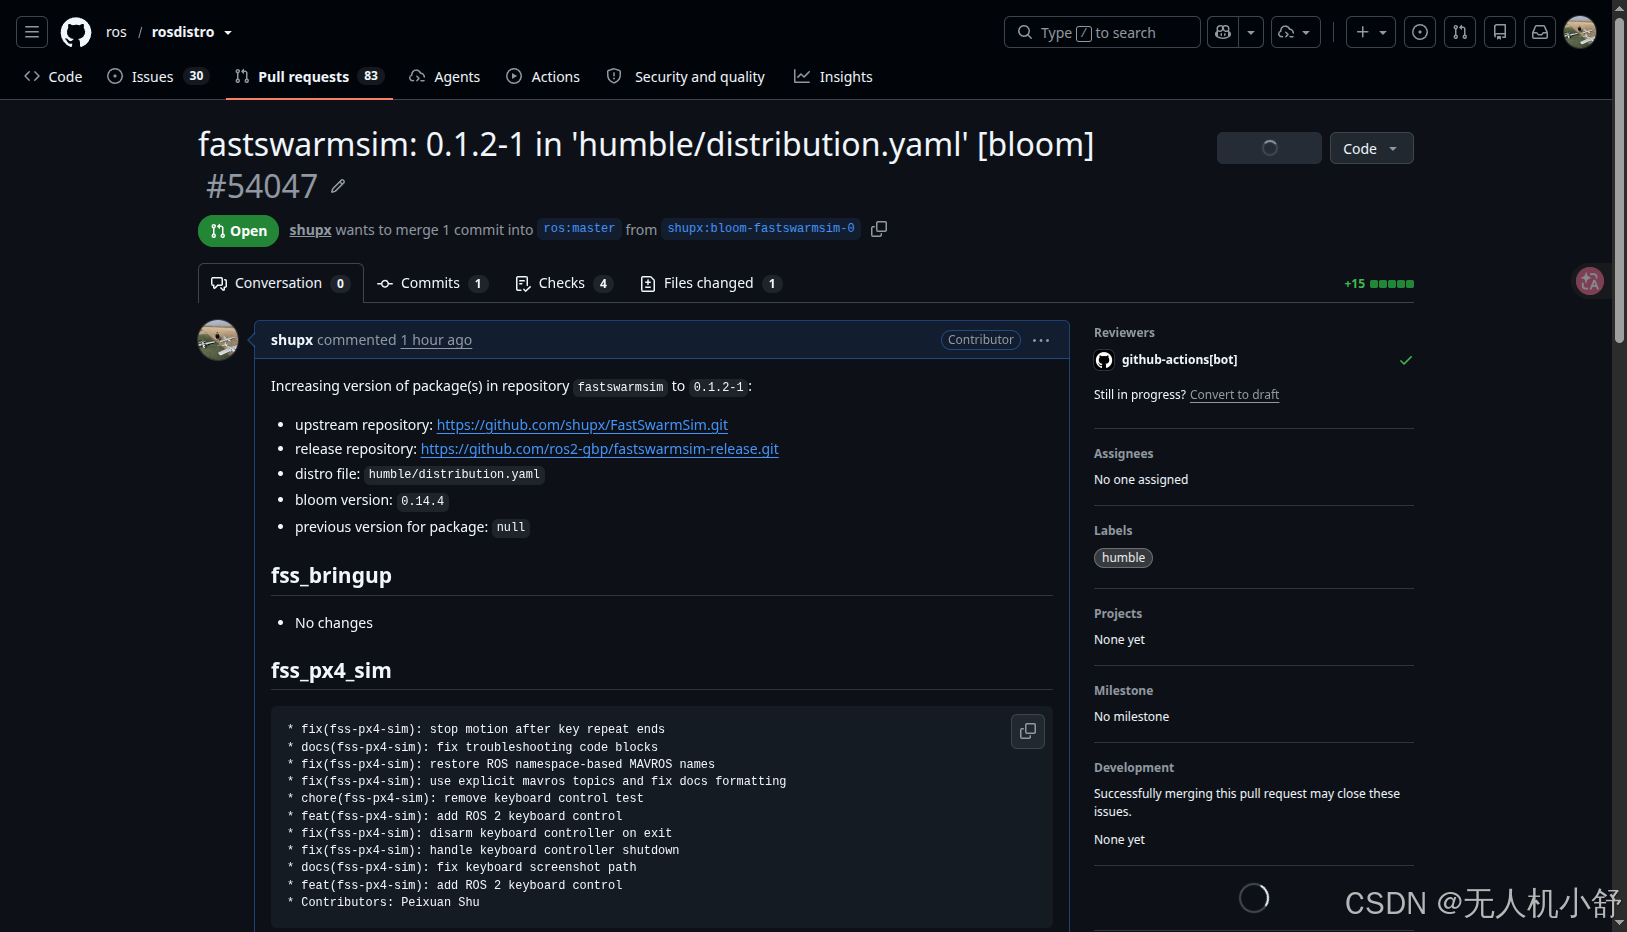
这个 PR 里已经能看到 5 个包的发布信息:
fss_bringup;fss_px4_sim;fss_sensing;fss_time;fss_time_interfaces。
从 release repository 部署到 Bloom 生成这个 PR,基本是同一天完成的。这个阶段的人工操作时间并不长,真正需要注意的是版本号、源码仓库、release 仓库、ROS 发行版和分支名称必须全部对应。
5. 最终结果:从源码构建变成 apt 安装
发布流程的最后一步,是等待 rosdistro release PR 合并,并等待 ROS 构建农场完成 Debian 包构建和同步。
FastSwarmSim 的 release repository 已经记录了 Humble 版本 0.1.2-1,并列出了这 5 个待进入 Humble 二进制分发链路的 ROS 包。当对应 release 信息完成 rosdistro 合并,并同步到 ROS 2 Humble 的 apt 源之后,用户就可以直接执行下面的命令。若刚完成合并时仍提示找不到软件包,通常需要等待构建农场和 apt 源同步完成。
bash
sudo apt update
sudo apt install \
  ros-humble-fss-bringup \
  ros-humble-fss-px4-sim \
  ros-humble-fss-sensing \
  ros-humble-fss-time \
  ros-humble-fss-time-interfaces
相比源码安装,这种方式的变化很明显:
- 不需要手动克隆 FastSwarmSim;
- 不需要自己调用
rosdep install; - 不需要本地执行
colcon build; - 不需要维护源码工作空间;
- 可以直接复用 ROS 的版本和依赖管理机制。
安装完成后,仍然需要根据使用的终端加载 ROS 2 Humble 环境。例如,运行仿真前先加载 /opt/ros/humble/setup.bash,然后就可以直接使用 fss_time、fss_px4_sim、fss_sensing 和 fss_bringup 提供的功能。
从源码仓库到 ROS 官方二进制包,真正困难的地方并不只是"把程序编译出来",而是要把源码索引、包名规范、release team、release repository、Bloom、rosdistro 和构建农场这一整条链路接通。
开源项目的发布,不只是写完代码和打一个 Git tag。只有当别人能够用标准方式找到、安装和升级它,项目才真正从"我的仓库"变成了"生态中的一个软件包"。
参考链接
- FastSwarmSim 发布 ROS 包说明
- FastSwarmSim GitHub 仓库
- ros/rosdistro#53487:Index FastSwarmSim source repository for Humble
- ros2-gbp/ros2-gbp-github-org#1110:Add release team: fastswarmsim
- ros2-gbp/ros2-gbp-github-org#1144:Add fastswarmsim team
- ros/rosdistro#54047:fastswarmsim 0.1.2-1 release PR
- fastswarmsim-release
- ROS Index:fastswarmsim
- ROS 2 官方发布流程文档