文章目录
- 一、2D看不清,3D用不起
- 二、两条技术路线
-
- [2.1 光度立体法:漫反射表面的瑕疵"猎手"](#2.1 光度立体法:漫反射表面的瑕疵“猎手”)
- [2.2 相位片折法:高反光与透明物体的"侦探"](#2.2 相位片折法:高反光与透明物体的“侦探”)
- 三、三种硬件形态
- 四、六大量产场景
- 五、决定精度的不是像素,是这条误差链
- [六、选型三问 + 一份"不做清单"](#六、选型三问 + 一份"不做清单")
- 七、把宣传语翻译成验收条款
- 结语:它不是过渡方案
导语 :抛光铝壳、镜面中框、通透盖板------这些"高反光、弱对比"材质正让2D视觉反复"翻车",而3D方案动辄数万元。夹在中间的2.5D相机,正成为产线质检新标配。
一、2D看不清,3D用不起
黑色橡胶密封条:吸光率超95%,2D成像几乎纯黑,改用4分区光度立体2.5D后,每分钟20米以上,成本约为3D的1/3。
3C抛光金属中框:2D一拍就过曝,刀纹划痕混淆,弱对比缺陷只能人工复检。
原因:2D只有一张灰度图,凹凸、脏污、色差全被压进同一个"光强"通道;3D给完整点云,但成本、节拍、调试门槛都高。
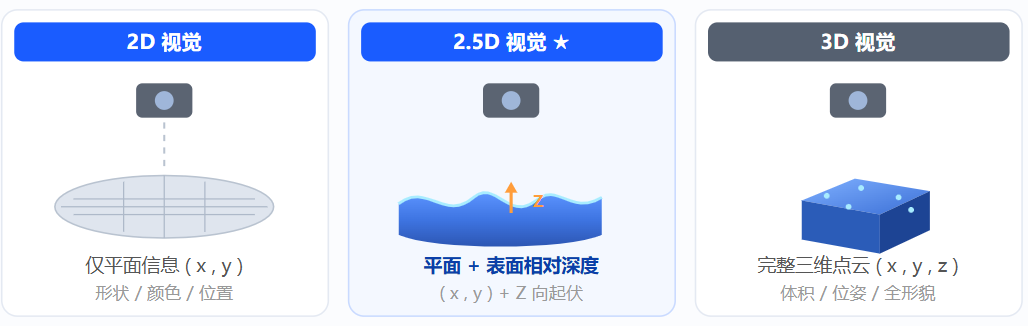
2.5D的取舍:不重建物体,只重建表面那层"皮肤"------每个(x,y)配一个相对高度,用接近2D的成本拿3D最值钱的信息。
两条边界要记住:①高度场里一个(x,y)只对应一个z,侧壁、深孔、倒扣天生不在模型里;②输出是相对深度,公差级尺寸请交给3D轮廓仪。
二、两条技术路线
2.5D不是一种传感器,而是"相机+特殊光场+算法"的组合。两条路线覆盖材质光谱两端。
2.1 光度立体法:漫反射表面的瑕疵"猎手"
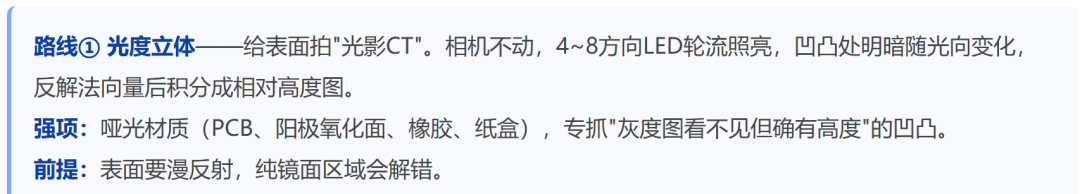
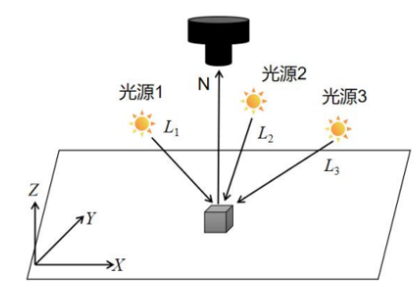
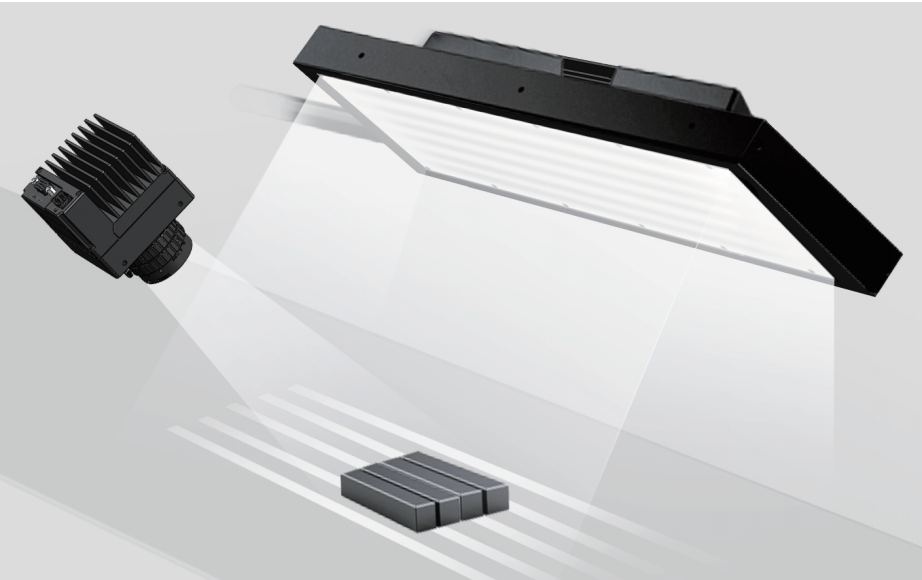
工作原理:系统从不同角度(如使用穹顶光、条形光等多分区光源)快速、依次照射物体,相机同步捕捉一系列明暗各异的图像。再通过算法解析这些图像中的阴影与高光,计算出表面的法线方向和相对高度,最终合成2.5D图像。
核心优势:对漫反射物体表面的细微划痕、凹陷、毛刺等缺陷极其敏感,检测速度快,性价比高
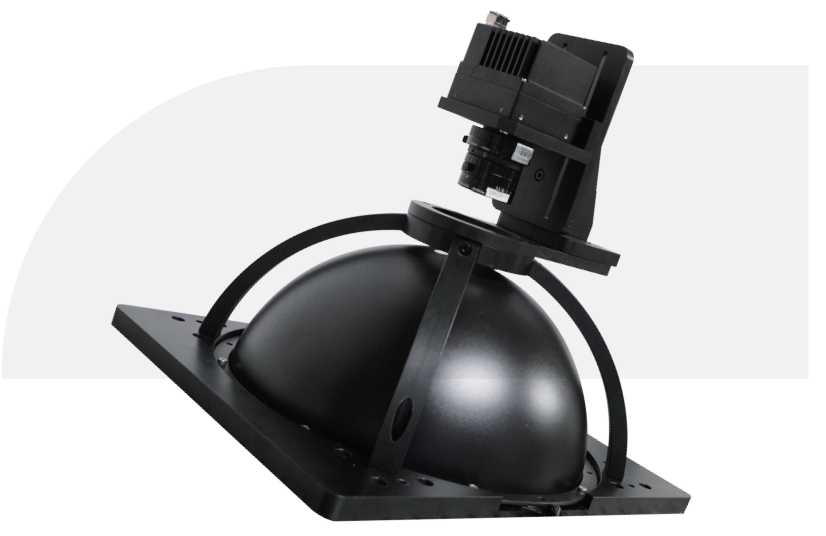
光度立体系统实拍
2.2 相位片折法:高反光与透明物体的"侦探"
当检测对象从漫反射表面变为镜面或透明物体时,光度立体技术便会受限。此时,相位偏折技术便登场了。
工作原理:该技术将特定的光栅图案(如正弦条纹)投射到一块高质量的基准镜面上,待测的镜面或透明物体放置于此,会扭曲反射或透射的光线图案。相机捕捉这些扭曲的图案,通过分析其相位变化,即可精确计算出物体表面的斜率分布乃至三维形貌。
核心优势:专为高反光表面和透明物体设计,能有效解决此类工件在传统视觉下的过曝、透射等成像难题。
分工口诀:哑光找光度立体,反光找相位偏折;分不清,先拿自己的工件做打光测试,别信"一台设备通吃"。
三、三种硬件形态
形态由产线节奏 决定,不是精度:面阵 一头一拍,适合静置和运动速度不高的工位与来料全检;线阵 随工件运动逐行采图,幅面无限长,行频最高约200kHz;2.5D形貌一次扫描,两个工位并成一个。
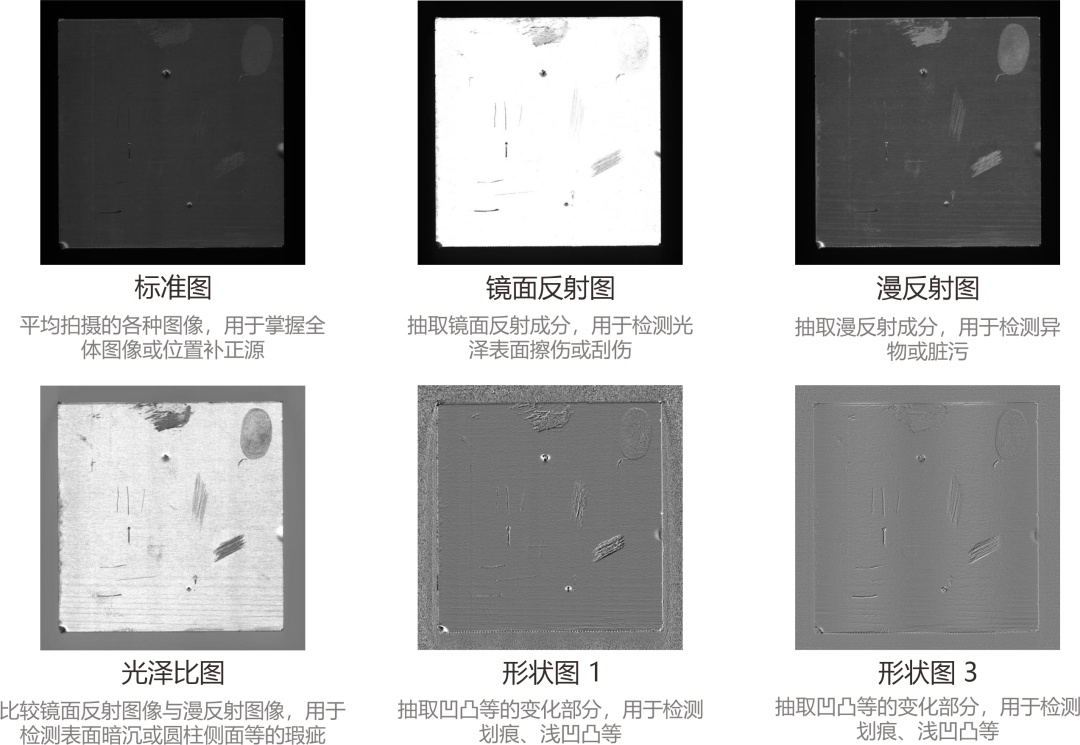
单次扫描多图输出
四、六大量产场景
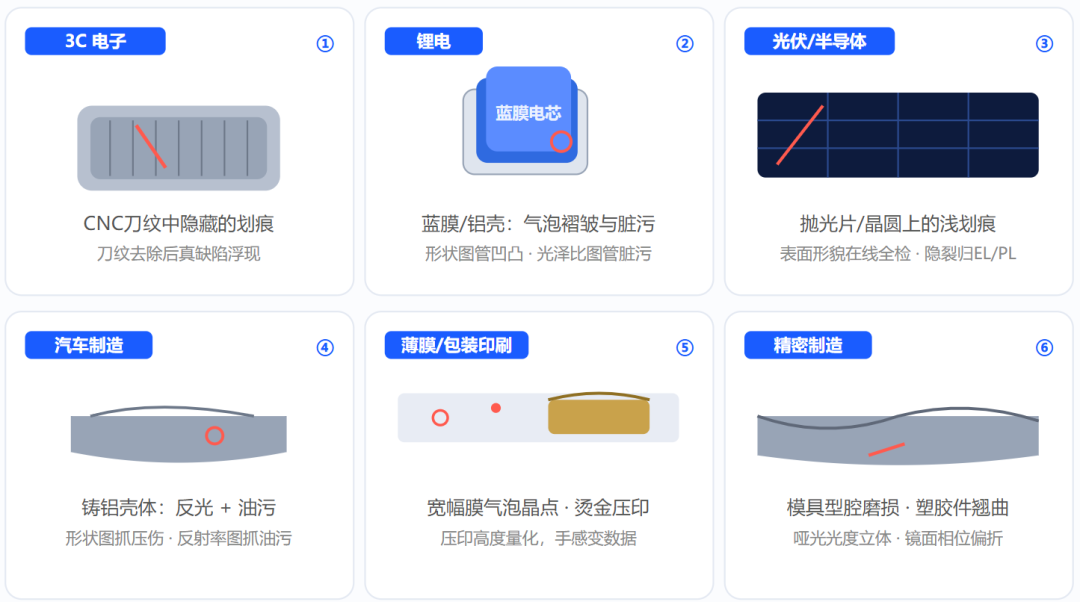
六大量产场景:材质越"亮"、缺陷越浅,2.5D 优势越大
① 3C电子|和"刀纹"抢划痕8K线阵+横竖8帧条纹融合,去刀纹后真缺陷浮现;彩色相位偏折同工位抓氧化变色与暗斑。
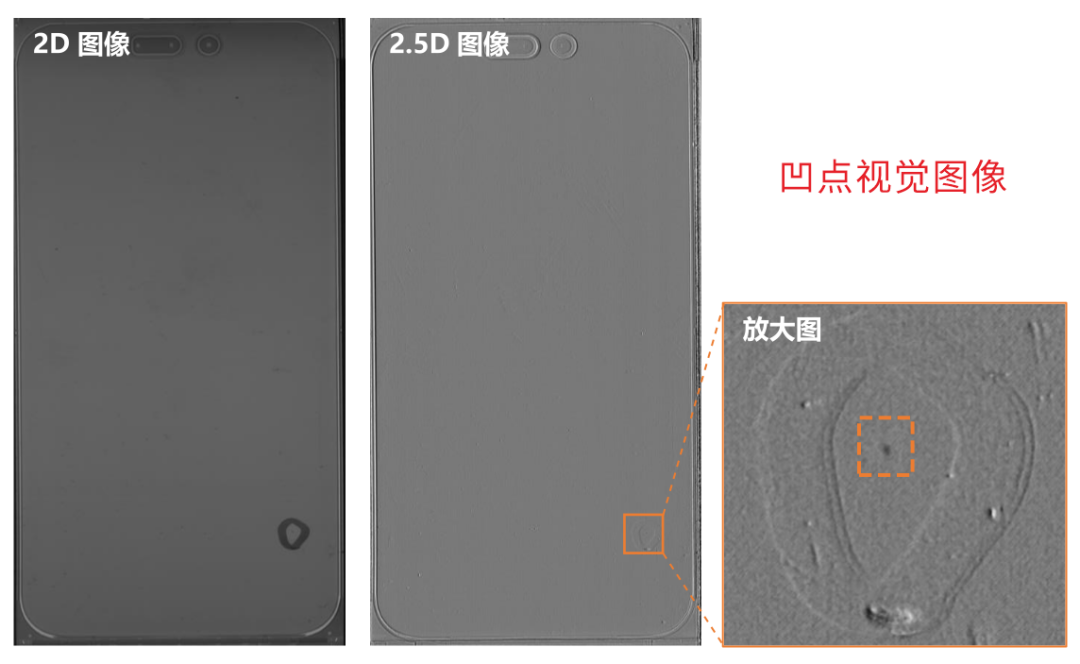
OLED凹点:左2D,中2.5D,右凹凸图(凹点黑凸点白)
② 锂电|蓝膜/铝壳,气泡脏污分开判形状图抓凹凸、光泽比图抓脏污,双通道分流再进AI分类。
提醒:五面/六面全检多为2.5D+3D组合------电芯大面靠3D线激光,2.5D负责侧面与包膜。
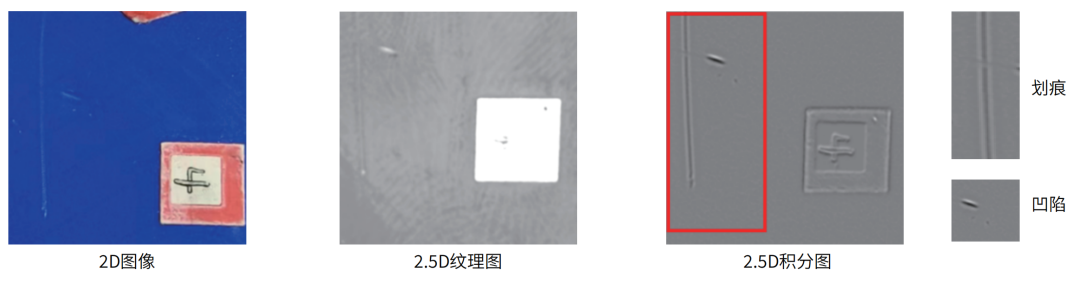
** ③ 光伏/半导体|抛光片秒级判定**一次过片同时输出形貌图+反射率图,抛光不良、脏污、崩边各归通道。
提醒:隐裂主力手段是EL/PL,2.5D补的是表面形貌与脏污。
④ 汽车|铸铝壳体与涂装件压伤与油污在灰度图上"长得一样"------形状图抓压伤、反射率图抓油污,一次成像双通道。
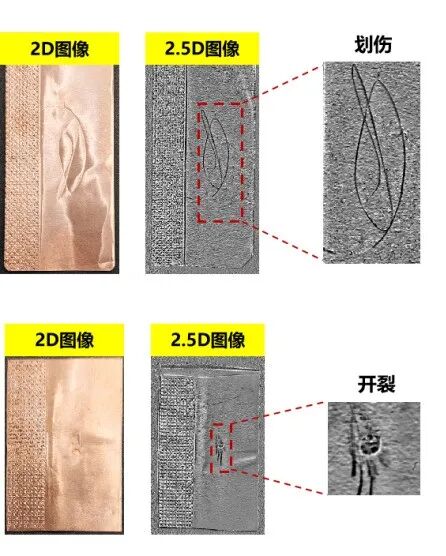
薄膜缺陷:2D vs 2.5D vs 漫反射图
⑤ 印刷/薄膜|把"手感"变成数据烫金击凸深浅、UV气泡,2D因镜面反光测不了------相位偏折压制反光,形状图量化压印深度,宽幅多相机拼接。
⑥ 精密制造|模具与塑胶件 型腔磨损、缩痕、熔接痕多低于2D可见阈值------哑光用光度立体、镜面用相位偏折;曲率图比高度图更易凸显缺陷。此外,芯片贴装平整度、端子到位等装配验证,也是2.5D的拿手场景。
共性规律:缺陷的高度分量越小、表面越接近镜面或越吸光,2.5D优势越大;只判颜色/字符,2D更便宜;要绝对尺寸或侧壁,直接上3D。
五、决定精度的不是像素,是这条误差链
宣传页的"微米级"是全部环节最优时的实验室值 ;真正要问的是:你的工件、你的判定标准、连续8小时、换型后能否复现。另外,标定是耗材不是一次性动作,复标周期请写进验收条款。
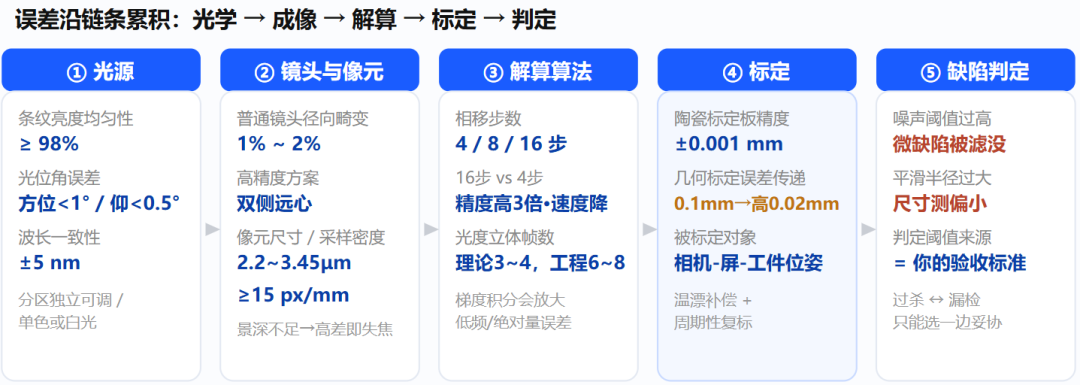
六、选型三问 + 一份"不做清单"
三问定方案:①缺陷有没有高度(**定2D/2.5D/3D)→ ②材质反不反光(定偏折/立体)→ ③节拍幅面(**定线阵/面阵/彩色)。
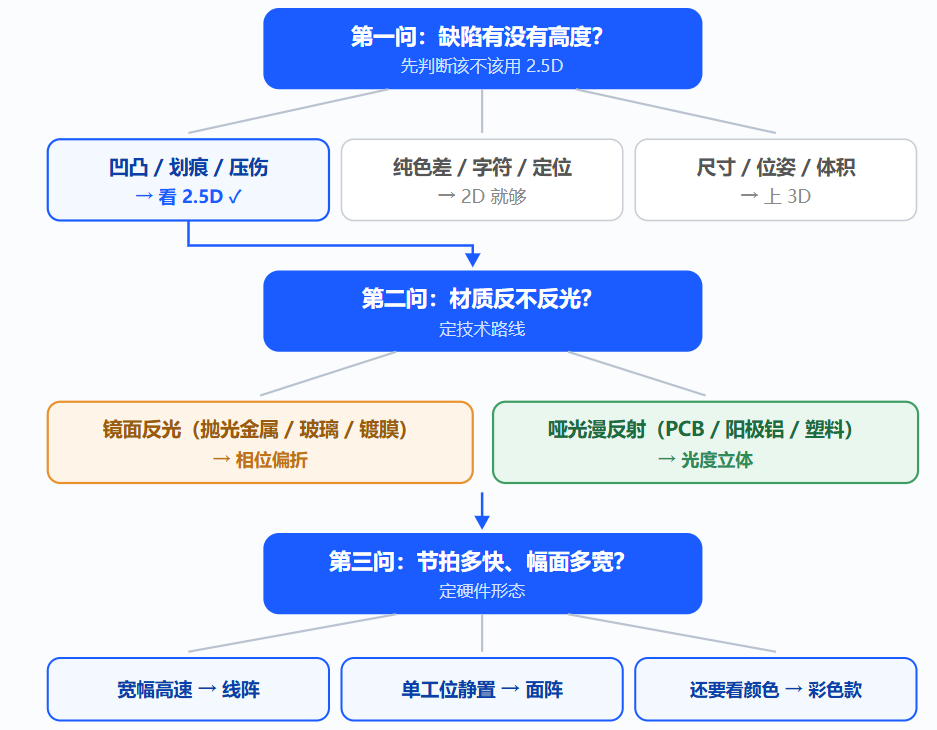
2.5D 的"不做清单"
- 深孔、陡壁、倒扣、侧壁 → 交给3D
- 公差级绝对高度、体积、段差 → 轮廓仪/三坐标
- 整体翘曲等低频形貌→积分会丢
- 纯色差、字符、条码→2D更便宜
- 内部隐裂、虚焊→ EL/PL、X-ray
七、把宣传语翻译成验收条款
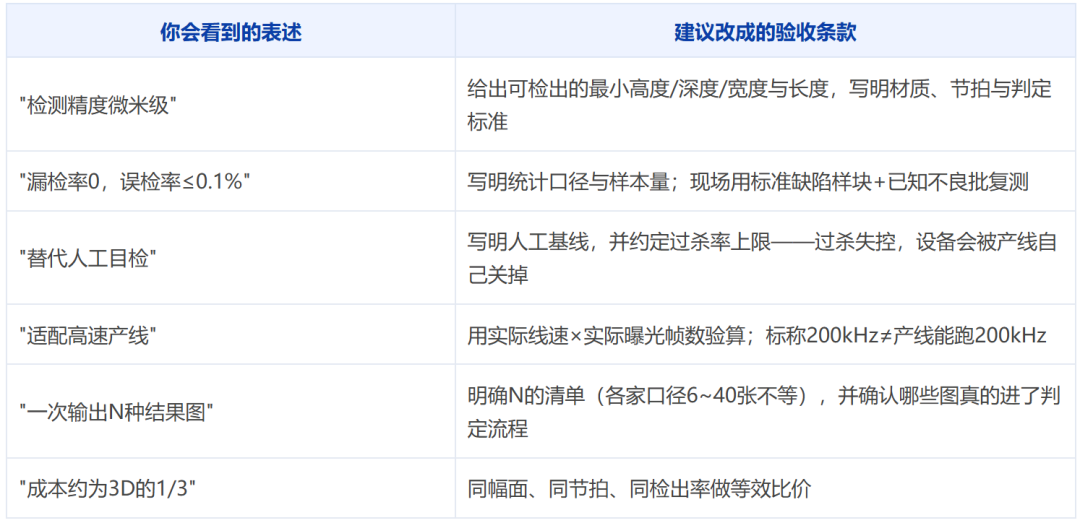
低成本打样三步:
D1成像可行性:好件坏件各几件,先看信息采没采到;
D2算法边界:把缺陷尺寸往下推到刚好检不出,得到真实下限;
D3稳定性:连续N小时+产品批次换料,看识别稳定性。
结语:它不是过渡方案
2.5D是"不求重建世界,只求看清缺陷"------放弃完整点云,换来速度、成本与抗反光。但要清楚它给不了的三样:侧壁、绝对高度、低频形貌。
三句话带走 :该不该用,看缺陷有没有高度 ;用哪条路线,看材质反不反光 ;能不能落地,看误差链每一环有没有人在你的工件上实测过。