项目地址:YQisme/Passage-Face-Recognition:。
我的小站:Ean7的小站
近景 / 监控流人脸检测 + ArcFace 1:N 识别 HTTP 服务。启动后自动拉流、抓拍、比对底库,并在网页上完成待命名入库与纠错。
应用场景
面向安防摄像头 在自然通行场景下的近景抓拍与 1:N 识别,适合门口、通道、前台、闸机口等人员会走过并短暂正对镜头的位置;不适合远景全景监控、纯俯拍、大侧脸或快速奔跑抓拍作为主路径。
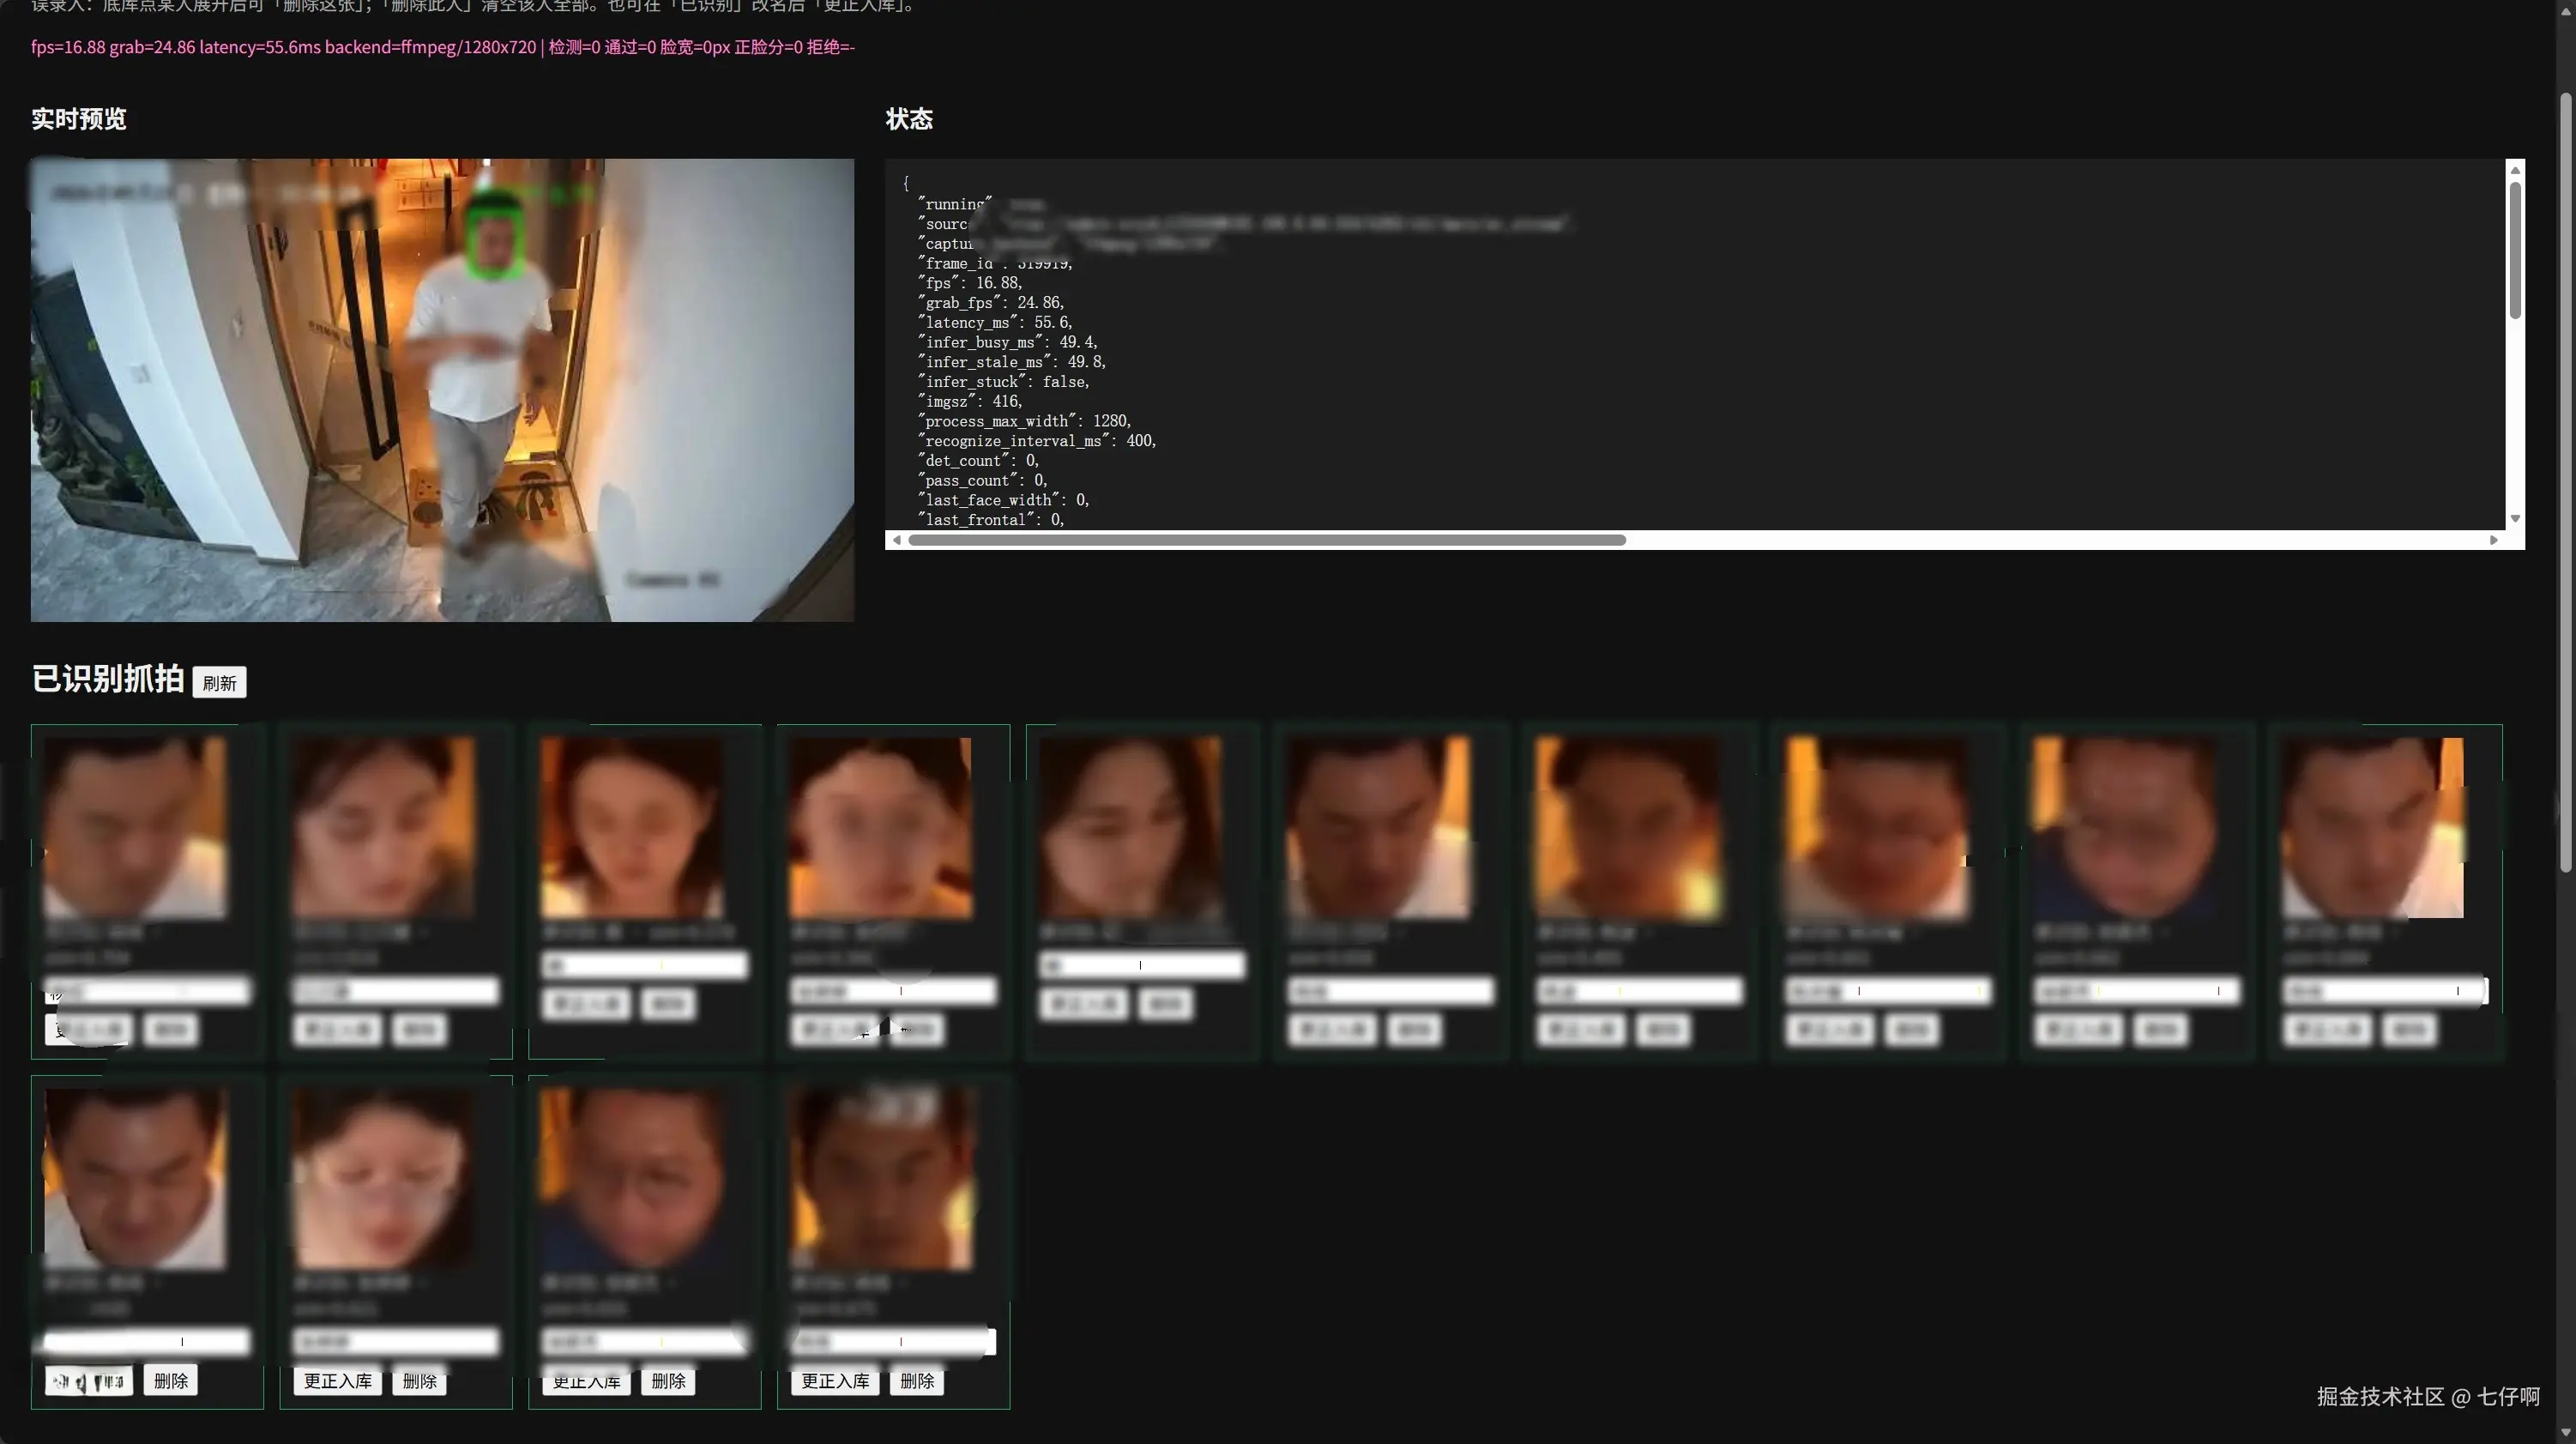
安防摄像头与自然场景
| 类型 | 适用说明 |
|---|---|
| 安防 / 网络摄像头(RTSP 主码流) | 主路径;建议主码流 + process_max_width: 1280,保证脸宽足够 |
| 室内自然光 / 过道灯光 | 正常;过暗过曝会被质量门控拒绝(可调 brightness_*) |
| 室外自然场景 | 可用,但逆光、强阴影、雨雾会降低检出与相似度 |
| 子码流 / 低分辨率远景 | 不推荐;人脸易小于 min_face_width(默认 60px)被丢弃 |
典型用法:通道口固定机位持续拉流 → 过路人正脸一瞬被抓拍 → 自动比对底库;未命中进「待命名」,命中进「已识别」,均可人工纠错再入库。
网页右上角 设置 :可热改质量门控、比对阈值、检测 conf、batch 等待,以及抓拍保存时长(天/月)和总空间上限;也可改 视频源 / 队列容量(写回 YAML 后需点「完整重启」生效)。设备 / 权重 / 端口仍需改配置后重启。清理范围是已识别、待命名和调试抓拍,不含底库已录入照片。
摄像头高度与人脸角度
识别依赖正脸几何约束(默认 max_yaw_deg / max_pitch_deg = 25° ,min_frontal = 0.72)。安装与通行路径建议:
| 维度 | 建议 | 说明 | ||
|---|---|---|---|---|
| 安装高度 | 约 1.6~2.2 m | 与成人面部高度接近;过高易成俯视大俯角,过低易成仰视 | ||
| 俯仰角 | 镜头略俯视或接近水平 | 人脸相对镜头的 **pitch 宜 | pitch | ≤ 25°**;天花板高吊、大俯角易 pitch_too_large / not_frontal |
| 水平朝向 | 正对通行方向 | 左右偏头 **yaw 宜 | yaw | ≤ 25°**;侧面机位、大侧脸易被拒 |
| 人脸在画面中大小 | 脸宽 ≥ 60 px(处理分辨率下) | 机位过远或只用子码流易 face_too_small |
||
| 通行距离 | 约 1~4 m(视焦距与分辨率) | 过近易裁切/模糊;过远脸太小、细节不足 |
安装示意:人正面走过镜头前的「正脸走廊」------机位正对来向、高度贴近面部、避免纯侧面与大俯拍。偏头、低头看手机、只露后脑勺等情况会被质量模块过滤,属预期行为。
现场调参:抓不到可略降 min_face_width / min_frontal,或放宽 max_yaw_deg / max_pitch_deg;误抓杂脸(后脑勺等)则提高 min_det_score、min_frontal。
快速开始
bash
# 在 根目录下执行

# 首次:复制本地配置并填写 RTSP / device 等(勿提交)

cp config.yaml config.local.yaml


# 一键启停(推荐;默认读 config.local.yaml)

bash start_face_serve.sh

bash stop_face_serve.sh


# 或前台运行

python serve.py- 监控页:
http://<主机>:8080/ - 健康检查:
curl http://127.0.0.1:8080/health - 日志 / PID:
logs/face_serve.log、logs/face_serve.pid
可选环境变量(启动脚本):HOST PORT DEVICE SOURCE CONFIG
bash
PORT=8081 DEVICE=cuda:0 bash start_face_serve.sh目录结构
bash
face/

├── serve.py              # HTTP 服务入口

├── service.py            # 拉流 / 推理线程

├── pipeline.py           # 检测 → 质量 → 对齐 → 特征 → 比对

├── detect.py             # YOLOv8n-Face(含五点)

├── arcface.py            # ArcFace 特征

├── gallery.py            # 底库 / 待命名 / 已识别

├── quality.py            # 清晰度、正脸、亮度等

├── config.yaml           # 可提交的配置模板

├── config.local.yaml     # 本地配置(gitignore,含 RTSP 等)

├── start_face_serve.sh   # 后台启动

├── stop_face_serve.sh    # 停止

├── enroll.py             # 离线图片录入底库

├── run_video.py          # 本地视频/摄像头调试

├── weights/              # yolov8n-face.pt、backbone.pth

├── gallery/              # 底库与抓拍

│   ├── candidates/       # 待命名抓拍

│   └── recognized/       # 已识别抓拍

└── logs/                 # 服务日志
识别结果与「待命名抓拍」
比对使用余弦相似度,阈值见 config.local.yaml / config.yaml 的 match 段(默认):
| 相似度分数 | 状态 | 去向 | 名字字段 |
|---|---|---|---|
≥ match_threshold(0.45) |
matched |
「已识别抓拍」 | 确定命中人名 |
≥ candidate_threshold(0.35)且 < 0.45 |
candidate |
「待命名抓拍」 | 预填最像的人名 (ref_name,仅建议) |
| < 0.35 | unknown |
「待命名抓拍」 | 为空,需人工命名 |
要点:
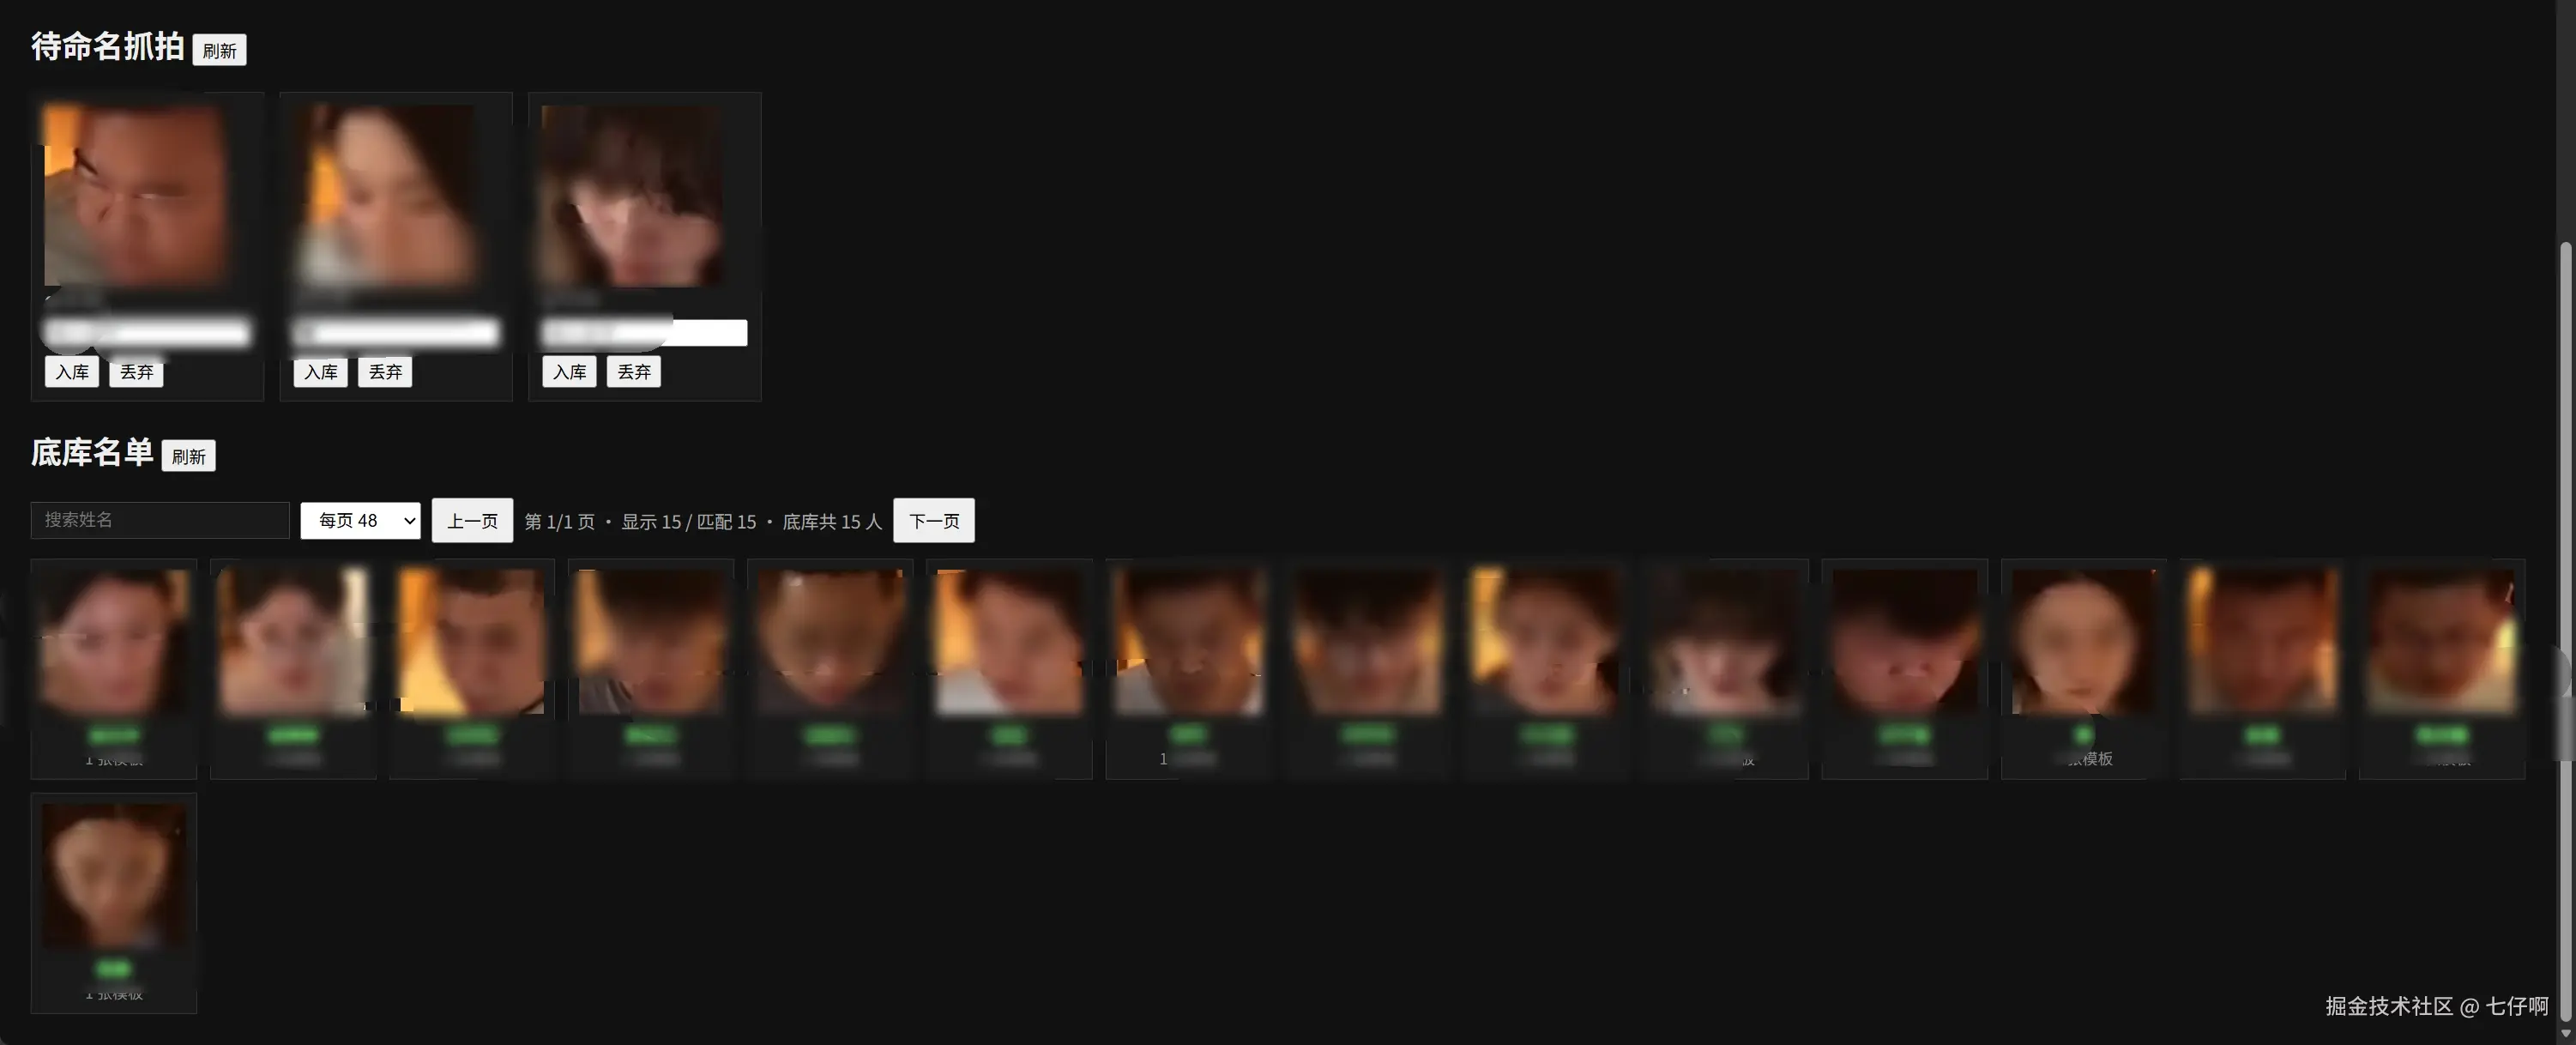
- 待命名里出现名字,不等于已经入库。 那是中间档相似度下的建议名,方便点「入库」时确认或改名。
- 建议名不对:改掉再入库,或点「丢弃」。
- 「已识别抓拍」可「更正入库」:按正确姓名再写入底库,并清理旧名下过于相似的模板。
- 点击已识别卡片可看详情与现场截图 (绿框 + 姓名);姓名支持中文(Pillow +
assets/fonts/,仅落盘时绘制,不影响预览帧率)。
调严 / 调松:提高 match_threshold 更不易误识;降低 candidate_threshold 会有更多「带建议名」的待命名。
网页功能
打开 / 后可:
- 看 MJPEG 预览与运行状态
- 待命名抓拍:命名入库 / 丢弃
- 已识别抓拍:纠错入库 / 丢弃
- 底库:浏览每人多角度模板,删除整人或单张模板
- 上传图片录入(
POST /enroll)
主要配置(config.local.yaml / config.yaml)
| 配置项 | 说明 |
|---|---|
server.host / port |
监听地址,默认 0.0.0.0:8080 |
source |
摄像头索引 / 视频文件 / RTSP |
model.device |
cuda:N / auto / cpu;扫卡后会释放未选中卡的临时 CUDA context |
model.process_max_width |
处理前最长边缩放(抓拍清晰度与速度) |
quality.* |
最小脸宽、模糊、正脸角、关键点置信度等 |
match.match_threshold |
判定为已识别 |
match.candidate_threshold |
进入待命名并可能带建议名 |
match.max_templates_per_person |
同名最多保留模板数 |
抓拍建议用主码流 + process_max_width: 1280;子码流分辨率过低时容易 face_too_small。
HTTP 接口摘要
| 方法 | 路径 | 说明 |
|---|---|---|
| GET | / |
监控页 |
| GET | /health |
健康检查 |
| GET | /status |
运行状态 |
| GET | /settings |
可热改配置快照 |
| POST | /settings |
热更新配置(JSON;persist 写回 YAML) |
| POST | /restart |
完整重启进程({"confirm":true};前端有按钮) |
| GET | /events |
最近识别事件 |
| GET | /snapshot.jpg |
最新标注帧 |
| GET | /stream.mjpg |
MJPEG 预览 |
| GET | /gallery |
底库名单 |
| DELETE | /gallery/person |
删除某人全部模板 |
| GET | /candidates |
待命名列表(含 ref_name / score) |
| POST | /candidates/{id}/enroll |
待命名入库(form: name) |
| DELETE | /candidates/{id} |
丢弃待命名 |
| GET | /recognized |
已识别列表 |
| POST | /recognized/{id}/enroll |
纠错入库(form: name) |
| POST | /enroll |
上传图片录入(multipart: name + image) |
离线工具
bash
# 从图片录入底库

python enroll.py --name 张三 --image ./photos/zs.jpg

python enroll.py --name 李四 --image ./photos/lisi_dir/


# 本地视频 / 摄像头调试(不启 HTTP)

python run_video.py --source 0

python run_video.py --source /path/to/video.mp4 --device cuda:0 --no-show
权重
模型文件不入库(backbone.pth 约 167MB,超过 GitHub 100MB 限制)。下载后放到 weights/,说明见 weights/README.txt。
| 文件 | 用途 | 下载 |
|---|---|---|
yolov8n-face.pt |
人脸检测(五点关键点) | Google Drive(derronqi/yolov8-face) |
backbone.pth |
ArcFace MS1MV3 IResNet50 | 官方包内 arcface_torch/ms1mv3_arcface_r50_fp16/backbone.pth。OneDrive / 百度网盘(提取码 e8pw)。仅供非商业研究使用。 |
依赖
见 requirements.txt(ultralytics、opencv、torch、fastapi、uvicorn、PyYAML 等)。RTSP 拉流依赖本机 ffmpeg(CoreX 环境一般在 /usr/local/corex-4.1.3/bin/ffmpeg)。
GPU 说明
device: cuda:N:优先该卡;不可用或空闲不足时自动改选空闲显存最多的卡(auto则始终自动选)。- 用 torch 查询各卡显存时会短暂创建多卡 context;选中后对其余卡
cudaDeviceReset释放,进程应只留在目标卡上。 - 启动脚本也可提前设置
CUDA_VISIBLE_DEVICES,进程内统一用cuda:0。