1 Bayer‑Raw 域 AF(以文档 Paxel 硬件 AF 为代表)
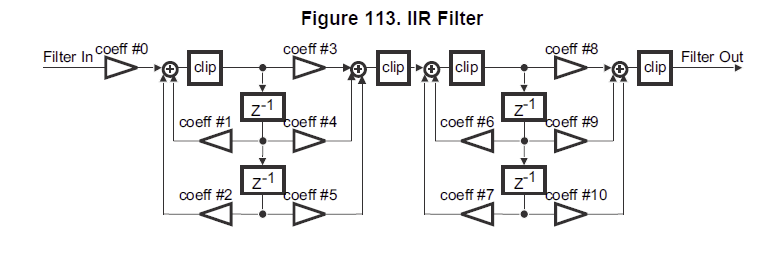
工作链路: Bayer Sensor → Bayer 预处理 (DPC/FPN/Bayer‑NR 可选) → Paxel Extraction AF 引擎 → IIR/FIR 计算 FV → Paxel 统计 FV/FV² → DMA 输出统计量。
Demosaic、CCM、Gamma、CSC 均在 AF 模块之后。
✅优点
- 带宽优势显著 ISP 片上完成像素抽取、滤波、FV 累加。DMA 仅输出每个 Paxel 的 FV、FV²、计数等少量统计参数,不需要搬运 Raw 图像到 DDR。高帧率、高分辨率场景下,DDR 带宽压力极低,适合低功耗、车载、IPC。
- 评价信号来自传感器真实物理采样点 FV 基于感光元件实际采集的 Gr/Gb 像素,不含 Demosaic 插值生成的虚假高频分量。不会因为插值伪纹产生虚假对焦峰值。
- 可控制 Bayer 采样相位,规避摩尔混叠 可以单独选择 Gr 或者 Gb 进行统计,严格对齐 Bayer 2×2 网格;避免 Gr/Gb 混采带来的 FV 噪声跳变,这就是手册中 PAXW/PAXH/AFINCH/AFINCV 必须配置偶数的根本目的。YUV 域已经融合 Gr/Gb 信息,无法分离。
- 与后端 ISP 模块解耦 FV 计算发生在 Demosaic、锐化、Gamma 之前,FV 数值本身不会被后端锐化、降噪、色彩矩阵修改。
注意:解耦≠对齐观感,Raw‑FV 最大问题:Raw 域最优峰值,不等同于 YUV 输出画面人眼最优清晰度。
- 流水并行计算,延迟低 行流水式硬件处理,图像行一边流入 ISP,一边计算 FV,不需要等待整帧图像存入内存;马达驱动响应更快。
❌缺点
- 依赖 Bayer 域预处理配置 如果 AF 模块放在 Bayer 降噪之前,Raw 原始读出噪声、光子噪声、坏点会直接进入 FV 通路;噪声会被 IIR/FIR 微分类滤波放大,暗光条件下 FV 曲线抖动剧烈。
解决方案:ISP 配置将 Bayer‑NR/DPC 放在 AF 模块前面,或者依靠 AF 内部 IIR 做时间域平滑抑制噪声
- Bayer 相位配置门槛高,固件风险点多 Paxel 起始坐标 PAXSH/PAXSV、窗口尺寸 PAXW/PAXH、跳步 AFINCH/AFINCV 全部需要对齐 2×2 Bayer 网格。一旦配置奇数参数,发生 Gr/Gb 混采,FV 曲线畸变、无峰值、剧烈抖动。对固件工程师 Bayer 原理掌握要求高。
- Raw 域 FV 峰值和最终输出画面观感存在固有偏移 Raw‑AF 评价的是 Bayer 域 G 通道高频;人眼观看的是经过 Demosaic、锐化、降噪之后的 YUV 画面。后端锐化会抬升高频,降噪会压制高频,两者的清晰度最优马达位置会出现偏移,需要固件做偏移补偿。
- R/B 通道采样密度不足,不适合常规对焦 虽然硬件支持提取 R、B 像素,但是 Bayer 阵列中 R/B 采样点稀疏,信噪比差,仅用于 IR‑CUT 切换、特殊滤光片场景,不能作为常规 AF 数据源。
- 镜头阴影 Lens‑Shading 没有校正 送入 AF 的像素还没有做 LSC 镜头阴影校正,画面四角与中心的 FV 基线不一致。不同 Paxel 之间 FV 基线存在偏差,固件必须做 Shading 补偿。
2 YUV 域 AF
重要区分:
- ①ISP 内置硬件 YUV‑AF:片上 Y 通道梯度统计,仅输出统计结果,带宽开销小;
- ②主控软件 YUV‑AF:把完整 YUV 帧搬运到 DDR,CPU 读取 Y 做 Laplacian/Sobel 运算,带宽、CPU 开销大。
链路:Sensor → Bayer 预处理 → Demosaic → LSC、CCM、Gamma、2DNR → CSC 输出 YUV → YUV‑AF 模块,基于 Y 通道计算清晰度评价值。
✅优点
- 图像已经完成全套 ISP 校正 LSC 镜头阴影校正、坏点修复、降噪全部完成。Y 通道基线平坦,ROI 之间 FV 基线一致性好,不需要做镜头阴影补偿。
- FV 评价基准与人眼观看输出画面高度对齐 Y 通道就是最终输出图像的亮度通道,FV 峰值对应的马达位置,基本就是人眼感知最清晰的位置,不存在 Raw‑AF 固有的峰值偏移问题。
- 无 Bayer 相位约束,ROI 配置灵活 二维 YUV 图像,任意窗口、任意偏移都可以配置 ROI,不需要考虑 Bayer 网格对齐,开发门槛低。
- 可以受益于 ISP 降噪处理 经过 2D 降噪之后,Y 通道噪声被抑制,暗光环境 FV 曲线平滑稳定。
❌缺点
- Y 通道高频来源混杂真实信号与伪信号 Y 通道高频由三部分组成:传感器真实细节 + Demosaic 插值伪纹 + ISP 锐化人为增强高频。会产生虚假峰值,导致 AF 误锁虚焦位置。
锐化参数一旦改动,FV 曲线形态、峰值位置同步改变,AF 需要重新调参,耦合性强。
- 延迟更高 必须等待图像完成完整 ISP 流水线处理之后,才可以得到 YUV 并计算清晰度。相比 Raw 域流水 AF,一帧延迟更大。
- 带宽 / CPU 开销分两种情况
- ISP 硬件 YUV‑AF:仅输出统计结果,带宽开销小;
- 主控软件 YUV‑AF:需要将整帧 YUV 输出 DDR,高分辨率高帧率下 DDR 带宽占用很高,CPU 负载大。
- 丢失原始 Bayer 相位信息 Gr/Gb 已经融合,无法单独利用 Bayer 相位抑制摩尔、混叠干扰。
3 对比总表
| 对比维度 | Bayer‑Raw 域 AF(ISP 硬件 Paxel AF) | YUV 域 AF |
|---|---|---|
| 处理位置 | Demosaic 之前,Bayer 域 | Demosaic 之后,YUV 亮度通道 |
| 输入数据 | Bayer 原始感光像素 (主要 Gr/Gb) | 经过全套 ISP 处理后的 Y 通道 |
| 带宽开销 | 极低,仅 DMA 输出统计 FV 结果 | ISP 硬件 YUV‑AF:低;CPU 软件 YUV‑AF:很高 |
| 噪声表现 | 取决于 AF 模块在流水线位置;未经过 Bayer 降噪时暗光 FV 抖动大 | 经过降噪,FV 曲线更平滑 |
| 虚假高频来源 | 几乎没有插值伪高频;噪声会被微分滤波放大 | Demosaic、锐化、滤波都会引入虚假高频 |
| Bayer 相位约束 | 强;窗口、跳步必须对齐 2×2 网格,固件风险点多 | 无 Bayer 约束,ROI 配置灵活简单 |
| ISP 参数耦合 | FV 本身不受后端锐化 / Gamma 修改;但Raw 峰值与人眼观感存在偏移,需要补偿 | 强;锐化、降噪直接改变 FV 曲线形态 |
| 固有延迟 | 低,行流水并行计算 | 较高,等待完整 ISP 流水线输出 |
| 人眼观感对齐度 | 较差,需要固件做峰值偏移补偿 | 好,FV 对应最终输出画面亮度 |
| 镜头阴影 LSC | 未校正,Paxel 之间 FV 基线不一致,固件需要补偿 | 已经校正,基线平坦 |
| 摩尔 / 混叠抑制 | 可选择 Gr/Gb 相位抑制混叠 | Bayer 信息丢失,无法做相位选择抑制 |
| 资源消耗 | 硬件实现,几乎不占用主控 CPU | 硬件版本占用少量 ISP 资源;软件版本占用大量 CPU/DDR 带宽 |