一、多相机同步中容易被低估的工程问题
在多相机3D感知系统的部署中,同步精度往往在方案设计阶段被简化为一个参数指标,但实际项目中暴露出来的问题远比"是否支持同步"复杂。
多视角数据的时空一致性问题。 当一个系统使用两台以上相机从不同角度覆盖同一场景时,每一帧深度图都需要与其他相机的数据在时间和空间上对齐。如果相机之间的曝光时刻存在毫秒级偏差,对于静止场景的影响可以忽略,但产线上的运动物体------无论是传送带上的零件、机械臂末端的工件还是自主移动的机器人------在偏差时间内的位移会导致点云错位、深度图融合出现重影,直接影响后续的检测或抓取精度。以一条运行速度1m/s的产线为例,1毫秒的时间偏差对应1毫米的空间位移,而15微秒的偏差对应15微米。这一量级的差异在亚毫米级检测精度要求下是决定性的。
同步方案的选择与系统架构的耦合。 不同的同步实现方式对系统架构的约束不同。软件时间戳对齐依赖主机CPU的调度精度,受操作系统负载和USB/网络传输延迟的影响较大。硬件触发同步则通过共享电子信号直接控制传感器曝光时刻,不依赖主机软件。但硬件同步需要相机和采集端都支持触发接口,对布线、接地和触发信号完整性有特定要求。
"标称精度"与"实际表现"之间的差距。 产品文档中标注的同步精度通常是基于理想条件下的测试结果。在实际部署中,电缆长度、电磁环境、采集卡固件版本、相机固件版本以及主机负载都可能影响最终的时间一致性。用户社区中关于同步精度的讨论,往往集中在"文档说15微秒,实际能不能稳定达到"这一问题上。
二、ZED多相机同步的技术实现与精度边界
ZED系列相机的同步能力并非所有型号统一。理解不同产品线在同步机制上的差异,是正确选型的前提。
USB相机与GMSL2相机的同步路径差异
ZED 2i、ZED Mini等USB 3.0接口相机不提供硬件genlock输入。它们的同步依赖图像采集时的高精度时间戳,用户可以在后处理阶段通过比对时间戳来匹配不同相机拍摄的帧。这种方式在静态场景或低速运动场景中可行,但在需要帧级严格对齐的实时应用中,软件同步的抖动难以满足要求。
ZED X系列、ZED X Mini、ZED X Nano和ZED X One等GMSL2接口相机则支持真正的硬件帧同步。连接在同一ZED Link采集卡端口上的所有GMSL2相机由同一电子信号触发,保证同时曝光,标称精度为15微秒。ZED X One在部分配置下标称精度可达10微秒以内。
硬件同步的触发机制与部署约束
ZED Link采集卡通过GPIO连接器暴露帧同步触发信号。采集卡可以工作在主模式,生成触发输出以同步外部设备;也可以工作在从模式,接收外部触发输入。触发信号为3.3V方波,频率与相机帧率匹配(15、30、60或120Hz)。ZED Box Mini则提供专用的SYNC-IN和SYNC-OUT连接器,支持多台ZED Box Mini之间的同步或与第三方传感器的同步。
一个容易被忽略的细节是GND连接。在多相机同步的接线中,除了触发信号线之外,接地线同样需要正确连接。接地不良可能导致触发信号电平不稳定,表现为同步时好时坏。用户社区中有开发者专门就此问题提出过询问,说明接地在实际部署中并非可以自动解决的细节。
标称15微秒与实际时间戳差异的解释
用户社区中有一个值得关注的反馈:一位开发者使用3台ZED X相机进行硬件同步测试,通过比较三台相机的IMAGE时间戳发现,"偶尔差异在15微秒以内,但大多数情况下时间戳差异大于此值"。StereoLabs的工程师对此的回复是:这是预期行为。
理解这一回复需要区分两个概念。硬件同步保证的是传感器曝光时刻的一致性------所有相机在同一电子信号的触发下开始曝光。但时间戳记录的是主机端获取到图像数据的时刻,而非传感器曝光时刻。图像数据从传感器输出、经过GMSL2串行传输、解串行、CSI-2传输到主机内存,这一链路上的缓冲和调度会引入额外的延迟抖动。不同相机连接的物理通道、主机端的DMA调度顺序都可能导致时间戳的差异大于15微秒,但实际的曝光时刻仍然是同步的。
StereoLabs的官方支持文档对此有明确说明:"只要时间戳差异保持在采集周期内,就可以信任图像是同步的。"对于60fps的采集,采集周期为16.67毫秒,远大于任何合理的缓冲抖动。因此,在正常部署条件下,帧级同步的可靠性可以得到保证。
ZED X One的定制立体系统同步
ZED X One作为单目相机,其同步能力在定制立体系统场景中尤为重要。两台ZED X One配合ZED Link采集卡可以组成任意基线的立体相机。同步通过GMSL2接口实现,保证两台相机同时曝光,精度15微秒。这一方案的价值在于基线的灵活性------短基线(可低至25mm)适合近距离深度感知,长基线(可达数米)适合远距离应用。对于需要根据工作距离优化深度精度的项目,这种可定制的同步立体方案提供了标准双目相机无法覆盖的灵活度。
三、15微秒同步在工业场景中的实际表现
机器人学习与操作平台中的多视角同步
Trossen Robotics在其Physical AI平台中将一台ZED X Mini场景相机和两台ZED X Nano腕部相机集成到机器人学习系统中。三台相机通过GMSL2连接,使用锁定式抗电磁干扰线缆保持确定性同步,配合零拷贝数据管线在Jetson上运行。这一部署的关键需求是:机器人操作任务中的多视角数据需要在时间上严格对齐,使得视觉语言动作模型能够建立"同一时刻、不同视角"的因果关联。如果腕部相机和场景相机的曝光时刻存在显著偏差,模型在训练时会将不同时刻的状态误认为是同一决策时刻的输入,影响学习效果。
360°环视与多相机融合
在自主移动机器人(AMR)和大型机械的环视系统中,多台ZED X One或ZED X相机分布在设备四周,覆盖完整的360°视野。硬件同步保证了所有相机在同一时刻采集场景数据,使得多视角点云可以在统一的时间基准下融合。对于运动中的机器人,如果前后相机的曝光时刻相差超过几十微秒,融合后的点云中运动物体(如行人、其他车辆)的位置会出现分裂------前视相机"看到"的物体位置和后视相机"看到"的同一物体位置在时间维度上不一致。15微秒量级的同步精度将这一误差控制在运动物体在15微秒内位移的范围内,对于大多数工业场景(速度在数米/秒以内)意味着亚毫米级的空间一致性。
高动态场景中的全局快门配合
同步精度的实际价值在高速运动场景中会被放大。ZED X系列配备全局快门传感器,所有像素在同一时刻曝光,避免了卷帘快门在运动场景中产生的运动伪影。全局快门与硬件同步的组合,使得多相机系统在拍摄高速运动的物体(如旋转机械、传送带上的零件)时,每一帧图像在空间上无畸变,在时间上与其他相机对齐。对于需要从多个角度同时捕捉运动物体姿态的应用------如机器人抓取中的物体位姿估计------这一组合是获取可靠3D数据的前提。
四、总结
ZED系列相机的多相机同步方案可以概括为三个层次的实现:
第一层是硬件触发同步,通过ZED Link采集卡或ZED Box Mini的SYNC接口,GMSL2相机之间实现15微秒标称精度的帧级同步。这一机制不依赖主机软件调度,在系统负载变化时保持稳定。
第二层是时间戳对齐,所有ZED相机在采集时生成精确时间戳。在硬件同步不可用或需要与第三方设备配合时,基于时间戳的后处理匹配提供了软件层面的同步路径。
第三层是ZED SDK的多相机支持,包括多相机采集、同步录制、融合点云和ROS 2多相机配置。SDK层面的一致性处理减少了用户自行开发同步逻辑的工作量。
需要客观看待的是,15微秒是传感器曝光时刻的同步精度,而非主机端时间戳的差异上限。后者受GMSL2链路传输、主机缓冲和操作系统调度的影响,在部分场景中可能大于15微秒,但这不影响图像在传感器层面的同步性。对于需要与外部设备(如激光雷达、IMU)进行时间对齐的应用,ZED Link采集卡的主/从触发模式提供了直接电气连接的同步路径。
**选型建议:**如果项目对多相机同步有严格的时间一致性要求,且相机数量在4台以内,ZED X系列配合ZED Link Quad采集卡是经过用户验证的部署方案。如果应用场景中的物体运动速度较低,或者后处理时间戳对齐足以满足需求,USB接口的ZED 2i是成本更低的选项。对于需要定制基线立体系统的场景,两台ZED X One配合同步触发可以覆盖从近距离到远距离的深度感知需求。
FQA
Q1:15微秒的同步精度是怎么定义的?
A:15微秒是指连接在同一ZED Link采集卡端口上的GMSL2相机,由同一电子触发信号控制,传感器开始曝光的时刻偏差不超过15微秒。这是硬件层面的同步精度,与主机端时间戳的差异是两个概念。
Q2:为什么实际读取的时间戳差异可能大于15微秒?
A:时间戳记录的是主机端获取图像数据的时刻,经历了传感器输出、GMSL2串行传输、解串行、CSI-2传输和主机DMA调度等多个环节。不同相机连接的物理通道和主机调度顺序可能导致时间戳差异大于15微秒,但传感器曝光时刻仍然是同步的。官方说明指出,只要时间戳差异在采集周期(如60fps下为16.67毫秒)以内,就可以信任图像是同步的。
Q3:ZED 2i USB相机能做硬件同步吗?
A:不能。ZED 2i等USB 3.0相机不提供硬件genlock输入,同步依赖图像采集时的高精度时间戳,在后处理阶段通过时间戳比对来匹配帧。如果应用需要帧级严格对齐的实时多相机同步,需要选择GMSL2接口的ZED X系列。
Q4:一台Jetson AGX Orin最多支持几台ZED X相机同步?
A:使用ZED Link Quad采集卡和硬件同步,在Jetson AGX Orin上最多可以连接8台ZED X相机。ZED Box Mini支持2路GMSL2相机输入,多台ZED Box Mini之间可以通过SYNC-IN/SYNC-OUT接口实现板间同步。
Q5:ZED X One单目相机如何组成同步立体系统?
A:两台ZED X One配合ZED Link采集卡或ZED Box,通过GMSL2接口实现硬件同步,精度15微秒。基线可以根据应用需求定制------短至25mm适合近距离感知,长至数米适合远距离应用。最大深度和最小深度的计算需要根据基线、焦距和传感器参数来确定。
Q6:多相机同步时接地线需要注意什么?
A:触发信号线之外,GND连接同样需要正确完成。接地不良可能导致触发信号电平不稳定,表现为同步时好时坏。在ZED Link采集卡的主/从模式配置中,如果使用外部触发源,建议确认触发源与采集卡之间的共地连接,避免浮地导致的信号完整性问题。
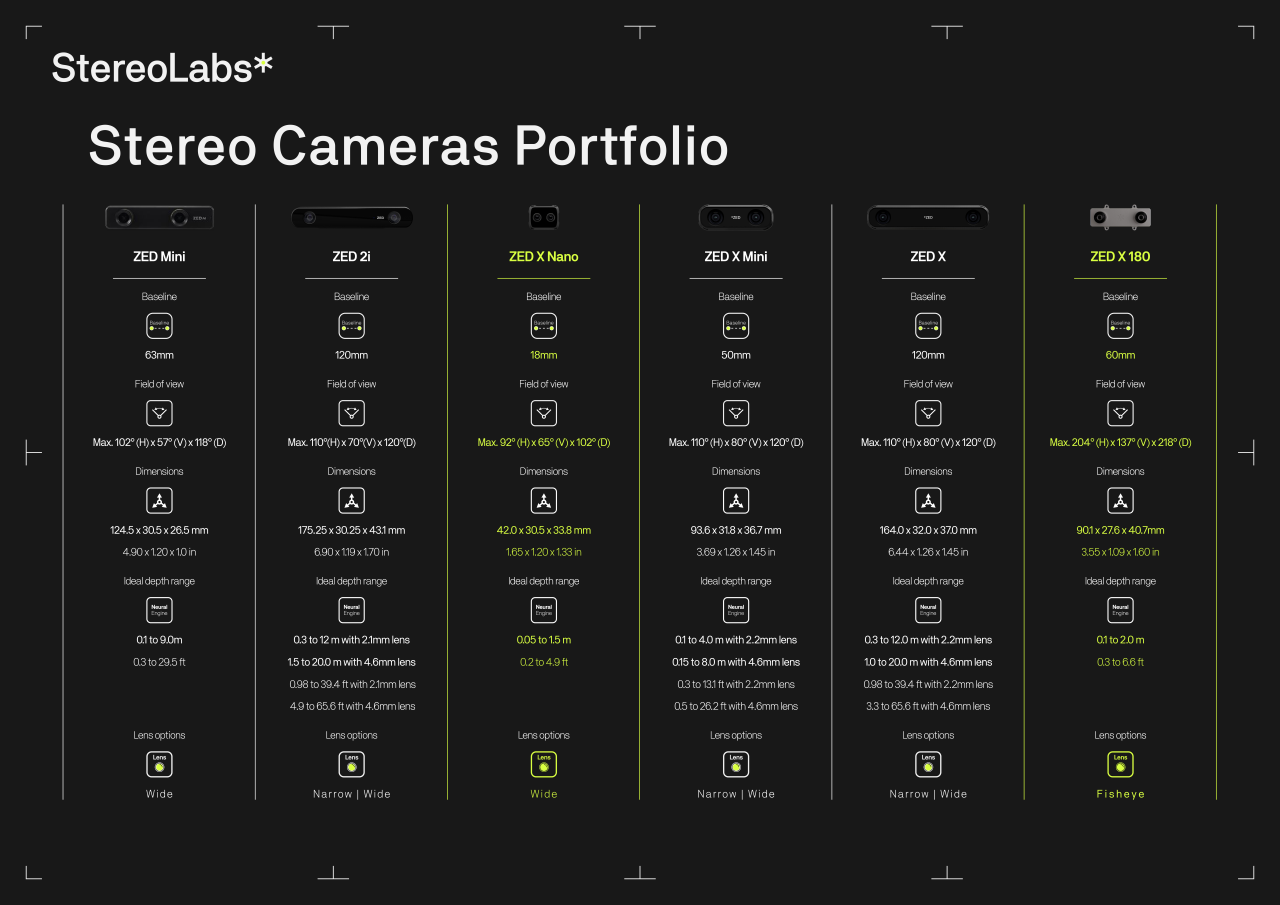
六、Stereolabs全系列智能视觉矩阵解析
深耕智能视觉赛道多年,Stereolabs 打造出适配近距离、中远距离及嵌入式边缘场景的全维度视觉产品矩阵,广泛适配机器人感知、工业自动化、户外智能监测、边缘 AI 算力 应用等各类场景。全系产品通过差异化的基线、视场角、探测范围及镜头配置设计,可依据设备规格、作业距离与视野需求,实现精准灵活的选型匹配。