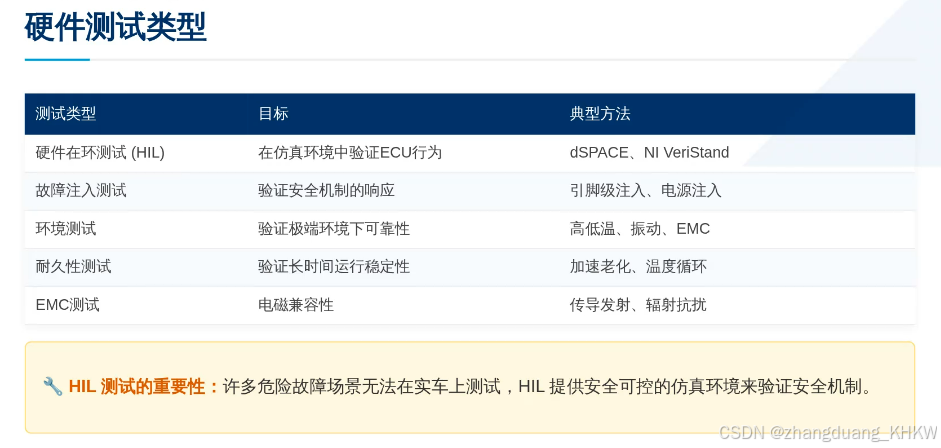
HIL(Hardware-in-the-Loop,硬件在环)测试,是汽车行业验证电子控制单元(ECU)软件的一种核心方法。它不是指某一款特定的仿真软件,而是一套"真实硬件 + 虚拟环境"的实时仿真测试系统。
🎯 核心概念:把真实控制器,放进虚拟世界
HIL测试的核心思路是:把被测的真实ECU硬件 ,通过I/O接口连接到一个运行着车辆模型和传感器模型的实时仿真机上 。仿真机实时模拟车辆在真实世界中的运行状态,并向ECU发送模拟的传感器信号;ECU根据这些信号做出控制决策,再把控制指令发回给仿真机,形成一个闭环回路。
对被测ECU来说,它并不知道自己连接的是一个仿真机,它会以为自己正连接着一辆真实的汽车。这样,工程师就可以在不使用真实车辆、不承担安全风险的情况下,对ECU进行全面的功能测试和故障测试。
🧱 系统构成:硬件、软件和模型缺一不可
一套完整的HIL系统通常由三部分组成:
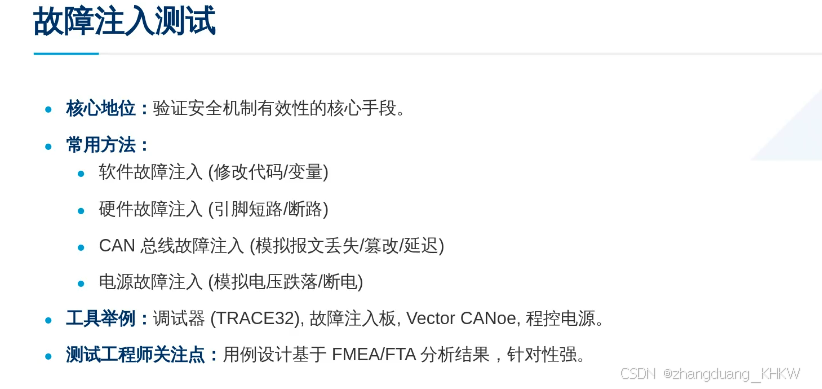
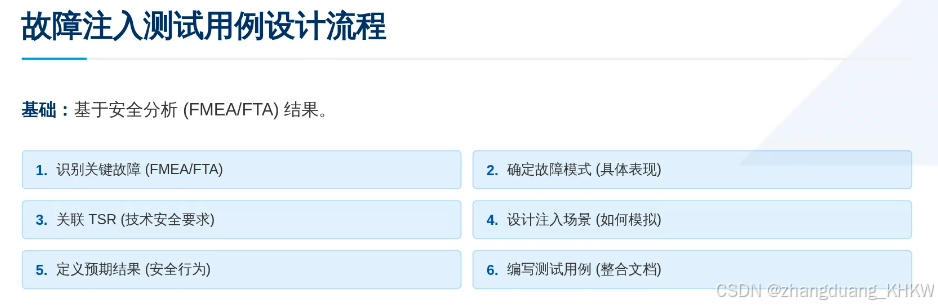
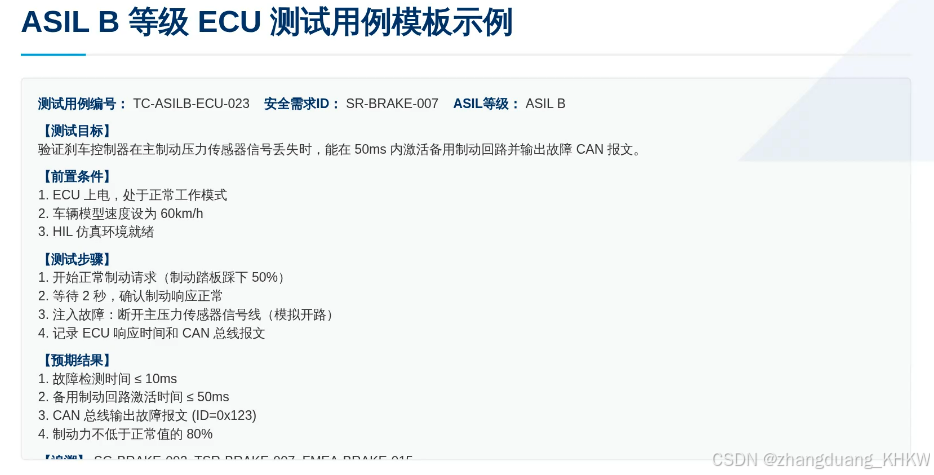
实时硬件平台 :这是HIL系统的物理基础。核心是一台实时仿真机 (如dSPACE SCALEXIO、NI PXI等),它负责以确定性的方式实时运行仿真模型。此外还包括I/O板卡 (用于信号交互)、故障注入单元 (用于模拟短路、断路等电气故障)和通信接口(用于CAN、LIN、以太网等车载网络通信)。
实时仿真模型 :运行在实时机上的"虚拟车辆"。主要包括被控对象模型 (如发动机、电机、电池、车辆动力学模型)和环境/传感器模型 (如雷达、摄像头、GPS的模拟)。常用的建模工具有 MATLAB/Simulink ,车辆动力学仿真常用 CarSim ,场景仿真常用 VTD 等。
实验管理与自动化软件 :工程师用来操作和监控整个测试过程的界面。用于配置硬件、设计测试用例、运行自动化测试脚本、记录数据并生成报告。典型工具如 NI VeriStand 、dSPACE ControlDesk ,以及经纬恒润的 INTEWORK-TAE 等。
对数字芯片验证工程师,HIL测试是一个必须了解但无需精通的相邻领域。
你的战场在芯片流片前(硅前验证),用UVM、Formal等方法确保RTL设计的正确性。而HIL测试的战场在芯片流片后,ECU硬件和基础软件已经就绪,用来验证芯片所服务的那个"系统"(ECU软件)在真实运行环境下的行为。
两者在验证链条上前后衔接。理解HIL,能让你明白你验证的芯片,最终将在什么样的系统环境中工作,它的安全机制将如何被系统级测试所检验。
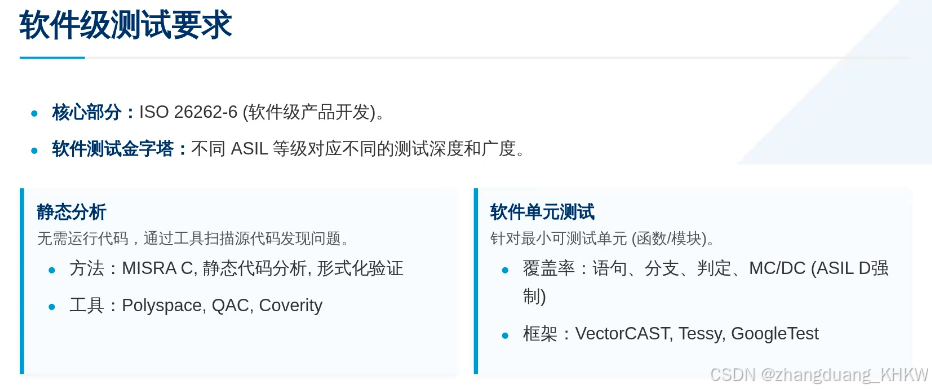
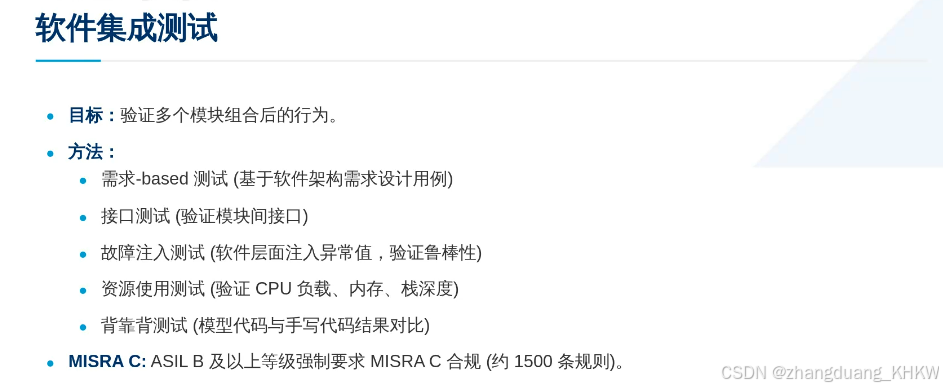
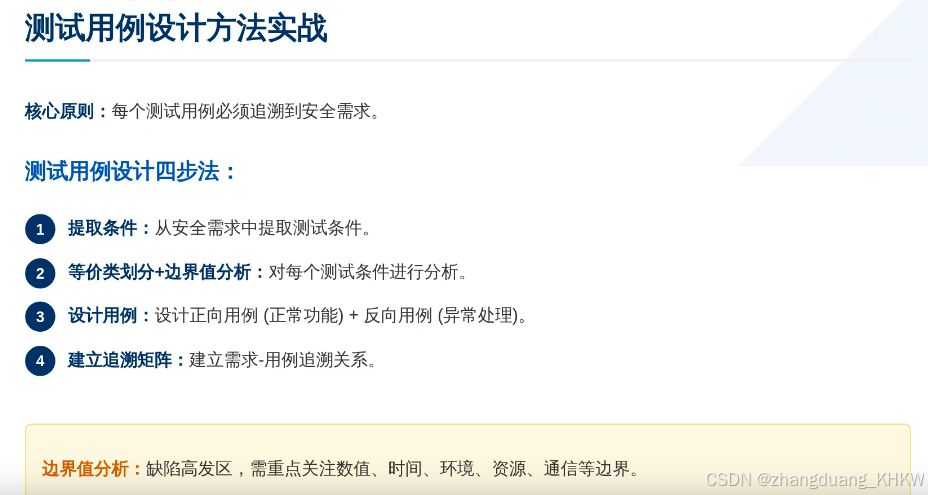
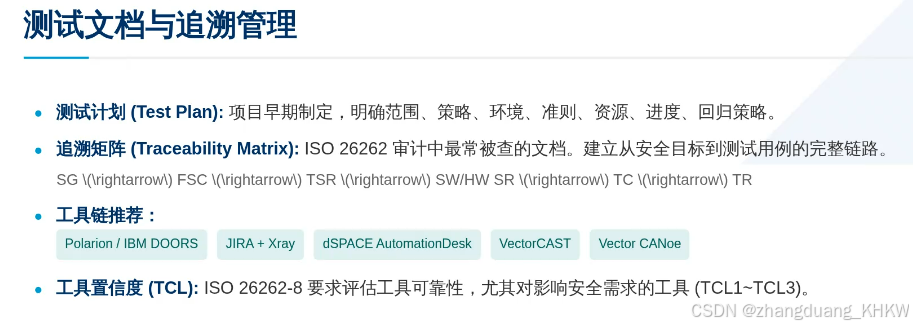
Tool Confidence Level
内容来源于B站 汽车电子硬件设计