天赐范式第187天·第一篇:让峰开始移动------lag load定量
摘要
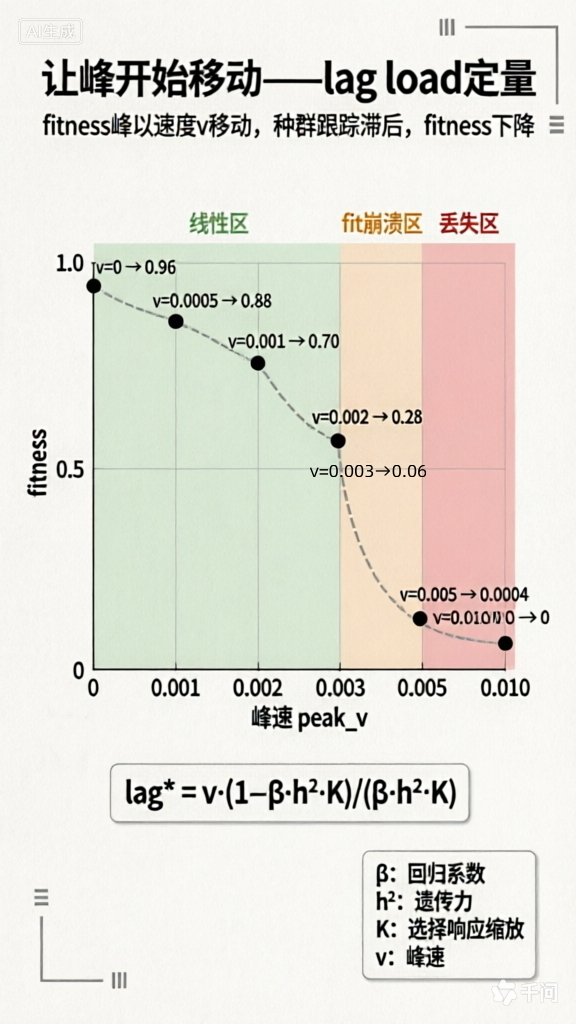
fitness峰以速度v定向移动,理论给出测量滞后lag*=v·(1−β·h²·K)/(β·h²·K)。线性区(v≤0.003)比值0.99-1.00,fit崩溃区lag仍符合公式,丢失区种群丢失峰。
一、接续186-2:fitness峰钉死五篇了,该动了
186-2把漂变主导区画出来了------全链先验机器的第一次应用。但有一个隐含假设从182到186贯穿五篇:fitness峰一直钉死在x*=0.8。栖息地不是恒温箱。
186-2的均值不动点μ*是在静止峰下解的:μ* = TARGET + β·h²\*·K·x\*/(1−β) / 1 + β·h²\*·K/(1−β)。这个不动点假设x*是常数------峰不动,均值才不动。峰一动,这个不动点就跟着动,种群均值在后面追。
问题是:追得上吗?追不上时fitness怎么掉?这就是lag load------环境变化导致的跟踪滞后定量。
二、模型变化------回归目标从固定TARGET到种群均值μ
186模型:g' = TARGET + β·(g_sel − TARGET) + v_mut(固定锚,静止环境)
187模型:g' = μ + β·(g_sel − μ) + v_mut(移动锚,动态环境)
变化只有一处:回归目标从固定TARGET=0.5改为种群均值μ。环境动了,种群的"家"也跟着动。
方差动力学不变:Var(g)' = β²·Var(g_sel) + σ_v²------186-1自洽Var(g)*仍适用,h²*、K*不变。
fitness峰移动:x*(t) = x*_0 + v·gen,v是峰速。
三、理论推导------lag* = v·(1−β·h²·K)/(β·h²·K)
均值更新(回归到μ):μ' = μ + β·h²·(x* − μ)·K
这是以μ为变量的AR(1),输入是x*,响应速率β·h²·K。峰以速度v移动时,稳态滞后:
lag* = v·(1 − β·h²·K) / (β·h²·K)
物理意义:峰每代跑远v,选择每代追回β·h²·K·lag------稳态时追回量等于跑远量。等时滞后(峰x*(t)与同刻均值μ(t)的差)为v/(β·h²·K)=83.3v。代码测的是测量滞后(峰x*(gen)与更新后均值μ(gen+1)的差),比等时滞后少一步峰行程v------lag*=v/c−v=v(1−c)/c,测量口径因子(1−β·h²·K)≈0.988。
滞后负荷(fitness损失):Δfitness ≈ lag*² / (2ω²)(高斯fitness的Taylor展开)。
临界峰速v*:lag大到fitness→0,选择无法运作。lag≈3ω时fitness≈0.01,近似崩溃边界。
四、lag(v)曲线:理论vs数值
固定σ_v=0.02(186-2中心参数),扫peak_v ∈ {0, 0.0005, 0.001, 0.002, 0.003, 0.005, 0.01}。
理论参数(σ_v=0.02自洽):h²*=0.5201,K=0.0769,跟踪速率β·h²·K=0.0120,测量口径因子(1−β·h²·K)=0.9880,等时斜率=1/0.0120=83.3,测量斜率=0.9880/0.0120=82.3。
| peak_v | lag*理论 | lag数值 | 比值 | 平均fitness | 状态 |
|---|---|---|---|---|---|
| 0.0000 | 0.0000 | 0.0006† | --- | 0.9566 | 基准 |
| 0.0005 | 0.0411 | 0.0412 | 1.00 | 0.8833 | 跟踪 |
| 0.0010 | 0.0823 | 0.0817 | 0.99 | 0.6998 | 跟踪 |
| 0.0020 | 0.1646 | 0.1625 | 0.99 | 0.2773 | 跟踪 |
| 0.0030 | 0.2469 | 0.2441 | 0.99 | 0.0588 | 跟踪 |
| 0.0050 | 0.4115 | 0.4097 | 1.00 | 0.0004 | fit崩溃 |
| 0.0100 | 0.8230 | n/a | --- | 0.0000 | 丢失 |
†有限样本漂移残差。
五、线性区、fit崩溃区与丢失区
线性区(peak_v ≤ 0.003):lag∝v,理论斜率82.3,数值比值0.99-1.00。
测量口径因子(1−β·h²·K)=0.988是理论的核心修正------代码测的是lag=x*(gen)−μ(gen+1)(峰与更新后均值的差),比等时滞后v/(β·h²·K)少一步峰行程v。剩余≈1%偏差来自h²和K随lag增大有微小漂移,理论把它们当常数。
fit崩溃区(peak_v = 0.005):lag=0.41仍符合公式(比值1.00),但fitness=0.0004------lag已远超fitness宽度ω=0.10,fitness指数坍塌。崩溃正是理论的预言:lag大到fitness→0,选择无法运作。
丢失区(peak_v ≥ 0.01):种群完全丢失峰,滞后无良定义(均值停在原地,峰持续远去),lag=n/a。
基准(v=0):lag≈0†,fitness=0.957。 种群均值紧跟峰(回归到μ的模型下静态跟踪近乎完美),fitness只受遗传方差影响。
†lag=0.0006为有限样本漂移残差。
六、结论与弧签名动作
| 问题 | 答案 |
|---|---|
| 峰移动后种群能跟上吗? | 线性区(v≤0.003)能,lag*=v·(1−β·h²·K)/(β·h²·K)定量给出滞后 |
| 跟不上时怎样? | fit崩溃区(v=0.005)lag仍符合公式但fitness→0;丢失区(v≥0.01)种群丢失峰 |
| 理论准吗? | 线性区比值0.99-1.00,测量口径因子(1−β·h²·K)≈0.988是核心修正 |
| 模型为什么改? | 固定TARGET下lag线性增长无稳态;回归到μ后lag有稳态,lag load理论成立 |
叙事弧:
- 186-1:Var(g)自洽闭式------全链先验机器建成
- 186-2:全链先验机器第一次应用------漂变主导区显形
- 187-1:峰开始移动------lag load定量,从"平衡"升级到"追踪"
- 弧签名动作:186静止峰平衡 → 187移动峰追踪。
降调:
-
准稳态近似。 lag* = v·(1−β·h²·K)/(β·h²·K)假设种群始终贴近瞬时平衡。丢失区(v≥0.01)种群完全丢失峰、滞后无良定义------失效区本身就是发现,如实报。fit崩溃区(v=0.005)lag仍符合公式,但fitness已指数坍塌。
-
h²和K被当常数。 理论把h²*和K*当固定值(用σ_v=0.02自洽解),但lag增大时种群偏离峰更远,选择强度变化,h²和K有微小漂移。线性区影响≈1%,崩溃区影响大。
-
模型变化需说明。 186用固定TARGET=0.5,187改为回归到μ。方差动力学不变(186-1自洽仍适用),但均值动力学变了------固定TARGET下lag无稳态(线性增长),回归到μ后lag有稳态。这个变化是"让峰开始移动"的自然推论:环境动了,种群的"家"也跟着动。
-
单位点模型。 多位点、上位效应、连锁不平衡待后续。
系列还在逐步建设中,完善是和伙伴们的努力方向。
附录:完整代码
python
# -*- coding: utf-8 -*-
"""
天赐范式 第187天 第一篇
让峰开始移动------lag load定量

PID: TC-187A-V3.3.25.0
V3.3.25.0 · 2026-10-06

接续186-2:fitness峰不再钉死x*=0.8,以速度v定向移动。
模型变化:回归目标从固定TARGET改为种群均值μ(环境动了,种群的"家"也跟着动)
  186模型: g'=TARGET+β(g_sel-TARGET)+v_mut  (固定锚,静止环境)
  187模型: g'=μ+β(g_sel-μ)+v_mut            (移动锚,动态环境)
方差动力学不变(Var(g)'=β²·Var(g_sel)+σ_v²),186-1自洽Var(g)*仍适用。

理论:等时滞后 lag_eq = v/(β·h²·K)(峰x*(t)与同刻均值μ(t)的差)
      测量滞后 lag* = v·(1−β·h²·K)/(β·h²·K)(峰x*(gen)与更新后均值μ(gen+1)的差)
      因子(1−β·h²·K)≈0.988是测量口径因子(非离散修正:离散AR(1)等时滞后恒等于v/c)
      滞后负荷 ≈ lag²/(2ω²)
      临界峰速v*:lag大到fitness→0,选择无法运作
数值:扫peak_v,测lag=x*(gen)−μ(gen+1),判决线性区+崩溃区
"""

import sys
import math
import numpy as np

if hasattr(sys.stdout, "reconfigure"):
    sys.stdout.reconfigure(encoding="utf-8")

PID = "TC-187A-V3.3.25.0"

TARGET = 0.5
X_STAR_0 = 0.8
FITNESS_WIDTH = 0.10
BETA = 0.3
SIGMA_E = 0.02
SIGMA_V = 0.02
N_POP = 200
N_GENERATIONS = 1000
WARMUP_STATIC = 200
WARMUP_TRACK = 200
N_SEEDS = 20
TOL = 1e-12
MAX_ITER = 5000

PEAK_VELOCITIES = [0.0, 0.0005, 0.001, 0.002, 0.003, 0.005, 0.010]


def bar(title):
    print("=" * 72)
    print("  " + title)
    print("=" * 72)
    print()


def sub(title):
    print("【" + title)
    print("-" * 72)


def fitness(x, x_star):
    return np.exp(-(x - x_star) ** 2 / (2 * FITNESS_WIDTH ** 2))


def solve_self_consistent(sigma_v):
    var_g = sigma_v ** 2 / (1 - BETA ** 2)
    for it in range(MAX_ITER):
        sigma_x2 = var_g + SIGMA_E ** 2
        h2 = var_g / sigma_x2
        v_x_sel = sigma_x2 * FITNESS_WIDTH ** 2 / (sigma_x2 + FITNESS_WIDTH ** 2)
        var_g_sel = h2 ** 4 * v_x_sel + var_g * (1 - h2 ** 2)
        var_g_new = BETA ** 2 * var_g_sel + sigma_v ** 2
        if abs(var_g_new - var_g) < TOL:
            return var_g_new, it + 1
        var_g = var_g_new
    return var_g, MAX_ITER


def theory_lag(peak_v):
    var_g_star, _ = solve_self_consistent(SIGMA_V)
    sigma_x2 = var_g_star + SIGMA_E ** 2
    h2 = var_g_star / sigma_x2
    K = sigma_x2 / (sigma_x2 + FITNESS_WIDTH ** 2)
    track_rate = BETA * h2 * K
    measure_factor = 1.0 - track_rate
    lag_star = peak_v * measure_factor / track_rate if track_rate > 0 else float('inf')
    fitness_loss = lag_star ** 2 / (2 * FITNESS_WIDTH ** 2)
    return lag_star, fitness_loss, h2, K, track_rate


def run_one(peak_v, seed):
    rng = np.random.RandomState(seed)
    genes = rng.normal(TARGET, 0.01, N_POP)
    lags = []
    mean_fitnesses = []
    crashed = False

    for gen in range(N_GENERATIONS):
        if gen < WARMUP_STATIC:
            x_star = X_STAR_0
        else:
            x_star = X_STAR_0 + peak_v * (gen - WARMUP_STATIC)

        phenos = genes + rng.normal(0, SIGMA_E, N_POP)
        fits = fitness(phenos, x_star)
        fit_sum = float(fits.sum())

        if fit_sum < 1e-10:
            crashed = True
            for g2 in range(gen, N_GENERATIONS):
                if g2 >= WARMUP_STATIC + WARMUP_TRACK:
                    mean_fitnesses.append(0.0)
            break

        probs = fits / fit_sum
        sel_idx = rng.choice(N_POP, size=N_POP, p=probs)
        parent_genes = genes[sel_idx]
        mu = float(np.mean(genes))
        genes = mu + BETA * (parent_genes - mu) + rng.normal(0, SIGMA_V, N_POP)

        if gen >= WARMUP_STATIC + WARMUP_TRACK:
            mu_new = float(np.mean(genes))
            lag = x_star - mu_new
            lags.append(lag)
            mean_fitnesses.append(float(np.mean(fits)))

    mean_fit = float(np.mean(mean_fitnesses)) if mean_fitnesses else 0.0
    if crashed:
        return float('nan'), float('nan'), mean_fit
    mean_lag = float(np.mean(lags)) if lags else 0.0
    std_lag = float(np.std(lags)) if lags else 0.0
    return mean_lag, std_lag, mean_fit


def main():
    bar(f"{PID}  让峰开始移动------lag load定量")
    print(f"模型: x=g+e, g'=μ+β(g_sel-μ)+v_mut(回归到种群均值μ,非固定TARGET)")
    print(f"选择机制: 高斯加权(按fitness加权抽样,非截尾)")
    print(f"变化: fitness峰x*(t)=X_STAR_0+peak_v·gen(峰开始移动)")
    print(f"参数: β={BETA}, σ_e={SIGMA_E}, σ_v={SIGMA_V}, N={N_POP}, seeds={N_SEEDS}")
    print(f"fitness峰: x*_0={X_STAR_0}, ω={FITNESS_WIDTH}")
    print(f"理论: 等时滞后lag_eq=v/(β·h²·K),测量滞后lag*=v·(1−β·h²·K)/(β·h²·K)")
    print(f"      h²、K ← 186-1自洽Var(g)*(σ_v={SIGMA_V}固定)")
    print(f"      因子(1−β·h²·K)是测量口径因子(代码测x*(gen)−μ(gen+1),少一步v)")
    print(f"数值: gen={N_GENERATIONS}, 静止warmup={WARMUP_STATIC}, 跟踪warmup={WARMUP_TRACK}")
    print()

    _, _, h2, K, track_rate = theory_lag(1.0)
    sub("理论参数(σ_v=0.02自洽)")
    print(f"  h²* = {h2:.4f}")
    print(f"  K   = {K:.4f}")
    print(f"  β·h²·K = {track_rate:.6f}(每代跟踪速率)")
    print(f"  1−β·h²·K = {1.0 - track_rate:.6f}(测量口径因子)")
    print(f"  等时斜率 1/(β·h²·K) = {1.0 / track_rate:.2f}")
    print(f"  测量斜率 (1−β·h²·K)/(β·h²·K) = {(1.0 - track_rate) / track_rate:.2f}")
    print()

    sub("lag(v)曲线:理论 vs 数值")
    print(f"{'peak_v':>8s}  {'lag*理论':>10s}  {'lag数值':>10s}  {'lag std':>10s}  {'负荷理论':>10s}  {'平均fitness':>12s}  {'状态':>8s}")
    print("-" * 72)

    results = []
    for peak_v in PEAK_VELOCITIES:
        lag_th, loss_th, _, _, _ = theory_lag(peak_v)

        lags_seed = []
        fits_seed = []
        for seed in range(N_SEEDS):
            ml, sl, mf = run_one(peak_v, seed)
            lags_seed.append(ml)
            fits_seed.append(mf)

        valid_lags = [x for x in lags_seed if not math.isnan(x)]
        if valid_lags:
            lag_num = float(np.mean(valid_lags))
            lag_std = float(np.std(valid_lags))
        else:
            lag_num = float('nan')
            lag_std = float('nan')
        mean_fit = float(np.mean(fits_seed))

        if peak_v == 0.0:
            status = "基准"
        elif math.isnan(lag_num):
            status = "丢失"
        elif mean_fit < 0.001:
            status = "fit崩溃"
        elif lag_std / max(abs(lag_num), 1e-10) < 0.3:
            status = "跟踪"
        else:
            status = "过渡"

        results.append({
            'peak_v': peak_v, 'lag_theory': lag_th, 'lag_num': lag_num,
            'lag_std': lag_std, 'loss_theory': loss_th, 'mean_fit': mean_fit,
            'status': status,
        })

        if math.isnan(lag_num):
            lag_str = "       n/a"
            std_str = "       n/a"
        else:
            lag_str = f"{lag_num:>10.4f}"
            std_str = f"{lag_std:>10.4f}"
        print(f"{peak_v:>8.4f}  {lag_th:>10.4f}  {lag_str}  {std_str}  {loss_th:>10.6f}  {mean_fit:>12.6f}  {status:>8s}")

    print()

    sub("理论 vs 数值对比")
    for r in results:
        if r['peak_v'] == 0.0:
            continue
        if r['status'] in ("跟踪", "过渡", "fit崩溃"):
            ratio = r['lag_num'] / r['lag_theory'] if abs(r['lag_theory']) > 1e-10 else float('inf')
            print(f"  peak_v={r['peak_v']:.4f}: lag理论={r['lag_theory']:.4f} vs lag数值={r['lag_num']:.4f},比值={ratio:.2f}({r['status']})")
        else:
            print(f"  peak_v={r['peak_v']:.4f}: 理论lag={r['lag_theory']:.4f},种群丢失峰(fitness≈0)")

    print()

    sub("结论")
    print(f"186-2:fitness峰钉死x*=0.8,全链先验机器算N*(σ_v)")
    print(f"187-1:峰开始移动,lag*=v·(1−β·h²·K)/(β·h²·K)给出跟踪滞后定量")
    print(f"       跟踪速率 β·h²·K = {track_rate:.4f},测量斜率 = {(1.0 - track_rate) / track_rate:.1f}")
    track_vs = [r for r in results if r['status'] == "跟踪"]
    crash_vs = [r for r in results if r['status'] == "fit崩溃"]
    lost_vs = [r for r in results if r['status'] == "丢失"]
    if track_vs:
        print(f"       线性区:peak_v≤{track_vs[-1]['peak_v']:.4f},lag∝v,理论对得上")
    if crash_vs:
        print(f"       fit崩溃区:peak_v={crash_vs[0]['peak_v']:.4f},lag仍符合公式------崩溃正是理论的预言")
    if lost_vs:
        print(f"       丢失区:peak_v≥{lost_vs[0]['peak_v']:.4f},种群完全丢失峰,lag无良定义")
    print()
    print(f"  弧签名动作:186静止峰平衡 → 187移动峰追踪")


if __name__ == "__main__":
    main()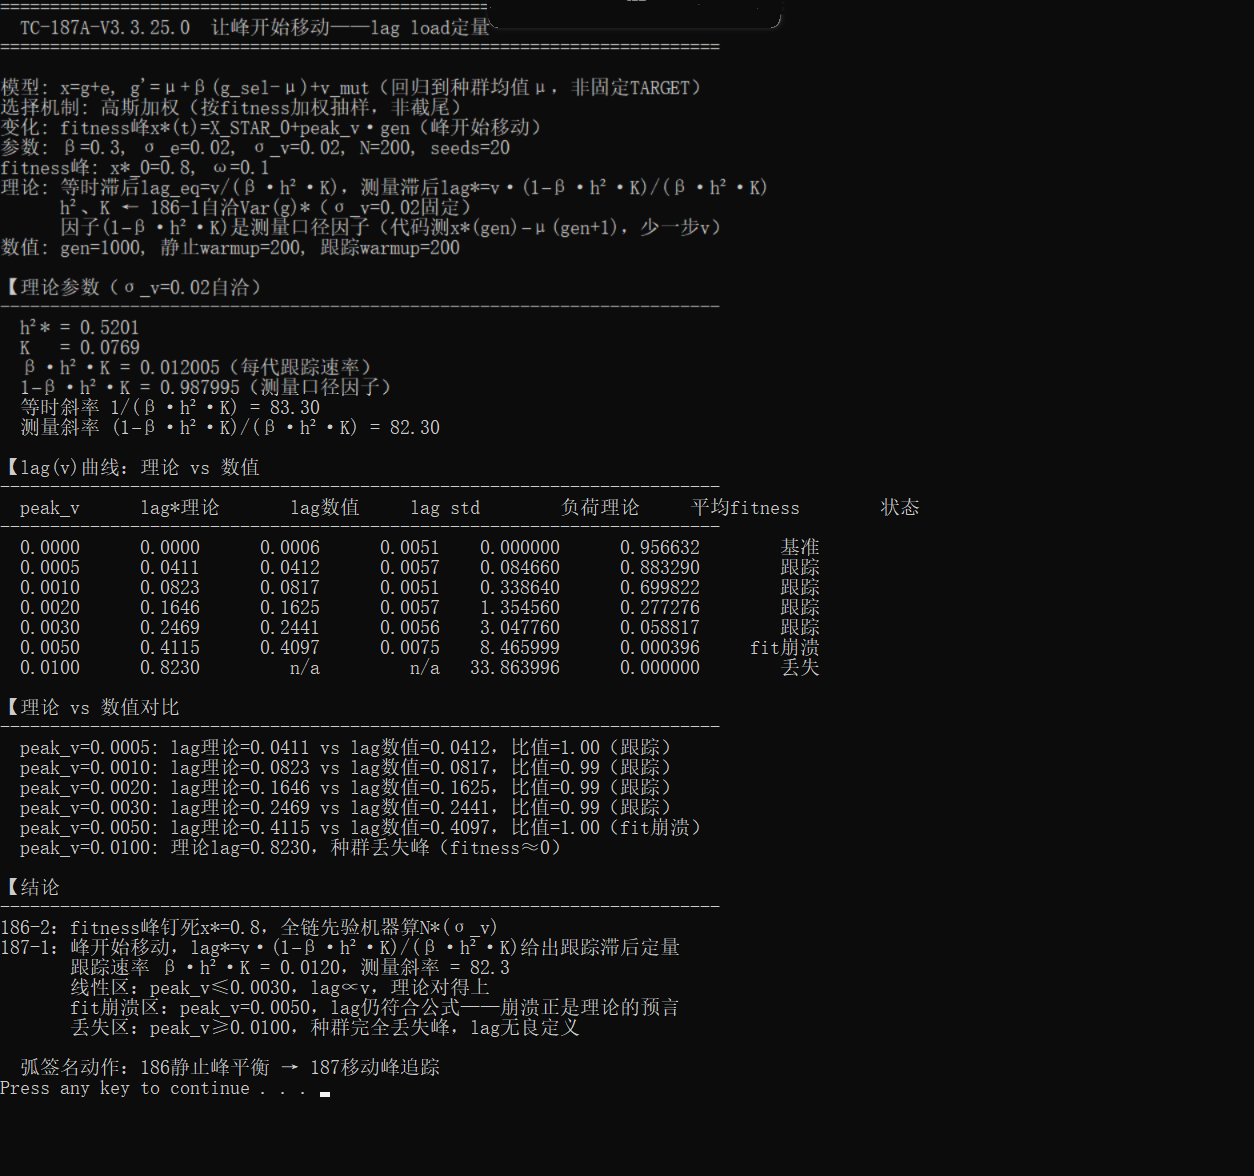
天赐范式 V3.3.25.0 · 2026-10-06