源码托管于:
摘要 ------ colormap 是从数据值到颜色的映射,它的质量决定读者会不会"看见数据里不存在的结构":亮度非单调的色带会在平滑场上画出假等值线,步长不均匀的色带会夸大某些数值区间,而红绿色盲观察者眼里整条色带可能塌缩成两三种颜色。本文以 QWT7 的
QwtColorMapPreset(src/core/qwt_colormap_preset.h/.cpp,22 种预设)为对象,按src/core/qwt_colormap.cpp的实现逐位复现colorTable256()构建 256 级 LUT,自行实现 sRGB→线性 RGB→XYZ(D65)→CIELAB 全链条、完整 CIEDE2000 公式(用 Sharma et al. 2005 发表数据自测,22 组最大误差 4.17e-5)与 Machado et al. 2009 色觉缺陷模拟矩阵,从亮度单调性、相邻级步长均匀性、色觉缺陷下的可区分性、灰度打印安全性四个维度给出定量评测;在此基础上给出数据类型 × 观察者 × 输出介质的场景化选择指南,并报告预设数据本身的若干工程事实(inferno的色标取自参考曲线 t∈0,0.7 段、turbo近似取自同段,却被摆在位置 0,0.875 上,viridis/magma/cividis的中间色标与 matplotlib 同位置颜色最大偏差 ΔE00 11.4--17.2)。
摘要 --- 核心结论
- 22 种预设按客观判据分为 16 顺序、4 发散、2 循环;
rainbow与hsv的色标数据在源码中完全相同(qwt_colormap_preset.cpp:108-120)- 亮度单调性:22 种预设中 18 种在主导方向上违例步为零(其中 10 种累计回退恰为 0);
jet有 77 个违例步、累计回退 71.76 L*、最大回退幅度 70.67 L*(L* 在 t≈0.625 升到 97.14 后跌回 26.47,(26.47, 97.14) 内每个亮度值在升支与降支各出现一次,误差至多一个量化步),turbo为 65.31/63.47,二者评为非均匀- 步长均匀性(相邻级 ΔE00 的变异系数 CV):
gray0.228 最优,rdylgn0.326、rdylbu0.354 次之;inferno/magma为 0.587/0.582,明显高于 matplotlib 自身表的 0.332/0.348,差距来自色标位置压缩而非设计- 色觉缺陷(Machado 严重度 1.0,相距 ≥32 级的最小 ΔE00 作为可区分性下界):
coolwarm9.96--10.30、rdylbu8.87--13.24 在三种色觉下全部稳健;rainbow/hsv在 deutan 下仅 0.130(t=0.620 与 t=0.745 同色),rdylgn在 deutan 下 0.182,中心两侧对红绿色盲完全不可辨- 灰度打印:
coolwarm两端 ΔL* 仅 0.36,转灰度后符号信息全部丢失;rdylbu/rdylgn/spectral两端 ΔL* 为 4.62--5.93 仍可辨;jet/turbo/cool的 L* 非单调,灰度化必然产生伪等值线
1. 引言:colormap 为什么需要色彩科学
1.1 三种失效模式的形式化
把 colormap 看作函数 c : 0 , 1 → 0 , 255 3 c: 0,1 \to 0,255^3 c:0,1→0,2553(经 256 级 LUT 离散化后为 c i , i = 0..255 c_i,\ i=0..255 ci, i=0..255),再经显示器的电光转换进入人眼。读者对数据的判断几乎全部依赖三个感知量:明暗(CIELAB L ∗ L^* L∗)、色差( Δ E 00 \Delta E_{00} ΔE00)与色相方向。对应的失效模式可以写成三个可测命题:
- 亮度伪边界 : ∃ t 1 < t 2 \exists\, t_1 < t_2 ∃t1<t2 使 L ∗ ( t 1 ) > L ∗ ( t 2 ) + τ L^*(t_1) > L^*(t_2) + \tau L∗(t1)>L∗(t2)+τ。人眼对亮度阶跃极其敏感(边缘增强机制),一条 L ∗ L^* L∗ 先升后降的色带会在平滑数据场上画出一条并不存在的亮带------MATLAB
jet的青-黄过渡是教科书案例,本文实测其累计回退达 71.76 L*。 - 步长不均匀 :相邻级色差 Δ E 00 ( c i , c i + 1 ) \Delta E_{00}(c_i, c_{i+1}) ΔE00(ci,ci+1) 的波动使某些数值区间被视觉夸大、某些被压缩。变异系数 C V = σ / μ \mathrm{CV} = \sigma/\mu CV=σ/μ 度量这种不均匀; C V \mathrm{CV} CV 越大,"颜色差一格"所代表的数据差越不可信。
- 不可注入性 :在色觉缺陷模拟或灰度化之后, ∃ ∣ t 1 − t 2 ∣ ≥ δ \exists\, |t_1 - t_2| \ge \delta ∃∣t1−t2∣≥δ 使 Δ E 00 ( c ′ ( t 1 ) , c ′ ( t 2 ) ) ≈ 0 \Delta E_{00}(c'(t_1), c'(t_2)) \approx 0 ΔE00(c′(t1),c′(t2))≈0,即两个相距很远的数据值看起来同色。红-绿色盲(protan/deutan,合计约占男性 8%)下红绿对立轴塌缩,是这类失效的主要来源。
这三个命题各对应第 2 节的一个度量: L ∗ ( t ) L^*(t) L∗(t) 剖面的单调性统计、相邻级 Δ E 00 \Delta E_{00} ΔE00 的分布、以及模拟视觉下的最小远距色差。
1.2 在 LUT 层面评测的理由
QWT 的渲染路径有两条:连续路径逐像素调用 QwtColorMap::rgb(vMin, vMax, value),索引路径调用 colorIndex() 查 colorTable256() 生成的 256 级表(QImage::Format_Indexed8,见第 3.3 节)。本文统一在 256 级 LUT 上评测,理由有二:它是 Indexed 格式渲染(需显式 setFormat(QwtColorMap::Indexed),预设工厂默认 RGB 格式)与颜色条刻度实际使用的离散化,也是 8-bit 索引输出能表达的极限;连续路径的结论可由 LUT 结论内插得到,反之不成立(连续路径可能比 LUT 更平滑,但不会更差)。LUT 的采样网格完全复现 colorTable256(): pos i = i / 256 \text{pos}_i = i/256 posi=i/256,注意它永远取不到 1.0,因此 viridis 的 LUT[255] = (251,230,37) 而非末色标 (253,231,37)------这个 off-by-one 是设计使然(qwt_colormap.cpp:282-284),也提醒我们评测网格的选择本身会影响末位数字。
1.3 与使用指南的分工
docs/zh/use-guide/general/colormap.md 讲 22 种预设的用法、示例界面与避坑清单;本文讲这些结论背后的度量与证据:每一个"推荐"或"不推荐"都对应一张表里的数字。两篇互补阅读。
2. 色彩空间与度量
2.1 sRGB → 线性 RGB → XYZ → CIELAB
8-bit sRGB 分量先归一化到 0 , 1 0,1 0,1,经 IEC 61966-2-1 的电光传递函数去 gamma:
c lin = { c / 12.92 , c ≤ 0.04045 ( c + 0.055 1.055 ) 2.4 , c > 0.04045 c_{\text{lin}} = \begin{cases} c / 12.92, & c \le 0.04045 \\ \left( \dfrac{c + 0.055}{1.055} \right)^{2.4}, & c > 0.04045 \end{cases} clin=⎩ ⎨ ⎧c/12.92,(1.055c+0.055)2.4,c≤0.04045c>0.04045
线性 RGB 经 sRGB 标准矩阵转到 CIE XYZ(D65 白点):
( X Y Z ) = ( 0.4124564 0.3575761 0.1804375 0.2126729 0.7151522 0.0721750 0.0193339 0.1191920 0.9503041 ) ( R lin G lin B lin ) \begin{pmatrix} X \\ Y \\ Z \end{pmatrix} = \begin{pmatrix} 0.4124564 & 0.3575761 & 0.1804375 \\ 0.2126729 & 0.7151522 & 0.0721750 \\ 0.0193339 & 0.1191920 & 0.9503041 \end{pmatrix} \begin{pmatrix} R_{\text{lin}} \\ G_{\text{lin}} \\ B_{\text{lin}} \end{pmatrix} XYZ = 0.41245640.21267290.01933390.35757610.71515220.11919200.18043750.07217500.9503041 RlinGlinBlin
再按 CIE 15:2004 定义转到 CIELAB,白点取 D65 的 ( X n , Y n , Z n ) = ( 0.95047 , 1.00000 , 1.08883 ) (X_n, Y_n, Z_n) = (0.95047,\ 1.00000,\ 1.08883) (Xn,Yn,Zn)=(0.95047, 1.00000, 1.08883):
f ( t ) = { t 1 / 3 , t > ε κ t + 16 116 , t ≤ ε , ε = 216 24389 , κ = 24389 27 f(t) = \begin{cases} t^{1/3}, & t > \varepsilon \\ \dfrac{\kappa t + 16}{116}, & t \le \varepsilon \end{cases}, \qquad \varepsilon = \frac{216}{24389},\quad \kappa = \frac{24389}{27} f(t)=⎩ ⎨ ⎧t1/3,116κt+16,t>εt≤ε,ε=24389216,κ=2724389
L ∗ = 116 f ( Y / Y n ) − 16 , a ∗ = 500 ( f ( X / X n ) − f ( Y / Y n ) ) , b ∗ = 200 ( f ( Y / Y n ) − f ( Z / Z n ) ) L^* = 116\, f(Y/Y_n) - 16, \qquad a^* = 500\left( f(X/X_n) - f(Y/Y_n) \right), \qquad b^* = 200\left( f(Y/Y_n) - f(Z/Z_n) \right) L∗=116f(Y/Yn)−16,a∗=500(f(X/Xn)−f(Y/Yn)),b∗=200(f(Y/Yn)−f(Z/Zn))
L ∗ L^* L∗ 即感知亮度:灰度打印时纸张上的灰阶就由它决定,因此第 4.6 节直接把 L ∗ ( t ) L^*(t) L∗(t) 当作灰度剖面。实现自测(脚本第 1 节输出): ( 255 , 0 , 0 ) → ( 53.2408 , 80.0925 , 67.2032 ) (255,0,0) \to (53.2408, 80.0925, 67.2032) (255,0,0)→(53.2408,80.0925,67.2032),与文献值误差 9.4e-5;中灰 ( 128 , 128 , 128 ) → L ∗ = 53.585 (128,128,128) \to L^* = 53.585 (128,128,128)→L∗=53.585(解析值: 128 / 255 → 0.2159 → ⋅ 3 = 0.6000 → 116 × 0.6 − 16 128/255 \to 0.2159 \to \sqrt3{\cdot} = 0.6000 \to 116 \times 0.6 - 16 128/255→0.2159→3⋅ =0.6000→116×0.6−16);灰阶往返量化偏差为 0。
2.2 CIEDE2000
CIE76 的欧氏距离在蓝区与中性区严重失真,本文全部色差使用 CIEDE2000(Sharma, Wu & Dalal 2005 的完整公式,含旋转项 R T R_T RT)。记两色为 ( L 1 , a 1 , b 1 ) (L_1, a_1, b_1) (L1,a1,b1)、 ( L 2 , a 2 , b 2 ) (L_2, a_2, b_2) (L2,a2,b2), C = a 2 + b 2 C = \sqrt{a^2+b^2} C=a2+b2 , C ˉ = ( C 1 + C 2 ) / 2 \bar{C} = (C_1+C_2)/2 Cˉ=(C1+C2)/2:
G = 1 2 ( 1 − C ˉ 7 C ˉ 7 + 25 7 ) , a ′ = a ( 1 + G ) , C ′ = a ′ 2 + b 2 , h ′ = atan2 ( b , a ′ ) m o d 360 ∘ G = \frac{1}{2}\left( 1 - \sqrt{ \frac{\bar{C}^7}{\bar{C}^7 + 25^7} } \right), \quad a' = a(1+G), \quad C' = \sqrt{a'^2 + b^2}, \quad h' = \operatorname{atan2}(b, a') \bmod 360^\circ G=21 1−Cˉ7+257Cˉ7 ,a′=a(1+G),C′=a′2+b2 ,h′=atan2(b,a′)mod360∘
Δ L ′ = L 2 − L 1 , Δ C ′ = C 2 ′ − C 1 ′ , Δ h ′ = { 0 , C 1 ′ C 2 ′ = 0 h 2 ′ − h 1 ′ , ∣ h 2 ′ − h 1 ′ ∣ ≤ 180 ∘ h 2 ′ − h 1 ′ ∓ 360 ∘ , 否则(取符号使结果落入 ± 180 ∘ ) \Delta L' = L_2 - L_1, \qquad \Delta C' = C'_2 - C'_1, \qquad \Delta h' = \begin{cases} 0, & C'_1 C'_2 = 0 \\ h'_2 - h'_1, & |h'_2 - h'_1| \le 180^\circ \\ h'_2 - h'_1 \mp 360^\circ, & \text{否则(取符号使结果落入} \pm 180^\circ) \end{cases} ΔL′=L2−L1,ΔC′=C2′−C1′,Δh′=⎩ ⎨ ⎧0,h2′−h1′,h2′−h1′∓360∘,C1′C2′=0∣h2′−h1′∣≤180∘否则(取符号使结果落入±180∘)
Δ H ′ = 2 C 1 ′ C 2 ′ sin ( Δ h ′ 2 ) \Delta H' = 2 \sqrt{C'_1 C'_2}\, \sin\!\left( \frac{\Delta h'}{2} \right) ΔH′=2C1′C2′ sin(2Δh′)
权重与旋转项( L ˉ ′ = ( L 1 + L 2 ) / 2 \bar{L}' = (L_1+L_2)/2 Lˉ′=(L1+L2)/2, C ˉ ′ = ( C 1 ′ + C 2 ′ ) / 2 \bar{C}' = (C'_1+C'_2)/2 Cˉ′=(C1′+C2′)/2, h ˉ ′ \bar{h}' hˉ′ 为 h 1 ′ , h 2 ′ h'_1, h'_2 h1′,h2′ 的圆周均值):
S L = 1 + 0.015 ( L ˉ ′ − 50 ) 2 20 + ( L ˉ ′ − 50 ) 2 , S C = 1 + 0.045 C ˉ ′ , S H = 1 + 0.015 C ˉ ′ T S_L = 1 + \frac{0.015 (\bar{L}' - 50)^2}{\sqrt{20 + (\bar{L}'-50)^2}}, \quad S_C = 1 + 0.045\, \bar{C}', \quad S_H = 1 + 0.015\, \bar{C}'\, T SL=1+20+(Lˉ′−50)2 0.015(Lˉ′−50)2,SC=1+0.045Cˉ′,SH=1+0.015Cˉ′T
T = 1 − 0.17 cos ( h ˉ ′ − 30 ∘ ) + 0.24 cos 2 h ˉ ′ + 0.32 cos ( 3 h ˉ ′ + 6 ∘ ) − 0.20 cos ( 4 h ˉ ′ − 63 ∘ ) T = 1 - 0.17 \cos(\bar{h}' - 30^\circ) + 0.24 \cos 2\bar{h}' + 0.32 \cos(3\bar{h}' + 6^\circ) - 0.20 \cos(4\bar{h}' - 63^\circ) T=1−0.17cos(hˉ′−30∘)+0.24cos2hˉ′+0.32cos(3hˉ′+6∘)−0.20cos(4hˉ′−63∘)
Δ θ = 30 ∘ exp ( − ( h ˉ ′ − 275 ∘ 25 ∘ ) 2 ) , R C = 2 C ˉ ′ 7 C ˉ ′ 7 + 25 7 , R T = − sin ( 2 Δ θ ) R C \Delta\theta = 30^\circ \exp\!\left( -\left( \frac{\bar{h}' - 275^\circ}{25^\circ} \right)^2 \right), \quad R_C = 2 \sqrt{ \frac{\bar{C}'^7}{\bar{C}'^7 + 25^7} }, \quad R_T = -\sin(2\,\Delta\theta)\, R_C Δθ=30∘exp(−(25∘hˉ′−275∘)2),RC=2Cˉ′7+257Cˉ′7 ,RT=−sin(2Δθ)RC
Δ E 00 = ( Δ L ′ S L ) 2 + ( Δ C ′ S C ) 2 + ( Δ H ′ S H ) 2 + R T Δ C ′ S C Δ H ′ S H \Delta E_{00} = \sqrt{ \left( \frac{\Delta L'}{S_L} \right)^2 + \left( \frac{\Delta C'}{S_C} \right)^2 + \left( \frac{\Delta H'}{S_H} \right)^2 + R_T\, \frac{\Delta C'}{S_C}\, \frac{\Delta H'}{S_H} } ΔE00=(SLΔL′)2+(SCΔC′)2+(SHΔH′)2+RTSCΔC′SHΔH′
实现用 Sharma et al. 2005 发表数据中的 20 组 Lab 对与 2 组补充对(一组近黑期望值由解析重推导、一组同色平凡对;脚本第 2 节逐组打印)自测:最大绝对误差 4.17e-5,且全部满足 Δ E 00 ( a , b ) = Δ E 00 ( b , a ) \Delta E_{00}(a,b) = \Delta E_{00}(b,a) ΔE00(a,b)=ΔE00(b,a)(对称性精确到 0)。经验尺度: Δ E 00 ≈ 1 \Delta E_{00} \approx 1 ΔE00≈1 为恰可察觉差(JND), Δ E 00 < 0.5 \Delta E_{00} < 0.5 ΔE00<0.5 在屏幕上基本不可辨。
2.3 色觉缺陷模拟
采用 Machado, Oliveira & Fernandes(2009)的生理模型在严重度 1.0(二色觉,即完全型色盲)下的 3×3 矩阵,作用于线性 RGB 后裁剪回 0 , 1 0,1 0,1 并重新量化为 8-bit(与真实显示器呈现一致):
( R ′ G ′ B ′ ) lin = M CVD ( R G B ) lin , M protan = ( 0.152286 1.052583 − 0.204868 0.114503 0.786281 0.099216 − 0.003882 − 0.048116 1.051998 ) \begin{pmatrix} R' \\ G' \\ B' \end{pmatrix}{\text{lin}} = M{\text{CVD}} \begin{pmatrix} R \\ G \\ B \end{pmatrix}{\text{lin}}, \qquad M{\text{protan}} = \begin{pmatrix} 0.152286 & 1.052583 & -0.204868 \\ 0.114503 & 0.786281 & 0.099216 \\ -0.003882 & -0.048116 & 1.051998 \end{pmatrix} R′G′B′ lin=MCVD RGB lin,Mprotan= 0.1522860.114503−0.0038821.0525830.786281−0.048116−0.2048680.0992161.051998
M deutan = ( 0.367322 0.860646 − 0.227968 0.280085 0.672501 0.047413 − 0.011820 0.042940 0.968881 ) , M tritan = ( 1.255528 − 0.076749 − 0.178779 − 0.078411 0.930809 0.147602 0.004733 0.691367 0.303900 ) M_{\text{deutan}} = \begin{pmatrix} 0.367322 & 0.860646 & -0.227968 \\ 0.280085 & 0.672501 & 0.047413 \\ -0.011820 & 0.042940 & 0.968881 \end{pmatrix}, \qquad M_{\text{tritan}} = \begin{pmatrix} 1.255528 & -0.076749 & -0.178779 \\ -0.078411 & 0.930809 & 0.147602 \\ 0.004733 & 0.691367 & 0.303900 \end{pmatrix} Mdeutan= 0.3673220.280085−0.0118200.8606460.6725010.042940−0.2279680.0474130.968881 ,Mtritan= 1.255528−0.0784110.004733−0.0767490.9308090.691367−0.1787790.1476020.303900
选严重度 1.0 是取最坏情形:异常三色觉(severity < 1)的辨别力介于正常与二色觉之间,1.0 下可辨的颜色在更轻的缺陷下必然可辨,反之不成立。
2.4 度量定义与分级规则
对 256 级 LUT 定义以下量(全部在脚本中实现并打印):
- 亮度剖面统计 :主导方向取 sign ( L 255 ∗ − L 0 ∗ ) \operatorname{sign}(L^*_{255} - L^*_0) sign(L255∗−L0∗);违例数 viol = 逆主导方向且幅度 > 0.5 L* 的相邻步数(0.5 远低于 1 JND,用于吸收 8-bit 量化抖动);累计回退 reg = 所有逆向步幅度之和(对缓坡漂移也敏感);最大回退幅度 maxreg = L ∗ L^* L∗ 偏离其单调包络的最大值(递增剖面用运行最大值、递减剖面用运行最小值)。发散型按两臂分别统计(两臂都应单调爬向亮中心),循环型不做单调性要求。
- 步长均匀性 :相邻级 Δ E 00 \Delta E_{00} ΔE00 的均值、最大值、最小值与变异系数 C V = σ / μ \mathrm{CV} = \sigma/\mu CV=σ/μ;色带总长 path = 相邻级 Δ E 00 \Delta E_{00} ΔE00 之和。
- 可区分性下界 farMin(gap=32):所有相距 ≥ 32 级(全量程的 1/8)的色对中最小的 Δ E 00 \Delta E_{00} ΔE00。它回答"两个明显不同的数据值在最坏情况下看起来有多像",比相邻步指标更能暴露色带塌缩。
- 分级 (三档约定,阈值在脚本中显式给出):A 感知均匀 = reg ≤ 2.0 且 CV ≤ 0.45;B 近似均匀 = reg ≤ 8.0 且 CV ≤ 0.75;C 非均匀 = 其余。循环型只按 CV 分档。阈值是粗粒度约定,CV 在 0.45 边界 ±0.02 内的预设(
spring、spectral,均 0.449)应视为与邻档并列。
3. QwtColorMap 的工程实现
3.1 类结构
#mermaid-svg-BevK7DRSR940Uuqy{font-family:"trebuchet ms",verdana,arial,sans-serif;font-size:16px;fill:#333;}@keyframes edge-animation-frame{from{stroke-dashoffset:0;}}@keyframes dash{to{stroke-dashoffset:0;}}#mermaid-svg-BevK7DRSR940Uuqy .edge-animation-slow{stroke-dasharray:9,5!important;stroke-dashoffset:900;animation:dash 50s linear infinite;stroke-linecap:round;}#mermaid-svg-BevK7DRSR940Uuqy .edge-animation-fast{stroke-dasharray:9,5!important;stroke-dashoffset:900;animation:dash 20s linear infinite;stroke-linecap:round;}#mermaid-svg-BevK7DRSR940Uuqy .error-icon{fill:#552222;}#mermaid-svg-BevK7DRSR940Uuqy .error-text{fill:#552222;stroke:#552222;}#mermaid-svg-BevK7DRSR940Uuqy .edge-thickness-normal{stroke-width:1px;}#mermaid-svg-BevK7DRSR940Uuqy .edge-thickness-thick{stroke-width:3.5px;}#mermaid-svg-BevK7DRSR940Uuqy .edge-pattern-solid{stroke-dasharray:0;}#mermaid-svg-BevK7DRSR940Uuqy .edge-thickness-invisible{stroke-width:0;fill:none;}#mermaid-svg-BevK7DRSR940Uuqy .edge-pattern-dashed{stroke-dasharray:3;}#mermaid-svg-BevK7DRSR940Uuqy .edge-pattern-dotted{stroke-dasharray:2;}#mermaid-svg-BevK7DRSR940Uuqy .marker{fill:#333333;stroke:#333333;}#mermaid-svg-BevK7DRSR940Uuqy .marker.cross{stroke:#333333;}#mermaid-svg-BevK7DRSR940Uuqy svg{font-family:"trebuchet ms",verdana,arial,sans-serif;font-size:16px;}#mermaid-svg-BevK7DRSR940Uuqy p{margin:0;}#mermaid-svg-BevK7DRSR940Uuqy g.classGroup text{fill:#9370DB;stroke:none;font-family:"trebuchet ms",verdana,arial,sans-serif;font-size:10px;}#mermaid-svg-BevK7DRSR940Uuqy g.classGroup text .title{font-weight:bolder;}#mermaid-svg-BevK7DRSR940Uuqy .cluster-label text{fill:#333;}#mermaid-svg-BevK7DRSR940Uuqy .cluster-label span{color:#333;}#mermaid-svg-BevK7DRSR940Uuqy .cluster-label span p{background-color:transparent;}#mermaid-svg-BevK7DRSR940Uuqy .cluster rect{fill:#ffffde;stroke:#aaaa33;stroke-width:1px;}#mermaid-svg-BevK7DRSR940Uuqy .cluster text{fill:#333;}#mermaid-svg-BevK7DRSR940Uuqy .cluster span{color:#333;}#mermaid-svg-BevK7DRSR940Uuqy .nodeLabel,#mermaid-svg-BevK7DRSR940Uuqy .edgeLabel{color:#131300;}#mermaid-svg-BevK7DRSR940Uuqy .edgeLabel .label rect{fill:#ECECFF;}#mermaid-svg-BevK7DRSR940Uuqy .label text{fill:#131300;}#mermaid-svg-BevK7DRSR940Uuqy .labelBkg{background:#ECECFF;}#mermaid-svg-BevK7DRSR940Uuqy .edgeLabel .label span{background:#ECECFF;}#mermaid-svg-BevK7DRSR940Uuqy .classTitle{font-weight:bolder;}#mermaid-svg-BevK7DRSR940Uuqy .node rect,#mermaid-svg-BevK7DRSR940Uuqy .node circle,#mermaid-svg-BevK7DRSR940Uuqy .node ellipse,#mermaid-svg-BevK7DRSR940Uuqy .node polygon,#mermaid-svg-BevK7DRSR940Uuqy .node path{fill:#ECECFF;stroke:#9370DB;stroke-width:1px;}#mermaid-svg-BevK7DRSR940Uuqy .divider{stroke:#9370DB;stroke-width:1;}#mermaid-svg-BevK7DRSR940Uuqy g.clickable{cursor:pointer;}#mermaid-svg-BevK7DRSR940Uuqy g.classGroup rect{fill:#ECECFF;stroke:#9370DB;}#mermaid-svg-BevK7DRSR940Uuqy g.classGroup line{stroke:#9370DB;stroke-width:1;}#mermaid-svg-BevK7DRSR940Uuqy .classLabel .box{stroke:none;stroke-width:0;fill:#ECECFF;opacity:0.5;}#mermaid-svg-BevK7DRSR940Uuqy .classLabel .label{fill:#9370DB;font-size:10px;}#mermaid-svg-BevK7DRSR940Uuqy .relation{stroke:#333333;stroke-width:1;fill:none;}#mermaid-svg-BevK7DRSR940Uuqy .dashed-line{stroke-dasharray:3;}#mermaid-svg-BevK7DRSR940Uuqy .dotted-line{stroke-dasharray:1 2;}#mermaid-svg-BevK7DRSR940Uuqy #compositionStart,#mermaid-svg-BevK7DRSR940Uuqy .composition{fill:#333333!important;stroke:#333333!important;stroke-width:1;}#mermaid-svg-BevK7DRSR940Uuqy #compositionEnd,#mermaid-svg-BevK7DRSR940Uuqy .composition{fill:#333333!important;stroke:#333333!important;stroke-width:1;}#mermaid-svg-BevK7DRSR940Uuqy #dependencyStart,#mermaid-svg-BevK7DRSR940Uuqy .dependency{fill:#333333!important;stroke:#333333!important;stroke-width:1;}#mermaid-svg-BevK7DRSR940Uuqy #dependencyStart,#mermaid-svg-BevK7DRSR940Uuqy .dependency{fill:#333333!important;stroke:#333333!important;stroke-width:1;}#mermaid-svg-BevK7DRSR940Uuqy #extensionStart,#mermaid-svg-BevK7DRSR940Uuqy .extension{fill:transparent!important;stroke:#333333!important;stroke-width:1;}#mermaid-svg-BevK7DRSR940Uuqy #extensionEnd,#mermaid-svg-BevK7DRSR940Uuqy .extension{fill:transparent!important;stroke:#333333!important;stroke-width:1;}#mermaid-svg-BevK7DRSR940Uuqy #aggregationStart,#mermaid-svg-BevK7DRSR940Uuqy .aggregation{fill:transparent!important;stroke:#333333!important;stroke-width:1;}#mermaid-svg-BevK7DRSR940Uuqy #aggregationEnd,#mermaid-svg-BevK7DRSR940Uuqy .aggregation{fill:transparent!important;stroke:#333333!important;stroke-width:1;}#mermaid-svg-BevK7DRSR940Uuqy #lollipopStart,#mermaid-svg-BevK7DRSR940Uuqy .lollipop{fill:#ECECFF!important;stroke:#333333!important;stroke-width:1;}#mermaid-svg-BevK7DRSR940Uuqy #lollipopEnd,#mermaid-svg-BevK7DRSR940Uuqy .lollipop{fill:#ECECFF!important;stroke:#333333!important;stroke-width:1;}#mermaid-svg-BevK7DRSR940Uuqy .edgeTerminals{font-size:11px;line-height:initial;}#mermaid-svg-BevK7DRSR940Uuqy .classTitleText{text-anchor:middle;font-size:18px;fill:#333;}#mermaid-svg-BevK7DRSR940Uuqy .label-icon{display:inline-block;height:1em;overflow:visible;vertical-align:-0.125em;}#mermaid-svg-BevK7DRSR940Uuqy .node .label-icon path{fill:currentColor;stroke:revert;stroke-width:revert;}#mermaid-svg-BevK7DRSR940Uuqy :root{--mermaid-font-family:"trebuchet ms",verdana,arial,sans-serif;} create()
adapts
QwtColorMap
+Format format()
+rgb(vMin, vMax, value) : QRgb
+colorIndex(numColors, vMin, vMax, value) : uint
+colorTable(numColors) : QVector<QRgb>
+colorTable256() : QVector<QRgb>
QwtLinearColorMap
+Mode mode()
+addColorStop(pos, color)
+stopPos() / stopColors()
QwtAlphaColorMap
QwtHueColorMap
QwtSaturationValueColorMap
QwtColorMapPreset
+create(Preset) : unique_ptr<QwtLinearColorMap>
+create(name) : unique_ptr<QwtLinearColorMap>
+colorStops(Preset) : QVector<QPair>
+availablePresets() : QStringList
Qwt3DColorMapColor
+operator()(x, y, z) : RGBA
rgb(double vMin, double vMax, double value) 是 v7.3.1+ 的统一签名(旧的 rgb(const QwtInterval&, double) 已移除),四个子类各自重写它;QwtColorMapPreset 只是 QwtLinearColorMap 的工厂与查询注册表,不引入新的插值语义。
3.2 ColorStops:二分查找与取整技巧
QwtLinearColorMap 的插值发生在 8-bit sRGB 空间 ,核心是 ColorStops::rgb()(src/core/qwt_colormap.cpp:190-220):
cpp
// src/core/qwt_colormap.cpp ------ ColorStop 构造时预计算(:88-91)
r0 = r + 0.5;  g0 = g + 0.5;  b0 = b + 0.5;   // 把 +0.5 的舍入提前

// 查色时(:201-207),ratio = (pos - s1.pos) / s1.posStep
const int r = int(s1.r0 + ratio * s1.rStep); // 截断 == 四舍五入三个工程细节藏在这些行里:int(x + 0.5) 的截断等价于 round-half-up,把舍入常数折进色标构造使热路径只剩一次乘加;findUpper()(:169-188)是手写二分,返回第一个位置严格大于 pos 的色标,ScaledColors 模式在相邻色标间线性插值、FixedColors 模式直接返回下界色标(阶梯色带);insert()(:121-151)则会把位置差 < 0.001 的色标合并,用户自定义色标过密时会被静默去重。本文脚本的 LUT 构建逐位复现了这套算术(含二分语义与取整),viridis 的 LUT[0] 精确等于首色标 (68,1,84),可作为复现正确性的锚点。
3.3 三套采样网格与 NaN 语义
同一张 colormap 有三种离散化入口,网格互不相同:colorTable256() 调 rgb(0.0, 256.0, i),即 pos = i / 256 \text{pos} = i/256 pos=i/256(:278-286);colorTable(n) 用 pos = i / ( n − 1 ) \text{pos} = i/(n-1) pos=i/(n−1),端点精确命中首末色标(:295-304);连续路径 rgb(vMin, vMax, value) 按 ratio = ( v − v min ) / ( v max − v min ) \text{ratio} = (v-v_{\min})/(v_{\max}-v_{\min}) ratio=(v−vmin)/(vmax−vmin) 取色。索引路径还有配套的 colorIndex():NaN/Inf 映射到索引 0,value >= vMax 映射到 numColors-1,FixedColors 模式下截断不加 0.5(:473-491)。连续路径对 NaN/Inf 返回 0u(透明黑,:452-453)------光谱图上缺失数据因此显示为透明而非某个数据色,这条语义与曲线渲染的 NaN 处理同源(见《NaN 渲染》篇)。本文全部指标基于 colorTable256() 网格;换用 colorTable(256) 只会让端点色移动约 0.35 ΔE00(实测 viridis 末级 (251,230,37) 与末色标 (253,231,37) 相距 0.346),不改变任何结论的符号。
3.4 插值空间:sRGB 还是线性光
在 sRGB 编码空间插值会让中间色偏暗(相对物理线性光而言),这是 gamma 的非线性所致。脚本第 8 节把同一组色标分别在 sRGB 空间与线性光空间插值、量化后逐级比较,量化了这个选择的代价:
| 色标密度 | 代表预设 | sRGB vs 线性光:ΔE00 均值 / 最大 |
|---|---|---|
| 2 个色标 | cool、spring、summer、autumn、winter、gray、copper | 8.1--15.7 / 12.6--28.6 |
| 4--5 个色标 | hot、bone、coolwarm | 2.6--10.4 / 7.4--21.8 |
| 7--9 个色标 | viridis、plasma、inferno、magma、cividis、jet、turbo(均 9 个)、rainbow、hsv(均 7 个) | 0.42--9.39 / 0.91--25.10 |
| 11 个色标 | rdylbu、rdylgn、spectral | 0.64--0.77 / 1.8--2.5 |
从这张表能读出伪差的边界。色标密度与色相跨度共同界定插值空间的伪差 :11 色标发散族与 9 色标感知均匀族(viridis/plasma/cividis)两种插值的差异 ≤ 2.6 ΔE00,而只有 7 个色标的 rainbow/hsv 达到 25.10------高饱和色相角点之间的插值把空间差异放大了近一个数量级;2 色标映射则一律落在 12.6--28.6,用户自定义双色渐变时插值空间的选择直接决定亮度剖面形状。至于灰阶,QWT 的选择在感知上反而更优:sRGB 空间插值的 gray LUT 步长 CV 为 0.228(22 种预设中最低,因为 sRGB 编码本身就是按感知均匀设计的),线性光插值则给出物理均匀但感知前密的亮度 ramp。QWT 与 matplotlib、CSS 渐变一致地选择编码空间插值,在预设色标足够密且色相跨度不大的前提下这一选择几乎不可见。
3.5 预设工厂、同名陷阱与 3D 桥接
QwtColorMapPreset::create() 用首末色标调 setColorInterval()、其余色标逐个 addColorStop()(qwt_colormap_preset.cpp:223-235);presetFromName() 大小写不敏感,查不到名字时静默回退到 Viridis (:366)------拼错预设名不会报错,只会得到一张 viridis(qwt_colormap_preset.h:131 的注释仍声称"returns -1 if not found",与实现不符,属过时注释)。源码注释声称色标"sourced from matplotlib colormaps",但 rainbowStops() 与 hsvStops() 返回完全相同的 7 个色标(:108-120),且 4.7 节的溯源探针显示多个预设的色标并不落在 matplotlib 曲线上。3D 侧通过 Qwt3DColorMapColor(presetName, size=256)(src/plot3d/qwt3d_colormap_color.h)把 core 的 colormap 适配为 Qwt3DColor,2D 与 3D 因此共用同一套预设与同一份评测结论;颜色条由 QwtScaleWidget 持有 colormap 实例绘制(src/plot/qwt_scale_widget.cpp:571-572)。
4. 实验
4.1 方法
全部数值来自 docs/assets/algorithms/colormap_experiment.py 的一次确定性运行(Python 3.11 + numpy + matplotlib,无随机数;色彩变换全部自实现,matplotlib 仅用于采样其内置色表作对照)。脚本先跑两组自测(2.1 节的 Lab 锚点、2.2 节的 CIEDE2000 数据集),再对 22 个预设依次计算分类、亮度剖面、步长统计、三种色觉模拟、灰度剖面与 matplotlib 对照,所有原始数字打印到 stdout,六张插图由同一脚本以 Agg 后端生成。下文每个数字都可在该次运行的 stdout 中逐字找到。
4.2 客观分类
分类不依赖命名或来源,只依赖色标与 LUT 数据:首末色标 Δ E 00 < 1 \Delta E_{00} < 1 ΔE00<1 判为循环; L ∗ L^* L∗ 最大值位于 t ∈ 0.45 , 0.55 t \in 0.45, 0.55 t∈0.45,0.55 且中心亮度高出两端 15 L* 以上判为发散(亮中性中心是发散色带的定义特征);其余为顺序。注意 jet 与 turbo 的 L ∗ L^* L∗ 峰值在 t≈0.627(黄色段;此为 LUT argmax 口径,黄色色标的名义位置是 0.625,摘要沿用后者,两口径相差不足一级)而非中心,因此被正确归入顺序而非发散------它们的亮度剖面是"爬升-崩塌"型,与发散型的"对称双臂"型在数据上可区分。
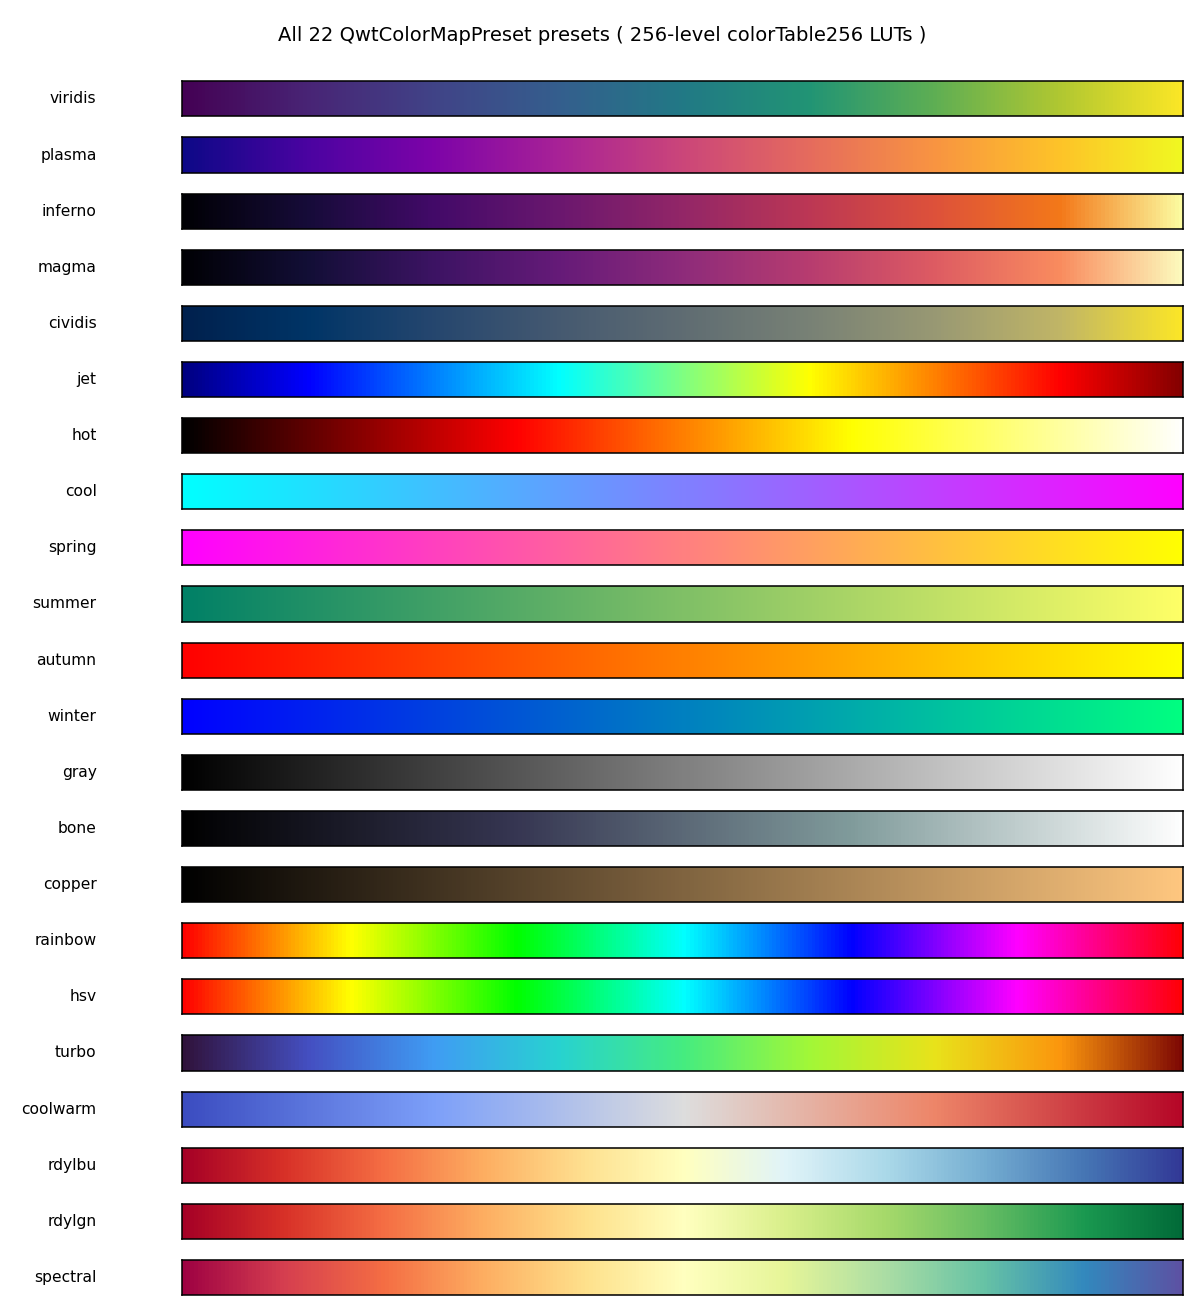
表 1:客观分类结果(色标数据 + LUT)
| 预设 | 类别 | 首末 ΔE00 | t(L*max) | max C* | 色相扫过(°) | 标志 |
|---|---|---|---|---|---|---|
| viridis | 顺序 | 100.32 | 1.000 | 85.55 | 224.4 | 色相扫过 |
| plasma | 顺序 | 109.30 | 1.000 | 91.20 | 159.2 | - |
| inferno | 顺序 | 100.82 | 1.000 | 78.84 | 172.2 | - |
| magma | 顺序 | 99.82 | 1.000 | 59.53 | 177.1 | - |
| cividis | 顺序 | 94.60 | 1.000 | 84.86 | 239.3 | 色相扫过 |
| jet | 顺序 | 41.51 | 0.627 | 133.81 | 267.7 | 色相扫过 |
| hot | 顺序 | 100.00 | 1.000 | 104.46 | 89.6 | - |
| cool | 顺序 | 57.98 | 0.000 | 115.49 | 131.7 | - |
| spring | 顺序 | 92.81 | 1.000 | 115.54 | 134.4 | - |
| summer | 顺序 | 47.38 | 1.000 | 73.26 | 66.2 | - |
| autumn | 顺序 | 64.30 | 1.000 | 104.55 | 62.6 | - |
| winter | 顺序 | 77.87 | 1.000 | 133.81 | 157.4 | - |
| gray | 顺序 | 100.00 | 1.000 | 0.00 | 0.0 | 无彩色 |
| bone | 顺序 | 100.00 | 1.000 | 18.66 | 8.3 | - |
| copper | 顺序 | 79.00 | 1.000 | 44.64 | 86.0 | - |
| rainbow | 循环 | 0.00 | 0.169 | 133.79 | 359.4 | - |
| hsv | 循环 | 0.00 | 0.169 | 133.79 | 359.4 | - |
| turbo | 顺序 | 30.79 | 0.627 | 93.36 | 280.6 | 色相扫过 |
| coolwarm | 发散 | 40.13 | 0.502 | 70.59 | 191.6 | - |
| rdylbu | 发散 | 37.21 | 0.502 | 77.78 | 281.7 | 色相扫过 |
| rdylgn | 发散 | 63.67 | 0.502 | 77.78 | 129.0 | - |
| spectral | 发散 | 28.86 | 0.502 | 68.77 | 293.6 | 色相扫过 |
色相扫过角只在 C* ≥ 15 的色度有效区段累计(近中性色的色相角是数值噪声);gray 全带 C* = 0,bone 的 C* 峰值仅 18.66,二者的"色相"信息可以忽略。
4.3 亮度剖面与单调性
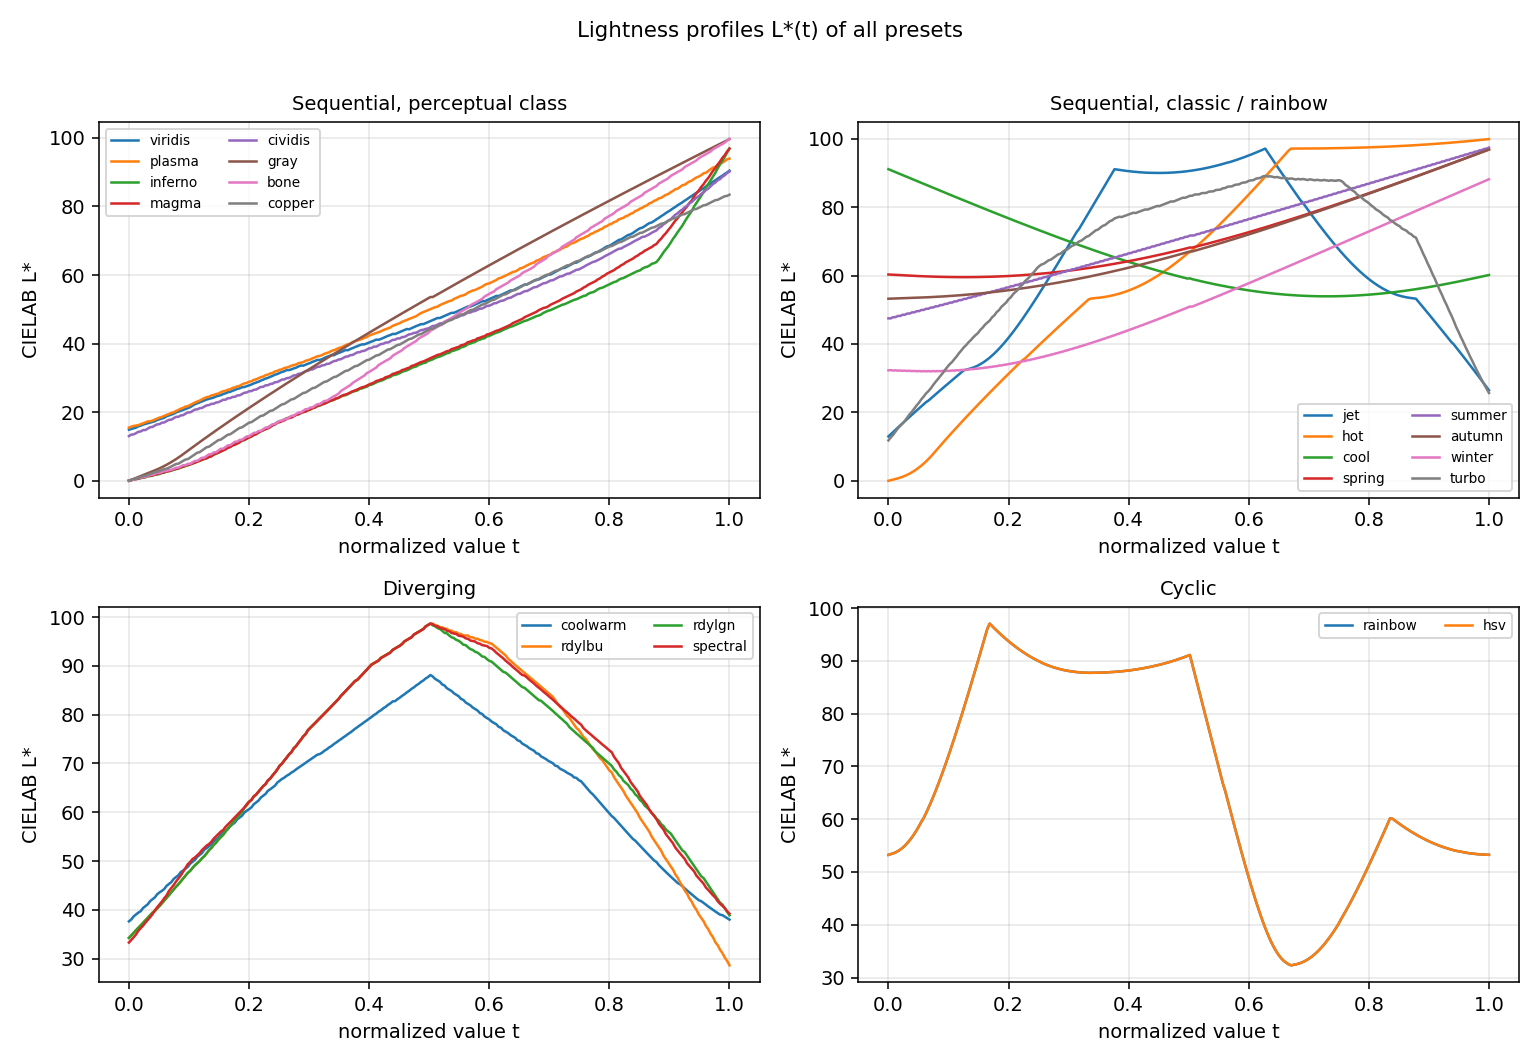
表 2:亮度单调性与步长均匀性(256 级 LUT,正常色觉)
| 预设 | L*₀ | L*₂₅₅ | viol | reg | maxreg | ΔE 均值 | ΔE 最大 | CV | path | 分级 |
|---|---|---|---|---|---|---|---|---|---|---|
| viridis | 14.90 | 90.43 | 0 | 0.34 | 0.07 | 0.472 | 1.018 | 0.414 | 120.35 | A |
| plasma | 15.53 | 93.95 | 0 | 0.00 | 0.00 | 0.482 | 0.970 | 0.427 | 122.92 | A |
| inferno | 0.08 | 96.91 | 0 | 0.00 | 0.00 | 0.578 | 1.753 | 0.587 | 147.44 | B |
| magma | 0.08 | 96.85 | 0 | 0.00 | 0.00 | 0.548 | 1.515 | 0.582 | 139.72 | B |
| cividis | 13.04 | 90.18 | 0 | 0.00 | 0.00 | 0.447 | 0.886 | 0.386 | 113.90 | A |
| jet | 12.97 | 26.47 | 77 | 71.76 | 70.67 | 0.922 | 1.557 | 0.401 | 235.21 | C |
| hot | 0.00 | 99.93 | 0 | 0.00 | 0.00 | 0.656 | 1.610 | 0.535 | 167.24 | B |
| cool | 91.11 | 60.17 | 0 | 6.31 | 6.24 | 0.312 | 0.431 | 0.362 | 79.49 | B |
| spring | 60.32 | 96.88 | 0 | 0.79 | 0.77 | 0.363 | 0.644 | 0.449 | 92.44 | A |
| summer | 47.49 | 97.45 | 0 | 0.00 | 0.00 | 0.232 | 0.461 | 0.476 | 59.19 | B |
| autumn | 53.24 | 96.88 | 0 | 0.00 | 0.00 | 0.245 | 0.358 | 0.432 | 62.44 | A |
| winter | 32.30 | 88.18 | 0 | 1.10 | 0.35 | 0.371 | 0.823 | 0.506 | 94.69 | B |
| gray | 0.00 | 99.65 | 0 | 0.00 | 0.00 | 0.294 | 0.398 | 0.228 | 74.96 | A |
| bone | 0.00 | 99.65 | 0 | 0.00 | 0.00 | 0.434 | 1.397 | 0.487 | 110.76 | B |
| copper | 0.00 | 83.44 | 0 | 0.00 | 0.00 | 0.423 | 1.047 | 0.362 | 107.82 | A |
| rainbow | 53.24 | 53.26 | 39 | 75.03 | 64.75 | 1.087 | 2.335 | 0.594 | 277.06 | B(循环) |
| hsv | 53.24 | 53.26 | 39 | 75.03 | 64.75 | 1.087 | 2.335 | 0.594 | 277.06 | B(循环) |
| turbo | 11.80 | 25.68 | 47 | 65.31 | 63.47 | 0.855 | 1.876 | 0.400 | 218.11 | C |
| coolwarm | 37.67 | 38.03 | 0 | 0.40 | 0.40 | 0.503 | 1.536 | 0.380 | 128.17 | A |
| rdylbu | 34.28 | 28.66 | 0 | 0.29 | 0.29 | 0.660 | 1.954 | 0.354 | 168.33 | A |
| rdylgn | 34.28 | 38.90 | 0 | 0.29 | 0.29 | 0.539 | 1.112 | 0.326 | 137.41 | A |
| spectral | 33.32 | 39.25 | 0 | 0.29 | 0.29 | 0.696 | 1.786 | 0.449 | 177.51 | A |
jet 的亮度剖面是全部预设中最危险的:L* 从 12.97 爬到 97.14(t≈0.625 的黄段)再跌回 26.47,77 个逆方向步、累计回退 71.76 L*------升支覆盖 12.97, 97.14、降支覆盖 26.47, 97.14,因此 (26.47, 97.14) 内的每个亮度值在两支上各出现至少一次(误差至多一个量化步),灰度或低对比显示上两个相距半个量程以上的数据值可以同灰;turbo 同型但幅度略小(65.31/63.47)。容易被忽略的是 cool:整体递减(91.11→60.17)看似单调,实则中段下探到 53.94 后回升 6.24 L*,形成一个 V 形凹陷,per-step 容差看不出来、累计回退指标可以。四个发散预设的两臂单调性则都很好(reg ≤ 0.40),它们的亮度信息集中在"中心亮、两臂暗"的结构里,这与顺序色带的判读方式不同,混用会产生系统误读。
4.4 步长均匀性
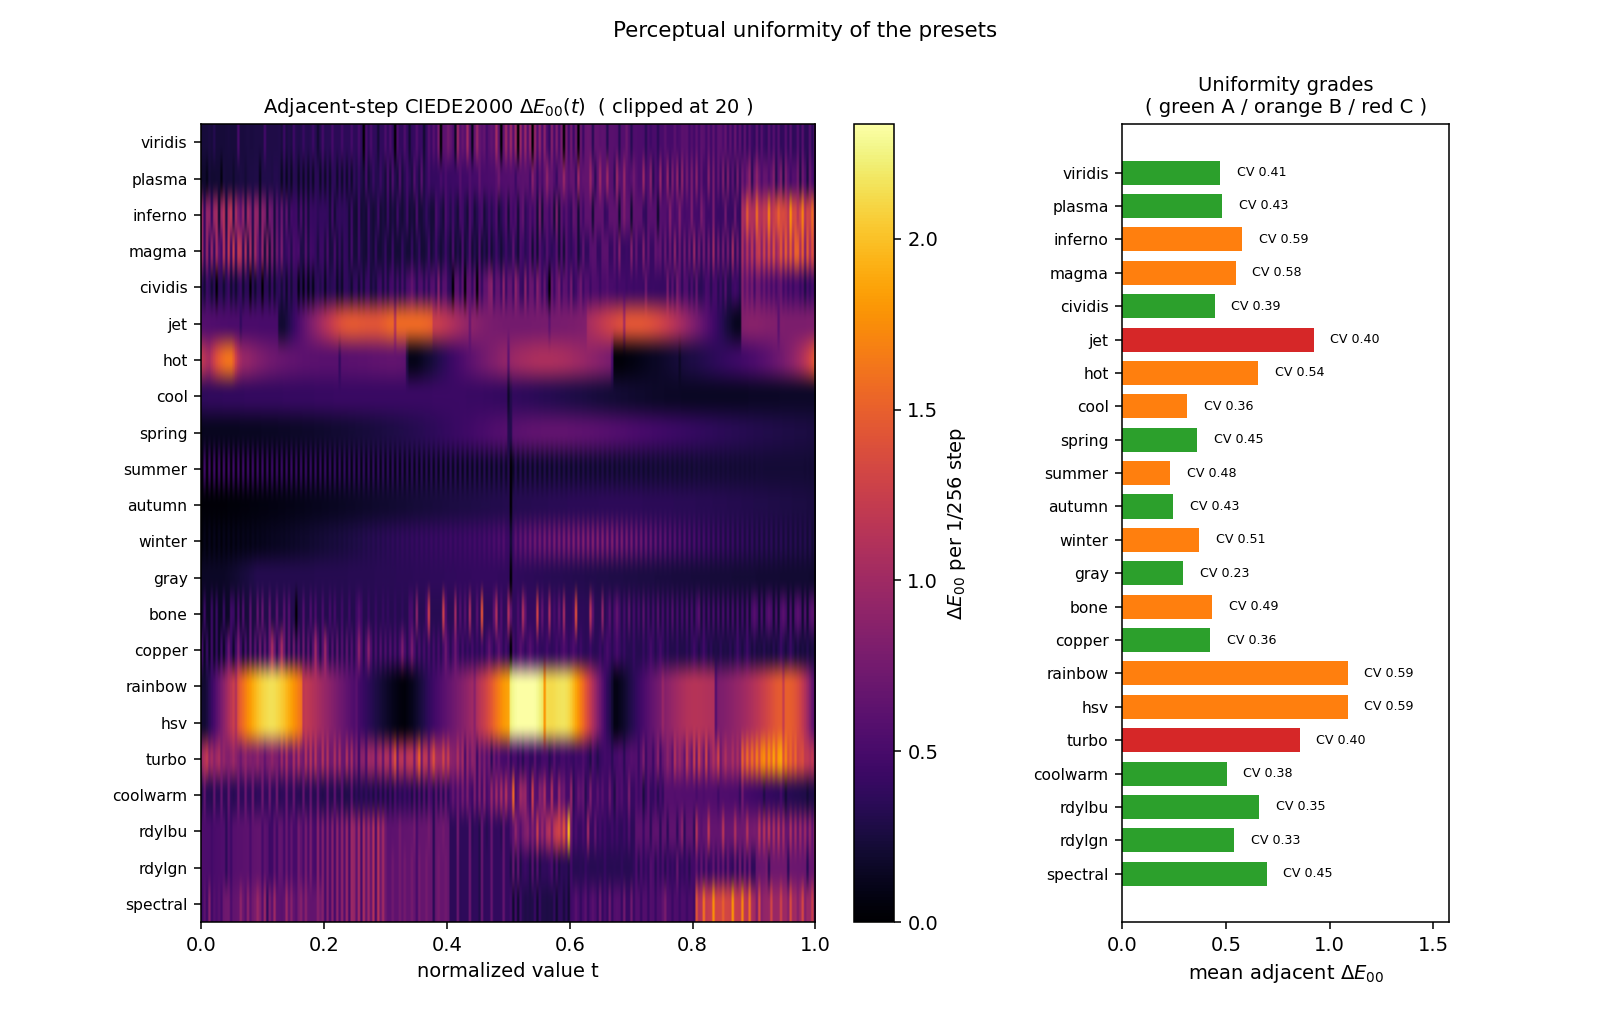
热力图把每条色带展开成 255 个相邻步的 ΔE00 序列:rainbow/hsv 在纯色相角点附近出现 ΔE00 > 2 的亮块(sRGB 立方体角点之间的感知距离远大于边中点之间),jet 在青-黄段同样偏亮;感知均匀族(viridis/plasma/cividis)与发散族则整体平坦。CV 的排序给出另一个视角:gray 0.228 最低,因为 sRGB 编码空间插值天然接近感知均匀;inferno/magma 的 0.587/0.582 偏高并非设计缺陷------对照 matplotlib 自身 256 级表的同口径 CV(inferno 0.332、magma 0.348、viridis 0.278、plasma 0.417),差距主要来自 QWT 9 色标近似引入的位置压缩(4.7 节),其中 inferno/magma 的 CV 增幅(+0.255/+0.234)为全部预设中最大;viridis(QWT CV 0.414 对 mpl 0.278,增幅 +0.136)则是色标偏离曲线------而非位置压缩------导致 CV 上升的最明显案例。相邻步 ΔE00 最小值为 0.000 的预设(viridis、cividis、summer、autumn、gray、bone、copper)存在完全重复的 LUT 条目,重复条目多位于色带中段或色标间距小的区段:gray/summer/autumn/copper 的重复出现在 level 128(L* 44--72),是 256 个条目覆盖 255 个输出级的取整鸽笼伪差;viridis/cividis 的重复散布在 level 67--156 / 6--144(L* 32--54 / 15--49,色标间距小的区段);只有 bone(level 39,L* 9.3)落在暗端。这属量化冗余而非缺陷,它意味着这些色带改用 256 级量化输出几乎不损失可见细节------口径注:示例界面的 Color Table = 256 走 colorTable(256)(采样网格 pos = i/255),与本文所用 colorTable256() 的 pos = i/256 不是同一张网格,但结论相同。
4.5 色觉缺陷下的可区分性
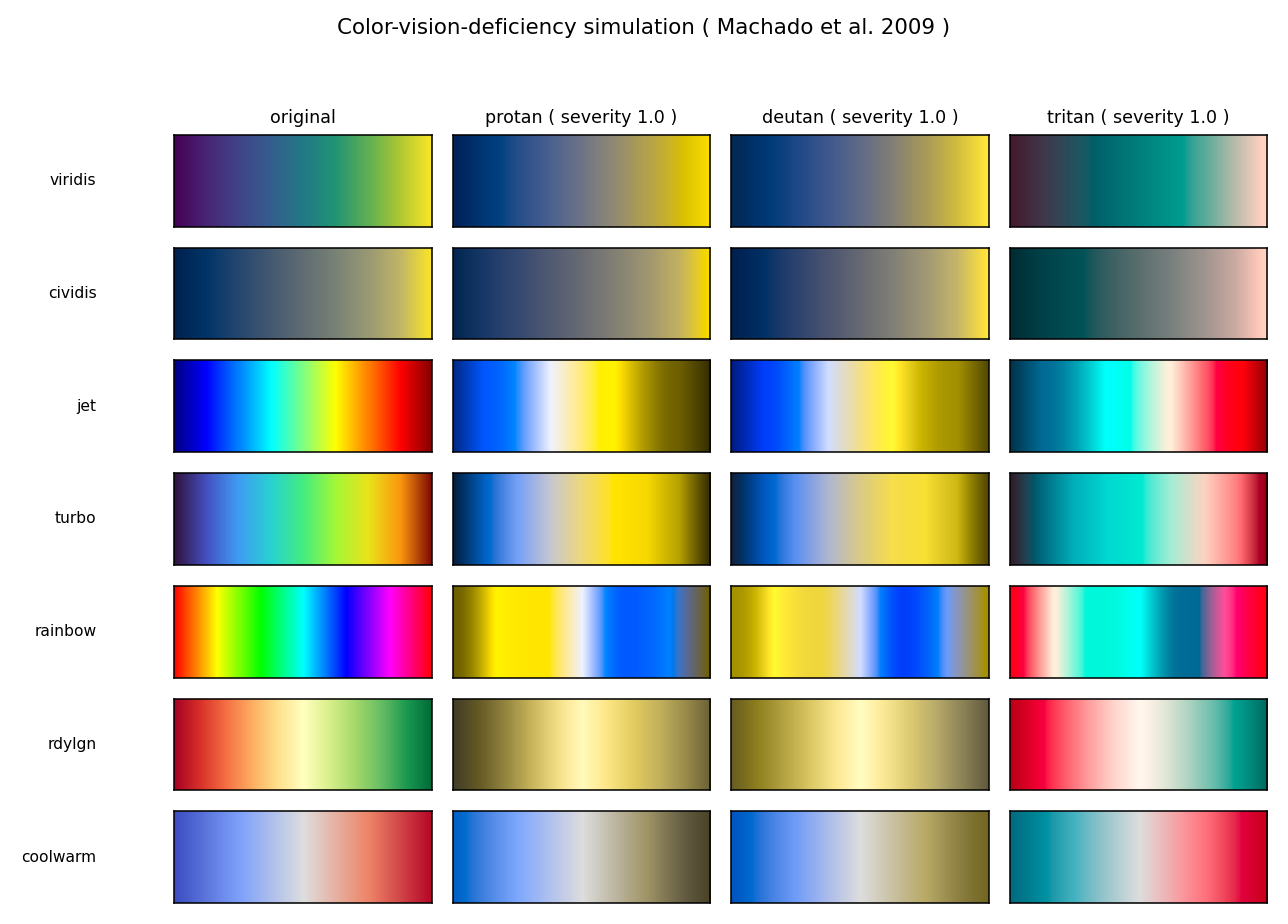
表 3:相距 ≥32 级的最小 ΔE00(farMin,可区分性下界)
| 预设 | 原始 | protan | deutan | tritan |
|---|---|---|---|---|
| viridis | 8.242 | 6.743 | 5.264 | 7.265 |
| plasma | 7.373 | 3.641 | 6.828 | 7.728 |
| inferno | 8.175 | 4.507 | 6.976 | 7.898 |
| magma | 8.147 | 5.031 | 7.003 | 7.828 |
| cividis | 5.719 | 5.312 | 5.061 | 4.550 |
| jet | 13.147 | 5.001 | 4.579 | 5.381 |
| hot | 4.215 | 2.787 | 3.914 | 1.207 |
| cool | 4.767 | 0.000 | 0.333 | 4.233 |
| spring | 4.404 | 3.133 | 4.844 | 2.513 |
| summer | 5.666 | 3.892 | 4.555 | 4.683 |
| autumn | 1.601 | 1.591 | 0.783 | 2.530 |
| winter | 2.423 | 1.473 | 1.857 | 1.683 |
| gray | 6.748 | 6.748 | 6.748 | 6.748 |
| bone | 7.648 | 7.566 | 7.373 | 5.012 |
| copper | 6.731 | 6.496 | 6.620 | 5.416 |
| rainbow | 6.529 | 0.297 | 0.130 | 1.198 |
| hsv | 6.529 | 0.297 | 0.130 | 1.198 |
| turbo | 12.879 | 1.524 | 1.795 | 4.376 |
| coolwarm | 10.250 | 10.008 | 9.961 | 10.301 |
| rdylbu | 12.487 | 9.632 | 8.866 | 13.237 |
| rdylgn | 8.292 | 1.332 | 0.182 | 10.617 |
| spectral | 6.636 | 1.767 | 0.368 | 6.231 |
原始视觉下 farMin 最低的是 autumn(1.601):红-黄色带的总色程只有 62.44 ΔE00(表 2 的 path),相距 1/8 量程的两点本就只隔约 1.6 JND,这是色域选择而非缺陷。色觉模拟后的塌缩才是重点,deutan 列的最坏情形(脚本逐条打印):
| 预设 | deutan farMin | 同色的两个位置 |
|---|---|---|
| rainbow / hsv | 0.130 | t = 0.620 与 t = 0.745(蓝-青段与蓝-品红段) |
| rdylgn | 0.182 | t = 0.439 与 t = 0.565(中心黄两侧的红臂与绿臂) |
| cool | 0.333 | t = 0.616 与 t = 0.741 |
| spectral | 0.368 | t = 0.451 与 t = 0.576 |
| autumn | 0.783 | t = 0.024 与 t = 0.149 |
| turbo | 1.795 | t = 0.643 与 t = 0.769 |
rdylgn 与 spectral 的失效模式最具误导性:它们在正常色觉下是 A 级均匀色带,但红臂与绿臂在 deutan/protan 下塌缩成同一片橄榄色(rdylgn 见上图第 6 行;spectral 未入图,机理相同),中心两侧的符号信息对红绿色盲完全丢失。cool 在 protan 下 farMin = 0.000:相距 ≥ 32 级的两个色级在模拟并量化到 8-bit 后严格同色,色带在 protan 视角下产生完全碰撞------青→品红的路径本靠红-绿对立轴承载区分度,失去该轴后模拟色带折返,注入性不再成立。相对地,coolwarm(蓝-白-红)与 rdylbu(红-黄-蓝)在三种色觉下 farMin 均 ≥ 8.87,因为蓝-红对立轴在 protan/deutan 下保持分离;cividis 作为专为色觉缺陷优化的预设,三种色觉下 farMin 稳定在 4.55--5.31,没有短板。
4.6 灰度打印安全性
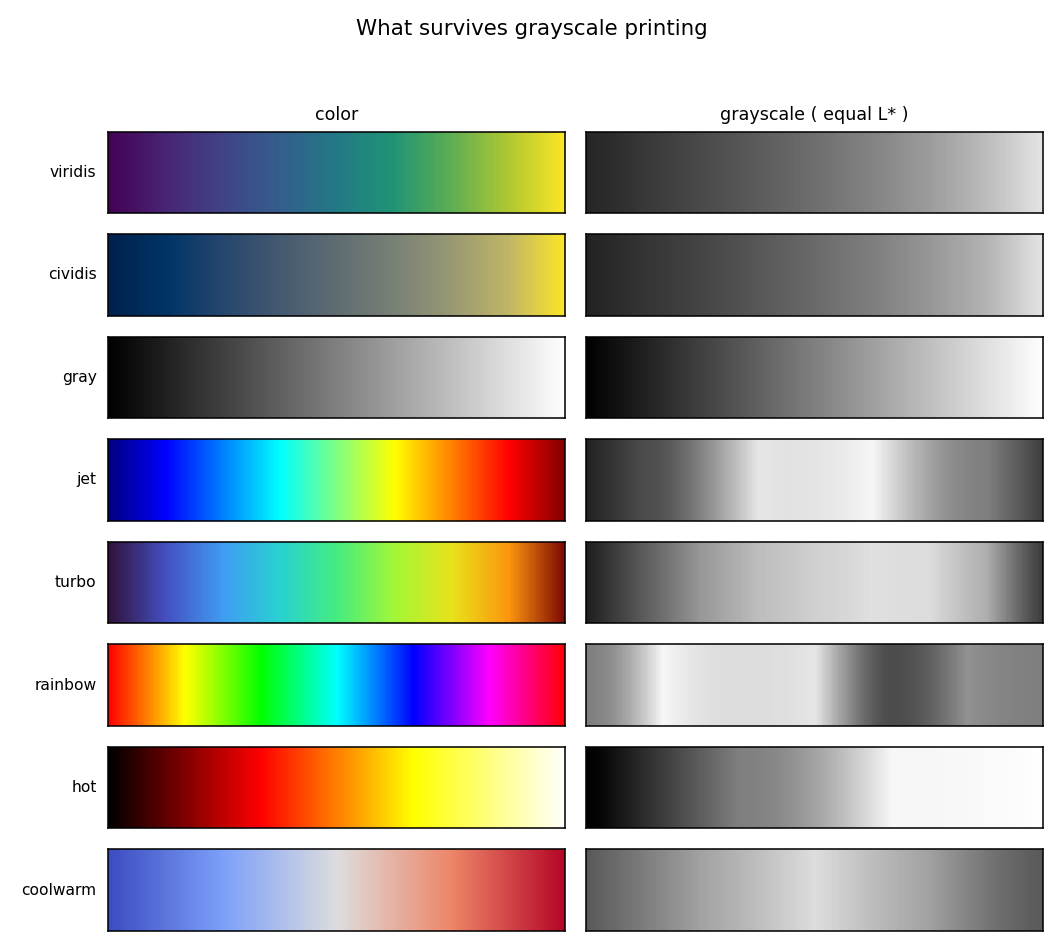
表 4:灰度剖面(L* 即灰阶)
| 预设 | min |ΔL*| | reg | 两端 ΔL* | 灰度单调 |
|---|---|---|---|---|
| viridis | 0.0000 | 0.34 | 75.53 | 是 |
| plasma | 0.0694 | 0.00 | 78.42 | 是 |
| inferno | 0.0591 | 0.00 | 96.83 | 是 |
| magma | 0.0289 | 0.00 | 96.77 | 是 |
| cividis | 0.0000 | 0.00 | 77.14 | 是 |
| jet | 0.0023 | 71.76 | 13.50 | 否 |
| hot | 0.0027 | 0.00 | 99.93 | 是 |
| cool | 0.0008 | 6.31 | 30.94 | 否 |
| spring | 0.0008 | 0.79 | 36.56 | 是 |
| summer | 0.0000 | 0.00 | 49.96 | 是 |
| autumn | 0.0000 | 0.00 | 43.64 | 是 |
| winter | 0.0024 | 1.10 | 55.88 | 是 |
| gray | 0.0000 | 0.00 | 99.65 | 是 |
| bone | 0.0000 | 0.00 | 99.65 | 是 |
| copper | 0.0000 | 0.00 | 83.44 | 是 |
| rainbow | 0.0011 | 75.03 | 0.01 | 不适用 |
| hsv | 0.0011 | 75.03 | 0.01 | 不适用 |
| turbo | 0.0232 | 65.31 | 13.88 | 否 |
| coolwarm | 0.0723 | 0.40 | 0.36 | 是(两臂) |
| rdylbu | 0.0025 | 0.29 | 5.61 | 是(两臂) |
| rdylgn | 0.0980 | 0.29 | 4.62 | 是(两臂) |
| spectral | 0.0869 | 0.29 | 5.93 | 是(两臂) |
灰度化保留的信息只有 L ∗ ( t ) L^*(t) L∗(t)。顺序预设中 16 种里有 13 种灰度单调,可直接用于黑白打印;jet、turbo、cool 三种灰度非单调,打印后黄段亮带与两端暗区会制造伪等值线(jet/turbo 见上图第 4、5 行;cool 未入图)。发散预设的两臂各自单调,但符号信息能否存活取决于两端 ΔL*:coolwarm 两端只差 0.36 L*,灰度图上正负臂完全同灰,符号只能靠图例文字补救;rdylbu/rdylgn/spectral 两端差 4.6--5.9 L*,灰度下仍可辨方向。循环预设在灰度下退化为来回振荡的灰阶(两端 ΔL* = 0.01),周期信息全部丢失------循环数据本来就不该用亮度承载。
4.7 与 matplotlib 参考表的对照
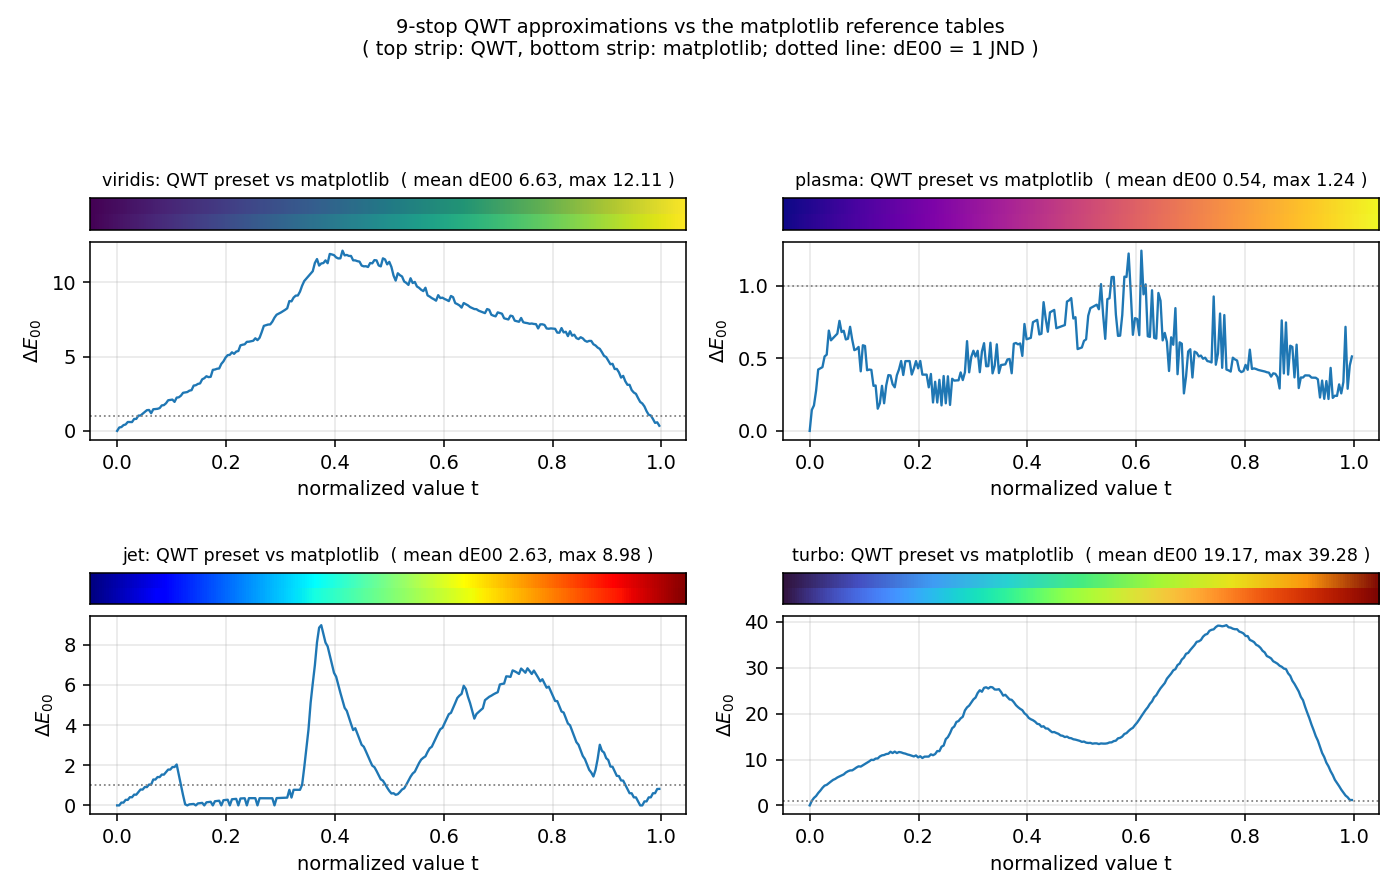
表 5:QWT LUT vs matplotlib 256 级表(同网格 pos = i/256)
| 预设 | 均值 ΔE00 | 最大 ΔE00 | 色标均值 | 色标最大 |
|---|---|---|---|---|
| viridis | 6.630 | 12.115 | 5.875 | 11.362 |
| plasma | 0.537 | 1.242 | 0.383 | 0.747 |
| inferno | 13.520 | 28.305 | 11.879 | 28.305 |
| magma | 9.688 | 17.270 | 8.557 | 17.239 |
| cividis | 7.447 | 12.078 | 6.762 | 11.978 |
| jet | 2.634 | 8.978 | 2.613 | 8.978 |
| hot | 5.146 | 16.270 | 6.118 | 15.916 |
| cool | 0.106 | 0.388 | 0.000 | 0.000 |
| spring | 0.228 | 0.644 | 0.000 | 0.000 |
| summer | 0.118 | 0.392 | 0.000 | 0.000 |
| autumn | 0.162 | 0.358 | 0.000 | 0.000 |
| winter | 0.243 | 0.823 | 0.000 | 0.000 |
| gray | 0.133 | 0.378 | 0.000 | 0.000 |
| bone | 4.932 | 8.751 | 3.457 | 7.178 |
| copper | 7.918 | 12.509 | 0.000 | 0.000 |
| rainbow | 48.443 | 90.742 | 45.512 | 89.898 |
| hsv | 1.630 | 4.393 | 1.683 | 3.097 |
| turbo | 19.170 | 39.277 | 16.892 | 39.176 |
| coolwarm | 4.537 | 8.239 | 1.981 | 4.724 |
| rdylbu | 0.403 | 1.471 | 0.169 | 0.460 |
| rdylgn | 0.292 | 0.749 | 0.147 | 0.369 |
| spectral | 0.402 | 1.322 | 0.146 | 0.395 |
"同名"不等于"同色"。溯源探针(脚本 7 节,对每个色标在 matplotlib 曲线上做 4096 点最近匹配)给出三类情形。第一类,色标精确落在参考曲线上:plasma 全部 9 个色标 dE = 0.000 且最近位置 ≈ 标称位置,cool/spring/summer/autumn/winter/gray 的首末色标精确、中间无或仅线性段,整带偏差 ≤ 0.83(copper 首末色标同样精确,但 mpl 版是非线性 ramp,整带均值偏差达 7.92,归入 5.2 节第 8 条)。第二类,色标颜色取自参考曲线但位置被压缩 :inferno 的 9 个色标在 mpl 曲线上最近位置为 t = 0, 0.0977, 0.1993, 0.2969, 0.3985, 0.5001, 0.5978, 0.6994, 0.9963(每个 dE = 0.000),即 mpl 曲线 t∈0,0.7 的颜色被摆到了位置 0,0.875 上,末段再从 t=0.7 直跳 t=1.0------整带因此均值偏差 13.52、最大 28.31;turbo 近似同型(色标到曲线的最近距离 0.70--2.27 ΔE00,最近位置 0, 0.086, 0.203, 0.289, 0.391, 0.500, 0.598, 0.711, 0.996)。第三类,色标本身偏离参考曲线(以下 dE 均为到 mpl 曲线的最近距离,同位置差异另见表 5 的"色标最大"列):viridis 前三个色标在曲线上、其后逐渐漂移(t=0.5 的色标最近匹配在 0.422,dE 2.62;t=0.75 的色标 dE 6.52),cividis 全带偏离 0.77--5.82,magma 偏离 ≤ 2.31 且位置压缩。rainbow 则是另一张地图:QWT 的 rainbow 是首尾同红的闭合色相环(OpenCV 式),matplotlib 的 rainbow 是紫起红止的非闭合 ramp,均值偏差 48.44 属于定义差异而非近似误差。
已知问题 --- 部分预设色标与 matplotlib 参考不一致
源码注释称色标"sourced from matplotlib colormaps",但实测
inferno/turbo存在 t∈0,0.7→位置 0,0.875 的系统性压缩,viridis/magma/cividis的中间色标与 matplotlib 同位置颜色最大偏差 11.4--17.2 ΔE00(若取到参考曲线的最近距离则 ≤ 6.6)。本文评测的是 QWT 实际出货的色标数据;若未来版本修正色标,inferno/magma的 CV(0.587/0.582)预计回落到 mpl 自身水平(0.332/0.348),分级相应上调。跨工具对比图时请记住:同名预设在两个库里的像素并不相同。
5. 讨论
5.1 场景化选择指南
下表每一行的推荐都直接引用前文的实测数字,而非印象。
表 6:数据类型 × 观察者 × 输出 → 推荐预设
| 场景 | 推荐 | 定量依据 |
|---|---|---|
| 顺序数据,正常色觉,屏幕 | viridis(或 plasma) |
A 级;原始 farMin 8.24;CV 0.414 |
| 顺序数据,红绿色盲读者,屏幕 | cividis |
deutan farMin 5.06、protan 5.31、tritan 4.55,三种色觉无短板;A 级 |
| 顺序数据,暗色背景 | inferno / magma |
L*₀ = 0.08,低值融入背景;注意 CV 0.58 的步长不均 |
| 顺序数据,灰度/黑白打印 | gray(或 viridis/cividis) |
灰度单调且两端 ΔL* 75.5--99.7;jet/turbo/cool 灰度非单调,禁用 |
| 发散数据(含符号),正常色觉,屏幕 | coolwarm |
A 级;两臂单调 reg 0.40;三种色觉 farMin ≥ 9.96 |
| 发散数据,红绿色盲读者 | coolwarm 或 rdylbu |
deutan farMin 9.96 / 8.87;rdylgn/spectral 在 deutan 下 0.18/0.37,禁用 |
| 发散数据,灰度打印 | rdylbu(或 rdylgn/spectral) |
两端 ΔL* 5.61/4.62/5.93,符号可辨;coolwarm 两端 ΔL* 0.36,符号丢失 |
| 周期数据(相位、角度),屏幕 | rainbow / hsv |
唯一首尾同色的循环预设(首末 ΔE00 = 0);接受 deutan farMin 0.13 的代价,或改用等值线/箭头编码 |
| 兼容旧 MATLAB 代码 | jet |
仅作兼容;新图避免:reg 71.76、灰度非单调、deutan farMin 4.58 |
| 必须彩虹观感(兼容场景) | turbo 或 jet,均 C 级 |
二者指标互有胜负(CV 0.400 vs 0.401):turbo 亮度回退略小(65.31 vs 71.76),jet 在色觉缺陷下可区分性更高(deutan 4.58 vs 1.80);灰度打印均禁用 |
两条横切建议。其一,颜色条与数据图必须共用同一 colormap 实例的语义(示例中为光谱图与 QwtScaleWidget 各 create() 一次),否则颜色条的评测结论与图面不一致。其二,当读者群体未知时,顺序数据选 cividis 的期望损失最小:它在正常色觉下是 A 级(CV 0.386),在三种色觉与灰度下都没有塌缩点,代价只是色相变化比 viridis 含蓄。
5.2 失效模式诚实清单
评测方法本身的局限与本次实验的负面结果列在这里,避免把数字读成绝对真理。
- ΔE00 对空间频率与面积不敏感。相邻步 ΔE00 评测的是颜色条上的色块对,而真实图面上的感知还受区域大小、边界对比与同时对比影响;同一色带在细等值线与大面积填充下的可读性不同,本评测不覆盖。
- CVD 矩阵是线性近似且只取严重度 1.0。Machado 模型在二色觉端是 3×3 线性变换,忽略了瞳孔、晶状体黄斑色素密度等个体差异;真实人群中异常三色觉(severity 0.2--0.8)比完全二色觉更常见,其辨别力介于本文"原始"与"severity 1.0"两列之间,本文只给出包络的两端。
- 256 级网格引入量化伪差 。多个预设的相邻步 ΔE00 最小值为 0.000(重复条目,多位于色带中段或色标间距小的区段,仅 bone 在暗端,见 4.4 节),说明这些区段的 8-bit 网格已粗于色带步长;若改用
colorTable(1024)或连续路径,相应统计会变化。farMin 的 gap=32 也是约定值,换 gap 会换数字(方向不变)。 - 分级阈值是约定而非物理 。CV 0.45/0.75 与 reg 2/8 的边界使
spring、spectral(CV 0.449)与 A/B 边界几乎重合;cool的 B 级来自 reg 6.31 与阈值 8 的距离,若把阈值定在 5 则降为 C。表中原始数字比字母更可靠。 - 灰度打印只由 L 近似 *。真实印刷是减色法(CMYK、纸张白度、网点增益),本文的"灰度"是屏幕 L*,对喷墨/激光打印是上界估计;
min |ΔL*| = 0的预设在纸上还会叠加网点量化。 - 评测与数据分布解耦 。所有指标假设数据在 vMin, vMax 上均匀占用色带;真实数据偏斜或含离群值时,实际生效的色带区段可能只是 LUT 的一小截(例如
jet的亮带恰好覆盖 90% 数据时伪边界反而不可见),vMin/vMax 的选取往往比色带选择影响更大。 - 预设数据与参考实现的偏差被如实计入 。QWT 的
viridis不是 matplotlib 的viridis(均值差 6.63),因此文献中"viridis 感知均匀"的结论不能无条件搬到 QWT 出货色标上;本文的 A/B/C 分级只描述 QWT 实际数据。 - 负面结果 :
autumn的原始 farMin 仅 1.601(色程太短),cool在 protan 下 farMin = 0.000,copper/bone与 mpl 同名表偏差 7.9/4.9(二者在 mpl 中是非线性 ramp,2/4 色标线性近似必然失真)------这些预设的"简单直观"是以信息容量为代价的。
6. 代码实践
6.1 创建与取色
cpp
#include <qwt_colormap_preset.h>

// 按名字创建(大小写不敏感;查无此名时静默回退 viridis,务必拼对)
std::unique_ptr< QwtLinearColorMap > cmap = QwtColorMapPreset::create("cividis");

// v7.3.1+ 的统一签名:rgb(vMin, vMax, value)
const QRgb c = cmap->rgb(0.0, 100.0, 42.0);

// 查询与互转
const QStringList names = QwtColorMapPreset::availablePresets();      // 22 个名字
const auto stops = QwtColorMapPreset::colorStops(QwtColorMapPreset::Jet);
QwtColorMapPreset::Preset p = QwtColorMapPreset::presetFromName("TURBO");
6.2 光谱图 + 颜色条
颜色条与图面各持有一个 colormap 实例(setColorMap() 转移所有权),因此要 create() 两次,不能共享指针:
cpp
#include <qwt_plot_spectrogram.h>
#include <qwt_scale_widget.h>

QwtPlotSpectrogram* spec = new QwtPlotSpectrogram();
spec->setColorMap(QwtColorMapPreset::create("coolwarm").release());
spec->attach(plot);

QwtScaleWidget* axis = plot->axisWidget(QwtAxis::YRight);
axis->setColorBarEnabled(true);
axis->setColorMap(interval, QwtColorMapPreset::create("coolwarm").release());
警告 --- 所有权与 NaN
setColorMap()接管指针所有权,同一个QwtColorMap*设置给两处会 double free;连续路径对 NaN/Inf 返回透明黑(rgb()返回 0),索引路径映射到索引 0,两条路径的缺失数据语义不同,混用时注意图例解释。
6.3 面向色盲与打印的自检
把第 4 节的度量变成两行代码级别的自检习惯:导出灰度版本(或临时把 colormap 换成 gray)检查亮度单调性;对红绿对立的发散数据(rdylgn/spectral)在交付前用 deutan 模拟过一遍------本文表 3 的数字说明,正常色觉下的 A 级色带在 deutan 下可能只有 0.18 的可区分性。3D 侧无需重复这套工作:Qwt3DTheme::setDataColorPreset("plasma") 内部走同一个 QwtColorMapPreset 工厂,2D 的评测结论直接适用。
7. 小结
colormap 评测可以完全定量化:亮度单调性、步长 CV、色觉模拟下的 farMin 三个数足以推翻或支持任何一条"推荐"。QWT 的 22 个预设里,感知均匀族与发散族在正常色觉下表现良好(11 个 A 级),真正的风险集中在三处:jet/turbo 的亮度崩塌(reg 65--72 L*)使它们不适合任何需要灰度或低对比阅读的场合;红绿对立的发散色带(rdylgn/spectral)与闭合色相环(rainbow/hsv)在 deutan 下塌缩到 0.13--0.37 ΔE00,符号与周期信息对约 8% 的男性读者不存在;coolwarm 的符号信息只活在色相里,灰度打印即丢失。预设数据本身也有待修正的工程债:inferno/turbo 的色标位置压缩与 viridis/cividis 的曲线偏离,使"与 matplotlib 同名"目前只意味着相近而非相同。本评测的边界同样清楚:它评的是颜色条上的 256 个色块,不是真实图面上的感知;它给的是严重度 1.0 的包络端点,不是人群分布的期望。在这两个边界之内,表 6 可以直接用作选型依据。
8. 参考文献
- Sharma, G., Wu, W., Dalal, E. N. The CIEDE2000 color-difference formula: Implementation notes, supplementary test observations, and observations. Color Research & Application, 30(1):21-30, 2005.(含验证数据集,本文自测 22 组)
- Machado, G. M., Oliveira, M. M., Fernandes, L. A. A physiologically-based model for simulation of color vision deficiency. IEEE Transactions on Visualization and Computer Graphics, 15(6):1291-1298, 2009.(严重度 1.0 矩阵取自作者公开表)
- Moreland, K. Diverging color maps for scientific visualization. Advances in Visual Computing, 5th International Symposium, 2009.(发散色带设计准则:亮中性中心、两臂等感知权重)
- IEC 61966-2-1:1999. Multimedia systems and equipment --- Colour measurement and management --- Part 2-1: Colour management --- Default RGB colour space --- sRGB.
- CIE 15:2004. Colorimetry, 3rd edition.(CIELAB 定义与 D65 白点)
- QWT7 源码:
src/core/qwt_colormap_preset.h/.cpp(22 种预设色标)、src/core/qwt_colormap.h/.cpp(QwtColorMap基类、ColorStops插值、colorTable256)、src/plot/qwt_scale_widget.cpp(颜色条)、src/plot3d/qwt3d_colormap_color.h(3D 桥接)。 - 实验脚本:
docs/assets/algorithms/colormap_experiment.py(确定性,全部原始数字打印到 stdout)。 - QWT7 示例:
examples/2D/colormap(22 预设交互对比,支持--screenshot批量导出)。
源码托管于:
如果这个库对你的工作有帮助,点个 star 是最好的鼓励。