EGO 式数据工作流:仿真采集 → 公开数据集处理 → 重定向示范(六)
这是系列的第六篇 。前五篇里我们覆盖了采集方法全景(一)、遥操作实操(二)、仿真与真机对比(三)、HDF5 格式(四)与 UMI 式工作流(五)。这一篇轮到近几年最出圈的方向之一------EGO(第一人称/自我中心视角)数据:让人戴着相机"用自己的眼睛"演示操作,再把"人眼里的动作"翻译给机器人。
与第五篇最大的不同是:这次两条腿都落地实测 ------先在 Isaac Lab 里用 G1 人形机器人生成第一人称数据(Mimic 种子扩充 + 移动操作 SDG),再从 Hugging Face 上把真实世界的公开 EGO 数据集 EgoSuite-Open100K(49 TB 级)下载下来,跑通"MCAP 解析 → 骨架投影验证 → 伪动作构建"的完整处理链路。两边的数据形态、字段和坑,都有一手数字。
配套资源 :本系列的全部文章、配套脚本与图表源码已开源:github.com/huangqiulon... 。本篇新增脚本:
scripts/egosuite_download.sh(Bucket 下载助手)、egosuite_mcap_inspect.py/egosuite_mcap_extract.py/egosuite_demo_figures.py(MCAP 处理链)、isaac_sim_06_figures.py(配图)。
0. 一分钟速览
| 问题 | 答案 |
|---|---|
| EGO 数据是什么 | 头戴设备录制的"人眼看着手做事"第一人称数据;转成机器人动作要经过 视频 → 手部姿态估计 → 重定向 四级流水 |
| 仿真侧怎么生成 | Isaac Lab · G1 locomanipulation:Mimic 生成 20 条(4,790 帧) → SDG 生成 1 集 873 帧 (含 robot_pov_cam 第一人称 160×256) |
| 真机侧数据从哪来 | EgoSuite-Open100K (Lightwheel):HF Bucket 分发(实测 49.26 TB / 327,656 文件),演示下载 3 集共 61 MB |
| 单集数据长什么样 | 1 个 MCAP 文件、14 个频道:双目 H.264 + 双手 21 关节姿态 + 头/眼位姿 + 内参外参 + 事件级语义分段 + 会话元数据 |
| 怎么验证真伪 | 把世界系手部骨架投影回第一人称画面------逐指对齐(本篇最亮的验证图) |
| 怎么变成动作 | 伪动作构建:手腕 Δpose(6) + 捏合开度 grip(1),得到 (675, 7) 动作序列 |
| 两个最大的坑 | ① Bucket 下载需 socksio(PySocks 不够)+ hf-mirror 不支持 Bucket;② PyAV 对 raw-h264 的 demux 包 dts=None,不能流拷贝封装,需解码转码 |
1. EGO 是什么 → Isaac 里的对应物
1.1 真机 EGO 的完整链路
EGO 数据的采集门槛很低:戴个眼镜录就行(Project Aria、GoPro、头显都算)。但要把它变成机器人可训练的数据,录制只是起点,真正的功夫在离线后处理------**"视频 → 手部姿态估计 → 重定向"**四级流水:
| 环节 | 做什么 | 代表方案 |
|---|---|---|
| A. 设备轨迹(SLAM) | 恢复头戴设备的逐帧位姿,给"手的位置"提供固定参考系 | Aria 配套 MPS;GoPro 素材用 ORB-SLAM3 / VINS-Mono |
| B. 手部姿态估计 | 从画面重建双手 21 关节(手腕 6DoF + 手指) | 纯视觉:MediaPipe → MANO 拟合(HaMeR/WiLoR);动捕硬件:DexCap 的 EMF 手套 |
| C. 坐标变换 | T_world_hand = T_world_cam · T_cam_hand,把"相机系的手"挂回世界系 |
乘一次坐标链,注意时钟同步 |
| D. 重定向 | 人手映射到机器人:平行夹爪(手腕+捏合距离)或灵巧手(指尖 IK) | DexPilot / dex-retargeting 一脉 |
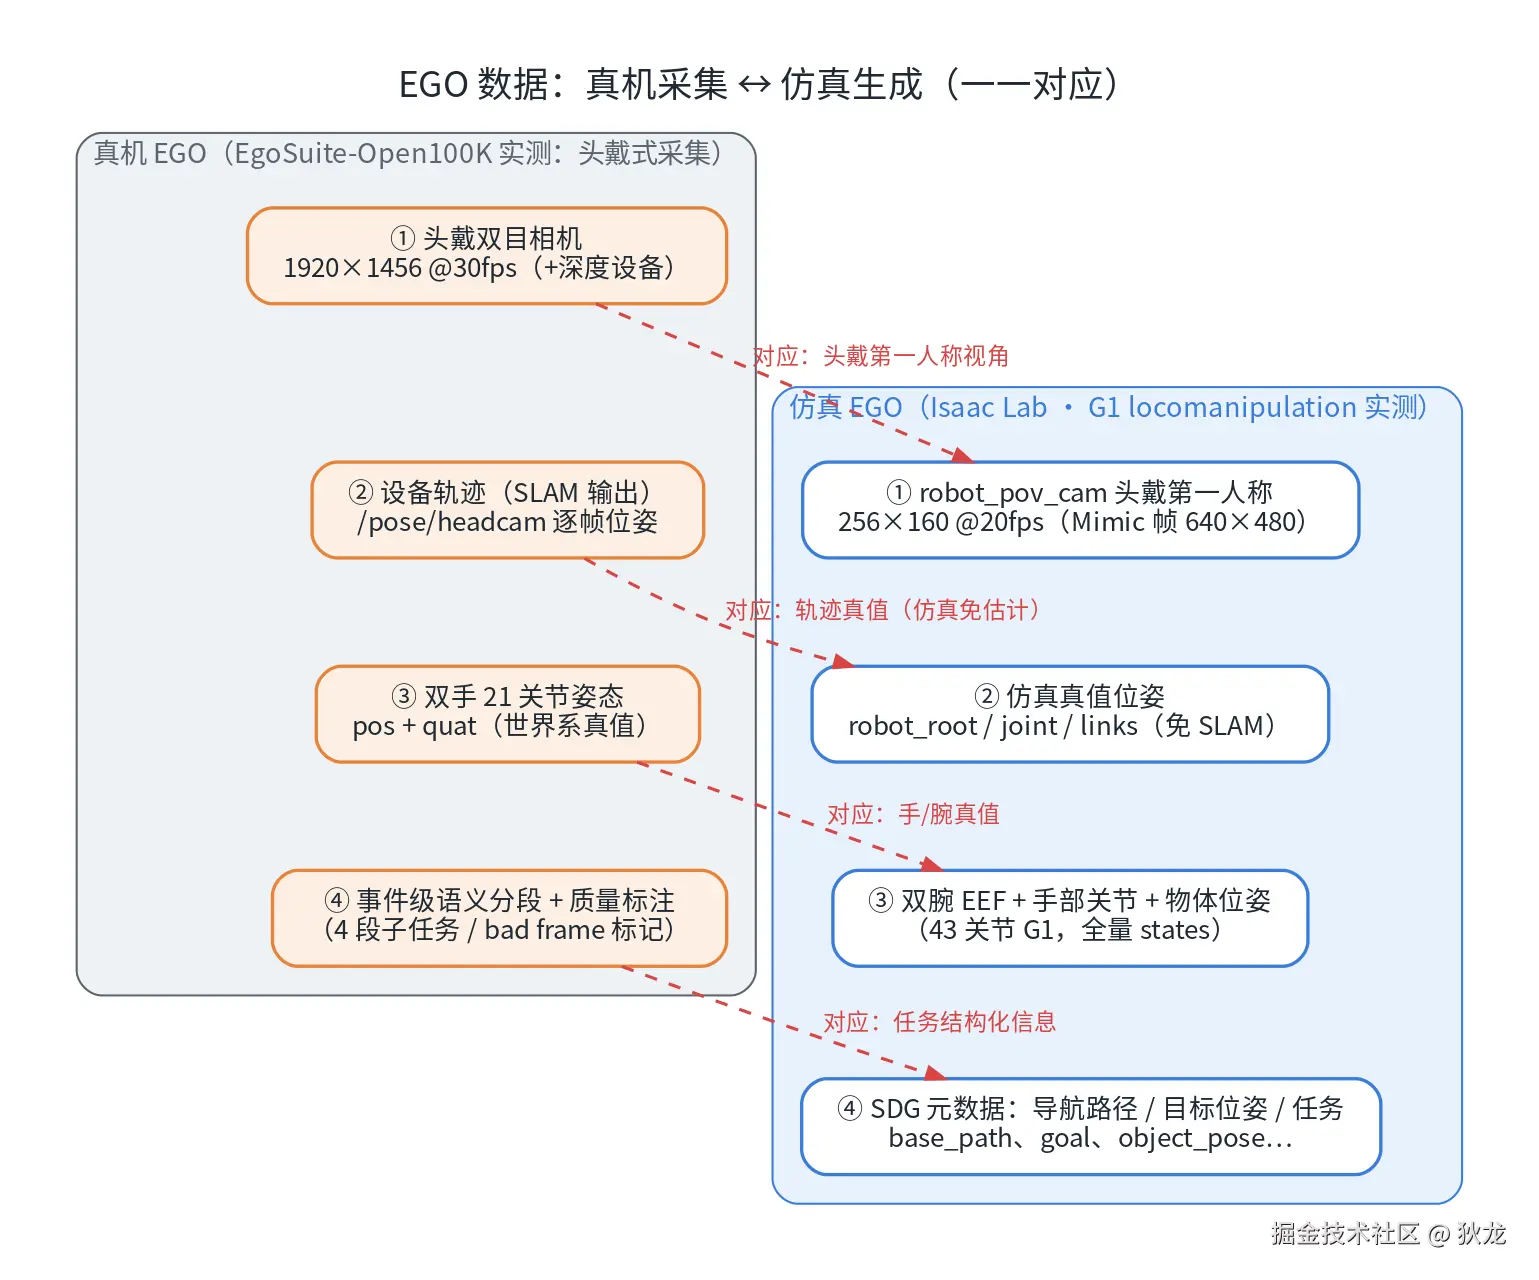
图 1:EGO 数据的真机采集与 Isaac 仿真生成------从相机、轨迹、手部姿态到任务信息,逐项一一对应。
1.2 为什么值得做:两个硬事实
- scaling 有证据 :EgoMimic 的实验结论是"2 小时机器人数据 + 1 小时人手数据 > 3 小时纯机器人数据"------人手数据的边际价值显著高于机器人数据(前提是动作语义与观测都对齐);
- 行业在押注 :EgoSuite-Open100K 这类十万小时级数据集开始公开;更妙的是,它的部分采集明确要求操作员约束手部动作近似机器人夹爪运动学 (元数据
paradigm: robot_gripper_mimic)------从源头就为"人→机器人"迁移做了准备。
2. 仿真侧:G1 第一人称数据生成(实测)
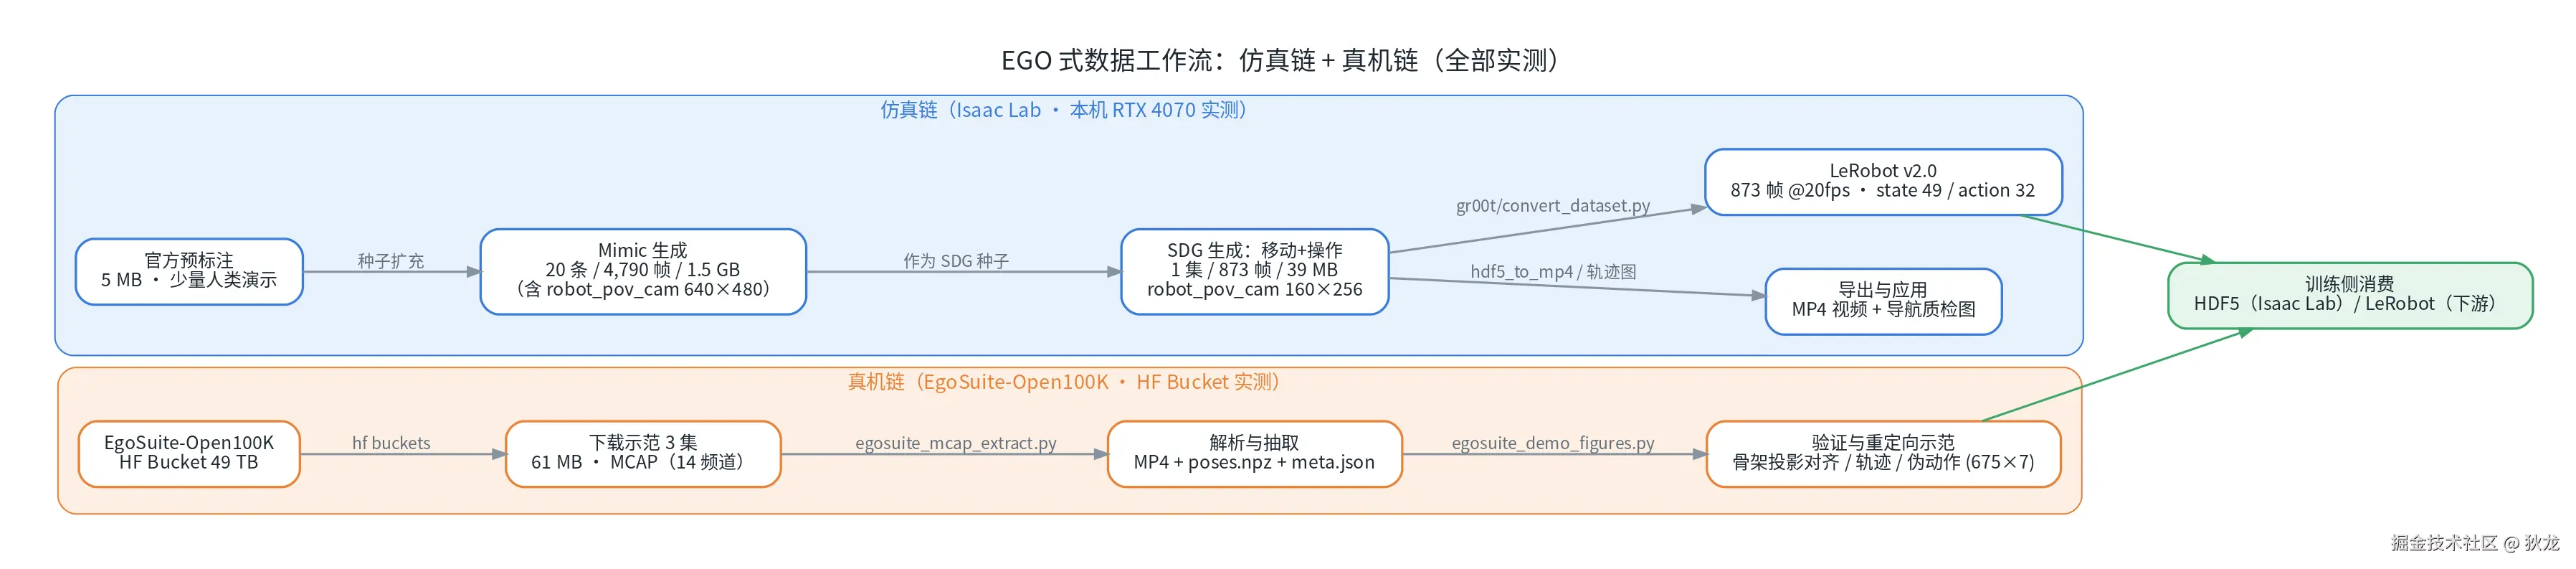
图 2:本篇的两条链路------上面是仿真链(Mimic → SDG → LeRobot),下面是真机链(Bucket → MCAP → 伪动作),最终都汇入训练侧。
2.1 从种子到操作段:Mimic 生成
官方预标注集只有 5 条人类演示(dataset_annotated_g1_locomanip.hdf5,5 MB),先用 Mimic 把它扩成小批量:
bash
./isaaclab.sh -p scripts/imitation_learning/isaaclab_mimic/generate_dataset.py \
  --device cuda --num_envs 8 --generation_num_trials 20 \
  --input_file ~/code/isaac/IsaacDataCollection/datasets/dataset_annotated_g1_locomanip.hdf5 \
  --output_file ~/code/isaac/IsaacDataCollection/datasets/generated_dataset_g1_locomanip.hdf5
实测结果 :产出 20 条演示(220~259 步/条,共 4,790 帧),文件 1.5 GB ------体积大头是相机图像:每条演示的 obs/robot_pov_cam 都是 (N, 480, 640, 3) 的头部第一人称画面 (Mimic 生成默认带相机)。⚠️ 本机 CUDA 下前两次尝试失败(_logs/ 有记录),调整参数后成功。
2.2 移动 + 操作:SDG 生成(本文主角)
上一批数据只有"操作段",没有"走过去"的过程。真正带移动操作的是 SDG 脚本:
bash
./isaaclab.sh -p scripts/imitation_learning/locomanipulation_sdg/generate_data.py \
  --device cuda --kit_args="--enable isaacsim.replicator.experimental.mobility_gen" \
  --task="Isaac-G1-SteeringWheel-Locomanipulation" \
  --dataset ~/code/isaac/IsaacDataCollection/datasets/generated_dataset_g1_locomanip.hdf5 \
  --num_runs 1 --lift_step 60 --navigate_step 130 \
  --output_file ~/code/isaac/IsaacDataCollection/datasets/generated_dataset_g1_locomanipulation_sdg.hdf5 \
  --sensor_camera_view --visualizer kit
实测结果 :1 集、873 帧(@20Hz ≈ 43.7 秒) 、39 MB;日志以 successful episodes count 1 收尾。观测含 14 个键,核心:
| obs 键 | 形状 | 说明 |
|---|---|---|
robot_pov_cam |
(873, 160, 256, 3) uint8 | 头部第一人称画面(SDG 默认 160×256;Mimic 那批是 480×640) |
robot_joint_pos |
(873, 43) | G1 全身 43 个自由度位置 |
left/right_eef_pos/quat |
(873, 3)/(873, 4) | 双腕末端位姿 |
object_pos/rot、robot_root_pos/rot |
--- | 物体与底盘状态 |
另外 locomanipulation_sdg_output_data/ 里还有 15 项 SDG 元数据(导航路径 base_path、目标位姿 base_goal_pose、双腕目标 *_hand_pose_target 等)------这些正是后面转 GR00T/LeRobot 时 state / action 的字段来源。
2.3 导出与应用
bash
# 第一人称视频(注意 --framerate 20:数据是 20Hz,别让它按 30 封装)
.venv/bin/python scripts/tools/hdf5_to_mp4.py --input_file <sdg.hdf5> \
  --output_dir ~/code/isaac/IsaacDataCollection/datasets/ego_videos \
  --input_keys robot_pov_cam --video_width 256 --video_height 160 --framerate 20

# 导航轨迹质检(走位是否合理)
python scripts/imitation_learning/locomanipulation_sdg/plot_navigation_trajectory.py \
  --input_file <sdg.hdf5> --output_dir ~/code/isaac/IsaacDataCollection/datasets/ego_plots
视频产物 demo_0_robot_pov_cam.mp4(873 帧 @20fps,1.7 MB);导航质检图如下------目标路径(红)、底盘实际轨迹(绿)、物体轨迹(蓝)三条线全程贴合,没有穿墙抄近路:
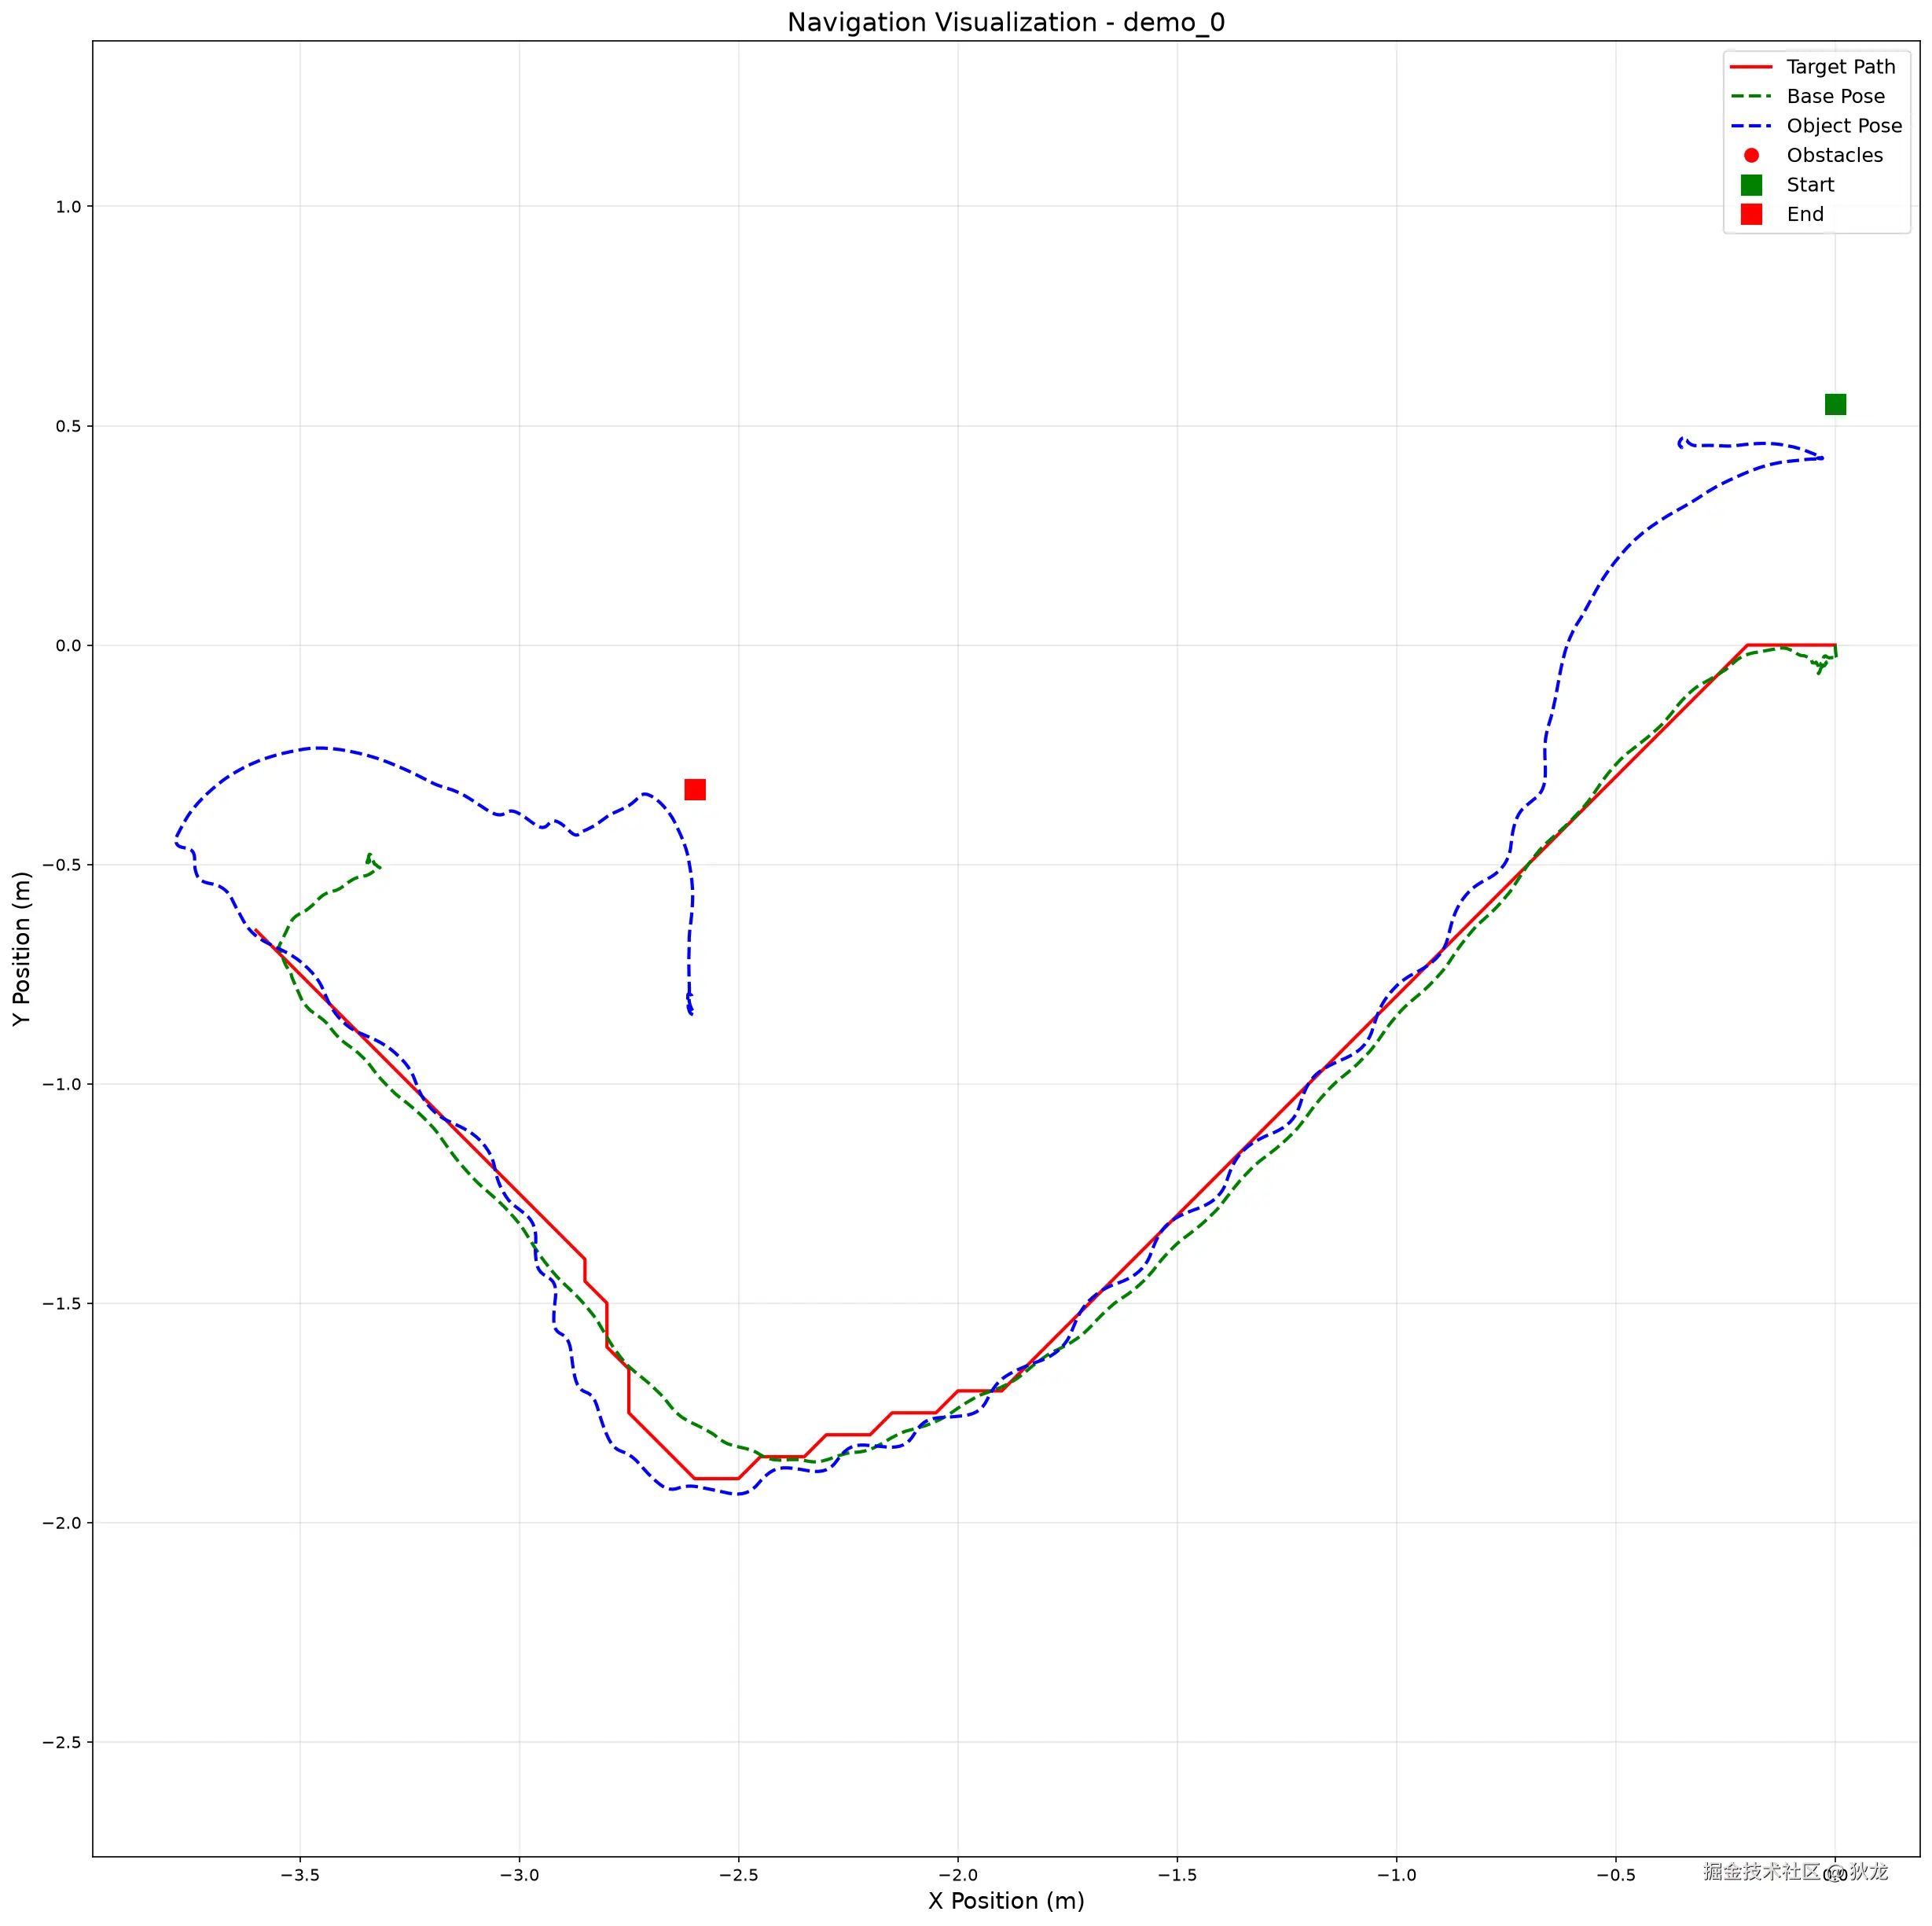
图 3:SDG 演示的导航质检------"先走位、再操作"的移动过程一目了然(图中含障碍物、起终点标记)。
最后把它变成训练就绪格式(详见第七篇):
bash
mkdir locomanip_sdg && ln -s ../generated_dataset_g1_locomanipulation_sdg.hdf5 locomanip_sdg/
python scripts/imitation_learning/locomanipulation_sdg/gr00t/convert_dataset.py \
  ./locomanip_sdg ~/code/isaac/IsaacDataCollection/datasets/lerobot_g1_locomanip
产物 :LeRobot v2.0 数据集(1 集 873 帧 @20fps,observation.state 49 维、action 32 维、ego_view 视频 160×256,附 modality.json 分段语义)。
3. 真机侧:EgoSuite-Open100K 实测
3.1 数据集与获取
EgoSuite-Open100K 由光轮智能(Lightwheel)发布:10 万小时规划的全标注第一人称人类数据 (首批公开 1 万小时),手部/全身姿态 + 事件级语义标注,双格式(LeRobot v3 / MCAP)。数据不在 git 仓库,而在 Hugging Face 的 Bucket 对象存储里(实测 49.26 TB / 327,656 文件);git 仓库只是数据卡与申请入口。
访问流程:HF 页面申请(人工审批)→ hf auth login → 用自带的下载助手操作:
bash
# 浏览目录 / 查看某任务全部集与大小 / 下载单集
bash scripts/egosuite_download.sh list
bash scripts/egosuite_download.sh task "Adjust Seal Sticker"
bash scripts/egosuite_download.sh get "EgoStandard/mcap/Adjust Seal Sticker/<uuid>.mcap" <目录>
本次下载 3 个小样本集(物流封签调整任务):
| 文件(UUID) | 大小 | 时长 | 视频帧数 |
|---|---|---|---|
0e589be9-...(主演示) |
32.1 MB | 22.5 s | 676 |
09071527-... |
19.2 MB | 12.6 s | 316 |
0af29495-... |
10.1 MB | 7.4 s | 223 |
3.2 单集结构:14 个频道的 MCAP
| 频道 | 说明 |
|---|---|
sensor/camera/head_left(video) / head_right(video) |
双目 H.264:1920×1456 @30fps(每帧一条消息) |
pose/left_hand / pose/right_hand |
双手 21 关节 pos+quat(世界系) |
pose/head / pose/headcam / pose/right_eye_cam |
头部与相机位姿(headcam ≡ 左目外参) |
sensor/camera/*/intrinsic / extrinsic |
相机内参 K(f=788.8)与 world→cam 外参 |
annotation/semantic_segments |
事件级语义分段(4 段子任务 + 结束时刻) |
annotation/bad_frame/pose/hand |
手部姿态质量标注(逐帧 is_bad) |
session/metadata |
设备/任务/场景/操作员信息 |
主演示集(22.5 s)的语义分段实测:
| 结束时刻 | 子任务(摘录) |
|---|---|
| 3.0 s | Tear off the red label from the cardboard box |
| 7.0 s | Fold the torn label and put it in the white basket |
| 13.0 s | Take the new label out of the basket and tear it open |
| 22.0 s | Stick the new label on the cardboard box and smooth it |
元数据里还藏着一个关键信息:操作员采集范式为 robot_gripper_mimic ------"以近似机器人夹爪运动学的方式刻意约束手部动作"。这也是为什么这份数据值得研究:它把 §1.1 里最难的环节 B/D 预先做了一半。
3.3 解析与抽取
bash
# 结构检查(频道/元数据/分段/质检一览)
python scripts/egosuite_mcap_inspect.py <file.mcap>

# 抽取:MP4 视频 + 姿态 npz + 元数据 json
python scripts/egosuite_mcap_extract.py --mcap <file.mcap> --out <out_dir>两个实测坑(都对症修好了):
- Bucket 下载依赖 :
hf buckets需要 huggingface_hub ≥1.6;走 socks 代理时 httpx 必须要socksio(PySocks 不够);hf-mirror 不支持 Bucket,得走官方站 + 本地代理; - 视频封装 :MCAP 里的 H.264 是裸流分片,PyAV 的 raw-h264 demux 包
dts全为 None,直接流拷贝会静默产出 0 包------必须"解码 + libx264 转码"再封装(几百帧秒级完成)。
4. 处理与验证
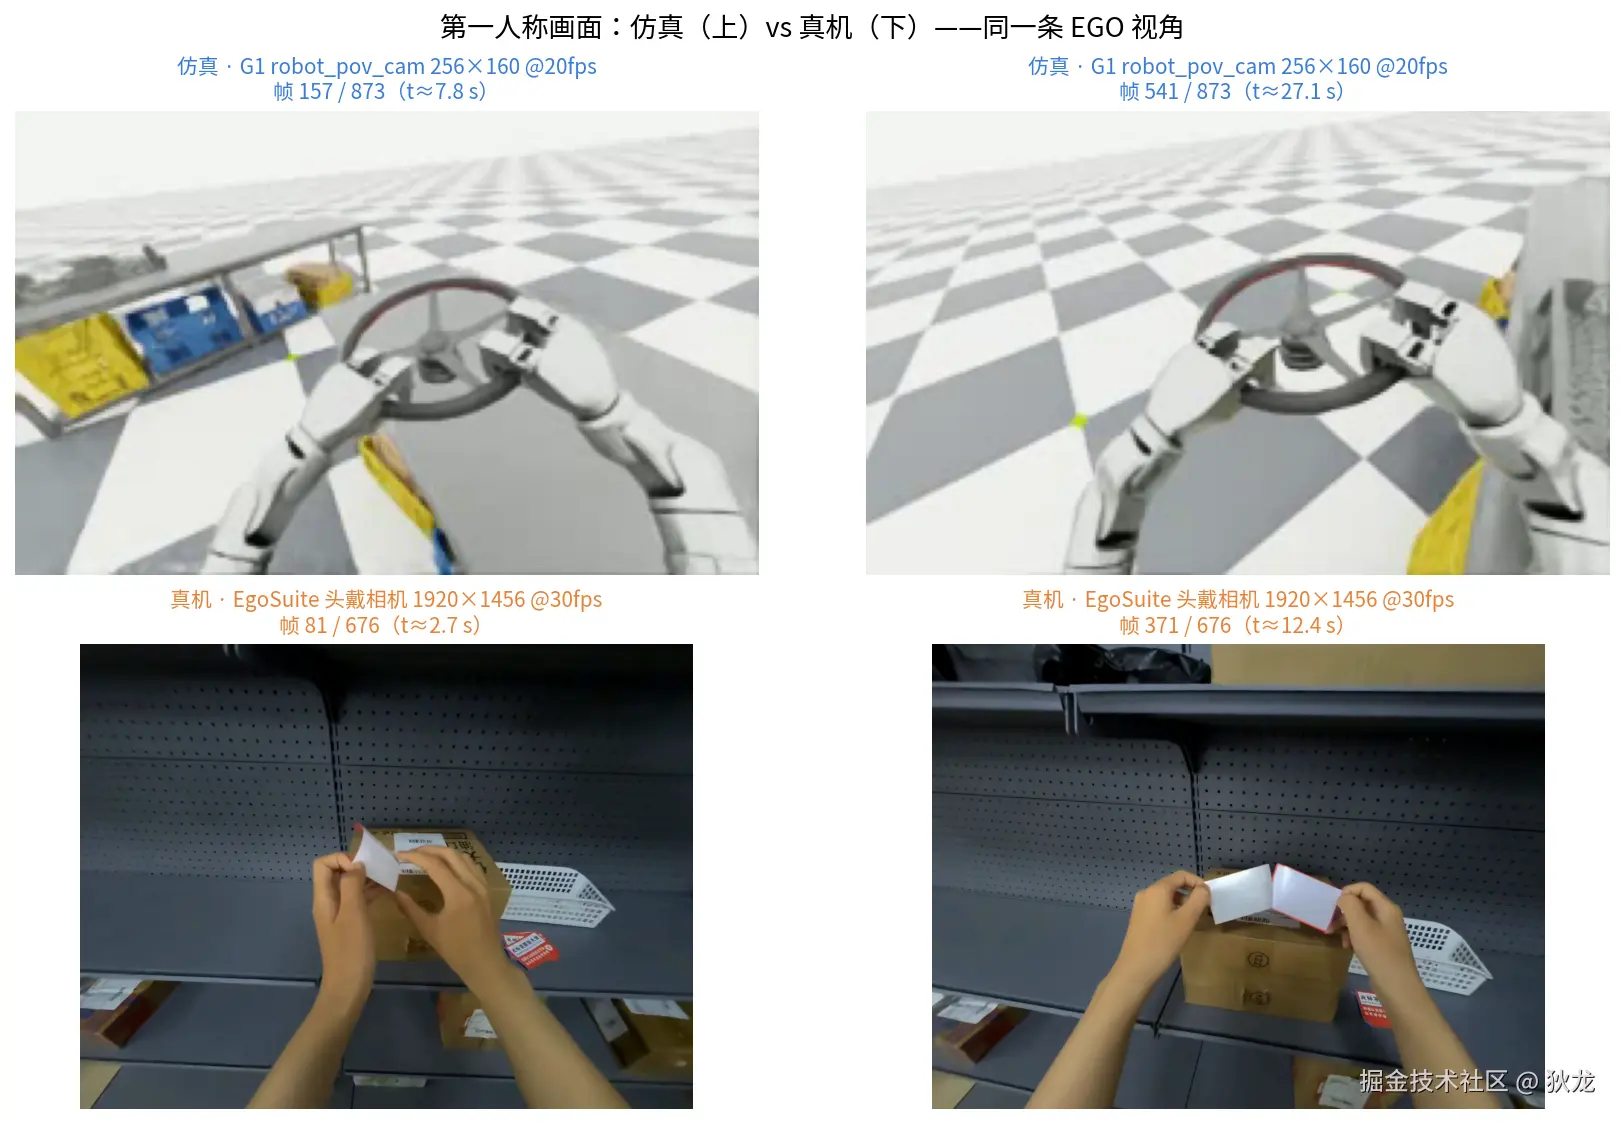
图 4:上排是仿真 G1 的 robot_pov_cam(第一人称操控方向盘),下排是 EgoSuite 真机头戴相机(调整封签)------"同一条 EGO 视角",前者的 V 字动作和后者的双手操作在观测维度上完全同类。
4.1 骨架投影验证(本篇最亮的一张图)
数据集给出的手部姿态是世界系 的,而视频是相机视角 的。用元数据里的内参与 headcam 位姿,把 21 个关键点投影回画面:
ini
X_cam = R_cw · X_world + t_cw     (R/t 来自 /pose/headcam,R_cw = R^T,t_cw = -R^T·t)
[u, v] ~ K · X_cam (K:fx=fy=788.8, cx=960, cy=728)如果数据自洽,骨架应该与画面中的手逐指对齐:
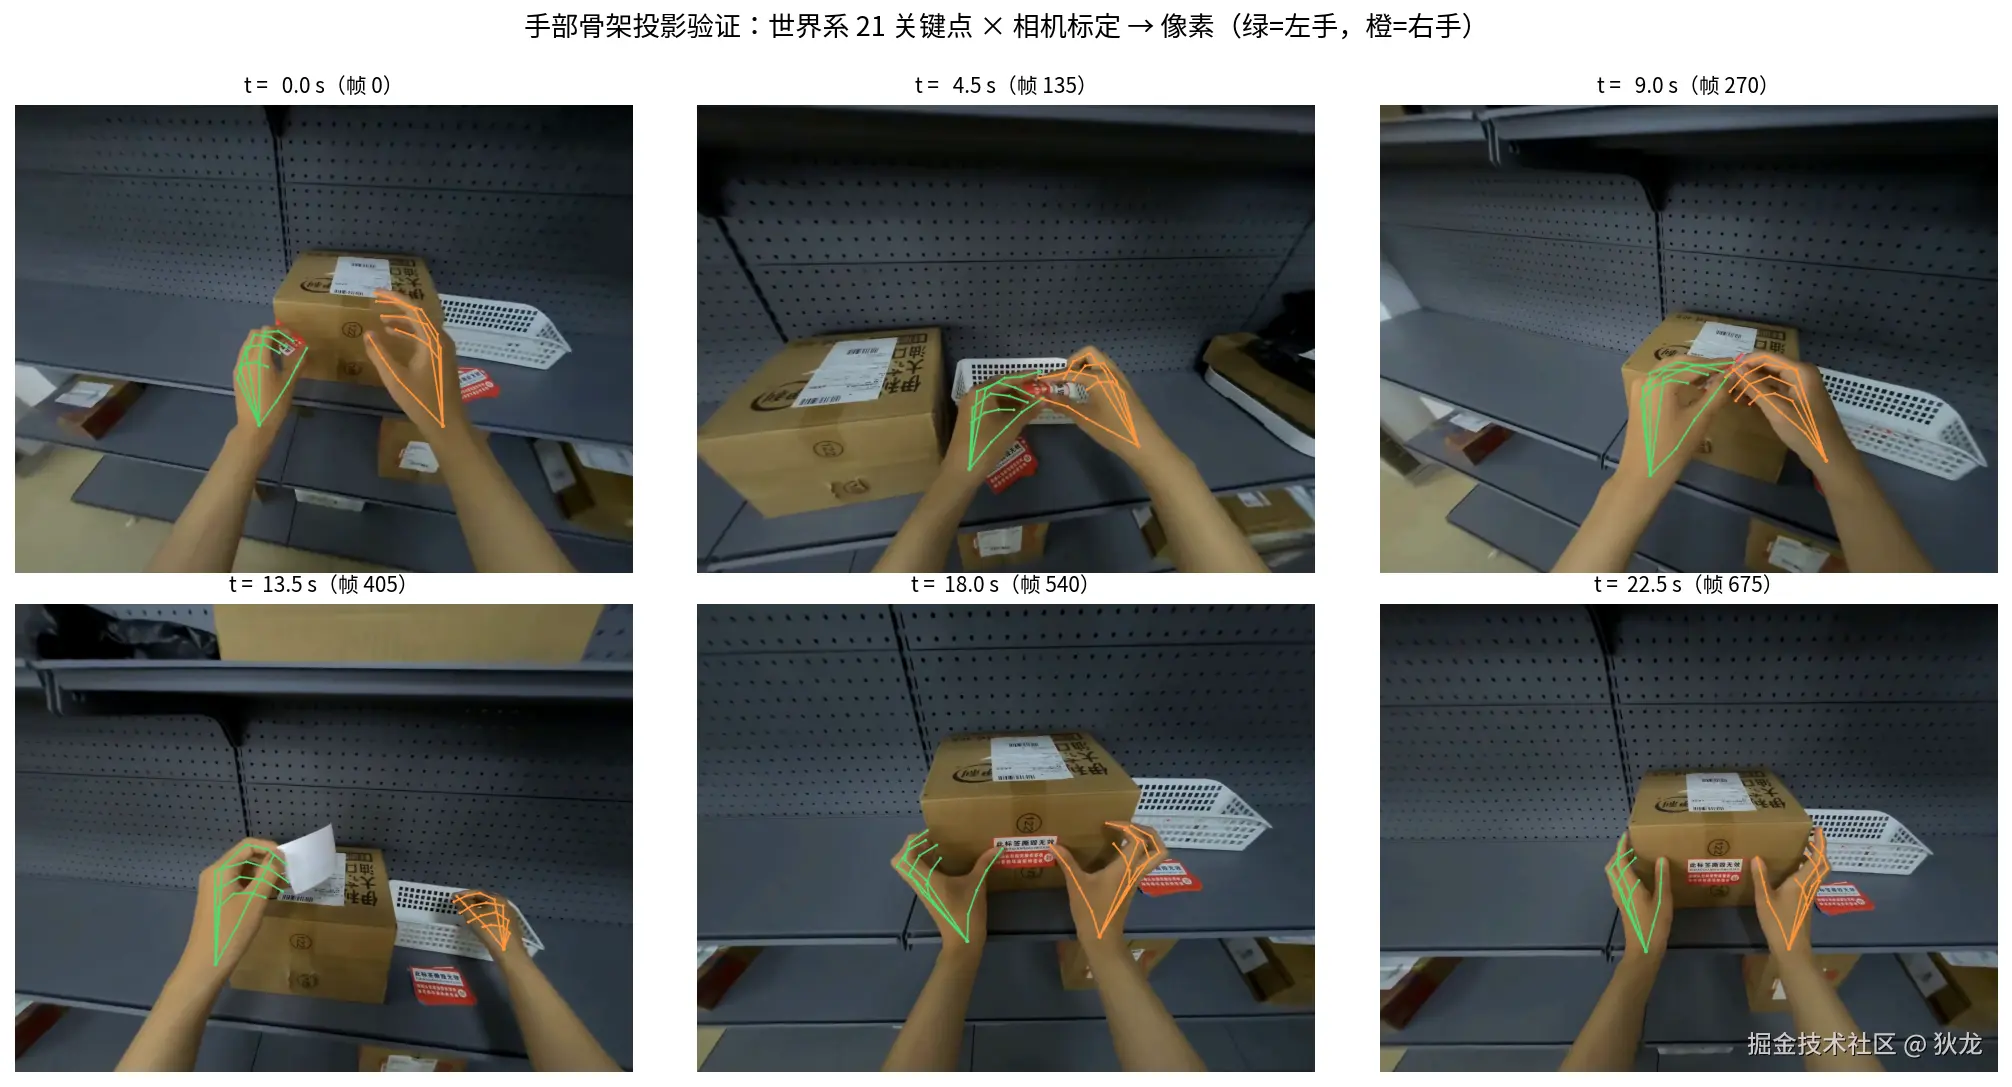
图 5:世界系 21 关节骨架投影到第一人称画面(绿=左手,橙=右手)------6 帧全程逐指对齐,从撕封签、折叠、取新签到贴签,手部姿态与画面完全同步。
4.2 轨迹与捏合开度
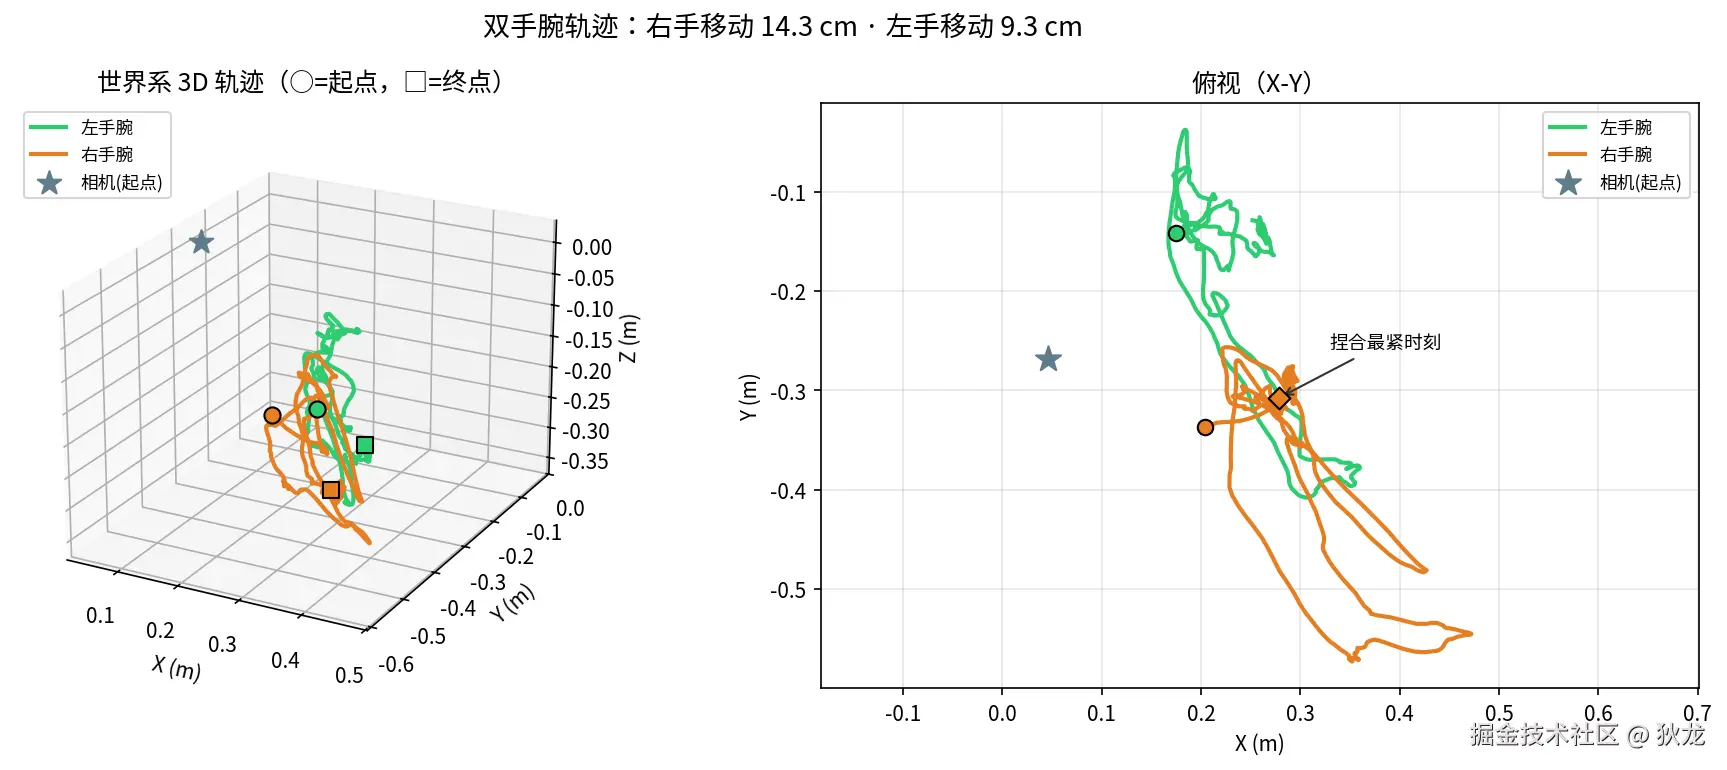
图 6:双手腕世界系轨迹(3D + 俯视)------右手主导操作(移动 14.3 cm),左手扶箱,捏合最紧时刻标在图上。
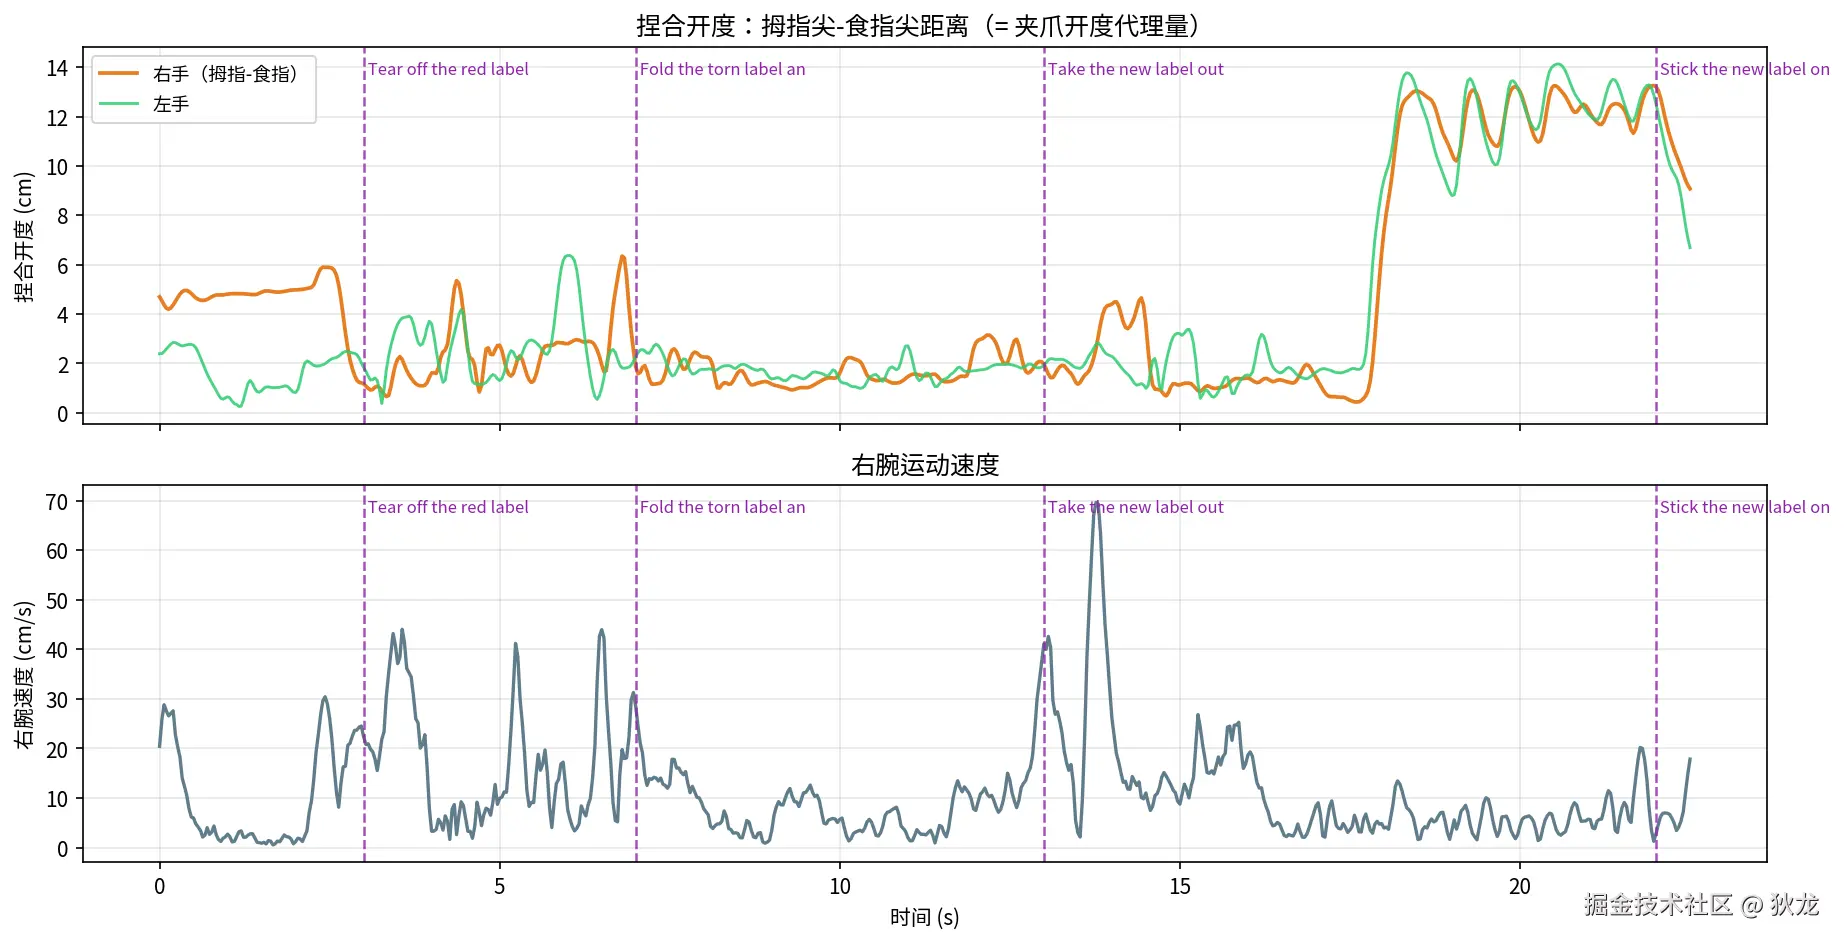
图 7:拇指-食指距离(=夹爪开度代理量)与腕速------紫色虚线是 4 段语义子任务的结束时刻,曲线节奏与"撕签/折叠/取签/贴签"逐段对应:撕下时快速捏合、取新签时张开、贴签时保持。
5. 重定向示范:伪动作构建
把腕部轨迹与捏合信号翻译成"机器人风格动作"(与 Isaac 遥操作数据同构的 Δpose(6) + grip(1)):
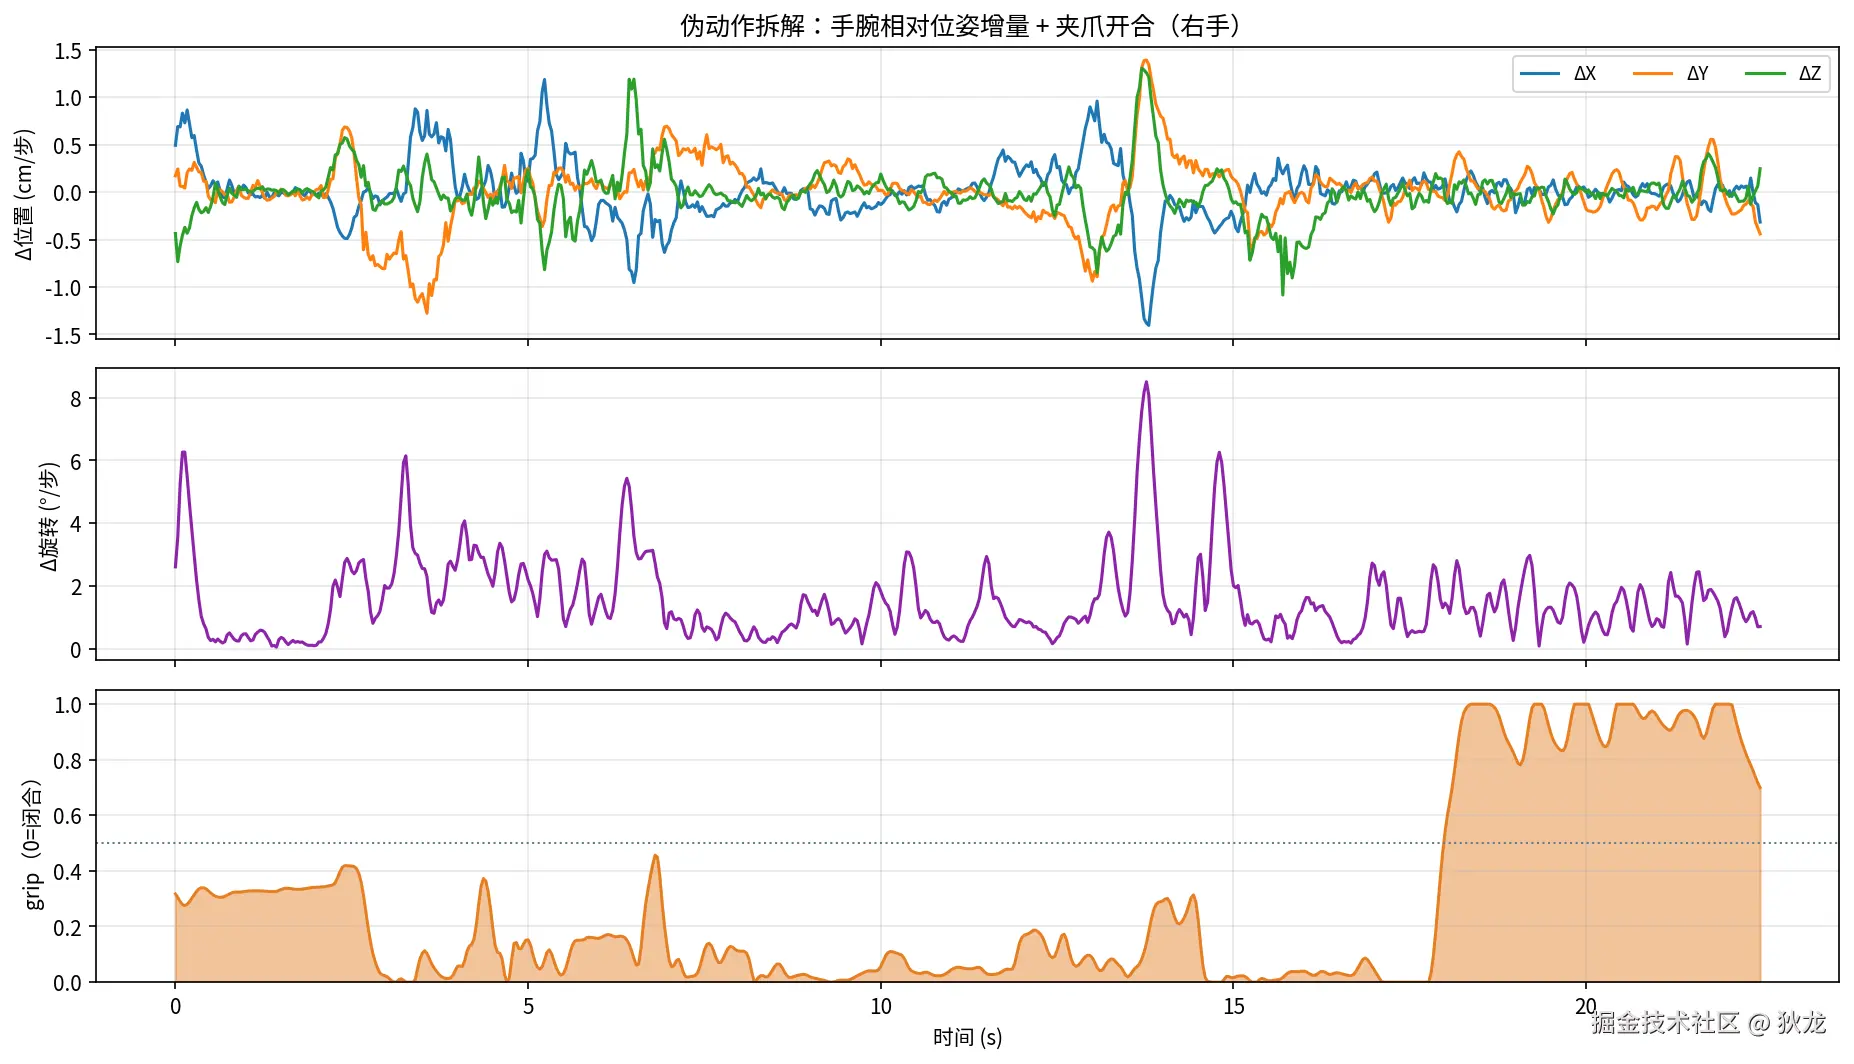
图 8:右手伪动作------Δ位置(cm/步)、Δ旋转(°/步)、grip 归一化开合(0=闭合);共 (675, 7) 的动作序列保存在 pseudo_actions_right.npz。
与 §1.1 四级流水的对应关系:
| 真机链路环节 | 本数据集 / 本次示范 |
|---|---|
| A. 设备轨迹(SLAM) | ✅ 数据集直接给(/pose/headcam 逐帧位姿) |
| B. 手部姿态估计 | ✅ 数据集直接给(21 关节真值,图 5 可验证) |
| C. 坐标变换 | ✅ 世界系统一坐标系 |
| D. 重定向 | 🔶 做了"简化版":手腕 6DoF + 捏合开度 → Δpose+grip(平行夹爪路线,未标定到具体机器人) |
⚠️ 局限说明:
grip是捏合几何的代理量而非真实夹爪指令;腕部动作未做工作空间限幅与机器人 IK 校验。要用于训练/真机,请在 §1.1 的环节 D 上补齐完整重定向。
6. 两条链路对照与训练对接
| 维度 | 仿真链(G1 SDG) | 真机链(EgoSuite) |
|---|---|---|
| 视角 | robot_pov_cam 160×256(头部固定) | 头戴双目 1920×1456(随头晃动) |
| 姿态 | 全量真值(43 关节 + 物体) | 双手 21 关节世界系真值 |
| 语义 | SDG 元数据(路径/目标) | 事件级分段 + 质量标注 |
| 动作风格 | 脚本生成(导航+操作) | robot_gripper_mimic(人为约束) |
| 出口 | LeRobot v2.0(已转换) | MCAP(可转 LeRobot;官方样本含 v3) |
| 采集成本 | GPU 时间(本机无头约分钟级) | 戴眼镜即可;但访问受门控 |
两条链最终都汇到训练就绪的数据格式 上:仿真侧已经产出 LeRobot v2.0(observation.state 49 维 / action 32 维 / ego_view 视频);真机侧官方同时发布 LeRobot v3 版本。这两种格式长什么样、怎么读写------就是下一篇的主题。
7. 局限与注意
- 仿真:场景多样性靠随机化补;头部相机刚性固定,比真机"稳"但不"野";
- 真机 :访问需申请(人工审批);单集是短片段(7~22 s),整任务需批量下载(
Adjust Seal Sticker一个任务 244 集);无标定到具体机器人前,动作只能算"伪动作"; - 共性 :人(或机器人)手部动作风格、遮挡、快速运动段仍是数据质量的主要风险点------这也是
bad_frame标注存在的原因。
小结与系列导航
三句话记住这篇:
- EGO 数据的本质:"视频 + 手部姿态 + 设备轨迹",真机要经过 SLAM → 手部估计 → 坐标变换 → 重定向四级流水;仿真里前三步全部免掉(直接给真值);
- 两条链路都实测:仿真侧 G1 Mimic(20 条 / 4,790 帧)→ SDG(1 集 / 873 帧 / robot_pov_cam);真机侧 EgoSuite-Open100K 下载 3 集 61 MB,骨架投影逐指对齐的验证图值得收藏;
- 最容易踩的坑 :Bucket 要
socksio+ 官方站代理;raw-h264 不能流拷贝要转码。
系列导航:
- (一)数据采集方法总览:五类采集方式(遥操作、动捕、UMI、EGO、仿真生成);
- (二)遥操作实操手册:在 Isaac Lab 里完成一次完整的遥操作采数;
- (三)仿真遥操采集与真机采集对比:两条数据路线逐项对照 + Mimic 规模化实测;
- (四)HDF5 格式详解:数据集结构、时间对齐、处理配方与坑;
- (五)UMI 式数据工作流:双相机 + 视觉 BC 全链路;
- (六)EGO 式数据工作流:即本文;
- (七)LeRobot 数据格式详解:结构、公开数据集下载与实操(下一篇)。
项目仓库(开源) :github.com/huangqiulon... ------ 全部文章、配套脚本与图表源码。
参考资料
- EgoSuite-Open100K(Hugging Face Collection)------10 万小时级 EGO 数据集;另有 EgoDemo 50 小时样本
- EgoMimic------手部数据与机器人数据联合训练的代表工作("2h+1h > 3h")
- DexCap------EMF 手套 + 指尖 IK 的便携动捕路线
- Project Aria------带 SLAM/手部追踪服务的头戴设备(配合 MPS)
- Isaac Lab 官方文档------G1 locomanipulation SDG 与 Mimic 流水线
本文全部结论基于实测:仿真侧为 G1 locomanipulation(Mimic 20 条 / SDG 1 集 873 帧);真机侧为 EgoSuite-Open100K 快照(3 集 / 61 MB)。环境:Isaac Sim 6.1 + Isaac Lab 3.0(RTX 4070 Laptop 8GB)。配图由 scripts/isaac_sim_06_figures.py 生成,可复现。