动捕数据完整工作流:从公开动捕 / 单目视频到机器人训练数据(八)
这是系列的第八篇 。前面几篇里,"动捕数据"一直是个"只进不出"的配角:我们看过仓库里三段已经重定向好的 humanoid_*.npz(第一篇、第四篇),但从来没有回答两个最关键的问题------这些数字是怎么从"人"变成"机器人"的?只有一段手机视频时,又该怎么办?
这一篇把这两个"黑盒"打开,并全部落到可复现的实测上:
- 没有动捕棚也能开工 :用公开动捕数据集 LAFAN1 (77 条 BVH)+ 开源重定向工具 GMR,把真人动作"翻译"成 Unitree G1 的关节轨迹------实测两条动作,全程给命令、给数字、给踩坑;
- 只有单目视频也行 :GVHMR(视频 → 世界坐标 SMPL-X)+ GMR(SMPL-X → G1)的两段式流程,写明它的完整链路与两道"注册门槛";
- 闭环回到 Isaac:重定向产物怎么转成训练格式(pkl → CSV → npz),以及 Amp(Adversarial Motion Priors)任务"消费"动捕数据的原理与数据契约。
配套资源 :本系列的全部文章、配套脚本与图表源码已开源:github.com/huangqiulon... 。本篇配套:
scripts/mocap_retarget_figures.py(配图 1-6)、scripts/isaac_sim_08_figures.py(配图 7-8)。
0. 一分钟速览
| 问题 | 答案 |
|---|---|
| 人体动作为什么不能直接"套"到机器人上 | 人机骨骼零位/轴向/连杆长度全不同:直接套关节角立即穿地抽搐;直接套关键点位置会逼出够不到的极端姿态 |
| 正确做法 | 逐帧 IK 重定向:把人体各部位当作"目标位姿",在机器人模型上求关节角(GMR = mink + MuJoCo,纯几何优化,不需要训练) |
| 用什么数据实测 | 公开动捕 LAFAN1 :zip 约 100MB → 77 条 BVH / 349MB(走路、跳舞、aiming 等) |
| 用什么工具 | GMR (含 G1 在内的 19 种机器人,MIT 协议);本机实测 45 帧/秒重定向速度 |
| 只有视频怎么办 | GVHMR(SIGGRAPH Asia 2024)先把视频变成世界坐标 SMPL-X,再用 GMR 转 G1------需要官网注册的 SMPL/SMPL-X 模型 |
| 产物怎么给训练用 | GMR pkl → 官方脚本转 CSV → unitree_rl_mjlab 的 csv_to_npz.py 转 npz(joint/body 全量轨迹,50fps) |
| Isaac 里谁在"消费"它 | AMP 任务(对抗式运动先验):判别器学"什么动作像动捕",策略拿风格奖励模仿;本文把闭环原理与数据契约讲清楚 |
1. 全景:一段动作的"两段旅行"
人类动作要变成机器人能学的东西,中间隔着两次翻译(对应图 1):
scss
动捕棚录制 / 视频         重定向(retargeting)          机器人侧数据
(Vicon/Xsens BVH,      →  (人体骨骼 ≠ 机器人骨骼,    →   .npz 关节/刚体轨迹
 或视频 → SMPL 参数)       需映射 + 物理可行性处理)         (仿真可消费)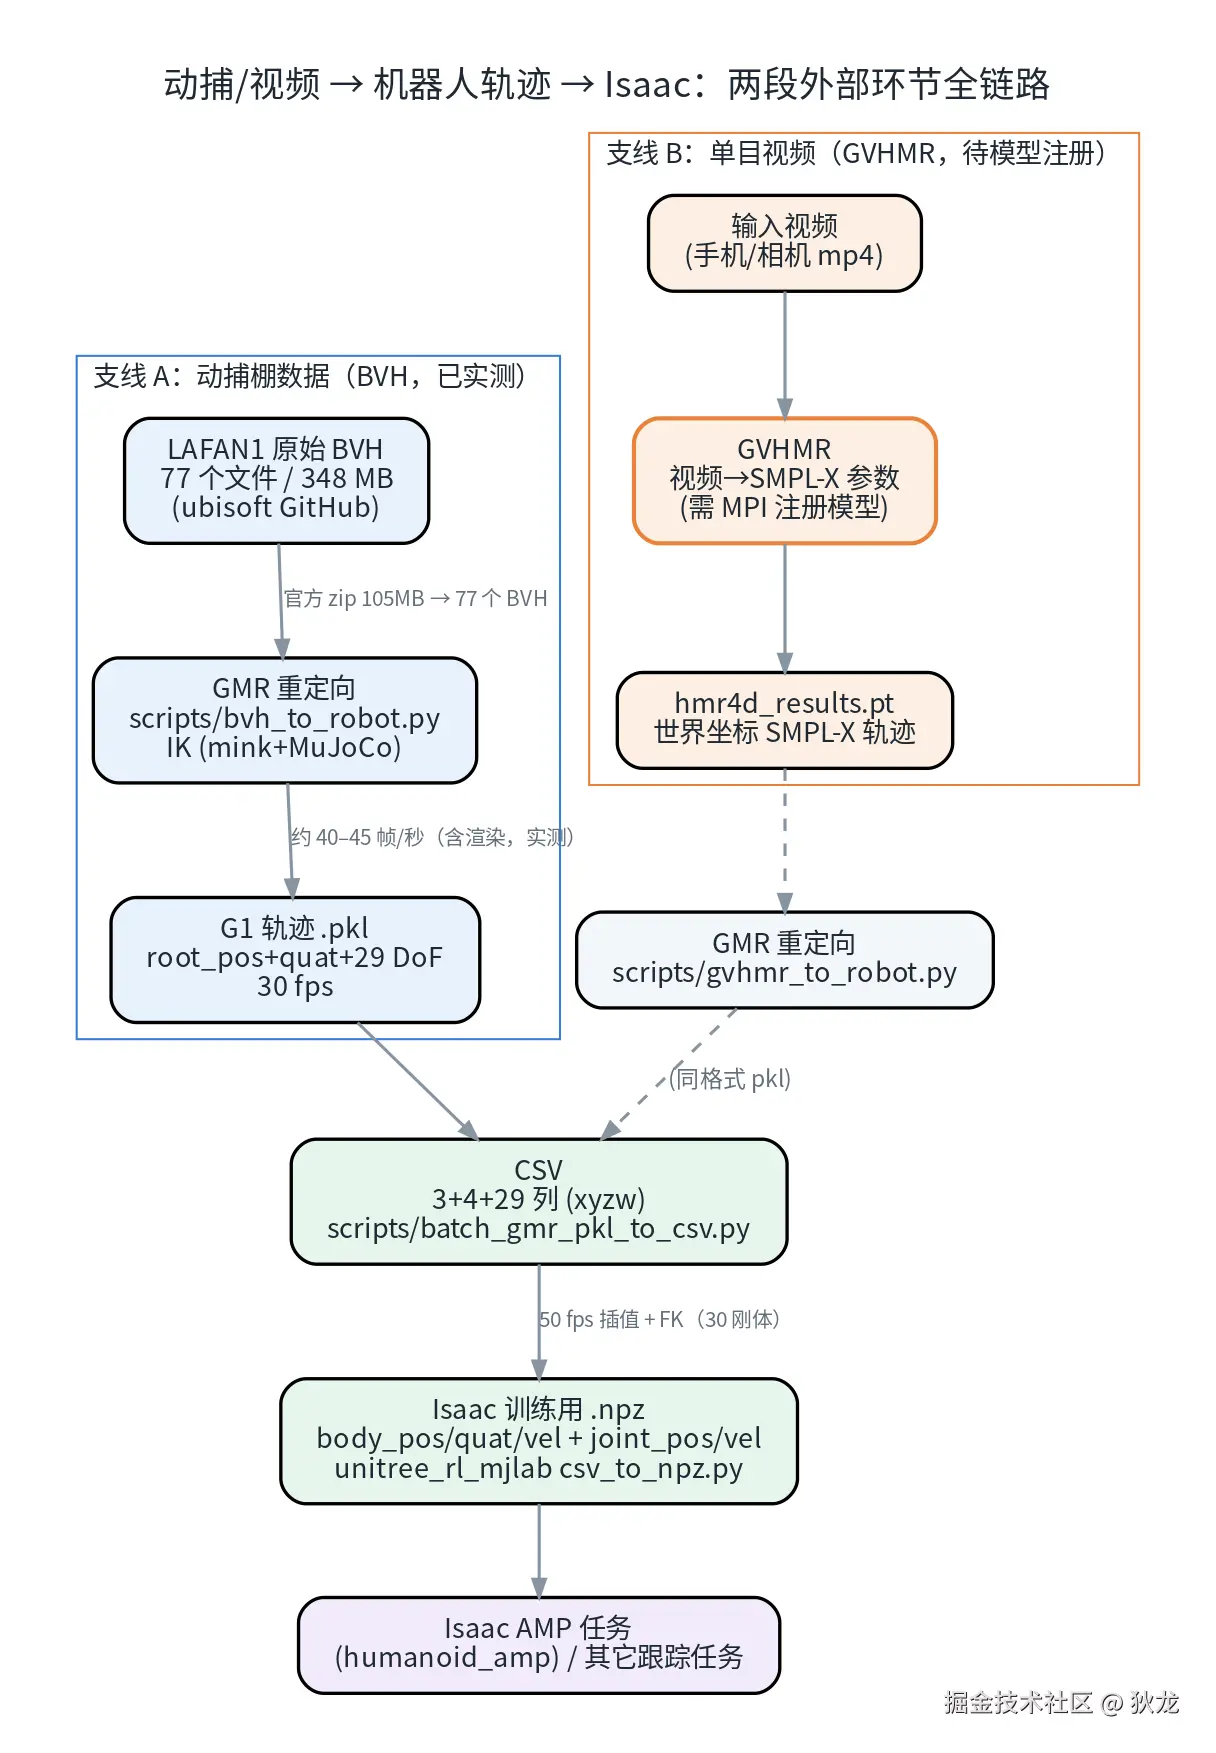
图 1:支线 A(BVH 动捕,本文全流程实测)与支线 B(单目视频,流程与门槛见 §4)最终都变成同一种训练格式。
- 支线 A(动捕数据) :光学/惯性动捕直接产出 BVH 骨架动画;这是最省事的路线------不需要 SMPL 系列模型;
- 支线 B(单目视频):先用 GVHMR 做"视频 → SMPL-X 参数",再进入同一套重定向;
- 汇合点:无论哪条线,重定向输出的都是"机器人 qpos 序列",随后统一转成训练格式(pkl/CSV/npz)。
2. 重定向:为什么不能"直接套"?
两个"想当然"都会失败:
- 直接套关节角(把人的髋/膝/肘角给机器人):人机零位、轴向、活动范围全不同,套上去立即穿地/抽搐;
- 直接套关键点位置(让机器人手脚去够人的手脚点):人机连杆长度不同(本例人体假设 ≈1.75m、G1 实际 ≈1.3m),够不到的目标会逼出极端姿态。
GMR 的解法(源码 motion_retarget.py 核对):
- 逐帧 IK 优化 :把人体各部位(髋/膝/脚/肩/肘...)当作"目标位姿",在机器人 MuJoCo 模型上用 mink 解 QP(默认
daqp求解器); - 权重与对齐 :每个部位的"位置权重/朝向权重/位置偏移/旋转对齐"在一条 JSON 配置里预先调好(
ik_configs/bvh_lafan1_to_g1.json;字段含义见 GMR 仓库DOC.md)→ 换机器人 = 换一个 JSON; - 比例缩放 :
human_scale_table × (真实身高 / 假设身高),把"人的部位目标"缩成"机器人尺寸的目标"; - 约束:关节限位 + 可选速度限幅(默认关闭,开启为 3π rad/s);
- 输出:每帧机器人 qpos(= 根位置 3 + 根四元数 4 + N 个关节角)。
关键心法:重定向输出的是参考轨迹(几何可行),不保证接触摩擦层面完全物理可行------ 训练侧(AMP / 运动跟踪)对这种误差有容忍度,但"穿地 / 滑步"仍需在 §3.6 的校验图里过一遍。
3. 实战 A:LAFAN1 动捕 → Unitree G1(GMR,全流程实测)
实测环境:Ubuntu 22.04 + RTX 4070 Laptop(8GB);数据放在
~/datasets/mocap/(示例路径,可自定义)。
3.1 环境准备(conda + pip)
bash
# ① 拉取 GMR(GitHub;完整工作树约 1.5GB,含 19 种机器人网格)
cd ~/code
git clone https://github.com/YanjieZe/GMR.git
cd GMR
# 磁盘吃紧可只保留 G1 相关资源:
# git sparse-checkout set --cone scripts general_motion_retargeting third_party assets/unitree_g1

# ② 建独立环境(Python 3.10)
conda create -n gmr python=3.10 -y && conda activate gmr

# ③ 装依赖(国内推荐清华源)
pip install -i https://pypi.tuna.tsinghua.edu.cn/simple \
    loop_rate_limiters mink mujoco numpy scipy "qpsolvers[proxqp]" rich tqdm \
    opencv-python natsort psutil protobuf "redis[hiredis]" "imageio[ffmpeg]"

# ④ 装本体(--no-deps:跳过 setup.py 里的 smplx git 依赖------BVH 路线不需要它)
pip install -e . --no-deps

# ⑤ PyTorch(仅做四元数数学,装 CPU 版就够;示例用阿里云镜像的 CPU wheel)
curl -L -C - -o /tmp/torch-2.6.0+cpu-cp310-cp310-linux_x86_64.whl \
  "https://mirrors.aliyun.com/pytorch-wheels/cpu/torch-2.6.0%2Bcpu-cp310-cp310-linux_x86_64.whl"
pip install /tmp/torch-2.6.0+cpu-cp310-cp310-linux_x86_64.whl -i https://pypi.tuna.tsinghua.edu.cn/simple实测坑清单(都是这次踩过的):
| 坑 | 现象 | 解决 |
|---|---|---|
| 终端里残留 socks 代理环境变量 | pip 报 Missing dependencies for SOCKS support |
unset ALL_PROXY HTTPS_PROXY http_proxy ...(pip 走清华源直连即可;GitHub 才需要代理) |
| pip 长连接下载劣化 | 某个 wheel 下到几十 MB 后速度掉到 ~0,一停十几分钟 | 杀掉 pip,用 curl -C - 断点续传该 wheel 再本地 pip install <whl> |
git sparse-checkout 瘦身后 |
根目录 setup.py/README.md 一并被删,git checkout 提示"未匹配任何 git 已知文件" |
git show HEAD:setup.py > setup.py(同理 README.md) |
| 导入缺 torch | kinematics_model.py 在 import 阶段就需要 torch(即使走 BVH 路线) |
按 ⑤ 装 CPU 版即可 |
| smplx 未装警告 | pip 报 general-motion-retargeting requires smplx @ git+... |
BVH 路线忽略即可;视频路线(§4)才需要 |
| 无显示器环境 | bvh_to_robot.py 会弹 mujoco 窗口 |
有桌面的机器直接可用;纯无头需改写为不启动 viewer 的循环(IK 本体不依赖显示) |
3.2 下载 LAFAN1 原始动捕
LAFAN1(Ubisoft La Forge Animation Dataset)是动捕重定向社区最常用的公开集之一:
bash
mkdir -p ~/datasets/mocap/lafan1 && cd $_
curl -L -o lafan1.zip \
  "https://github.com/ubisoft/ubisoft-laforge-animation-dataset/raw/master/lafan1/lafan1.zip"
unzip -q -o lafan1.zip -d bvh
ls bvh | head    # aiming1_subject1.bvh  dance1_subject1.bvh  walk1_subject1.bvh ...
实测:zip 约 100MB → 解压出 77 个 BVH / 约 349MB(走路 walk1--4、跳舞 dance1--3、aiming 等,30fps)。 数据格式无需任何转换,GMR 直接读。
其它数据源:Nokov BVH(
--format nokov)、Xsens BVH(scripts/xsens_bvh_to_robot.py,另有一套 offset.json 标定流程)、 OptiTrack FBX(需装fbx_sdk)、AMASS/OMOMO 的 SMPL-X 动作(需要 SMPL-X 官方模型,见 §4.3)。
3.3 跑重定向
bash
conda activate gmr && cd ~/code/GMR
BVH=~/datasets/mocap/lafan1/bvh
OUT=~/datasets/mocap/lafan1/retarget_g1
mkdir -p $OUT/videos

# 走路(--record_video:开窗口实时展示 + 离屏录制 mp4;不加则只开窗口)
python scripts/bvh_to_robot.py \
  --bvh_file $BVH/walk1_subject1.bvh \
  --robot unitree_g1 \
  --save_path $OUT/walk1_subject1.pkl \
  --record_video --video_path $OUT/videos/walk1_subject1.mp4

# 跳舞(换文件即可;--format 缺省 lafan1)
python scripts/bvh_to_robot.py \
  --bvh_file $BVH/dance1_subject2.bvh \
  --robot unitree_g1 \
  --save_path $OUT/dance1_subject2.pkl \
--record_video --video_path $OUT/videos/dance1_subject2.mp4实测结果(CPU 侧 IK + mujoco 窗口渲染 + mp4 录制同开):
| 动作 | 源帧数 | pkl 产物帧数 | 总耗时 | 平均速度 | 录制视频 |
|---|---|---|---|---|---|
| walk1_subject1(走路 ≈4.3 分钟) | 7840 | 7839 | 2 分 51 秒 | 45.6 帧/秒(渲染 FPS 41.7) | 15.3MB mp4 |
| dance1_subject2(跳舞 ≈2.2 分钟) | 3945 | 3944 | 1 分 30 秒 | 43.8 帧/秒 | 8.8MB mp4 |
要点:
- 不加
--rate_limit时全速处理 (比真人动作快几十倍);加--rate_limit则按原速播放便于观察; - 末帧会被丢弃(脚本循环写法所致,7839/7840),无碍;
- pkl 结构(
fps=30):root_pos (T,3)、root_rot (T,4)(xyzw 四元数)、dof_pos (T,29); - 退出时若打印
GLFWError: library is not initialized属窗口关闭时的良性提示,不影响产物; - 批量处理:写个
for f in ...; do python scripts/bvh_to_robot.py ...; done即可; ⚠️ 仓库自带的scripts/bvh_to_robot_dataset.py引用了已不存在的加载函数,直接跑会报错,别踩。
3.4 先"看一眼"结果:人 vs 机器人(图 2、图 3)
重定向质量如何,最直观的判断就是把同一时刻的人体骨架与机器人渲染并排放:
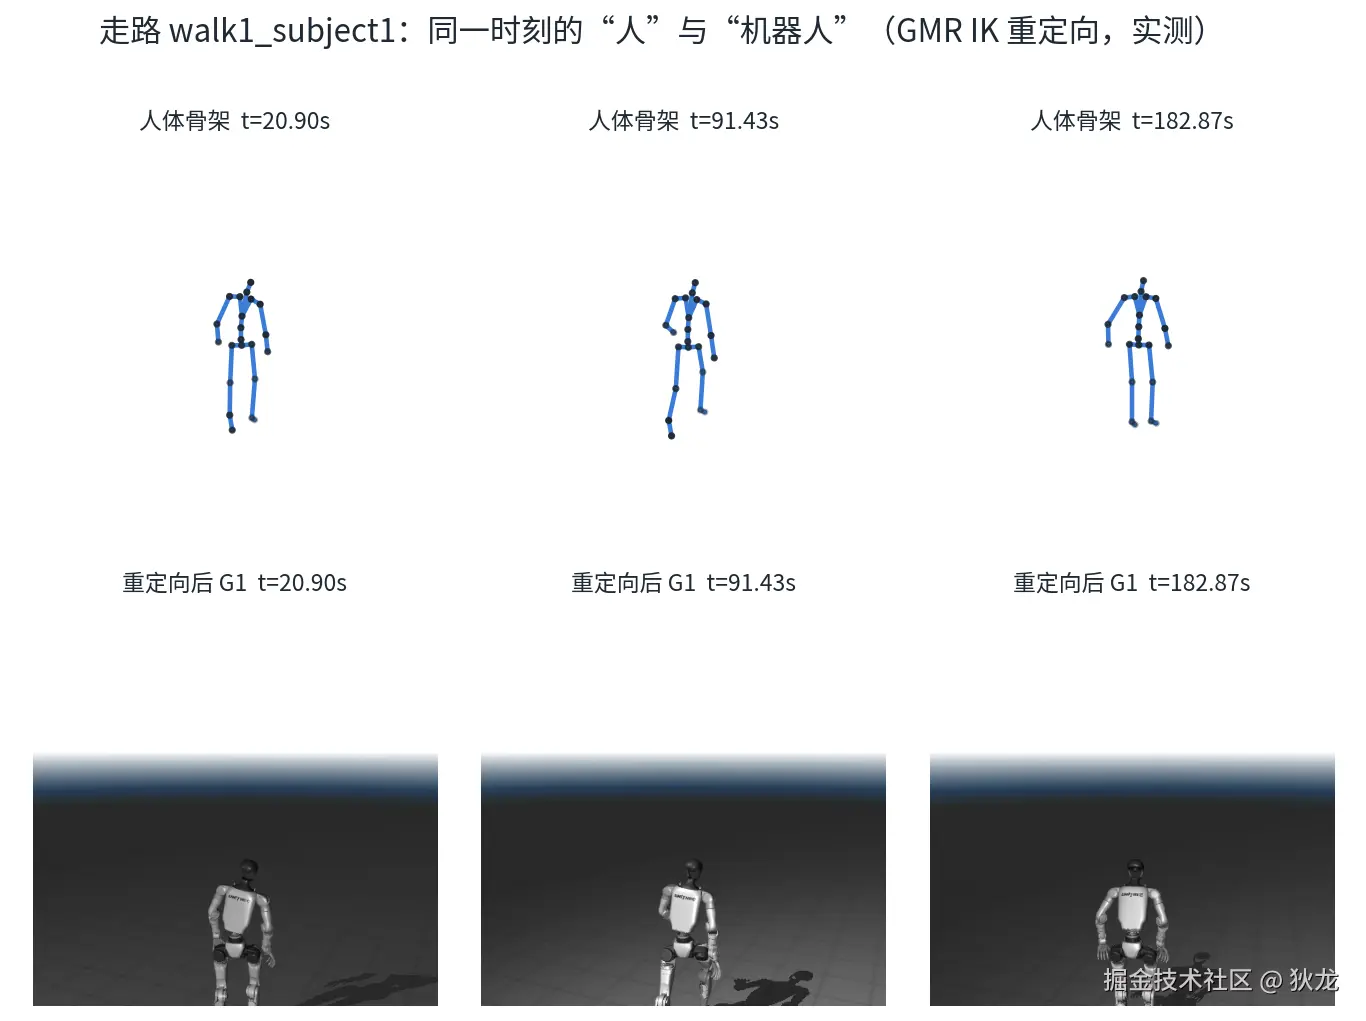
图 2:走路 walk1_subject1 的三个关键时刻。上排是 BVH 前向运动学得到的人体骨架;下排是把对应帧的 qpos 喂给 G1 模型的渲染结果(相机按朝向自动对准正面)。
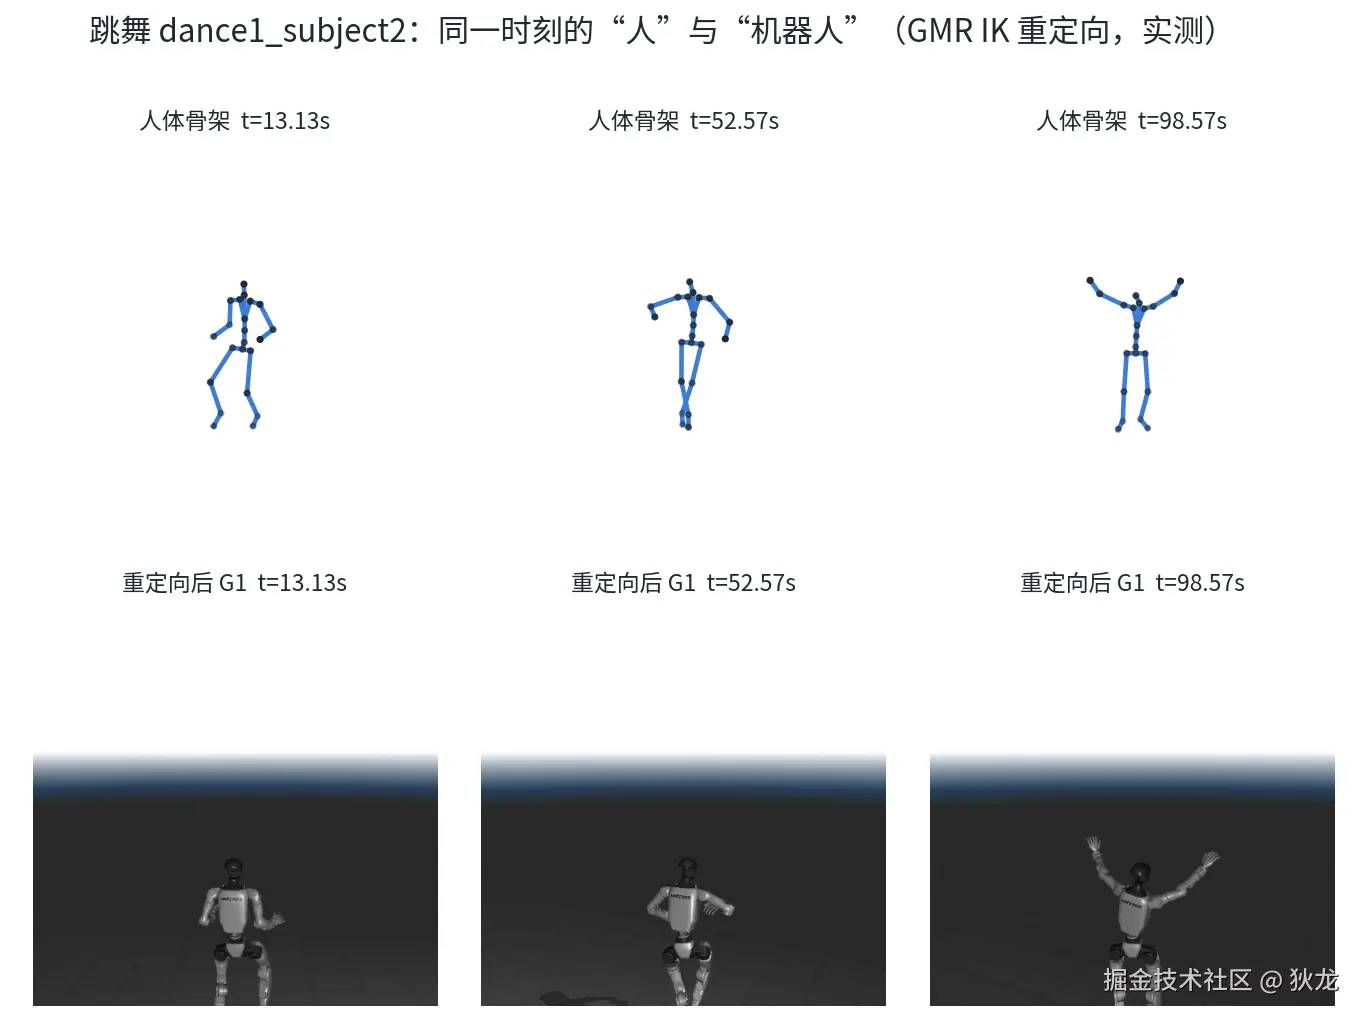
图 3:跳舞 dance1_subject2。第三帧"双手举过头"这类大幅动作也能正确映射------这正是 GMR 逐帧 IK + 权重调参的价值。
3.5 数据长什么样:轨迹与关节曲线(图 4)
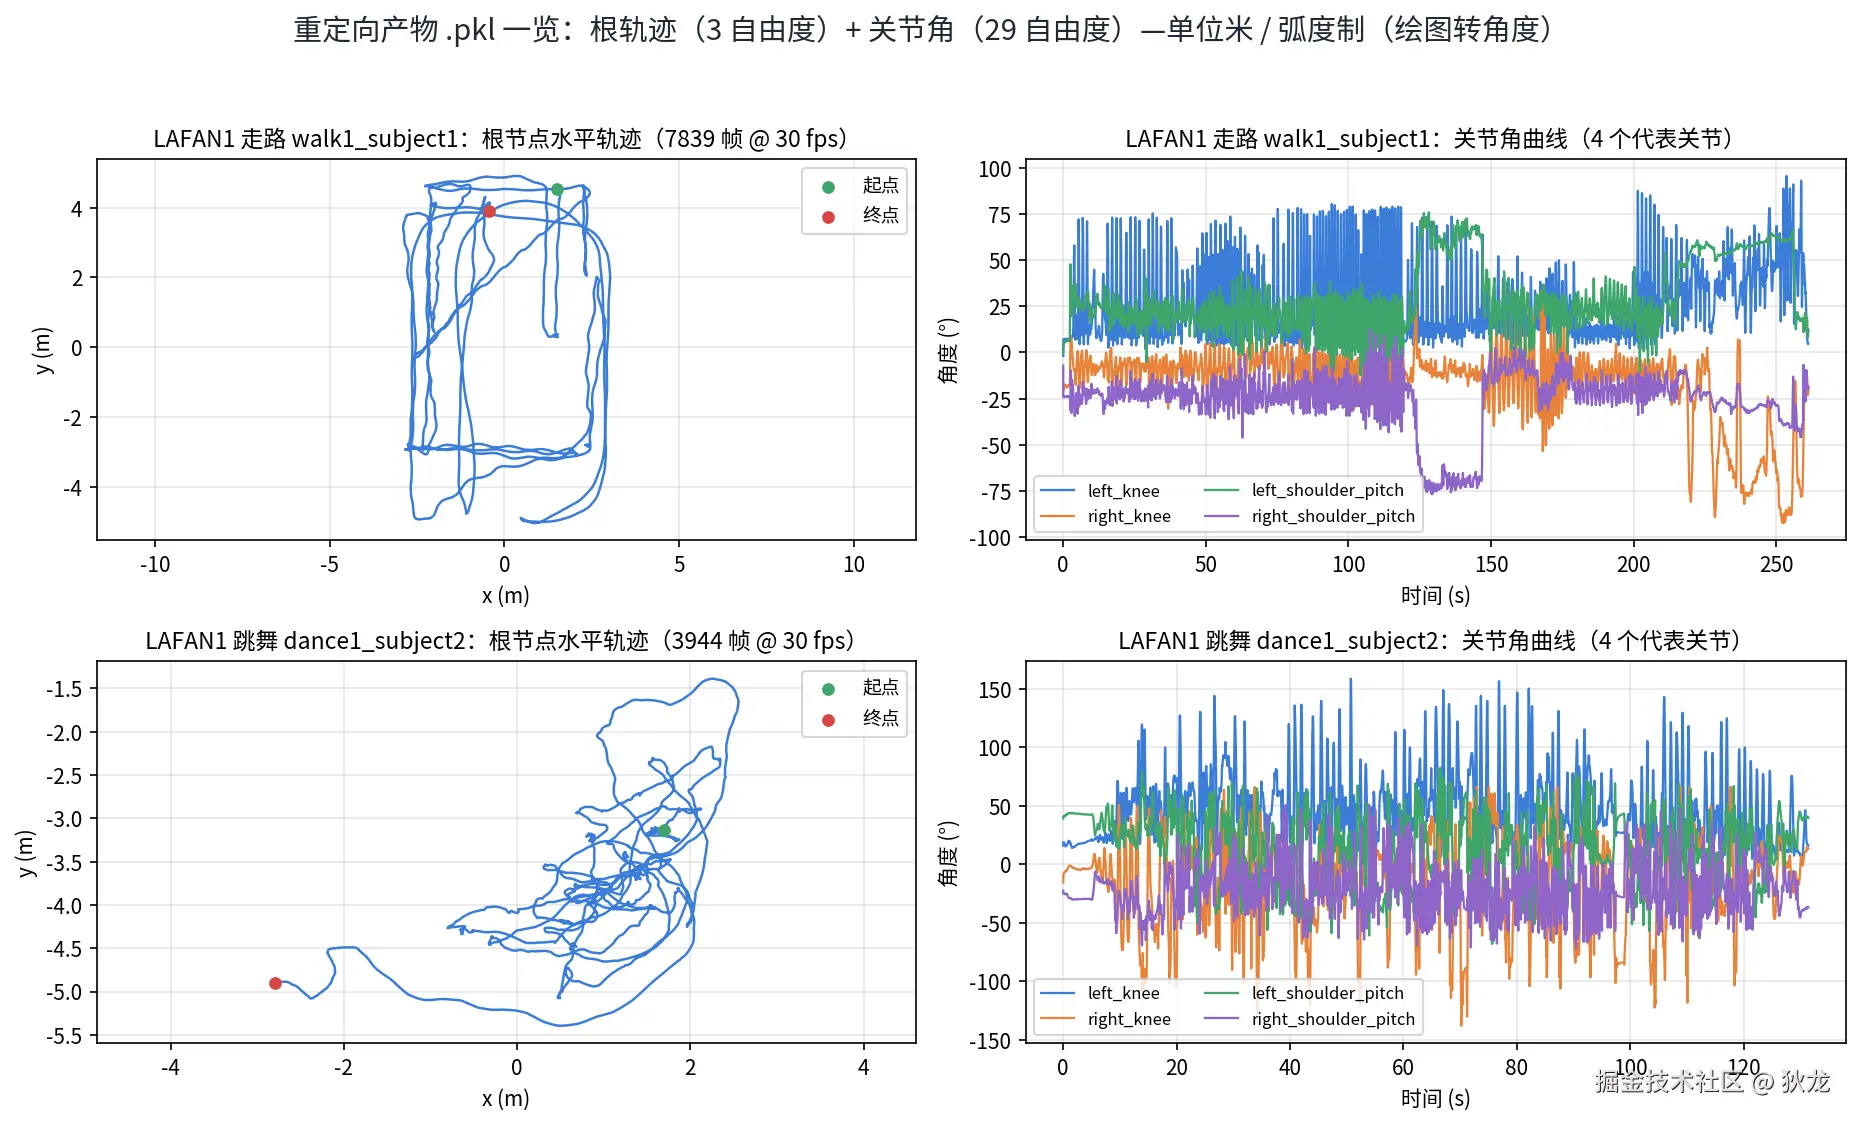
图 4:走路是一个带转弯的绕圈路线(左列,起点绿点/终点红点);关节角曲线(右列)连续无跳变。跳舞有大幅的肩/膝运动------单条动作就能覆盖不少风格。
3.6 工程化转格式:pkl → CSV → npz(实测)
重定向产物要进训练框架,还需要两次格式转换:
bash
# ① GMR pkl → CSV(GMR 官方脚本,秒级;输出 $OUT/csv/*.csv)
cd ~/code/GMR
python scripts/batch_gmr_pkl_to_csv.py --folder $OUT
# CSV 列 = 3 位置 + 4 四元数(xyzw) + 29 关节 = 36 列

# ② CSV → npz(unitree_rl_mjlab 的转换工具;需含 mjlab 依赖的 Python 环境)
git clone https://github.com/unitreerobotics/unitree_rl_mjlab.git ~/code/unitree_rl_mjlab
cd ~/code/unitree_rl_mjlab
python scripts/csv_to_npz.py --robot g1 \
  --input-file $OUT/csv/walk1_subject1.csv \
  --output-name walk1_subject1 --input-fps 30 --output-fps 50
python scripts/csv_to_npz.py --robot g1 \
  --input-file $OUT/csv/dance1_subject2.csv \
  --output-name dance1_subject2 --input-fps 30 --output-fps 50
# 产物:src/assets/motions/g1/<name>.npz
为什么两套工具能无缝对接 :GMR 输出的 29 个关节顺序与 unitree_rl_mjlab 的 CSV 约定逐一比对一致 (实测:robot_dof_names 排序后与 csv_to_npz.py 的 joint_names 列表完全相等),根旋转统一 xyzw。
实测转换耗时与产物:
| 步骤 | walk1_subject1 | dance1_subject2 |
|---|---|---|
| pkl → CSV(36 列) | 秒级(7.2MB) | 秒级(3.6MB) |
| CSV → npz(50fps 插值 + 30 刚体 FK) | 约 20 秒(13064 帧) | 约 10 秒(6572 帧,656 帧/秒) |
| npz 大小 | 23.4MB | 11.8MB |
npz 字段(标准训练格式):
| 键 | 形状 | 含义 |
|---|---|---|
fps |
(1,) | 50(输出帧率) |
joint_pos / joint_vel |
(T, 29) | 关节位置/速度 |
body_pos_w |
(T, 30, 3) | 30 个刚体世界位置(MuJoCo Warp 前向运动学得到) |
body_quat_w |
(T, 30, 4) | 刚体旋转(wxyz) |
body_lin_vel_w / body_ang_vel_w |
(T, 30, 3) | 刚体线/角速度 |
3.7 产物校验:用数据说话(图 5)
生成数据后别急着开训,先做三件套校验(图 5):
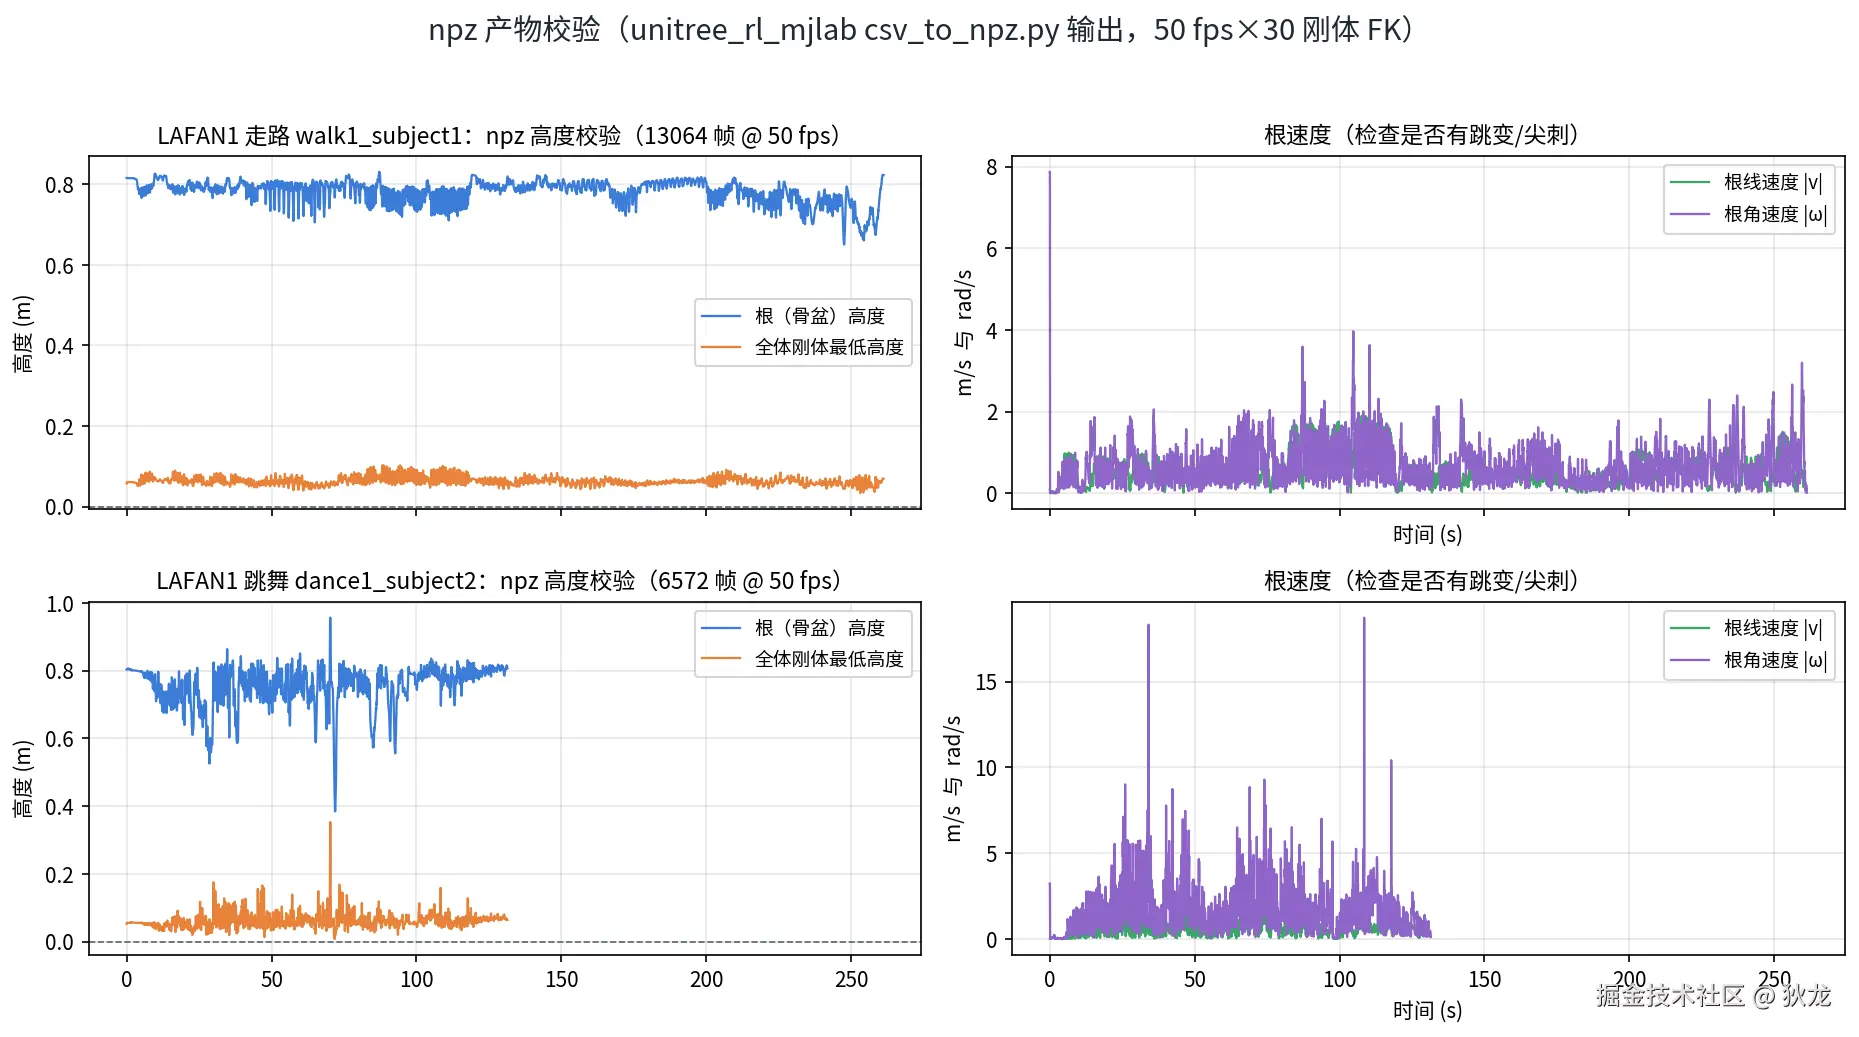
图 5:两条动作的骨盆高度稳定在 ≈0.8m;全体刚体最低高度 ≥≈0.05m(无穿地);速度曲线的首帧尖刺是数值求导的起点效应,可忽略。
- 最低刚体高度:训练前确认脚没有穿进地面(<0 就是穿地征兆);
- 速度尖刺:除起点效应外的孤立尖刺往往对应 IK 抖动,检查该时刻的关节角;
- 根轨迹:与原始动作的直观印象是否一致(走路该绕圈就绕圈)。
若发现问题:检查 IK 配置中的脚部权重与 ground_height,或对动作做裁剪/平滑。
产物目录一览(完整链路):
ruby
~/datasets/mocap/lafan1/
├── bvh/                    # 原始 77 个 BVH
└── retarget_g1/
    ├── walk1_subject1.pkl  dance1_subject2.pkl
    ├── csv/*.csv           # 36 列
    ├── npz/*.npz           # 训练格式
    └── videos/*.mp4        # 重定向录像(15.3MB / 8.8MB)
4. 实战 B:只有手机视频?------"视频 → SMPL-X"(GVHMR)
4.1 完整链路
没有动捕设备、只有一段手机/相机视频时,业界标准做法是两步拼接:
bash
单目视频 ──GVHMR──▶ 世界坐标 SMPL-X 人体轨迹(hmr4d_results.pt) ──GMR gvhmr_to_robot.py──▶ G1 轨迹 pkl/CSV/npz即:GVHMR 负责"视频→人",GMR 负责"人→机器人",下游与 §3.6 完全同构。
4.2 GVHMR 六步流水线(图 6)
GVHMR(SIGGRAPH Asia 2024,论文 arXiv:2409.06662)从单目视频恢复世界坐标人体运动("重力-视角坐标系"设计,解决了相机运动与人体运动的解耦):
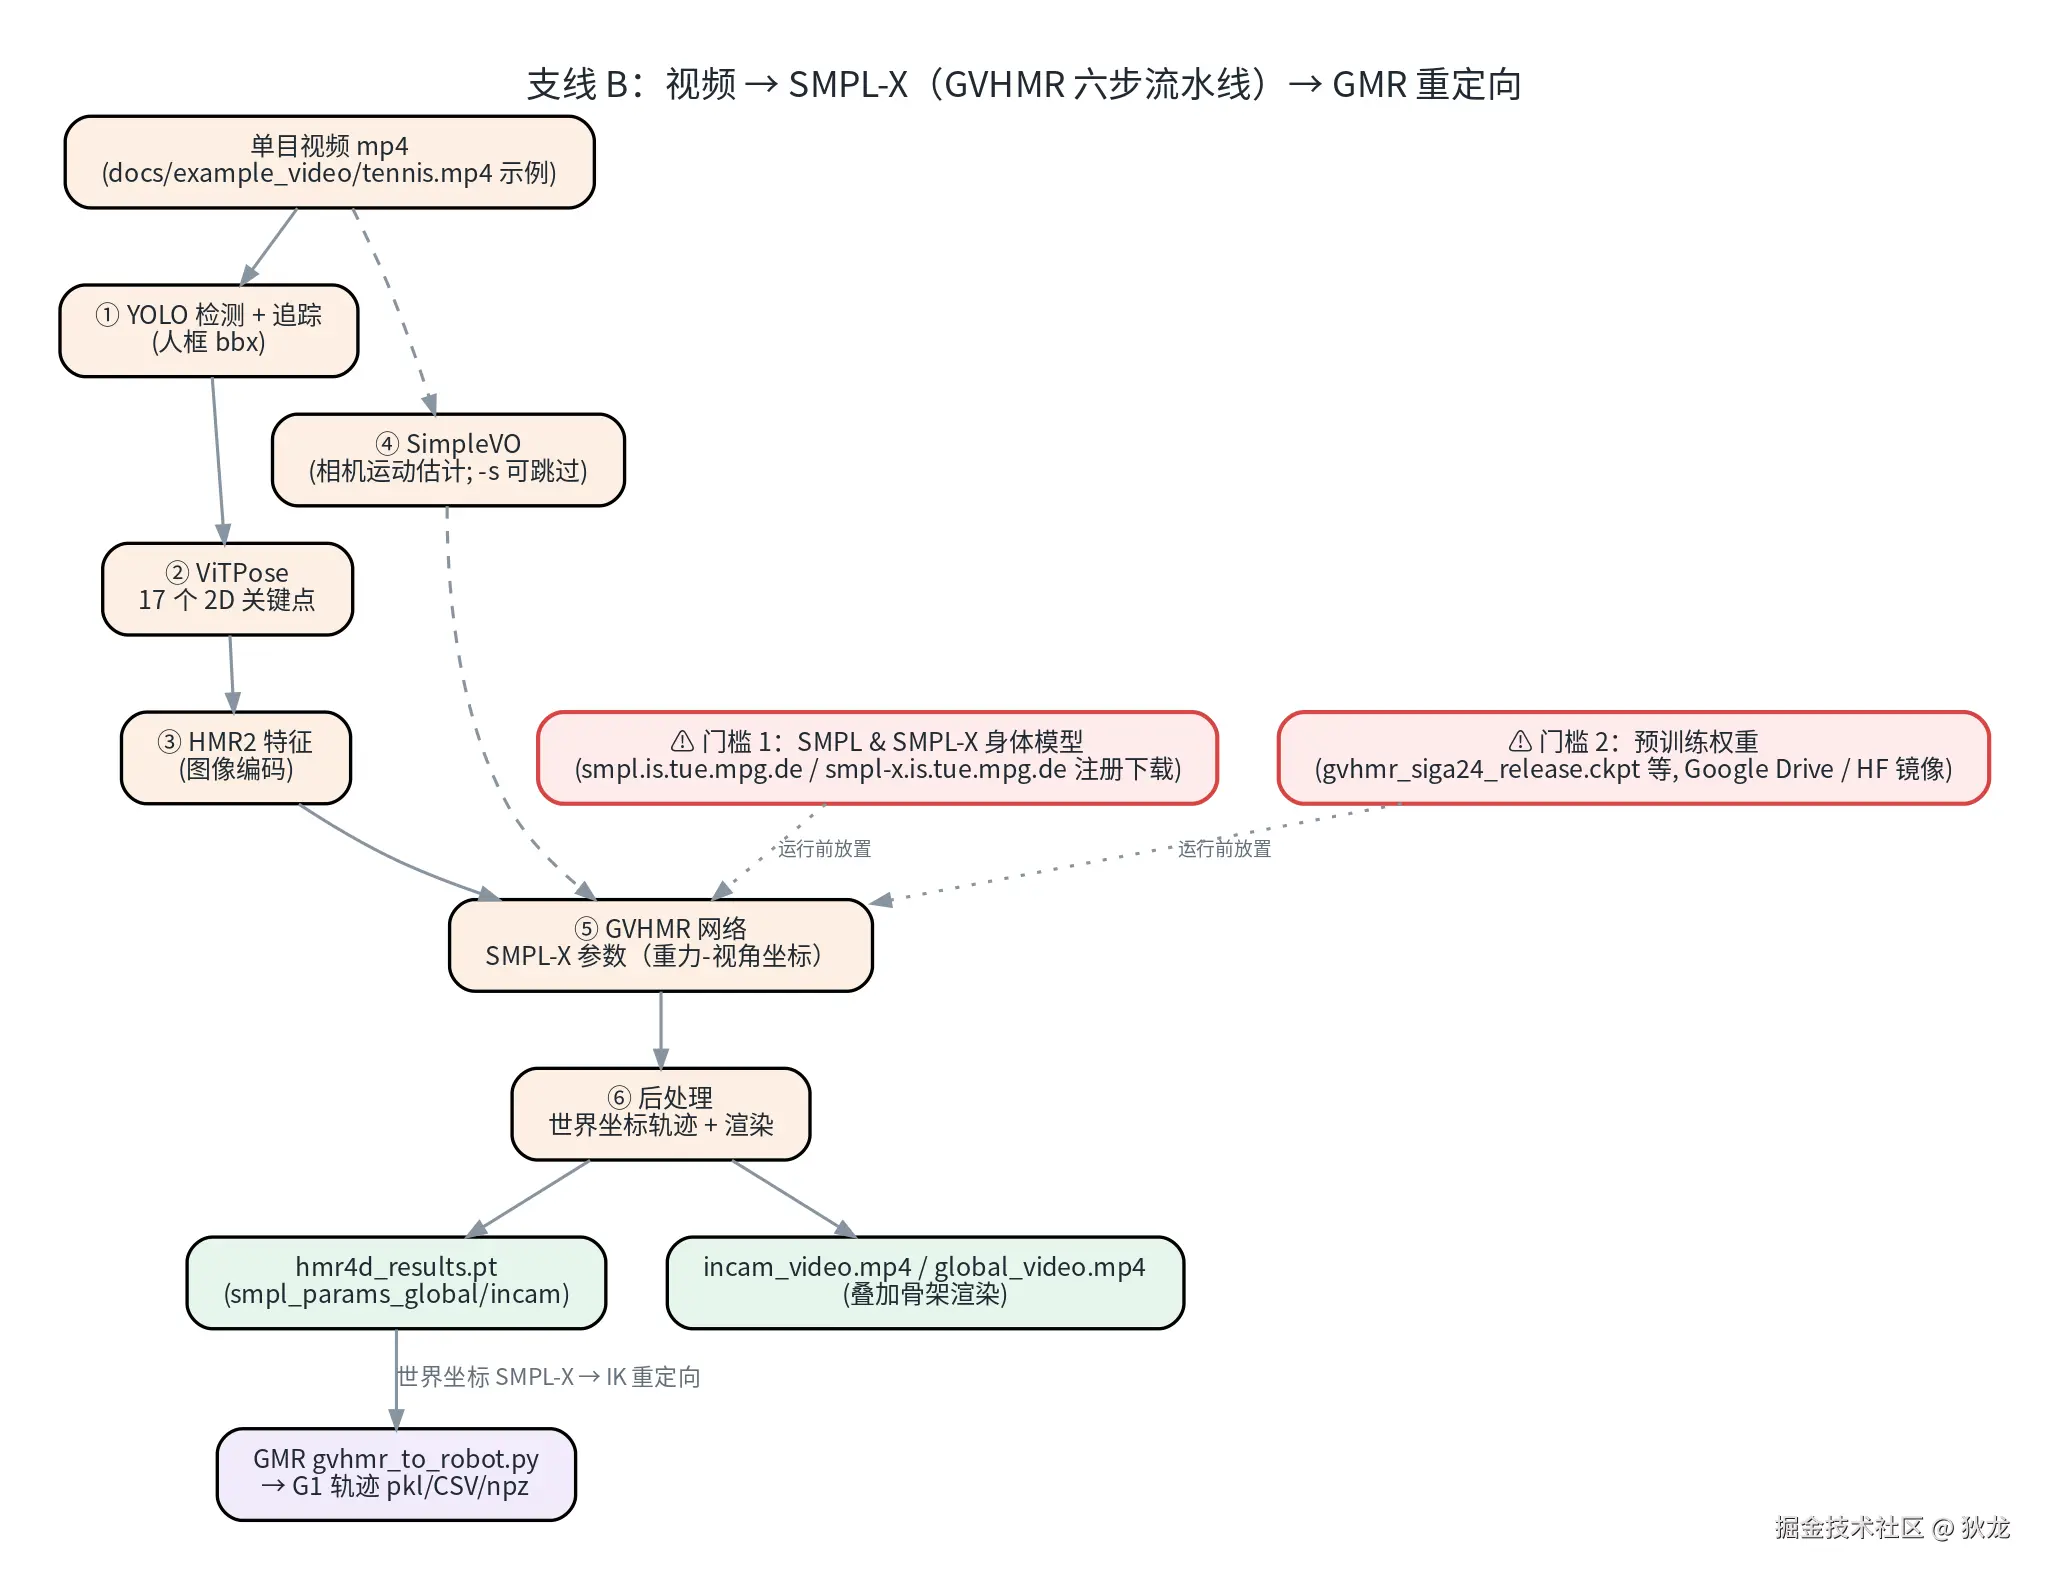
图 6:YOLO 追踪 → ViTPose 2D 关键点 → HMR2 特征 → SimpleVO 相机运动 → GVHMR 网络 → 后处理渲染。红色节点是两个必须提前准备、且无法自动获取的"门槛"(见 §4.3)。
4.3 两道"人工门槛"(本机也卡在这里,如实记录)
| # | 门槛 | 说明 |
|---|---|---|
| 1 | SMPL & SMPL-X 身体模型 | 需在官网注册(学术许可)后下载:smpl.is.tue.mpg.de / smpl-x.is.tue.mpg.de;README 要求放置为 inputs/checkpoints/body_models/{smplx/SMPLX_{GENDER}.npz, smpl/SMPL_{GENDER}.pkl}------无法自动获取,需用户操作 |
| 2 | 预训练权重 | gvhmr_siga24_release.ckpt、HMR2 权重、ViTPose 权重、YOLO 权重(官方 Google Drive 提供,Hugging Face 亦有社区镜像),放入 inputs/checkpoints/ 对应子目录 |
环境(官方流程;注意这里 torch 是 GPU 版,属深度学习推理,与 §3.1 的 CPU 版定位不同):
bash
git clone https://github.com/zju3dv/GVHMR.git && cd GVHMR
conda create -y -n gvhmr python=3.10 && conda activate gvhmr
pip install -r requirements.txt && pip install -e .
mkdir -p inputs outputs   # 再按上表放置模型与权重
本文的诚实边界:这两道门(尤其是需要人工注册的 SMPL 系列模型)没有绕过方式, 因此"完整跑通视频支线"留给你补上模型后按下面命令直接执行。
4.4 跑通后的两条命令(= §3 的"视频版")
bash
# ① 视频 → SMPL-X(示例是仓库自带的网球视频;-s 表示固定机位、跳过相机估计)
python tools/demo/demo.py --video=docs/example_video/tennis.mp4 -s
# 产物:outputs/demo/tennis/hmr4d_results.pt(+ 两段叠加渲染 mp4)

# ② SMPL-X → G1(GMR;需把同一批 SMPL-X 模型放到 GMR/assets/body_models/smplx/)
cd ~/code/GMR && conda activate gmr
python scripts/gvhmr_to_robot.py \
  --gvhmr_pred_file ~/code/GVHMR/outputs/demo/tennis/hmr4d_results.pt \
  --robot unitree_g1 --record_video --save_path $OUT/tennis_g1.pkl
# 之后接 §3.6 的 pkl → CSV → npz,完全一致
4.5 其它真实数据源速览
| 设备/数据 | 接入方式 | 状态(本文实测) |
|---|---|---|
| 光学动捕(Vicon 等,直出 BVH) | 走 §3(--format lafan1/nokov 或按骨架改 loader) |
✅ 流程实测(用 LAFAN1 代) |
| Xsens 惯性套装 | scripts/xsens_bvh_to_robot.py(先跑 PyQt 查看器生成 offset.json 标定) |
⚠️ 未实测(需套装数据) |
| OptiTrack(FBX 导出) | third_party/poselib/fbx_importer.py → scripts/fbx_offline_to_robot.py(需 fbx_sdk) |
⚠️ 未实测 |
| AMASS/OMOMO(SMPL-X 学术数据) | scripts/smplx_to_robot.py(同样需要 SMPL-X 官方模型) |
⚠️ 未实测 |
| PICO 头显实时流(TWIST2) | scripts/xsens_live_streaming.py 同类实时脚本 + XRoboToolkit SDK |
⚠️ 未实测(需头显) |
5. 回到 Isaac:训练侧怎么"消费"这些数据
5.1 数据契约:Isaac 侧要的不只是一串关节角
Isaac Lab 的运动先验任务(如内置 AMP)要求 npz 满足一份数据契约(字段字典):
| 键 | 类型 | 形状 | 含义 |
|---|---|---|---|
fps |
int64 | () | 采样帧率 |
dof_names |
字符串 | (D,) | 关节名 |
dof_positions / dof_velocities |
float32 | (N, D) | 关节位置/速度 |
body_names |
字符串 | (B,) | 刚体名 |
body_positions |
float32 | (N, B, 3) | 刚体位置 |
body_rotations |
float32 | (N, B, 4) | 刚体旋转(wxyz) |
body_linear_velocities / body_angular_velocities |
float32 | (N, B, 3) | 刚体线/角速度 |
处理要点 :四元数顺序(该契约是 wxyz,而我们链路里的 pkl/CSV 是 xyzw,转换时注意);位置单位米; DOF/body 名称必须与目标机器人匹配------这是重定向数据的最终"验收线"。
5.2 AMP:把动捕当"风格先验"(图 7)
AMP(Adversarial Motion Priors,论文)不把动捕当"逐帧目标",而是训练一个判别器来判断"这段动作像不像数据里的风格":
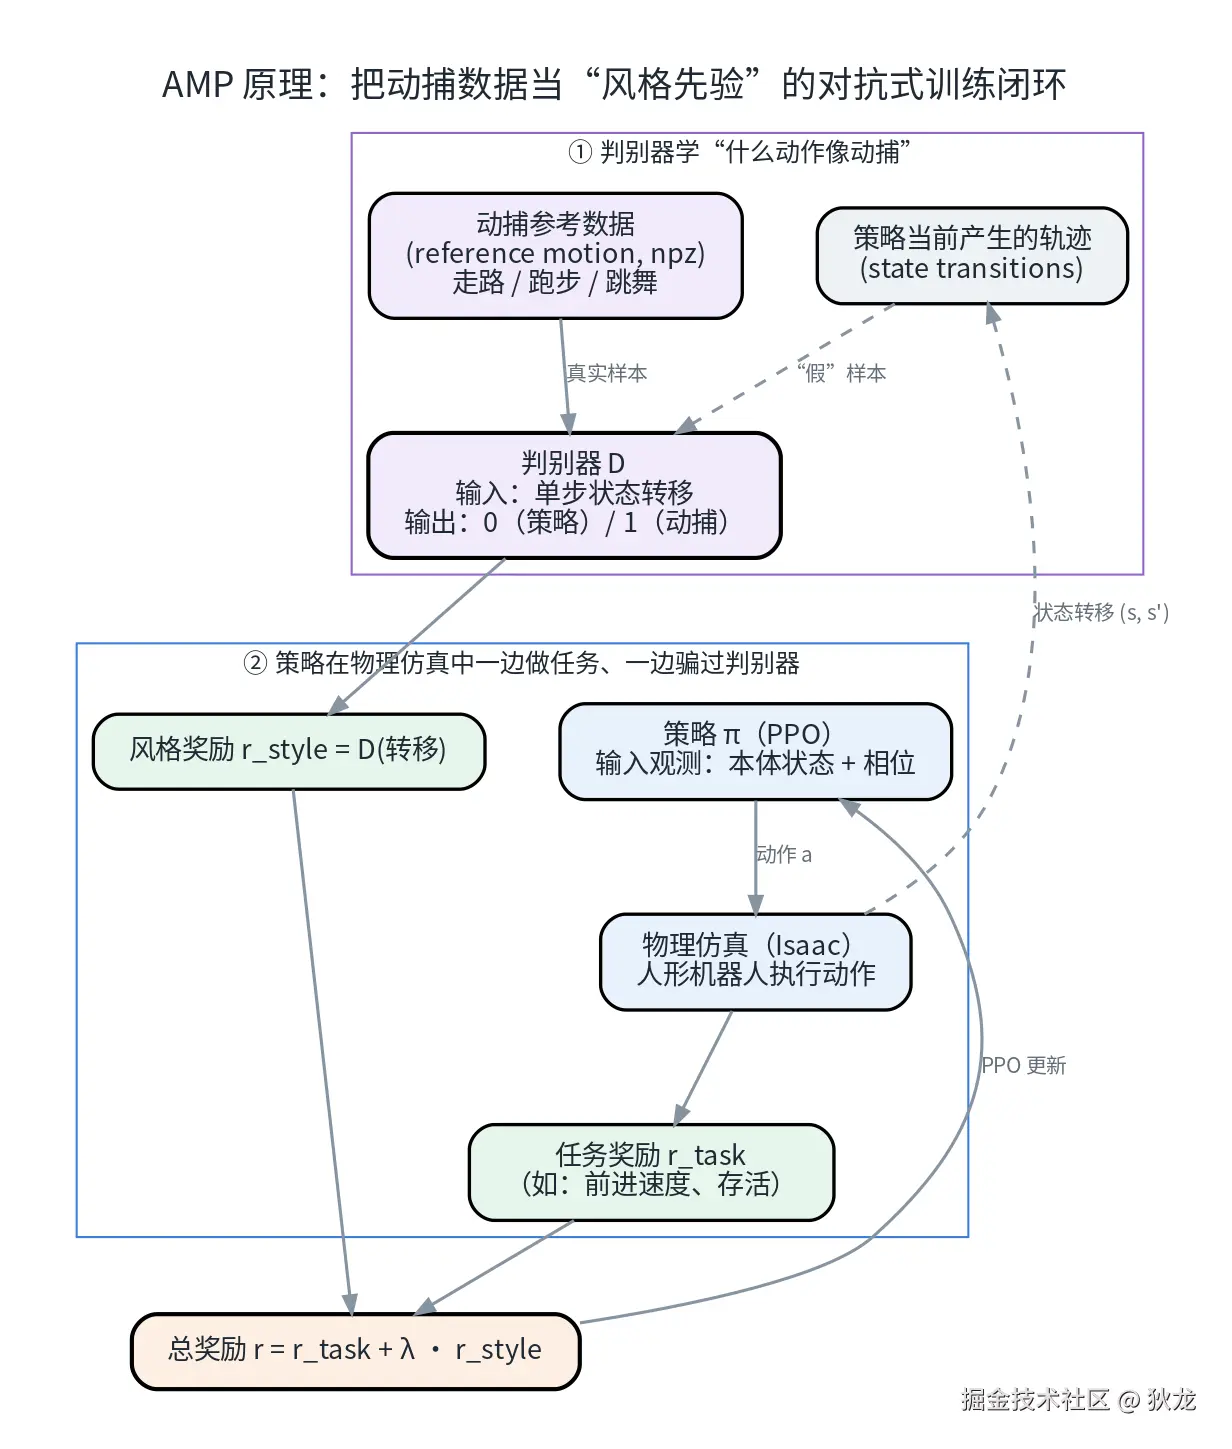
图 7:判别器 D 同时看"动捕参考"与"策略轨迹";策略的总奖励 = 任务奖励 + λ×风格奖励(D 给打的分)。策略于是"一边完成任务、一边学着像数据里的人"。
5.3 内置三段数据到底长什么样(图 8)
Isaac Lab 仓库内置了三段可直接训练的动作(走路 / 跑步 / 跳舞)。很多人(包括最初的我们)以为它们是 G1 数据------实际上它们是 IsaacLab 的通用人形资产 HUMANOID_28(28 DoF / 15 刚体):
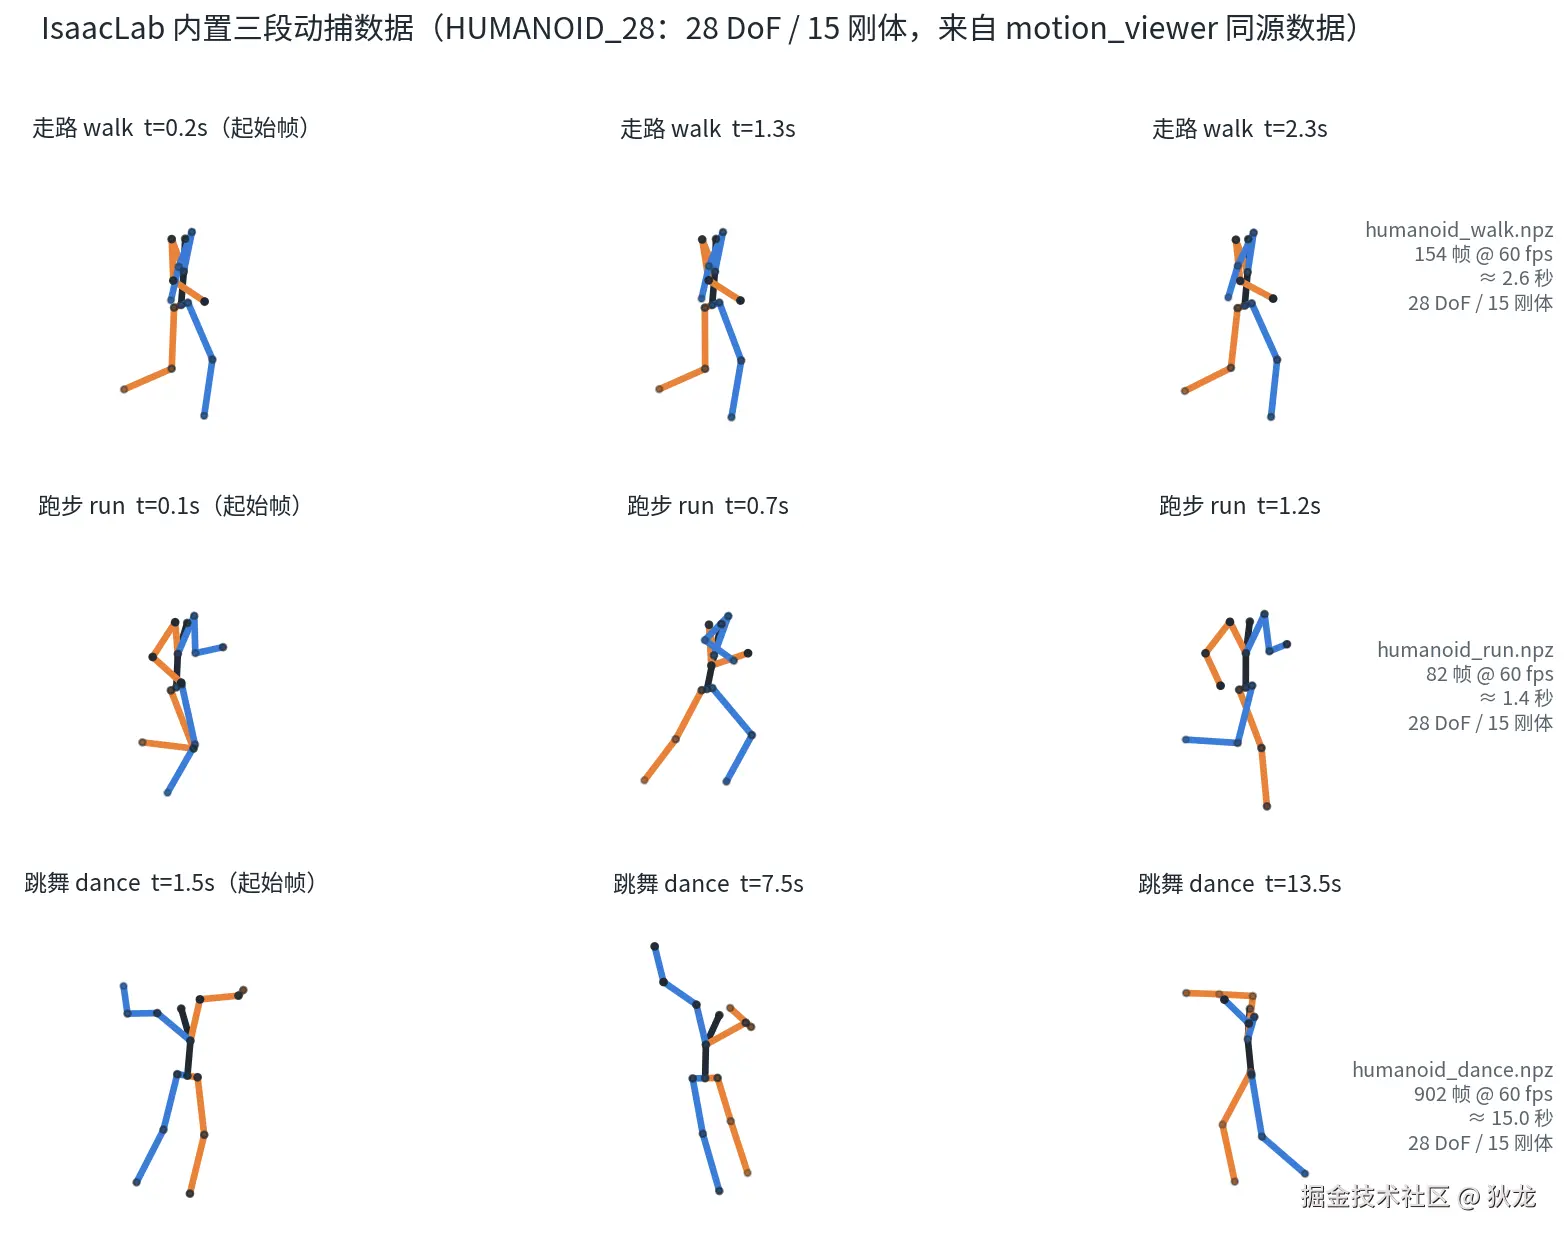
图 8:humanoid_walk.npz(154 帧 @60fps)、humanoid_run.npz(82 帧)、humanoid_dance.npz(902 帧 ≈ 15 秒)。这是"已重定向好的成品"------本文 §3 教你的正是怎么自己产这一份。
想把自己重定向的 G1 数据送进各式训练框架,有两条路:
- unitree_rl_mjlab 运动跟踪训练:直接用 §3.6 产出的 npz(就是为该仓库准备的格式);
- Isaac 内置 AMP 任务 :需要把字段改名并补上
dof_names/body_names(顺序与数据一致、且与目标 Isaac 环境的机器人命名匹配):
| AMP 契约字段(§5.1) | unitree npz 对应字段 | 备注 |
|---|---|---|
fps |
fps |
✓ |
dof_positions / dof_velocities |
joint_pos / joint_vel |
29 关节 |
body_positions |
body_pos_w |
30 刚体 |
body_rotations |
body_quat_w |
均为 wxyz ✓ |
body_linear_velocities / body_angular_velocities |
body_lin_vel_w / body_ang_vel_w |
|
dof_names / body_names |
(需补) | 从机器人资产常量取,逐一核对 |
⚠️ 两条重要提醒:① 内置 AMP 任务是 HUMANOID_28 的,把 G1 数据塞进去会因名字对不上而失败(要么按上表换成 HUMANOID_28 的骨架,要么用 G1 自己的跟踪训练);② "改名 + 补名称"本身是
np.savez级别的操作,但本文未实测(已验证边界到 npz 为止)。
5.4 训练与回放要点(内置任务)
bash
cd ~/code/isaac/isaaclab && source .venv/bin/activate

# 训练(8GB 显存建议 512 环境;skrl 后端)
./isaaclab.sh train --task IsaacContrib-Humanoid-AMP-Dance-Direct --num_envs 512
# 跑步 / 走路:换 --task IsaacContrib-Humanoid-AMP-Run-Direct / ...-Walk-Direct

# 回放(对比 §3 的动捕视频,看"风格"学没学会)
./isaaclab.sh play --task IsaacContrib-Humanoid-AMP-Dance-Direct \
--checkpoint logs/skrl/humanoid_amp_dance/<时间戳>/checkpoints/last.pt配置文件要点(skrl_dance_amp_cfg.yaml):rollouts / mini_batches = 16 / 2;learning_rate = 5e-5; 总训练量 80000 timesteps(预计小时级,建议后台跑)。训练纪律:开训前确认 GPU 空闲,同机别叠加其它仿真。
6. 局限与经验教训
- 重定向只保证"几何上像":快速动作可能出现脚部滑移/贴地不严------训练前用 §3.7 的校验图过一遍;
- 参考轨迹的物理可行性决定数据上限:AMP 对误差有容忍(学风格而非复刻),逐帧跟踪类任务更敏感;
- 多样性靠数量:三段内置动作 vs 真机数百段演示差距明显------好在有了 §3 的流水线,"多产几段"的成本只是一条命令;
- 视频路线的门槛不在代码而在许可:SMPL 系列模型需要注册,这是学术工具链的常态,提前安排;
- 小心"看起来对"的坑 :我们最初以为内置 npz 是 G1 数据(图 8 揭示了真相是 HUMANOID_28)------名字对齐是跨工具链转换时最容易翻车的环节。
7. 附录
7.1 命令速查
bash
# ---- 重定向链(gmr 环境)----
conda activate gmr && cd ~/code/GMR
BVH=~/datasets/mocap/lafan1/bvh
OUT=~/datasets/mocap/lafan1/retarget_g1
python scripts/bvh_to_robot.py --bvh_file $BVH/walk1_subject1.bvh --robot unitree_g1 \
  --save_path $OUT/walk1_subject1.pkl --record_video --video_path $OUT/videos/walk1_subject1.mp4
python scripts/batch_gmr_pkl_to_csv.py --folder $OUT

# ---- CSV → npz(unitree_rl_mjlab 环境)----
cd ~/code/unitree_rl_mjlab
python scripts/csv_to_npz.py --robot g1 \
  --input-file $OUT/csv/walk1_subject1.csv --output-name walk1_subject1 --input-fps 30 --output-fps 50
7.2 FAQ
| 现象 | 原因 / 解决 |
|---|---|
GMR pip install 报 Missing dependencies for SOCKS support |
终端残留 socks 代理变量------unset ALL_PROXY HTTPS_PROXY http_proxy ... 后重试 |
GMR 导入报 No module named 'torch' |
kinematics_model 在 import 时就需要 torch;装 CPU 版即可 |
GMR pip 警告 smplx @ git+... not installed |
BVH 路线不需要 smplx;用 --no-deps 安装本体即可忽略 |
| pip 装大 wheel 卡住(速度掉到 0) | 长连接劣化;杀掉 pip 后用 curl -C - 断点续传,再本地安装 |
bvh_to_robot.py 需要图形界面 |
脚本会开 mujoco 窗口;纯无头环境需改写为不启动 viewer 的循环 |
| 视频路线报缺少 body model | SMPL/SMPL-X 需官网注册后下载(学术用途),无法自动获取 |
| 自制 npz 送进 AMP 报名称不匹配 | 记住"内置任务 = HUMANOID_28"------要么换骨架要么换任务(§5.3) |
7.3 参考链接
- GMR:github.com/YanjieZe/GM...(ICRA 2026"Retargeting Matters",MIT)
- LAFAN1:github.com/ubisoft/ubi...
- GVHMR:github.com/zju3dv/GVHM...(SIGGRAPH Asia 2024)
- unitree_rl_mjlab:github.com/unitreerobo...
- AMP 论文:arxiv.org/abs/2104.02...
- 本系列仓库(脚本与配图源码):github.com/huangqiulon...
小结与系列导航
- 重定向没那么神秘:LAFAN1 → GMR → G1,两条动作 3 分钟内跑完;pkl → CSV → npz 各一条命令;
- 校验先行:先看"人机对比图"(图 2/3)再开训,穿地/滑步就回炉调参;
- 视频支线先备料:SMPL/SMPL-X 模型与 GVHMR 权重需要注册下载,提前安排不误工;
- 警惕名字陷阱:跨工具链转换时,"名称对齐"(关节/刚体名)是最容易翻车也最值得先核对的一步。
系列导航:
- (一)数据采集方法总览 · (二)遥操作实操手册 · (三)仿真与真机采集对比 · (四)HDF5 格式详解 · (五)UMI 式数据工作流 · (六)EGO 式数据工作流 · (七)LeRobot 数据格式详解 · (八)动捕数据完整工作流 (本文) · (九)RLDS 数据格式详解
项目仓库(开源) :github.com/huangqiulon... ------ 全部文章、配套脚本与图表源码。
本文全部命令与数字基于实测:GMR v0.2.0 在 RTX 4070 Laptop / Ubuntu 22.04 上把 LAFAN1 走/跳两条 BVH(7840/3945 帧)重定向为 G1 轨迹(45.6/43.8 帧每秒,均含窗口渲染与录像),并转出 50fps 的 npz;GVHMR 支线的流程与条件已如实注明。配图由 scripts/mocap_retarget_figures.py 与 scripts/isaac_sim_08_figures.py 生成,可复现。