项目地址:https://github.com/leoduu/mimiRTOS
专栏地址:mimiOS
上一章线程切换中,我们通过 PendSV 实现了两个线程的简单切换,但切换依赖线程主动让出 CPU。这一章我们将实现一个调度器,在全局的角度来管理线程。
代码新增了 sched.c 调度模块、timer.c 定时器模块、log.c 日志模块,以及单元测试:
css
code/
  ├── bsp/
  ├── kernel/
  │    ├── include/
  │    ├── src/
  │    │    ├── + timer.c
  │    │    ├── + sched.c
  │    │    └── + log.c
  │    └── utils/
  ├── ports/
  ├── app/
  ├── test/
  │    └── + test_mimi_timer.c
  └── platformio.ini
观察一个智能手表的日常使用场景,手机收到一条微信消息,手表同步振动提醒,用户抬起手腕,屏幕自动点亮,显示消息内容,然后点击预设消息完成回复。整个过程需要多个模块配合:蓝牙 BLE 收发和数据包解析,抬腕手势识别,触屏处理,GUI 渲染和刷新,以及多种外部中断。需要有一种合理的调度策略,处理 CPU 分配问题,既能满足实时性要求,也能达到 OS 并发的目的。
调度器
抢占式调度
单核 MCU 同一时刻只能有一个线程占用 CPU,不同模块的实时性要求不一样,容忍的最坏处理时间不同。手表收到手机传来的 BLE 数据,数据需要从 DMA 缓冲区及时取走,要求高实时性。后续蓝牙协议栈解析,将微信消息展示到 UI 上,这些环节对时延的容忍度变高,在合理时间范围内完成即可。
抬腕识别场景中,读取 IMU 数据需要较高实时性,否则关键数据可能被新数据刷掉。抬腕手势算法识别过程,即使被抢占,实际亮屏延后 100ms,也不会对用户体验影响太大。
抢占式调度,就是根据实时性,给不同的线程分配优先级,高优先级任务一来直接抢占低优先级线程,马上获取 CPU 使用权。mimiOS 支持 32 级优先级,编号越小优先级越高(0 最高),ready_list\[\] 记录不同优先级下可运行的线程。
ini
struct mimi_sched {
    uint32_t priority_mask;
    mimi_list ready_list[THREAD_PRIORITY_MAX];
} mimi_sched;
查找最高优先级
查找最高优先级,最简单的做法就是循环遍历 ready_list\[\],最好的情况是 1 次循环,最坏是 32 次,不仅耗时,而且用时不确定。有没有方法可以优化呢?
在 Cortex-M3/4 上,我们可以使用汇编指令 RBIT 和 CLZ 的组合,配合一个 32 位整型变量,可以在 2 周期完成查找:
- priority_mask,32 位整型,按位记录优先级是否有就绪线程
- RBIT:把 32 位按位序完全翻转(最低位变最高位)
- CLZ:统计前导 0 的个数
举个例子:假设优先级 3 有就绪线程,priority_mask = 0x0000_0008,即 bit3 为 1。RBIT 把 bit3 翻到 bit28,CLZ 数出最高位到 bit28 之间有 3 个 0,得到最高优先级 3,两条指令,时间复杂度为 O(1):
css
0x0000_0008  --RBIT-->  0x1000_0000  --CLZ-->  3
   bit3=1                bit28=1
mimiOS 使用 gcc 的封装 __builtin_ctz() 代替这两条汇编指令,CTZ 跟 CLZ 计数方向相反,等于 RBIT 加 CLZ 的组合:
scss
#define mimi_ctz(x) __builtin_ctz(x)时间片轮转
在一次任务链中,各个线程优先级关系很容易就可以确定,但是整个项目多个功能模块交错在一起,想要将所有线程都安排一个单独的优先级,在工程上很难完美实现,需求变更,以及维护成本直线上升。
对实时性要求不高的低优先级线程,可以安排到低档位优先级。这样就可能会出现一个优先级承载多个就绪线程的情况,多个线程保存在一个 FIFO 队列,没有干预的情况下,依赖线程主动阻塞让出 CPU 进行轮转,称为协作式轮转。
但如果某个同级线程从不阻塞(比如纯计算死循环),协作式轮转失效,该线程会一直霸占 CPU,其他同级线程会饿死。这时需要一个兜底策略,我们可以给每个线程设定一个时间片,耗尽就强制切换到下一个同级线程,这就是 RR(Round-Robin)轮转。
时间片以系统心跳为单位,通过系统定时器进行到期检查,一般不会设太小,避免频繁上下文切换带来性能损耗。 mimiOS 支持可配置的时间片,线程初始化的时候传入参数,默认是 10 ms。
抢占式调度和时间片轮转两种策略负责不同维度:优先级为纵向,保证实时性;轮转为横向,保证并发的能力。
调度入口
我们设计两个调度入口对应上面两个调度策略,mimi_schedule() 处理抢占式调度,mimi_schedule_rr() 处理 RR 调度。抢占的优先级高于轮转,所以我们都通过 mimi_schedule() 进行 PendSV 挂起操作。
PendSV 中断被设置为最低优先级,因此在挂起 PendSV 标志,到进入 PendSV 中断之间,可能会被其他高优先级中断抢占,再次触发调度。所以 mimi_schedule() 只做一件事情,如果最高优先级链表的头结点不是当前线程,则挂起 PendSV 进行上下文切换,操作优先级队列的行为都放在 mimi_schedule() 之外。
ini
void mimi_schedule(void)
{
    uint8_t prio = highest_priority();
    mimi_list *list = &mimi_sched.ready_list[prio];
    mimi_next_thread = container_of_tcb(mimi_list_head(list));

    if (mimi_next_thread == mimi_curr_thread) {
        return;
    }
    mimi_context_switch();
}

void mimi_schedule_rr(void)
{
    uint32_t level = mimi_enter_critical();
    mimi_tcb *thread = mimi_curr_thread;

    thread->remaining_tick = thread->tick_slice;
    mimi_list *list = &mimi_sched.ready_list[thread->priority];
    if (list->head == &thread->node) {
        mimi_list_rotate(list);
    }

    mimi_schedule();
    mimi_exit_critical(level);
}
空闲线程
如果所有线程都阻塞了,调度器找不到下一个线程,系统没法继续运行了,所以需要有一个空闲线程 Idle,优先级最低,永远就绪。
Idle 线程适合处理三类事务:
- 资源整理:耗时的操作延后处理,比如回收退出线程的资源,合并动态内存的碎片等。
- 系统信息统计:例如 CPU 使用率,Idle 线程运行的时间就是系统的空闲时间,CPU 占用率等于 1 减去空闲时间占比。
- 低功耗入口:Idle 运行时表示系统空闲,此时计算下一个定时器的到期时刻,进入低功耗睡眠,等待定时器超时中断或其他中断唤醒。
主流 RTOS 的调度策略
让我们看看主流 RTOS 的调度策略,纵向都是采用优先级抢占,差异主要在同优先级默认策略,是否默认开启时间片轮转:
| RTOS | 同优先级默认策略 | 差异化 |
|---|---|---|
| mimiOS | RR | 每个线程独立配置时间片大小 |
| FreeRTOS | RR | 时间片默认 1 tick |
| RT-Thread | RR | 每个线程独立配置时间片大小 |
| Zephyr | RR | 协作优先级(负数)和抢占优先级(非负数),协作线程之间不能互相抢占 |
| ThreadX | FIFO | preemption-threshold 机制:只有优先级高于设定的阈值的线程,才能抢占当前线程 |
| μC/OS-III | FIFO | |
| VxWorks | FIFO | 可以让单个任务退出轮转,时间片用完也不让位 |
| RTEMS | FIFO | 支持 EDF + CBS 可插拔 |
线程管理
mimiOS 将线程简单分为三种状态:就绪态,挂起态和死亡态:
| 状态 | 含义 |
|---|---|
| MIMI_THREAD_READY | 线程初始化完成进入就绪态,挂载到优先级队列,等待调度 |
| MIMI_THREAD_SUSPEND | 线程睡眠,阻塞等待资源,不参与调度 |
| MIMI_THREAD_DEAD | 线程死亡,脱离调度,释放资源 |
线程控制块
基于优先级和时间片轮转的调度策略,在线程控制块加上线程状态,错误码,优先级,时间片和软件定时器。
ini
typedef struct {
    mimi_node   node;

    void        *sp;
    uint32_t    stack_size;
    void        *entry;
    void        *param;
    char        name[THREAD_NAME_LEN];
    uint8_t     priority;

    mimi_err    error;
    mimi_thread_status status;

    uint32_t    tick_slice;
    uint32_t    remaining_tick;
    mimi_timer  timer;
} mimi_tcb;
线程主体
我们设计两种线程:一种是永不退出的线程,另一种是一次性或者有条件结束的线程。对于后者,我们可以配置一个退出后执行的钩子函数,线程首次运行时加载到其返回地址(即 lr 寄存器),进行自我了断。
javascript
void thread_entry(void *param)
{
    while (1) {
        ...
        if (X) return;
    }
} // 退出后去到默认的退出钩子函数

void mimi_thread_exit_func(void)
{
    mimi_thread_kill(mimi_thread_current());
    // unreachable
}
线程状态切换
下面是 mimiOS 实现的管理线程的接口,核心逻辑都是操作挂载或者脱离优先级链表,然后触发一次调度。
arduino
void mimi_thread_yield(void);
mimi_err mimi_thread_delay(uint32_t delay);
mimi_err mimi_thread_suspend(mimi_tcb *thread, uint32_t timeout);
mimi_err mimi_thread_resume(mimi_tcb *thread);
mimi_err mimi_thread_kill(mimi_tcb *thread);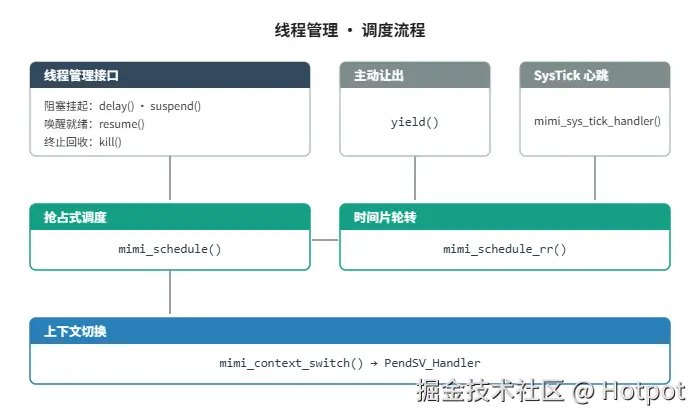
添加图片注释,不超过 140 字(可选)
系统定时器
我们需要一个系统定时器,完成两个核心功能:充当 RR 轮转的定时器,以及作为通用的软件定时器。Cortex-M 处理器内集成了一个小型定时器 SysTick,可以产生 SysTick 异常中断,作为系统心跳。所有的 Cortex-M 处理器都具有相同的 SysTick 定时器,所以 RTOS 一般使用该定时器作为系统定时器。
软件定时器
软件定时器能够完成低精度的定时操作,不需要额外占用硬件资源。跟线程队列一样,定时器也用侵入式链表串起来,复用同一套链表函数。定时方式分为单次和周期循环,周期定时器可以代替线程+Delay,周期完成轻量任务。
arduino
typedef enum {
    MIMI_TIMER_RUNNING,
    MIMI_TIMER_STOP,
} mimi_timer_status;

typedef enum {
    MIMI_TIMER_ONCE,
    MIMI_TIMER_PERIODIC,
} mimi_timer_flag;

typedef struct _mimi_timer {
    mimi_node  node;

    uint32_t timeout;        // 相对超时值(周期)
    uint32_t stop_tick;      // 停止时的 tick(用于 resume)
    uint32_t timeout_tick;   // 绝对超时 tick
    mimi_timer_flag flag;

    timeout_handler handler; // 超时回调
} mimi_timer;
每个 tcb 都包含一个软件定时器,用在线程需要延时等待的操作上。例如线程阻塞等待信号量时,tcb::node 挂载信号量的等待队列,tcb::timer::node 挂载在软件定时器队列上,任意一方满足条件都可以反推出 tcb 唤醒线程。线程初始化时,给定时器带上默认的处理函数,用于唤醒线程:
ini
void mimi_thread_timeout_handler_default(mimi_timer *timer)
{
    mimi_tcb *thread = container_of_tcb_by_timer(timer);
    if (thread->status == MIMI_THREAD_SUSPEND) {
        thread->error = MIMI_ETIMEOUT;
        mimi_thread_resume(thread);
    }
}
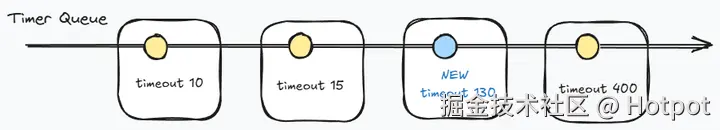
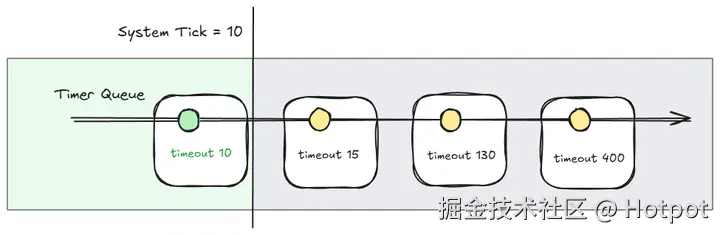
软件定时器队列按超时时间点从小到大排序。插入时遍历队列,找到第一个比自己晚的定时器,插到它前面,如果遍历一圈都没找到更晚的,就直接 push_back 到队尾。超时检查时,一旦前面的定时器没有到期就可以退出,无论有多少定时器在等待,都能够把检查时间压缩到最短。
添加图片注释,不超过 140 字(可选)
添加图片注释,不超过 140 字(可选)
SysTick 中断
前几章我们可以看到 SysTick_Handler 里会调用 HAL_IncTick(),给 HAL_Delay 提供时间基准。这一章我们开始接管 SysTick ,在中断里面完成两件事情:
- 检查是否有定时器超时;
- 消耗当前线程的时间片,检查是否需要切换线程;
mimiOS 软件定时器超时回调是在SysTick 中断上下文里执行的,回调里不能做耗时和阻塞等待的操作,应该通过 IPC(消息队列、信号量)把活转给线程去做。有的 RTOS 对是否在 中断里执行定时器超时函数有可配置项,例如 ThreadX。
注意:HAL_Delay 依赖 HAL_IncTick,SysTick 被 OS 接管后没有地方调 HAL_IncTick 了,HAL_Delay 就失效了,也用不上了。
SysTick 初始化
SysTick 的初始化:注册 handler、加载计数值。SysTick->CTRL 没有设 ENABLE_Msk。使能推迟到 mimi_context_first_switch 首次启动时完成,保证 OS 初始化期间不会产生 SysTick 中断。
ini
mimi_err cortexm_systick_init(uint32_t ticksPerSec, void (*handler)(void))
{
    mimi_SysTick_Handler = handler;
    uint32_t ticks = SystemCoreClock / ticksPerSec;
    if ((ticks - 1UL) > SYSTICK_RELOAD_Msk) {
        return MIMI_ERROR;
    }
    SYSTICK_LOAD = (uint32_t)(ticks - 1UL);
    SYSTICK_VAL  = 0UL;
    SYSTICK_CTRL = SYSTICK_CLKSOURCE_Msk | SYSTICK_TICKINT_Msk;
    return MIMI_EOK;
}

void SysTick_Handler(void)
{
    mimi_SysTick_Handler();
}
验证
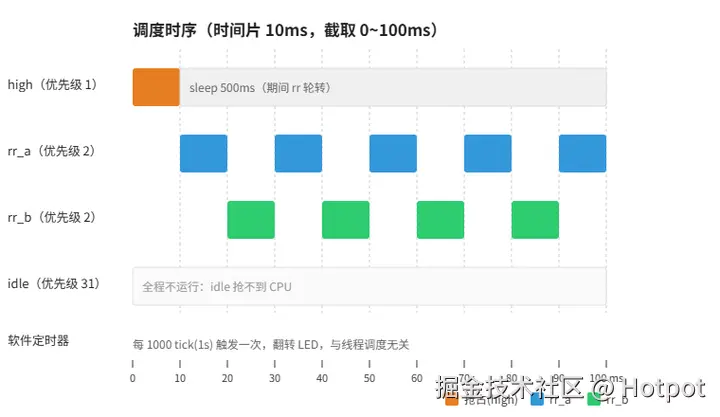
这一章用一个用例同时验证四件事:同级轮转、优先级抢占、软件定时器、空闲线程兜底。观察点只有板载 LED 和串口。
添加图片注释,不超过 140 字(可选)
| 机制 | 线程 | 优先级 | 行为 | 预期 |
|---|---|---|---|---|
| 时间片轮转 | rr_a / rr_b | 2 | 忙等,不 sleep 不 yield | 两者每秒计数接近 |
| 抢占 | preempt | 1 | 每 1s 醒来打印再睡 | 打印稳定插在 rr 之间 |
| 软件定时器 | heart_timer | 无 | 周期 1000 tick 翻 LED | LED 每秒闪一次 |
| 空闲线程 | idle | 31 | 内核自建,永不阻塞 | 全睡时接管 |
关键只有两处:rr 和 preempt 的优先级差,以及定时器启动。完整代码见 code/app/app.c。
scss
mimi_thread_init(&preempt_thread, "preempt", 1, 0, ...);   // prio 1:比 rr 高
mimi_thread_init(&rr_a_thread, "rr_a", 2, 0, ...);         // prio 2
mimi_thread_init(&rr_b_thread, "rr_b", 2, 0, ...);         // prio 2,与 rr_a 同级
mimi_timer_start(&heart_timer, 1000, MIMI_TIMER_PERIODIC); // 1s 周期翻 LED
预期现象:
- 轮转:rr_a、rr_b 每秒各打印一次,xxx/s 数值接近。如果不轮转,一个线程霸占 CPU,另一个会饿死、数值趋近 0。
- 抢占:preempt wake N 每 1s 一条,稳定插在 rr 两组输出之间。
- 定时器:LED 每秒翻转,节奏和串口无关。
- 空闲:把 rr_a/rr_b 的入口临时换成 mimi_thread_delay(10000),所有业务线程阻塞后系统仍稳定,就是 idle 在兜底。