【Quectel Pi M2 实战】Day3 USB 摄像头图像采集:拍照、录像与踩坑记录(V4L2 + FFmpeg)
目录
[【Quectel Pi M2 实战】Day3 USB 摄像头图像采集:拍照、录像与踩坑记录(V4L2 + FFmpeg)](#【Quectel Pi M2 实战】Day3 USB 摄像头图像采集:拍照、录像与踩坑记录(V4L2 + FFmpeg) "#%E3%80%90Quectel%20Pi%20M2%20%E5%AE%9E%E6%88%98%E3%80%91Day3%20USB%20%E6%91%84%E5%83%8F%E5%A4%B4%E5%9B%BE%E5%83%8F%E9%87%87%E9%9B%86%EF%BC%9A%E6%8B%8D%E7%85%A7%E3%80%81%E5%BD%95%E5%83%8F%E4%B8%8E%E8%B8%A9%E5%9D%91%E8%AE%B0%E5%BD%95%EF%BC%88V4L2%20%2B%20FFmpeg%EF%BC%89")
[1.1 安装编译工具链(gcc + make)](#1.1 安装编译工具链(gcc + make) "#1.1%20%E5%AE%89%E8%A3%85%E7%BC%96%E8%AF%91%E5%B7%A5%E5%85%B7%E9%93%BE%EF%BC%88gcc%20%2B%20make%EF%BC%89")
[1.2 C 语言版 Hello World](#1.2 C 语言版 Hello World "#1.2%20C%20%E8%AF%AD%E8%A8%80%E7%89%88%20Hello%20World")
[1.3 Python 版 Hello World(缩进是关键)](#1.3 Python 版 Hello World(缩进是关键) "#1.3%20Python%20%E7%89%88%20Hello%20World%EF%BC%88%E7%BC%A9%E8%BF%9B%E6%98%AF%E5%85%B3%E9%94%AE%EF%BC%89")
[二、接入 USB 摄像头并完成设备识别](#二、接入 USB 摄像头并完成设备识别 "#%E4%BA%8C%E3%80%81%E6%8E%A5%E5%85%A5%20USB%20%E6%91%84%E5%83%8F%E5%A4%B4%E5%B9%B6%E5%AE%8C%E6%88%90%E8%AE%BE%E5%A4%87%E8%AF%86%E5%88%AB")
[2.1 硬件接线](#2.1 硬件接线 "#2.1%20%E7%A1%AC%E4%BB%B6%E6%8E%A5%E7%BA%BF")
[2.2 设备识别命令(重点:和 CSI 摄像头不一样)](#2.2 设备识别命令(重点:和 CSI 摄像头不一样) "#2.2%20%E8%AE%BE%E5%A4%87%E8%AF%86%E5%88%AB%E5%91%BD%E4%BB%A4%EF%BC%88%E9%87%8D%E7%82%B9%EF%BC%9A%E5%92%8C%20CSI%20%E6%91%84%E5%83%8F%E5%A4%B4%E4%B8%8D%E4%B8%80%E6%A0%B7%EF%BC%89")
[三、精准定位 USB 摄像头对应的 video 节点](#三、精准定位 USB 摄像头对应的 video 节点 "#%E4%B8%89%E3%80%81%E7%B2%BE%E5%87%86%E5%AE%9A%E4%BD%8D%20USB%20%E6%91%84%E5%83%8F%E5%A4%B4%E5%AF%B9%E5%BA%94%E7%9A%84%20video%20%E8%8A%82%E7%82%B9")
[4.1 两种编码对比](#4.1 两种编码对比 "#4.1%20%E4%B8%A4%E7%A7%8D%E7%BC%96%E7%A0%81%E5%AF%B9%E6%AF%94")
[4.2 推荐选型](#4.2 推荐选型 "#4.2%20%E6%8E%A8%E8%8D%90%E9%80%89%E5%9E%8B")
[六、把图片拉到电脑查看(adb pull)](#六、把图片拉到电脑查看(adb pull) "#%E5%85%AD%E3%80%81%E6%8A%8A%E5%9B%BE%E7%89%87%E6%8B%89%E5%88%B0%E7%94%B5%E8%84%91%E6%9F%A5%E7%9C%8B%EF%BC%88adb%20pull%EF%BC%89")
[6.1 踩坑:目标路径带空格导致拉取失败](#6.1 踩坑:目标路径带空格导致拉取失败 "#6.1%20%E8%B8%A9%E5%9D%91%EF%BC%9A%E7%9B%AE%E6%A0%87%E8%B7%AF%E5%BE%84%E5%B8%A6%E7%A9%BA%E6%A0%BC%E5%AF%BC%E8%87%B4%E6%8B%89%E5%8F%96%E5%A4%B1%E8%B4%A5")
[6.2 踩坑:pi 用户拍照,文件属主却是 root](#6.2 踩坑:pi 用户拍照,文件属主却是 root "#6.2%20%E8%B8%A9%E5%9D%91%EF%BC%9Api%20%E7%94%A8%E6%88%B7%E6%8B%8D%E7%85%A7%EF%BC%8C%E6%96%87%E4%BB%B6%E5%B1%9E%E4%B8%BB%E5%8D%B4%E6%98%AF%20root")
[七、进阶:V4L2 拍照与录像(FFmpeg 封装)](#七、进阶:V4L2 拍照与录像(FFmpeg 封装) "#%E4%B8%83%E3%80%81%E8%BF%9B%E9%98%B6%EF%BC%9AV4L2%20%E6%8B%8D%E7%85%A7%E4%B8%8E%E5%BD%95%E5%83%8F%EF%BC%88FFmpeg%20%E5%B0%81%E8%A3%85%EF%BC%89")
[7.1 桌面预览(xrdp RDP 桌面内预览,可选)](#7.1 桌面预览(xrdp RDP 桌面内预览,可选) "#7.1%20%E6%A1%8C%E9%9D%A2%E9%A2%84%E8%A7%88%EF%BC%88xrdp%20RDP%20%E6%A1%8C%E9%9D%A2%E5%86%85%E9%A2%84%E8%A7%88%EF%BC%8C%E5%8F%AF%E9%80%89%EF%BC%89")
[7.2 V4L2 拍照(采集一帧,FFmpeg 转 jpg)](#7.2 V4L2 拍照(采集一帧,FFmpeg 转 jpg) "#7.2%20V4L2%20%E6%8B%8D%E7%85%A7%EF%BC%88%E9%87%87%E9%9B%86%E4%B8%80%E5%B8%A7%EF%BC%8CFFmpeg%20%E8%BD%AC%20jpg%EF%BC%89")
[7.3 V4L2 录像,输出 mp4(本机实测版)](#7.3 V4L2 录像,输出 mp4(本机实测版) "#7.3%20V4L2%20%E5%BD%95%E5%83%8F%EF%BC%8C%E8%BE%93%E5%87%BA%20mp4%EF%BC%88%E6%9C%AC%E6%9C%BA%E5%AE%9E%E6%B5%8B%E7%89%88%EF%BC%89")
[7.4 实时无限录像(按 Ctrl+C 停止)](#7.4 实时无限录像(按 Ctrl+C 停止) "#7.4%20%E5%AE%9E%E6%97%B6%E6%97%A0%E9%99%90%E5%BD%95%E5%83%8F%EF%BC%88%E6%8C%89%20Ctrl%2BC%20%E5%81%9C%E6%AD%A2%EF%BC%89")
[八、USB 摄像头 vs CSI 摄像头差异](#八、USB 摄像头 vs CSI 摄像头差异 "#%E5%85%AB%E3%80%81USB%20%E6%91%84%E5%83%8F%E5%A4%B4%20vs%20CSI%20%E6%91%84%E5%83%8F%E5%A4%B4%E5%B7%AE%E5%BC%82")
[九、本章坑点汇总(常见问题 FAQ)](#九、本章坑点汇总(常见问题 FAQ) "#%E4%B9%9D%E3%80%81%E6%9C%AC%E7%AB%A0%E5%9D%91%E7%82%B9%E6%B1%87%E6%80%BB%EF%BC%88%E5%B8%B8%E8%A7%81%E9%97%AE%E9%A2%98%20FAQ%EF%BC%89")
前言
系列说明:Day1 完成开箱上电、Day2 打通 ADB / 串口 / SSH 多路调试并搭好 Debian 环境。本篇进入外设实战第一站 :在没有 IMX219 MIPI 模组的条件下,改用 USB 免驱摄像头(斯泰克 2K) ,从零验证开发板的 V4L2 视频子系统------ 完成设备识别、参数探测、抓拍、FFmpeg 录像封装与 ADB 文件回传,并记录全程真实踩坑。
全文为实操验证记录,走无头 ADB 调试路线,命令均已实测可跑通。
一、开发环境自检:先让第一个程序跑起来
正式接摄像头之前,先确认开发板的编译与运行环境正常。这部分就是 Day2 装好的 gcc/make/Python 的 "体检"。
1.1 安装编译工具链(gcc + make)
进入 Quectel Pi M2 开发板系统终端后,执行:
bash
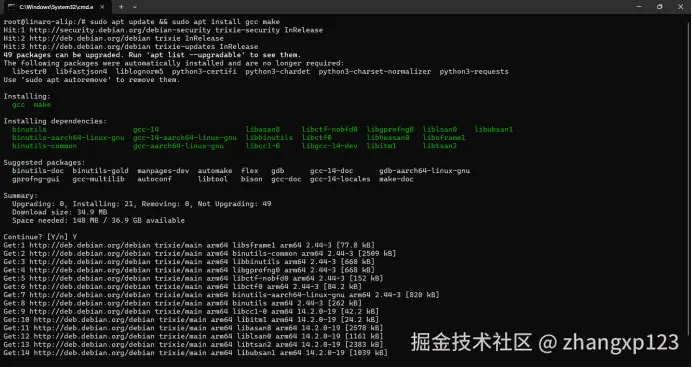
sudo apt update && sudo apt install gcc make- 首次安装会提示有若干软件包可升级(本篇环境提示 49 个),可直接回车
Y继续。 - 安装摘要:升级 0 个、安装 21 个,下载约 34.9 MB,需要空间 148 MB。
安装执行过程图如下所示。(apt 拉取依赖包列表)
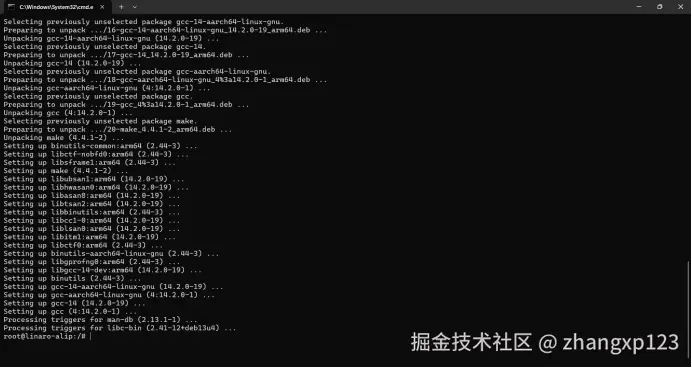
安装完成、Setting up 各依赖包图如下所示。
1.2 C 语言版 Hello World
1、创建源文件
打开系统终端,在终端输入命令创建 hello.c 文件。
bash
touch hello.c

ls # 查看文件是否创建成功
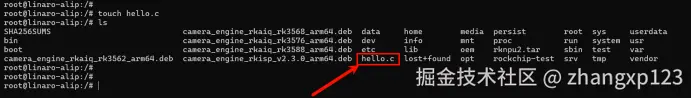
创建后目录列表里出现 hello.c(红框标注即为新建文件)。
2、用 vim 打开编辑
输入下面命令使用 vim 编辑器打开 hello.c 文件。
bash
sudo vim hello.c
3、写入代码并保存退出
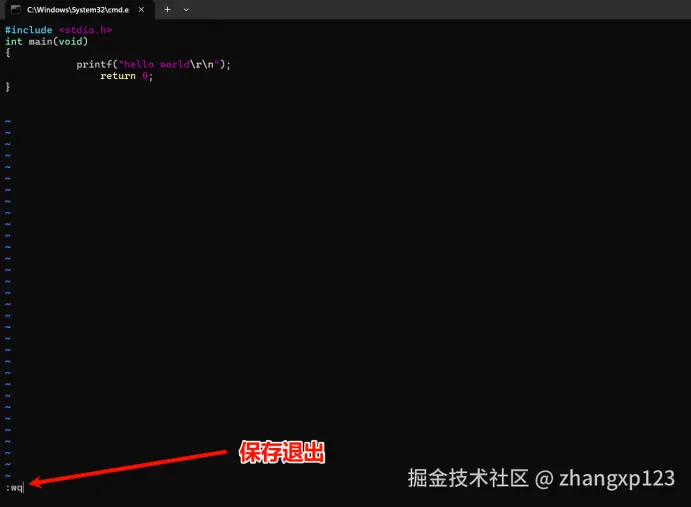
将下列代码段复制到 hello.c 文件内,按下"ESC + Shift + :(英文状态下:)",然后再输入 "wq " 保存代码并退出vim终端 。
(按下 ESC → 输入 :wq → 回车保存退出。)
bash
#include <stdio.h>
int main(void)
{
    printf("hello world\r\n");
    return 0;
}
4、编译
执行以下命令,编译代码:
bash
gcc hello.c -o hello5、运行
执行以下命令,运行hello程序:
bash
./hello6、输出结果
程序运行结果打印:
bash
./hello     # 运行

# 输出结果:
hello world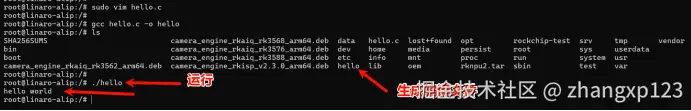
1.3 Python 版 Hello World(缩进是关键)
系统已预装 Python环境,无需额外安装python(环境)解释器,直接写脚本即可。
1、创建文件
打开系统终端,在终端输入命令创建 hello.py 文件。
bash
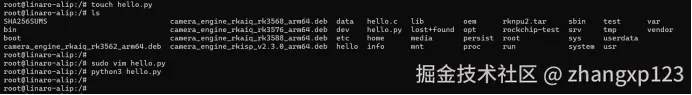
touch hello.py
ls
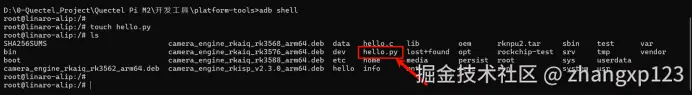
adb shell 里 touch hello.py + ls 图,如下所示。
2、vim 编辑
输入下面命令使用 vim 编辑器打开 hello.py 文件。
bash
sudo vim hello.py3、写入代码(注意:必须正确缩进!)
将下列代码段复制到 hello.py 文件内,按下"ESC + Shift + :",然后再输入 "wq " 保存代码并退出 vim 终端。
bash
def main():
    print("Hello, World!")

if __name__ == "__main__":
    main()
坑点(专栏重点) :Python 用缩进表示代码块。若
main()前面不加缩进,运行时会报缩进错误 / 无输出。文档示例里未缩进的版本运行失败 ,正确版本需如上加上 4 个空格缩进。保存退出同样用:wq。
vim 内未缩进的错误版本图,如下所示。
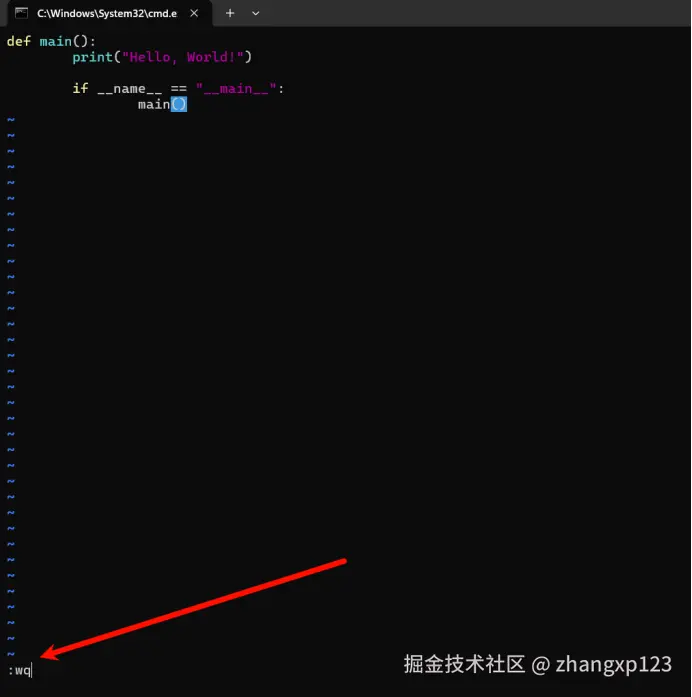
上述图片最终运行结果错误,代码一定要有缩进。
若不注意缩进,运行后没有结果。
vim 内正确缩进版本图,如下所示。
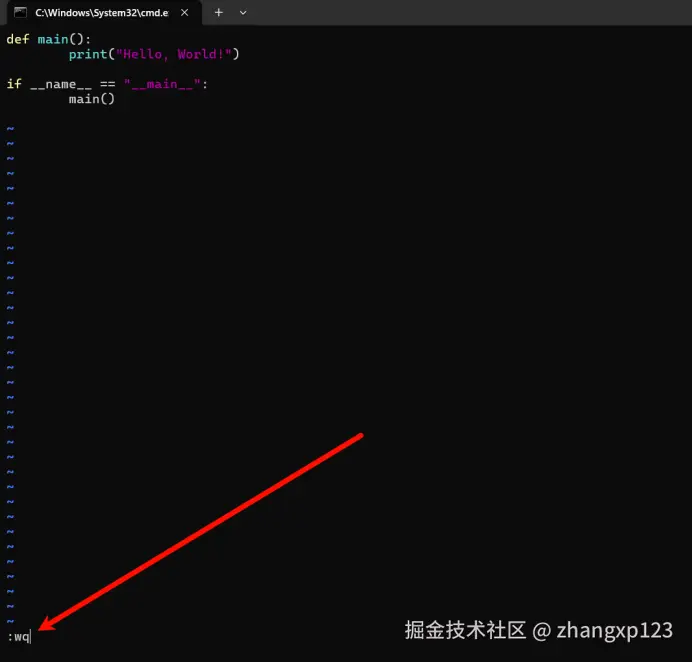
4、运行(Python 是解释型语言,无需编译)
Python是解释型语言,无需编译,直接执行即可:
bash
python3 hello.py5、输出
程序运行结果打印:
bash
python3 hello.py  # 运行程序

# 输出结果:
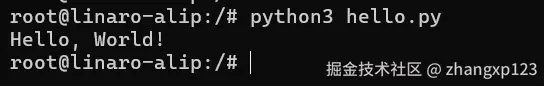
Hello, World!
python3 hello.py 输出 Hello, World! 图,如下所示。
二、接入 USB 摄像头并完成设备识别
前置说明 :本机没有 IMX219 MIPI 模组,改用 USB 免驱摄像头(斯泰克 2K USB Camera)完成图像采集,借此验证开发板的 V4L2 视频子系统。
2.1 硬件接线
- 将 USB 摄像头插入开发板的 USB Host 口;
- 上电,先确认系统能识别到该设备。
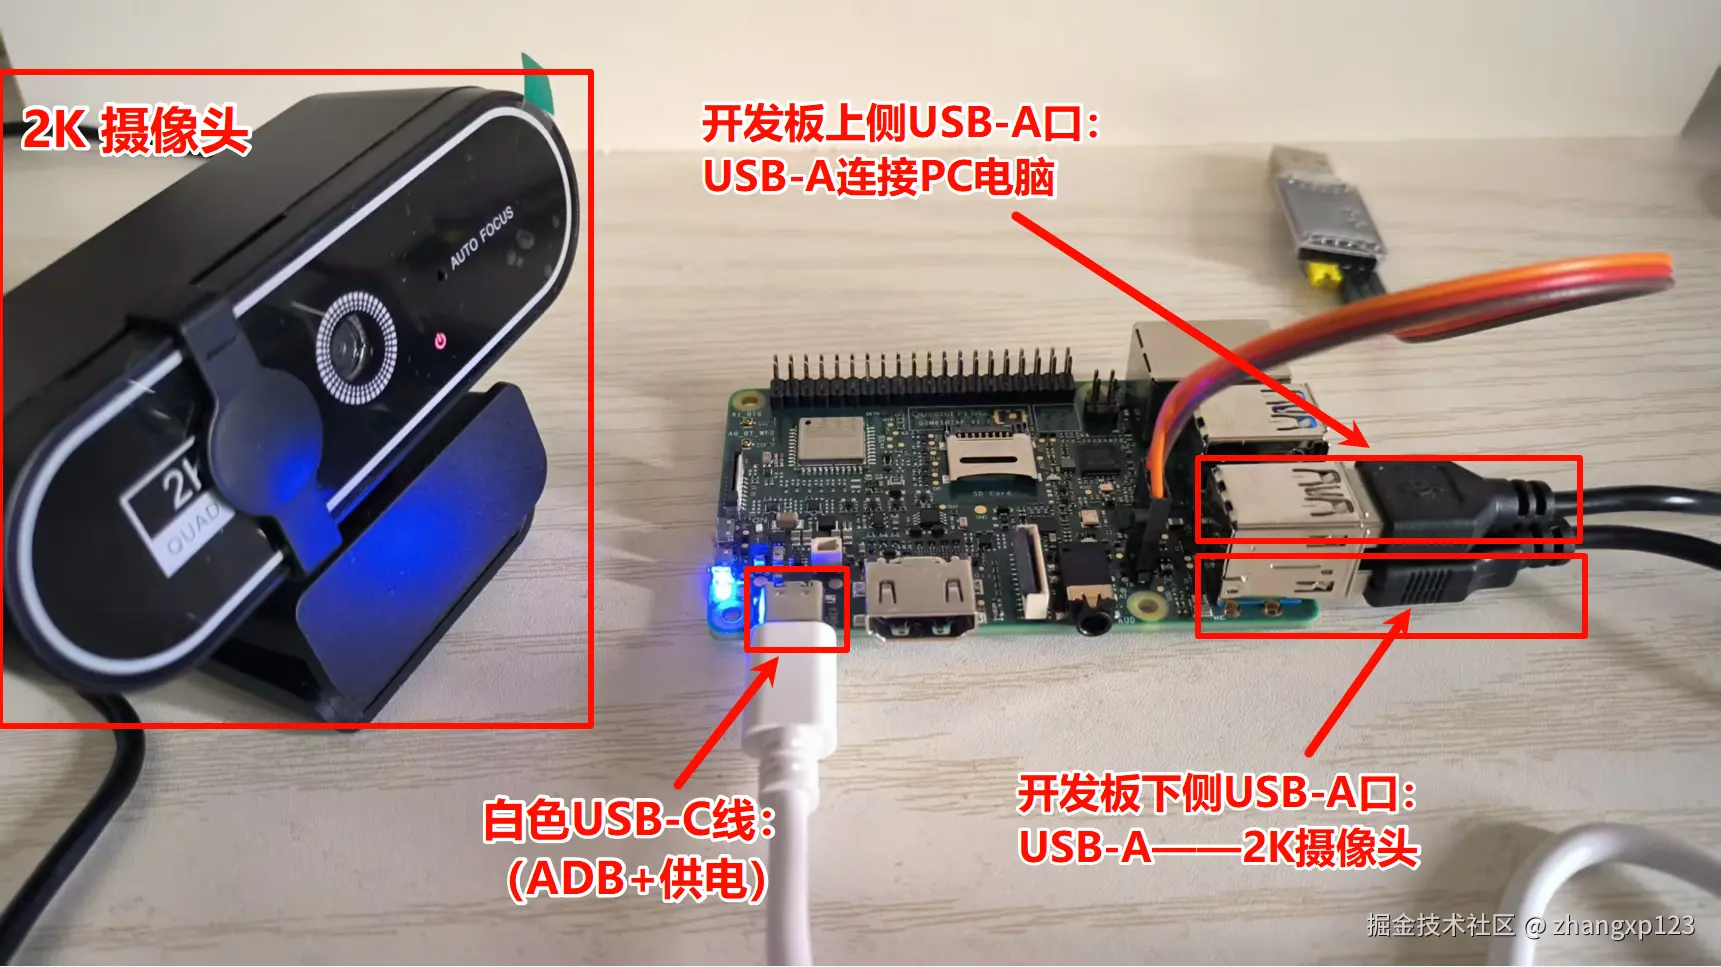
接线说明:
1、开发板上方 USB‑A 口:USB 线缆连接 PC 电脑;
2、开发板下方 USB‑A 口:USB 线缆接入斯泰克 2K 自动对焦 USB 摄像头,用于 V4L2 图像采集;
3、白色 USB‑C 线缆:开发板供电,同时提供 ADB 调试通路。
2.2 设备识别命令(重点:和 CSI 摄像头不一样)
bash
# 查看 USB 设备,确认摄像头被识别
lsusb

# 列出所有 video 节点
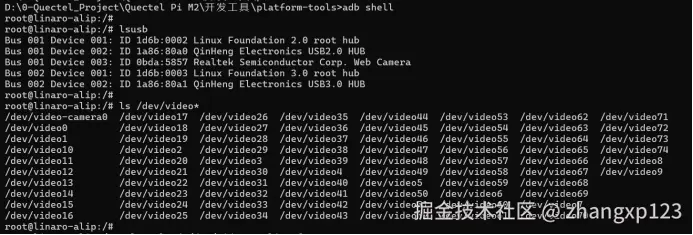
ls /dev/video*lsusb输出中能看到0bda:5857 Realtek Semiconductor Corp. Web Camera,说明硬件枚举成功,开发板认到了这个 USB 相机。ls /dev/video*会列出大量 video 节点。
提示 :USB 摄像头一般是
/dev/video0、/dev/video1这类节点;而 CSI 摄像头固定是/dev/video33、/dev/video51,两者编号规则完全不同。
adb shell 内执行 lsusb + ls /dev/video* 图(含 Realtek Web Camera 识别结果),如下所示。
三、精准定位 USB 摄像头对应的 video 节点
设备节点太多,直接筛选出刚插入的 USB 相机:
bash
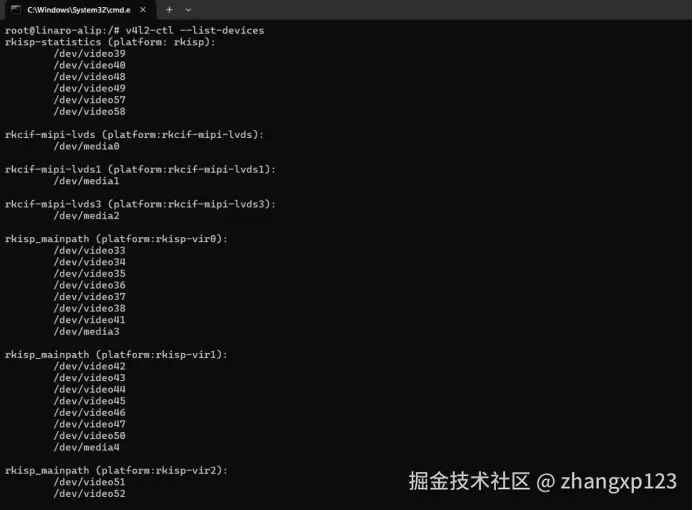
v4l2-ctl --list-devices- 该命令会区分板载 MIPI 摄像头 和刚插上的 Realtek USB Web Camera;
- 输出会写明 USB 相机绑定到哪些
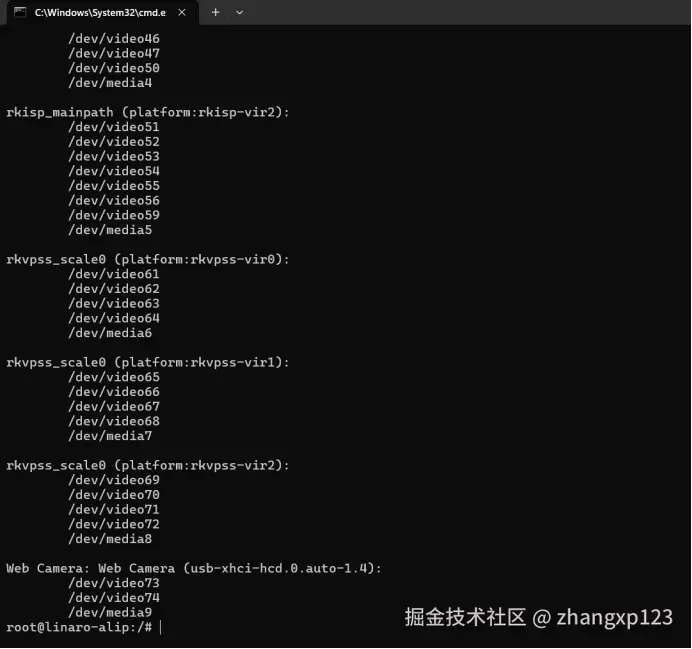
/dev/videoX(一般 USB 相机占 2 个节点:一个视频流、一个元数据)。
本机输出参考:
bash
Web Camera: Web Camera (usb-xhci-hcd.0.auto-1.4):
    /dev/video73
    /dev/video74
    /dev/media9
结论:
/dev/video73是视频流节点 (采集用这个);/dev/video74一般是元数据 / 控制节点。
--list-devices 输出 MIPI 摄像头节点(rkisp /rkcif/rkvpss 部分)图,如下所示。
--list-devices 输出 Web Camera 部分(/dev/video73、video74)图,如下所示。
四、查看摄像头支持的分辨率与编码格式
bash
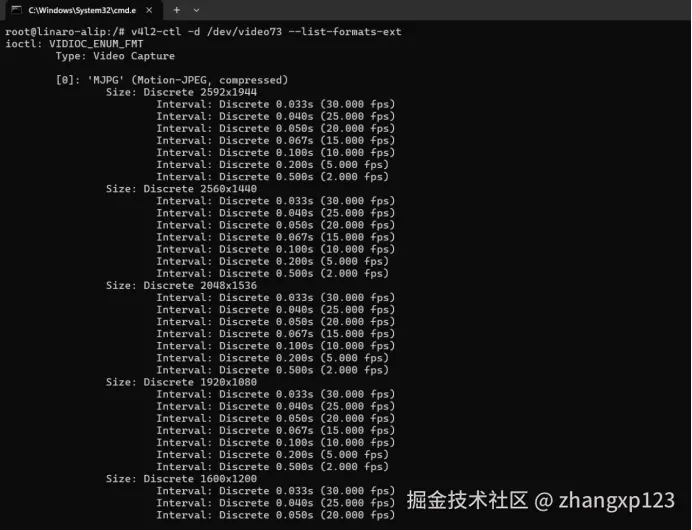
v4l2-ctl -d /dev/video73 --list-formats-ext能看到摄像头支持 MJPG 和 YUYV 两种编码,以及各分辨率下的帧率。
4.1 两种编码对比
| 编码 | 说明 | 特性 |
|---|---|---|
| MJPG(Motion-JPEG) | 硬件压缩帧 | 最高支持 2592×1944(2K)@ 30fps ,带宽占用低,AI 推理优先用 |
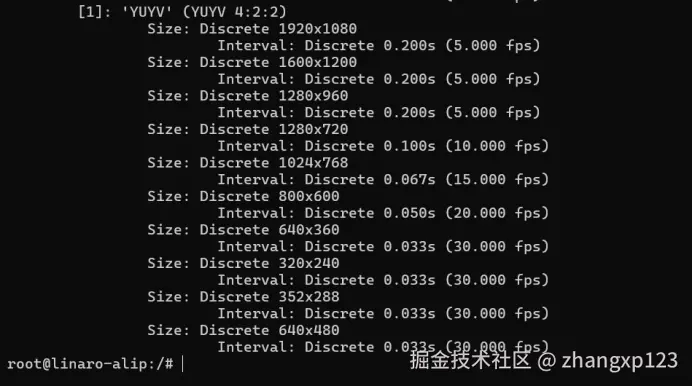
| YUYV(原始无压缩) | 原始图像 | 分辨率拉高后帧率极低,1080P 只有 5fps,适合调试、不适合实时检测 |
4.2 推荐选型
- 测试抓拍 :
1920×1080 MJPG 30fps - 边缘 AI 推理 (降低算力压力):
1280×720 MJPG 30fps
--list-formats-ext 输出 MJPG 及 2592×1944 ~ 1920×1080 各分辨率帧率图,如下所示。
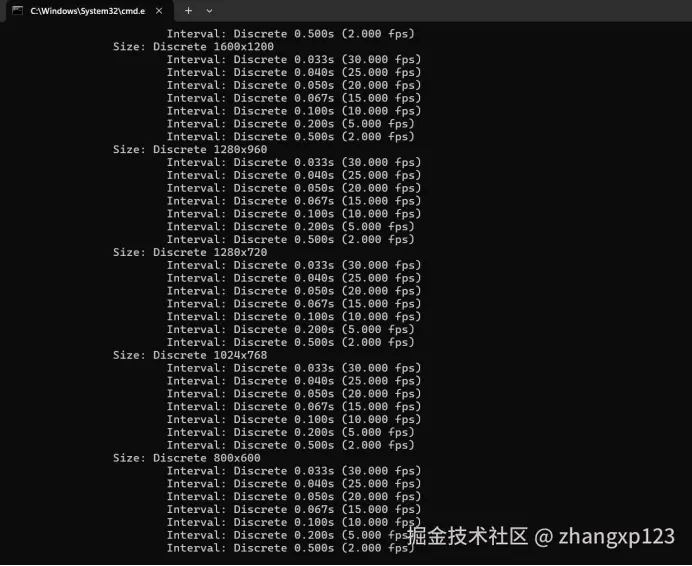
输出 1600×1200 ~ 800×600 帧率图,如下所示。
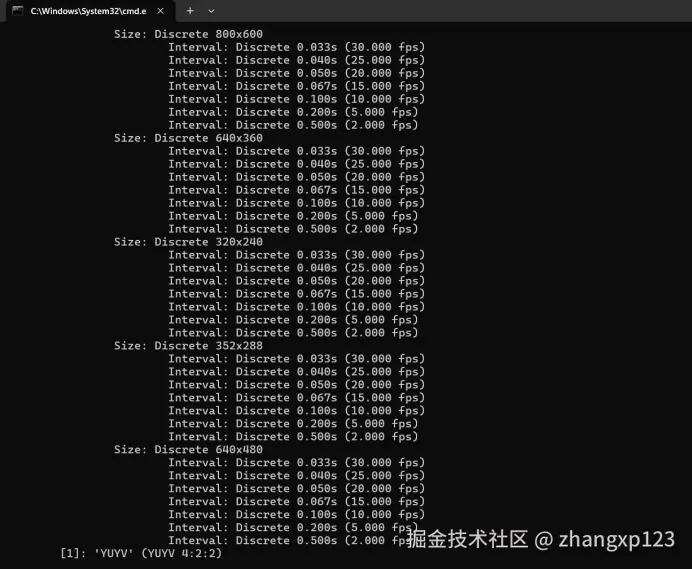
输出 640×360 ~ 640×480 帧率 + [1]: 'YUYV' 标记截图,如下所示。
YUYV 格式各分辨率(1080P 仅 5fps)帧率截图,如下所示。
五、抓拍一张图片,验证采集正常
在 adb shell 里执行(抓一张 2K 图验证):
bash
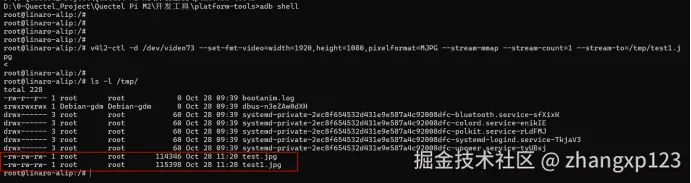
v4l2-ctl -d /dev/video73 --set-fmt-video=width=1920,height=1080,pixelformat=MJPG --stream-mmap --stream-count=1 --stream-to=/tmp/test.jpg进入 adb shell 检查文件是否生成:
bash
adb shell

ls -l /tmp/test.jpg
如果提示
No such file or directory,说明上次抓拍没成功,重新执行上面的抓拍命令即可。
抓拍命令输入图,如下所示。

ls -l /tmp/ 结果(test.jpg/test1.jpg 已生成,红框标注)图,如下所示。
六、把图片拉到电脑查看(adb pull)
重点 :
adb pull要在电脑 CMD 里执行,不是 adb shell 里!
抓完之后先退出 adb shell:
bash
exit再执行拉取:
bash
adb pull /tmp/test.jpg输出类似:
bash
/tmp/test.jpg: 1 file pulled. 16.6 MB/s (114346 bytes in 0.007s)文件会传到当前所在的 platform-tools 文件夹(此处也可自定义)里,去该目录找 test.jpg 即可。
CMD 中 adb pull /tmp/test.jpg 成功图,如下所示。

platform-tools 文件夹中 test.jpg(红框)图,如下所示。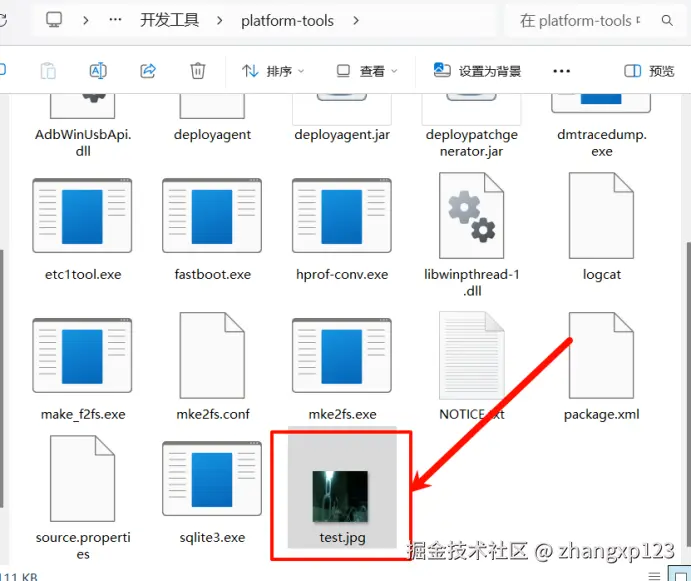
6.1 踩坑:目标路径带空格导致拉取失败
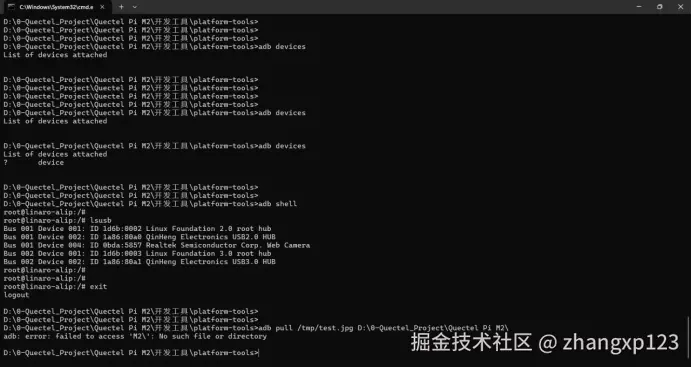
直接指定带空格的目标路径会报错:
bash
adb pull /tmp/test.jpg D:\0-Quectel_Project\Quectel Pi M2\

# 报错:adb: error: failed to access 'M2\': No such file or directory
原因 :路径里 Quectel Pi M2 有空格,Windows CMD 带空格的文件夹路径必须加双引号。
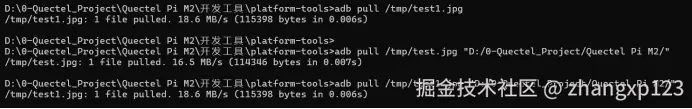
正确写法 (注意用 / 分隔):
bash
adb pull /tmp/test.jpg "D:/0-Quectel_Project/Quectel Pi M2/"adb devices 识别 + adb shell + 无引号路径 adb pull 报错图,如下所示。
加双引号后三次 adb pull 全部成功图,如下所示。
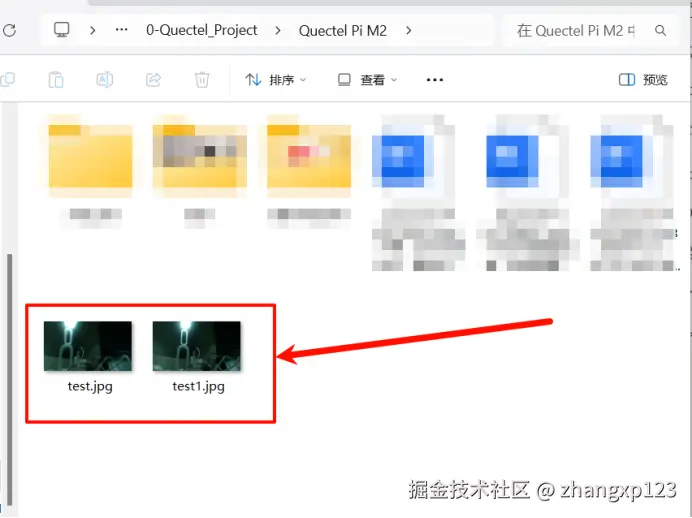
Quectel Pi M2 文件夹里 test.jpg/test1.jpg 缩略图预览图,如下所示。
6.2 踩坑:pi 用户拍照,文件属主却是 root
现象:执行
su - pi切到 pi 用户后拍照,生成文件却显示属主是 root。
bash
-rw-rw-r- 1 root root 110122 Oct 28 11:51 /tmp/test.jpg说明 :摄像头设备节点权限 + 内核 V4L2 框架写文件的特性,在 Quectel Pi M2 这个系统里,由 pi 用户执行 v4l2-ctl 采集时,最终写入文件的属主会变成 root。这不是操作的问题。
- 图片内容本身正常,
adb pull不受权限阻碍,不影响开发; - 如果后续 Python 程序用 pi 用户读写该文件,会出现权限报错,需要
chown修正属主。
七、进阶:V4L2 拍照与录像(FFmpeg 封装)
7.1 桌面预览(xrdp RDP 桌面内预览,可选)
需先设置环境变量(wayland 桌面权限问题),再通过 gstreamer 预览:
bash
export GST_V4L2_FORCE_LIBV4L2=0
export WAYLAND_DISPLAY=wayland-0
export XDG_RUNTIME_DIR=/run/user/1000
gst-launch-1.0 v4l2src device=/dev/video0 ! videoconvert ! autovideosink
博主在这里直接跳过该步骤,进行下一步测试。
7.2 V4L2 拍照(采集一帧,FFmpeg 转 jpg)
先按需修改分辨率,确认你的 USB 摄像头支持什么分辨率,再采集原始 YUYV 帧并用 FFmpeg 转 jpg:
bash
v4l2-ctl -d /dev/video0 --set-fmt-video=width=1920,height=1080,pixelformat=YUYV

v4l2-ctl -d /dev/video0 --stream-mmap=2 --stream-skip=5 --stream-count=1 --stream-to=/tmp/usb_cam.yuv

ffmpeg -f rawvideo -pix_fmt yuyv422 -s 1920x1080 -i /tmp/usb_cam.yuv -frames:v 1 /tmp/usb_photo.jpg

# 查看是否录制成功
ls -l /tmp/
7.3 V4L2 录像,输出 mp4(本机实测版)
官方文档是 MIPI CSI 摄像头(
/dev/video33)输出 NV12 原始 YUV ,必须转码;而本机 USB 摄像头/dev/video73输出 MJPG ,可以直接封装 MP4,不用走 YUV 转码,效率更高。
进入 pi 用户终端:
bash
su - pi

# 采集 60 帧 MJPG 流,保存为裸流
v4l2-ctl -d /dev/video73 --set-fmt-video=width=1920,height=1080,pixelformat=MJPG \
  --stream-mmap --stream-count=60 --stream-to=/tmp/usb_cam.stream

# ffmpeg 封装成 mp4,30fps,60 帧 ≈ 2 秒视频
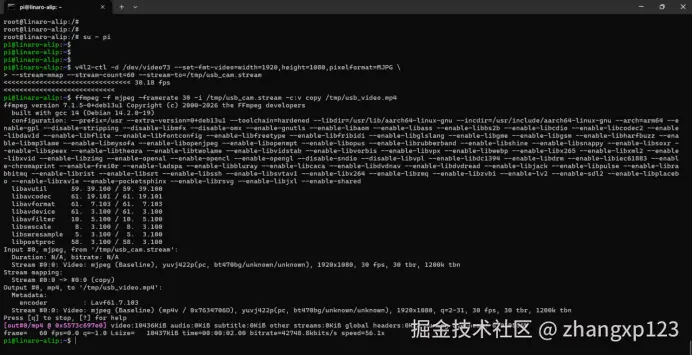
ffmpeg -f mjpeg -framerate 30 -i /tmp/usb_cam.stream -c:v copy /tmp/usb_video.mp4
参数说明:
--stream-count=60:采集帧数;30fps 时 60 帧 ≈ 2s、300 帧 ≈ 10s;-c:v copy:直接拷贝码流不重新编码,速度快。
录完回到电脑 CMD 拉取:
bash
exit
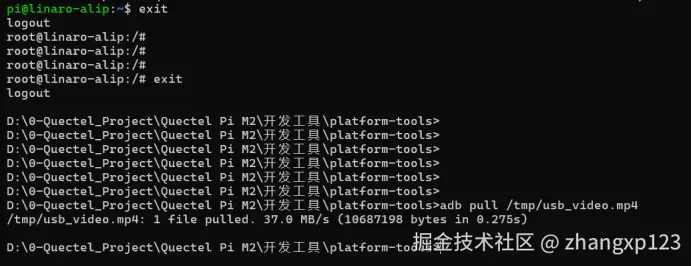
adb pull /tmp/usb_video.mp4

# 输出:/tmp/usb_video.mp4: 1 file pulled. 37.0 MB/s (10687198 bytes in 0.275s)
su - pi + v4l2-ctl 采集 60 帧 + ffmpeg 封装 mp4 完整输出图,如下所示。
exit 后 adb pull /tmp/usb_video.mp4 成功截图,如下所示。
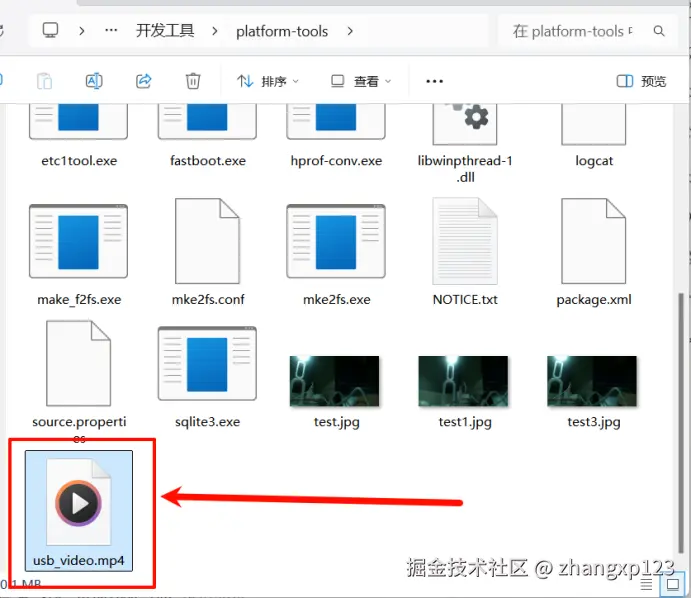
platform-tools 文件夹里 usb_video.mp4(红框)图,如下所示。
7.4 实时无限录像(按 Ctrl+C 停止)
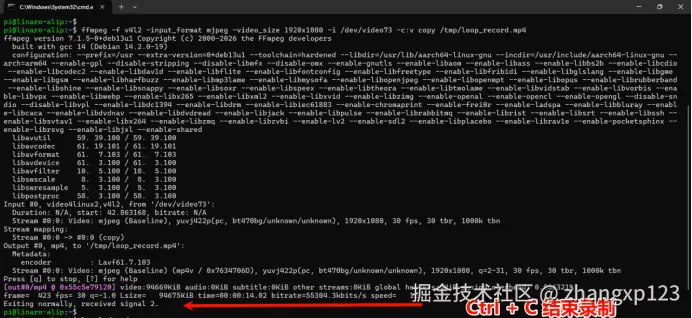
说明 :这条命令会持续采集 USB 摄像头 MJPG 码流并封装成 MP4,不会自动停止;
按下
Ctrl + C正常终止录制,文件可以正常播放。
bash
ffmpeg -f v4l2 -input_format mjpeg -video_size 1920x1080 -i /dev/video73 -c:v copy /tmp/loop_record.mp4

# 按 Ctrl+C 停止视频录制

ls -l /tmp/           # 查看是否录制成功
pi 用户下 ffmpeg 执行、打印流信息、Ctrl+C退出提示图,如下所示。
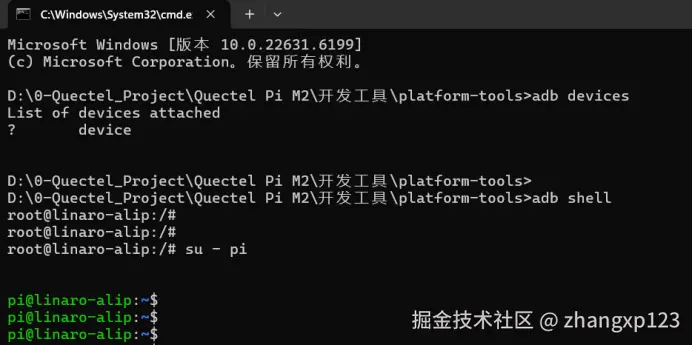
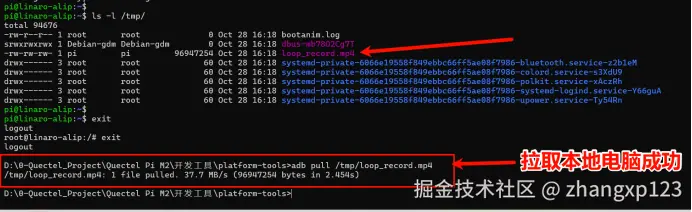
录制结束后,在 pi 用户终端查看文件是否生成:
bash
ls -l /tmp/
# 查看是否录制成功
ls -l /tmp/ 图如下所示,红框标注 loop_record.mp4,可以看到文件属主是 pi、文件大小持续增长。
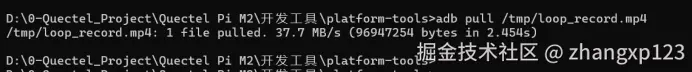
录制完成之后,先执行 exit 退出 pi 用户、再退出 adb shell,回到电脑 CMD,使用 adb pull 把视频拉到本地电脑:
bash
adb pull /tmp/loop_record.mp4CMD 中 adb pull 拉取成功图,如下所示。
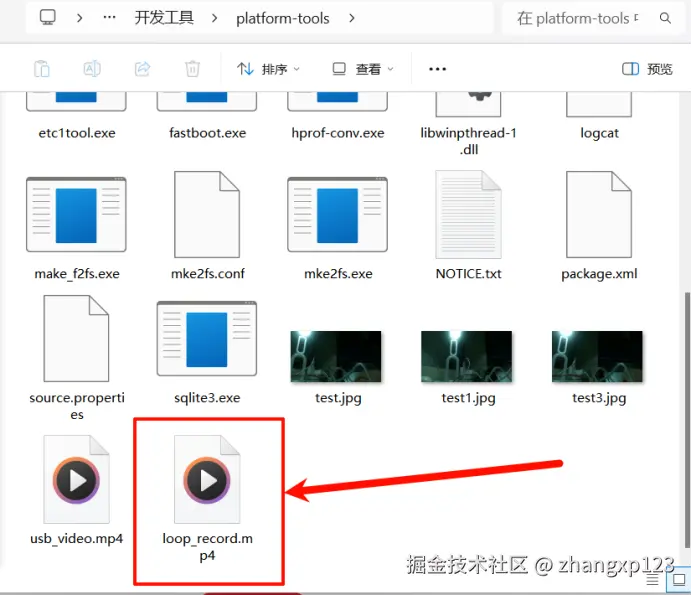
最终,可以在本地电脑文件夹中查看到被拉取的视频文件,如下图所示。
关键点说明:
-c:v copy直接复用摄像头输出的 MJPG 码流,不重新编码,CPU 占用很低,适合长时间录制;- 必须在
pi用户下执行(su - pi切换),本次实测生成的loop_record.mp4文件归属为 pi,权限正常;- 注意
/tmp是临时文件目录,开发板重启后视频文件会直接丢失,录制完务必立刻adb pull取回电脑;- 终止录制一定要用 Ctrl + C,ffmpeg 会完成 MP4 文件尾封装,视频才能正常播放;如果直接强制断开连接,MP4 文件会损坏无法打开。
八、USB 摄像头 vs CSI 摄像头差异
| 维度 | CSI 摄像头(MIPI) | USB 摄像头(本机) |
|---|---|---|
| video 节点 | 固定 /dev/video33 / /dev/video51 |
/dev/video73(视频流)、/dev/video74(元数据) |
| 输出格式 | ISP 输出 NV12 裸 YUV,必须 FFmpeg 编码 | 硬件输出 MJPG 压缩帧,可直接封装 MP4 |
| 编码开销 | 高(需转码) | 低(直接 copy) |
| 适用 | 官方示例、固定安装 | 免驱即插即用、AI 采集数据 |
九、本章坑点汇总(常见问题 FAQ)
Q1:Python Hello World 运行没有任何输出?
A :print、main() 代码块必须保证 Python 缩进规范,缩进错误会直接导致程序运行失败、无打印输出。
Q2:adb pull 本地保存路径带空格,执行直接报错?
A :类似 Quectel Pi M2 这种包含空格的路径,路径两端需要添加双引号,路径分隔符使用 /;示例命令:adb pull /tmp/test.jpg "D:/0-Quectel_Project/Quectel Pi M2/"。
Q3:pi 用户执行拍照,生成文件属主变成 root?
A :这是 V4L2 驱动写入文件的机制造成,图片内容正常,不影响 adb pull 拉取;后续 Python 程序要读写该文件,需要先用chown修改文件归属权限。
Q4:CSI 摄像头和 USB 摄像头的命令能不能直接互相照搬?
A:设备节点、图像格式并不通用;CSI (MIPI) 常用 NV12 格式,USB 摄像头大多是 YUYV/MJPG,不要直接复制官方 CSI 的示例命令给 USB 摄像头使用。
Q5:RDP 远程桌面里面 gst 预览画面打不开?
A :Wayland 桌面存在权限隔离,gst 预览需要提前配置XDG_RUNTIME_DIR等环境变量,否则预览程序启动失败。
Q6:USB 摄像头高分辨率下帧率很低?
A :是 USB 摄像头带宽上限导致;做 AI 视觉推理项目,推荐使用1280×720分辨率 + MJPG 格式,平衡画质与帧率。
Q7:RDP 远程桌面中 gst 预览画面持续卡顿?
A:属于远程桌面转发画面的正常现象,摄像头采集调试优先使用 ADB/SSH 命令行方式,稳定性更好。
Q8:ffmpeg 实时录像按 Ctrl+C 中断后,mp4 视频打不开、文件损坏?
A :ffmpeg 需要收到正常退出信号才能封装 MP4 文件尾;录制结束务必用Ctrl + C正常停止录制,不要直接断开 adb 连接、强制关闭终端;录制的视频存放在/tmp临时目录,板子重启文件可能会丢失,录制完成立刻 adb pull 取回电脑。
十、总结
本篇完成了开发板环境自检(C / Python Hello World),并基于 USB 免驱摄像头 走通了 V4L2 视频子系统的完整链路:设备识别 → 节点定位 → 参数探测 → 抓拍 → FFmpeg 录像 → ADB 文件回传,同时理清了 USB 与 CSI 摄像头的本质差异,为下一步图像数据处理打好基础。
#移远产品体验官 #QuectelPi