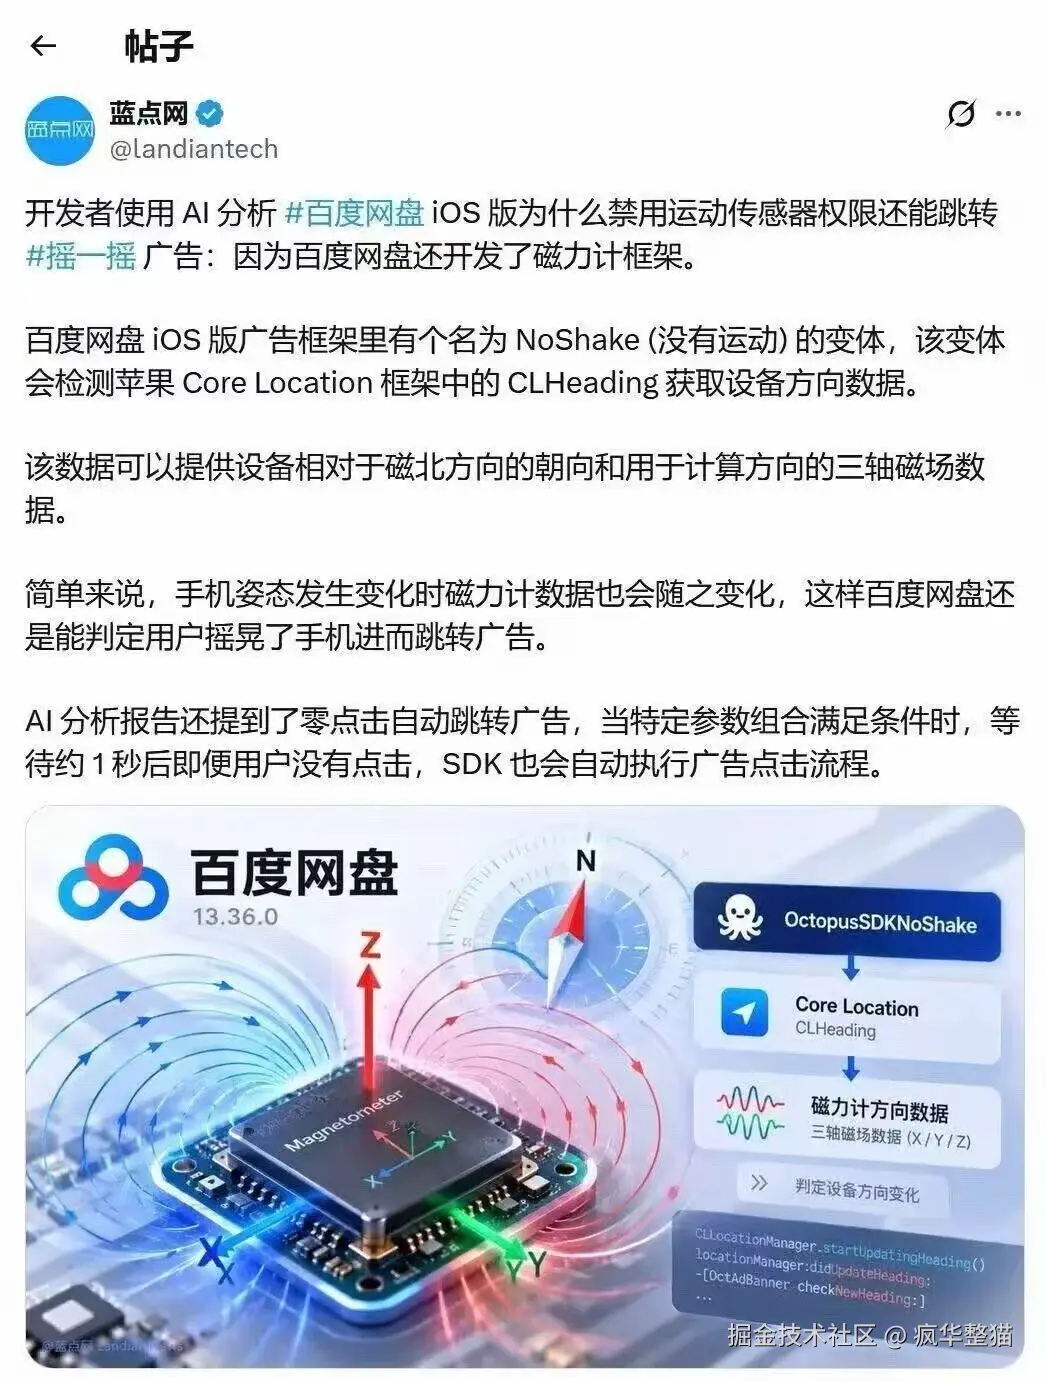
一、 拆解原图的技术内核:为什么无权限也能"摇"?
结合图片,百度网盘在 iOS 端禁用运动传感器后,通过 Core Location 框架的 CLHeading 获取了磁力计数据(三轴磁场数据),从而判断手机姿态变化。
对应到 Android 系统,有一个很好的底层机制:运动传感器(加速度计 TYPE_ACCELEROMETER、磁力计 TYPE_MAGNETIC_FIELD、陀螺仪等)的注册监听是不需要申请任何运行时权限的。 这使得开发者可以悄无声息地获取设备姿态。网盘的思路就是:加速度计被禁用/不可用时,退而求其次,利用磁力计计算方向的变化来判定摇晃。
二、 用 Trae 开发的具体步骤与 Prompt 指导
使用 Trae 的核心技巧是:不要试图用一句话让它写完整套功能,而是分模块、按逻辑递进地让它帮你生成代码。
第一步:让 Trae 生成基础传感器封装类
在 Android 中,我们需要同时监听加速度计和磁力计。你可以直接向 Trae 发出指令:
Prompt 给 Trae:
"用 Kotlin 写一个名为
ShakeDetector的类,实现SensorEventListener接口。在类初始化时通过SensorManager获取TYPE_ACCELEROMETER和TYPE_MAGNETIC_FIELD两个传感器。提供start()和stop()方法,在 start 中用SENSOR_DELAY_GAME频率注册这两个监听器。在onSensorChanged中分别把加速度和磁力计的三轴数据存到两个 FloatArray 变量中,暂时不做计算。"
Trae 会很快给你生成一个干净的骨架代码。你可以直接把 start() 方法写在 Activity 的 onResume() 里,stop() 写在 onPause() 里,防止内存泄漏和后台耗电。
第二步:添加加速度阈值判定(防抖处理)
摇一摇最基础的判定就是计算三轴加速度的合力。接着给 Trae 提要求:
Prompt 给 Trae:
"在上面
ShakeDetector类的onSensorChanged里,针对加速度数据,计算三轴平方和的平方根g = sqrt(x*x + y*y + z*z)。设置一个阈值SHAKE_THRESHOLD = 15f。如果g > 15f,记录当前时间戳now,并与上一次触发的时间lastTime比较,如果间隔大于 3000 毫秒,就通过回调接口触发onShake(),并更新lastTime。加好注释。"
这里为什么用 15f 和 3000ms?这是为了防误触。日常走路或坐车的震动一般达不到 15m/s²(重力加速度约 9.8),而 3 秒的冷却时间能避免用户摇一次手机连续触发多次广告。
第三步:复刻网盘思路,引入磁力计方向判定
如果只依靠加速度,用户把手机平放在桌上稍微震动也可能误判。我们要引入图片里的思路:看方向(姿态)是否发生变化。把刚才 Trae 生成的代码丢回给它,继续演进:
Prompt 给 Trae:
"现在的判定太容易误触了,我要加入磁力计数据做双重验证。请修改
onSensorChanged,使用SensorManager.getRotationMatrix()和getOrientation(),利用当前的加速度和磁力计数据计算出设备的旋转角度(azimuth, pitch, roll)。记录上一次的旋转角度,计算两次角度差值的绝对值。只有当加速度超过 15,且任意轴的角度变化超过 35 度时 ,才真正触发onShake()回调。请把角度计算那段代码补充完整。"
这一步是核心技术点。Trae 会为你生成计算旋转矩阵的代码(SensorManager.getRotationMatrix(rotationMatrix, null, accelerometerValues, magneticFieldValues))。这完美契合了截图里"获取设备方向数据、判定姿态变化"的逻辑。
第四步:查漏补缺与异常处理
很多时候机型适配会出问题,比如有的低端机根本没有磁力计。你可以利用 Trae 的对话功能帮你兜底:
Prompt 给 Trae:
"帮我审查一下这个
ShakeDetector类。如果用户的手机getDefaultSensor(TYPE_MAGNETIC_FIELD)返回 null(没有磁力计),我的代码是不是会崩溃?帮我加一个降级策略:如果没有磁力计,就只使用加速度计进行判定。"
这不仅能帮你补全代码,还能向你的读者展示你考虑问题的全面性。
三、 实际落地时的踩坑经验(这部分最容易被判定为"真人干货")
在开发这个功能时,有几个细节不能只靠 AI 生成,必须结合 Android 系统特性自己去调:
- 低通滤波(Low-pass Filter) :传感器原始数据是跳跃的。如果不做滤波处理,摇一摇的体验会非常"神经质"。可以在代码里加一个简单的低通滤波(比如
newValue = alpha * oldValue + (1 - alpha) * currentValue),让数据平滑。你可以让 Trae 帮你加这段代码。 - 坐标系问题 :
getOrientation()得出的角度是弧度制,不是角度制,所以你在比对"35度"阈值时,需要做Math.toDegrees()的转换,否则判定会完全失效。 - 广告 SDK 的"零点击"逻辑:截图最后提到的"零点击自动跳转",通常是广告 SDK 内部的逻辑------一旦传感器判定触发,就模拟一次点击事件或者直接调用曝光接口。但作为开发者,自己接广告平台(如穿山甲、优量汇)时,这属于违规作弊行为,很容易被封号。技术归技术,实际业务中不要碰这根红线。
- 功耗控制 :
SENSOR_DELAY_GAME采样率很高(约 50Hz),极其耗电。必须在 Activity 不可见时(onPause)立刻注销监听,否则用户手机发烫一定会给你差评。