为什么会有本系列
本系列【手搓 AI Agent · Python 版】是手搓 Agent 教学项目 Teernage/powercode 的 Python 重实现版本;为什么要做这个系列呢?是因为当我在掘金社区刷到 @不一样的少年_ 大佬的【不用框架,手搓 AI Agent】系列时,感觉写得很好,但是想深入学习时,发现代码都是 Node/TS 实现。想掌握技术细节,但看得似懂非懂,如果先学习 Node/TS,又感觉成本太高。于是就想着实现一个 Python 版本的手搓 Agent 系列,以便让自己能更深入学习 Agent 的相关技术细节。整理成博客,以便那些熟悉 Python 但不熟 Node/TS 的小伙伴能一起进步成长;当然如果你已有 Node/TS 基础,强烈建议去学习 【不用框架,手搓 AI Agent】系列,真的很棒。再次感谢 Teernage 大佬的开源分享。
本系列的源码 powercode-py,本篇对应 commit ea3be10;如果你觉得对你有帮助,请点个 star ⭐。
上篇回顾:上一篇给 AI 发了本账(Session),一次启动能连续追问,聊长了还会自动把旧账折叠成摘要。
本篇目标:让它别"一问就动手"------先只读着摸清项目,交出一份计划等你点头,批准了才恢复改文件、跑命令。
一、你嘴上说"先别改",它转身就动了刀
上一期收工后,AI 已经会读、会写、会改、会跑了,看着挺能干。
但能干过头了。你试试:
bash
powercode "先看看这个项目是怎么启动的,先别改,就看看"它读了两眼 README 和 pyproject.toml,转头就"顺手"把 pyproject.toml 里的 Python 版本从 3.10 改成了 3.12------因为它觉得"用新版更好"。可你们的 CI 还钉死在 3.10 上。
你火大:我不是说了"先别改"吗?
问题不在它故意跟你作对。上一版 agent 的"工具箱"里,读文件、写文件、改文件、跑命令这些工具从第一秒起就全都在 。你跟它说"先别改",只是一句建议 ,不是一道门禁。它读完两个文件觉得"信息够了",自然挑一个最能推进任务的动作------直接动手。
这跟真实的 coding agent(Claude Code、Codex、Cursor)遇到的问题一模一样,它们也都靠一套 Plan Mode 来管住"什么时候只能看、什么时候才能动手"。
所以这一篇,我们要给后厨装一道门禁:先只给眼睛(读工具),把刀和锅(写工具、跑命令)收进柜子锁起来;等它交出一份方案,老板(你)点头签字了,再发刀。
二、Plan Mode 不是一句话,是一道门禁 + 一个状态机
这里最容易误会:Plan Mode 不是往提示词里加一句"请先规划"。
上一版的 system 提示词里,你可能已经写过"先了解清楚再改"。但提示词顶多算打个招呼,模型听不听全凭它自己;只要写工具还攥在它手里,它就随时能动手。
Plan Mode 干的是两件实打实的事:
- 收走写工具 :Plan 阶段,模型能看到的工具只有
read_file、list_files、search_files、submit_plan------没有write_file、edit_file、bash。它就算想改,手里也没刀。 - 挂起一个状态机 :模型交完计划(
submit_plan)后,Agent Loop 立刻停住,进入"等老板签字";只有你批准,它才切回 Code Mode、恢复写工具、开始干活。
用图看是这样:
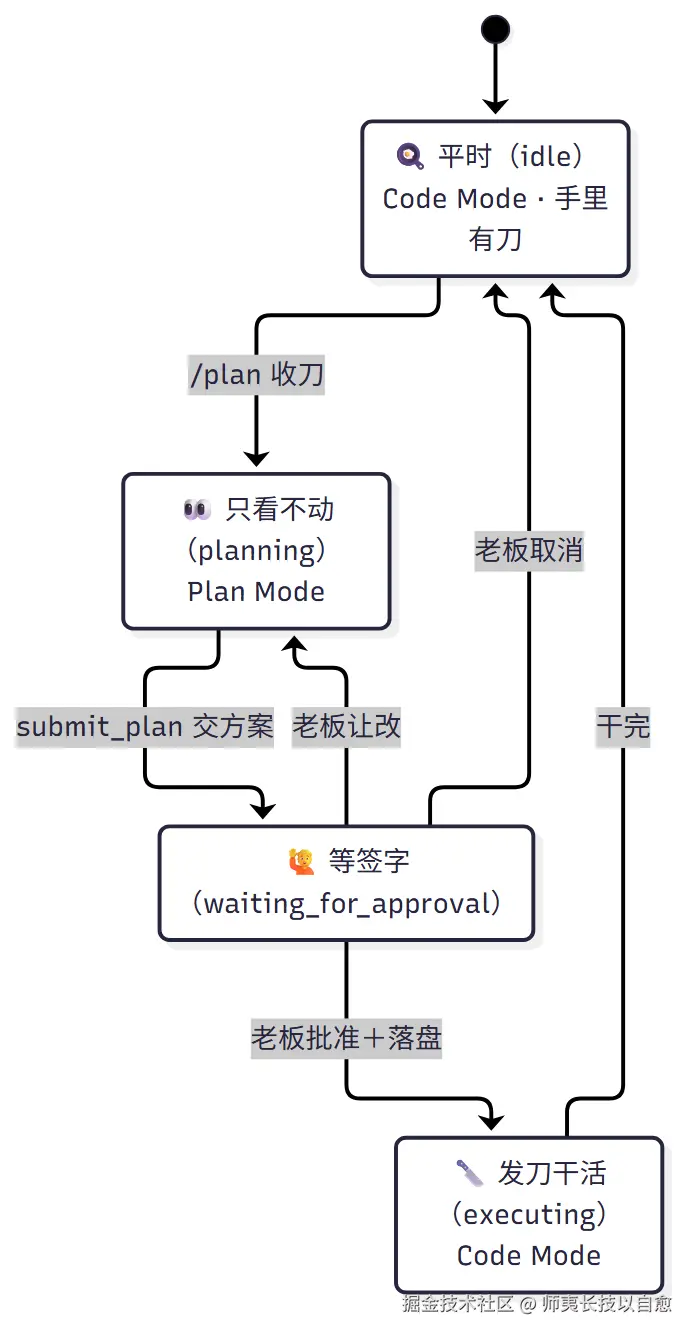
所以 Plan Mode 的底线就一条:光动嘴没用,把刀收走,它才真的改不了。
那怎么知道"该收刀、该发刀"?靠一个状态机,它同时记两个东西:
- mode(模式) :现在手里有没有刀。
plan= 只读,code= 能写能跑。 - status(阶段) :现在走到哪一步。
planning(还在看)、waiting_for_approval(方案交了、等签字)、executing(批准了、正在干)。
为什么要拆成 mode 和 status 两个字段,而不是只用一个布尔值"是不是在规划"?因为"规划"底下还藏着两种得分开的处境:
text
mode = plan, status = planning
  还在读代码、搜项目、憋方案,模型能接着看

mode = plan, status = waiting_for_approval
  方案已经交上去,Agent Loop 停手,只能等老板
工具边界一样,但前者还能接着看,后者只能等人。这个区别到第六节会咬人,这里先知道有这回事就行。
三、先看效果
写完这期代码,你敲:
bash
powercode --plan "请读一下 README.md,然后给出这个项目的改造计划"--plan 让程序一启动就进 Plan Mode。你会看到它全程只做"看"和"报方案":
text
AI 正在思考...

第 1 轮:AI 调用 list_files ✓
第 1 轮:AI 调用 read_file ✓
第 2 轮:AI 调用 search_files ✓
...
第 19 轮:AI 调用 submit_plan ✓

AI:# powercode-py 后续改造计划:阶段 7 错误自救与熔断 → 阶段 8 LangGraph → ...
关键证据在这:**从头到尾只有 list_files、read_file、search_files、submit_plan,一次 write_file/edit_file/bash 都没出现过。**不是模型"自觉",是它手里根本没这几把刀。
交互模式下还能查状态:
text
> /status
当前模式:plan
当前状态:planning
可用工具:read_file, list_files, search_files, submit_plan
/plan 之后工具从 6 个缩到 4 个只读的,/code 又恢复。
⚠️ 免责:上面是 LLM 生成、非固定,你跑出来轮数、计划内容可能不一样;关键是看它全程只调用只读工具、最后用
submit_plan交方案,而不是背某句话。
为了跑出这个效果,要写的代码串成一条流水线:
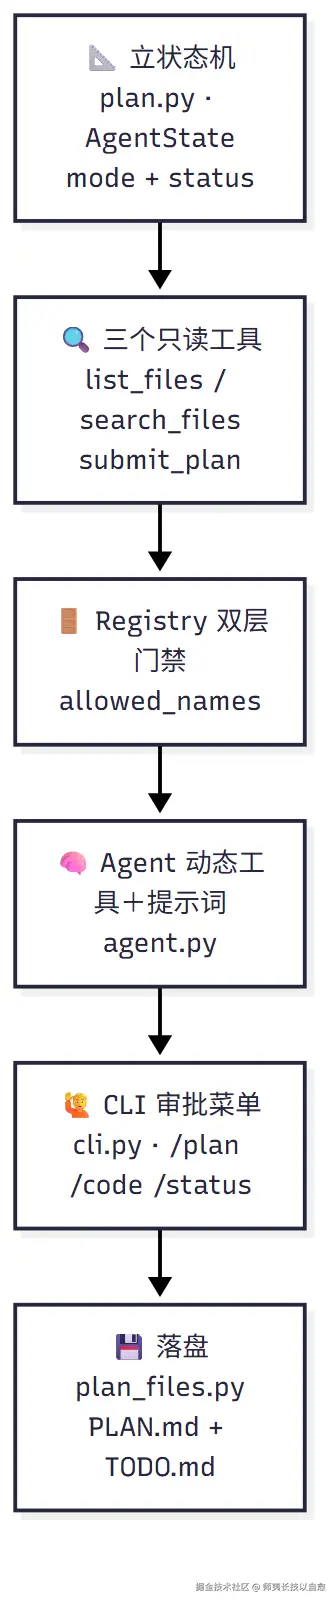
一句话记图:第四节立状态机(plan.py),第五节装门禁 + 只读工具(registry + 三个新工具),第六节把动态提示词、审批、落盘接进 Agent 和 CLI。
四、第一步:立一个状态机
先不碰大模型,只做一个专门存 Plan Mode 状态的对象。新建 powercode_py/plan.py:
python
@dataclass
class PlanDraft:
    """待审批或已批准的计划:标题、Markdown 正文、执行步骤。"""
    title: str
    content: str
    steps: list[str]


class AgentState:
    """保存 Plan Mode 运行状态,状态只能通过这些方法改变。"""

    def __init__(self, mode: str = "code"):
        self._mode = mode
        self._status = "planning" if mode == "plan" else "idle"
        self._pending_plan = None   # 待老板签字的方案
        self._approved_plan = None  # 老板已经点头的方案

    def enter_plan(self) -> None:   # /plan:收刀,开始看
        self._mode = "plan"
        self._status = "planning"
        self._pending_plan = None
        self._approved_plan = None

    def submit_plan(self, plan: PlanDraft) -> None:  # 模型交方案
        if self._mode != "plan" or self._status != "planning":
            raise PlanError("只有规划阶段可以提交计划。")
        self._pending_plan = plan
        self._status = "waiting_for_approval"   # 交完就停住等签字

    def approve_plan(self) -> PlanDraft:  # 老板批准
        if self._status != "waiting_for_approval" or self._pending_plan is None:
            raise PlanError("当前没有等待批准的计划。")
        plan = self._pending_plan
        self._mode = "code"
        self._status = "executing"
        self._pending_plan = None
        self._approved_plan = plan
return plan(enter_code、refine_plan、cancel_plan、finish_execution 这几个方法照旧,就是在这几张状态之间切来切去。)
看最核心的三个动作,全是"状态切换":
text
enter_plan()   老板说先别动 → 收刀,进入 planning
submit_plan()  模型交方案   → 进入 waiting_for_approval
approve_plan() 老板签字     → 发刀,进入 executing
两个关键点:
- mode 和 status 各管一摊 :
mode决定"有没有刀",status决定"走到哪一步"。缺一个都会出岔子------只有 mode,你不知道该停还是该继续;只有 status,你不知道该不该发刀。 - 状态只能从这些方法进 :模型不能自己改状态。
submit_plan里那行if ... raise就是防跳步------在 Code Mode 下直接交方案、或没有待批方案时直接批准,都会当场报错。
还有一个 PlanDraft,别被名字唬住,它就是"待审批方案"的数据格式:title(后面用来生成任务目录名)、content(完整的 Markdown 计划正文,给老板看也给模型执行)、steps(从正文里提炼的执行步骤,用来生成 TODO)。
五、第二步:装门禁,再配三个只读工具
状态机有了,接下来让"只读"落地。这需要两样:三个只读工具 + Registry 的双层拦截。
5.1 三个只读工具 + 一个"交方案"工具
第五篇已经有了 read_file。Plan Mode 还缺三个:
list_files:看目录结构(给模型一张"项目地图")。search_files:按关键词搜代码。submit_plan:交方案,触发"等签字"。
前两个"只读",不会碰任何文件。新建 powercode_py/tools/list_files.py(search_files.py 结构同理):
python
MAX_ITEMS = 200                                   # 最多列 200 项,别一次撑爆上下文
SKIPPED_DIRECTORIES = {".git", ".powercode", "dist", "node_modules"}


class ListFilesTool:
    name = "list_files"
    definition = {
        "type": "function",
        "function": {
            "name": "list_files",
            "description": "递归列出当前项目中的文件和目录。",
            # ... parameters 省略
        },
    }

    def execute(self, arguments_json: str) -> str:
        start = resolve_in_work_dir(self.work_dir, _parse_path(arguments_json))
        items = []

        def walk(directory):
            if len(items) >= MAX_ITEMS:           # 满了 200 项就停,不再往下钻
                return
            for entry in sorted(directory.iterdir(), key=lambda p: p.name):
                if len(items) >= MAX_ITEMS:       # 循环里再查一次,满了就撤
                    return
                if entry.is_symlink():
                    continue                      # 跳过符号链接,别走出工作目录
                if entry.is_dir() and entry.name in SKIPPED_DIRECTORIES:
                    continue                      # 跳过 .git/.powercode/node_modules
                display = str(entry.relative_to(self.work_dir)).replace("\\", "/")
                items.append(f"{display}/" if entry.is_dir() else display)
                if entry.is_dir():
                    walk(entry)

        walk(start)
        return "\n".join(items)
list_files 只干一件事:**把"项目里有哪些文件"报给模型,正文一个字符都不碰。**它有两道保险:跳过符号链接(防止走出工作目录)、跳过 .git/.powercode/node_modules(少刷无关内容);再封顶 200 项(别一次撑爆上下文)。
submit_plan 更特别------它不返回什么内容,它的作用是"喊一嗓子":
python
class SubmitPlanTool:
    name = "submit_plan"

    def __init__(self, state: AgentState):
        self.state = state

    def execute(self, arguments_json: str) -> str:
        plan = _parse_plan(arguments_json)   # 校验 title/content/steps 非空
        self.state.submit_plan(plan)          # 状态切到 waiting_for_approval
        return "计划已提交,等待用户审批。"
_parse_plan 会先验货:title、content 得是非空字符串,steps 得是非空字符串数组,哪样不合格就当场报错,绝不放一份缺胳膊少腿的方案进门。
5.2 门禁要做两道,不是一道
光"不发写工具的定义"还不够。万一模型凭空编出 write_file 这个工具名呢?所以 powercode_py/tools/registry.py 改了这两处:
python
def get_definitions(self, allowed_names=None) -> list[dict]:
    # 第一道门:只把当前模式允许的工具定义发给模型
    return [
        tool.definition
        for tool in self._tools.values()
        if allowed_names is None or tool.name in allowed_names
    ]

def execute(self, name, arguments_json, allowed_names=None) -> str:
    # 第二道门:真正执行前,再拦一次
    if allowed_names is not None and name not in allowed_names:
        raise ToolError(f"当前模式不允许调用工具:{name}")
    tool = self._tools.get(name)
    if tool is None:
        raise ToolError(f"找不到工具:{name}")
    return tool.execute(arguments_json)
两道门是这样配合的:
text
发菜单前   write_file / edit_file / bash 这三样根本不进菜单(不发定义)
端菜前     就算模型硬喊出这些名字,前台也拒单(执行前拦截)
所以 Plan Mode 的"只读"到这里,才不是一句空话。
六、第三步:串起来,让审批真正跑通
6.1 Agent 按模式挑工具、挑提示词
powercode_py/agent.py 里,模型能拿到什么工具、看到什么提示词,都由状态机决定:
python
PLAN_TOOL_NAMES = {"read_file", "list_files", "search_files", "submit_plan"}
CODE_TOOL_NAMES = {
    "read_file", "list_files", "search_files",
    "write_file", "edit_file", "bash",
}

def _allowed_tool_names(self):
    return PLAN_TOOL_NAMES if self.state.get_mode() == "plan" else CODE_TOOL_NAMES

def _build_system_prompt(self) -> str:
    if self.state.get_mode() == "plan":
        return CORE_SYSTEM_PROMPT + PLAN_MODE_PROMPT
    approved = self.state.get_approved_plan()
    if approved:
        return CORE_SYSTEM_PROMPT + EXECUTION_PROMPT + f"\n\n{format_plan(approved)}"
return CORE_SYSTEM_PROMPT提示词也拆成三段:CORE(通用店规)、PLAN_MODE(只读阶段:先探索、别瞎猜、最后必须交 submit_plan)、EXECUTION(执行阶段:先读 PLAN.md 和 TODO.md,做完一步勾一步)。
注意,提示词只是锦上添花,不是安全边界。就算模型无视"不能改文件",Plan Mode 也拿不到写工具------这是第五节 Registry 的意义。
另外,上一版 MAX_STEPS = 8 对"读项目、写方案、改多文件、逐项验证"这种长任务不够用,这里提到 30:
python
MAX_STEPS = 30

# run() 里拿它当循环上限,满 30 轮还交不出方案就报"执行超过 30 轮":
for step in range(1, MAX_STEPS + 1):
    ...
它的"体现"就在 run() 那圈 for step in range(1, MAX_STEPS + 1) 上------旧值 8 会把长任务提前掐断,30 才够它读完项目、写完方案、改完多个文件再逐项验证。
6.2 交完方案就停住,别让模型自己批准自己
这是整篇最关键的一步。模型调用 submit_plan 后,状态变成 waiting_for_approval,Agent Loop 必须马上停住。agent.py 的 run() 里,在本轮工具都跑完之后加一道检查:
python
if self.state.get_status() == "waiting_for_approval":
    plan = self.state.get_pending_plan()
    if plan is None:
        raise AgentError("计划状态异常。")
    return format_plan(plan)   # 直接 return,结束本轮 Agent Loop
这句 return 会立刻结束 run(),外层 for step 不会再进下一轮,也就不会继续请求模型。所以"Agent Loop 暂停"的准确说法是:
text
停止继续调模型 → 把完整方案返回给 CLI → 进程继续跑,等着老板输入"暂停"这个词有点误导------代码里并没有一个循环停在那儿等你。真实情况是:run() 直接 return 了,这轮 Agent Loop 整个结束;CLI 拿到返回值,才弹出菜单、堵在 input() 上等你。
6.3 CLI 弹审批菜单,批准后才落盘
最后是 powercode_py/cli.py。交互循环里先认三个命令:
python
if value == "/plan":
    state.enter_plan()
    print("已进入 Plan Mode,只能读取和搜索项目。")
    continue
if value == "/code":
    state.enter_code()
    print("已进入 Code Mode。")
    continue
if value == "/status":
    _print_status(state)
    continue
每次模型跑完,就检查要不要审批:
python
def _review_pending_plan(agent, state, work_dir):
    while state.get_status() == "waiting_for_approval":
        print("\n请选择:\n1. 批准并执行\n2. 继续修改计划\n3. 取消\n")
        choice = input("选择:").strip()
        if choice == "1":
            plan = state.approve_plan()                 # 发刀,进入 executing
            files = save_approved_plan(work_dir, plan)  # 落盘 PLAN.md + TODO.md
            print("\n计划已批准,已进入 Code Mode。")
            print(f"已创建任务目录:{files['task_dir']}\n")
            _run_prompt(agent, f"计划已经批准。\n计划文件:{files['plan_path']}\n执行清单:{files['todo_path']}\n请先读取这两份文件,从第一项未完成任务开始执行;每完成一项后立即更新这份 TODO.md。")
            return
        if choice == "2":
            feedback = input("请输入计划修改意见:").strip()
            if not feedback:
                print("修改意见不能为空。")
                continue
            state.refine_plan()                          # 退回 planning,让模型改
            _run_prompt(agent, f"请根据下面的反馈修改计划,并再次调用 submit_plan:\n{feedback}")
            continue
        if choice == "3":
            state.cancel_plan()
            print("\n计划已取消,已返回 Code Mode。")
            return
        print("请输入 1、2 或 3。")
菜单三个选项,对应三条路:
text
1 批准并执行  发刀 + 落盘 + 自动开始执行
2 继续修改    退回 planning,让模型按意见改完再交一次
3 取消        清空方案,回到 idle
批准后真正"落盘"的是 powercode_py/plan_files.py 的 save_approved_plan,它在 .powercode/tasks/<plan-name>/ 下写两份文件:
text
.powercode/tasks/20261112-143012000-重构登录模块/
├── PLAN.md    # 老板批准的方案,保持稳定
└── TODO.md    # 从 steps 生成,执行时逐项打勾
两处得盯紧:
- 目录名不能直接抄模型给的标题 :模型可能起个带空格、斜杠甚至
..的标题,直接拿它当目录名,轻则路径乱套,重则跟之前的任务重名互相覆盖。所以_create_task_name先 NFKC 归一化、把非字母数字换成-、截到 60 字符,再拼上毫秒时间戳。 - 落盘是 Harness 干的,不是模型 :Plan Mode 里模型没有
write_file。这两份文件是老板批准之后由 Harness 自己写的,不是模型在只读阶段偷偷写进去的。
七、踩坑:这五个坑,掉进去的人最多
7.1 以为光说"只读"就行------刀还在手里,等于没门禁
只要模型还能拿到写工具,"只读"就是假的。必须同时藏定义 + 执行前再拦,缺一道都不算数。
7.2 方案一交就当批准了------那审批就是走过场
submit_plan 之后必须把状态切到 waiting_for_approval 并停住 Agent Loop,否则"审批"只剩一行字。
7.3 没签字的方案当成"正在做"
方案里的勾选清单,在老板点头之前只是"打算怎么做",不是"正在做"。所以 TODO.md 要等批准后才生成。
7.4 给 Plan Mode 发把 bash 刀
有人会想"给 bash 套个白名单,只放行 cat/grep/find 这些只读命令"------行不通。命令能套管道、加重定向、用 $(...) 命令替换,光看开头几个字根本拦不住。所以第一版干脆不给 bash,换成专用只读工具,最省事也最清楚。
7.5 拿模型给的标题直接当文件夹名
模型给的标题别当路径用------它可能带斜杠、.. 这些字符,还可能跟上一个任务重名。清洗 + 加时间戳再建目录(细节见 6.3)。
八、这期到底干成了啥?
回头看,这期最值钱的,是把"能不能动手"这道关,从嘴上挪到了程序里。
以前,模型跟后厨一样,点完菜就能动刀;现在它得先走三步:
text
规划阶段   只给眼睛,不给刀
审批阶段   Agent Loop 停手,等老板拍板
执行阶段   发刀,照着方案干
最关键的分界是这一句:**Plan Mode 做的,是把"先别改"从一句口头提醒,变成一道真的收走刀的闸门。**这层边界一旦立起来,往后想扩展、想调优,都只是在这套状态机上添砖,不用推倒重来。
九、下集预告
现在 Plan Mode 管住了"先想清楚再动手"。但 Agent 真正改起项目来,还是会撞上另一个更常见的问题:bash 报错了,它换个参数又试一次,还是同样的错,就这么一直重试到耗尽轮数。
下一篇,给它加一层错误自救与熔断:把失败分好类、告诉它"哪类错、该怎么换策略",再给重复失败设个上限,别再让它原地打转。