- Multi-UAV cooperative target encirclement within an annular virtual tube
- 2022.8
- ELSEVIER Aerospace Science and Technology【Q1 5.6】
- Yan Gao 全权 北航
Q1 Background:本文试图解决一个什么样的问题?
- 多无人机对单个静态目标进行连续包围任务,即以规定的半径、圆周速度和机器人间的角间距环绕运动目标

上图存在的问题是当无人机数量不断增加,越来越拥挤,有相撞的风险,需要扩大圆形的半径来完成包围任务,由于环境的限制,可能是不可行的。需要找到一种包含更多无人机的解决方案。如下图

Q2 What's Known:之前解决这个问题有哪些方法?
⚡收敛到闭合曲线:
- 圆形:standoff tracking(防区外跟踪)
- Lyapunov guidance vector filed:李雅普诺夫矢量场
- NMPC
- back-stepping
- 不规则闭合曲线
- APF
Q3 What's New:本文是用什么样的方法如何解决这个问题的?
⚡ 收敛到 annular space(环形空间)

- 提出了一种环形虚拟管的分布式矢量场控制方法。精心设计了一些李雅普诺夫样函数,并基于不变集定理进行了形式化分析
method
- 单积分质点模型 + 饱和速度控制
- 建模成环形曲线虚拟管
- 三类飞行区域:安全、避障、长度【这里的长度区域表示与相邻无人机要保持一个沿着曲线管道定义的长度】
- 四个假设:管道信息对于任何无人机都是全局已知、初始情况所有无人机无碰撞、能获得到一定距离内无人机的距离、初始时刻位于管道内【基本目标包围问题】和初始时刻位于管道外【一般目标包围问题】
- 类李雅普诺夫控制器设计
- 基本目标包围问题控制器
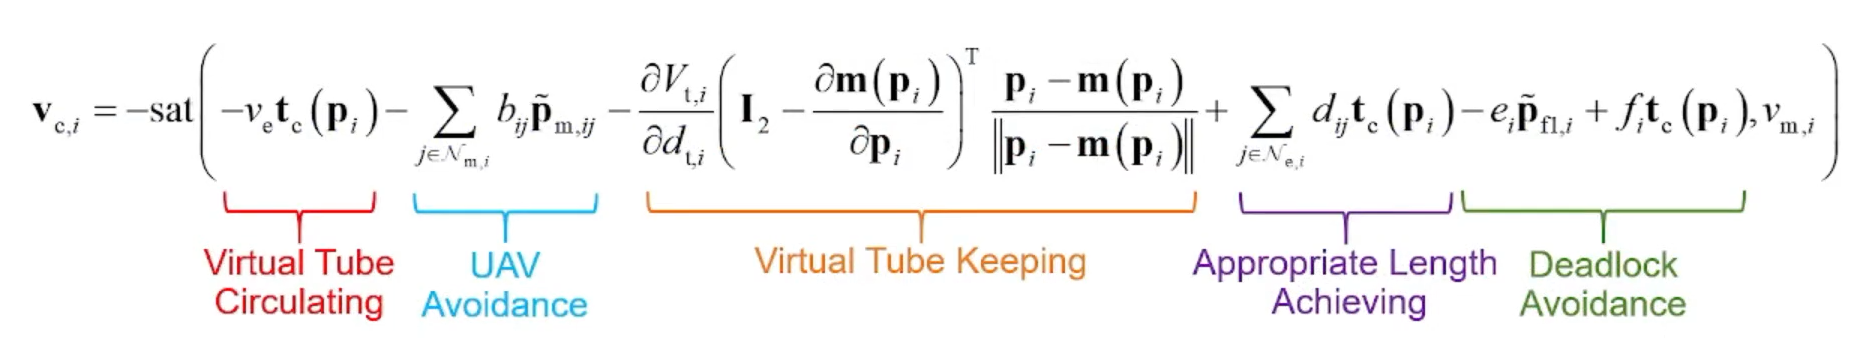
- 一般目标包围问题控制器

Q4 What's the Contribution
- 提出了严格数学定义的环形虚拟管。环形虚拟管是专门为多架无人机包围目标而设计的。与所有无人机收敛到闭合曲线相比,环形虚拟管可以突破具有相同闭合曲线的无人机的数量限制
- 针对目标包围问题,提出了一种分布式多无人机控制器。需要处理死锁问题
Q5 What's the Inspiration:个人的启发,Creation和畅想。
- 跟之前的管道文章使用的方法大同小异
- 研究的是包围静态目标,可以考虑下动态目标
- 考虑以规定的圆周速度环绕目标