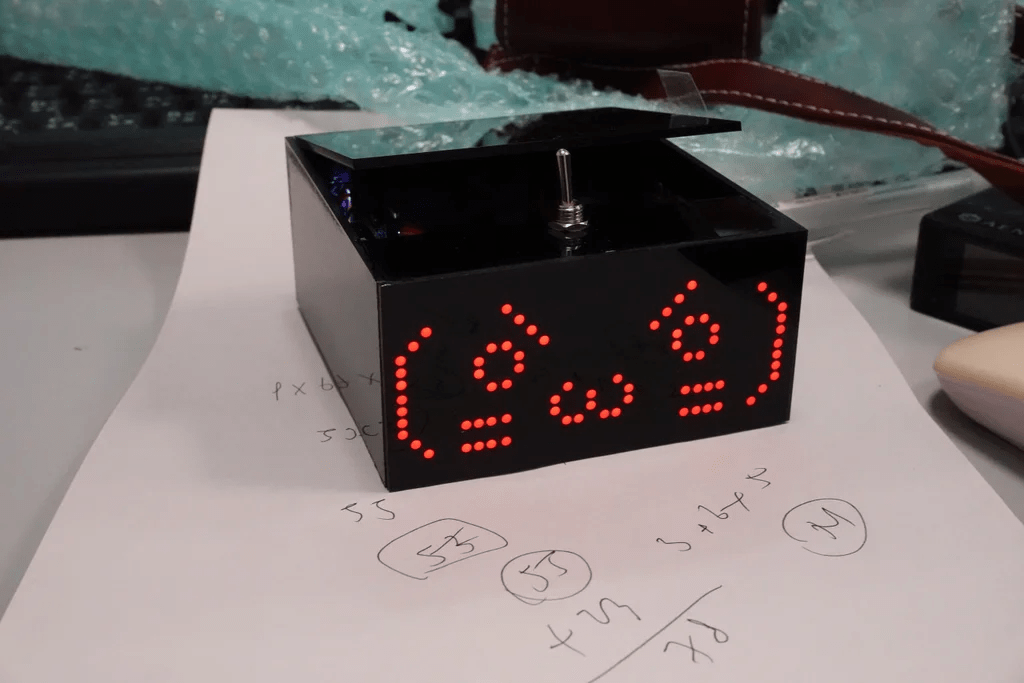
用ESP32做一个可爱的无用机器人

简介

作者在完成硕士论文答辩后,利用空闲时间制作了一个他一直想做的机器人------可爱无用机器人。

无用机器人原理是一个连接到开关的电机,通过逻辑门控制。当开关被推到"开"时,机器人启动电机,并利用巧妙设计的杠杆将开关推回"关"位置。这种玩具很常见,许多人已经制作并上传到YouTube上。
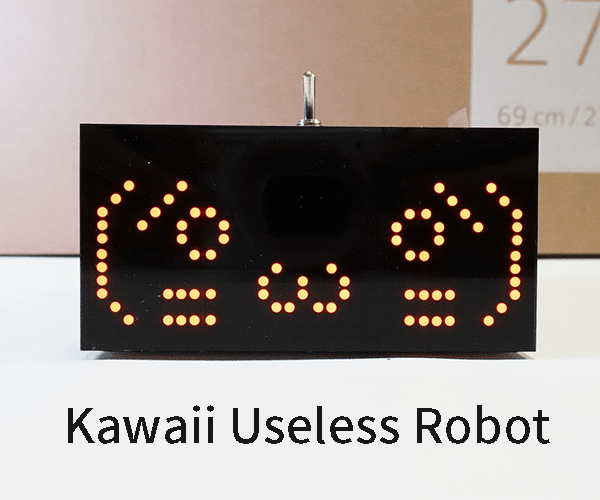
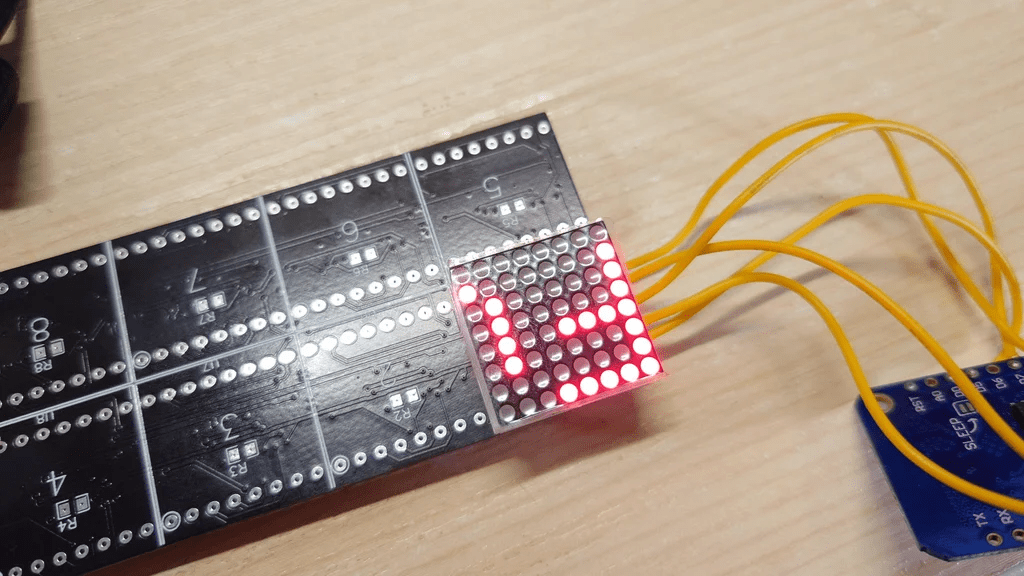
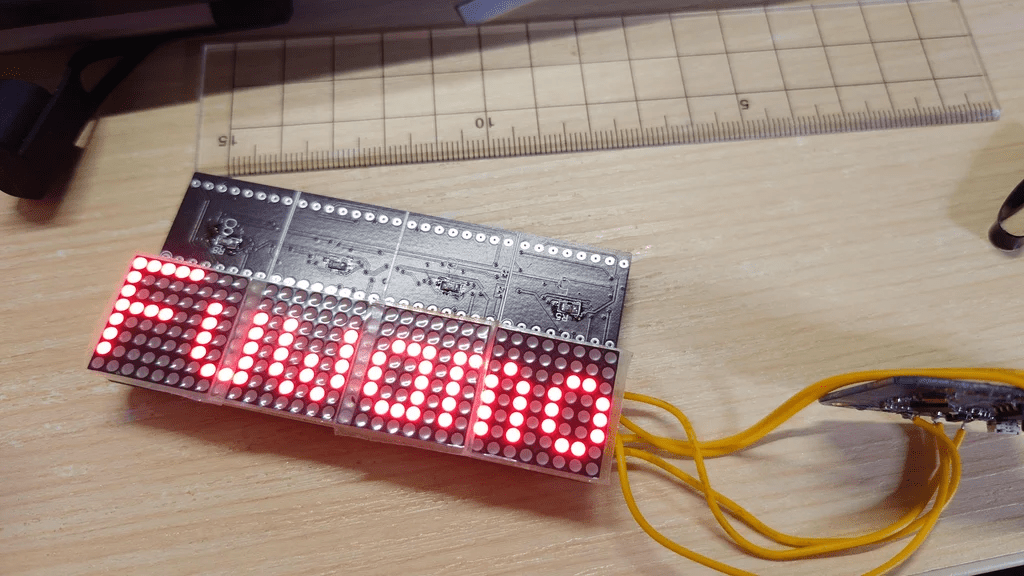
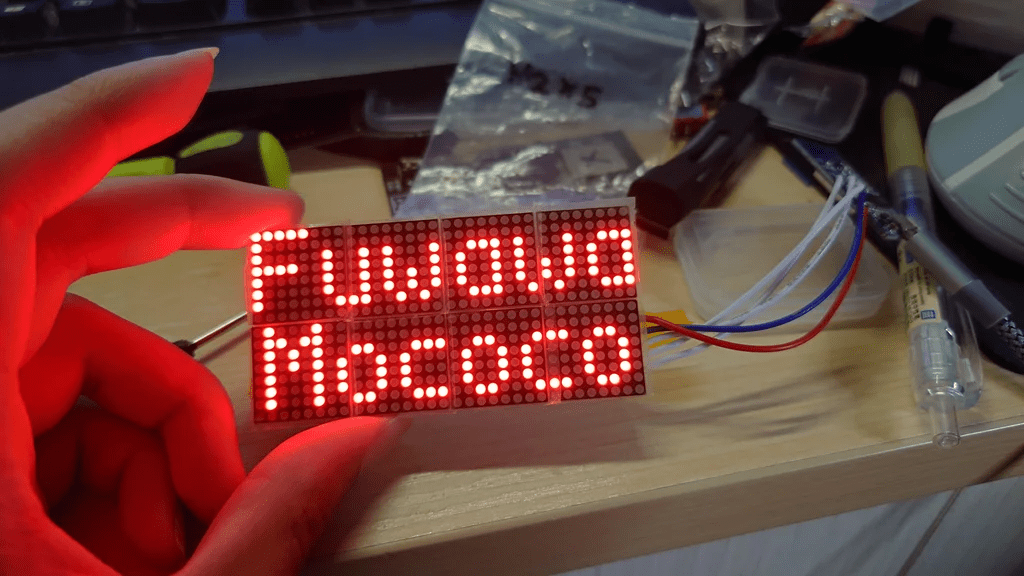
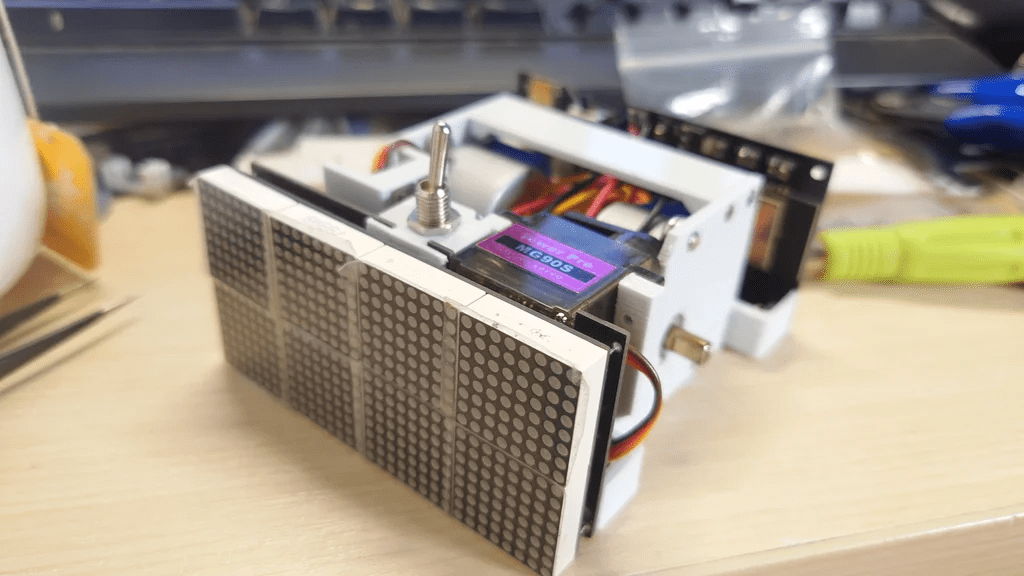
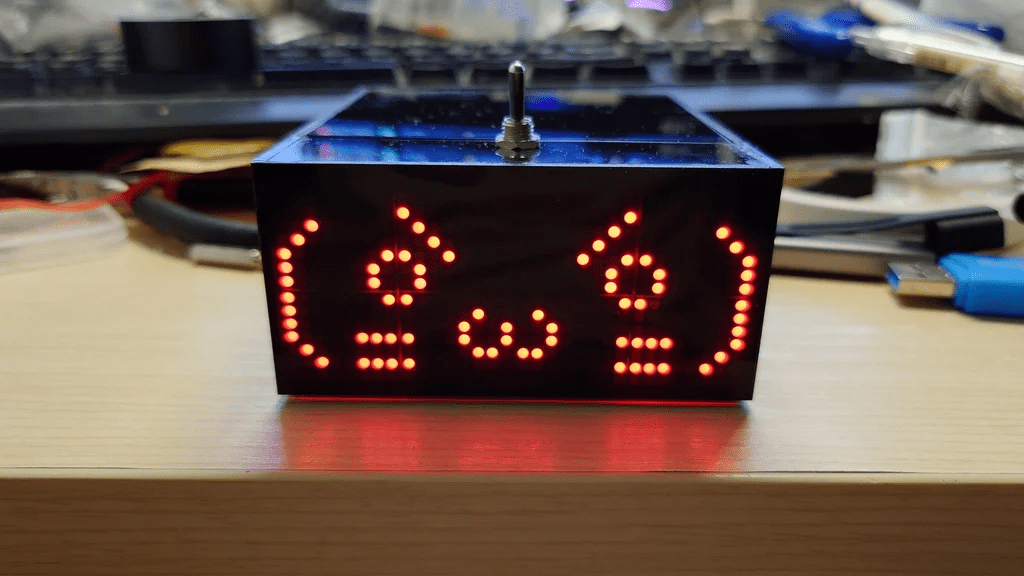
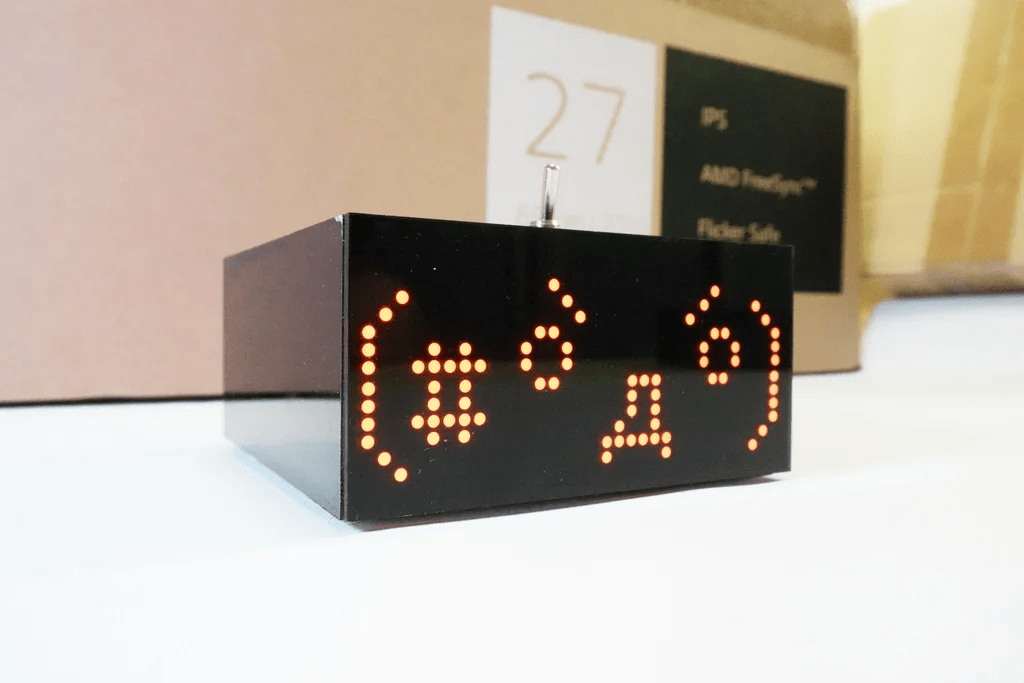
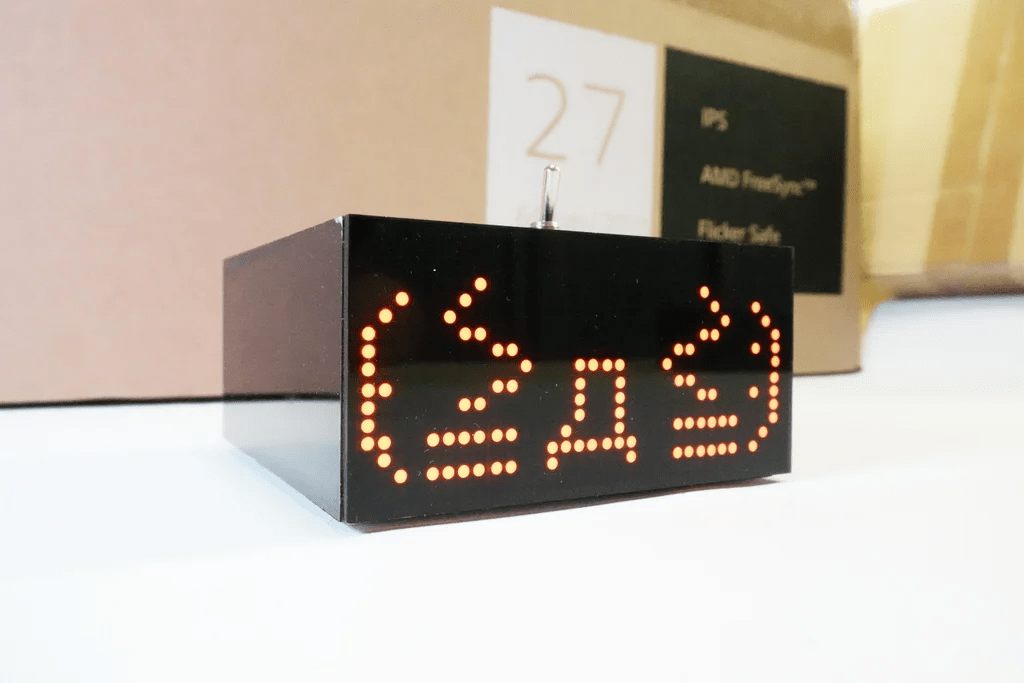
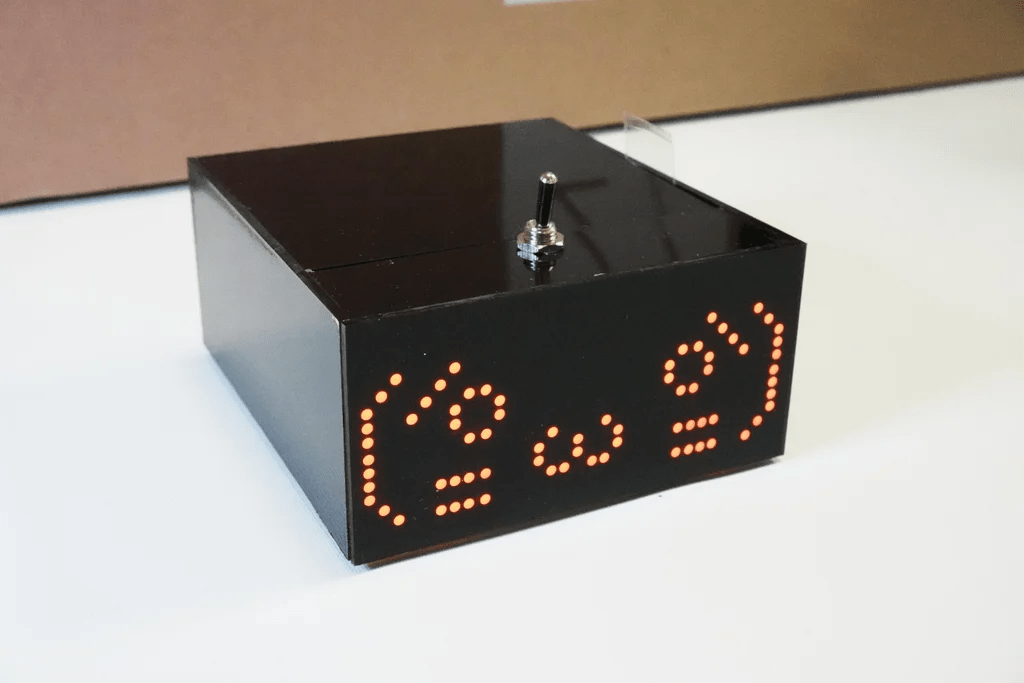
作者每年都会挑战自己制作一个技术产品,今年他决定制作这个复杂的项目------可爱无用机器人。这个机器人参考了日本创客Kairoshi的设计,拥有基于LED矩阵模块的表情显示器和内部步进电机,能够对用户输入做出可爱的反应。

材料和步骤

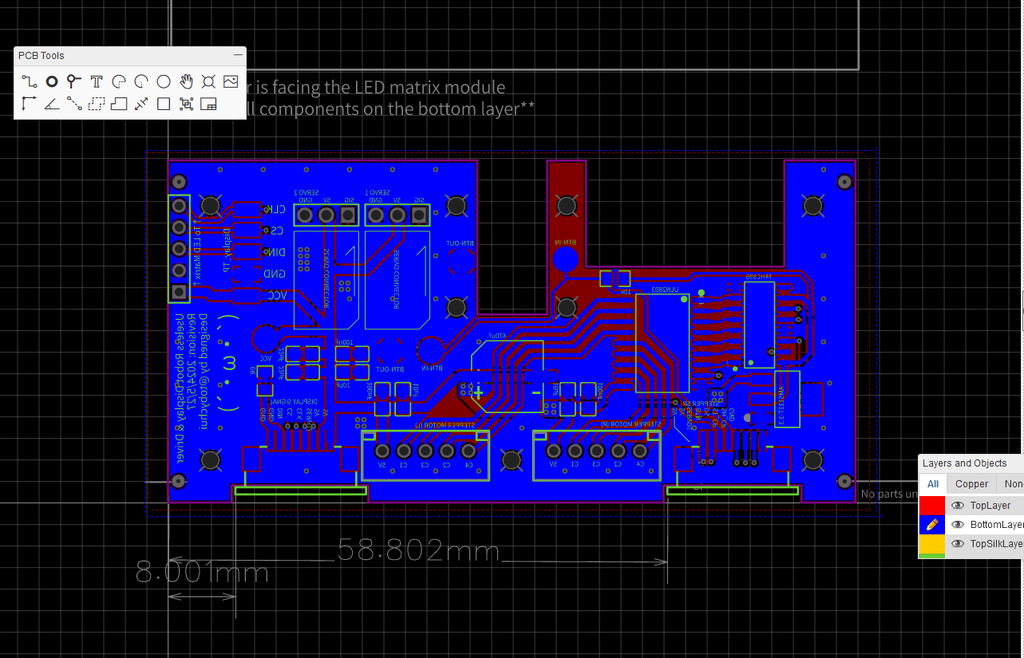
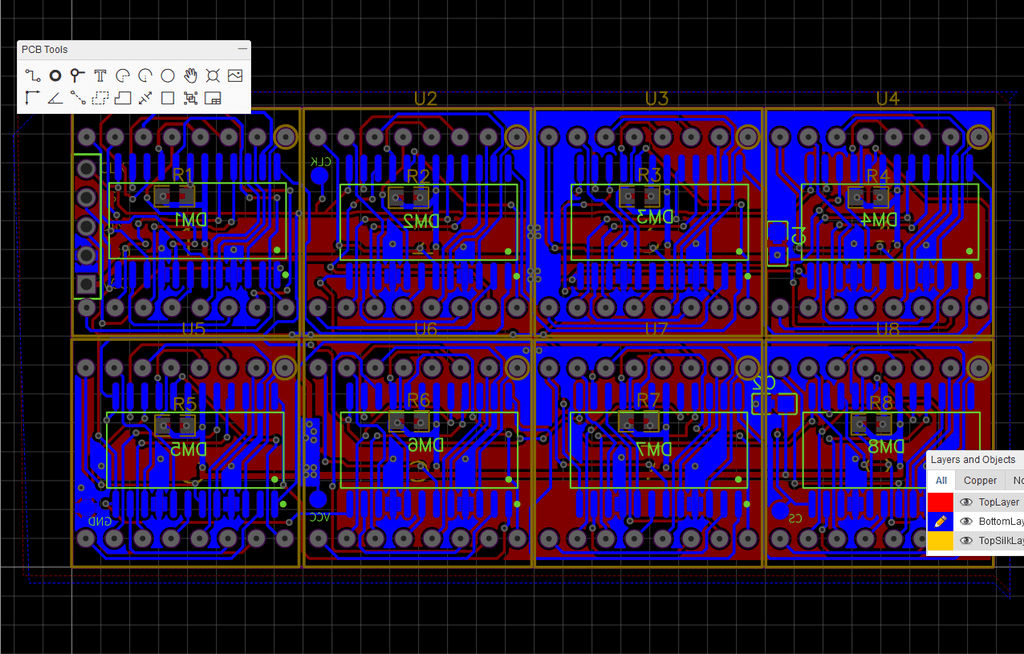
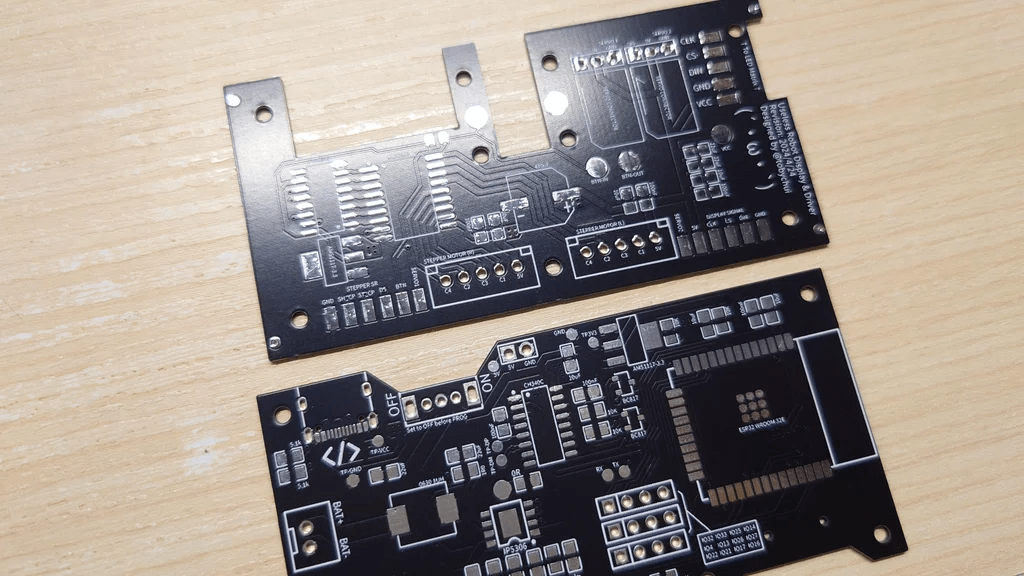
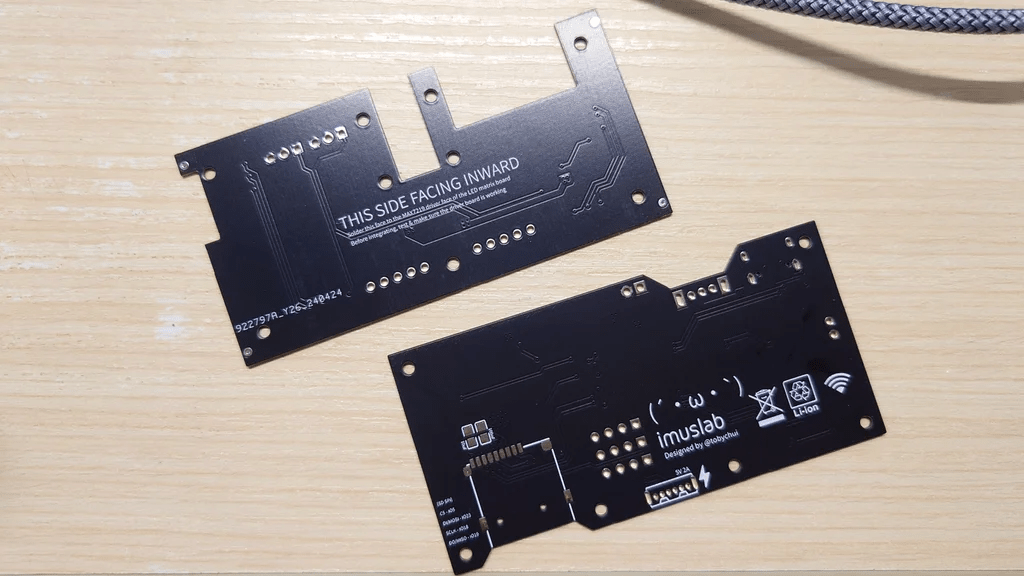
  • 需要的主要部件包括3D打印外壳、激光切割的黑色丙烯酸板、步进电机、伺服电机、PCB板、LED矩阵模块、ESP32E等。

  • 制作过程包括打印PCB

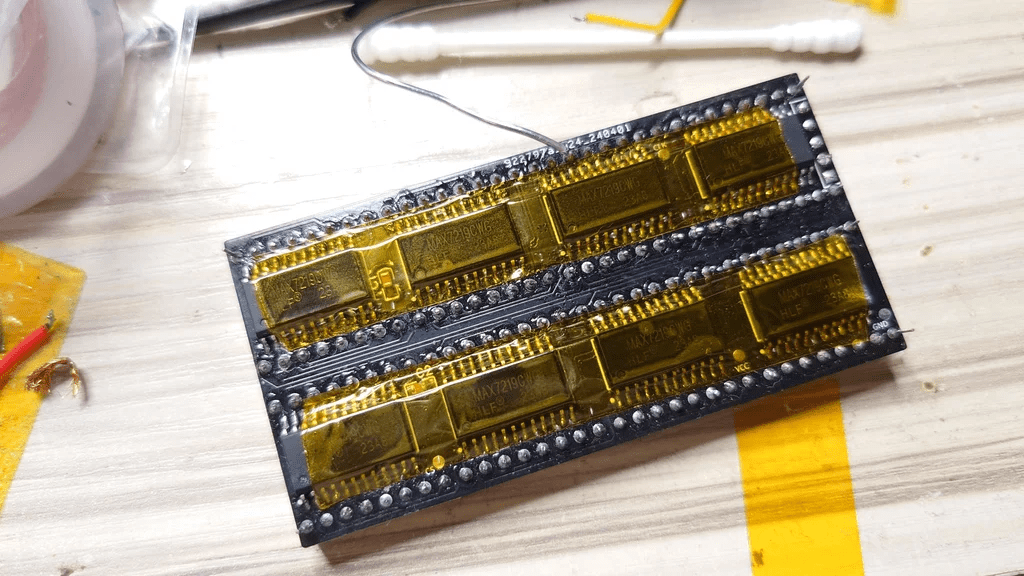
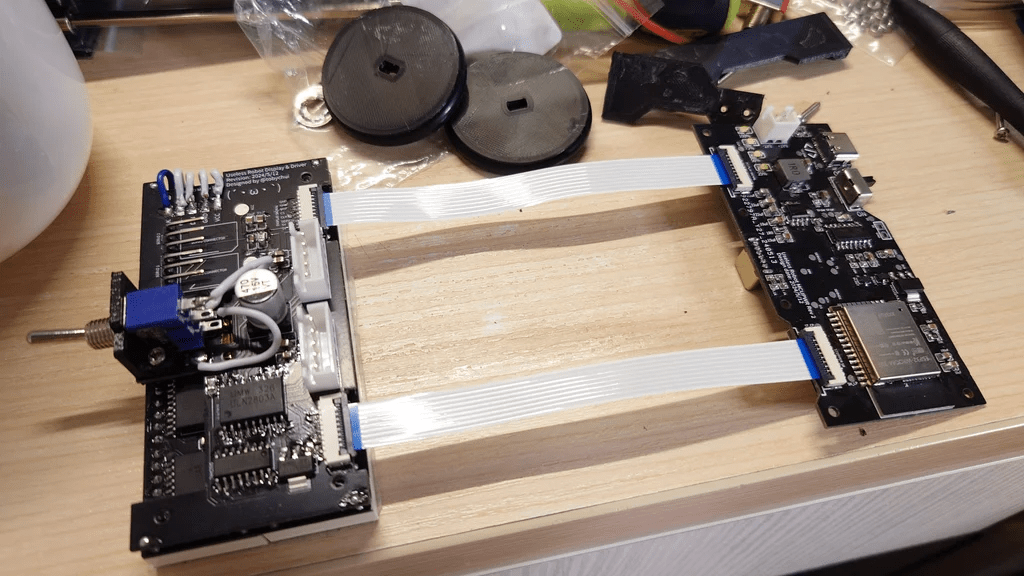
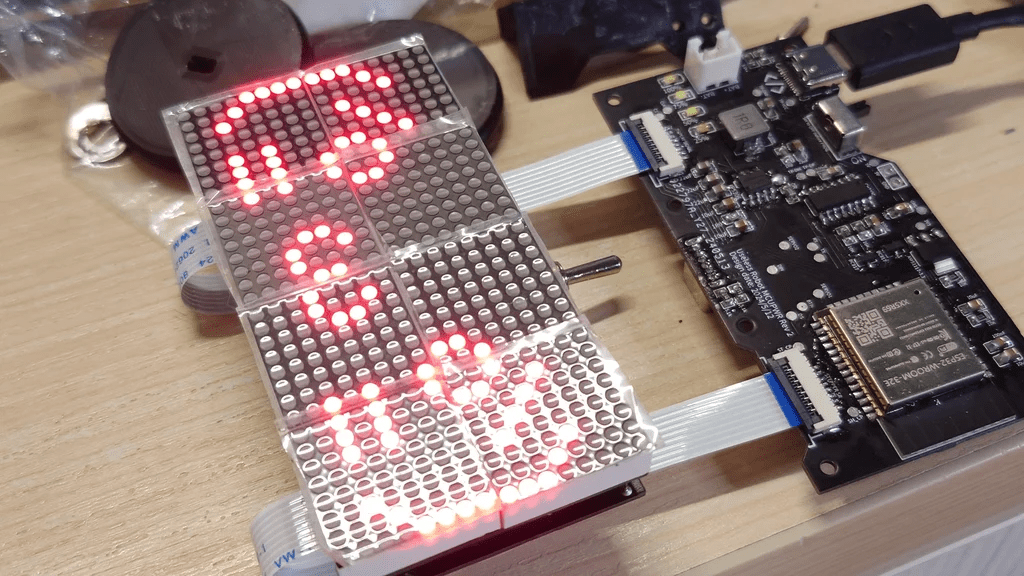
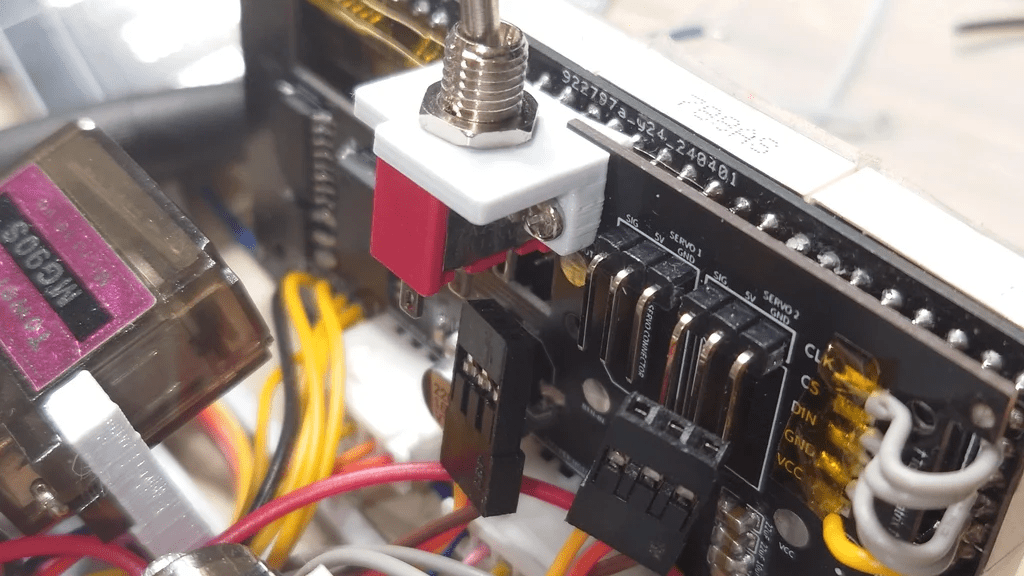
  • 焊接和组装显示模块
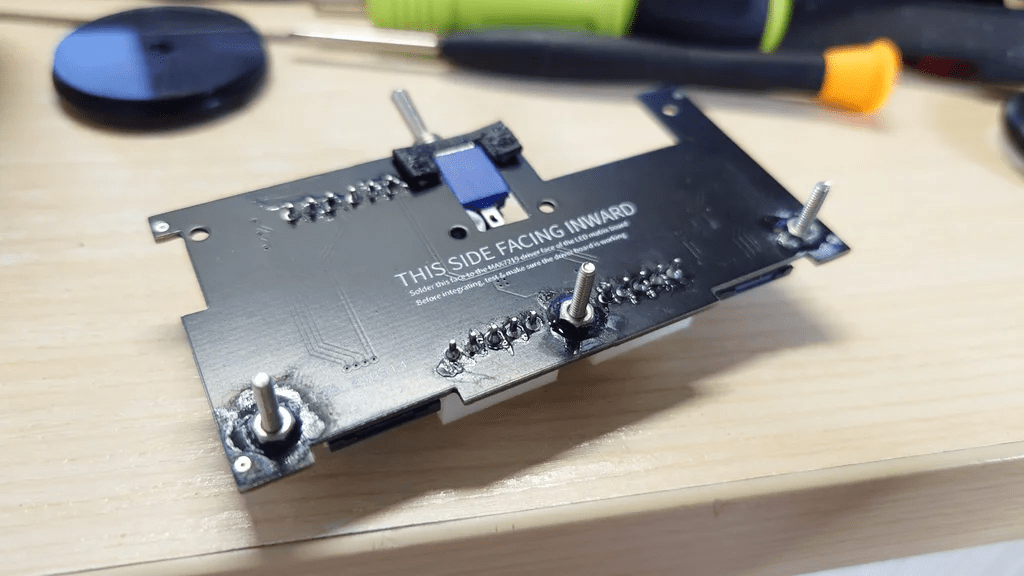
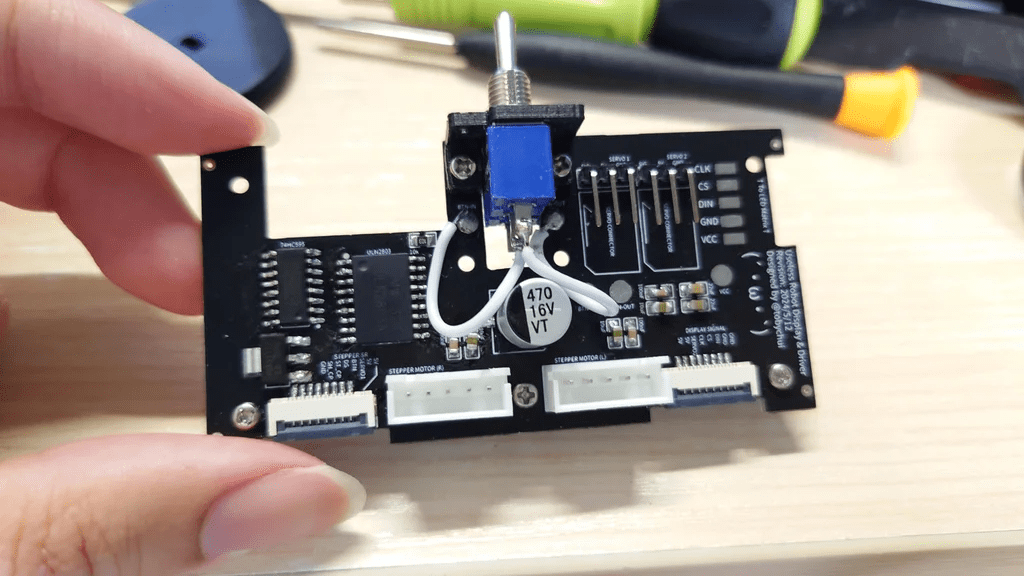
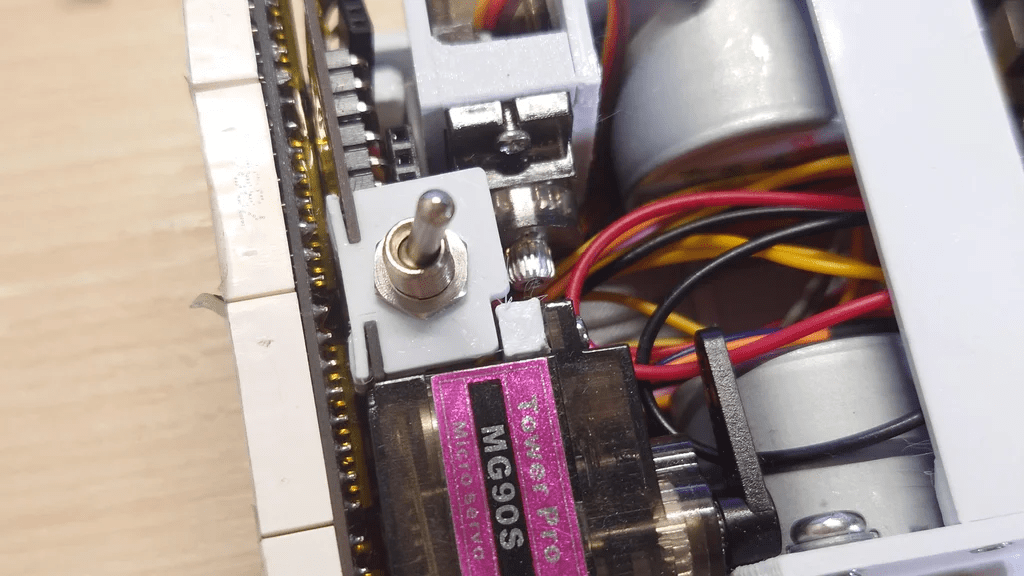
  • 安装开关、焊接驱动板
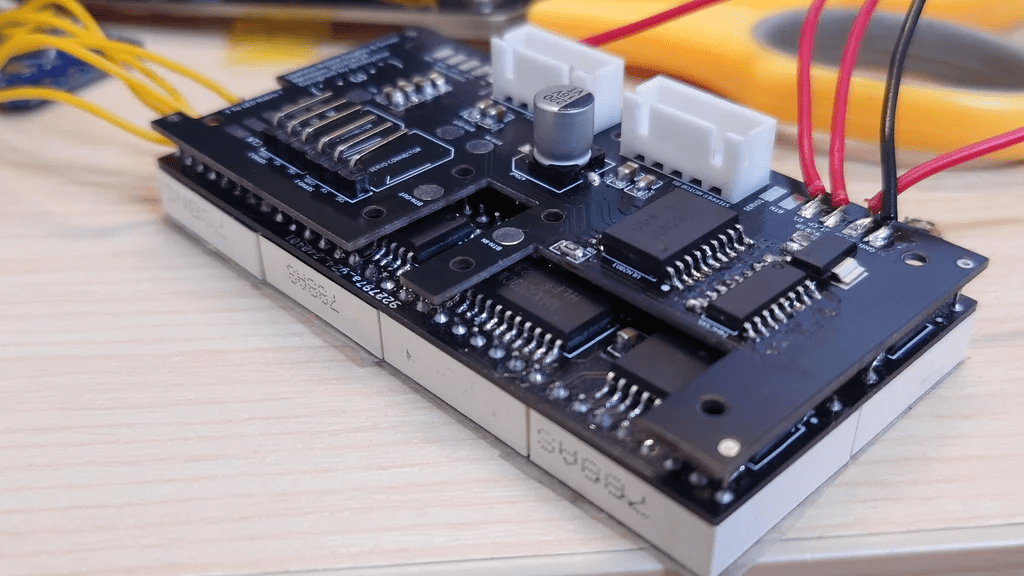
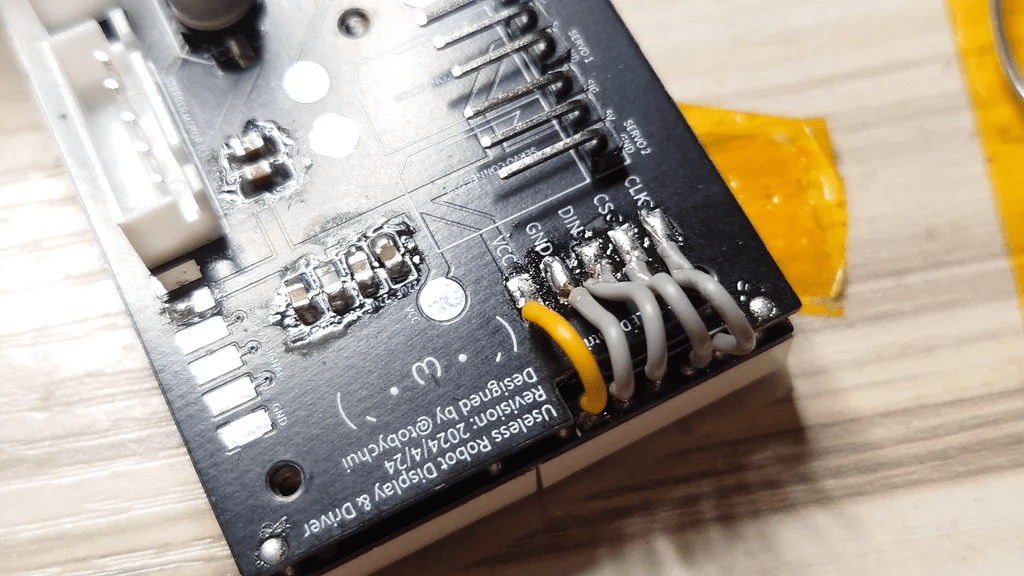
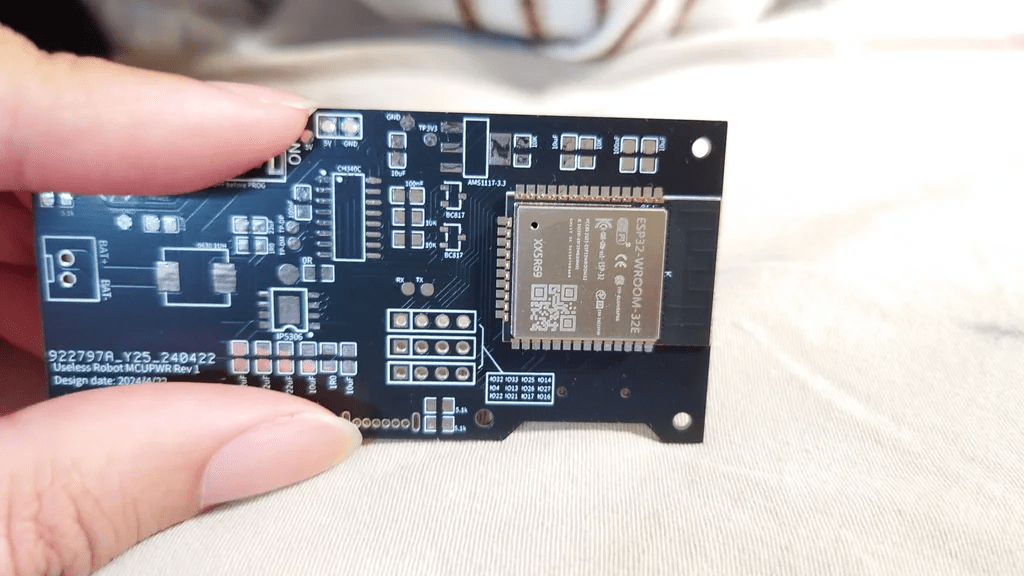
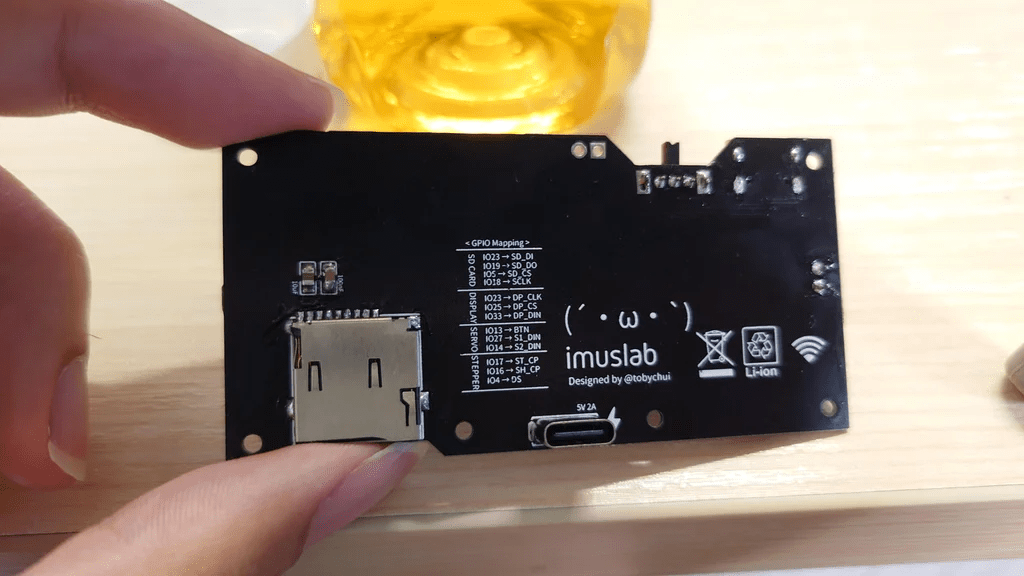
  • 组装MCU板、功能测试
  • 3D打印机器人机身、激光切割外壳、固件烧录等。

注意事项

制作这个机器人的材料成本比较高,接近一台全新笔记本电脑的价格。此外,如果没有焊接经验,整体成本可能更高,因为还需要涉及到PCB组装。

完成

完成后,机器人可以通过WiFi控制,或在自动模式下运行,表现出不同的情感和反应。希望你喜欢这个项目。

更多细节可以查看作者的GitHub仓库:https://github.com/tobychui/Kawaii-Useless-Robot

原文首发于DF创客社区

相关推荐
Jason_zhao_MR2 小时前
米尔电子参展预告_中国工博会2026-外发版
嵌入式硬件·机器人·工业控制
深蓝学院3 小时前
CoRL 2026 | 在线 VLM 记忆已成瓶颈?MIT×CMU 给出机器人闭环控制解法
机器人·具身智能
深蓝学院4 小时前
新加坡国立大学:Show‑Harness,一个接口,直接让VLM操控实体机器人
机器人·具身智能·世界模型
明志数科5 小时前
机器人训练数据采集中的任务拆解与原子动作清单SOP
人工智能·机器学习·机器人
广州虚拟动力-动捕&虚拟主播7 小时前
双模式遥操系统,一采即通|全身遥操数采系统
机器人
沙漏无语7 小时前
MEMS力触觉传感器的硬核科技:硅应变片与玻璃微熔工艺
机器人
苏打豆8 小时前
CRISP源码阅读——基于ROS2力矩反馈控制器与速度加速度零空间
c++·线性代数·算法·矩阵·机器人
一颗小树x8 小时前
《VLA系列》TurboVLA 技术解读:用直接 V+L→A 路径实现实时机器人控制
机器人·turbovla·30hz·0.2b
海盗12349 小时前
AI 新闻日报 2026-10-01:OpenAI 把 ChatGPT 变成智能体平台,VS Code 上线多模型编排,国产算力补到内核层
人工智能·chatgpt·机器人·人工智能aigc
FII工业富联科技服务13 小时前
2026工业AI智能体架构全景:从单Agent到多Agent协同的工厂级闭环实践
人工智能·ai·机器人·制造