随着无人机技术的飞速发展,其在航拍、农业、救援、监测等多个领域的应用日益广泛,对专业无人机飞手的需求也随之增加。作为无人机飞手教员,掌握无人机的高级组装、调试技能不仅是教学的基础,更是培养学生成为行业精英的关键。本教程旨在全面解析无人机从基本原理到高级组装、调试的全过程,涵盖安全规范、应急处理及实战演练,助力学员成为一名合格的无人机操作与维护专家。

无人机基本原理
-
飞行原理:介绍无人机升力、推力、阻力和重力的基本概念,解释四轴、六轴、八轴等多旋翼无人机的飞行稳定原理,包括PID控制算法在飞行控制中的应用。
-
动力系统:解析电机、电调(ESC)、电池等核心部件的工作原理,探讨不同配置对飞行性能的影响。
-
通信与导航系统:阐述GPS、GLONASS、北斗等卫星导航系统的作用,以及遥控器与无人机之间的无线通信机制。
航电系统详解
-
飞控系统:深入讲解飞行控制板(FCU)的功能,包括姿态解算、自主飞行模式、避障系统等高级功能。
-
传感器系统:分析陀螺仪、加速度计、磁力计、气压计等传感器的作用及其数据融合原理。
-
图传与数传:介绍高清图传技术(如5.8GHz、2.4GHz)、数传电台在远程控制和数据传输中的应用。
零部件识别与选型
-
机架选择:根据应用需求(如载荷能力、飞行时长)选择合适的机架材料(如碳纤维、铝合金)和构型。
-
动力组件:对比不同品牌、型号的电机、电调、螺旋桨的性能特点,指导学员如何进行合理搭配。
-
电子配件:详细介绍电池、电源分配板(PDB)、接收机、摄像头等配件的规格参数与选购技巧。
高级组装技巧
-
精密组装:教授如何高效、准确地安装各部件,避免振动源,确保飞行稳定性。
-
布线艺术:展示专业的电线布局与固定方法,减少电磁干扰,提升系统可靠性。
-
平衡与校准:讲解如何调整无人机的重心、进行飞控系统校准,确保飞行精准。
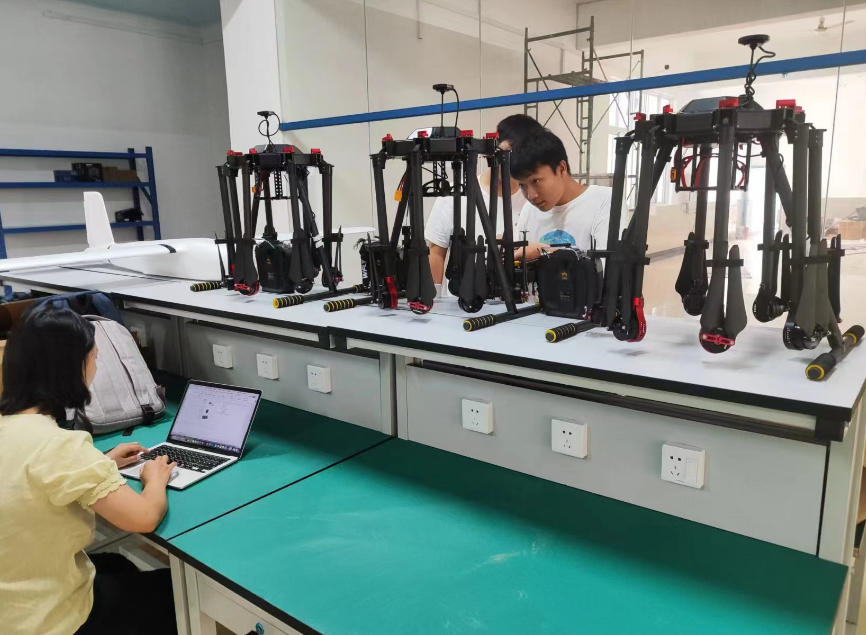
调试与故障排除
-
基础调试:指导学员进行遥控器设置、飞行模式切换、参数调整等基础调试步骤。
-
故障排查:分析常见故障现象(如电机不转、飞控失联)的原因,提供解决方案和预防措施。
-
性能优化:介绍如何通过调整PID参数、电机转速等优化无人机的飞行性能和续航能力。
安全规范与应急处理
-
飞行前检查:强调飞行前对无人机进行全面检查的重要性,包括电池电量、机械部件紧固度等。
-
飞行区域选择:讲解如何选择安全的飞行区域,避免禁飞区、人群密集区等高风险区域。
-
应急处理:教授学员在无人机失控、失联等紧急情况下的应对措施,包括手动接管、紧急降落等。
实战演练与案例分析
-
模拟飞行训练:利用模拟器进行复杂环境下的飞行训练,提升学员的飞行技能和应急反应能力。
-
真实场景应用:组织学员参与实际项目,如航拍、农业植保等,将理论知识应用于实践中。
-
案例分析:分享国内外无人机事故案例,分析原因,总结经验教训,提升学员的安全意识和操作规范。
通过本教程的学习,无人机飞手教员不仅能够全面掌握无人机的高级组装、调试技能,还能深刻理解安全规范与应急处理的重要性,为培养高素质、专业化的无人机操作人才奠定坚实基础。希望每位学员都能成为无人机领域的佼佼者,为科技进步和社会发展贡献力量。