一、机架与结构设计
-
材料选择:为了确保无人机能够承载20Kg的负载,同时实现30分钟的续航,其机架材料需选用轻质高强度的材料,如碳纤维或铝合金。这些材料不仅具有良好的承重能力,还能有效减轻无人机的整体重量,从而提高续航性能。
-
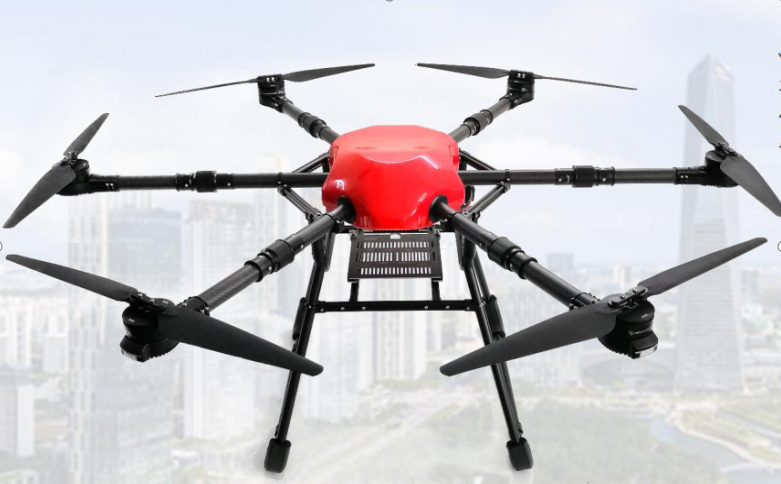
结构设计:多旋翼无人机通常采用三轴以上布局,这种设计提供了良好的稳定性和操控性。针对20Kg载重的需求,无人机的机架需进行特殊加固,以确保在飞行过程中不会因为负载过大而产生形变或损坏。
-
产品轴距:1700mm
-
产品尺寸:1963*1700*670mm(展开)1102*963*670mm(折叠)
二、动力系统
-
电机与螺旋桨:为了实现20Kg的载重和30分钟的续航,无人机需配备大功率、高效率的无刷直流电机。同时,大型螺旋桨的选择也至关重要,它们能够提供足够的升力以支持无人机的飞行和负载。电机的转速和螺旋桨的尺寸需经过精确计算和优化,以确保无人机的飞行效率和稳定性。
-
电池技术:高能量密度的电池是实现长续航的关键。对于这款无人机,可能需要采用高容量、高电压的锂聚合物电池。此外,还需要配备高效的电池管理系统(BMS),以实时监控电池状态、优化能量分配,并在电池电量低时自动触发返航功能。
三、飞控系统
-
核心处理器:无人机的飞控系统需配备高性能的处理器,如ARM Cortex-M系列或DSP(数字信号处理器)。这些处理器能够快速处理传感器数据和执行复杂算法,确保无人机在飞行过程中的稳定性和精确性。
-
传感器阵列:包括GPS、陀螺仪、加速度计、气压计等多种传感器,共同构成无人机的姿态感知系统。通过融合算法,这些传感器数据能够精确反映无人机的位置、速度、姿态等信息,为飞控系统提供决策依据。
四、通信与导航
-
无线通信:无人机需具备可靠的无线通信能力,以便与地面站进行数据传输和控制指令的接收。这通常包括Wi-Fi、4G/5G等通信技术。
-
导航系统:结合GPS、惯性导航系统和视觉导航技术,构建高精度、高可靠性的导航系统。这些系统能够确保无人机在复杂环境中准确飞行,并实时调整飞行路线以避开障碍物。
五、负载设备
针对20Kg的载重要求,无人机可以搭载各种科研、农业、物流等领域的负载设备。这些设备需经过精心设计和测试,以确保与无人机的兼容性、稳定性和安全性。
六、安全与避障
-
避障系统:集成超声波、激光雷达、红外避障传感器等,构建全方位避障系统。这些系统能够实时监测无人机周围的障碍物,并在必要时自动调整飞行路线以避免碰撞。
-
紧急降落与故障保护:无人机需具备紧急降落和故障保护功能。当发生异常情况(如电力不足、信号丢失等)时,无人机能够自动触发这些功能,以确保无人机和负载设备的安全。
七、电源管理
高效的电源管理系统能够合理分配电池能量,优化电机、传感器等部件的能耗,从而延长无人机的续航时间。同时,该系统还需具备智能充电和放电保护功能,以确保电池的安全性和使用寿命。
综上所述,20Kg载重30分钟续航多旋翼无人机技术涉及机架与结构设计、动力系统、飞控系统、通信与导航、负载设备、安全与避障以及电源管理等多个方面。通过不断优化这些关键技术点,可以进一步提高无人机的性能和可靠性,满足各种复杂应用场景的需求。