第 6 章 机器人系统仿真

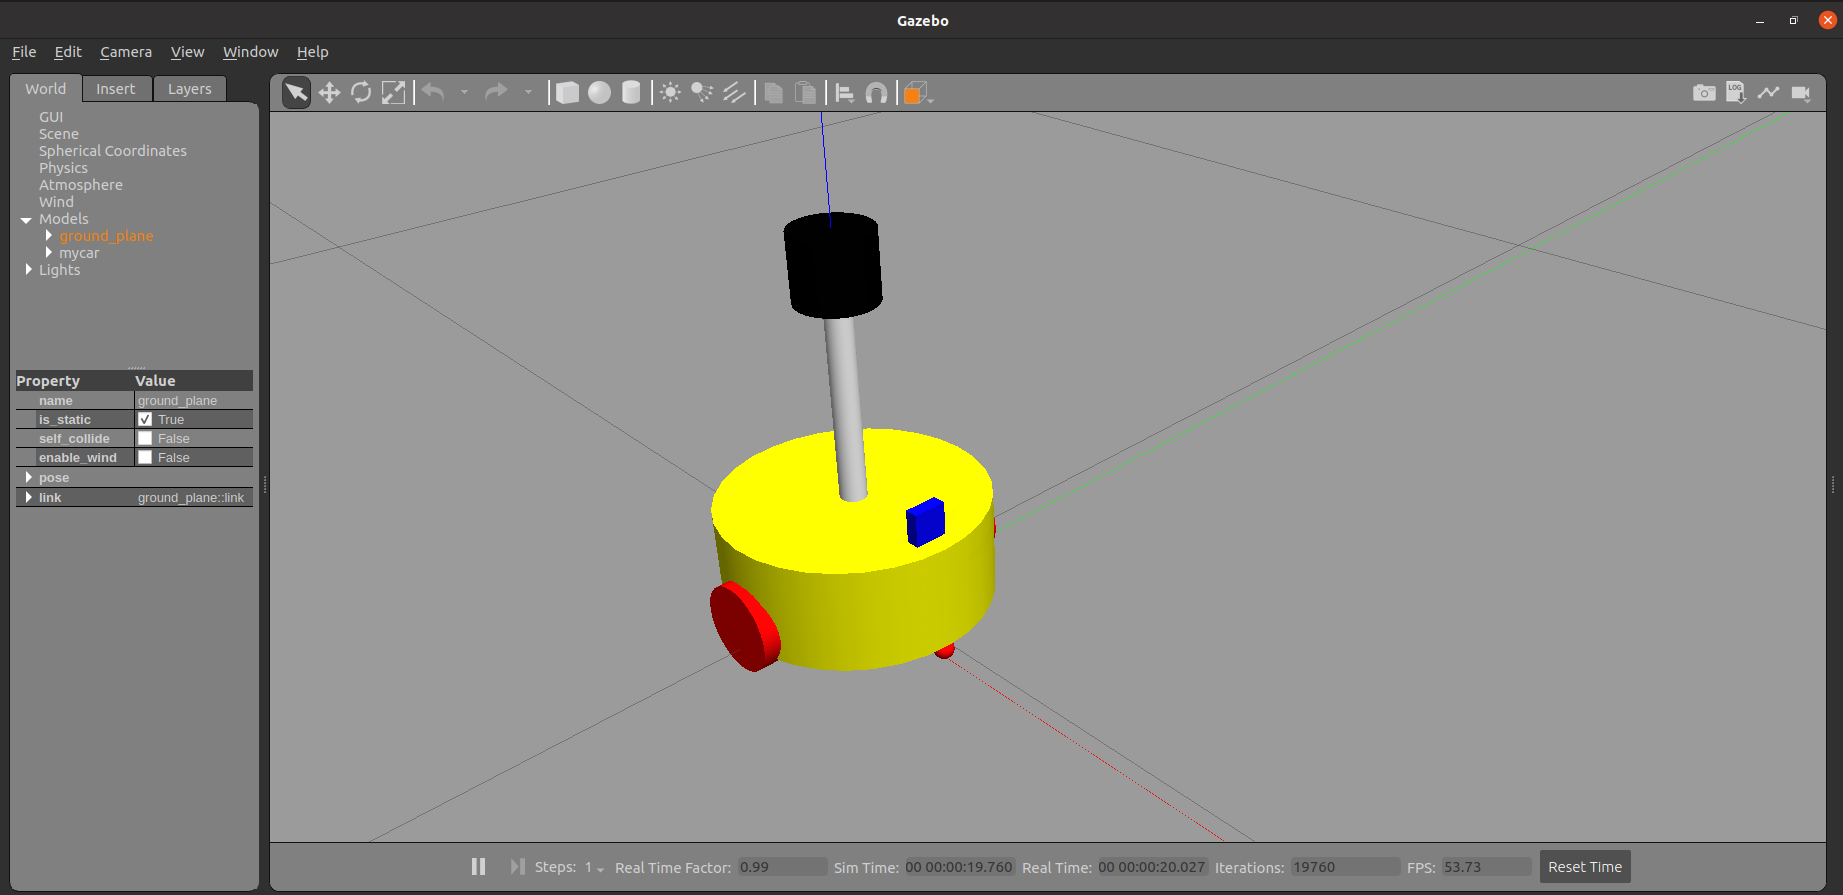
对于ROS新手而言,可能会有疑问:学习机器人操作系统,实体机器人是必须的吗?答案是否定的,机器人一般价格不菲,为了降低机器人学习、调试成本,在ROS中提供了系统的机器人仿真实现,通过仿真,可以实现大部分需求,本章主要就是围绕"仿真"展开的,比如,本章会介绍:

  • 如何创建并显示机器人模型; URDF
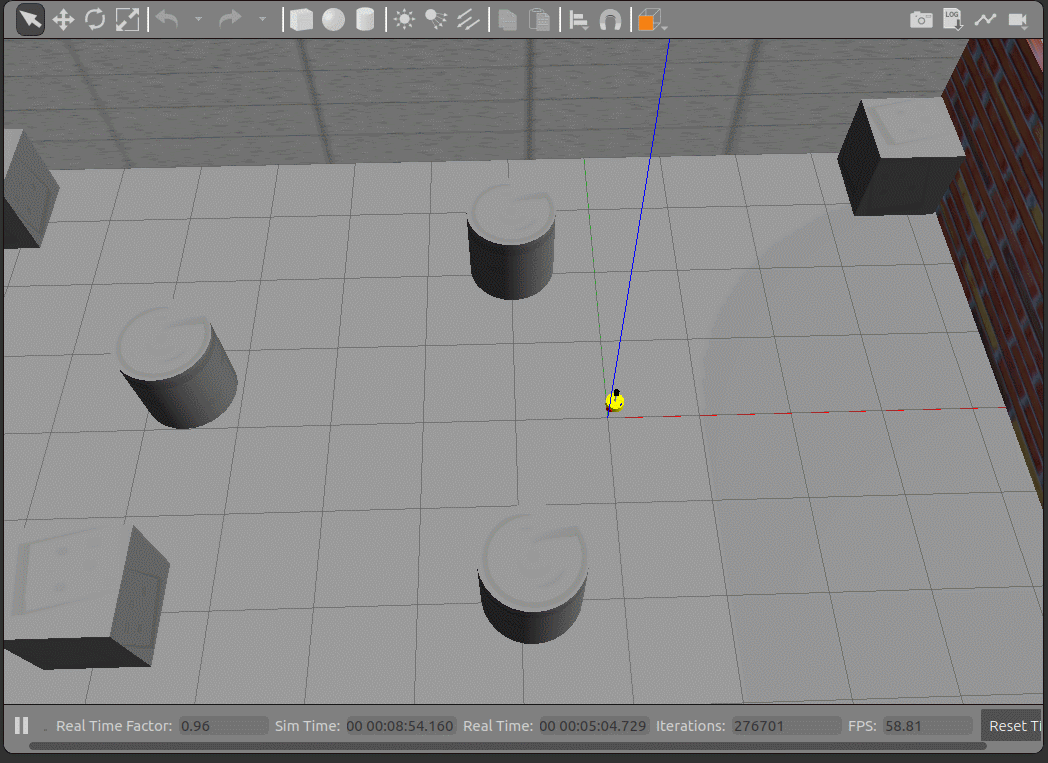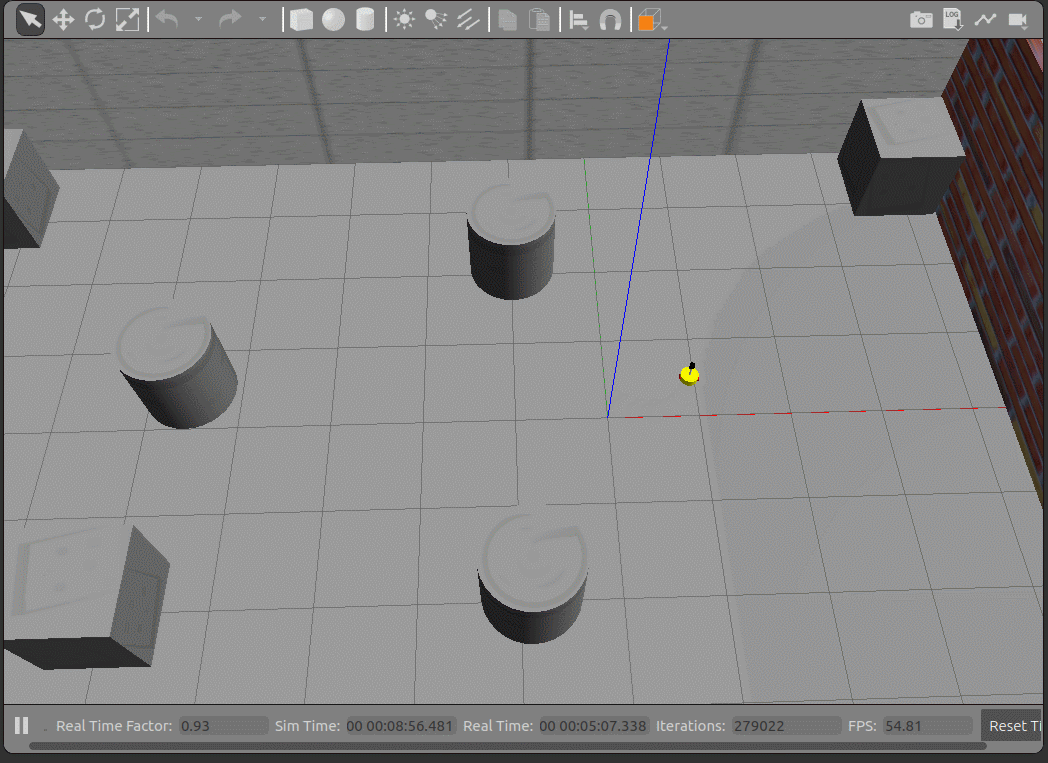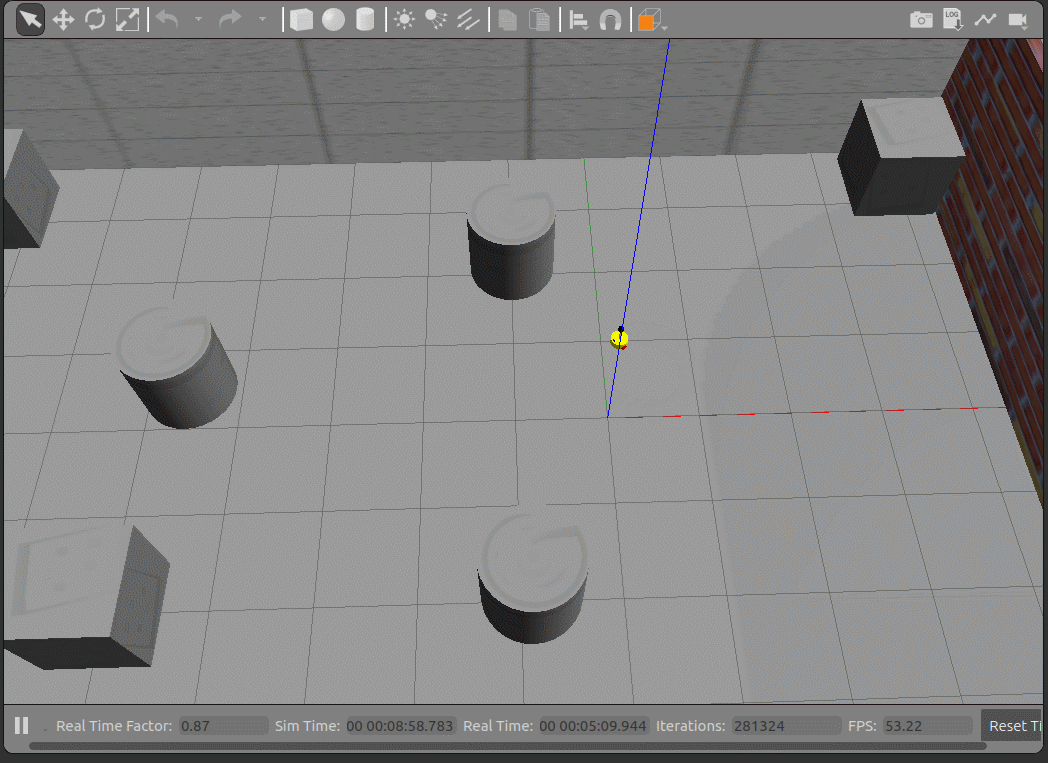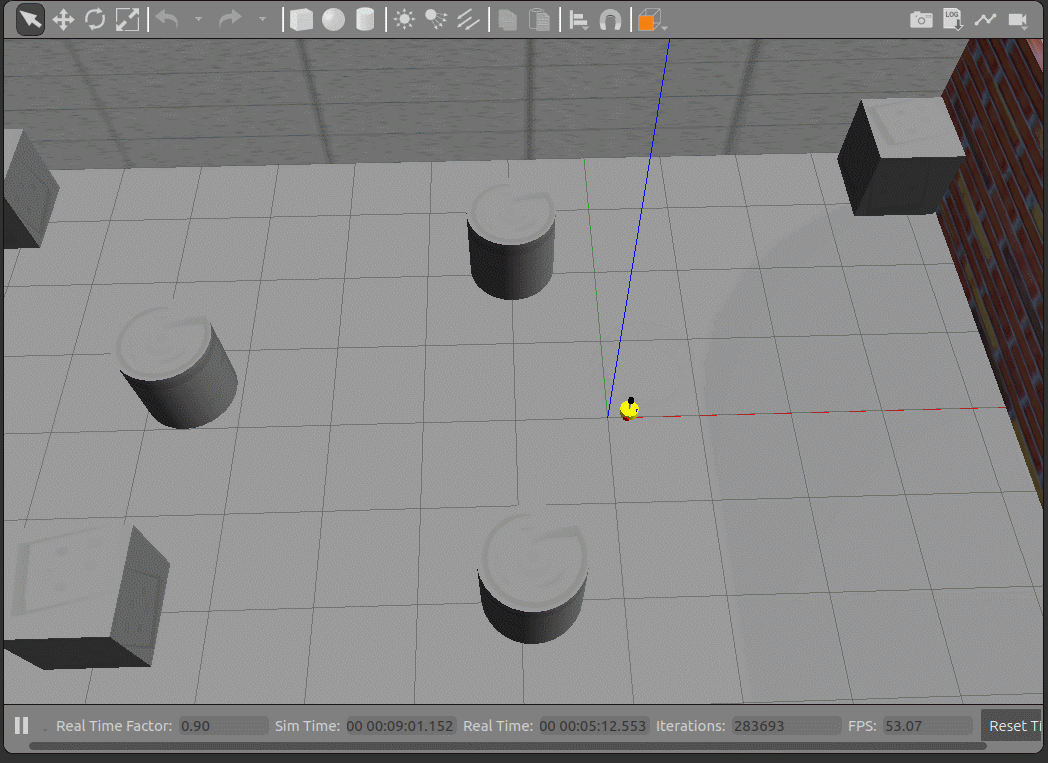
  • 如何搭建仿真环境;Gazebo
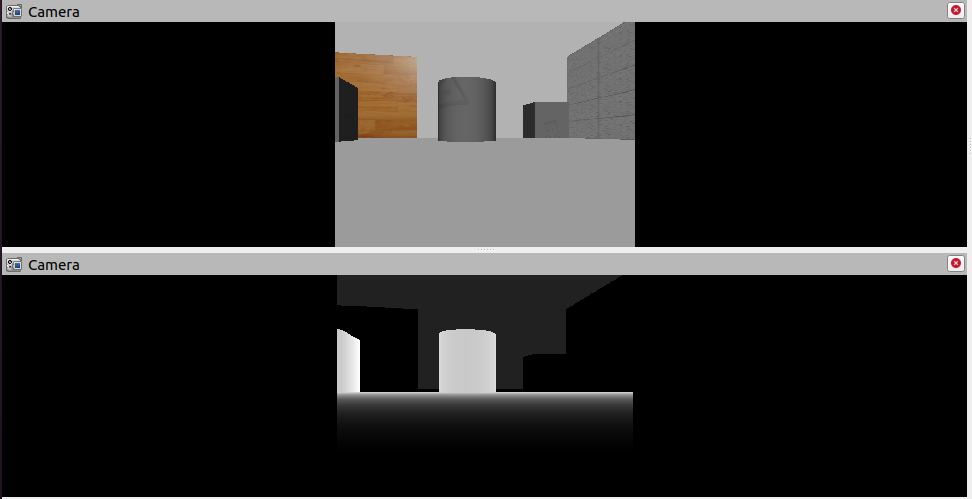
  • 如何实现机器人模型与仿真环境的交互。如通过机器人的视角来观察它所看到的世界ruiz

本章预期的学习目标如下:

  • 能够独立使用URDF创建机器人模型,并在Rviz和Gazebo中分别显示;
  • 能够使用Gazebo搭建仿真环境;
  • 能够使用机器人模型中的传感器(雷达、摄像头、编码器...)获取仿真环境数据。

案例演示:

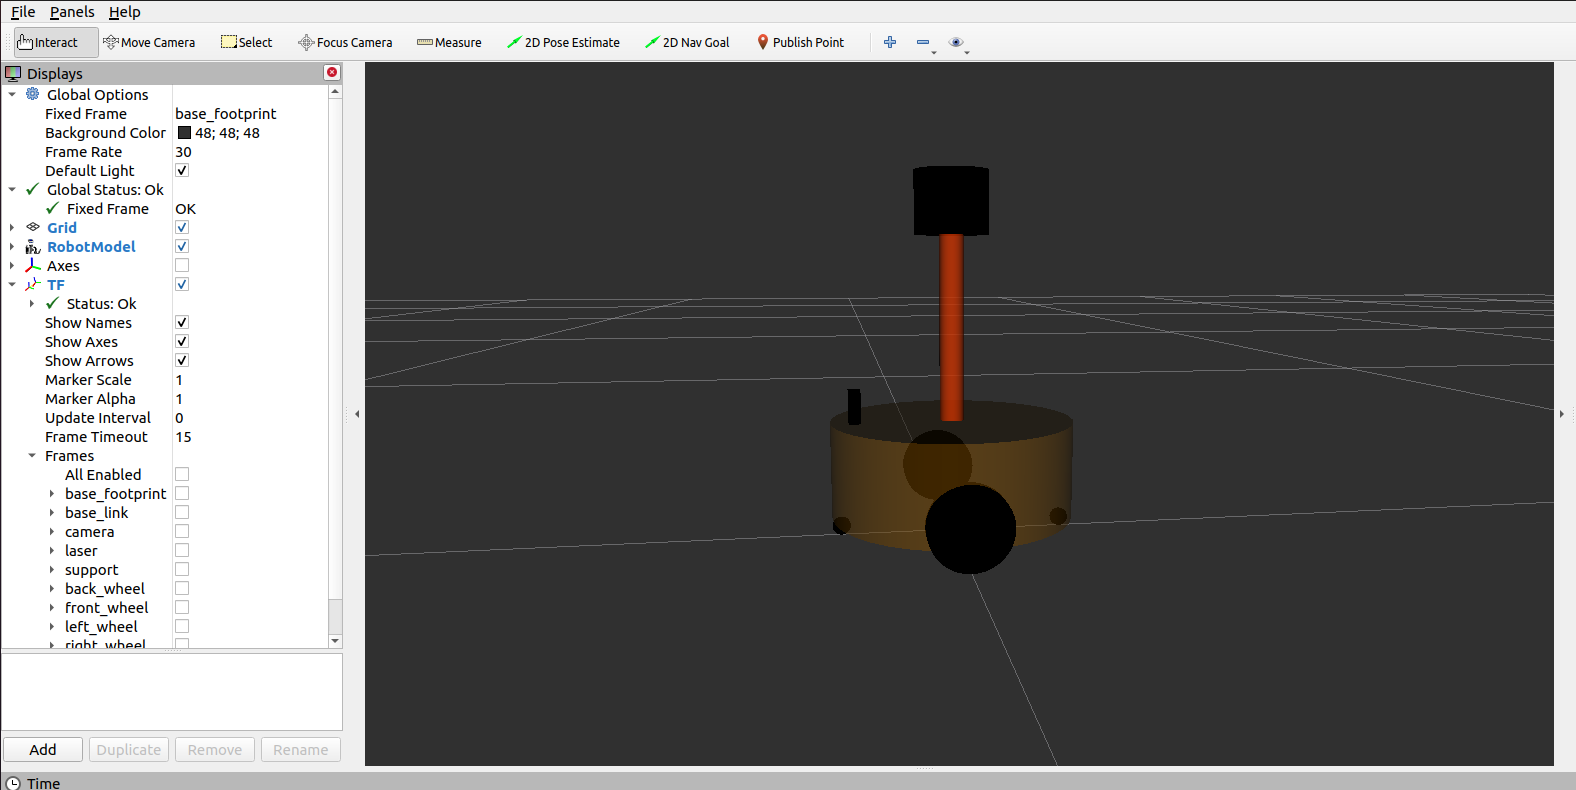
1.创建并显示机器人模型
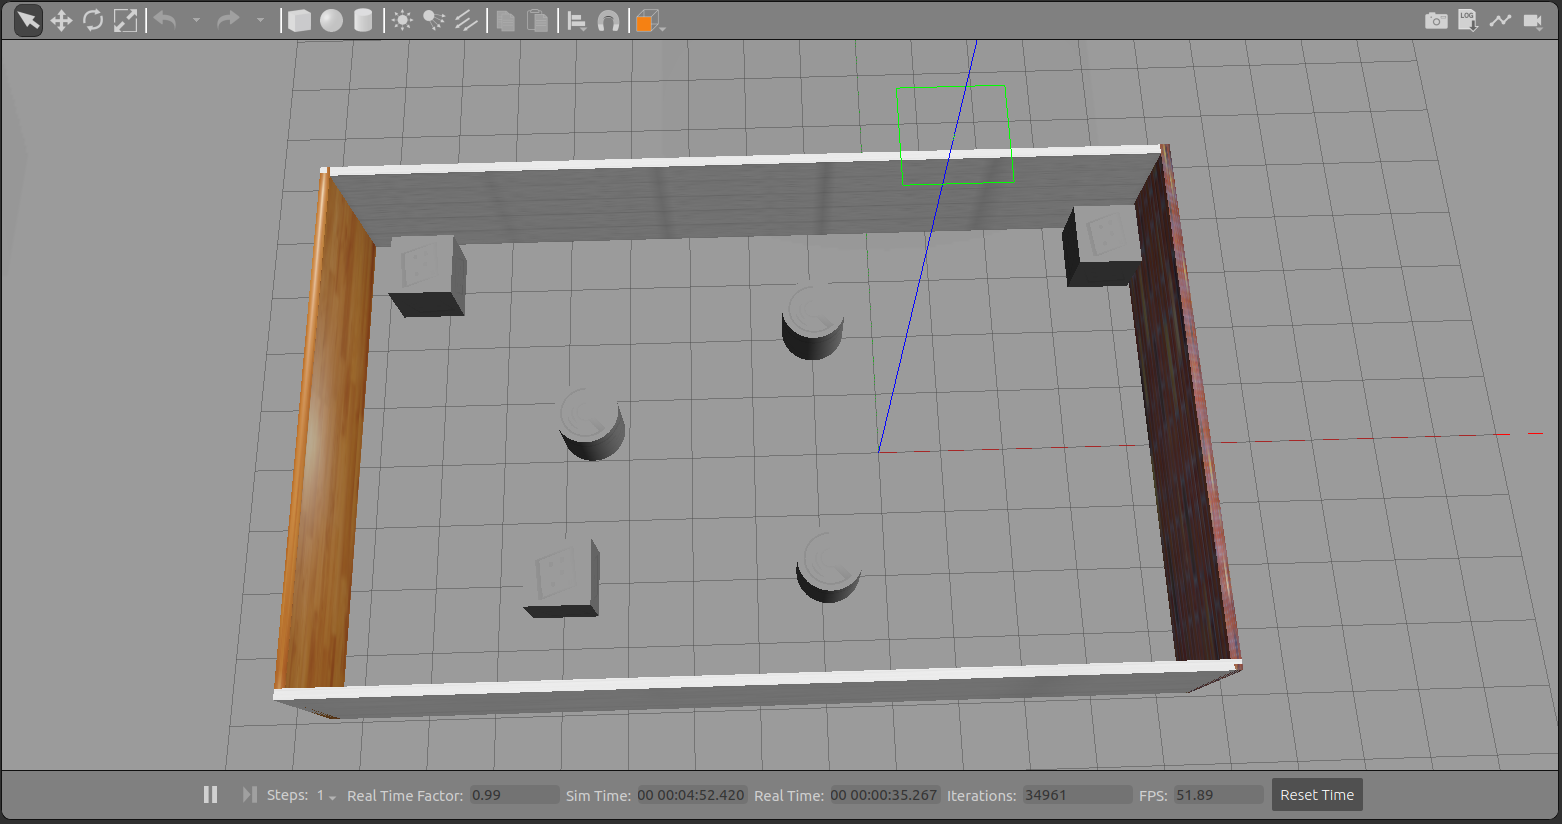
2.仿真环境搭建
3.控制机器人运动
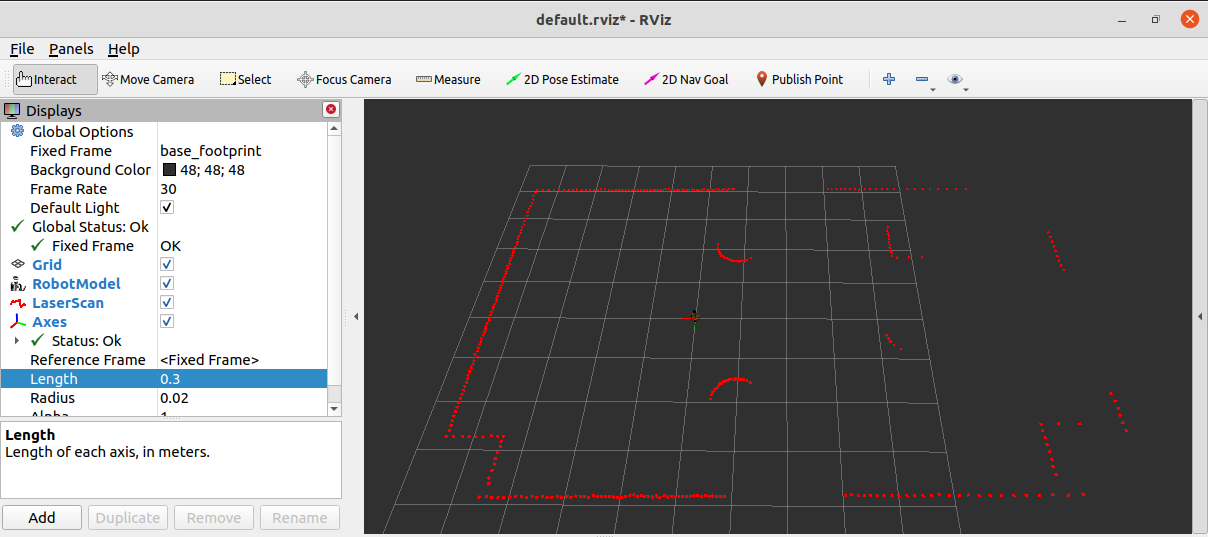
4.雷达仿真
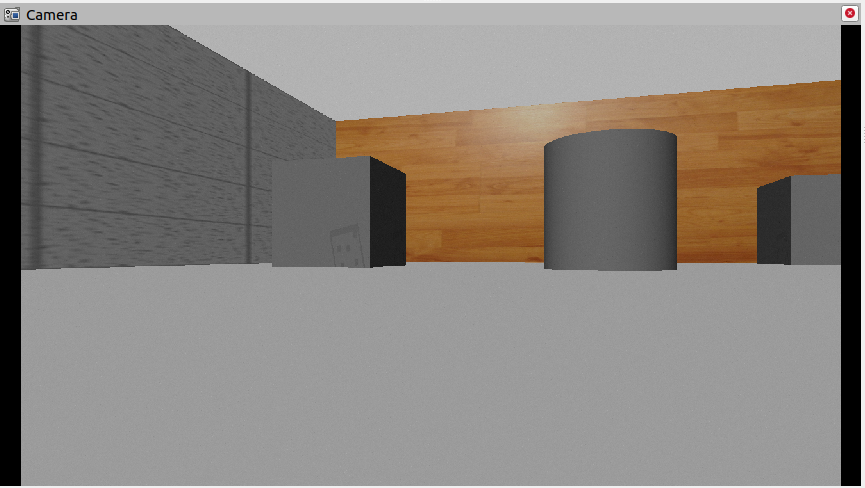
5.摄像头仿真
相关推荐
用户157415681653415 小时前
让「大肥鱼」在群里开口说话:NapCat + AstrBot + GPT-SoVITS 语音机器人搭建实录
机器人·aigc
硅谷秋水1 天前
从VLM规划器到机器人智能体:面向依赖历史信息的操控任务自演化框架
人工智能·机器学习·语言模型·机器人
lisw052 天前
用于医疗的磁驱动柔性微机器人研究进展!
机器人·自动化·硬件工程
落798.2 天前
《启元 PrimeSim 如何用生成视频评估机器人策略》
人工智能·机器人·启元·具身应用
智塑未来2 天前
明源云AI走播机器人,打造智能直播新体验
人工智能·机器人
硅谷秋水2 天前
RoboAtom:机器人学习的大规模原子-动作监督
人工智能·机器学习·计算机视觉·机器人
硅谷秋水2 天前
OpenRUA 方法分析
人工智能·机器学习·语言模型·机器人
蓝天居士3 天前
EtherCAT从入门到精通(7)
机器人·嵌入式·ethercat
蓝天居士3 天前
EtherCAT从入门到精通(10)
机器人·嵌入式·ethercat
敢敢のwings3 天前
Long-WAM 深度解析:机器人怎样记住过去、预测未来,并及时完成下一段动作
机器人