autMan奥特曼机器人-实时翻译的用法

一、基本配置

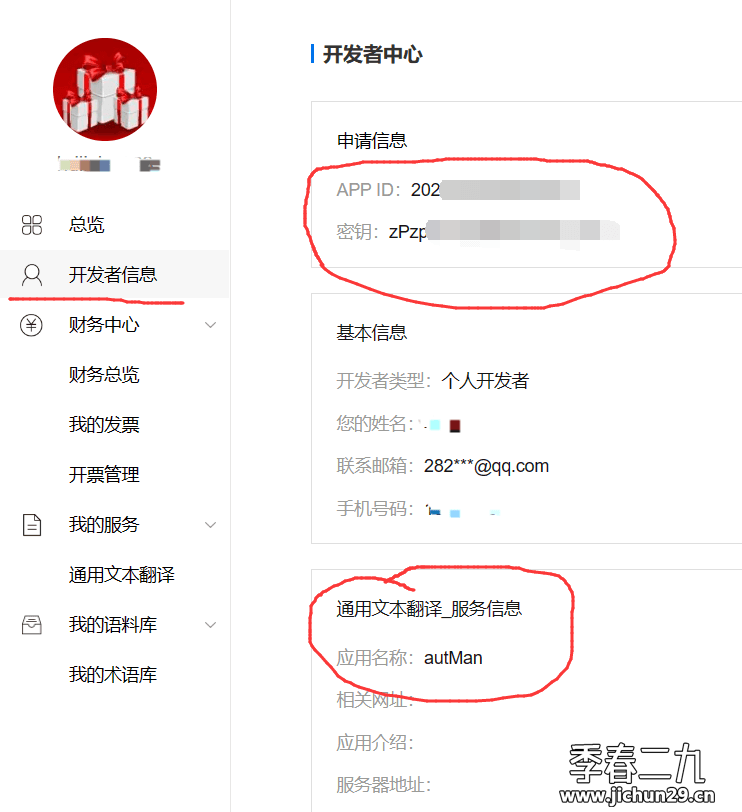
访问并登录百度翻译开放平台:https://api.fanyi.baidu.com/

进入开发者信息获取 APP ID和密钥,并开通"通用文本翻译"服务
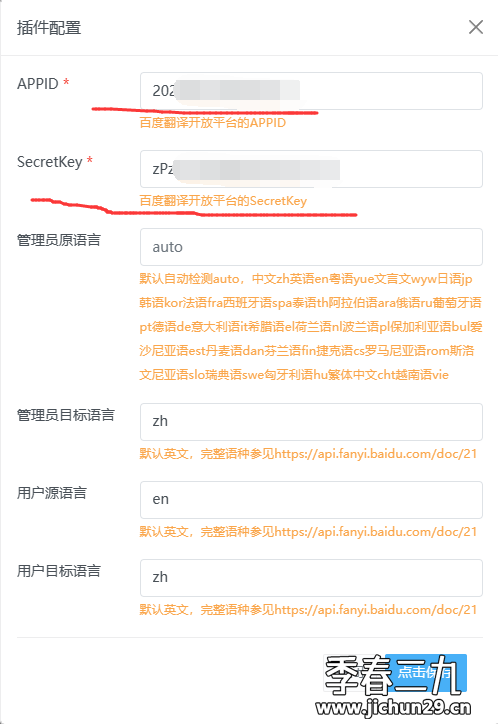
autMan应用市场->我的->找到"实时翻译"插件安装后去点击"配参"
二、使用示例

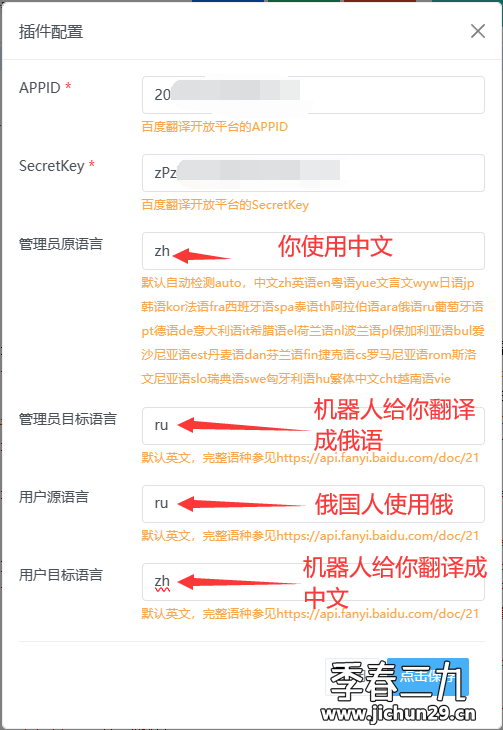
假如你和一个俄国人聊天,你可以这样设置:将俄国人、你真人、你的机器人拉到一个群里,记下群ID,记得要把你设置为机器人的管理员。实时翻译插件设置如下:
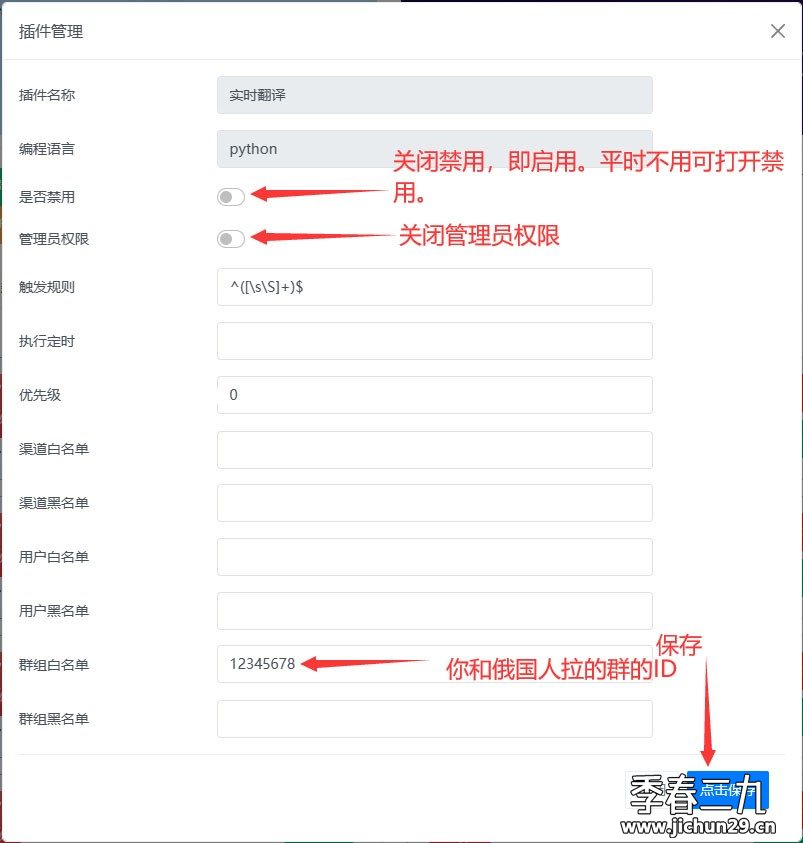
插件基本配置,关闭禁用,关闭管理员权限,设置你拉的这个群ID为白名单,防止其他群也开启翻译功能
当然如果你是和俄国人在tg上聊天,就不用拉你的tg机器人了,你的tg客户端账号和俄国人拉一个群就行了,而且你发出去的消息能自动带上翻译的俄语。

三、终极示例:

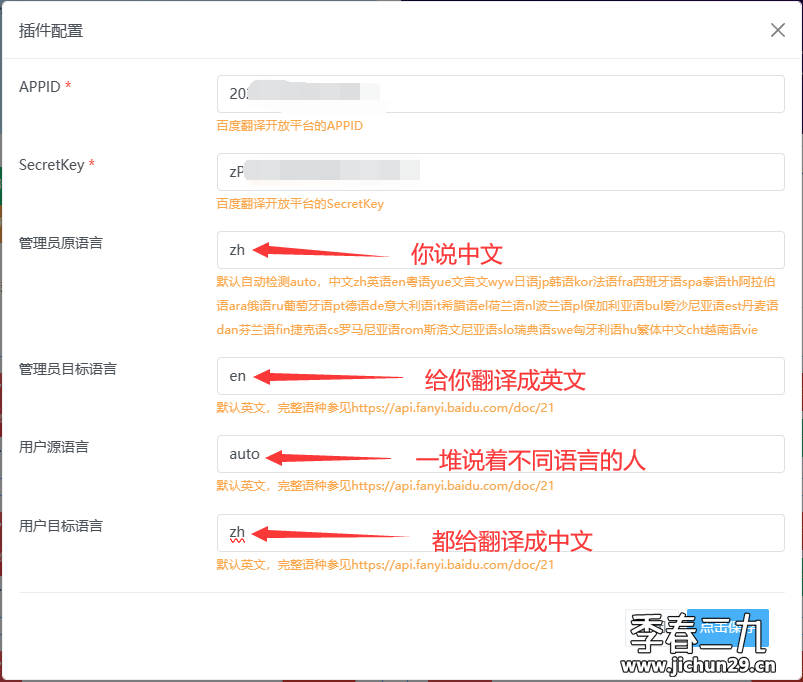
假如你和操着不同语言的一堆外国人在一个群里聊天,你机器人要在这个群里,可以这样设置
相关推荐
wangxiaoxuan2177 小时前
机器人软件系统全景:感知、定位、规划、控制与决策如何协作
机器人·科沃斯八界
wangxiaoxuan2178 小时前
理解 MoveIt:机器人状态、规划场景和规划流水线
机器人·科沃斯八界·机械臂控制
蓝天居士10 小时前
ROS2从入门到精通(10)
机器人·ros·ros 2
wangxiaoxuan2171 天前
SLAM 的基本结构:前端、后端、回环与地图优化
前端·机器人·科沃斯八界
鲁邦通物联网1 天前
机器人梯控状态模型与反馈可靠性验证方法
机器人·巡检机器人·机器人梯控·agv梯控·非侵入式采集·机器人乘梯·机器人自主乘梯
wangxiaoxuan2171 天前
地图表示怎么选:栅格、点云、体素、TSDF 与 ESDF
机器人·slam·机器人导航·科沃斯八界
鲁邦通物联网2 天前
既有电梯机器人梯控选型:现场可行性评估方法
机器人·巡检机器人·机器人梯控·agv梯控·非侵入式采集·机器人乘梯·机器人自主乘梯
wangxiaoxuan2172 天前
TF2 的原理与使用:把坐标、运动和观测时间一起算清楚
计算机视觉·机器人·科沃斯八界
硅谷秋水2 天前
EgoHumanoid‑V2 方法分析
人工智能·机器学习·计算机视觉·语言模型·机器人
wangxiaoxuan2172 天前
URDF 与机器人状态发布:从关节采样推导整机位姿
机器人