ORBBEC_calss1_ubuntu20.04安装ros noetic

一、安装ROS neotic步骤

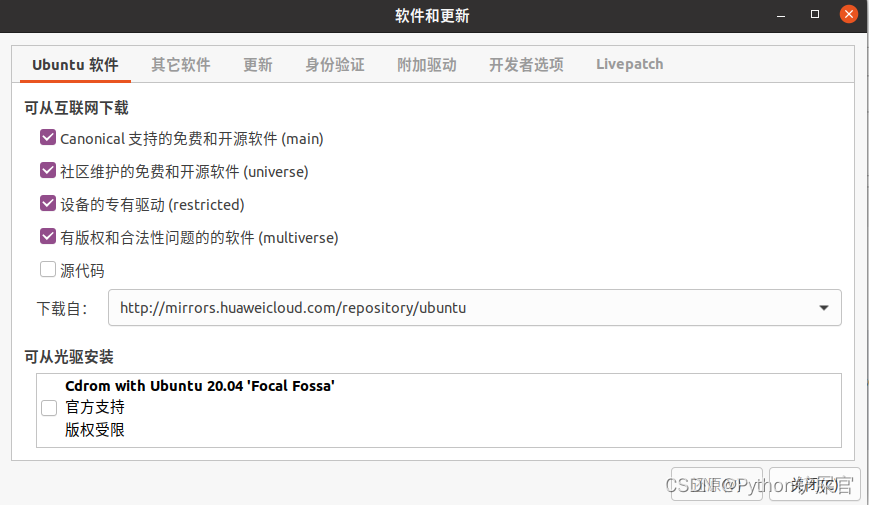
第一步:换源(打开搜索搜更新)

这一步非常重要,决定着后面安装ROS能否成功的关键一步。
第二步:添加ROS软件源

复制代码
sudo sh -c 'echo "deb http://packages.ros.org/ros/ubuntu $(lsb_release -sc) main" > /etc/apt/sources.list.d/ros-latest.list'

第三步:添加密钥

复制代码
sudo apt-key adv --keyserver 'hkp://keyserver.ubuntu.com:80' --recv-key C1CF6E31E6BADE8868B172B4F42ED6FBAB17C654

第四步:更新软件源

复制代码
sudo apt update

第五步:开始安装ROS

复制代码
sudo apt install ros-noetic-desktop-full

第六步:设置/更新环境变量

复制代码
echo "source /opt/ros/noetic/setup.bash" >> ~/.bashrc

source ~/.bashrc

第七步:安装ros所需工具

复制代码
sudo apt install python3-rosinstall python3-rosinstall-generator python3-wstool build-essential python3-roslaunch

二、测试是否安装成功

第一步:终端里输入roscore

复制代码
roscore
相关推荐
I Am a robert girl5 小时前
从一张图到碎裂瞬间:FracGen 如何用物理信号“导演“物体撕裂
人工智能·深度学习·计算机视觉·生成模型·视频生成·物理仿真·断裂模拟
能源革命5 小时前
AI 日报 · 2026-10-01
人工智能
量子-Alex5 小时前
【大模型强化学习后训练】强化学习后训练算力应投向何处?模型规模、搜索、学习与反馈
人工智能·学习
u1301305 小时前
GitHub 热榜项目:日榜(2026-10-01)
人工智能·github
lisw055 小时前
AI如何助力网络安全合规性?
人工智能·安全·可信计算技术
Experience-摆渡5 小时前
EasySpider:把网页采集做成可视化拖拽的免费开源工具(附命令行用法)
人工智能
档案宝档案管理5 小时前
WorkBuddy+档案管理系统:归档、查档、提醒,哪些工作可以自动跑?
人工智能
Dawson Zhu5 小时前
几何深度学习:原理解析与工程实践
人工智能·语言模型·架构·aigc·agi
H0311169855 小时前
移动应用数据分析平台信息整理:月狐数据、七麦数据、蝉大师
大数据·人工智能
0+1115 小时前
Linux --应用层自定义协议与序列化
linux·运维·服务器·网络·tcp