视觉惯性SLAM系统简介
相机(单目/双目/RGBD)与IMU结合起来就是视觉惯性,通常以单目/双目+IMU为主。
IMU里面有个小芯片可以测量角速度与加速度,可分为6轴(6个自由度)和9轴(9个自由度)IMU,具体的关于IMU的介绍可看上一篇。

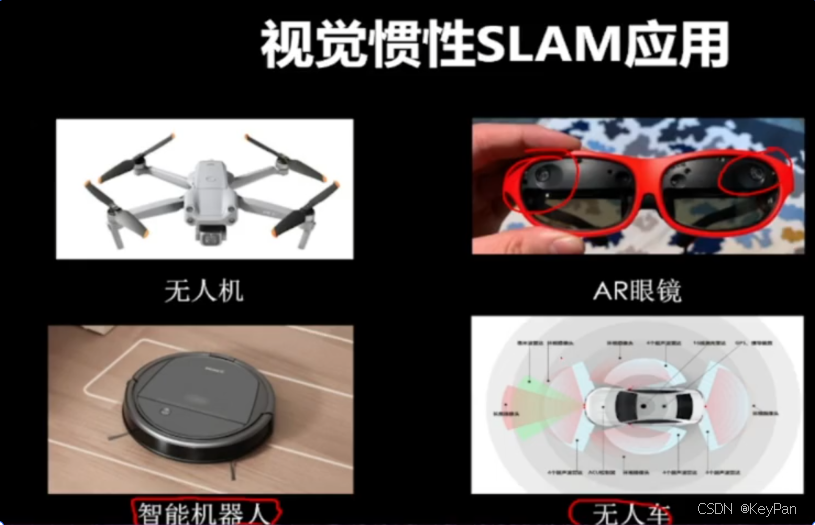
视觉惯性SLAM应用
相机和IMU耦合的优势
-
在慢速和快速运动的输出上两者具有互补性
-
相机输出的是图像。相机在低速运动下能够稳定成像。而当相机高速运动时,不仅容易造成成像模糊,而且短时间内图像差异也较大。
-
而IMU输出的是加速度和角速度,在快速运动时才输出可靠的测量,缓慢运动时测量结果反而不可靠。

-
在使用场景上两者具有互补性
- 对于相机来说成像是非常重要的:图像的特征提取和匹配和场景的纹理丰富程度、光照条件强相关,在遇到白墙、玻璃等弱纹理环境以及暗光条件下很难提取到可靠特征点。
- 而IMU在这个场景没有此类问题。IMU不受视觉场景环境的能响,在该场景下IMU输出不受影响。IMU本身是个芯片,对场景没有视觉输出。

-
在确定绝对尺度方面两者具有互补性
- 单目相机具有尺度不确定性。对于单目相机来说,无法获得绝对的尺度。如下图无法确定奥特曼和房子的真实尺度,可能同时都是模型,也可能奥特曼是人扮演的而房子是模型等。
- 而通过单目和IMU的数据融合,可以得到绝对的尺度。
- IMU中的加速度积分是速度,速度积分是位移。可以积分出来尺度(在多少时间内跑了多少),然后将IMU得到的尺度与视觉得到的尺度进行融合以得到绝对尺度。

- IMU中的加速度积分是速度,速度积分是位移。可以积分出来尺度(在多少时间内跑了多少),然后将IMU得到的尺度与视觉得到的尺度进行融合以得到绝对尺度。
-
在感知自身运动和环境变化方面两者具有互补性
-
通过给定相机画面,很难判断出是相机在动,还是相机画面中的景色在动。
-
IMU则不同,如果车没有开,IMU就是静止的,理论上是没有输出的。

-
在抑制漂移方面两者具有互补性
常用的IMU误差很大,积分一段时间会产生很大的漂移。但图像的输出是稳定的(现在拍和隔一段时间拍基本是一样的),可以认为没有飘逸。
-
视觉惯性SLAM系统对比
- 优秀开源方案:VINS-Fusion(单双目+IMU)、OKVIS(单双日+IMU) 、ORB SLAM3(单双目+IMU/RGB-D)
- 开源方案对比
-
目前主流的视觉和视觉惯性SLAM、VO系统对比

-
在数据集上各VIO算法量化效果对比
ORB-SLAM3是最佳的

-
ORB-SLAM3算法流程图

-